2010 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 57-60 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
上海交通大学二〇一〇年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、求传函 Y(s)/R(s),如右图所示。
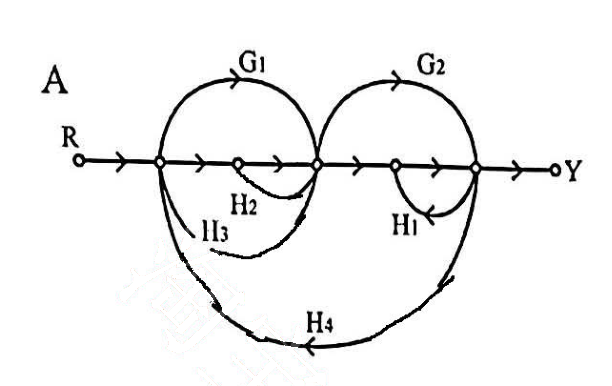
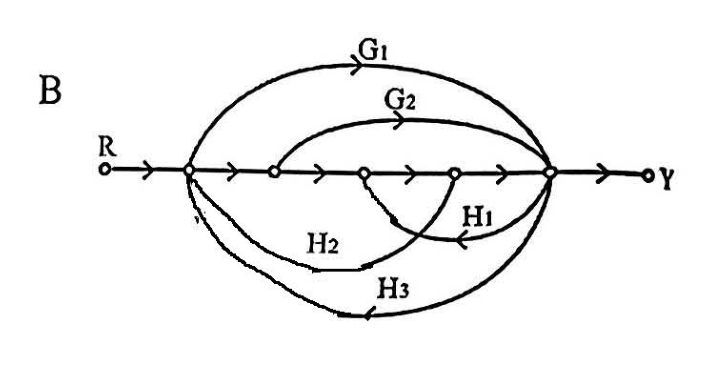
二、欠阻尼二阶系统如下图所示,求满足以下指标要求时,k1、k2 的取值范围。
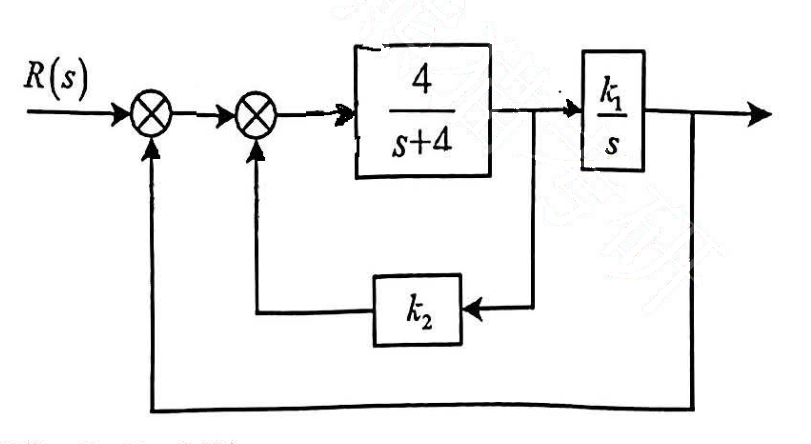
(1)有衰减振荡,且 σ%≤20%
(2)Δ=2% 时,ts≤1.6s
并在 k1−k2 坐标中表示出来
三、已知 G(s)=(s+2)(s−0.5)kc(s2−2s+5)
(1)画出根轨迹,并求系统稳定时,kc 的取值范围
(2)画出根轨迹,求出等效闭环传函下当 ξ=0.5 时的 kc 值。
四、G(s)=s(2s+1)(20s+1)k,已知根据近似折线求出其 ωc=22rad/s
(1)画出 Bode 图,并求出稳定裕度
(2)试用超前—滞后校正设计,使 ωc 不小于 10rad/s,γ≥25∘
(3)能不能采用其他串联校正方法,并说明原因。
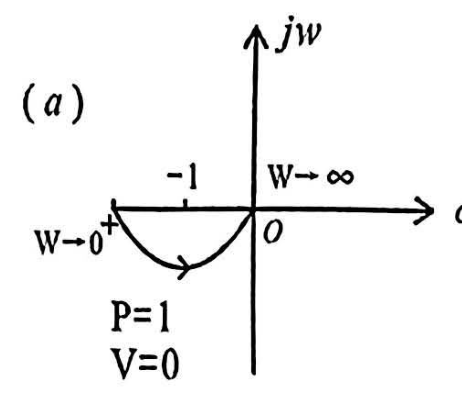
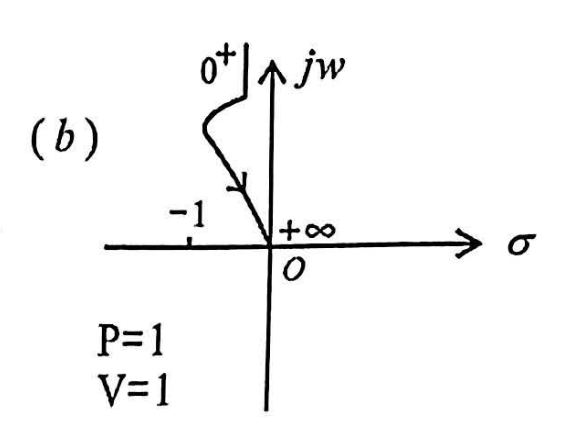
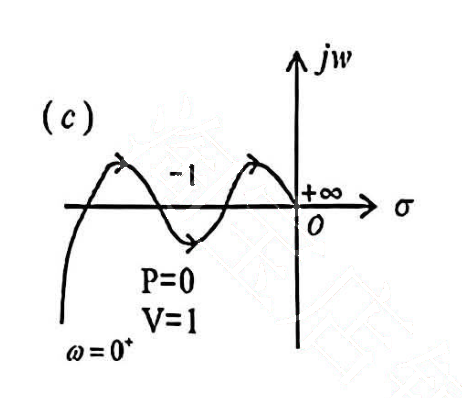
五、画出 ω 从 −∞ 到 +∞ 时的幅频曲线,并求闭环右半平面内的极点个数。
六、某非线性系统如图所示:
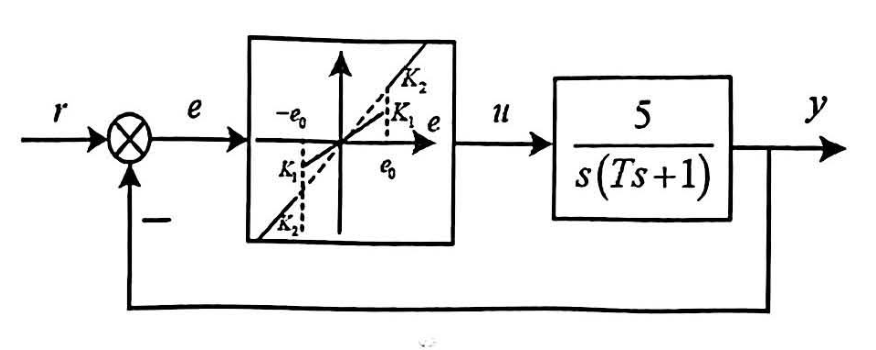
已知 k1=0.5,k2=5,T=0.49,e0=0.6,输入 r(t)=0.5t
系统开始处于静止状态,画出 e−e˙ 的相轨迹图,并求稳态误差。
七、某系统的传递函数为 G(s)=s3+3s2+2s10,试设计一状态反馈阵,将极点配置在 −2,
−1±2j,并求闭环传函的动态方程和传函。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.