MASTERY · CONTROL ENGINEERING

2010 年上海交通大学 816 自动控制原理 参考答案

1.7k WORDS8 MIN READ#考研

2010 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 122-129 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。


上海交通大学二〇一〇年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、解:A。前向通路:T1=G1G2T_1=G_1G_2   T2=1T_2=1   T3=G1T_3=G_1   T4=G2T_4=G_2

回路:L1=G1H3L_1=G_1H_3   L2=H2L_2=H_2   L3=H3L_3=H_3   L4=H1L_4=H_1   L5=G1G2H4L_5=G_1G_2H_4

L6=G2H4L_6=G_2H_4   L7=G1H4L_7=G_1H_4   L8=H4L_8=H_4

Δ=1−G1H3−H2−H3−H1−G1G2H4−G2H4−G1H4−H4+G1H1H3+H1H2+H1H3\Delta=1-G_1H_3-H_2-H_3-H_1-G_1G_2H_4-G_2H_4-G_1H_4-H_4+G_1H_1H_3+H_1H_2+H_1H_3

Δ1=1\Delta_1=1   Δ2=1\Delta_2=1   Δ3=1\Delta_3=1   Δ4=1\Delta_4=1

∴Y(s)R(s)=G1G2+1+G1+G21−(H1+H2+H3+H4)−G1H3−G2H4−G1H4−G1G2H4+G1H1H3+H1H2+H1H3\therefore\frac{Y(s)}{R(s)}=\frac{G_1G_2+1+G_1+G_2}{1-(H_1+H_2+H_3+H_4)-G_1H_3-G_2H_4-G_1H_4-G_1G_2H_4+G_1H_1H_3+H_1H_2+H_1H_3}

(2)L1=H2L_1=H_2   L2=G2H1H2L_2=G_2H_1H_2   L3=G1H3L_3=G_1H_3   L4=H3L_4=H_3

L5=G2H3L_5=G_2H_3   L6=H1L_6=H_1   L7=G1H1H2L_7=G_1H_1H_2

P1=1P_1=1   P2=G2P_2=G_2   P3=G1P_3=G_1   Δ1=Δ2=Δ3=1\Delta_1=\Delta_2=\Delta_3=1

Δ=1−H2−G2H1H2−G1H3−H3−G2H3−H1−G1H1H2\Delta=1-H_2-G_2H_1H_2-G_1H_3-H_3-G_2H_3-H_1-G_1H_1H_2

Y(s)R(s)=∑PiΔiΔ=1+G2+G11−H2−G2H1H2−G1H3−H3−G2H3−H1−G1H1H2\frac{Y(s)}{R(s)}=\frac{\sum P_i\Delta_i}{\Delta}=\frac{1+G_2+G_1}{1-H_2-G_2H_1H_2-G_1H_3-H_3-G_2H_3-H_1-G_1H_1H_2}

二、分析:先求系统传递函数,根据题目要求解出 k1k_1,k2k_2 坐标.

解:由结构图得系统的闭环传函为

φ(s)=4k1s2+(4+4k2)s+4k1\varphi(s)=\frac{4k_1}{s^2+(4+4k_2)s+4k_1}

由标准二阶形式 φ(s)=ωn2s2+2ξωns+ωn2\varphi(s)=\dfrac{\omega_n^2}{s^2+2\xi\omega_ns+\omega_n^2},得 {ωn=2k1ξ=1+k2k1\begin{cases}\omega_n=2\sqrt{k_1}\\[4pt]\xi=\dfrac{1+k_2}{\sqrt{k_1}}\end{cases}

由(1)σ%≤20%\sigma\%\le 20\%,即 e−ξπ1−ξ2≤0.2e^{-\frac{\xi\pi}{\sqrt{1-\xi^2}}}\le 0.2,ξ≥0.456\xi\ge 0.456

即 0.456≤1+k2k1<10.456\le\dfrac{1+k_2}{\sqrt{k_1}}<1  ①

由(2)Δ=2%\Delta=2\%,ts=4ξωn≤1.6t_s=\dfrac{4}{\xi\omega_n}\le 1.6,即 42+2k2≤1.6\dfrac{4}{2+2k_2}\le 1.6  ②

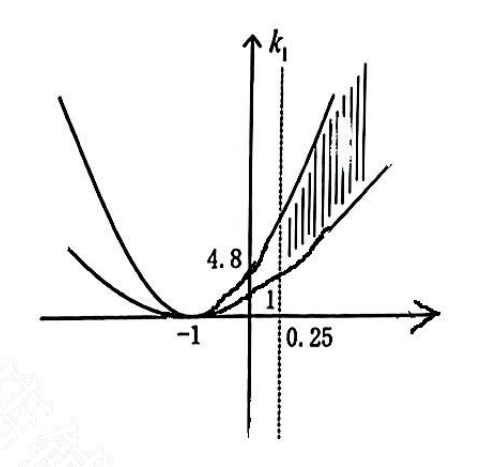
联立①②得 {k1>1+2k2+k22k1≤4.8(1+2k2+k22)k2≥0.25\begin{cases}k_1>1+2k_2+k_2^2\\[4pt]k_1\le 4.8\left(1+2k_2+k_2^2\right)\\[4pt]k_2\ge 0.25\end{cases}

如图,

图

阴影面积为所求

【评注】①掌握时域分析的基本公式;②记住二阶标准系统.

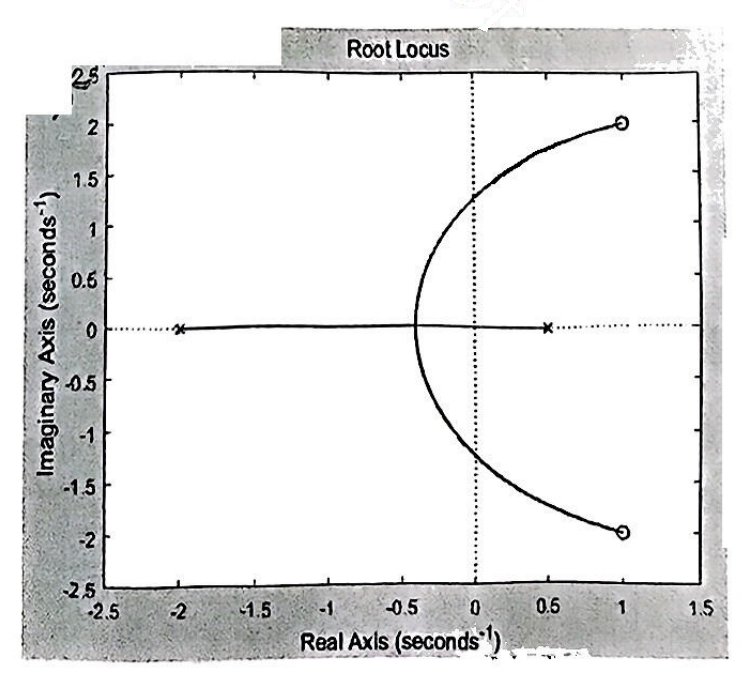
三、解:G(s)=kc(s2−2s+5)(s+2)(s−0.5)G(s)=\dfrac{k_c\left(s^2-2s+5\right)}{(s+2)(s-0.5)}

(1)Z1,2=1±j2Z_{1,2}=1\pm j2,P1=−2P_1=-2,P2=0.5P_2=0.5,先画180°根轨迹

图

①实轴上:[−2,0.5][-2,0.5]

②渐近线:0°,180°

③分离点:M(s)=s2−2s+5M(s)=s^2-2s+5,N(s)=(s+2)(s−0.5)N(s)=(s+2)(s-0.5)

∴M′(s)N(s)−M(s)N′(s)=(2s−2)(s+2)(s−0.5)−(s2−2s+5)(2s+1.5)=0\therefore M'(s)N(s)-M(s)N'(s)=(2s-2)(s+2)(s-0.5)-\left(s^2-2s+5\right)(2s+1.5)=0

⇒7s2−24s−11=0\Rightarrow 7s^2-24s-11=0

得 s=−0.41s=-0.41,3.84(舍去)

④入射角:θz1=±180∘+(33.7∘+76∘)−90∘=−160∘\theta_{z_1}=\pm 180^\circ+(33.7^\circ+76^\circ)-90^\circ=-160^\circ

由对称可知:θz2=160∘\theta_{z_2}=160^\circ

⑤与虚轴交点:D(s)=1+G(s)=0D(s)=1+G(s)=0

⇒D(s)=(1+kc)s2+(1.5−2kc)s+5kc−1\Rightarrow D(s)=(1+k_c)s^2+(1.5-2k_c)s+5k_c-1

s=jωs=j\omega 代入:D(jω)=5kc−1−(1+kc)ω2+jω(1.5−2kc)=0D(j\omega)=5k_c-1-(1+k_c)\omega^2+j\omega(1.5-2k_c)=0

{5kc−1−ω2(1+kc)=0ω(1.5−2kc)=0⇒{kc=0.75ω=1.57≈1.25\begin{cases}5k_c-1-\omega^2(1+k_c)=0\\[4pt]\omega(1.5-2k_c)=0\end{cases}\Rightarrow\begin{cases}k_c=0.75\\[4pt]\omega=\sqrt{1.57}\approx 1.25\end{cases}

用劳斯判据判稳:{1+kc>01.5−2kc>0⇒0.25kc−1>0\begin{cases}1+k_c>0\\1.5-2k_c>0\Rightarrow 0.2\\5k_c-1>0\end{cases} kc<0.75k_c<0.75

∴综上,当 0.2<kc<0.750.2<k_c<0.75 时系统稳定

(2)D(s)=s2+1.5s−1+kc(s2−2s+5)=(1+kc)s2+(1.5−2kc)s+5kc−1D(s)=s^2+1.5s-1+k_c\left(s^2-2s+5\right)=(1+k_c)s^2+(1.5-2k_c)s+5k_c-1

=(1+kc)[s2+1.5−2kc1+kcs+5kc−11+kc]=(1+k_c)\left[s^2+\dfrac{1.5-2k_c}{1+k_c}s+\dfrac{5k_c-1}{1+k_c}\right]

对照二阶系统的特征方程:s2+2ξωns+ωn2=0s^2+2\xi\omega_ns+\omega_n^2=0

∴{2ξωn=1.5−2kc1+kcωn2=5kc−11+kc\therefore\begin{cases}2\xi\omega_n=\dfrac{1.5-2k_c}{1+k_c}\\[8pt]\omega_n^2=\dfrac{5k_c-1}{1+k_c}\end{cases},将 ξ=0.5\xi=0.5 代入,可得 kc2+10kc−3.25=0k_c^2+10k_c-3.25=0

得 kc=0.315k_c=0.315,−10.315-10.315(舍去)

∴kc=0.315\therefore k_c=0.315

四、分析:第一问考察 Bode 图绘制;第二问考察滞后超前校正;第三问考察校正方法特点适应条件

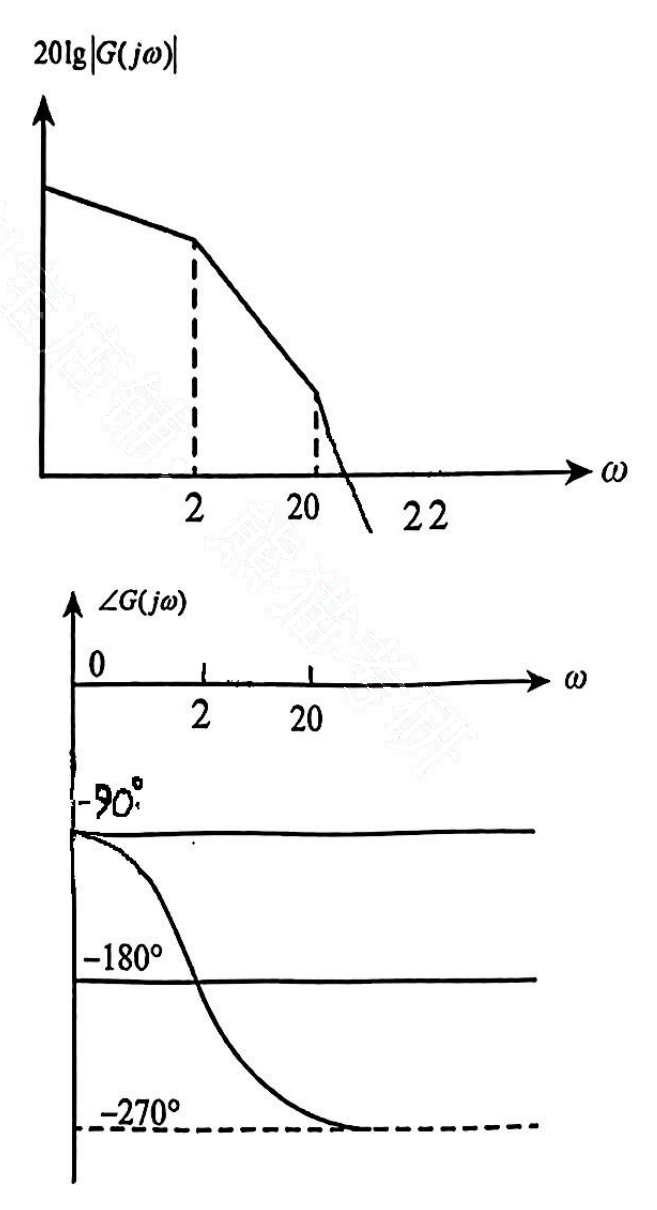
解答:(1)ωc=22rad/s\omega_c=22rad/s,由 20lg⁡kωc⋅ωc2⋅ωc20=020\lg\dfrac{k}{\omega_c\cdot\dfrac{\omega_c}{2}\cdot\dfrac{\omega_c}{20}}=0 可得 k=266.2k=266.2,

故得校正系统传递函数为 G0(s)=266.2s(s2+1)(s20+1)G_0(s)=\dfrac{266.2}{s\left(\dfrac{s}{2}+1\right)\left(\dfrac{s}{20}+1\right)},Bode 如下:

图

γ=180∘−90∘−arctan⁡222−arctan⁡2220=−42.53∘\gamma=180^\circ-90^\circ-\arctan\dfrac{22}{2}-\arctan\dfrac{22}{20}=-42.53^\circ

(2)先采用滞后校正,设滞后环节为 Gc1(s)=T1s+1T2s+1(T1<T2)G_{c1}(s)=\dfrac{T_1s+1}{T_2s+1}\left(T_1<T_2\right)

由希望频率先取理想截止频率为 ωc1=2rad/s\omega_{c1}=2rad/s 并留有余量

将 ωc1=2rad/s\omega_{c1}=2rad/s 代入 G(s)=Gc1(s)G0(s)G(s)=G_{c1}(s)G_0(s) 中

可得 T2=133.1T1T_2=133.1T_1,按惯例取 1T1=(0.1∼0.2)ωc1\dfrac{1}{T_1}=(0.1\sim 0.2)\omega_{c1}

不妨取

{T1=3.33T2=443\begin{cases}T_1=3.33\\[4pt]T_2=443\end{cases}

设超前环节为 Gc2(s)=T3s+1T4s+1(T3>T4)G_{c2}(s)=\dfrac{T_3s+1}{T_4s+1}\left(T_3>T_4\right)

由希望频率法取得想截止频率 ωc2=18rad/s\omega_{c2}=18rad/s 并留有余量,

将 ωc2=18rad/s\omega_{c2}=18rad/s 代入 G(s)=Gc1(s)Gc2(s)G0(s)G(s)=G_{c1}(s)G_{c2}(s)G_0(s) 中,可得 ∣G(jω)∣=1\left|G(j\omega)\right|=1

知 T3=4.49T_3=4.49 不妨取 T4=0.0394T_4=0.0394

验证 {ωc=13.2rad/sγ=35.6∘\begin{cases}\omega_c=13.2rad/s\\[4pt]\gamma=35.6^\circ\end{cases} 满足设计要求

∴Gc(s)=T1s+1T2s+1T3s+1T4s+1=(3.33s+1)(4.49s+1)(443s+1)(0.0394s+1)\therefore G_c(s)=\dfrac{T_1s+1}{T_2s+1}\dfrac{T_3s+1}{T_4s+1}=\dfrac{(3.33s+1)(4.49s+1)}{(443s+1)(0.0394s+1)}

(3)不能采用其他校正方法. 因为单纯采用串联超前或串联滞后,都不能满足系统各项设计要求. 例如,在采用滞后校正时,由于 G0(jω)G_0(j\omega) 剪切频率不能远大于设计要求的 ωc\omega_c,因而串联迟后滞后之后,ν\nu 与 ω\omega 这两项指标不能同时满足。

评注:①掌握 Bode 图;②掌握三种校正方式.

五、分析:先做图,再计算

完整步骤:(a)
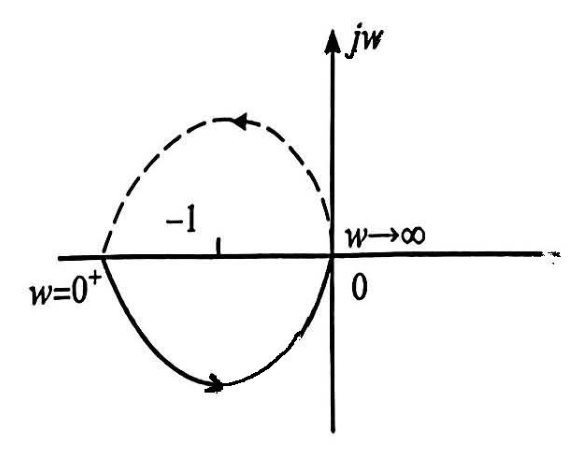
图

Z=P−2N=P−2(N+−N−)=1−2(12−0)=0Z=P-2N=P-2\left(N_+-N_-\right)=1-2\left(\dfrac{1}{2}-0\right)=0

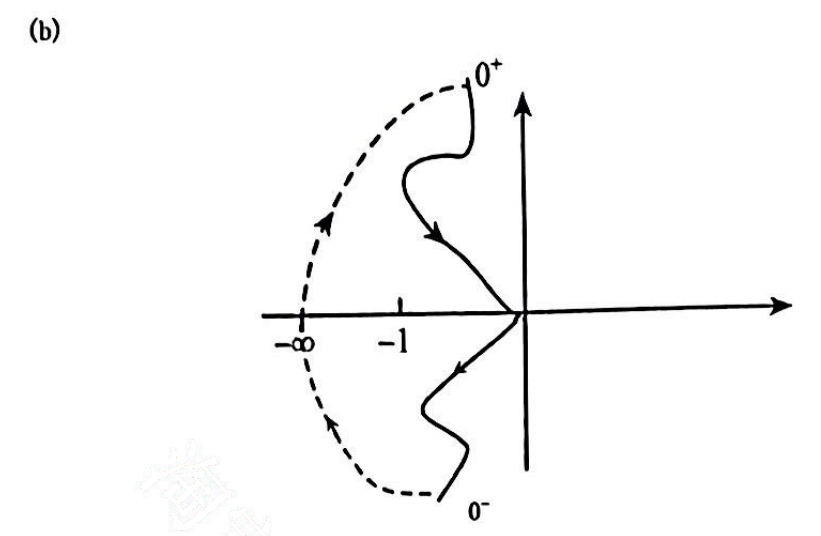
(b)

图

Z=P−2N=1−2×(0−12)=2Z=P-2N=1-2\times\left(0-\dfrac{1}{2}\right)=2

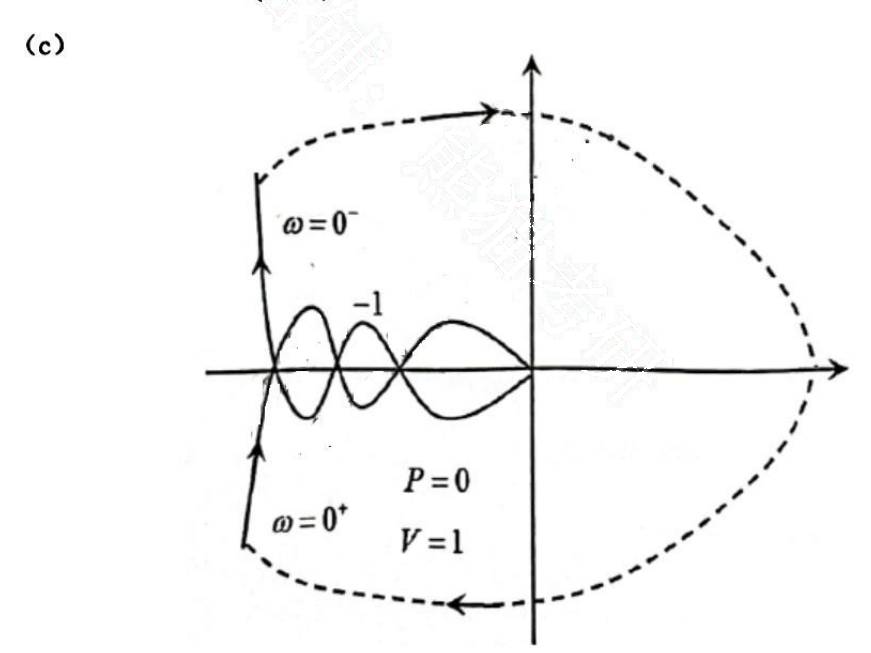
(c)

图

Z=0−2×(1−1)=0Z=0-2\times(1-1)=0

注 在 C 图里面,隐藏一个考点,即,奈氏图的起点在实轴上,所以增补如图所示(即特定此时 ω=0+\omega=0^+ 时候,图像是从负实轴的无穷远处出发,然后加上增补线,就变成从正实轴无穷远处出发了)

题后总结:①增补线画法:从 ω→0+\omega\to 0^+ 开始,逆时针画半径无穷大,圆心角 90∘90^\circ 圆弧,顺时针标方向;

②Z=P−R=P−2N=P−2(N+−N−)Z=P-R=P-2N=P-2\left(N_+-N_-\right)

六、[分析]此题主要考察由系统结构图画相平面、并分析系统稳态误差。

[解]由系统的结构图知,u={0.5e∣e∣<0.65e∣e∣>0.6u=\begin{cases}0.5e&\left|e\right|<0.6\\5e&\left|e\right|>0.6\end{cases},5u=0.49y¨+y˙5u=0.49\ddot y+\dot y,e=r−y=0.5t−ye=r-y=0.5t-y

化简整理得

0.49e¨+e˙−0.5={−2.5e∣e∣<0.6−25e∣e∣>0.60.49\ddot e+\dot e-0.5=\begin{cases}-2.5e&\left|e\right|<0.6\\-25e&\left|e\right|>0.6\end{cases},开关线 e=0.6/−0.6e=0.6/-0.6

当 ∣e∣<0.6\left|e\right|<0.6 时:

相轨迹方程 de˙de=0.5−2.5e−e˙0.49e˙\dfrac{d\dot e}{de}=\dfrac{0.5-2.5e-\dot e}{0.49\dot e}

令 de˙de=0\dfrac{d\dot e}{de}=0,得奇点为 (0.2,0)(0.2,0)

且 0.49e¨+e˙+2.5e=0.50.49\ddot e+\dot e+2.5e=0.5,特征方程为

0.49r2+r+2.5=00.49r^2+r+2.5=0,r1,2=−1±2.3jr_{1,2}=-1\pm 2.3j

故相轨迹为奇点为 (0.2,0)(0.2,0) 的向心螺旋线。(0.2,0)(0.2,0) 为稳定焦点

当 ∣e∣>0.6\left|e\right|>0.6 时:

相轨迹方程 de˙de=0.5−25e−e˙0.49e˙\dfrac{d\dot e}{de}=\dfrac{0.5-25e-\dot e}{0.49\dot e}

令 de˙de=0\dfrac{d\dot e}{de}=0,得奇点为 (0.02,0)(0.02,0)

同理为奇点为 (0.02,0)(0.02,0) 的向心螺旋线。

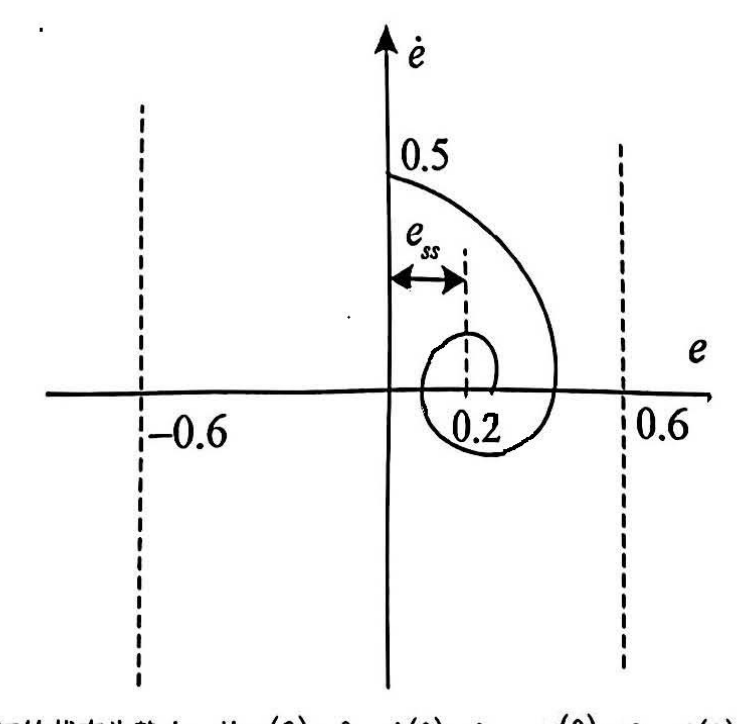
图

∵\because系统开始初始状态为静止,故 y(0)=0y(0)=0,y˙(0)=0\dot y(0)=0. e(0)=0e(0)=0,e˙(0)=0.5\dot e(0)=0.5。

在 ∣e∣<0.6\left|e\right|<0.6 区域内,相轨迹从 (0,0.5)(0,0.5) 向右运动(∵e˙>0\because\dot e>0,故 e↑e\uparrow 方向)

系统的稳态误差 ess=0.2e_{ss}=0.2

[注]1. 通过系统特征方程求特征根判断相轨迹发散还是收敛。

  1. 通过 de˙de=0\dfrac{d\dot e}{de}=0,求得奇点。

  2. 当 e˙>0\dot e>0 时,相轨迹朝 e↑e\uparrow 方向运动。

  3. 初始位置为 (e(0),e˙(0))\left(e(0),\dot e(0)\right)。

七、思路解析:先写成能控标准型,基本功. 进行极点配置,无零极点对消说明完全可控.

完整步骤:

(1)由此传递函数可直接写出能控标准型状态空间表达式

x˙=[0100010−2−3]x+[001]u,y=[10  0  0]x(1)\dot x=\begin{bmatrix}0&1&0\\0&0&1\\0&-2&-3\end{bmatrix}x+\begin{bmatrix}0\\0\\1\end{bmatrix}u,\quad y=[10\ \ 0\ \ 0]x\qquad(1)

由于该形式是能控标准型,即完全能控,可通过状态反馈任意配置极点

原特征方程是为 D(s)=s3+3s2+2sD(s)=s^3+3s^2+2s.

期望特征方程为

D∗(s)=(s+2)(s+1+j2)(s+1−j2)=s3+4s2+9s+10D^*(s)=(s+2)(s+1+j2)(s+1-j2)=s^3+4s^2+9s+10

由于是能控标准型的实现,因此状态反馈阵为

k=a^−a=[a^0−a0a^1−a1a^2−a2]=[1071]k=\hat a-a=\left[\hat a_0-a_0\quad \hat a_1-a_1\quad \hat a_2-a_2\right]=[10\quad 7\quad 1]

反馈控制律是 u=vu=v

闭环动态方程为 x˙=[A−bk]x+bv\dot x=[A-bk]x+bv,y=cxy=cx,即

x˙=[010001−10−9−4]x+[001]u,y=[10  0  0]x(2)\dot x=\begin{bmatrix}0&1&0\\0&0&1\\-10&-9&-4\end{bmatrix}x+\begin{bmatrix}0\\0\\1\end{bmatrix}u,\quad y=[10\ \ 0\ \ 0]x\qquad(2)

传递函数为 G(s)=10s3+4s2+9s+10G(s)=\dfrac{10}{s^3+4s^2+9s+10}

题后点评:

要做出本题除了要掌握由传递函数写状态空间表达式的方法,还要掌握极点任意配置的条件,状态反馈控制器设计方法等.
Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.