

2012 年上海交通大学 816 自动控制原理 试题
2012 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 64-67 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
上海交通大学二〇一二年攻读硕士学位研究生入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、简答题
-
结合具体实例,说明闭环系统的基本原理,并给出系统的结构框架图
-
试说明比例—微分—积分控制对系统性能的作用和影响
-
说明什么是最小相位系统?给出三种不同形式的非最小相位的传递函数
二、工业上冷却物料的两种控制方案
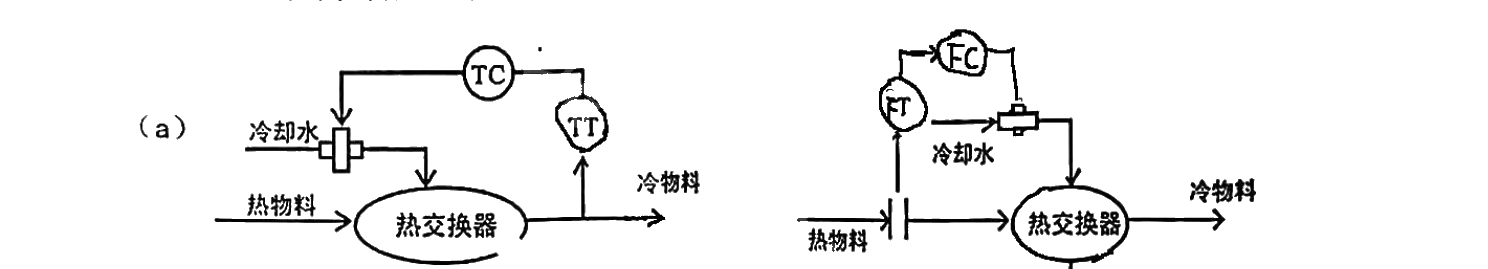
(a)表示的是根据物料出口处的温度来改变冷却水的入口流量控制系统
(b)表示根据物料进口的流量改变冷却在入口处的流量控制系统〔原文如此〕
试回答:1. 说明被控制对象、被控变量、操纵量分别是什么?
- 分别画出两种控制方案的系统结构框图,并说明这两种控制方案的区别
三、设 为输入; 为输出,系统微分方程为 ,初始状态为 0
(1)要求写出传函
(2)当 为单位斜坡函数时,求出此时的
四、求出下面两个信号流图的
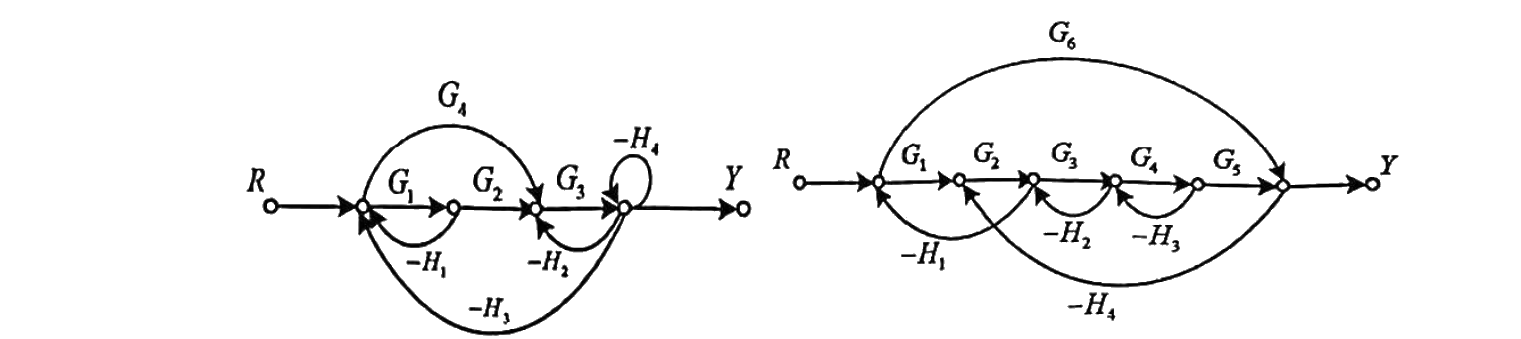
五、已知单位负反馈控制系统的开环传函为
(1)分析闭环系统的稳定性
(2)分别求出 、、
(3)当输入 时,求稳态误差
六、已知单位反馈系统开环传函为
画出 从 的根轨迹,根据 的根轨迹判定闭环系统的稳定性。如果增加一个实零点 ,且 时,画出 从 的根轨迹,并由此判定闭环系统稳定时的 的取值范围。
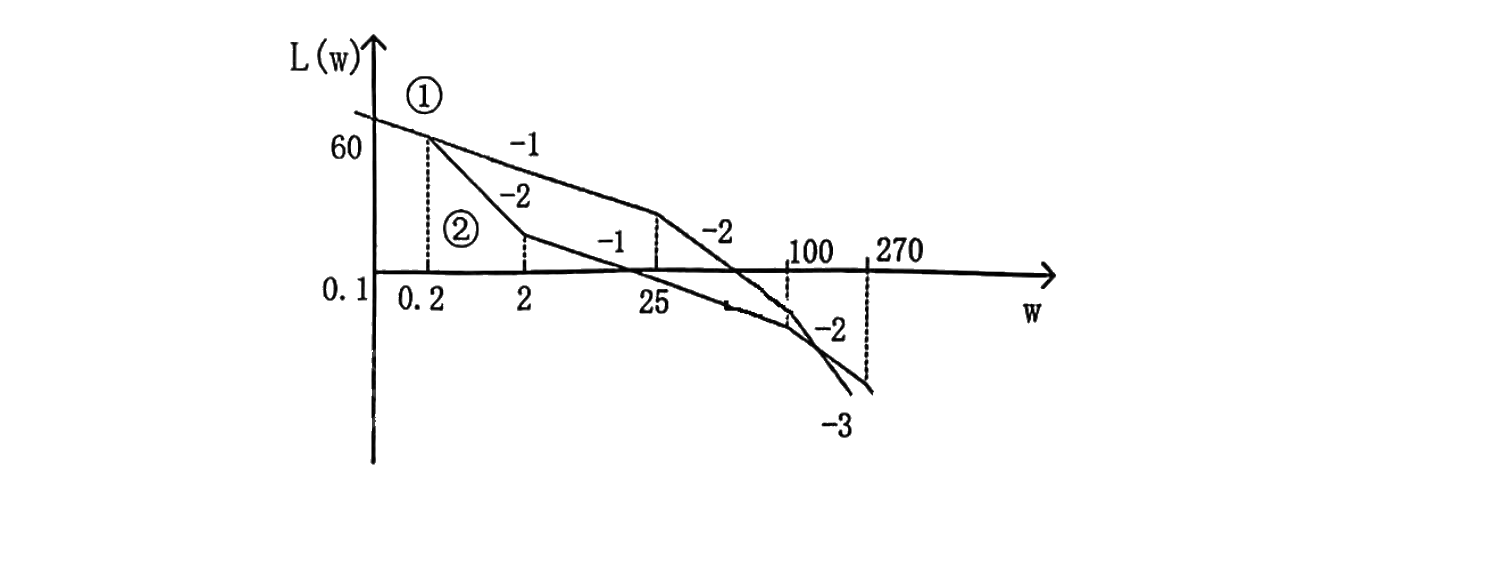
七、已知系统为最小相位系统,其开环传函幅频渐近特性曲线如图所示,①表示校正前的开环传函;②表示的是系统校正后的 Bode 图
(1)写出校正前后的开环传函;
(2)计算校正前后系统的相位裕量;
(3)求出校正装置 的传函,画出 的 Bode 图
八、某系统结构图如下 其中 表示一个非线性放大环节,已知 ,其中
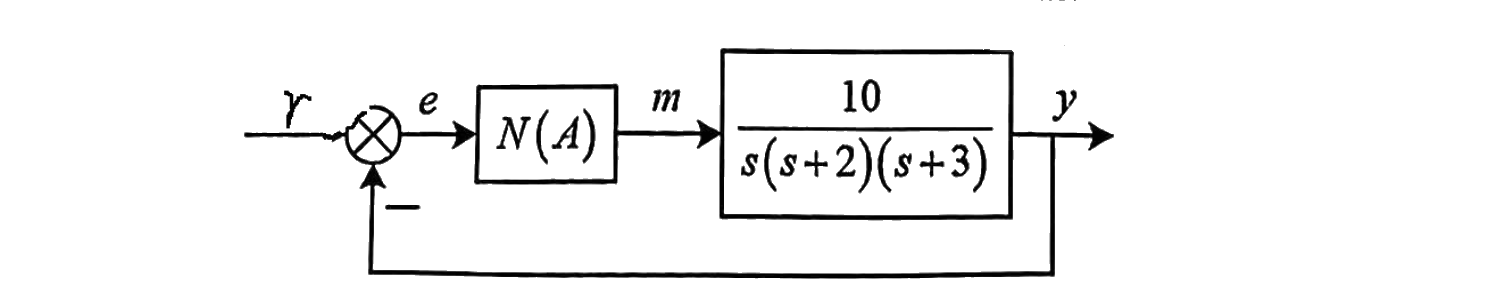
(1)系统能否产生自振?
(2)若能产生自振,则求出自振频率与振幅。
九、已知一系统开环传函为 ,设计状态反馈控制器,使闭环极点配置在 , 处,并写出相应闭环系统的动态方程与传递函数。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.