

2008 年上海交通大学 816 自动控制原理 试题
2008 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 50-53 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
上海交通大学二〇〇八年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
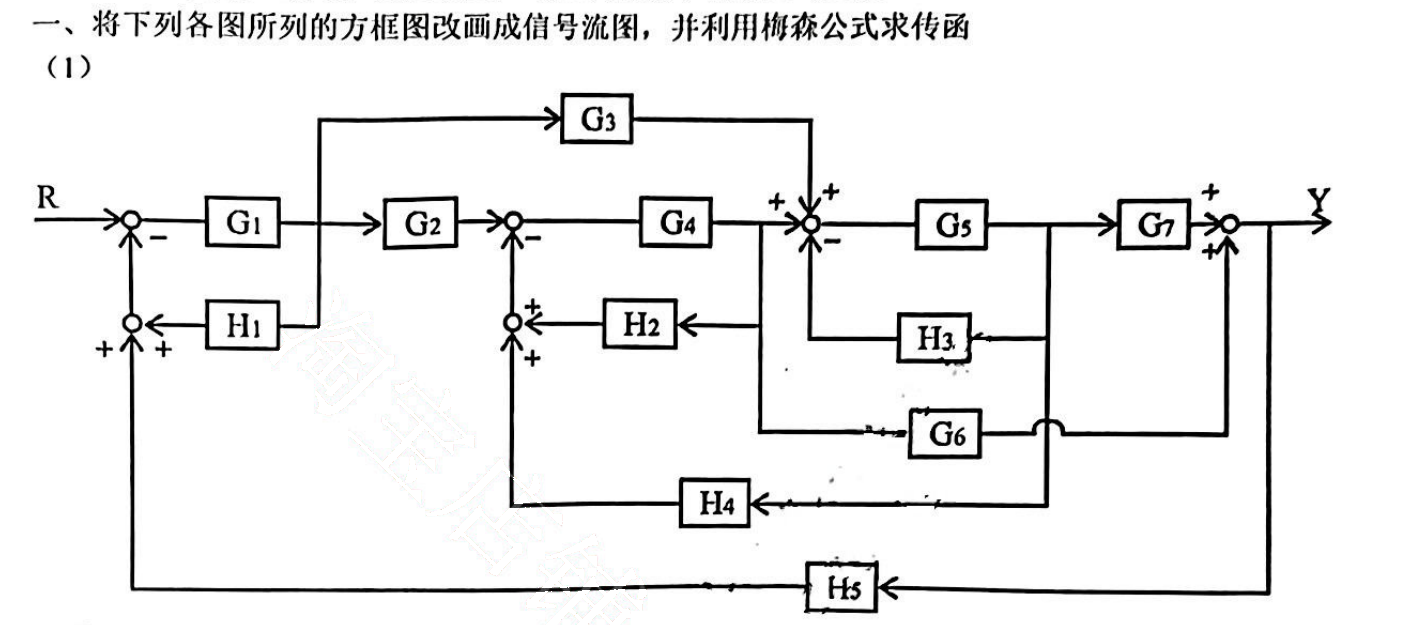
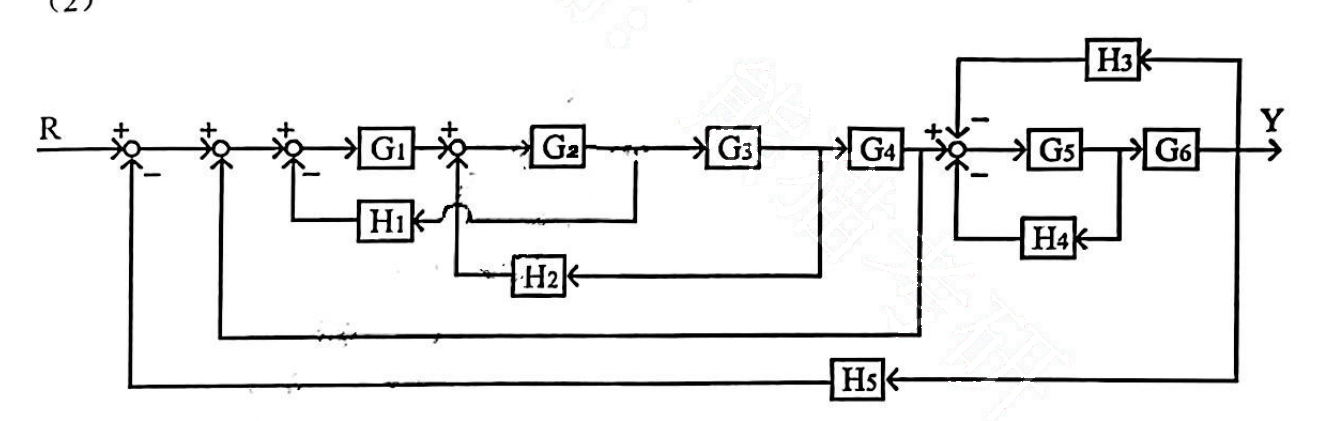
一、将下列各图所列的方框图改画成信号流图,并利用梅森公式求传函
(1)
(2)
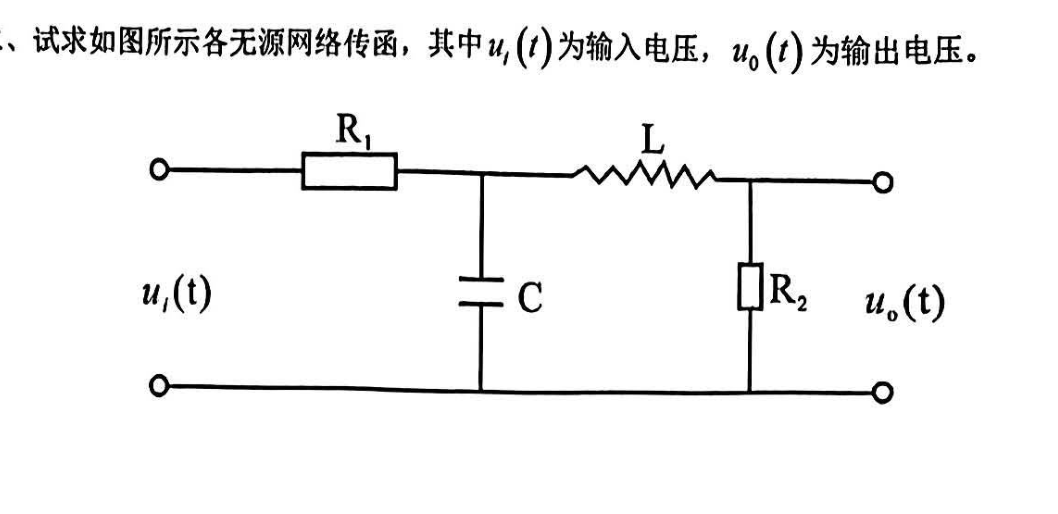
二、试求如图所示各无源网络传函,其中 为输入电压, 为输出电压。
三、已知单位反馈控制系统的前项通道传函为 ,输入 ,
希望输出稳态误差 ,问能否只调整 的量值满足需求?若能,则计算 的取值范围若不能,说明理由。
四、温度计的传函为 ,用该温度计测量容器的水温,需 1min 才能显示出实际水温的 98% 的数值,若给容器加热,使水温以 10℃/min 的速度线性上升,温度计指示的稳态误差是多少?
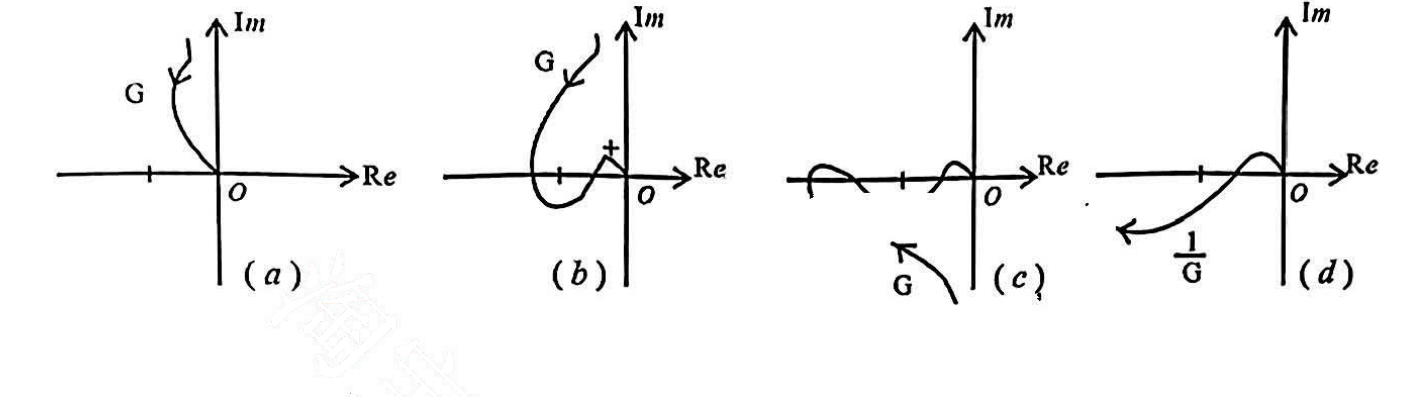
五、下图是 4 个最小相位在极坐标图上的频率响应,对应传函为 ,简记为 ,图中只画出了 到 的曲线,曲线上的箭头代表 增大的方向,负实轴上的标注点代表 点的位置,试画出各图对应的完整的频率响应曲线,并判断单位负反馈下的闭环系统稳定性。
六、已知单位负反馈系统的对象传函为
其串联校正后的开环对数幅频特性渐近线如下图所示
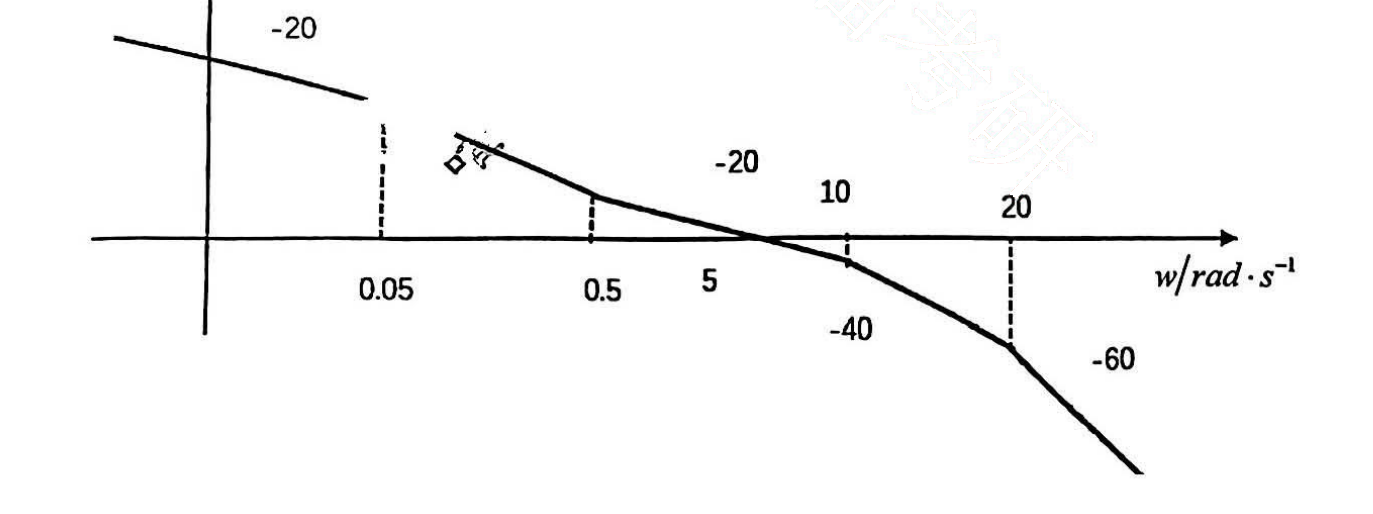
(1)写出串联装置的传函,并指出是哪一类校正?
(2)画出校正装置的开环对数幅频特性渐近线,表明它的转折频率,各段渐近线斜率及高频段渐近线纵坐标的分贝值。
(3)计算校正后系统的相角裕量。
七、已知单位反馈系统开环传函为
试设计串联滞后超前校正装置使校正后系统具有相位裕量
,增益穿越频率 ,静态速度误差系数
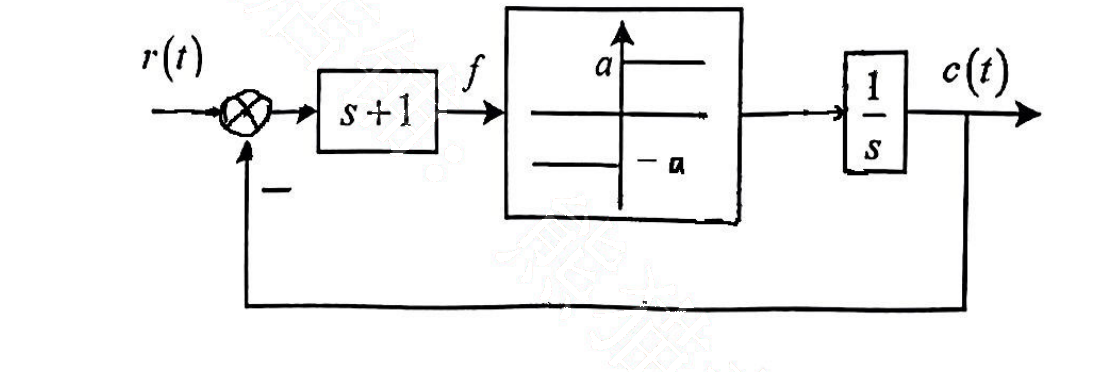
八、下图所示为一个非线性系统,图中 ,在 时刻加上一个幅值为 6 的阶跃输入 ,系统的初始状态 和 ,问经过多少秒系统达到稳定状态, 和
九、已知被控系统开环传函 和希望的闭环极点 ,
(1)写出该传函的一个三阶可控实现
(2)对该可控实现的计算状态反馈,将闭环极点配置到系统的位置,如果做不到,请说明理由。
(3)写出该传函的一个三阶可观实现
(4)对该可观实现计算状态反馈,将闭环极点配置到希望位置,如果做不到,请说明理由。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.