Step 1:计算能控性判别矩阵并求秩
系统维数 n=3。输入向量为 b=110。
计算各列:
Ab=010001−1−3−3110=011
A2b=A(Ab)=010001−1−3−3011=−1−3−2
构成能控性矩阵:
M=[bAbA2b]=110011−1−3−2
对 M 进行初等行变换:
110011−1−3−2r2−r1100011−1−2−2r3−r2100010−1−20
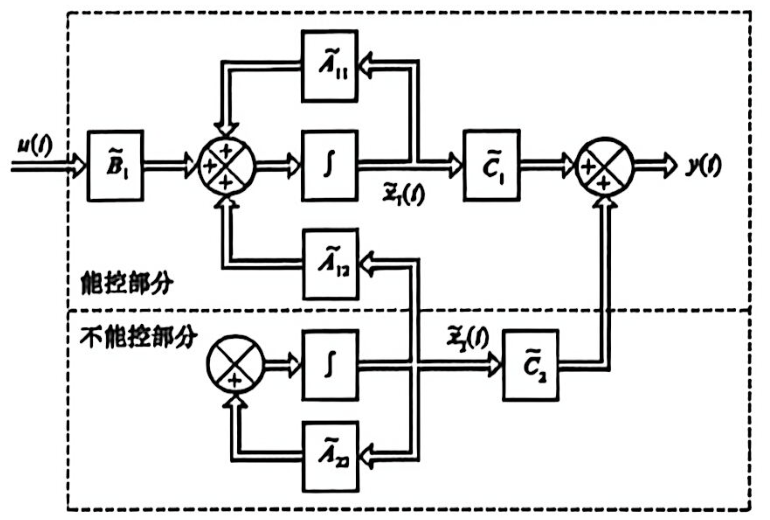
可见 rankM=2=n1<3。系统不完全能控,能控子系统维数为 2,不能控子系统维数为 1。
Step 2:构造坐标变换矩阵 Rc 及其逆矩阵
取 M 的前两列作为 Rc 的前两列,并补充与前两列线性无关的第三列基向量 R3=001:
Rc=110011001
验证行列式:det(Rc)=1⋅1⋅1=1=0。
求逆矩阵 Rc−1:
Rc−1=1−1101−1001
Step 3:计算规范型系统矩阵
A^=Rc−1ARc=1−1101−1001010001−1−3−3110011001=010−1−20−1−2−1
B^=Rc−1b=1−1101−1001110=100
C^=CRc=[01−2]110011001=[1−1−2]
Step 4:写出子系统解耦表达式
- 变换后的全维状态空间方程:
x^˙=010−1−20−1−2−1x^+100u,y=[1−1−2]x^
- 能控子系统:
⎩⎨⎧x^˙1=[01−1−2]x^1+[−1−2]x^2+[10]uyc=[1−1]x^1
- 不能控子系统:
{x^˙2=−x^2ycˉ=−2x^2


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.