MASTERY · CONTROL ENGINEERING

8.6.2 系统的能观性分解

1.7k WORDS 8 MIN READ #考研816

8.6.2 系统的能观性分解


一、能观性分解的基本原理与定义


二、变换矩阵 RoR_o 的构造步骤与核心方法


三、能观性分解系统结构框图

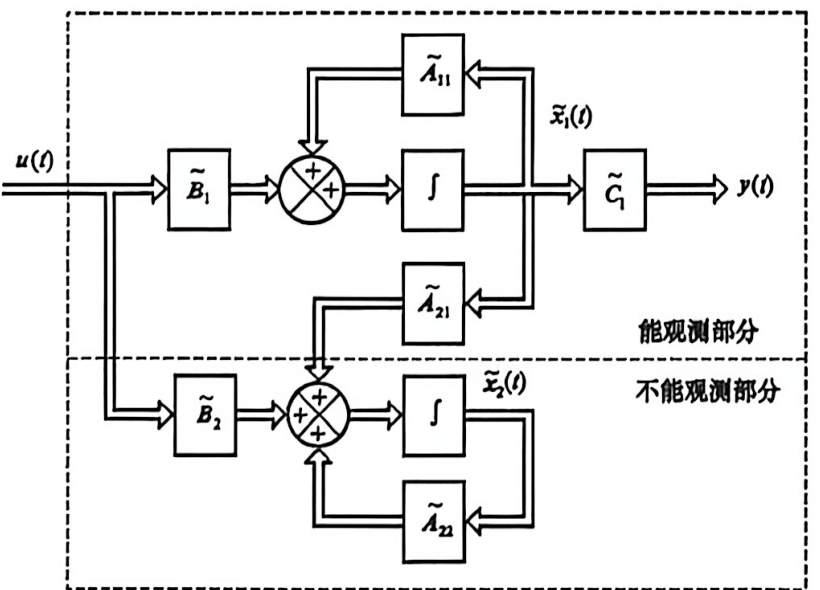
通过能观性分解后,系统内部信号流向与子系统间的相互关系如下图所示:

能观性分解结构框图.png

结构框图机理解析

  1. 输出通道流向: 系统的测量输出 y(t)y(t) 完全且仅由能观测部分状态 x~1(t)\tilde{x}_1(t) 经输出增益 C~1\tilde{C}_1 产生;不能观测状态 x~2(t)\tilde{x}_2(t) 在输出矩阵中对应的权值为零。
  2. 状态单向影响: 能观状态 x~1(t)\tilde{x}_1(t) 经内部反馈通道 A~21\tilde{A}_{21} 单向输入到不能观测部分求和点;但不能观测状态 x~2(t)\tilde{x}_2(t) 对能观状态无任何通路(右上角为零子块)。
  3. 输入激励机制: 外部输入 u(t)u(t) 可同时驱动能观测部分(B~1\tilde{B}_1)和不能观测部分(B~2\tilde{B}_2)。

四、典型例题全解


五、能控性与能观性分解对比总结

比较维度能控性分解能观性分解
判别矩阵M=[B,AB,,An1B]M = [B, AB, \dots, A^{n-1}B]N=[CT,ATCT,,(AT)n1CT]TN = [C^T, A^T C^T, \dots, (A^T)^{n-1} C^T]^T
变换矩阵构造MM 的线性无关直接构成 RcR_c 的前 n1n_1NN 的线性无关构成 Ro1R_o^{-1} 的前 n1n_1
系统矩阵 A^\hat{A} 结构分块上三角 [A^11A^120A^22]\begin{bmatrix} \hat{A}_{11} & \hat{A}_{12} \\ 0 & \hat{A}_{22} \end{bmatrix}分块下三角 [A^110A^21A^22]\begin{bmatrix} \hat{A}_{11} & 0 \\ \hat{A}_{21} & \hat{A}_{22} \end{bmatrix}
输入矩阵 B^\hat{B} 结构下半部全为零 [B^10]\begin{bmatrix} \hat{B}_1 \\ 0 \end{bmatrix}均可能有非零项 [B^1B^2]\begin{bmatrix} \hat{B}_1 \\ \hat{B}_2 \end{bmatrix}
输出矩阵 C^\hat{C} 结构均可能有非零项 [C^1C^2]\begin{bmatrix} \hat{C}_1 & \hat{C}_2 \end{bmatrix}右半部全为零 [C^10]\begin{bmatrix} \hat{C}_1 & 0 \end{bmatrix}
传递函数决定子块G(s)=C^1(sIA^11)1B^1G(s) = \hat{C}_1(sI - \hat{A}_{11})^{-1}\hat{B}_1G(s)=C^1(sIA^11)1B^1G(s) = \hat{C}_1(sI - \hat{A}_{11})^{-1}\hat{B}_1

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.