

MASTERY · CONTROL ENGINEERING
8.5.1 线性连续定常系统的能控性
8.5.1 线性连续定常系统的能控性
一、核心考点与理论精要
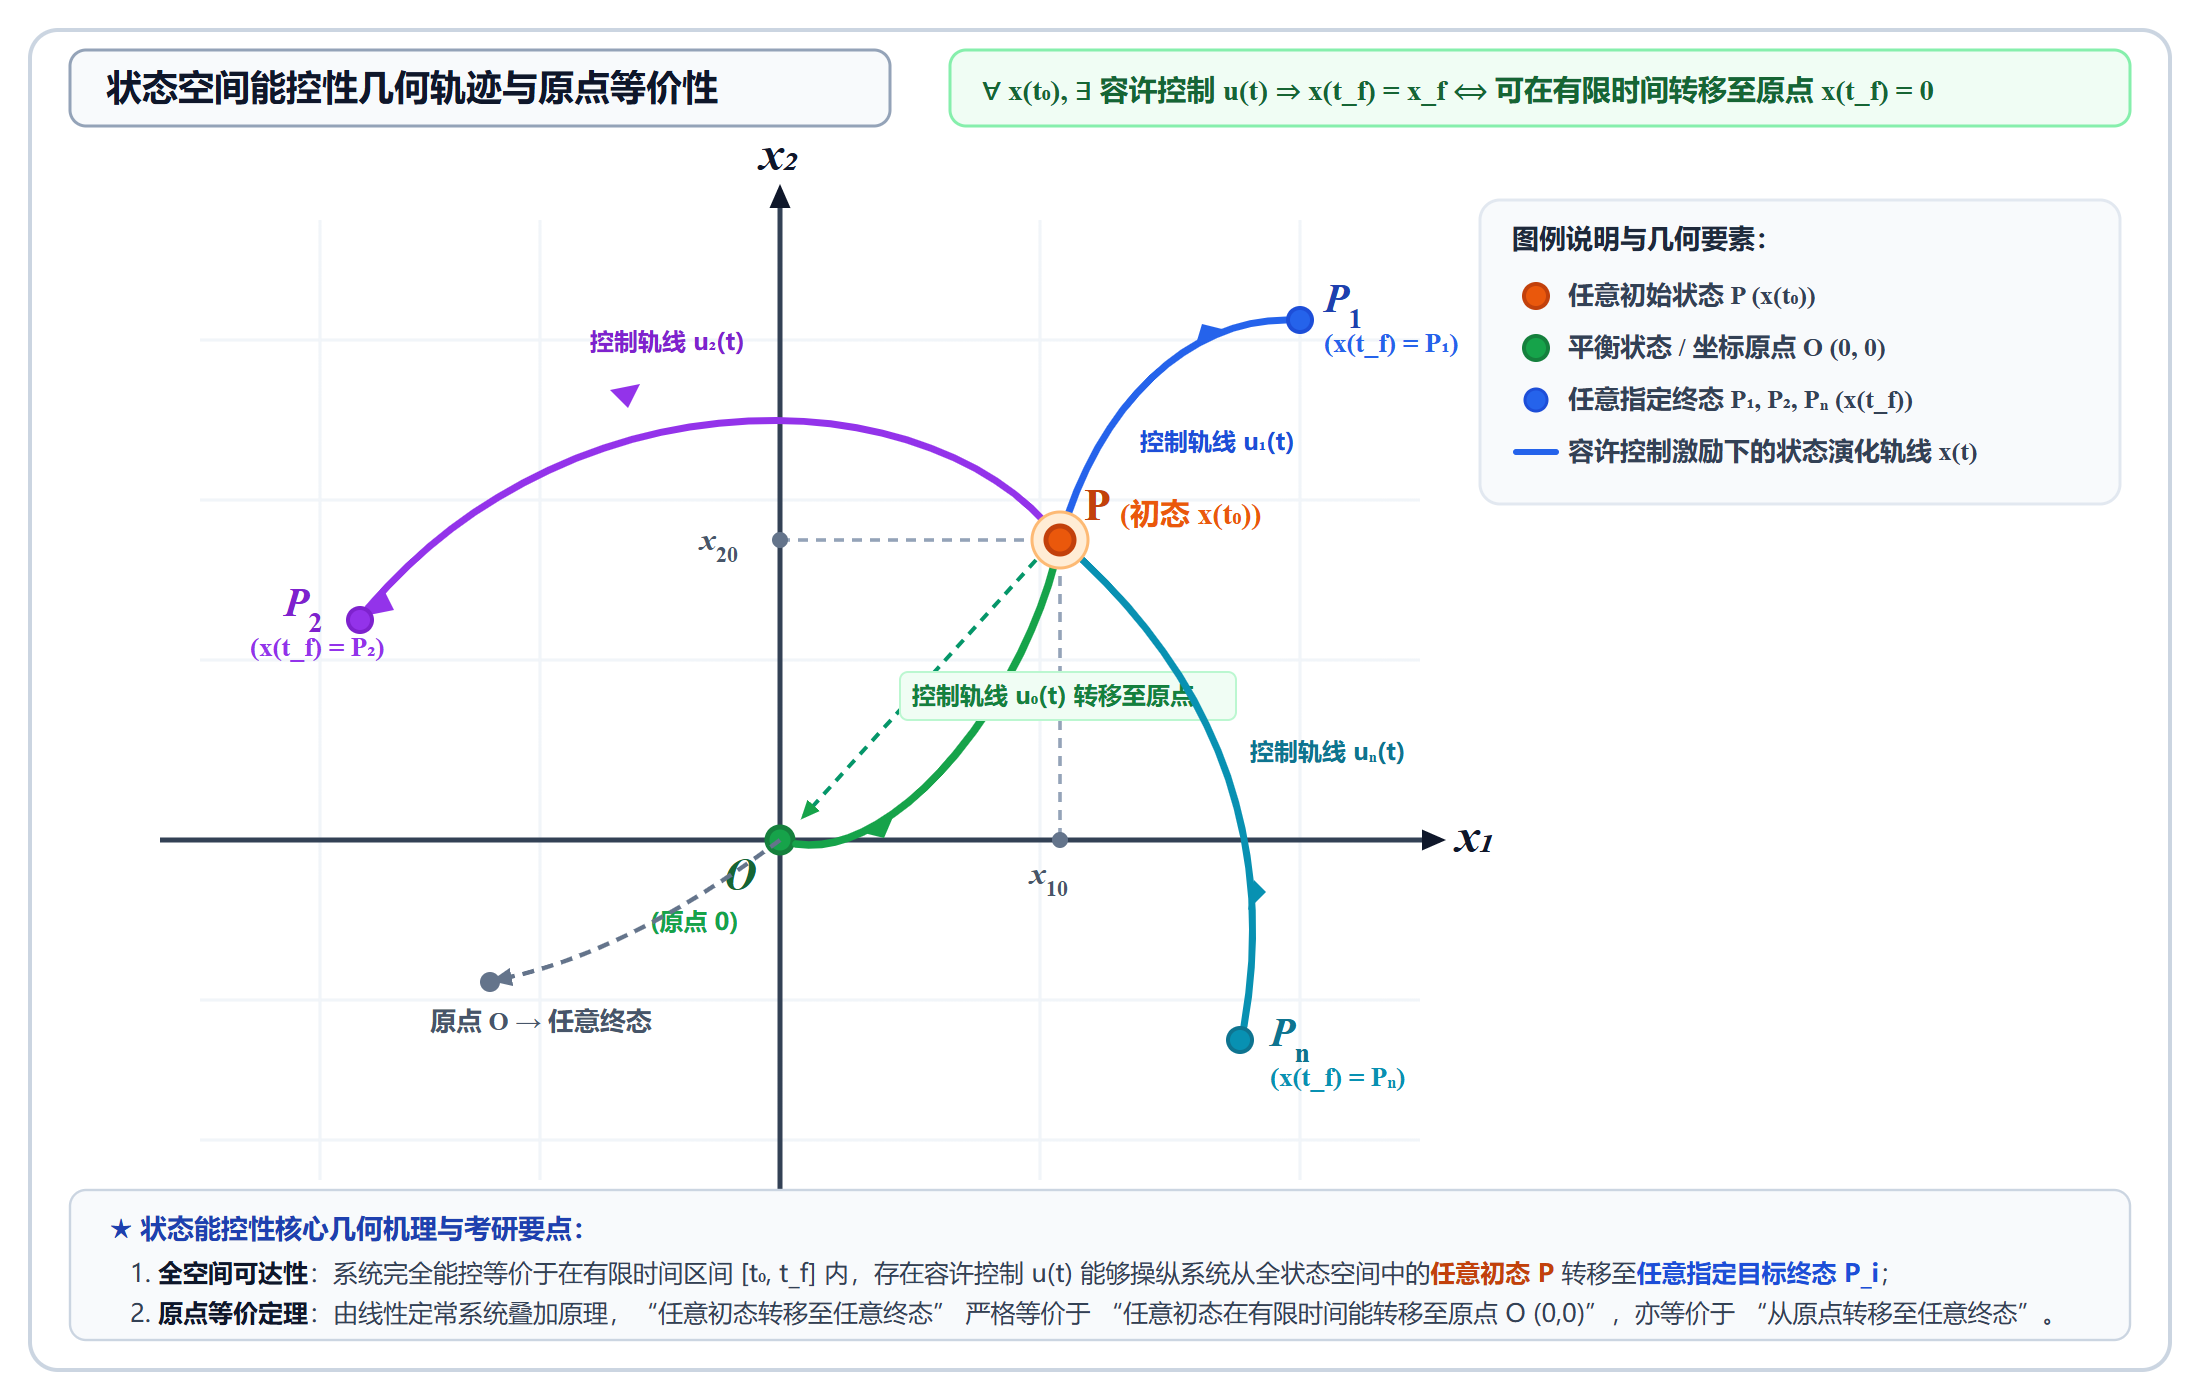
1. 能控性的定义与物理意义
2. 状态能控性三大判据体系(考研核心)
判据一:Kalman 秩判据(代数判据)
判据二:PBH 特征值秩判据(Popov-Belevitch-Hautus 判据)
判据三:特殊矩阵直接判据(对角型与约旦型模态判据 / Gilbert 判据)
3. 能控性的直观机理与模拟结构图分析
为了深入理解约旦块“最后一行必须有输入”的数学本质,我们从状态微分方程组与模拟结构图进行对比分析:
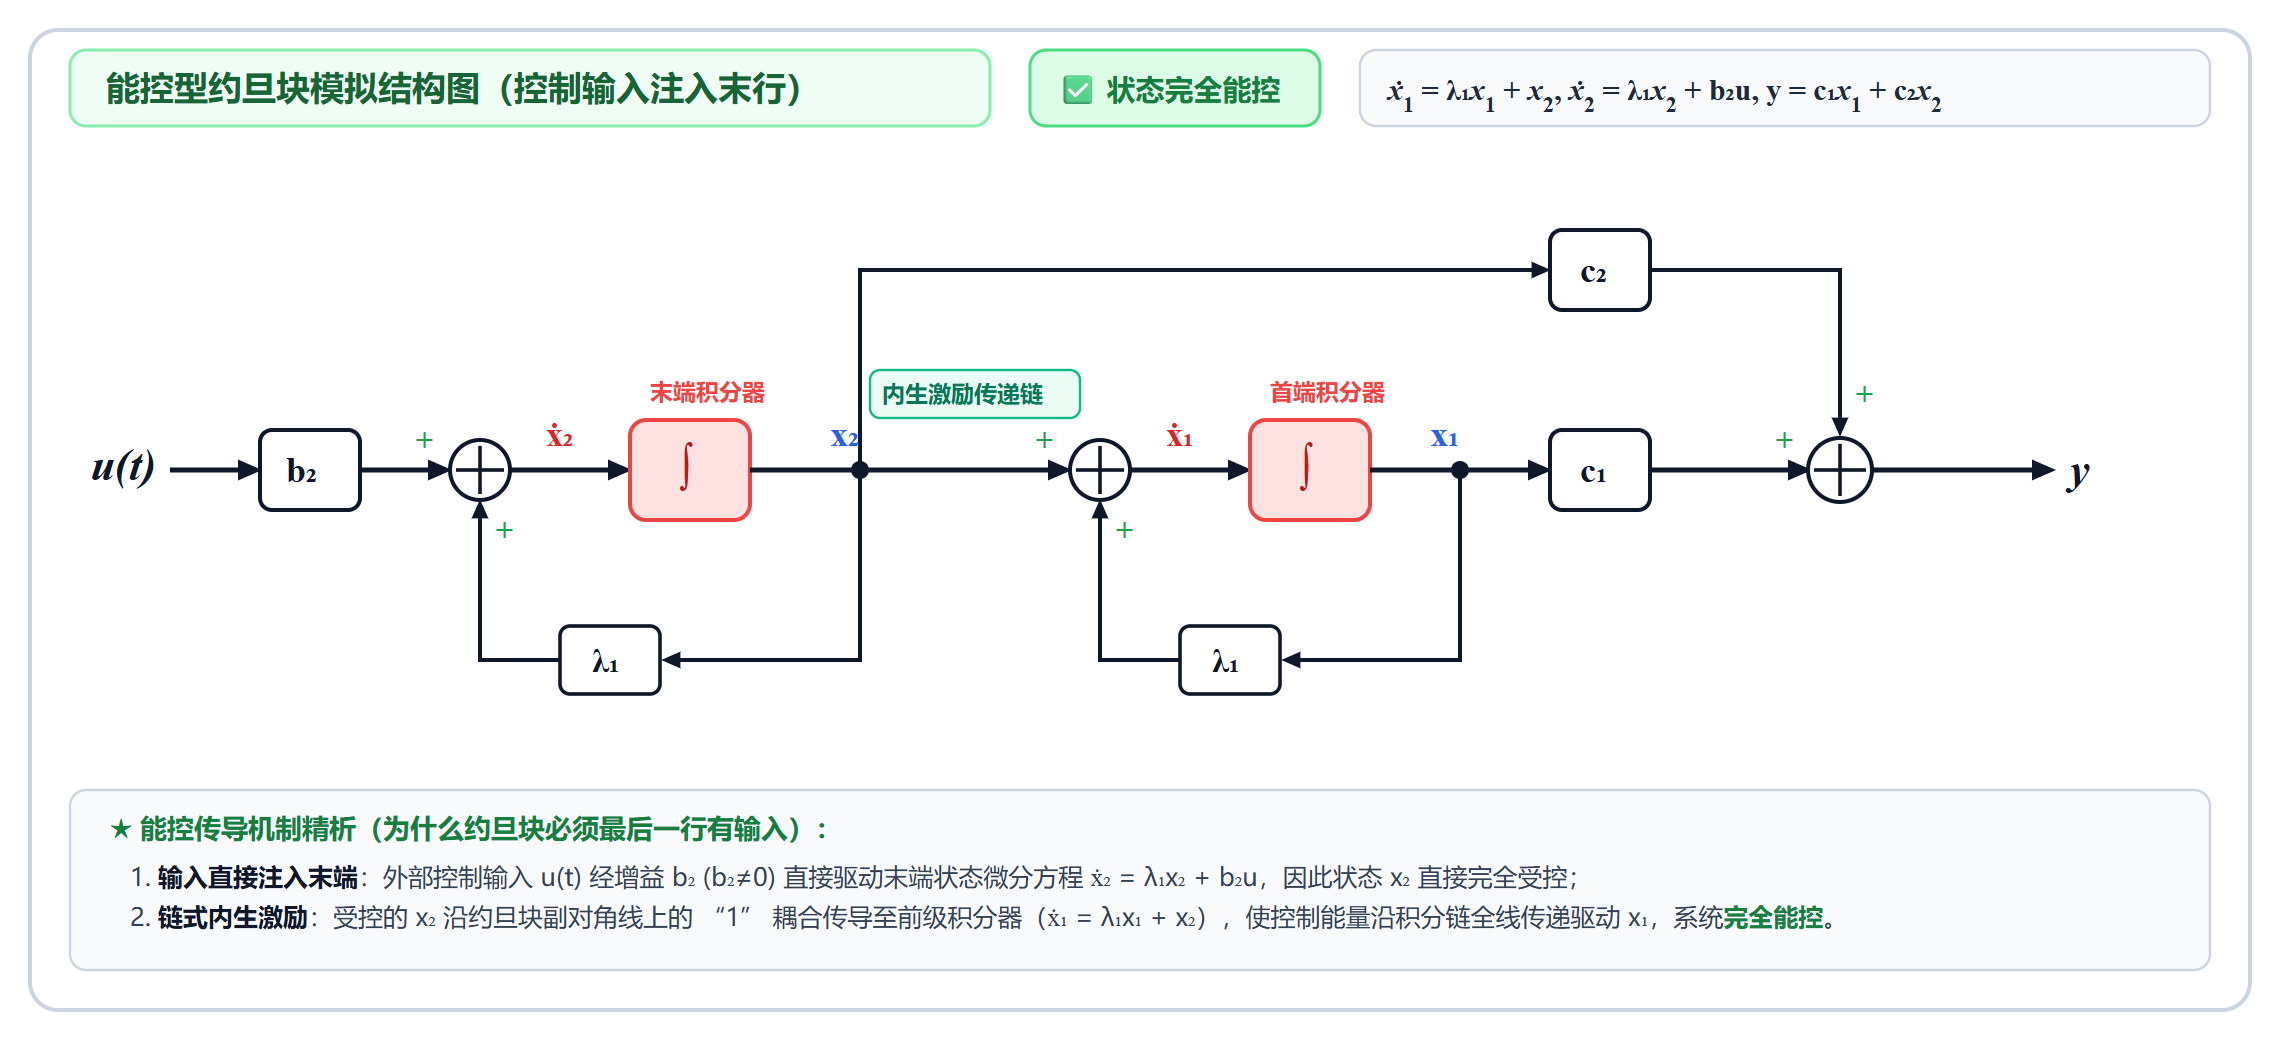
(1)能控状态的结构模型
考虑二阶单约旦块系统:
展开微分方程组:
(2)不能控状态的结构模型
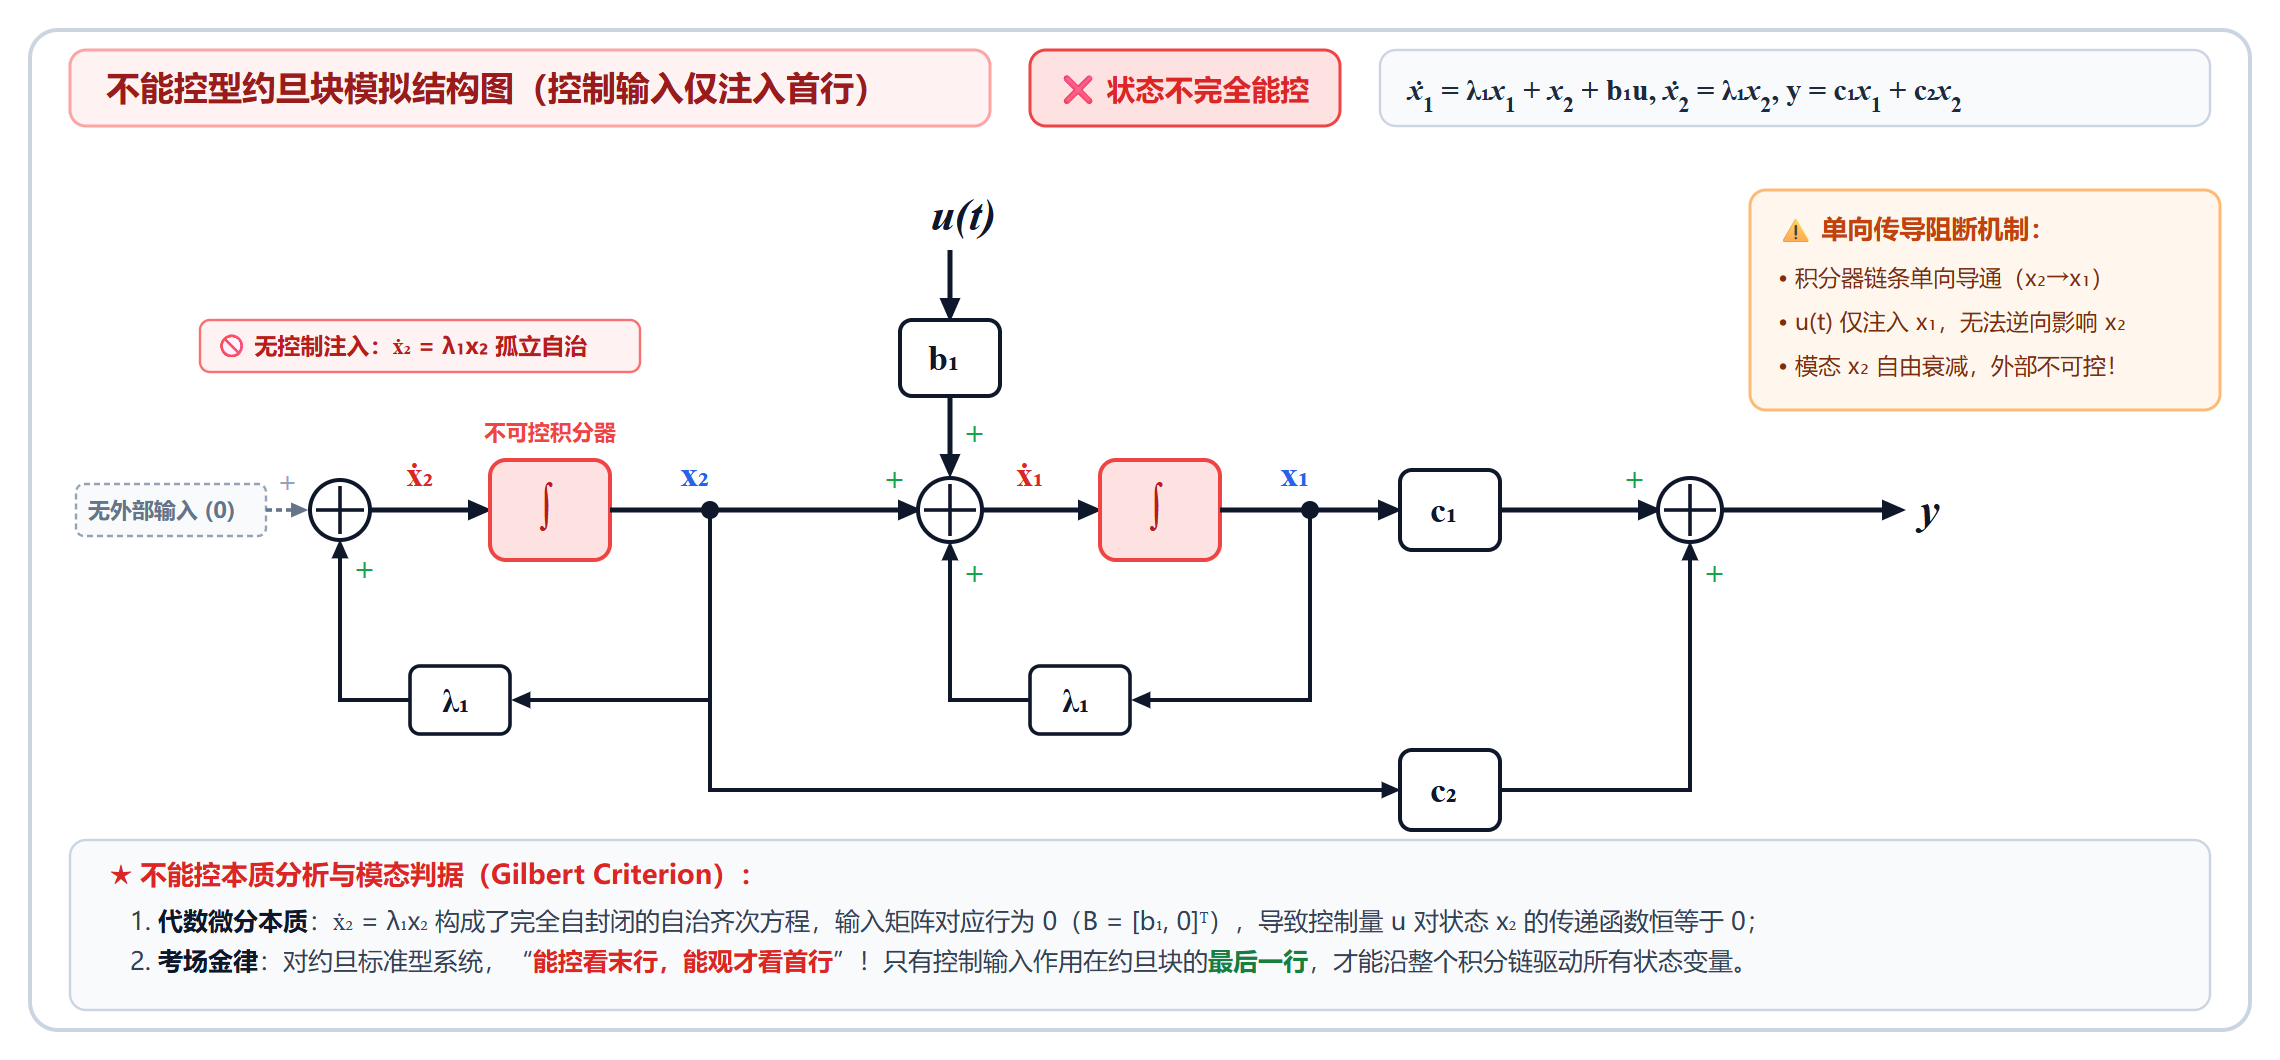
若控制量仅注入到第一行(非末行):
展开微分方程组:
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.