

MASTERY · CONTROL ENGINEERING
基本控制方式
基本控制方式
课程总览
- 本节课适用对象
- 零基础的学生
- 基础薄弱的学生
- 本节课所授知识点
- 基本控制方式的概念
- 重点提示
- 熟记基本控制方式的特点
- 对比开环控制与闭环控制
一、开环控制方式
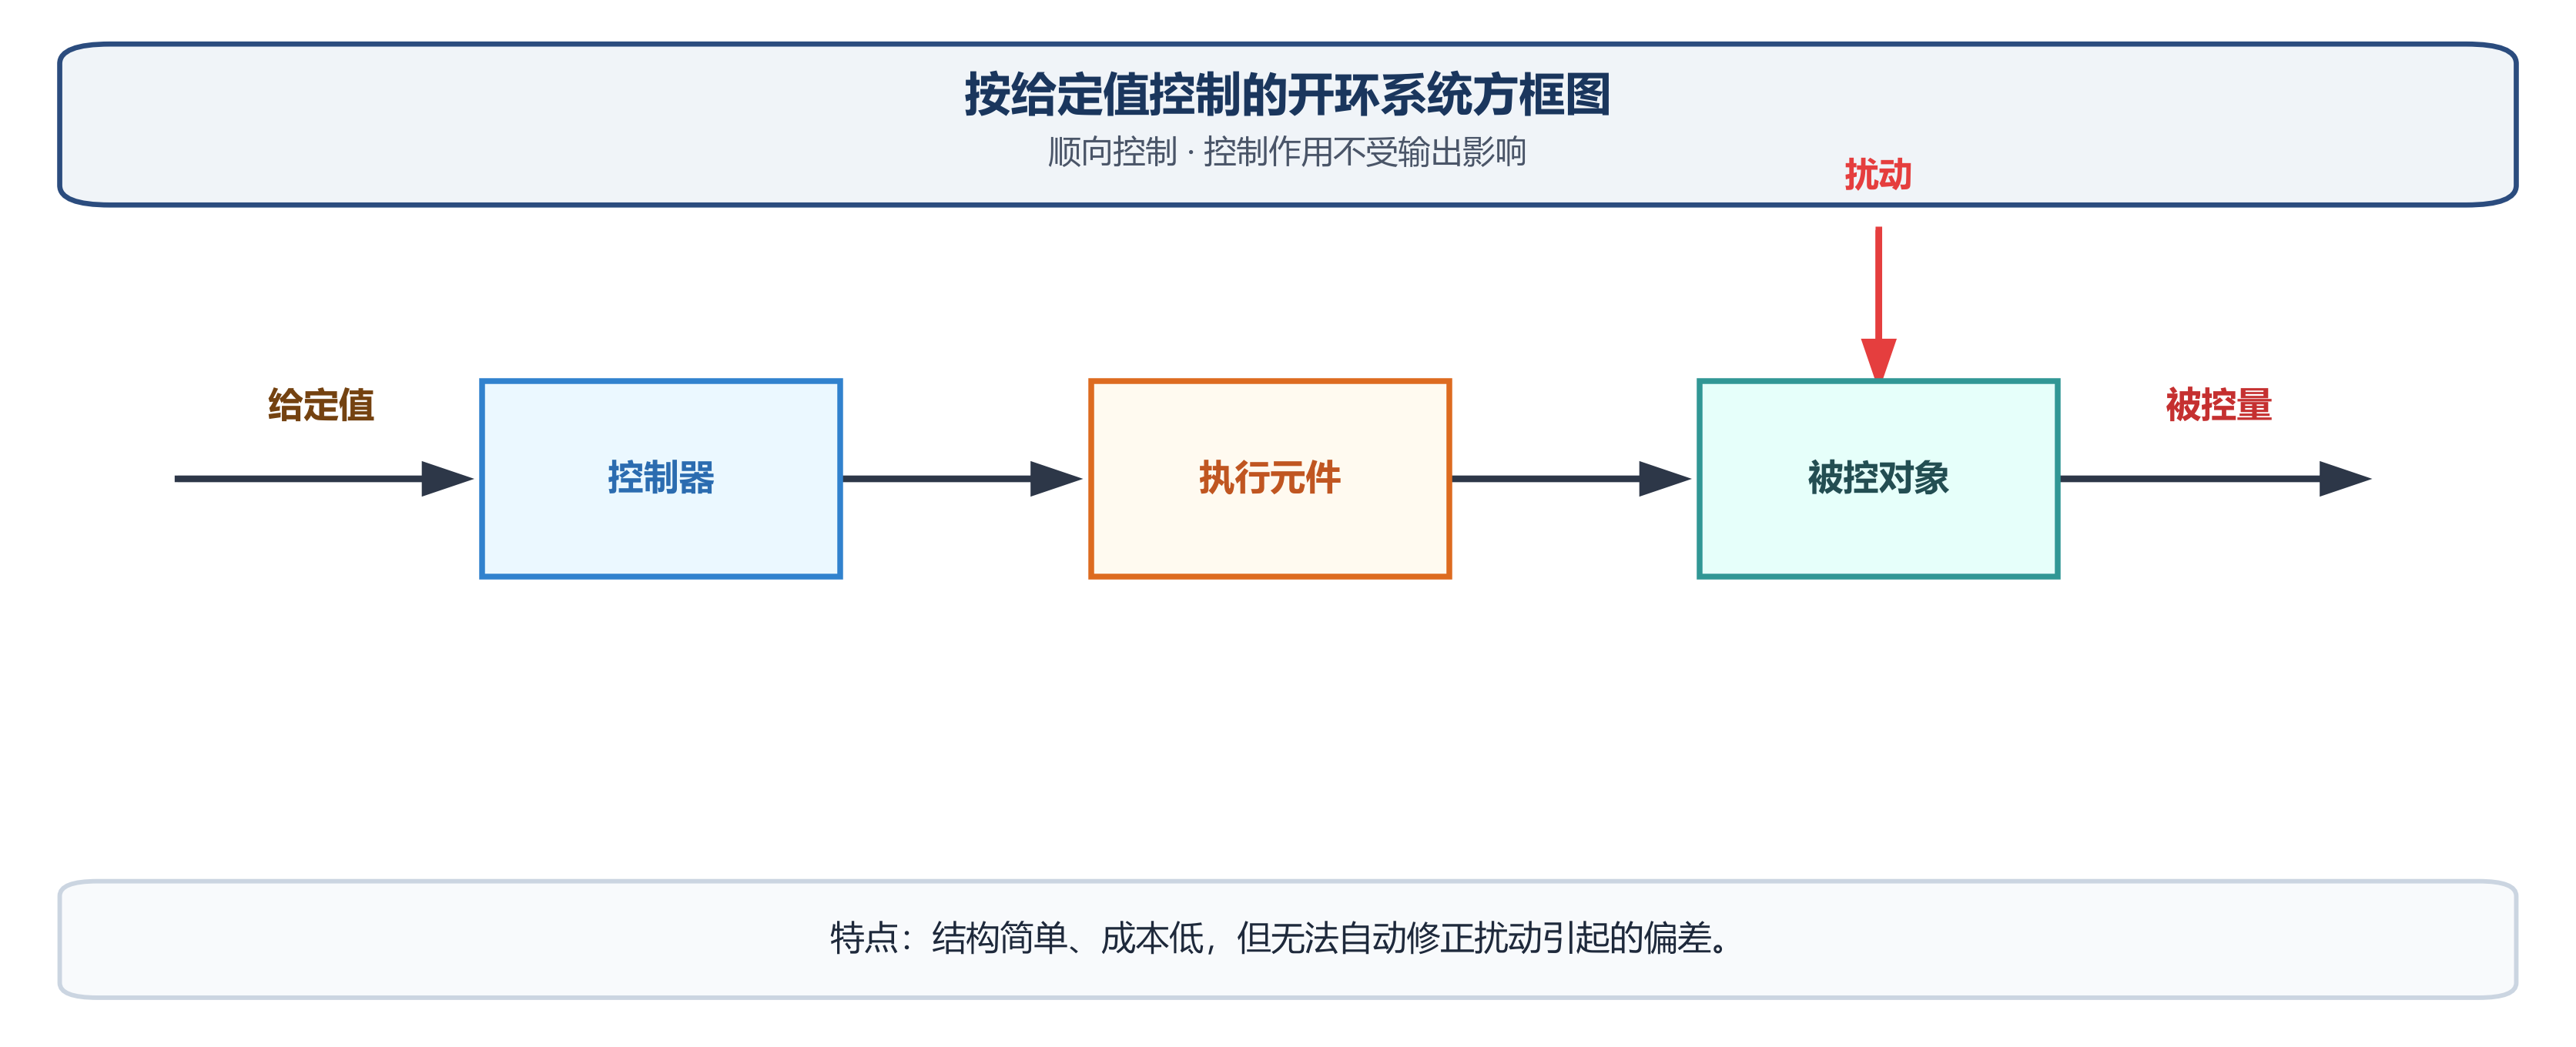
- 概念:是指控制装置与被控对象之间只有顺向作用而没有反向联系的控制过程。
- 开环控制系统:系统的控制作用不受输出影响的控制系统。
- 举例:自动售货机、自动洗衣机、产品生产自动线、数控车床以及指挥交通的红绿灯的转换。
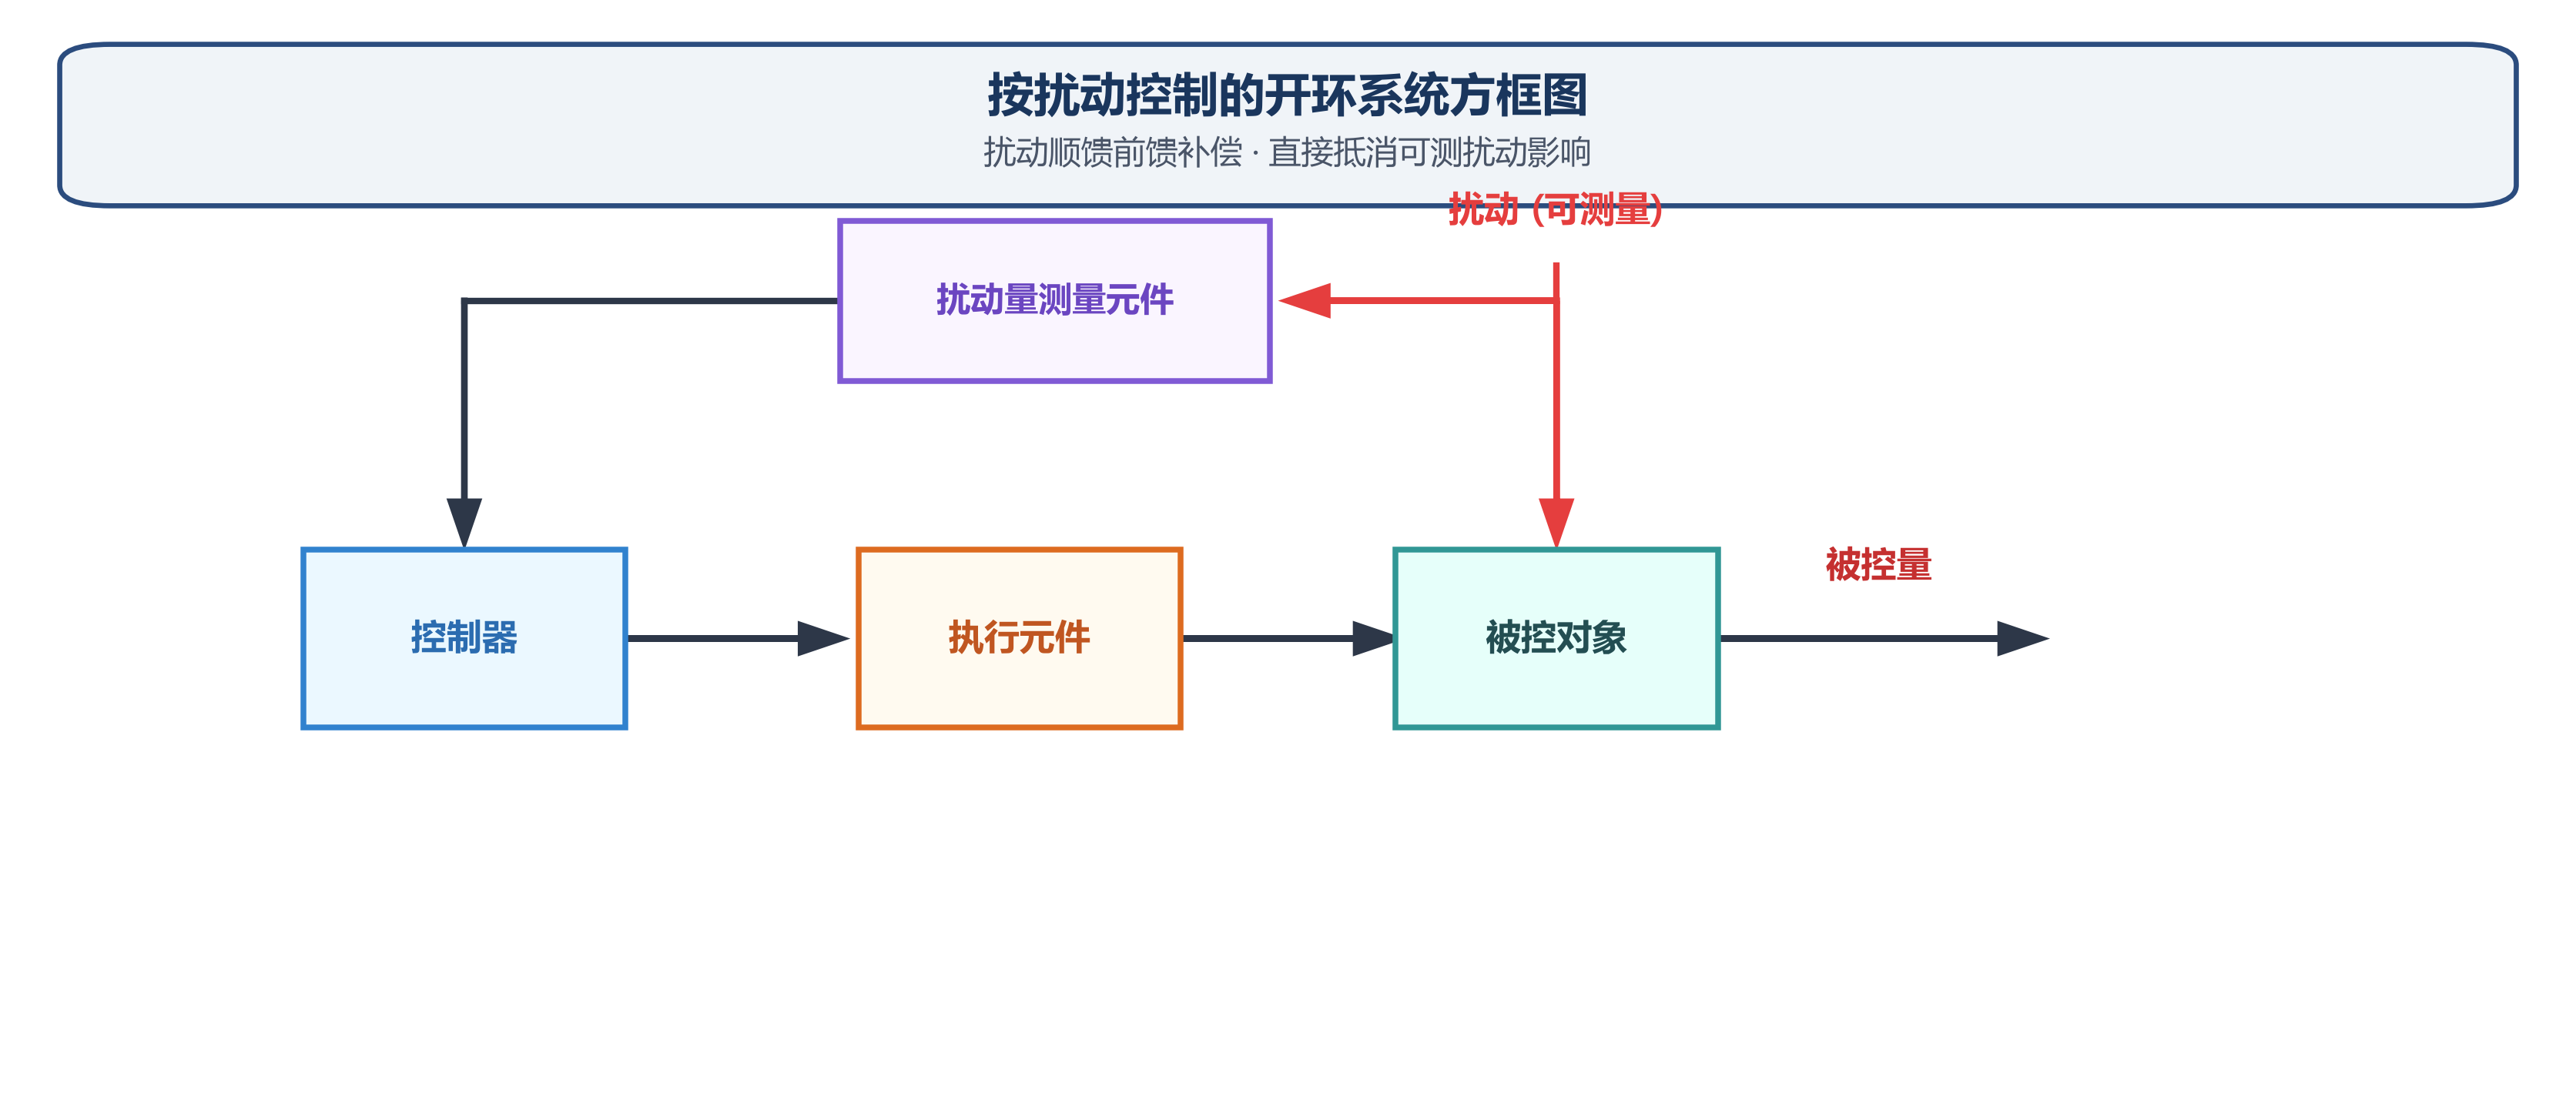
- 按照信号输入位置不同:
利用可测量的扰动量,产生一种补偿作用,以降低或抵消扰动对输出量的影响。
二、闭环控制方式
- 概念:是指输出量直接或间接的反馈到输入端,形成闭合环路的控制过程。
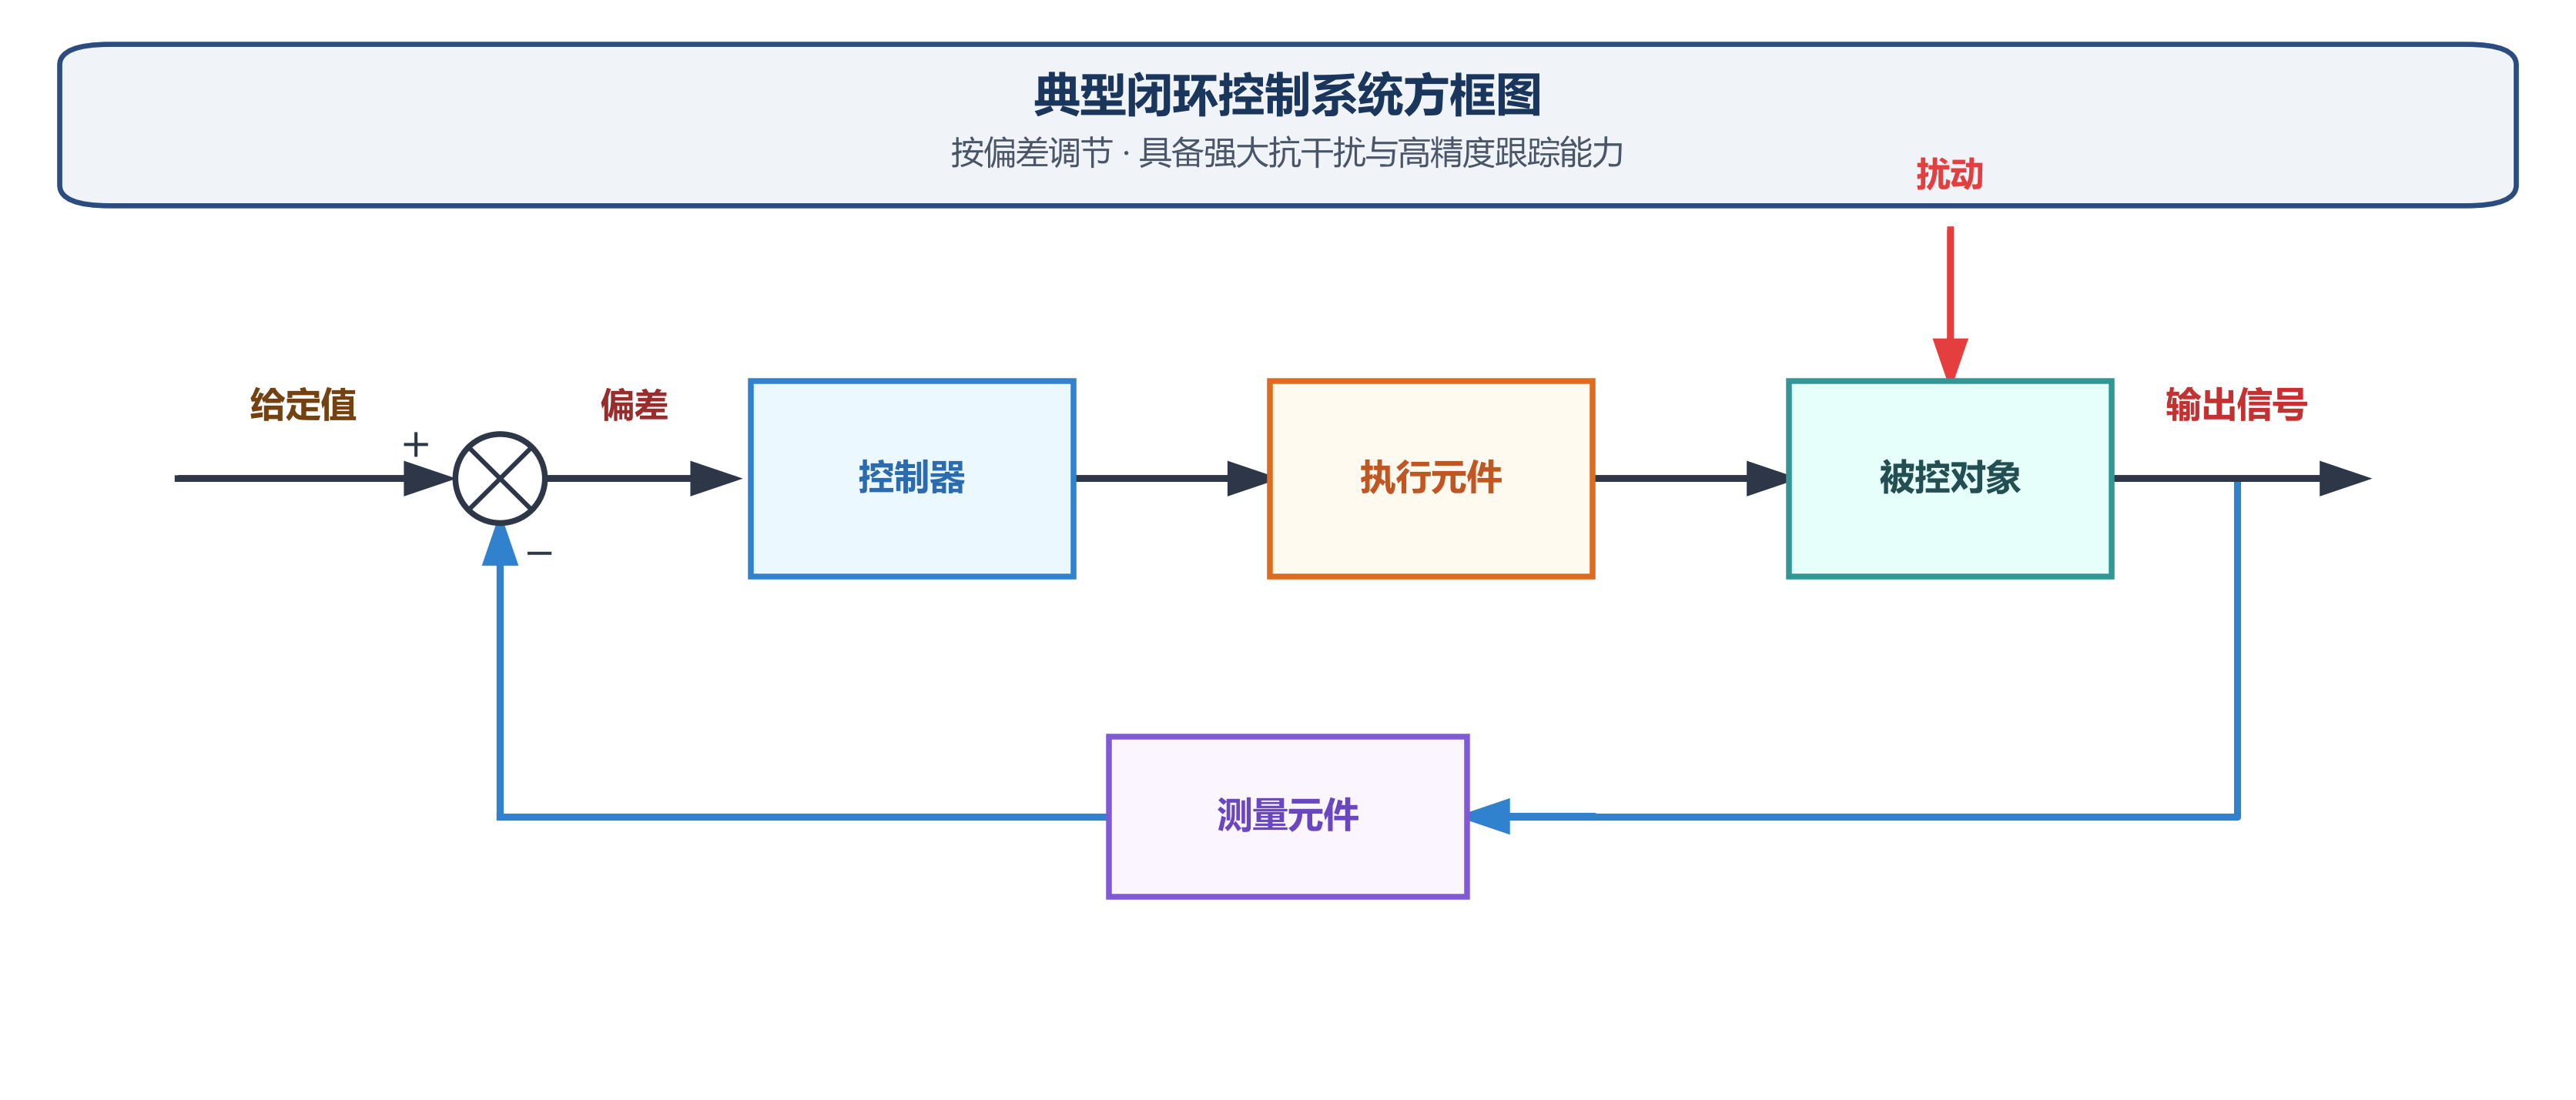
开环控制与闭环控制:
| 开环控制系统 | 闭环控制系统 | |
|---|---|---|
| 优点 | 结构简单 价格便宜 调试简单 | 精度高 准确性好 抗干扰能力强 |
| 缺点 | 控制精度低 抗干扰能力差 无法检查控制效果 不能自动修正被控量的偏离 | 成本高 调试复杂 元件多,结构复杂 系统性能分析和设计麻烦 |
- 闭环控制系统:系统的控制作用受输出影响的控制系统。
- 举例:电炉恒温控制系统、锅炉液位控制系统、发动机转速控制系统。
三、复合控制方式
这种按偏差控制和按扰动控制相结合的控制方式称为复合控制方式。
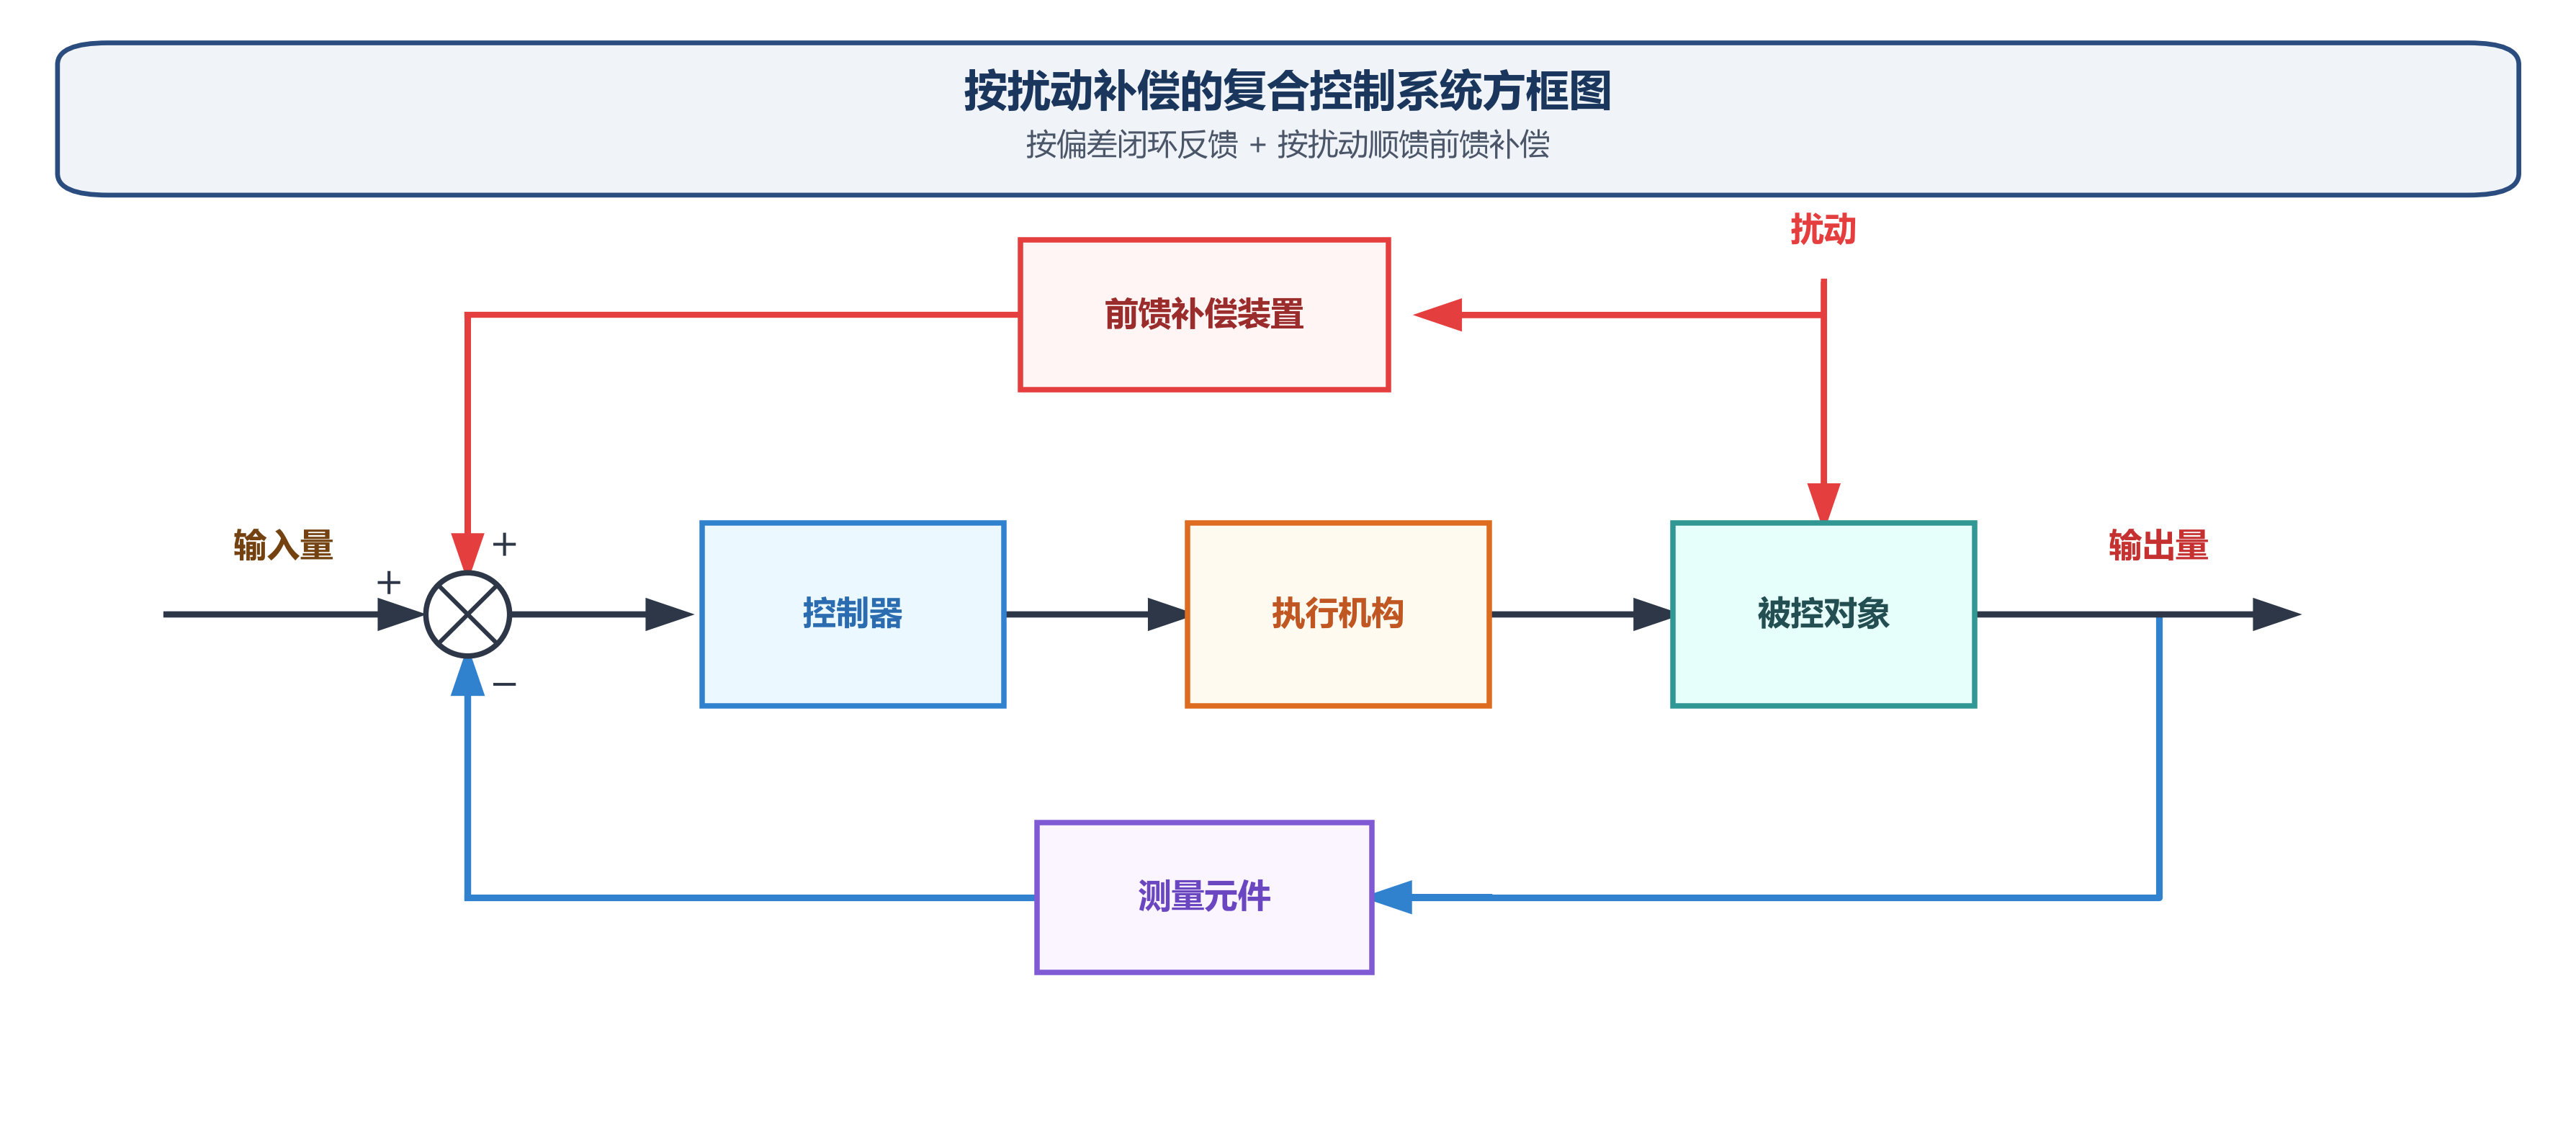
按偏差控制和按输入补偿相结合的复合控制方式。
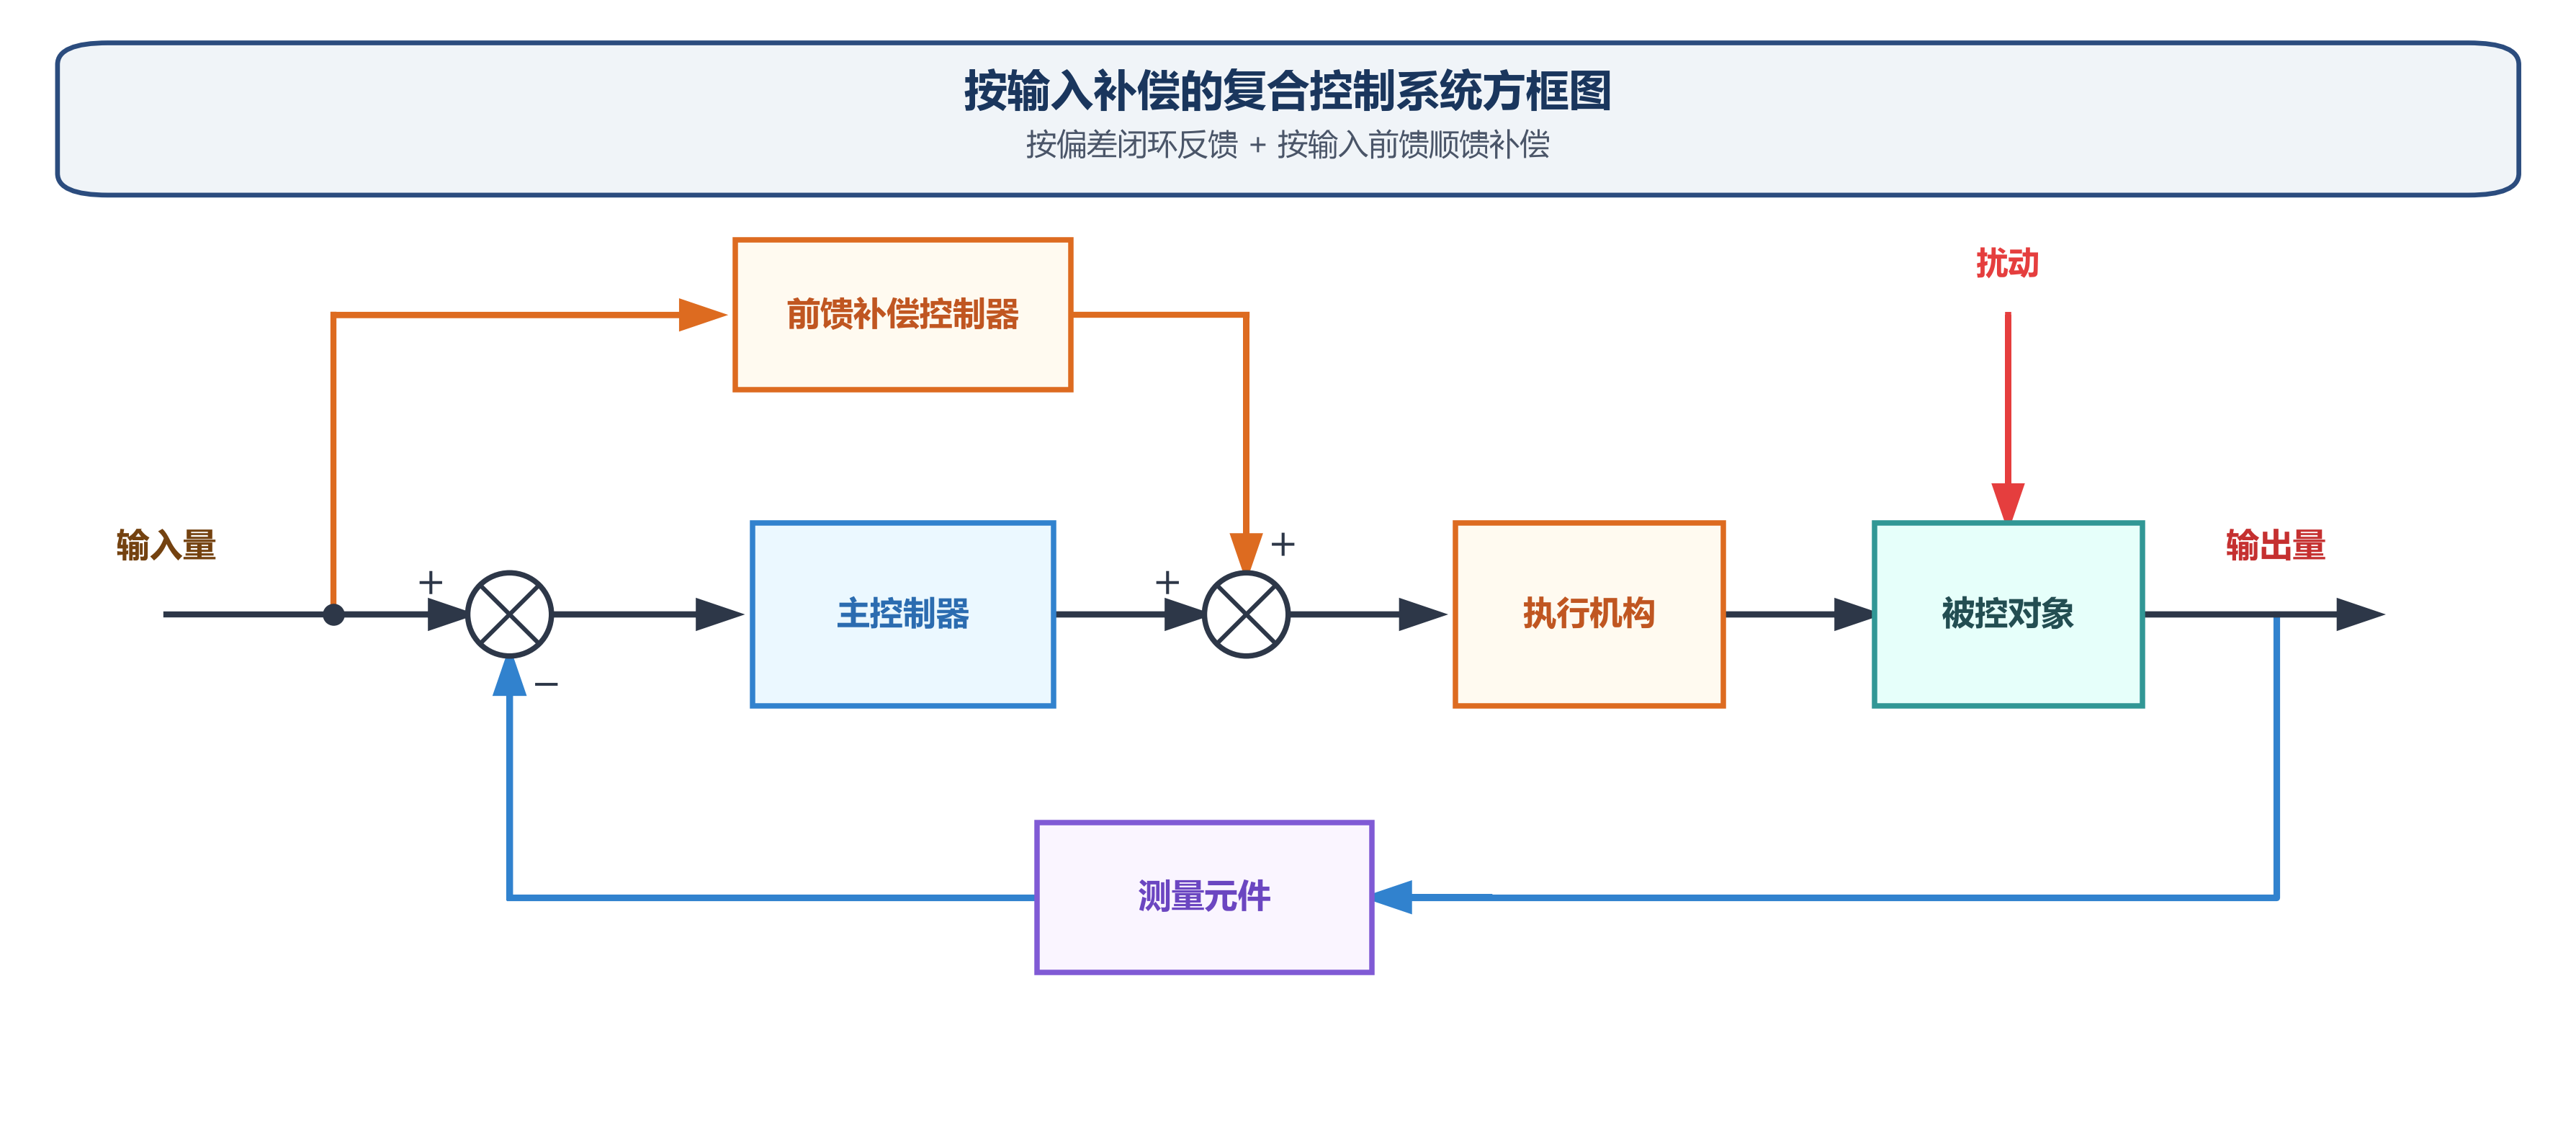 在自动控制原理(816考研)中,复合控制(Compound Control) 的本质是:“开环前馈补偿(Feedforward) + 闭环负反馈控制(Feedback)” 的有机结合。
两种复合控制方式的根本区别在于 前馈补偿信号的来源与主要任务不同:一种对准外部扰动,另一种对准给定输入。
3.1、按扰动补偿的复合控制(扰动前馈)
1. 结构与工作原理
- 补偿信号来源:来自于外部可测量的扰动量 。
- 工作机制:在主反馈闭环回路的基础上,增加一条扰动前馈通道。一旦检测到扰动出现,前馈通道立刻计算并输出一个与扰动影响相反的补偿信号,在扰动尚未引起被控量产生偏差之前,将其在系统内部相互抵消。
2. 核心特点
- “防患于未然”(超前抑制):克服了纯反馈控制“必须等输出有了偏差才调节”的滞后缺陷,对主要强干扰实现超前补偿。
- 满足“完全补偿条件(不变性原理)”:通过精确设计前馈补偿器传递函数 ,理论上可以做到输出量完全不受该扰动的影响(动态与稳态误差均为 0)。
- 不改变系统的闭环特征方程:前馈通道位于闭环回路之外,不影响系统的闭环极点与稳定性(只要前馈环节本身稳定)。
- 分工明确:前馈负责彻底抵消已知/可测量的主要强扰动;闭环负反馈负责保底,消除不可测未知扰动与参数摄动产生的微小偏差。
3.2、按输入补偿的复合控制(输入前馈 / 顺馈)
1. 结构与工作原理
- 补偿信号来源:来自于系统的给定参考输入信号 。
- 工作机制:在闭环反馈的基础上,将输入信号(或其微分/导数,如速度、加速度信号)经输入前馈环节直接叠加到主控制通道中。
2. 核心特点
- “大幅提升跟踪精度与动态响应”:当输入信号快速变化(如斜坡指令、正弦指令、随动跟踪)时,前馈信号直接推动执行机构,极大地减小跟踪滞后。
- “打破稳定性与精度的固有矛盾”:
- 常规闭环的矛盾:想减小稳态跟踪误差 必须大幅提高开环增益 会导致系统振荡加剧、稳定性变差甚至失稳。
- 输入前馈的优势:在不改变闭环稳定性和阻尼特性的前提下,通过前馈补偿直接消除输入引起的稳态误差(甚至实现零稳态误差跟踪)。
- 同样不改变闭环特征方程:输入补偿通道不影响闭环传递函数的分母(特征多项式)。
3.3、两者核心区别对照表
| 对比维度 | 按扰动补偿的复合控制 | 按输入补偿的复合控制 |
|---|---|---|
| 前馈信号引入点 | 扰动输入端(必须是可测量的扰动) | 参考给定输入端 |
| 核心解决的问题 | 抵消特定强扰动对被控量的冲击与破坏 | 消除快速变化给定信号下的跟踪滞后与稳态误差 |
| 应用场景举例 | 电网电压波动、负载突变、外界风阻扰动补偿 | 雷达天线目标跟踪系统、数控机床高速轨迹加工、导弹制导随动系统 |
| 理论极限 | 对特定可测扰动实现绝对不变性(全补偿) | 对特定输入形式(如阶跃、斜坡)实现零稳态误差 |
| 共同点 | ① 都是“前馈+反馈”;② 理论上均不改变闭环特征多项式(不影响闭环稳定性);③ 前馈环节物理实现时通常受**可实现性(纯微分不可实现)**限制。 |
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.