MASTERY · CONTROL ENGINEERING

8.2.4 状态空间表达式的四大标准型(2)

2k WORDS 9 MIN READ #816专业课

8.2.4 状态空间表达式的四大标准型(2)

一、对角标准型(Diagonal Canonical Form)

1. 适用条件与部分分式展开

对角标准型适用于系统特征方程具有 nn 个互不相同的单实极点(无重根)的情形。 设系统的传递函数为:

G(s)=Y(s)U(s)=bn+i=1ncisλiG(s) = \frac{Y(s)}{U(s)} = b_n + \sum_{i=1}^n \frac{c_i}{s - \lambda_i}

式中,λ1,λ2,,λn\lambda_1, \lambda_2, \dots, \lambda_n 为系统的 nn 个互异单实极点(即系统矩阵 A\boldsymbol{A} 的特征值),cic_i 为对应极点的留数。


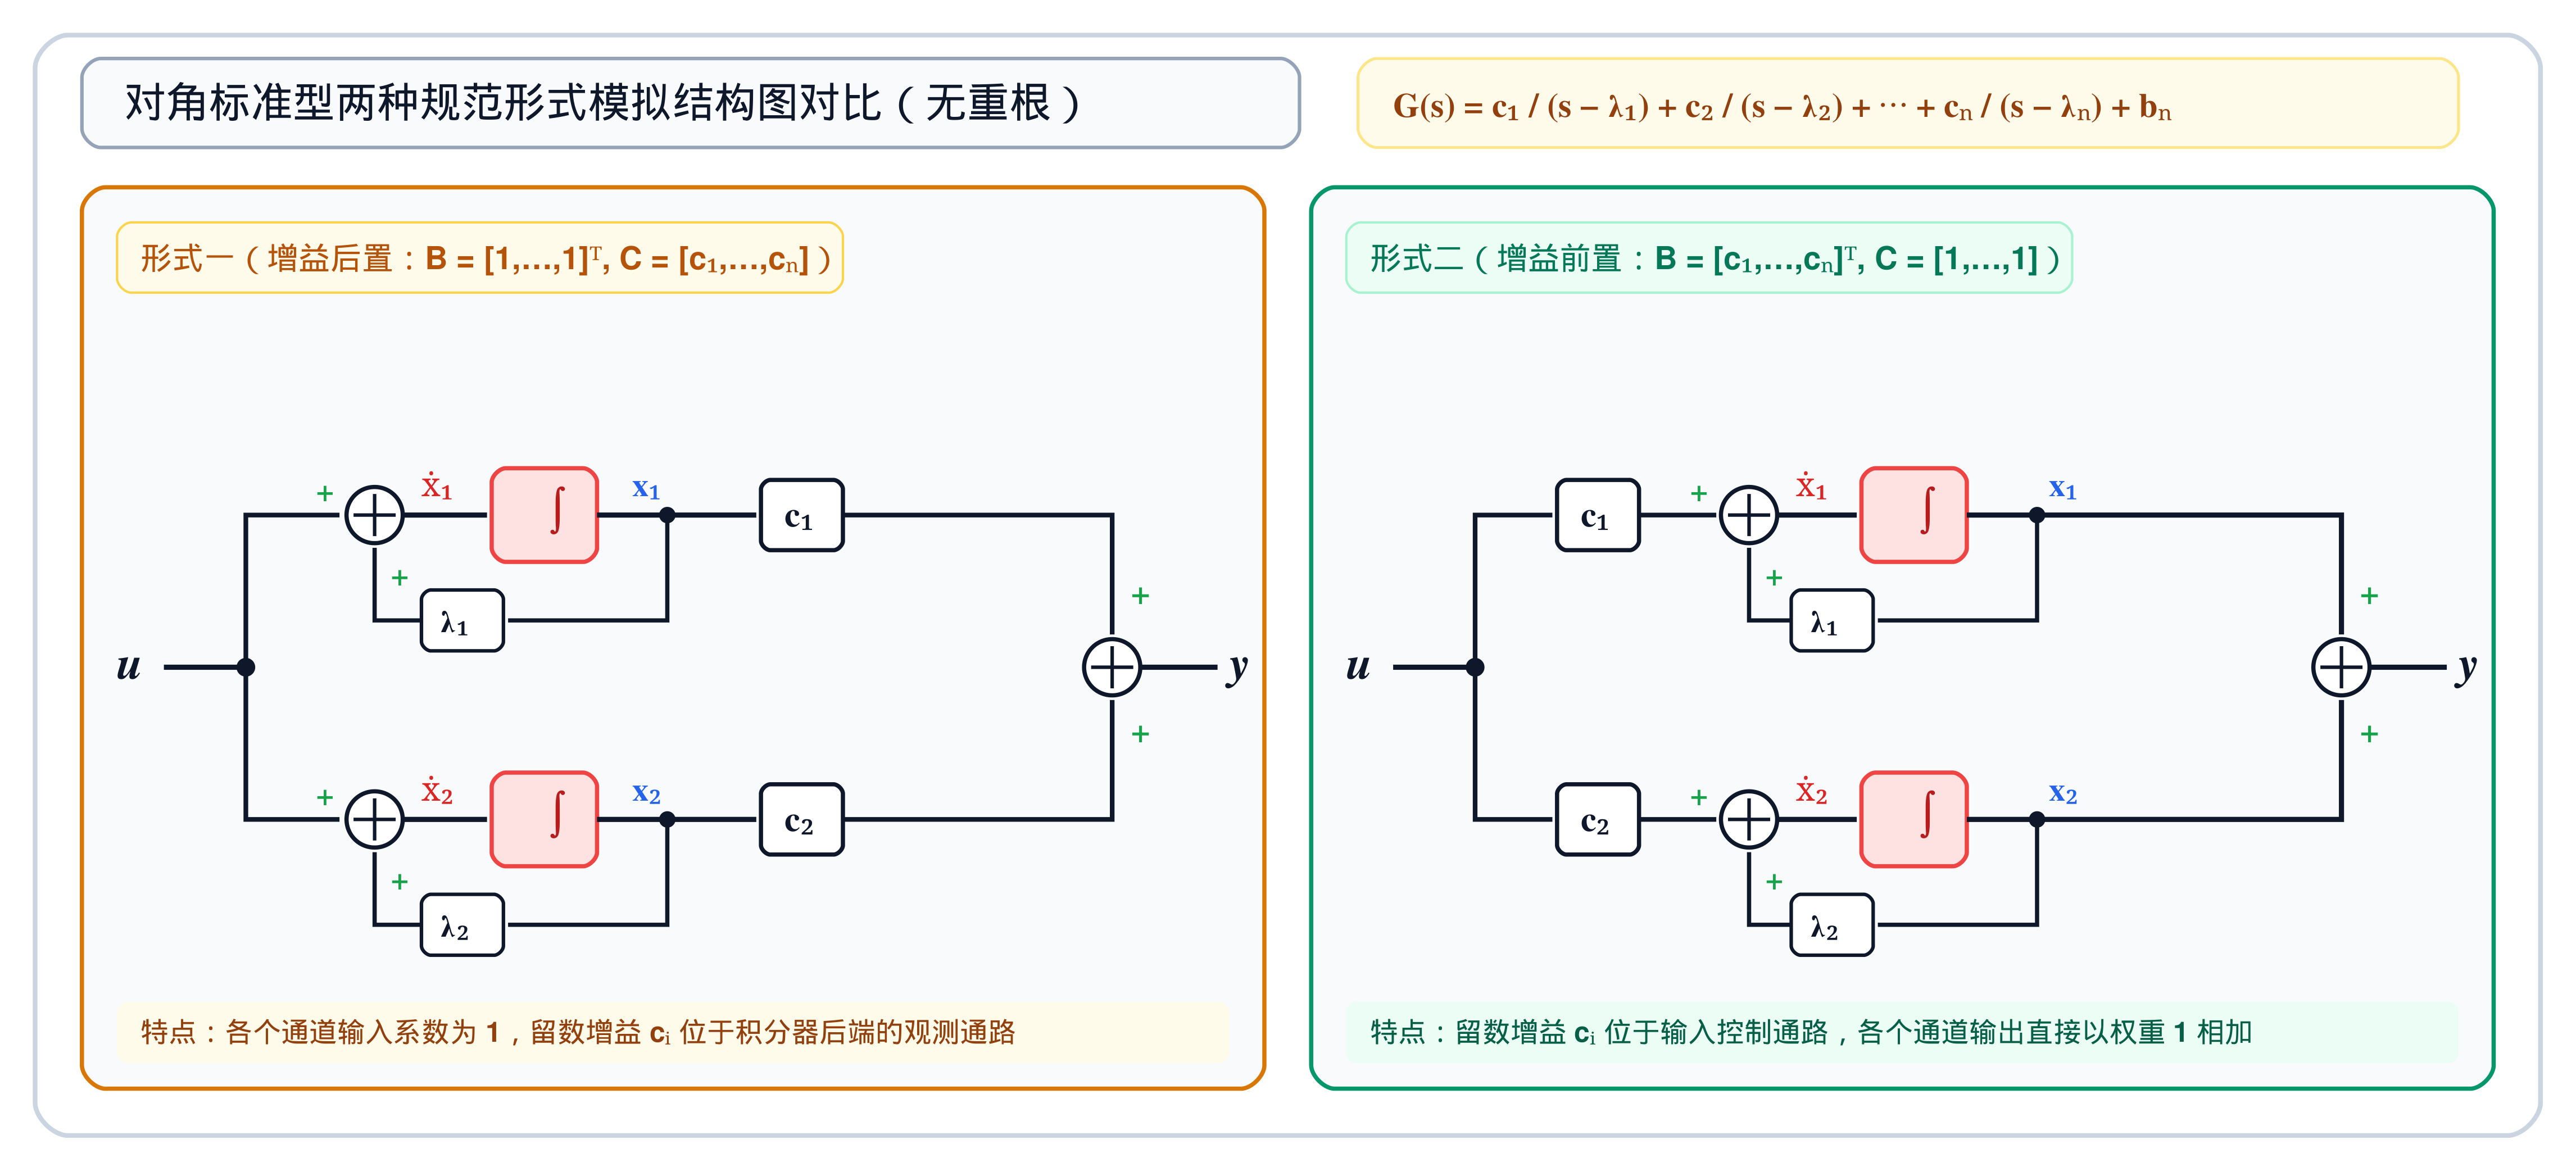
2. 对角标准型的两种规范形式

系统的状态空间表达式具有两种完全等价的标准形式:

形式一:增益后置型(经典形式,留数置于观测矩阵 C\boldsymbol{C}

A=[λ1000λ2000λn],B=[111]\boldsymbol{A} = \begin{bmatrix} \lambda_1 & 0 & \dots & 0 \\ 0 & \lambda_2 & \dots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \dots & \lambda_n \end{bmatrix},\qquad \boldsymbol{B} = \begin{bmatrix} 1 \\ 1 \\ \vdots \\ 1 \end{bmatrix} C=[c1c2cn],D=[bn]\boldsymbol{C} = \begin{bmatrix} c_1 & c_2 & \dots & c_n \end{bmatrix},\qquad \boldsymbol{D} = [b_n]

形式二:增益前置型(对偶形式,留数置于控制矩阵 B\boldsymbol{B}

A=[λ1000λ2000λn],B=[c1c2cn]\boldsymbol{A} = \begin{bmatrix} \lambda_1 & 0 & \dots & 0 \\ 0 & \lambda_2 & \dots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \dots & \lambda_n \end{bmatrix},\qquad \boldsymbol{B} = \begin{bmatrix} c_1 \\ c_2 \\ \vdots \\ c_n \end{bmatrix} C=[111],D=[bn]\boldsymbol{C} = \begin{bmatrix} 1 & 1 & \dots & 1 \end{bmatrix},\qquad \boldsymbol{D} = [b_n]

8.2.4_对角标准型两种形式模拟结构对比图.png


3. 对角标准型的详细推导

由系统输出表达式:

Y(s)=i=1ncisλiU(s)+bnU(s)Y(s) = \sum_{i=1}^n \frac{c_i}{s - \lambda_i} U(s) + b_n U(s)

形式一推导(选取无增益状态变量)

令状态变量的 Laplace 变换为:

Xi(s)=1sλiU(s)    (sλi)Xi(s)=U(s)X_i(s) = \frac{1}{s - \lambda_i} U(s) \implies (s - \lambda_i) X_i(s) = U(s)

拉普拉斯反变换求时域微分方程:

x˙i(t)=λixi(t)+u(t)(i=1,2,,n)\dot{x}_i(t) = \lambda_i x_i(t) + u(t) \quad (i = 1, 2, \dots, n)

输出方程为:

y(t)=i=1ncixi(t)+bnu(t)=c1x1+c2x2++cnxn+bnuy(t) = \sum_{i=1}^n c_i x_i(t) + b_n u(t) = c_1 x_1 + c_2 x_2 + \dots + c_n x_n + b_n u

写成矩阵形式即证得形式一。

形式二推导(选取含增益状态变量)

令状态变量为:

Xi(s)=cisλiU(s)    x˙i(t)=λixi(t)+ciu(t)X_i(s) = \frac{c_i}{s - \lambda_i} U(s) \implies \dot{x}_i(t) = \lambda_i x_i(t) + c_i u(t)

输出方程为:

y(t)=i=1nxi(t)+bnu(t)=x1+x2++xn+bnuy(t) = \sum_{i=1}^n x_i(t) + b_n u(t) = x_1 + x_2 + \dots + x_n + b_n u

写成矩阵形式即证得形式二。


4. 经典例题精讲(对角标准型)


二、约旦标准型(Jordan Canonical Form)

1. 适用条件与部分分式展开(降幂排列)

当系统特征方程包含重实极点(多重根)时,无法化为纯对角阵,此时应建立约旦标准型。 设系统具有 nn 重实极点 λ\lambda,其传递函数展开为(注意:分母阶次必须从高到低降幂排列):

Y(s)=bnU(s)+[c1(sλ)n+c2(sλ)n1++cnsλ]U(s)Y(s) = b_n U(s) + \left[ \frac{c_1}{(s - \lambda)^n} + \frac{c_2}{(s - \lambda)^{n-1}} + \dots + \frac{c_n}{s - \lambda} \right] U(s)

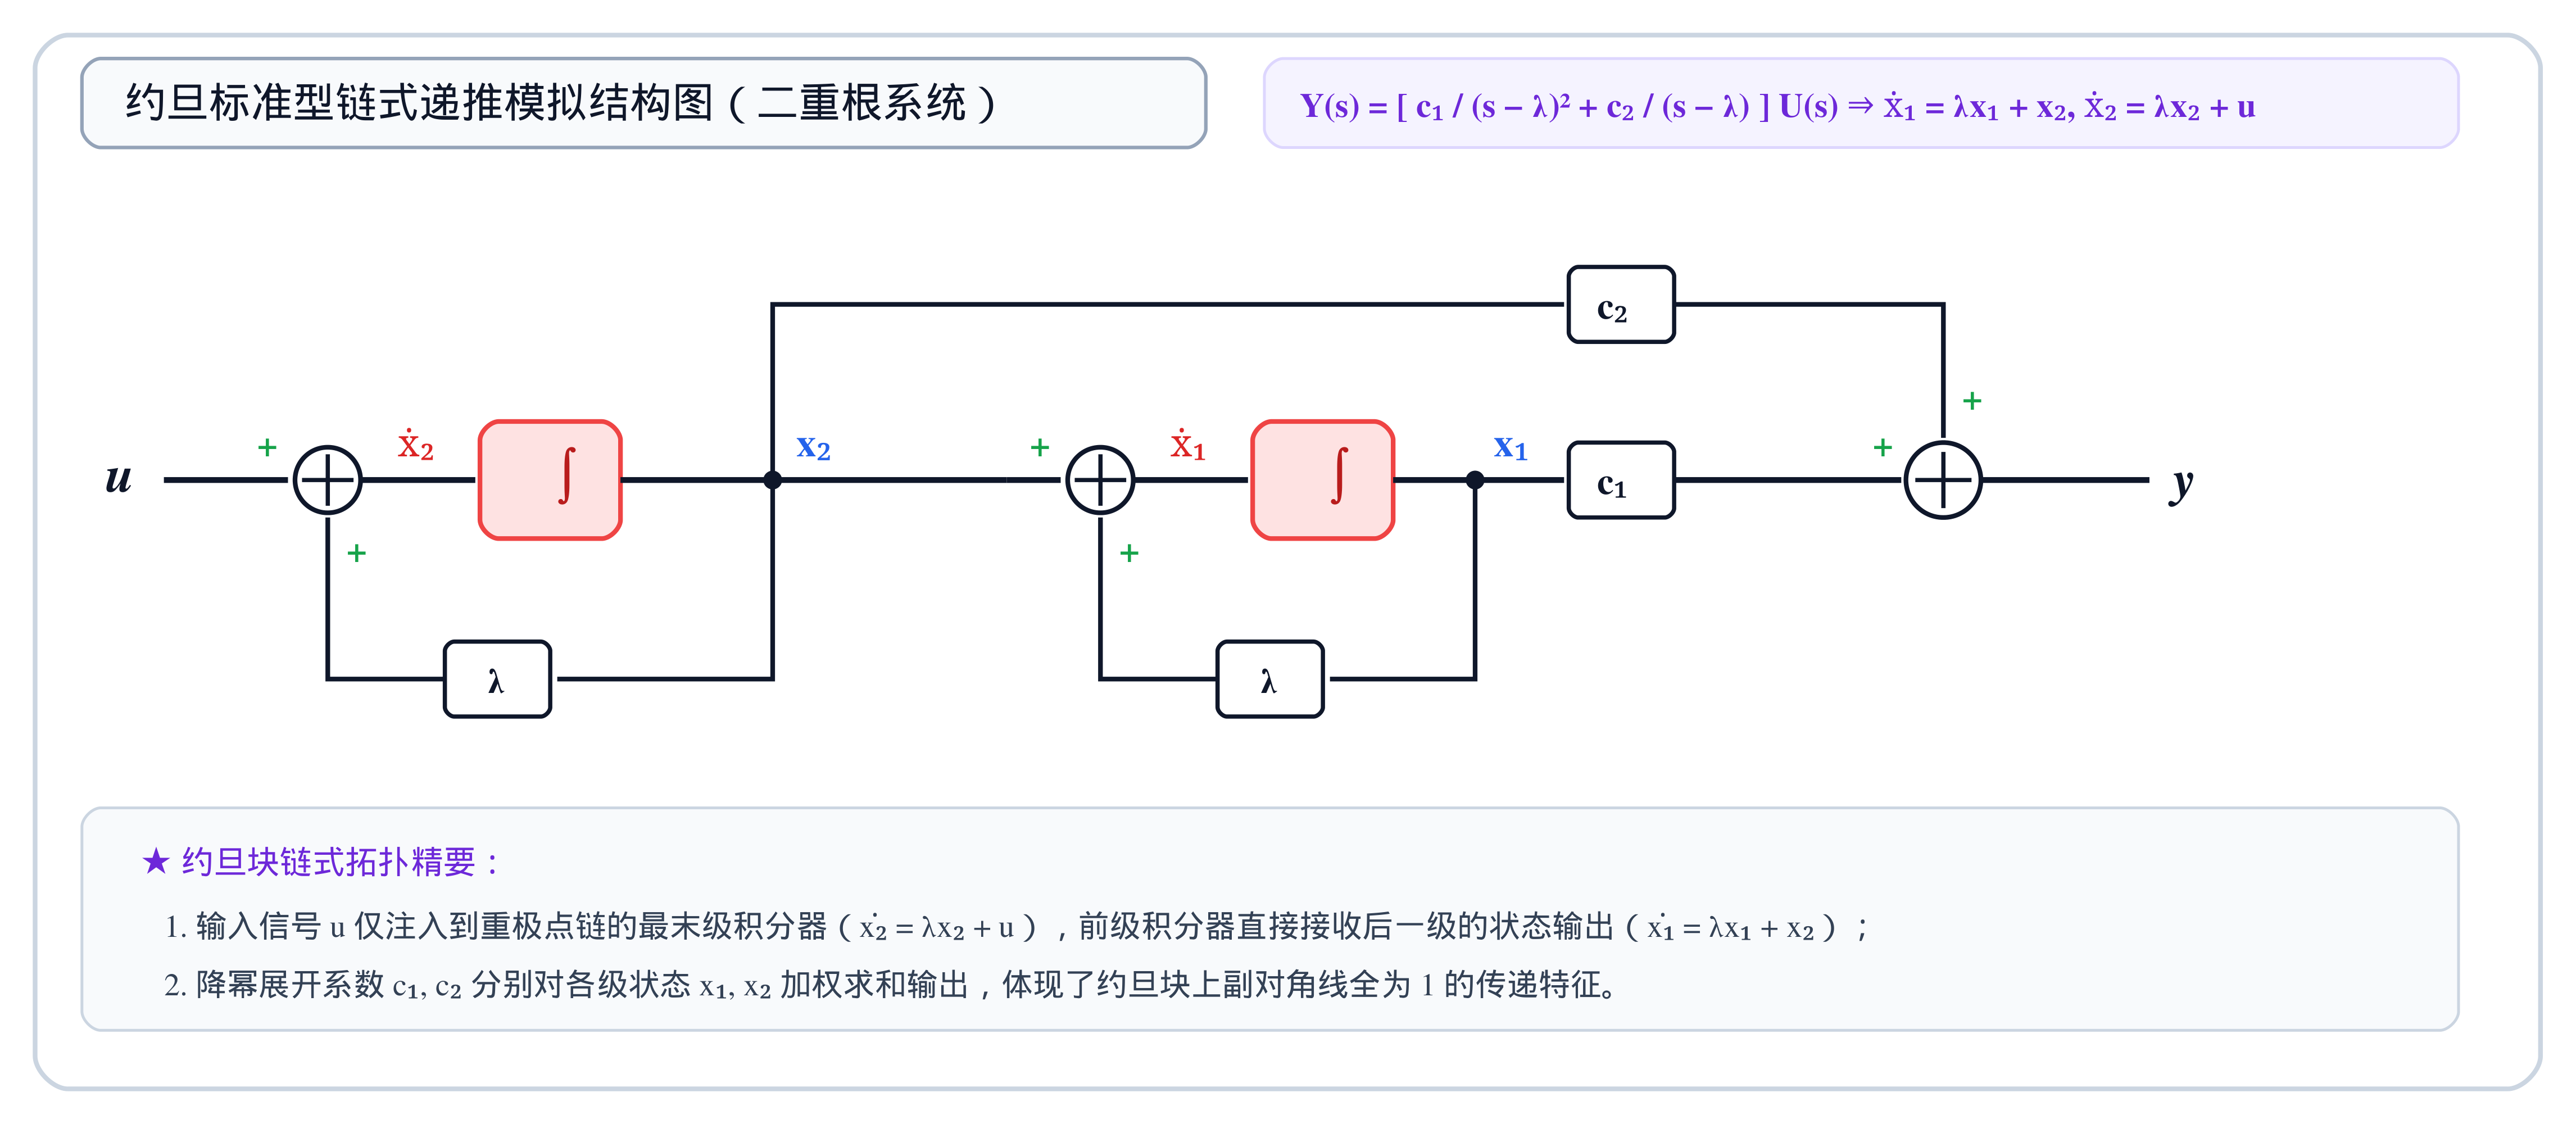
2. 约旦标准型矩阵结构(约旦块)

系统状态空间矩阵具有**约旦块(Jordan Block)**的规范形式:

A=[λ1000λ1000λ1000λ],B=[0001]\boldsymbol{A} = \begin{bmatrix} \lambda & 1 & 0 & \dots & 0 \\ 0 & \lambda & 1 & \dots & 0 \\ \vdots & \vdots & \ddots & \ddots & \vdots \\ 0 & 0 & \dots & \lambda & 1 \\ 0 & 0 & \dots & 0 & \lambda \end{bmatrix},\qquad \boldsymbol{B} = \begin{bmatrix} 0 \\ 0 \\ \vdots \\ 0 \\ 1 \end{bmatrix} C=[c1c2cn],D=[bn]\boldsymbol{C} = \begin{bmatrix} c_1 & c_2 & \dots & c_n \end{bmatrix},\qquad \boldsymbol{D} = [b_n]

8.2.4_约旦标准型链式模拟结构图.png


3. 约旦标准型的链式递推推导

令状态变量依次为:

{X1(s)=1(sλ)nU(s)X2(s)=1(sλ)n1U(s)Xn(s)=1sλU(s)\begin{cases} X_1(s) = \frac{1}{(s - \lambda)^n} U(s) \\ X_2(s) = \frac{1}{(s - \lambda)^{n-1}} U(s) \\ \quad \vdots \\ X_n(s) = \frac{1}{s - \lambda} U(s) \end{cases}

观察状态变量之间的级联递推关系:

{X1(s)=1sλX2(s)    (sλ)X1(s)=X2(s)    x˙1=λx1+x2X2(s)=1sλX3(s)    (sλ)X2(s)=X3(s)    x˙2=λx2+x3Xn1(s)=1sλXn(s)    x˙n1=λxn1+xnXn(s)=1sλU(s)    (sλ)Xn(s)=U(s)    x˙n=λxn+u\begin{cases} X_1(s) = \frac{1}{s - \lambda} X_2(s) \implies (s - \lambda)X_1(s) = X_2(s) \implies \dot{x}_1 = \lambda x_1 + x_2 \\ X_2(s) = \frac{1}{s - \lambda} X_3(s) \implies (s - \lambda)X_2(s) = X_3(s) \implies \dot{x}_2 = \lambda x_2 + x_3 \\ \quad \vdots \\ X_{n-1}(s) = \frac{1}{s - \lambda} X_n(s) \implies \dot{x}_{n-1} = \lambda x_{n-1} + x_n \\ X_n(s) = \frac{1}{s - \lambda} U(s) \implies (s - \lambda)X_n(s) = U(s) \implies \dot{x}_n = \lambda x_n + u \end{cases}

代入输出表达式:

y=c1x1+c2x2++cnxn+bnuy = c_1 x_1 + c_2 x_2 + \dots + c_n x_n + b_n u

写成矩阵形式即严格证得约旦标准型!


三、经典例题规范解析(约旦标准型)

例题 2:二阶重极点系统


例题 3:二阶重极点与一阶单极点复合系统


例题 4:高阶多重极点复合系统(五阶系统)


附录:部分分式展开的高效计算技巧(考研必备)

在将传递函数转化为对角标准型约旦标准型时,部分分式展开是核心计算步骤。传统求导公式容易在考场上耗费大量时间且极易出错,推荐掌握以下两类极速求解技巧:

1. 互异单实根 —— 留数法(遮根法)

对于分母中的一次因式 (sλi)(s - \lambda_i),其对应的留数(待定系数)cic_i 采用遮根法求解:

ci=(sλi)G(s)s=λic_i = \left. (s - \lambda_i) G(s) \right|_{s = \lambda_i}

口诀“求谁遮谁,代根求解”

计算系数 cic_i 时,用手遮住原式分母中的 (sλi)(s - \lambda_i) 项,将其余部分的 ss 全部替换为对应极点 λi\lambda_i


2. 重实根 —— 最高次遮根 + 极限法 / 特值法(免求导秒杀)

设含有 mm 重极点 λ\lambda 与单极点 pp 的传递函数按降幂展开为:

G(s)=N(s)(sλ)m(sp)=c1(sλ)m+c2(sλ)m1++cmsλ+dspG(s) = \frac{N(s)}{(s - \lambda)^m (s - p)} = \frac{c_1}{(s - \lambda)^m} + \frac{c_2}{(s - \lambda)^{m-1}} + \dots + \frac{c_m}{s - \lambda} + \frac{d}{s - p}

常规高阶导数公式 1(k1)!dk1dsk1[(sλ)mG(s)]\frac{1}{(k-1)!} \frac{\mathrm{d}^{k-1}}{\mathrm{d}s^{k-1}}[(s-\lambda)^m G(s)] 计算量极大。推荐两步极速求解法

第一步:遮根法秒杀“最高次重根项”与“单实根项”

  • 最高次重根项系数 c1c_1:遮住分母 (sλ)m(s - \lambda)^m,令 s=λs = \lambdac1=(sλ)mG(s)s=λc_1 = \left. (s - \lambda)^m G(s) \right|_{s = \lambda}
  • 单根项系数 dd:遮住分母 (sp)(s - p),令 s=ps = pd=(sp)G(s)s=pd = \left. (s - p) G(s) \right|_{s = p}

第二步:极限法或特值法速求“次高阶项系数”(彻底免求导)

  • 极限法(推荐):等式两边同乘以 ss,并令 ss \to \inftylimssG(s)=cm+d(所有一阶项系数之和等于最高次项系数比)\lim_{s\to\infty} s G(s) = c_m + d \quad (\text{所有一阶项系数之和等于最高次项系数比})
  • 特值法:在等式两边代入一个易算特殊值(如 s=0s = 0s=1s = 1),直接解出未知的 c2,,cm1c_2, \dots, c_{m-1}

3. 实战范例演示(对应例 3)

题目:展开 G(s)=4s2+17s+16(s+2)2(s+3)=c1(s+2)2+c2s+2+c3s+3G(s) = \frac{4s^2 + 17s + 16}{(s+2)^2 (s+3)} = \frac{c_1}{(s+2)^2} + \frac{c_2}{s+2} + \frac{c_3}{s+3}

  1. 遮根法求最高次项与单根项

    • c1c_1(最高重项):遮住 (s+2)2(s+2)^2,代入 s=2s = -2c1=4s2+17s+16s+3s=2=4(4)34+161=2c_1 = \left. \frac{4s^2 + 17s + 16}{s+3} \right|_{s = -2} = \frac{4(4) - 34 + 16}{1} = -2
    • c3c_3(单根项):遮住 (s+3)(s+3),代入 s=3s = -3c3=4s2+17s+16(s+2)2s=3=4(9)51+16(1)2=1c_3 = \left. \frac{4s^2 + 17s + 16}{(s+2)^2} \right|_{s = -3} = \frac{4(9) - 51 + 16}{(-1)^2} = 1
  2. 极限法秒求次高阶项 c2c_2

    • 两边同乘以 ss 并令 ss \to \inftylimssG(s)=lims4s3+s3+=4\lim_{s\to\infty} s G(s) = \lim_{s\to\infty} \frac{4s^3 + \dots}{s^3 + \dots} = 4
    • 展开式右端乘以 ss 取极限后只有一阶项保留:c2+c3=4    c2+1=4    c2=3c_2 + c_3 = 4 \implies c_2 + 1 = 4 \implies c_2 = 3
    G(s)=2(s+2)2+3s+2+1s+3\implies G(s) = \frac{-2}{(s+2)^2} + \frac{3}{s+2} + \frac{1}{s+3}

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.