2020 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 205-212 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:
- 第二题第(1)小题:原件传递函数分母 s2 项系数印刷为 (m1k1+m2k1+m1k2)s2,本稿严格按原印件录入。
- 第三题:原题干及原答案全文均使用测速发电机反馈增益符号 Kt(录入初稿曾误作 Kf),现已全篇恢复为 Kt。
- 第四题:原答案对开环增益参数写作 Kr,求解实轴分离点方程为 dsd(s(s+4)(s+8)(s2+2s+5)s+2)=0,本稿完全忠实原件。
- 第八题:原答案在状态反馈极点配置中设反馈矩阵为 F=[K1K2K3],闭环矩阵直接书写为 A+BK(未取负号),本稿完全忠实保留原件符号与推导全过程。
上海交通大学二零二零年攻读硕士学位研究生
入学考试试题参考答案
考生注意:答案务必写在答题纸上,并标明题号。答在试题上无效。
一、解:1、开环系统的优点:结构简单,比较经济;缺点:不能消除干扰所带来的误差。闭环系统的优点 控制量偏离规定值,就会产生相应的控制作用去消除偏差。因此它具有抑制干扰的能力,对元件特性变化不敏感,并能改善系统的响应特性;结构复杂,成本高。
2、PD 控制器可以提高系统的响应速度,但是抗高频干扰性能会降低;PI 控制器可以增大系统型别,提高系统的稳态精度,但是响应速度会有所降低。
二、解:(1)据题意,假设系统为零初始条件,设弹簧 k1 和 k2 及阻尼器 B 对应的力分别设为:F1、F2 和 FB。
F2=k2[y1(t)−y2(t)]
F1=k1[y2(t)−y3(t)]
FB=f[y˙2(t)−y˙3(t)]
根据牛二定律可得动态方程
F2−F1−FB=m2y¨2(t)
F1+FB=m1y¨3(t)
即
k2[y1(t)−y2(t)]−k1[y2(t)−y3(t)]−f[y˙2(t)−y˙3(t)]=m2y¨2(t)
k1[y2(t)−y3(t)]+f[y˙2(t)−y˙3(t)]=m1y¨3(t)
拉氏变换整理得
k2[Y1(s)−Y2(s)]−m1s2Y3(s)=m2s2Y2(s)
k1[Y2(s)−Y3(s)]+fs[Y2(s)−Y3(s)]=m1s2Y3(s)
系统的传递函数为:
Y1(s)Y3(s)=m1m2s4+f(m1+m2)s3+(m1k1+m2k1+m1k2)s2+k2fs+k1k2k2fs+k1k2
(2)回路:L1=−G1(s)G2(s)H1(s),L2=−G1(s)G2(s)
求 R(s)Y(s)
P1=G1(s)G2(s),Δ1=1
L1=−G1(s)G2(s)H1(s),L2=−G1(s)G2(s)
Δ=1−L1−L2=1+G1(s)G2(s)H1(s)+G1(s)G2(s)
∴ R(s)Y(s)=1+G1(s)G2(s)H1(s)+G1(s)G2(s)G1(s)G2(s)
求 N(s)Y(s)
P1=1,Δ1=1+G1(s)G2(s)H1(s)
P2=G2(s)G3(s),Δ2=1
Δ=1−L1−L2=1+G1(s)G2(s)H1(s)+G1(s)G2(s)
∴ N(s)Y(s)=1+G1(s)G2(s)H1(s)+G1(s)G2(s)1+G1(s)G2(s)H1(s)+G2(s)G3(s)
三、解:(1)系统开环传递函数为:
G(s)=101+s(s+2)Ktss(s+2)1=s(s+2+Kt)10
系统闭环传递函数为:
Φ(s)=1+G(s)G(s)=s2+s(2+Kt)+1010
闭环特征方程为:
D(s)=s2+s(2+Kt)+10=0
∴ 当 Kt=0 时,{ωn2=102ζωn=2⇒⎩⎨⎧ωn=10ζ=1010
此时系统稳定,
Kv=2+Kt10Kt=0=5 ∴ess=Kv1=0.2
(2)由(1)可得
⎩⎨⎧ωn2=102ζωn=2+Ktζ=0.6⇒Kt=1.210−2
此时系统稳定,
稳态误差为:
ess=Kv1=102+Kt=25310
(3)当 Ka 不确定时,系统开环传递函数为,G(s)=s(s+2+Kt)Ka
闭环特征方程为:D(s)=s2+s(2+Kt)+Ka
∴要使系统稳定,则 2+Kt>0,Ka>0
⎩⎨⎧Kv=2+KtKa=ess1=5ωn2=Ka2ζωn=2+Ktζ=0.6⇒{Kt=−2Ka=0 或 {Kt=5.2Ka=36
【评注】在分析系统性能时,一定要先判别稳定性。
四、解:(1)系统开环传递函数为:
G(s)H(s)=s(s+4)(s+8)(s2+2s+5)Kr(s+2)
绘制 180° 根轨迹。
系统开环极点为:P1=0 P2=−4 P3=−8 P4,5=−1±2j,开环零点为 Z=−2
实轴上的根轨迹:[−8,−4],[−2,0];
渐近线与实轴的交点:σ=4−4−8−1−1+2=−3,夹角为 φ=4(2K+1)π=±4π,±43π
求解汇合分离点:dsd(s(s+4)(s+8)(s2+2s+5)s+2)=0 得.s=−6.48。
求解与虚轴交点:
闭环特征方程为:
D(s)=s(s+4)(s+8)(s2+2s+5)+Kr(s+2)
=s5+14s4+61s3+124s2+(160+Kr)s+2Kr=0
根据劳斯表全零行,求得,Kr=132.45,与虚轴交点为 (0,j2.29),(0,−j2.29)。
绘制根轨迹如下所示:
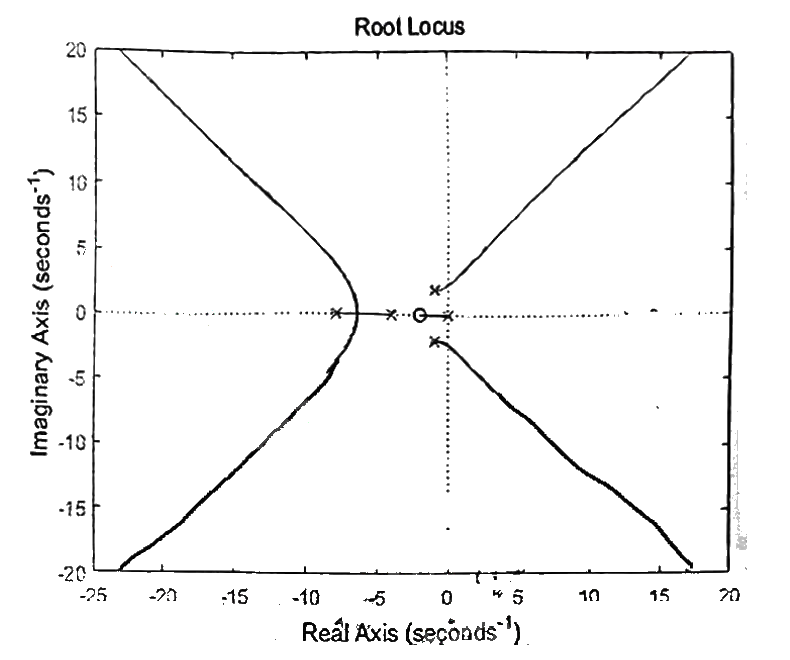
所以系统稳定时,0<Kr<132.45
(2)当 ξ=0.407 时,设共轭复根
s1,2=−ξωn±jωn1−ξ2=−0.407ωn±j0.913ωn,
将其带入闭环特征方程,即
D(s)=s5+14s4+61s3+124s2+(160+Kr)s+2Kr=0
求得,ωn=2.16,Kr=12.8。
五、解:(a)N−=0.5,N+=0,根据 z=P−2(N+−N−)=2,系统不稳定,s 右半平面闭环极点个数为 2 个。
(b)对曲线进行增补
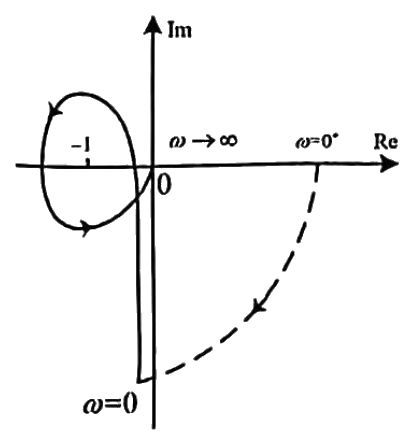
N+=1,N−=0,根据 z=P−2(N+−N−)=0,系统稳定,无 s 右半平面闭环极点个数。
(c)对曲线进行增补
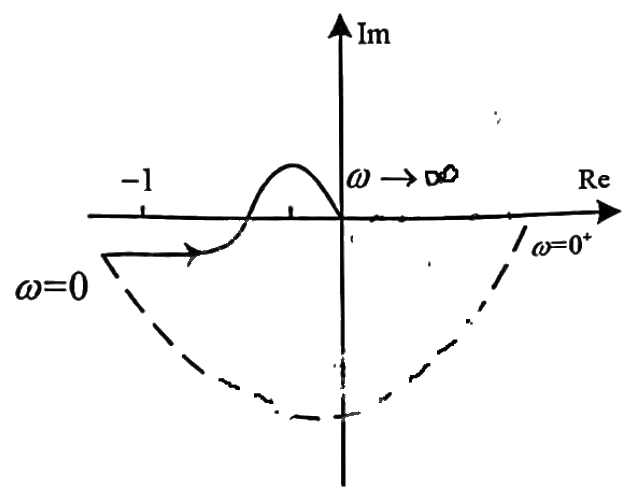
N+=0,N−=0,根据 z=P−2(N+−N−)=0,系统稳定,无 s 右半平面闭环极点个数。
(d)N+=1,N−≐0,根据 z=P−2(N+−N−)=0,系统稳定,无 s 右半平面闭环极点个数。
[评注]1、Nyquist 稳定判据 z=P−2N,当 z=0 时系统稳定,否则不稳定;
2、对于系统型别不为 0 的系统要进行曲线增补,即从 ω=0+ 到 ω=0 要顺时针转 ν⋅90∘(ν 为系统型别)。
六、解:G(s)=s(0.25s+1)(0.1s+1)2,已知校正后 Kv=s→0lims⋅G(s)=4
Gc(s) 中 K=2,∴G0(s)=s(0.25s+1)(0.1s+1)4
当 ∣G0(jω)∣=1,即 ωc0=3.04rad/s,γ0=35.86∘
采用超前校正,设 Gc(s)=Ts+1αTs+1
φm=Δφ=γ−γ0+40∘=44.14∘,α=1−sinφm1+sinφm=5.59
20lg∣G0(jωc)∣=20lgα1→ωm=ωc=5.15rad/s
T=ωmα1=0.08,Gc(s)=2⋅0.08s+10.45s+1
∴G′(s)=G(s)⋅Gc(s)=s(0.25s+1)(0.1s+1)(0.08s+1)4(0.45s+1)
经验证,ωc=5.1rad/s,γ=55.4∘
当 ∠G′(jω)=−180∘ 时,
即 arctan0.45ωg−90∘−arctan0.25ωg−arctan0.1ωg−arctan0.08ωg=−180∘ 时,
求得,ωg=12.76rad/s
20lgKg=−20lg∣G(jωg)∣=12.5dB,∴符合
∴Gc(s)=0.08s+12(0.45s+1)
评注 幅值裕度和相角裕度是正相关的,如果发现幅值裕度不满足,则继续增加超前装置拉起的相角度数。
七、解:(1)当系统未接入校正装置 Gc(s) 时,系统线性部分传递函数为:
G(s)=s(s+1)(s+2)12=s(s+1)(0.5s+1)6
当 ω→0+ 时,A(ω)→∞,φ(ω)→−90∘
当 ω→+∞ 时,A(ω)→0,φ(ω)→−270∘;
当 ωx=1.414rad/s 时,奈氏图与负实轴交点为 (−2,j0);
将非线性部分与线性部分绘制于同一个坐标系中,如下图
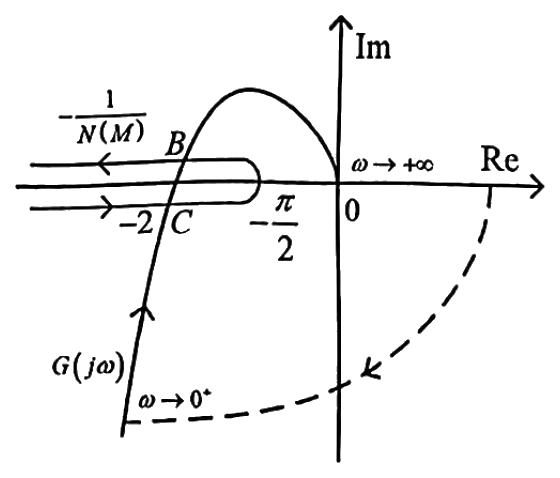
当 −N(M)1 由稳定区域进入不稳定区域,交点为 C;
当 −N(M)1 由不稳定区域进入稳定区域,交点为 B;
令 −N(M)1=−2⇒M1=2.236(舍),M2=4.472
故系统存在稳定的自激振荡,振幅为 M=4.472,频率为 ωx=1.414rad/s。
(2)当接入校正装置 Gc(s)=0.25s 后,线性部分的传递函数为:
G(s)=s(0.2s2+0.6s+1)2.4
求得与负实轴的交点坐标为 (−0.8,j0),此时,−2π<−0.8,
所以奈氏图与负倒描述函数曲线没有交点,系统是稳定的,不存在自激振荡。
可见,当加入校正装置后,系统由临界稳定,即自激振荡,变为收敛的稳定系统。
八、解:取 x˙1=10u,x˙2=x1−x2,x˙3=x2−2x3,y=x3
有
x˙1x˙2x˙3=0100−1100−2x1x2x3+1000u,y=[001]x1x2x3
其传函为 c(sI−A)−1⋅B=s(s+1)(s+2)10,是原传函的一个实现,传递函数无零极点对消,系统是完全可控的,可以进行状态极点的任意配置
设状态反馈阵 F=[K1K2K3],A+BK=10K11010K2−1110K30−2
闭环特征多项式为:
=(λ−10K1)(λ+1)(λ+2)−10K3−10K2(λ+2)
=λ3+3λ2+2λ−10K1λ2−30K1λ−20K1−10K3−10K2λ−20K2
=λ3+(3−10K1)λ2+(2−30K1−10K2)λ−20K1−20K2−10K3
期望多项式为 (s+2)((s+1)2+1)=(s+2)(s2+2s+2)
=s3+2s2+2s+2s2+4s+4
=s3+4s2+6s+4
⎩⎨⎧3−10K1=42−30K1−10K2=6−20K1−20K2−10K3=4⇒⎩⎨⎧K1=−0.1K2=−0.1K3=0
故反馈矩阵 F=[−0.1−0.10]


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.