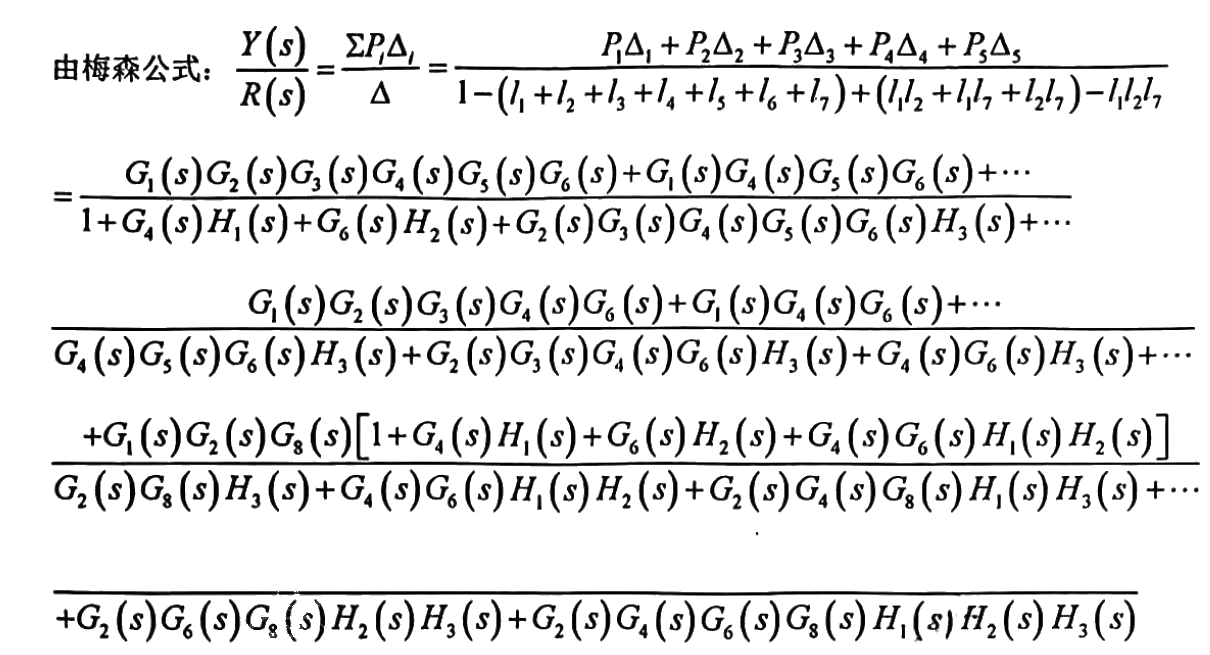MASTERY · CONTROL ENGINEERING

2019 年上海交通大学 816 自动控制原理 参考答案

2.3k WORDS11 MIN READ#考研

2019 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 197-204 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:

  1. 第二题(2)小问:梅森公式分母展开中两两不相接回路和项为 (l1l2+l1l7+l2l7)(l_1l_2+l_1l_7+l_2l_7);原件文字“没有三条及以上不相接触的回路:”系原作者笔误(此前已有三三不相接回路,此处实际意为没有四条及以上不相接回路),本处忠实保留原件文字。
  2. 第三题:原件解题首行印刷排版为 Φ(s)=1+G(s)G(s)H(s)=ks(s+1)1+k(1+Ts)s(s+1)=…\Phi(s)=1+\dfrac{G(s)}{G(s)H(s)}=\dfrac{\frac{k}{s(s+1)}}{1+\frac{k(1+Ts)}{s(s+1)}}=\dots(“1+1+”误排在第一个分式之前);且二阶标准型对比处原件印刷为 ζωn,=1+kT\zeta\omega_{n,}=1+kT(漏写系数 2,但后续计算中按 2ζωn2\zeta\omega_n 正确计算得到 T≈0.025T\approx 0.025)。
  3. 第五题:原件展开式第三个等号处印刷为 =2K1+ω2−jK(ω2−1)ω(1+ω2)=\dfrac{2K}{1+\omega^2}-j\dfrac{K(\omega^2-1)}{\omega(1+\omega^2)}(无负号);第 201 页倒数第 3 行“系统临界稳定”处“界”字原件缺损。
  4. 第六题:原件检验剪切频率处印刷为“令 ∣aGc(jω)G(jω)∣=1⇒ωc′′≈4.63rad/s>4.5rad/s|aG_c(j\omega)G(j\omega)|=1\Rightarrow\omega_c''\approx 4.63\mathrm{rad/s}>4.5\mathrm{rad/s}”(真题指标为 ≥4.4rad/s\ge 4.4\mathrm{rad/s})。
  5. 第七题:原件线性部分传递函数写作 G(s)=2s(s+1)(0.25s+1)G(s)=\dfrac{2}{s(s+1)(0.25s+1)}(与真题卷分子含有 2s2s 相比,实为消去 ss 后的形式);与实轴交点处原件含有负号:−KT1T2T1+T2=−2⋅1⋅141+14=−25-\dfrac{KT_1T_2}{T_1+T_2}=-\dfrac{2\cdot 1\cdot\frac{1}{4}}{1+\frac{1}{4}}=-\dfrac{2}{5}。
  6. 第八题:评注中原件印刷“极点得充要条件”误用“得”字,忠实保留。

上海交通大学二零一九年攻读硕士学位研究生

入学考试试题参考答案

考生注意:答案务必写在答题纸上,并标明题号。答在试题上无效。

一、分析:常规题,由控制系统构建框图。

解:
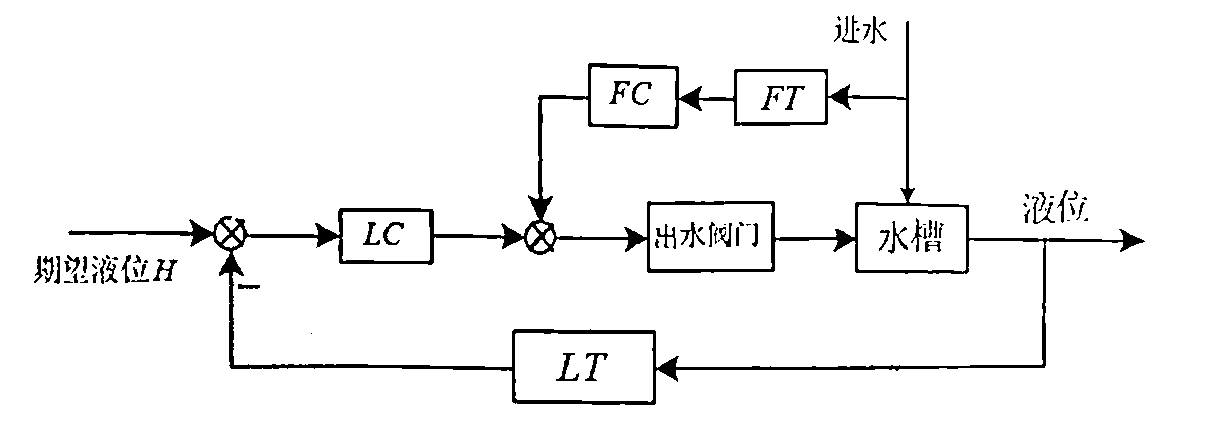
图

图 1 结构框图

工作原理 系统首先给定一个期望的液位,液位检测器提供当前液位信息给液位控制器,液位控制器计算出控制量;与此同时,流量检测器提供进水的流量信息,由流量控制器计算出控制量;然后液位控制器输出的控制量与流量控制器输出的控制量相加,共同调控出水阀门的大小。

当前液位低于期望液位时,液位控制器减小出水阀门开合度使液位上升;反之,当当前液位高于期望液位时,液位控制器增大阀门开合度使液位下降。

当流量检测器检测到进水流量增大时,流量控制器增加出水阀门的开合度使液面下降;反之,当流量检测器检测到进水流量减小时,流量控制器减小出水阀门的开合度使得液面上升。

液位控制器与流量控制器共同作用,保持实际液位稳定在期望液位附近。

2、操纵变量:出水口的流量

被控变量:液位

被控对象:水槽

评注:常规题目,考察系统建模以及基本概念。

二、分析:考察梅森公式,记得用梅森公式之前必须有信号流图。

解:(1)单独的回路有 4 条:l1=−G1(s)G2(s)H1(s)l_1=-G_1(s)G_2(s)H_1(s)

l2=−G2(s)G3(s)H2(s)l_2=-G_2(s)G_3(s)H_2(s)

l3=G2(s)G3(s)G4(s)l_3=G_2(s)G_3(s)G_4(s)

l4=−G1(s)G2(s)G3(s)l_4=-G_1(s)G_2(s)G_3(s)

没有两条及以上不相接的回路

前向通路有 1 条 P1=G1(s)G2(s)G3(s)P_1=G_1(s)G_2(s)G_3(s) Δ1=1\Delta_1=1

由梅森公式 Y(s)R(s)=∑PiΔiΔ=P1Δ11−(l1+l2+l3+l4)\dfrac{Y(s)}{R(s)}=\dfrac{\sum P_i\Delta_i}{\Delta}=\dfrac{P_1\Delta_1}{1-(l_1+l_2+l_3+l_4)}

=G1(s)G2(s)G3(s)1+G1(s)G2(s)H1(s)+G2(s)G3(s)H2(s)−G2(s)G3(s)G4(s)+G1(s)G2(s)G3(s)=\dfrac{G_1(s)G_2(s)G_3(s)}{1+G_1(s)G_2(s)H_1(s)+G_2(s)G_3(s)H_2(s)-G_2(s)G_3(s)G_4(s)+G_1(s)G_2(s)G_3(s)}

(2)单独回路有 7 条:l1=−G4(s)H1(s)l_1=-G_4(s)H_1(s)

l2=−G6(s)H2(s)l_2=-G_6(s)H_2(s)

l3=−G2(s)G3(s)G4(s)G5(s)G6(s)H3(s)l_3=-G_2(s)G_3(s)G_4(s)G_5(s)G_6(s)H_3(s)

l4=−G4(s)G5(s)G6(s)H3(s)l_4=-G_4(s)G_5(s)G_6(s)H_3(s)

l5=−G2(s)G3(s)G4(s)G6(s)H3(s)l_5=-G_2(s)G_3(s)G_4(s)G_6(s)H_3(s)

l6=−G4(s)G6(s)H3(s)l_6=-G_4(s)G_6(s)H_3(s)

l7=−G2(s)G8(s)H3(s)l_7=-G_2(s)G_8(s)H_3(s)

两两不相接回路有 3 条 l1l2=G4(s)G6(s)H1(s)H2(s)l_1l_2=G_4(s)G_6(s)H_1(s)H_2(s)

l1l7=G2(s)G4(s)G8(s)H1(s)H3(s)l_1l_7=G_2(s)G_4(s)G_8(s)H_1(s)H_3(s)

l2l7=G2(s)G6(s)G8(s)H2(s)H3(s)l_2l_7=G_2(s)G_6(s)G_8(s)H_2(s)H_3(s)

三三不相接的回路有 1 条:l1l2l7=−G2(s)G4(s)G6(s)G8(s)H1(s)H2(s)H3(s)l_1l_2l_7=-G_2(s)G_4(s)G_6(s)G_8(s)H_1(s)H_2(s)H_3(s)

没有三条及以上不相接触的回路:

前向通路有 5 条 P1=G1(s)G2(s)G3(s)G4(s)G5(s)G6(s)P_1=G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)G_6(s) Δ1=1\Delta_1=1

P2=G1(s)G4(s)G5(s)G6(s)P_2=G_1(s)G_4(s)G_5(s)G_6(s) Δ2=1\Delta_2=1

P3=G1(s)G2(s)G3(s)G4(s)G6(s)P_3=G_1(s)G_2(s)G_3(s)G_4(s)G_6(s) Δ3=1\Delta_3=1

P4=G1(s)G4(s)G6(s)P_4=G_1(s)G_4(s)G_6(s) Δ4=1\Delta_4=1

P5=G1(s)G2(s)G8(s)P_5=G_1(s)G_2(s)G_8(s)

Δ5=1+G4(s)H1(s)+G6(s)H2(s)+G4(s)G6(s)H1(s)H2(s)\Delta_5=1+G_4(s)H_1(s)+G_6(s)H_2(s)+G_4(s)G_6(s)H_1(s)H_2(s)

由梅森公式:Y(s)R(s)=∑PiΔiΔ=P1Δ1+P2Δ2+P3Δ3+P4Δ4+P5Δ51−(l1+l2+l3+l4+l5+l6+l7)+(l1l2+l1l7+l2l7)−l1l2l7\dfrac{Y(s)}{R(s)}=\dfrac{\sum P_i\Delta_i}{\Delta}=\dfrac{P_1\Delta_1+P_2\Delta_2+P_3\Delta_3+P_4\Delta_4+P_5\Delta_5}{1-(l_1+l_2+l_3+l_4+l_5+l_6+l_7)+(l_1l_2+l_1l_7+l_2l_7)-l_1l_2l_7}

图

评注:上交老传统,梅森公式最后极其复杂,希望各位多加训练,不要漏掉回路。

三、分析:考察二阶系统时域指标

解:Φ(s)=1+G(s)G(s)H(s)=ks(s+1)1+k(1+Ts)s(s+1)=ks2+(kT+1)s+k\Phi(s)=1+\dfrac{G(s)}{G(s)H(s)}=\dfrac{\dfrac{k}{s(s+1)}}{1+\dfrac{k(1+Ts)}{s(s+1)}}=\dfrac{k}{s^2+(kT+1)s+k}

对比二阶标准形可得 k=ωn2k=\omega_n^2 ζωn=1+kT\zeta\omega_n=1+kT

由 σ%=20%\sigma\%=20\%,σ=e−ζπ1−ζ2⇒ζ≈0.46\sigma=e^{-\frac{\zeta\pi}{\sqrt{1-\zeta^2}}}\Rightarrow\zeta\approx0.46

峰值时间 tp=πωd≈πωn1−ζ2=0.1s⇒ωn≈35.38rad/st_p=\dfrac{\pi}{\omega_d}\approx\dfrac{\pi}{\omega_n\sqrt{1-\zeta^2}}=0.1s\Rightarrow\omega_n\approx35.38rad/s

从而解得 k≈1251.74k\approx1251.74,T≈0.025T\approx0.025

上升时间 tr=π−arccos⁡ζωn1−ζ2≈0.065st_r=\dfrac{\pi-\arccos\zeta}{\omega_n\sqrt{1-\zeta^2}}\approx0.065s

调整时间 ts=4.4ζωn≈0.27st_s=\dfrac{4.4}{\zeta\omega_n}\approx0.27s

评注:送分题,记牢概念就能解题。

四、考察根轨迹的绘制

解:单位负反馈系统绘制 180° 根轨迹

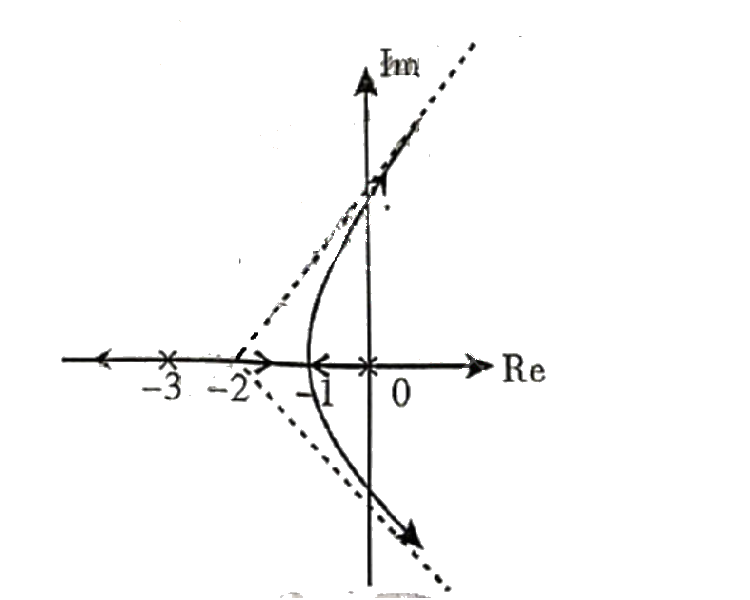
①开环极点 P0=0P_0=0,P1=−3P_1=-3,P2=−3P_2=-3 n=3n=3 m=0m=0

②实轴上根轨迹区域 (−∞,0)(-\infty,0)

③渐近线与实轴的交点 σa=∑Pi−∑Zin−m=−3−33=−2\sigma_a=\dfrac{\sum P_i-\sum Z_i}{n-m}=\dfrac{-3-3}{3}=-2

与实轴夹角 φa=(2K+1)πn−m=±π3\varphi_a=\dfrac{(2K+1)\pi}{n-m}=\pm\dfrac{\pi}{3},π\pi

④分离点 1d+1d+3+1d+3=0⇒d=−1\dfrac{1}{d}+\dfrac{1}{d+3}+\dfrac{1}{d+3}=0\Rightarrow d=-1

⑤与虚轴交点

特征方程 D(s)=s(s+3)2+k=0D(s)=s(s+3)^2+k=0

令 s=jωs=j\omega,虚实部分别为 0,得 {9ω−ω3=0k−6ω2=0⇒{ω=±3rad/sk=54\begin{cases}9\omega-\omega^3=0\\k-6\omega^2=0\end{cases}\Rightarrow\begin{cases}\omega=\pm3rad/s\\k=54\end{cases}

在分离点处 k=∣s(s+3)2∣=4k=\left|s(s+3)^2\right|=4

绘制根轨迹如图 2 所示:

图

图 2 概略根轨迹曲线

系统在欠阻尼状态 4<k<544<k<54

Kv=lim⁡s→0sG(s)=k9K_v=\lim\limits_{s\to0}sG(s)=\dfrac{k}{9},ess(∞)=1Kv≤0.2⇒k≥45e_{ss}(\infty)=\dfrac{1}{K_v}\le0.2\Rightarrow k\ge45

综上所述,满足要求 kk 的取值范围为 [45,54)[45,54)

评注:按照常规根轨迹绘制法则即可

五、分析:考察奈氏判据

解:令 s=jωs=j\omega,G(jω)=K(jω−1)jω(jω+1)=2Kω−jK(ω2−1)ω(1+ω2)=2K1+ω2−jK(ω2−1)ω(1+ω2)G(j\omega)=\dfrac{K(j\omega-1)}{j\omega(j\omega+1)}=\dfrac{2K\omega-jK(\omega^2-1)}{\omega(1+\omega^2)}=\dfrac{2K}{1+\omega^2}-j\dfrac{K(\omega^2-1)}{\omega(1+\omega^2)}

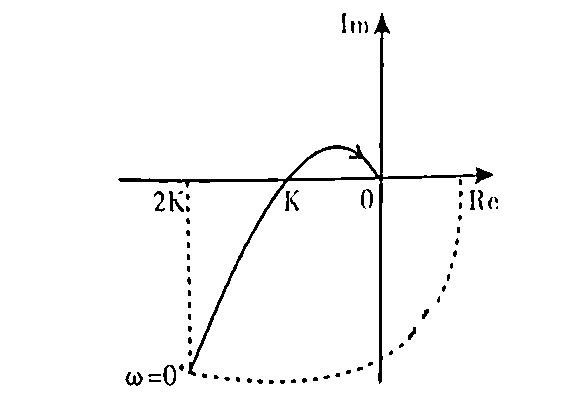
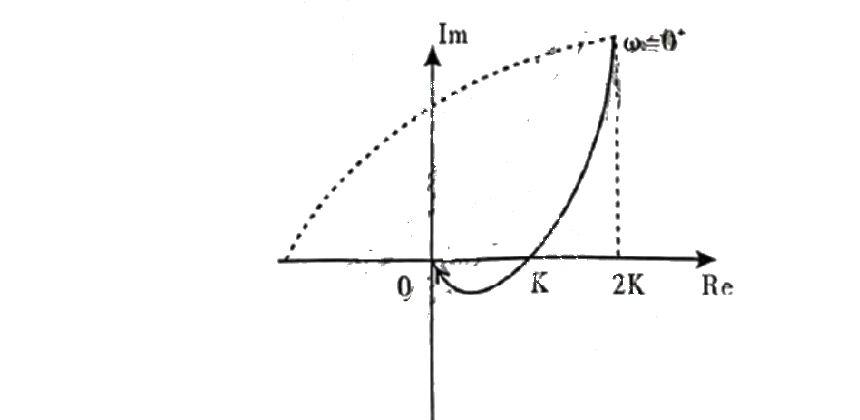
与实轴交点 Im{G(jω)}=0⇒ω=±1rad/s\text{Im}\{G(j\omega)\}=0\Rightarrow\omega=\pm1rad/s,Re{G(j1)}=K\text{Re}\{G(j1)\}=K

当 K<0K<0 时奈氏曲线起点 G(j0+)=2K−j∞G(j0^+)=2K-j\infty,终点 G(j∞)=0G(j\infty)=0。如图 3 所示

图

图 3 K<0 的概略奈氏曲线

当 K>0K>0 时,起点 G(j0+)=2K+j∞G(j0^+)=2K+j\infty,G(j∞)=0G(j\infty)=0 如图 4 所示

图

图 4 K>0 的概略奈氏曲线

当 K>0K>0 时,N+=0N_+=0,N−=12N_-=\dfrac{1}{2},P=0P=0

Z=P−2N=P−2(N+−N−)=1≠0Z=P-2N=P-2(N_+-N_-)=1\neq0,系统闭环不稳定

当 K<0K<0 且 −1<K-1<K 时,N+=0N_+=0,N−=0N_-=0,P=0P=0

Z=P−2N=P−2(N+−N−)=0Z=P-2N=P-2(N_+-N_-)=0,系统稳定

当 K=−1K=-1 时,奈氏曲线穿越 (−1,j0)(-1,j0) 点,系统临界稳定

当 K<−1K<-1 时,N+=0N_+=0,N−=1N_-=1,P=0P=0

Z=P−2N=P−2(N+−N−)=2≠0Z=P-2N=P-2(N_+-N_-)=2\neq0,系统不稳定

综上所述,当 −1<K<0-1<K<0 时,系统稳定

评注:本题用劳斯判据很快,但题目未要求,可草稿上验证。

六、分析考察超前校正装置的使用,只要满足题目设计要求的校正装置都是可行的。

解:令 K=Kv=10K=K_v=10,G(s)=10s(s+1)G(s)=\dfrac{10}{s(s+1)}

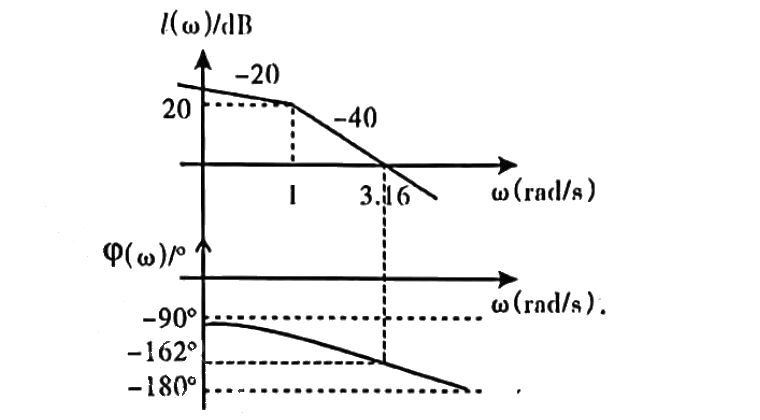
开环 Bode 图如图 5 所示:

图

图 5 Bode 图

由伯德图知 ωc′=3.16rad/s\omega_c'=3.16rad/s,γ′=17.55∘\gamma'=17.55^\circ

要求新的剪切频率大于 4.4rad/s4.4rad/s,相角大于 45∘45^\circ,故采用超前校正

设校正装置 Gc(s)=1+aTs1+TsG_c(s)=\dfrac{1+aTs}{1+Ts}

要校正角度 φmax⁡=45∘−17.55∘=27.45∘\varphi_{\max}=45^\circ-17.55^\circ=27.45^\circ,取 φmax⁡=30∘\varphi_{\max}=30^\circ

a=1+sin⁡φmax⁡1−sin⁡φmax⁡=3a=\dfrac{1+\sin\varphi_{\max}}{1-\sin\varphi_{\max}}=3,取 a=5a=5

超前装置提升的分贝数为 10lg⁡a≈6.99dB10\lg a\approx6.99dB

由伯德图可知新的 ωc′′≈4.74rad/s\omega_c''\approx4.74rad/s

1Ta=ωc′′⇒T≈0.094\dfrac{1}{T\sqrt{a}}=\omega_c''\Rightarrow T\approx0.094,故 Gc(s)=1+0.47s1+0.094sG_c(s)=\dfrac{1+0.47s}{1+0.094s}

校正后 Gc(s)G(s)=10(1+0.47s)s(s+1)(1+0.094s)G_c(s)G(s)=\dfrac{10(1+0.47s)}{s(s+1)(1+0.094s)}

检验新的剪切频率,令 ∣aGc(jω)G(jω)∣=1⇒ωc′′≈4.63rad/s>4.5rad/s|aG_c(j\omega)G(j\omega)|=1\Rightarrow\omega_c''\approx4.63rad/s>4.5rad/s

新的相角裕度:

γ′′=180∘−90∘+arctan⁡(0.47ωc′′)−arctan⁡ωc′′−arctan⁡(0.094ωc′′)≈53.99∘>45∘\gamma''=180^\circ-90^\circ+\arctan(0.47\omega_c'')-\arctan\omega_c''-\arctan(0.094\omega_c'')\approx53.99^\circ>45^\circ

满足题目设计要求

评注:取 a 值时最好先在草稿纸上检验完再写在试卷上。

七、分析:本题考察负倒描述曲线以及线性部分奈氏图的画法。

解:线性部分传递函数 G(s)=2s(s+1)(0.25s+1)G(s)=\dfrac{2}{s(s+1)(0.25s+1)}

G(jω)=2jω(jω+1)(0.25jω+1)=−2.5(1−14ω2)2+2516ω2−j2(1−14ω2)ω[(1−14ω2)2+2516ω2]G(j\omega)=\dfrac{2}{j\omega(j\omega+1)(0.25j\omega+1)}=\dfrac{-2.5}{\left(1-\dfrac{1}{4}\omega^2\right)^2+\dfrac{25}{16}\omega^2}-j\dfrac{2\left(1-\dfrac{1}{4}\omega^2\right)}{\omega\left[\left(1-\dfrac{1}{4}\omega^2\right)^2+\dfrac{25}{16}\omega^2\right]}

当 ω=0+\omega=0^+ 时,Re[G(jω)]=−2.5\text{Re}[G(j\omega)]=-2.5,Im[G(jω)]→−∞\text{Im}[G(j\omega)]\to-\infty

当 ω=∞\omega=\infty 时,Re[G(jω)]=0\text{Re}[G(j\omega)]=0,Im[G(jω)]→0\text{Im}[G(j\omega)]\to0

Im[G(jω)]=0\text{Im}[G(j\omega)]=0 与实轴交点为 −KT1T2T1+T2=−2⋅1⋅141+14=−25-\dfrac{KT_1T_2}{T_1+T_2}=-\dfrac{2\cdot1\cdot\dfrac{1}{4}}{1+\dfrac{1}{4}}=-\dfrac{2}{5}

穿越频率 ωx=1T1T2=11⋅14=2rad/s\omega_x=\dfrac{1}{\sqrt{T_1T_2}}=\dfrac{1}{\sqrt{1\cdot\dfrac{1}{4}}}=2rad/s

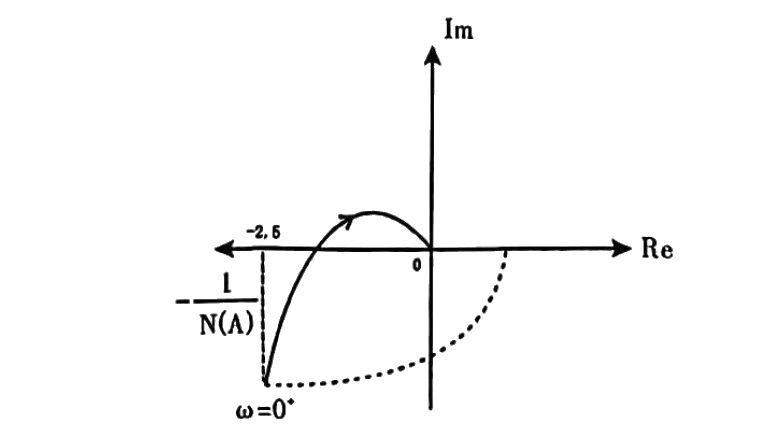
非线性环节负倒曲线 −1N(A)=−πA4=−25⇒A=85π-\dfrac{1}{N(A)}=-\dfrac{\pi A}{4}=-\dfrac{2}{5}\Rightarrow A=\dfrac{8}{5\pi}

如图 6,两曲线交点处为自振荡点,振幅为 85π\dfrac{8}{5\pi},频率为 2rad/s2rad/s

图

图 6 非线性系统与线性环节的奈氏曲线

评注:此题与 18 年非线性题仅有一点点差别。

八、思路解析:考察状态反馈极点配置,送分题。

解:系统能控性判别矩阵 Qc=[bAbA2b]=[00201−1102]Q_c=\begin{bmatrix}b&Ab&A^2b\end{bmatrix}=\begin{bmatrix}0&0&2\\0&1&-1\\1&0&2\end{bmatrix}

rankQc=3=nrank Q_c=3=n,因此故系统完全可控,极点可任意配置。

设状态反馈矩阵 k=[k1k2k3]k=[k_1\quad k_2\quad k_3]

闭环特征多项式:f(λ)=det⁡[λI−(A−bk)]=det⁡[λ−1−20−3λ+1−1k1k2−2λ+k3]f(\lambda)=\det\left[\lambda I-(A-bk)\right]=\det\begin{bmatrix}\lambda-1&-2&0\\-3&\lambda+1&-1\\k_1&k_2-2&\lambda+k_3\end{bmatrix}

=λ3+k3λ2+(k2−9)λ+2k1−k2−7k3+2=\lambda^3+k_3\lambda^2+(k_2-9)\lambda+2k_1-k_2-7k_3+2

根据给定极点,期望特征多项式:

f∗(λ)=(λ+10)(λ+1+j3)(λ+1−j3)=λ3+12λ2+24λ+40f^*(\lambda)=(\lambda+10)(\lambda+1+j\sqrt{3})(\lambda+1-j\sqrt{3})=\lambda^3+12\lambda^2+24\lambda+40

对比系数得 {k3=12k2−9=242+2k1−k2−7k3=40⇒{k1=77.5k2=33k3=12\begin{cases}k_3=12\\k_2-9=24\\2+2k_1-k_2-7k_3=40\end{cases}\Rightarrow\begin{cases}k_1=77.5\\k_2=33\\k_3=12\end{cases}

故状态反馈阵为 k=[77.53312]k=\begin{bmatrix}77.5&33&12\end{bmatrix}

评注:状态反馈对系统任意配置极点得充要条件是系统完全可控。此题与 15 年的现控题目仅仅有一个数字的差别。
Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.