

MASTERY · CONTROL ENGINEERING
2016 年上海交通大学 816 自动控制原理 试题
2016 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 83-86 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
上海交通大学二〇一六年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
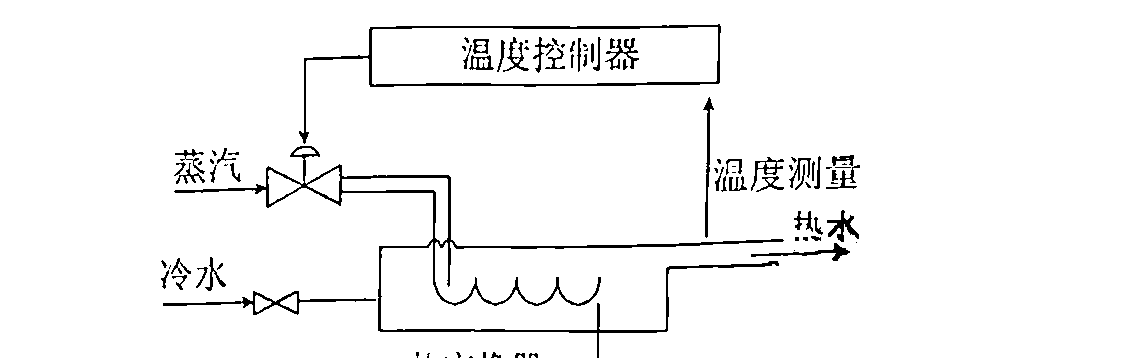
一、水温控制系统,冷水在热交换器中由通入管道的蒸汽加热,从而得到一定温度的热水。
(1)系统框图;
(2)被控对象、操纵变量;
(3)为使热水温度稳定在期望值,系统如何工作的。
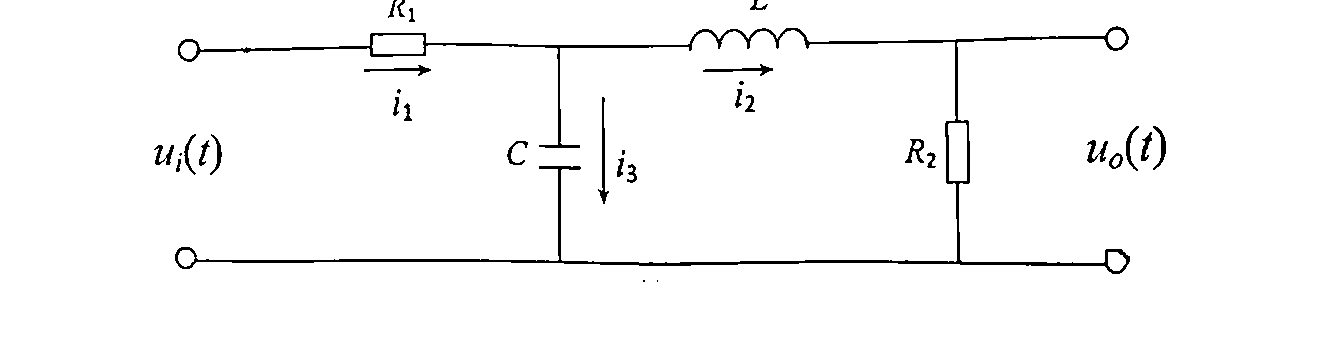
二、 无源网络, 输入, 输出
(1)微分方程;
(2)以 和 ()为状态变量,求系统的状态变量表达式;
(3)系统的传递函数
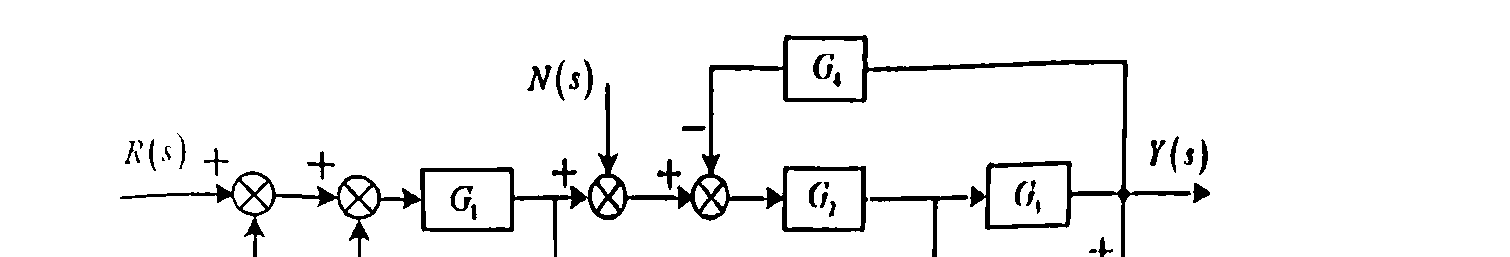
三、某系统的结构图如图所示,其中 一输入, 一扰动, 一输出,求系统在 、 共同作用下, 的表达式。
四、负反馈系统,被控对象为一阶系统, 为拟设计的控制器,试设计控制器 以完全消除系统单位阶跃响应的稳态误差,给出控制器的结构形式。
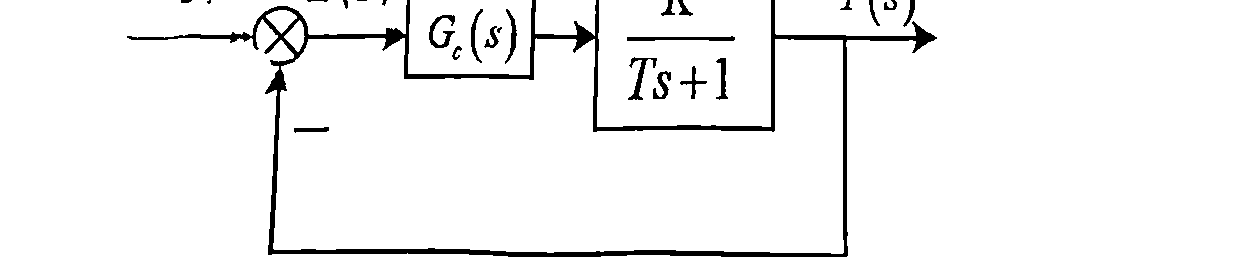
五、负反馈系统,(1)画出 的根轨迹 (2)以根轨迹为依据,求该闭环系统 时所要求的 的值。
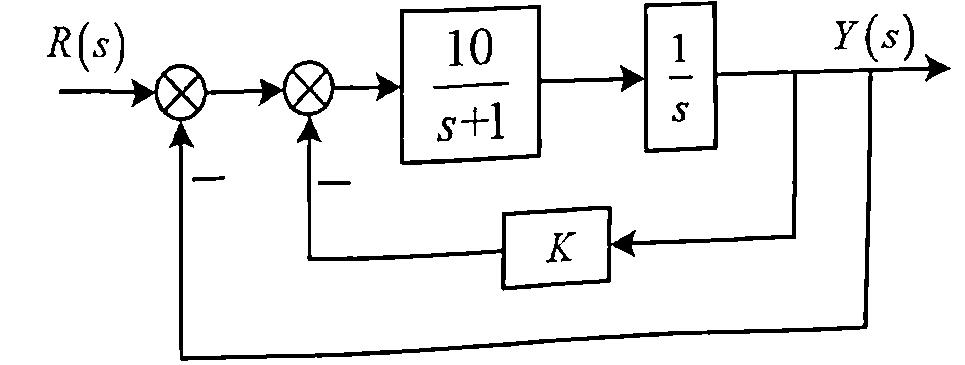
六、单位反馈系统,前向通道 ,试设计串联补偿环节以满足以下闭环要求:(1);(2);(3)。
七、系统由一滞环环节与一线性系统组成,滞环环节在三种不同参数下的 轨迹如下图,试在该图上做出线性系统的奈奎斯特曲线,并说明滞环环节的参数 对于系统极限环状态的振幅和频率的关系。
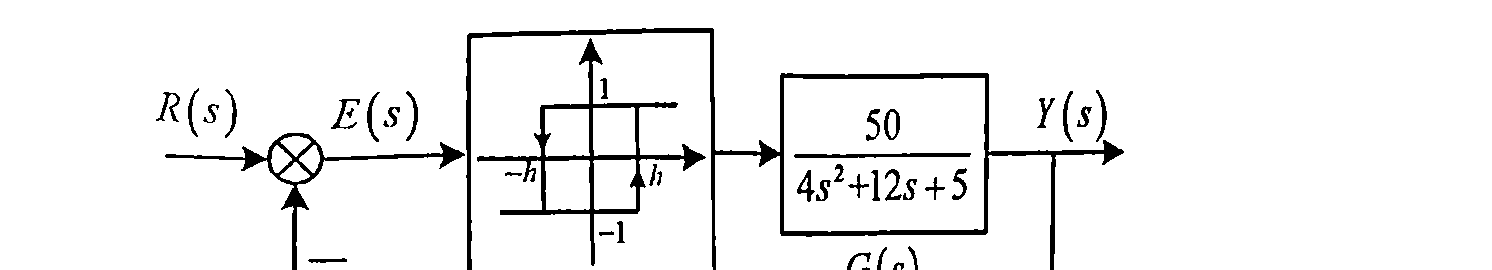
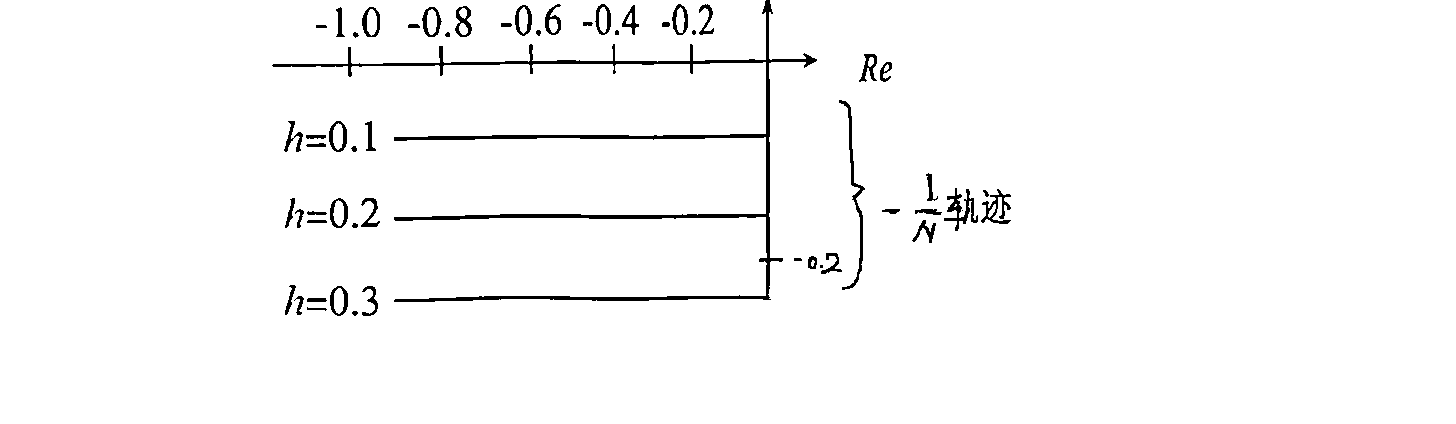
八、线性定常系统,状态方程 ,。
(1)求 ;(2)是否能控;(3)是否能观。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.