MASTERY · CONTROL ENGINEERING

2016 年上海交通大学 816 自动控制原理 参考答案

1.8k WORDS9 MIN READ#考研

2016 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 175-181 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:原件第一题第(3)问「使热交换器维持内维持设定温度」照录,原文如此。


上海交通大学二〇一六年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、【分析】本题主要考察热交换器的物理建模以及工作原理描述问题。

解:(1)
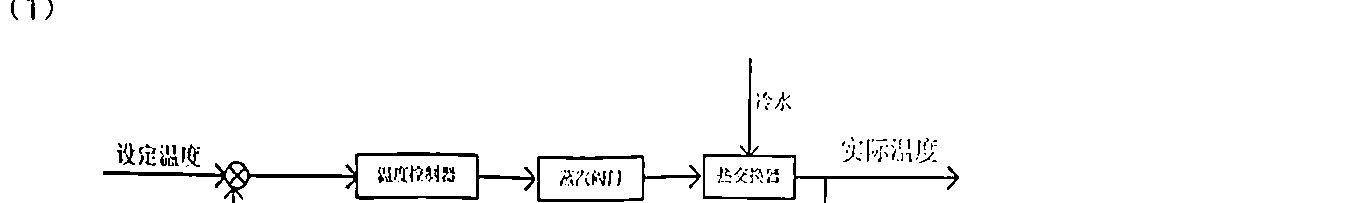
图

(2)被控对象:热交换器 操纵变量:蒸汽流量

(3)当温度低于给定温度时,温度控制器接受传感器传过来的实际温度与给定的温度进行比较,由误差信号发送控制信号传递给蒸汽阀门,加大阀门开度;使冷水加热到给定温度,此时控制器向蒸汽阀门发送信号,使热交换器维持内维持设定温度。〔原文如此〕

【评注】对于热交换器或其他控制系统的工作原理介绍,一般要体现出负反馈的思想,被控对象、被控变量、操纵变量这些概念在过程控制课程中有所涉及.请同学们好好学习。

二、解题思路:利用电路知识列方程,选变量列状态方程,再用复数阻抗求传函。

(1)uL=Ldi2dtu_L=L\dfrac{di_2}{dt}i3=Cducdti_3=C\dfrac{du_c}{dt}i1=i2+i3i_1=i_2+i_3

u0=i2R2di2dt=1R2du0dtu_0=i_2R_2\Rightarrow\dfrac{di_2}{dt}=\dfrac{1}{R_2}\dfrac{du_0}{dt}

uc=uL+u0=LR2du0dt+u0u_c=u_L+u_0=\dfrac{L}{R_2}\cdot\dfrac{du_0}{dt}+u_0

u1=i1R1+uc=i1R1+LR2du0dt+u0u_1=i_1R_1+u_c=i_1R_1+\dfrac{L}{R_2}\cdot\dfrac{du_0}{dt}+u_0

u1=i1R1+LR2du0dt+u0=R1(i2+Cducdt)+LR2du0dt+u0u_1=i_1R_1+\dfrac{L}{R_2}\cdot\dfrac{du_0}{dt}+u_0=R_1\left(i_2+C\dfrac{du_c}{dt}\right)+\dfrac{L}{R_2}\cdot\dfrac{du_0}{dt}+u_0

u1=R1LCR2d2u0dt2+L+R1R2CR2du0dt+R1+R2R2u0\therefore u_1=\dfrac{R_1LC}{R_2}\cdot\dfrac{d^2u_0}{dt^2}+\dfrac{L+R_1R_2C}{R_2}\cdot\dfrac{du_0}{dt}+\dfrac{R_1+R_2}{R_2}\cdot u_0

(2)uc=uL+u0\because u_c=u_L+u_0i3=Cducdti_3=C\dfrac{du_c}{dt}

uc=Ldi2dt+i2R2\therefore u_c=L\dfrac{di_2}{dt}+i_2R_2i˙2=R2Li2+1Luc\dot i_2=-\dfrac{R_2}{L}i_2+\dfrac{1}{L}u_c u˙c=1R1Cuc1Ci2+1R1Cu1\dot u_c=-\dfrac{1}{R_1C}u_c-\dfrac{1}{C}i_2+\dfrac{1}{R_1C}u_1

[u˙ci˙2]=[1CR11C1LR2L][uci2]+[1R1C0]u1\therefore\begin{bmatrix}\dot u_c\\ \dot i_2\end{bmatrix}=\begin{bmatrix}-\dfrac{1}{CR_1}&-\dfrac{1}{C}\\[8pt]\dfrac{1}{L}&-\dfrac{R_2}{L}\end{bmatrix}\begin{bmatrix}u_c\\ i_2\end{bmatrix}+\begin{bmatrix}\dfrac{1}{R_1C}\\[8pt]0\end{bmatrix}u_1

(3)由(1)知:u1=R1LCR2d2u0dt2+L+R1R2CR2du0dt+R1+R2R2u0u_1=\dfrac{R_1LC}{R_2}\cdot\dfrac{d^2u_0}{dt^2}+\dfrac{L+R_1R_2C}{R_2}\cdot\dfrac{du_0}{dt}+\dfrac{R_1+R_2}{R_2}\cdot u_0

U1=R1LCR2s2U0+L+R1R2CR2sU0+R1+R2R2U0\therefore U_1=\dfrac{R_1LC}{R_2}\cdot s^2U_0+\dfrac{L+R_1R_2C}{R_2}\cdot sU_0+\dfrac{R_1+R_2}{R_2}\cdot U_0

G(s)=U0(s)U1(s)=R2R1LCs2+(L+R1R2C)s+R1+R2\Rightarrow G(s)=\dfrac{U_0(s)}{U_1(s)}=\dfrac{R_2}{R_1LCs^2+(L+R_1R_2C)s+R_1+R_2}

【评注】该题为电路基本的电压传递函数计算,只要找好电压电流关系即可。

三、【分析】本题主要考察方块图的传递函数计算问题。

系统信号流图如图所示:
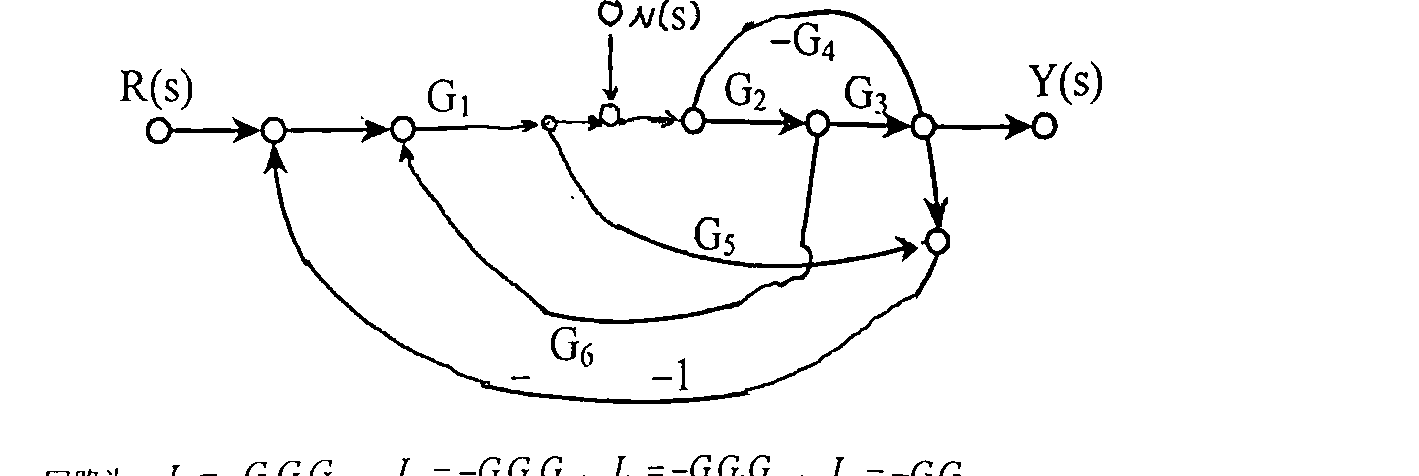
图

回路为:L1=G2G3G4L_1=-G_2G_3G_4L2=G1G2G6L_2=-G_1G_2G_6L3=G1G2G3L_3=-G_1G_2G_3L4=G1G5L_4=-G_1G_5

不相交回路为:L1L4=G1G2G3G4G5L_1L_4=G_1G_2G_3G_4G_5

Δ=1(L1+L2+L3+L4)+L1L4=1+G2G3G4+G1G2G6+G1G2G3+G1G5+G1G2G3G4G5\Delta=1-(L_1+L_2+L_3+L_4)+L_1L_4=1+G_2G_3G_4+G_1G_2G_6+G_1G_2G_3+G_1G_5+G_1G_2G_3G_4G_5

R(s)R(s) 单独作用时:P1=G1G2G3P_1=G_1G_2G_3Δ1=1\Delta_1=1

N(s)N(s) 单独作用时:P2=G2G3P_2=G_2G_3Δ2=1+G1G5\Delta_2=1+G_1G_5

Y(s)=P1Δ1R(s)+P2Δ2N(s)Δ=G1G2G3R(s)+G2G3(1+G1G5)N(s)1+G2G3G4+G1G2G6+G1G2G3+G1G5+G1G2G3G4G5\therefore Y(s)=\dfrac{P_1\Delta_1R(s)+P_2\Delta_2N(s)}{\Delta}=\dfrac{G_1G_2G_3R(s)+G_2G_3(1+G_1G_5)N(s)}{1+G_2G_3G_4+G_1G_2G_6+G_1G_2G_3+G_1G_5+G_1G_2G_3G_4G_5}

【评注】该题要求画出信号流图,之后使用梅逊公式。用信号流图计算系统的传递函数,在

方块图中当遇到分支点在会合点之前,画信号流图必须加一个单位 1 的支路。梅逊公式的使用方法及注意事项可查阅 1997 年第六大题的评注。

四、分析 对单位阶跃响应为零的系统是Ⅰ型系统,而所给的系统是 0 型系统,因此只要加一个积分环节即可。

\thereforeGc(s)=as+bsG_c(s)=\dfrac{as+b}{s},则 G(s)=K(as+b)s(Ts+1)G(s)=\dfrac{K(as+b)}{s(Ts+1)}

此系统对单位阶跃响应的稳态误差为 0

系统的特征方程为:D(s)=Ts2+(Ka+1)s+KbD(s)=Ts^2+(Ka+1)s+Kb

s2s^2TTKbKb
s1s^1Ka+1Ka+1
s0s^0KbKb

{T>0Kb>0Ka+1>0\begin{cases}T>0\\ Kb>0\\ Ka+1>0\end{cases} 或 {T<0Kb<0Ka+1<0\begin{cases}T<0\\ Kb<0\\ Ka+1<0\end{cases}

【评注】对于单位阶跃响应为零的系统至少为Ⅰ型以上的系统;而系统为 0 型系统,那么加一个积分环节即可。稳态误差的求取,必须保证系统是稳定的。

五、解题思路 根据结构图求开环传递函数,并判断根轨迹类型,再按根轨迹规则绘制根轨迹。

解:根据控制系统结构图,则开环传函为

G(s)=10s2+s+10KG(s)=\dfrac{10}{s^2+s+10K}

闭环特征方程为

D(s)=s2+s+10K+10=0D(s)=s^2+s+10K+10=0

等效开环传函为

G1(s)=10Ks2+s+10=ks2+s+10G_1(s)=\dfrac{10K}{s^2+s+10}=\dfrac{k^*}{s^2+s+10}

其中 k1=10Kk_1^*=10K,当 KK0+0\to+\infty 时,kk^*0+0\to+\infty

① 根轨迹的分支和起点与终点,由于 n=2n=2m=0m=0nm=2n-m=2,故根轨迹有两条条分支,

其起点为 P1=12+392iP_1=-\dfrac{1}{2}+\dfrac{\sqrt{39}}{2}iP2=12392iP_2=-\dfrac{1}{2}-\dfrac{\sqrt{39}}{2}i,终点为无穷远处

根轨迹如图所示:

图

(2)由题可知:s1,2=ξωn±ωn1ξ2s_{1,2}=-\xi\omega_n\pm\omega_n\sqrt{1-\xi^2},此时 ξ=0.7\xi=0.7ξωn=0.5ωn=57\xi\omega_n=0.5\Rightarrow\omega_n=\dfrac{5}{7}

此时闭环特征方程为:D(s)=s2+s+10K+10=0K=ωn21010=9398D(s)=s^2+s+10K+10=0\Rightarrow K=\dfrac{\omega_n^2-10}{10}=-\dfrac{93}{98}

【评注】常规根轨迹的绘制方法我们在 1997 年第三大题的评注进行了总结。由阻尼比可以设出特征根,令实部虚部分别为零便可以求出 k 值。

六、【分析】本题主要考察无源系统的校正系统设计问题。

解:由题可知 G(s)G(s) 满足 Kv120K_v\ge120

L0(ωc0)=0L_0(\omega_{c0})=0 可得 ωc0=205rad/s\omega_{c0}=20\sqrt{5}rad/sγ0=18.61\gamma_0=-18.61^\circ

又由于要求 ωc=20rad/s\omega_c=20rad/s,故应采用滞后超前校正

设滞后部分传函 Gc1(s)=T1s+1bT1s+1(1<b)G_{c1}(s)=\dfrac{T_1s+1}{bT_1s+1}(1<b)

由希望频率法取滞后校正后 ωc1=18rad/s\omega_{c1}=18rad/s 并留有余量

ωc1=18rad/s\omega_{c1}=18rad/s 代入 G1(s)=G(s)Gc1(s)G_1(s)=G(s)G_{c1}(s)

G1(s)=120(T1s+1)s(0.1s+1)(0.02s+1)(bT1s+1)G_1(s)=\dfrac{120(T_1s+1)}{s(0.1s+1)(0.02s+1)(bT_1s+1)}

L1(ωc1)=0L_1(\omega_{c1})=0 可得 b=10027b=\dfrac{100}{27}

同时,按惯例取 1bT1=110ωc1\dfrac{1}{bT_1}=\dfrac{1}{10}\omega_{c1},得 {T1=320bT1=59\begin{cases}T_1=\dfrac{3}{20}\\[8pt]bT_1=\dfrac{5}{9}\end{cases}Gc1(s)=320s+159s+1\therefore G_{c1}(s)=\dfrac{\dfrac{3}{20}s+1}{\dfrac{5}{9}s+1}

设超前部分传函 Gc2(s)=aT2s+1T2s+1(a>1)G_{c2}(s)=\dfrac{aT_2s+1}{T_2s+1}(a>1)

G2(s)=G(s)Gc1(s)Gc2(s)=120(320s+1)(aT2s+1)s(0.1s+1)(0.02s+1)(59s+1)(T2s+1)\therefore G_2(s)=G(s)G_{c1}(s)G_{c2}(s)=\dfrac{120\left(\dfrac{3}{20}s+1\right)(aT_2s+1)}{s(0.1s+1)(0.02s+1)\left(\dfrac{5}{9}s+1\right)(T_2s+1)}

由希望频率法,取超前校正 ωc2=ωc=20rad/s\omega_{c2}=\omega_c=20rad/s

ωc2=20rad/s\omega_{c2}=20rad/s 代入 G2(s)=G(s)Gc1(s)Gc2(s)G_2(s)=G(s)G_{c1}(s)G_{c2}(s) 中,

L1(ωc2)=0L_1(\omega_{c2})=0 可得 aT2=0.062aT_2=0.062

γ1(20)=30T2=0.011\gamma_1(20)=30^\circ\Rightarrow T_2=0.011

Gc2(s)=0.062s+10.011s+1\therefore G_{c2}(s)=\dfrac{0.062s+1}{0.011s+1}

G2(s)=120(320s+1)(0.062s+1)s(0.1s+1)(0.02s+1)(59s+1)(0.011s+1)\therefore G_2(s)=\dfrac{120\left(\dfrac{3}{20}s+1\right)(0.062s+1)}{s(0.1s+1)(0.02s+1)\left(\dfrac{5}{9}s+1\right)(0.011s+1)}

经检验:{ωc=20rad/sγ=30.18\begin{cases}\omega_c=20rad/s\\ \gamma=30.18^\circ\end{cases} 满足设计要求。

七、【分析】本题主要考察线性系统和非线性系统结合的系统自振问题。

G(s)=100.8s2+2.4s+1G(s)=\dfrac{10}{0.8s^2+2.4s+1}

G(jω)=10(10.8ω2)+2.4ωj=10[(10.8ω2)2.4ωj](10.8ω2)2+(2.4ω)2\therefore G(j\omega)=\dfrac{10}{(1-0.8\omega^2)+2.4\omega j}=\dfrac{10\left[(1-0.8\omega^2)-2.4\omega j\right]}{(1-0.8\omega^2)^2+(2.4\omega)^2}

Re=10(10.8ω2)(10.8ω2)2+(2.4ω)2Re=\dfrac{10(1-0.8\omega^2)}{(1-0.8\omega^2)^2+(2.4\omega)^2}Im=24ω(10.8ω2)2+(2.4ω)2Im=\dfrac{-24\omega}{(1-0.8\omega^2)^2+(2.4\omega)^2}

ω=0\omega=0 时,Re=10Re=10Im=0Im=0Re=0Re=0 时,ω=1.25\omega=\sqrt{1.25}Im=5533.73Im=-\dfrac{5\sqrt5}{3}\approx-3.73

N(A)=4KπA1(hA)2j4KhπA2N(A)=\dfrac{4K}{\pi A}\sqrt{1-\left(\dfrac{h}{A}\right)^2}-j\dfrac{4Kh}{\pi A^2}

1N(A)=πA4K1(hA)2jπh4K=π4A2h2jπh4\therefore -\dfrac{1}{N(A)}=-\dfrac{\pi A}{4K}\sqrt{1-\left(\dfrac{h}{A}\right)^2}-j\dfrac{\pi h}{4K}=-\dfrac{\pi}{4}\sqrt{A^2-h^2}-j\dfrac{\pi h}{4}

A:0+A:0\to+\infty,则 1N(A):(0 jπh4)( jπh4)-\dfrac{1}{N(A)}:\left(0\ -j\dfrac{\pi h}{4}\right)\to\left(-\infty\ -j\dfrac{\pi h}{4}\right)

πh4>553h>2053π\dfrac{\pi h}{4}>\dfrac{5\sqrt5}{3}\Rightarrow h>\dfrac{20\sqrt5}{3\pi}1N(A)-\dfrac{1}{N(A)}G(jω)G(j\omega) 无交点,系统稳定。

πh4<553h<2053π\dfrac{\pi h}{4}<\dfrac{5\sqrt5}{3}\Rightarrow h<\dfrac{20\sqrt5}{3\pi}1N(A)-\dfrac{1}{N(A)}G(jω)G(j\omega) 有一个稳定的自振点,

Im=24ωx(10.8ωx2)2+(2.4ωx)2=πh40.64πhωx4+4.16πhωx296ωx+πh=0Im=\dfrac{-24\omega_x}{(1-0.8\omega_x^2)^2+(2.4\omega_x)^2}=-\dfrac{\pi h}{4}\Rightarrow0.64\pi h\omega_x^4+4.16\pi h\omega_x^2-96\omega_x+\pi h=0

Re=10(10.8ωx2)(10.8ωx2)2+(2.4ωx)2=πA4K1(hA)2=πA2h24Re=\dfrac{10(1-0.8\omega_x^2)}{(1-0.8\omega_x^2)^2+(2.4\omega_x)^2}=-\dfrac{\pi A}{4K}\sqrt{1-\left(\dfrac{h}{A}\right)^2}=-\dfrac{\pi\sqrt{A^2-h^2}}{4}

h=0.1h=0.1 解得 ω=7.54\omega=7.54A=0.27A=0.27

h=0.2h=0.2 解得 ω=5.85\omega=5.85A=0.43A=0.43

h=0.3h=0.3 解得 ω=5.02\omega=5.02A=0.56A=0.56

h\therefore h\uparrowω\omega\downarrowAA\uparrow

图

八、思路解析:由状态空间表达式写传递函数可以直接利用公式 G(s)=C[sIA]1BG(s)=C[sI-A]^{-1}B

可控可观性可利用判别矩阵 M=[B,AB,A2B]M=\begin{bmatrix}B,AB,A^2B\end{bmatrix}N=[C,CA,CA2]TN=\begin{bmatrix}C,CA,CA^2\end{bmatrix}^T

完整步骤:

(1)由状态空间表达式写传递函数可以直接利用公式 G(s)=C[sIA]1BG(s)=C[sI-A]^{-1}B

G(s)=C[sIA]1B=[1  0  2][s+1000s+2000s+3]1[110]=(s+2)(s+3)(s+1)(s+2)(s+3)=1s+1G(s)=C[sI-A]^{-1}B=[1\ \ 0\ \ 2]\begin{bmatrix}s+1&0&0\\0&s+2&0\\0&0&s+3\end{bmatrix}^{-1}\begin{bmatrix}1\\1\\0\end{bmatrix}=\dfrac{(s+2)(s+3)}{(s+1)(s+2)(s+3)}=\dfrac{1}{s+1}

(2)由于状态空间方程的 A 阵为对角阵,且第三行对应的 B 阵第三行为 0,故系统不可控。

(3)由于状态空间方程的 A 阵为对角阵,且第二行对应的 C 阵第二列为 0,故系统不可观。

题后点评 要做出本题除了要掌握由状态空间表达式函数写传函的方法,还要掌握判别能控型能观性的方法,也可以根据 MMNN 均不满秩,所以该系统即不可控也不可观。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.