2017 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 182-189 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第八大题输出方程原件漏印左端项“y”,正文照录作“=[10 0 0]x”。
上海交通大学二〇一七年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题主要考察热交换器的物理建模以及控制框图的绘制。
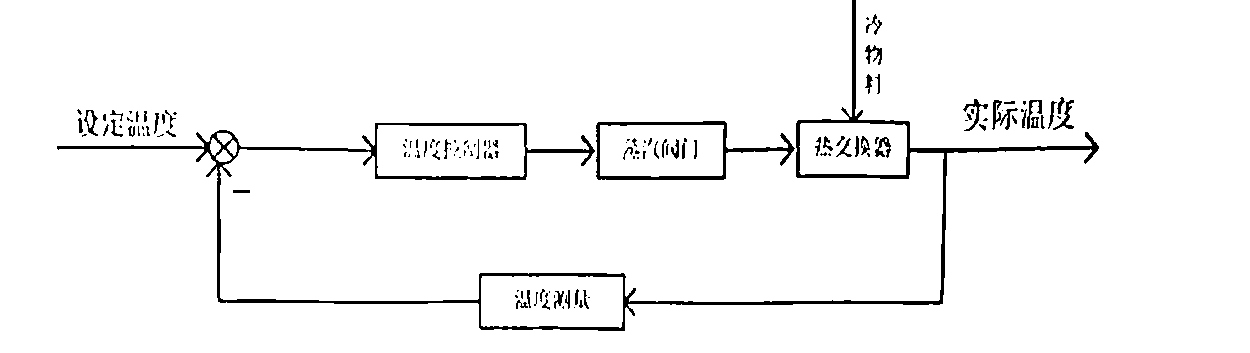
- 被控对象:热交换器 被控量:物料温度 操纵量:蒸汽流量
【评注】对于热交换器系统框图绘制一般遵循下图,不要忽视系统存在的干扰量。被控对象、被控变量、操纵变量这些概念在过程控制课程中有所涉及,请同学们好好学习。
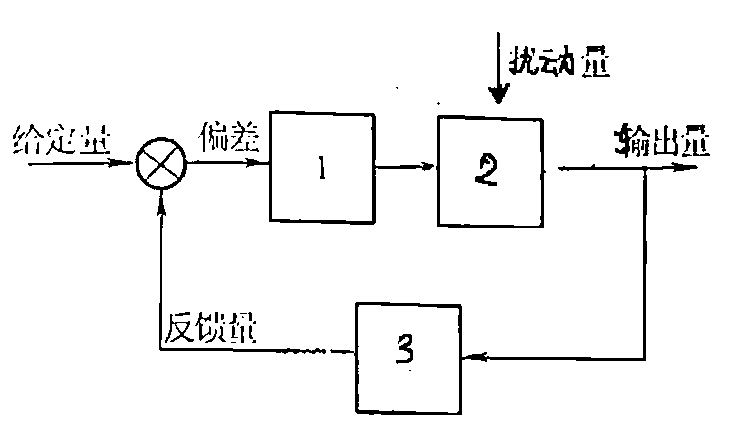
注:1—控制器 2—被控对象 3—反馈元件
二、思路分析:根据梅森公式求传递函数
解:(1)闭合回路:L1:−G1H1,L2:−G2H2,L3:−G3H3,L4:−G2H4,L5:G5H3H4,L6:G4H2G5H3H4H1,L7:G4H1H4,其中不相连的回路有 L1L2,L1L3,L2L3,L1L2L3。
前向通路有:G1G2G3,G4G3,G1G5,−G4H2G5,−G4H4G5
∴
R(s)C(s)=1+G1H1+G2H2+G3H3+G2H4−G5H3H4−G4H2G5H3H4H1+G4H1H4+G1G2H1H2+G1G3H1H3+G2G3H2H3+G1G2G3H1H2H3G1G2G3+G3G4+G1G5−G4H2G5−G4H4G5
(2)闭合回路:L1:−G3H2,L2:−G2G3G4H1,L3:−G1G2G3G4H4,L4:−G5H4,L5:−G3G4H3,其中不相连的回路:L1L4,L2L4,L4L5。
前向通路:G1G2G3G4,G5。
∴
R(s)C(s)=1+G3H2+G2G3G4H1+G1G2G3G4H4+G5H4+G3G4H3+G3H2G5H4+G2G3G4H1G5H4+G5H4G3G4H3G1G2G3G4+G5(1+G3H2+G2G3G4H1+G3G4H3)
题后点评:会用梅森公式求解 C(s)/R(s),并找出所有的回路以及前向通路,此外可以用结构化解方法求解,但此题不推荐,大家有兴趣自己可以尝试。
三、【分析】本题主要考察对于给定时域指标求解相关系数的问题。
解:
G(s)=1+s(s+1)10KtsK1×s(s+1)10=s2+(1+10Kt)s10K1
R(s)C(s)=1+G(s)G(s)=s2+(1+10Kt)s+10K110K1
σp=e−1−ξ2ξπ=0.95%,故 ξ≈0.83。
tp=ωn1−ξ2π=0.5,故 ωn≈11.26。
θ=arccosξ≈0.59。
故上升时间 tr=ωn1−ξ2π−θ≈0.41。
调节时间 ts=ξωn4≈0.43(Δ=0.02)。
四、思路:化出标准的开环根轨迹形式后按步骤画
步骤:①闭环特征多项式:D(s)=0.5s3+s2+s+0.5K
等效开环传递函数 G∗(s)=0.5s3+s2+s0.5K=s3+2s2+2sK
②开环极点:0,−1±j1,无开环零点,故有 3 条分支,均趋向无穷零点,
③实轴上根轨迹 (−∞,0]
④渐近线 φa=3−0(2k+1)π={3π,π,35π}
σa=3−00+(−1+j1)+(−1−j1)=−32
⑤起始角:θp1=(2k+1)π+0−2π−43π=−4π
∴θp2=4π
⑥与虚轴交点:闭环特征方程为 K+s[(s+1)2+1]=0
令 s=jω 代入,得 K−2ω2+j(2ω−ω3)=0
令 {K−2ω2=02ω−ω3=0 {K=0ω=0,{K=4ω=2,与虚轴交点为 (0,j2) 和 (0,j0)
∴根轨迹图如下
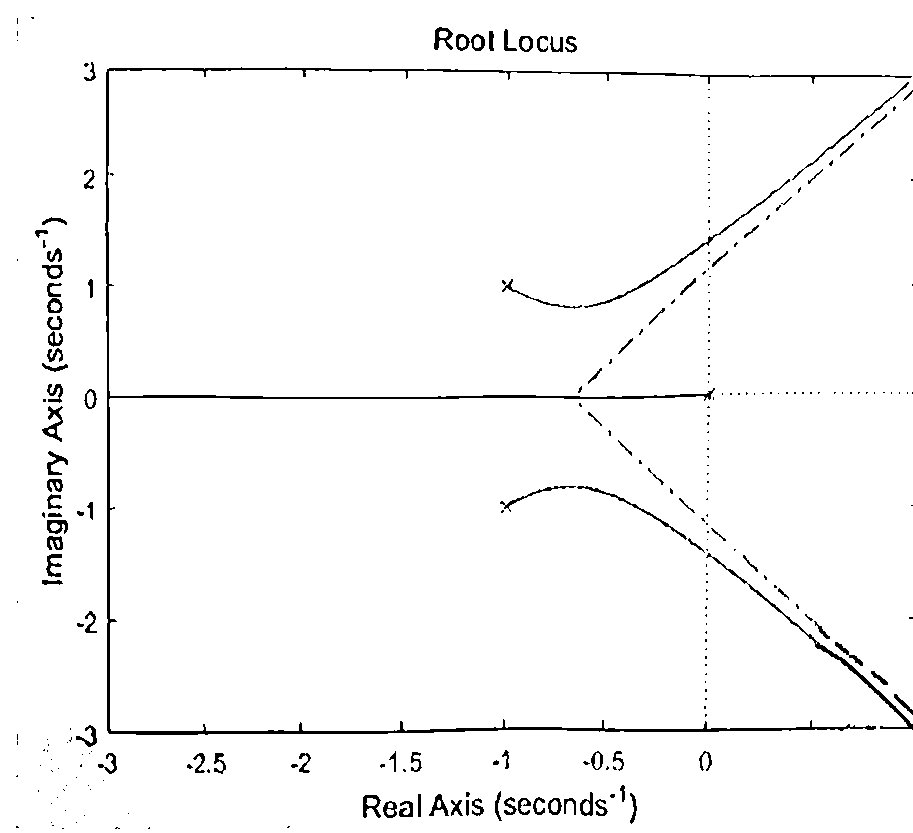
点评:这种类型的题不难,但需要仔细。
五、思路分析:根据奈氏判据判断系统的稳定性。
解:(1)∵P−1=1,画出完整的 ω −∞→+∞,有
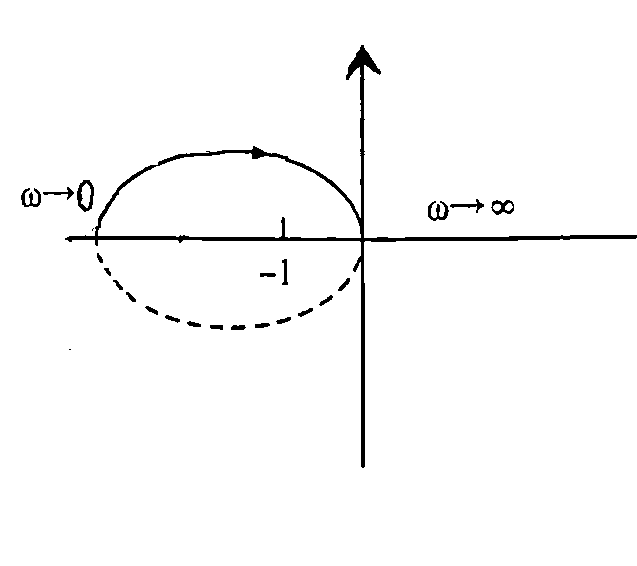
由此图有 N−=21
z=P−1−2(N+−N−)=1−2(0−21)=2
∴此系统不稳定。
(2)∵P−1=1,画出完整的奈氏图有
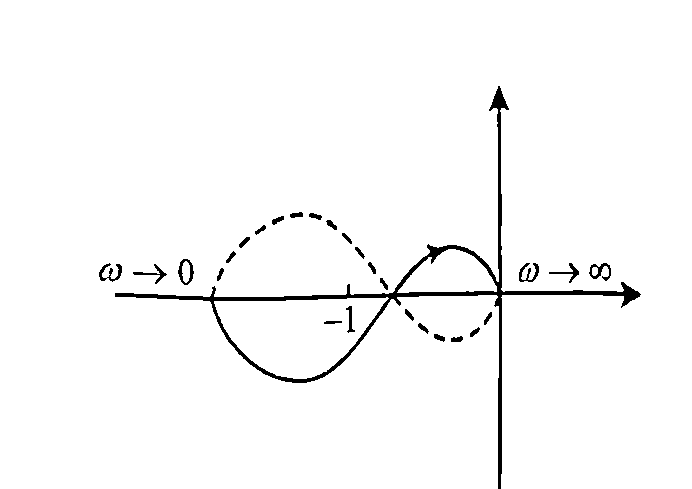
N+=21
z=P−1−2(N+−N−)=1−2(21−0)=0
∴此系统稳定。
(3)∵P−1=0,ν=2,补全
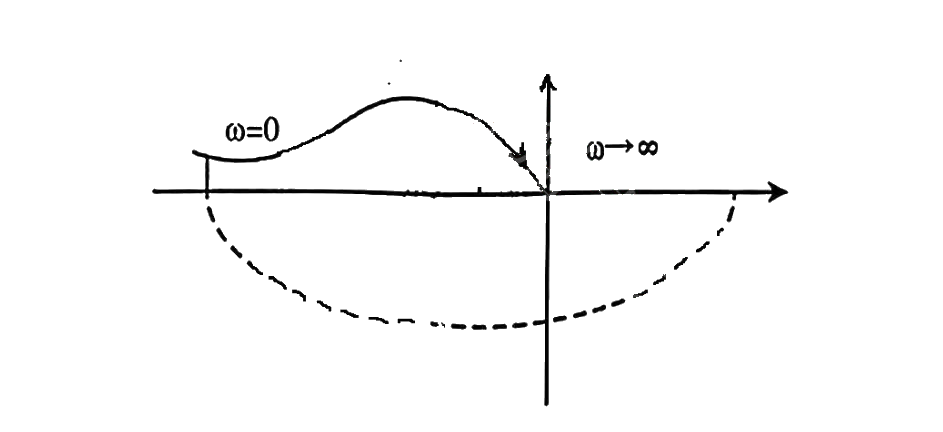
由左图可知 N−=1
而 z=P−1−2(N+−N−)=2=0
∴此系统不稳定。
(4)∵P−1=2,ν=1,补全图为
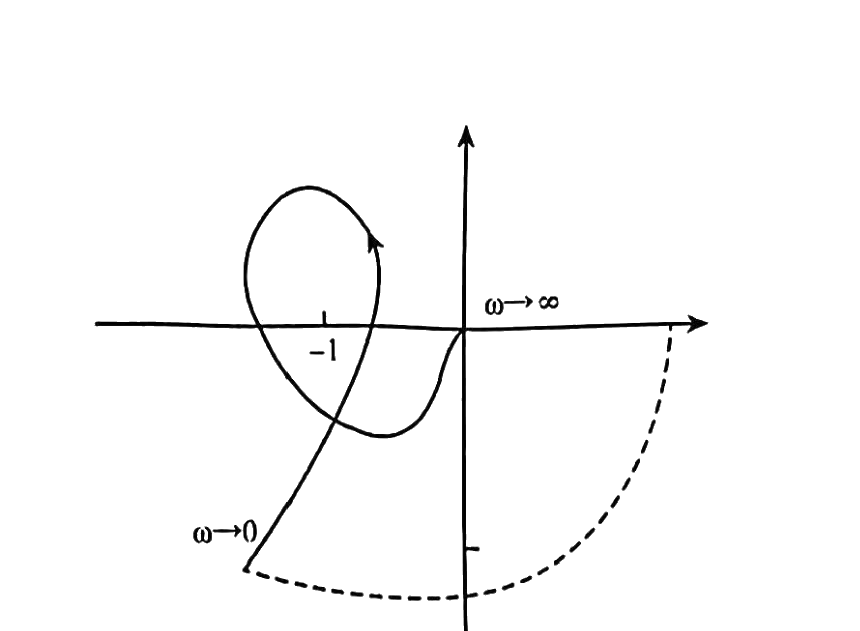
由左图可知 N+=1
而 z=P−1−2(N+−N−)=2−2(1−0)=0
∴此系统稳定。
【评注】该题已给出一半(ω:0+→+∞)的奈氏曲线 需要根据系统的型别来进行补线,奈氏判据可以参考 1997 年第四大题的评注。
说明:如果以顺时针为负穿越,则计算公式用 z=P−1−2(N+−N−);如果以顺时针为正穿越则计算公式为 Z=P−1+2(N+−N−) 式中两种公式都可以,但是需要注意对应关系
六、思路:先由 Kv 确定 Kc 与 a 的关系,再由 γ≥50∘ 进行校正。
步骤:Kv=s→0lims⋅G(s)⋅Gc(s)=4aKc=20,∴aKc=5
G(s)Gc(s)=s(s+1)(aTs+1)20(Ts+1),令 G′(s)=s(s+1)20,Gc′(s)=aTs+1Ts+1
L′(ω)=⎩⎨⎧20lgω2020lgω220ω<11≤ωωc1=25
γ1=180∘+φ′(ωc1)=180∘−90∘−arctan(25)=12.6∘
φm=γ−γ1+5∼10∘=50∘−12.6∘+5∘=42.4∘
求 a:a1=1−sin(φm)1+sin(φm)=5.14,这里取 a=61,kc=a5=30
求 ωc2:L′(ωc2)=−10lga1 得 ωc2=7
求 T:ωm=ωc2=Ta1,∴T=ωc2⋅a1=0.35
∴Gc′(s)=(0.058s+1)(0.35s+1)
G′(s)Gc′(s)=G(s)Gc(s)=s(s+1)(0.058s+1)20(0.35s+1)
γ=180∘−90∘+arctan(0.35×7)−arctan7−arctan(0.058×7)=53.8∘>50∘ 满足要求
∴⎩⎨⎧kc=30a=61T=0.35
点评:Gc(s) 的形式与常规形式不同,注意不要搞错。
七、对于非线性系统用描述函数法进行系统稳定性分析时,G(jω) 曲线不包围 −N(A)1 轨迹线时,相当于 G(jω) 由 ω=0 向 ω→∞ 移动时,临界点 (−1,j0) 始终处于 G(jω) 曲线右侧而不被 G(jω) 曲线包围的稳定情况,因此 G(jω) 曲线不包围 −N(A)1 时,非线性系统稳定,反之,则不稳定。
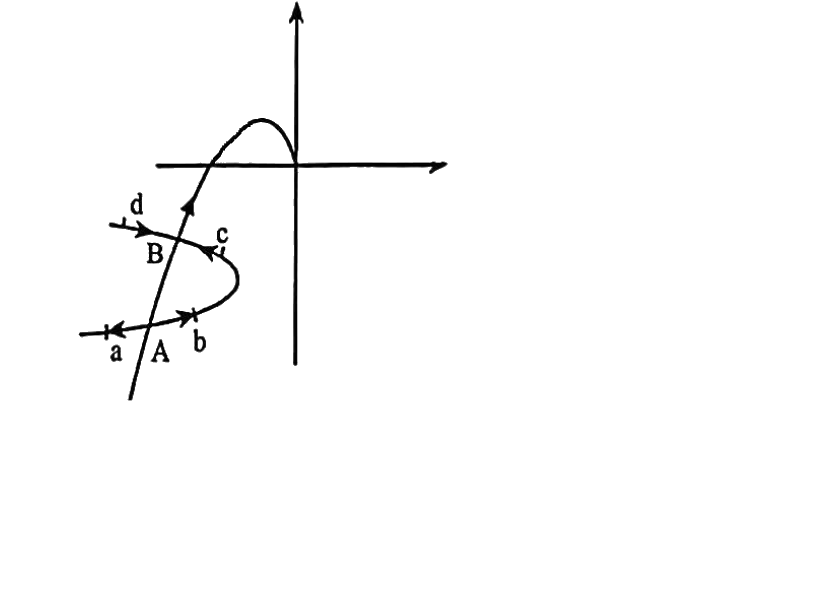
将点 A、B 左右两侧分别命名为点 a、b、c、d 进行分析。
对于 A 点 当受到轻微扰动令振幅增大时,会沿曲线按振幅增加方向移到 b,点 b 在不稳定区域因此会继续发散,当受到轻微扰动令振幅减小时,会沿振幅减小方向移到 a 并向振幅为 0 处作收敛运动,因此点 A 不稳定,也不会产生自持振荡。
对于点 B:当受轻微扰动令振幅增大时,移到点 d 后因位于稳定区域会逐渐收敛到 B;当受轻微扰动令振幅减小时,会移到点 c,因处于不稳定区域,振幅会不断增大直到点 B 处,因此点 B 稳定,该处振幅即为自持振荡的振幅。
八、思路解析:本题考察极点配置的知识,但不用求状态反馈矩阵。
rank[b,Ab,A2b]=3,所以系统可控
完整步骤 原系统的无零极点对消,故可以化为可控标准型,系统可控,状态反馈极点可以任意配置,极点配置在 -2,−1±j 处时的特征方程为
D(s)=(s+2)(s+1+j)(s+1−j)=(s+2)(s2+2s+2)=s3+4s2+6s+4
原系统可控,故配置后的传递函数为:
U(s)Y(s)=s3+4s2+6s+410
状态空间表达式为:
x˙=00−410−601−4x+001u
=[1000]x
题后点评:由于本题不考察配置的过程,所以步骤较为简单。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.