2015 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 78-82 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第八题原文作“如何能”,应为“如能”,此处保留原文。第六题原文照录(分母无积分环节),但该题要求速度稳态误差系数 kv≥50;原答案按 G0(s)=s(0.1s+1)(0.05s+1)50 求解。此为原卷与原答案本身不一致,此处不改动原文。
上海交通大学二〇一五年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
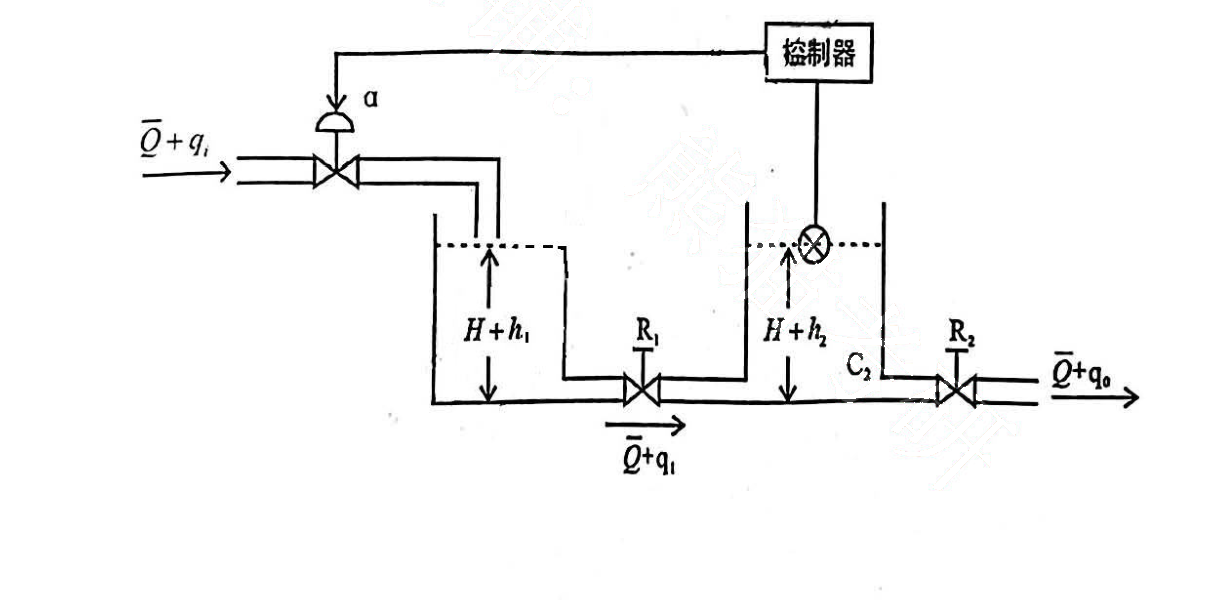
一、(共 20 分)如图所示的液位控制系统,在稳态(输入流量和输出流量均为 Q)时,通过调节阀门开度 a 输入流量增加 qi,两个容器的水位分别为 h1 和 h2,流量变化分别为 q1 和 qo;图中 R1 和 R2 分别为容器 1 和容器 2 的液阻(定义为产生单位流量变化所需要的液位差的变化);C1 和 C2 分别为容器 1 和容器 2 的液容(定义为引起单位水位变化所需要的容器中存储的液体量的变化。)
(1)试求出第二个容器的液位变化 h2 与输入流量增量 qi 之间的传递函数;
(2)试绘制系统的控制框图,并说明为了保持水位 h2 维持在期望值,系统是如何工作的?
二、(20 分)已知描述某控制系统的动态方程为:
x1(t)=r(t)−y(t)
x2(t)=k1x1(t)
x3(t)=x2(t)−x5(t)
Tdtdx4(t)=x3(t)
x5(t)=x4(t)−k2n(t)
k0x5(t)=dt2d2y(t)+dtdy(t)
其中 r(t) 为系统的设定值,n(t) 为系统的扰动信号,y(t) 为系统的输出变量,x1(t)−x5(t) 为系统的中间状态变量,k0,k1,k2 为常数增益,T 为时间常数,试绘制系统的结构图,并由结构图求出系统的闭环传递函数 Y(s)/R(s) 和 Y(s)/N(s)。
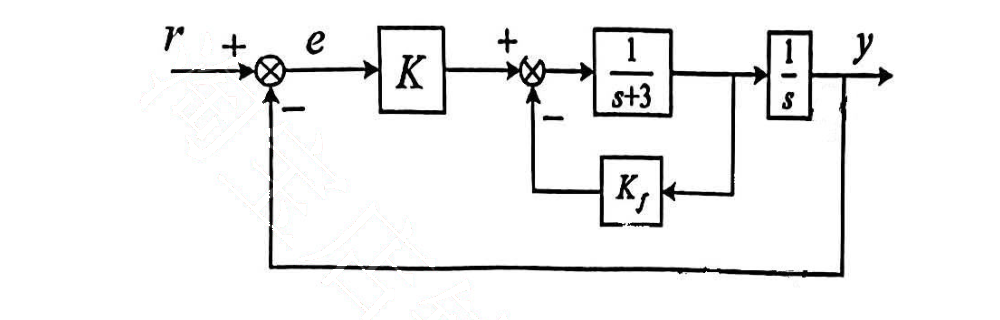
三、(20 分)控制系统框图如题图所示,试求:
(1)当 K=25 和 Kf=0 时,系统的阻尼系数 ξ、无阻尼自然振荡频率 ωn 以及系统对单位斜坡输入的稳态误差;
(2)当 K=25 和 Kf=4 时重复第(1)小题的要求;
(3)要使系统的阻尼系数 ξ=0.7,单位斜坡输入信号作用下系统的稳态误差 ess=0.1,试确定 K 和 Kf 的数值,并计算在此参数情况下,系统单位阶跃响应的超调量,上升时间和调整时间。
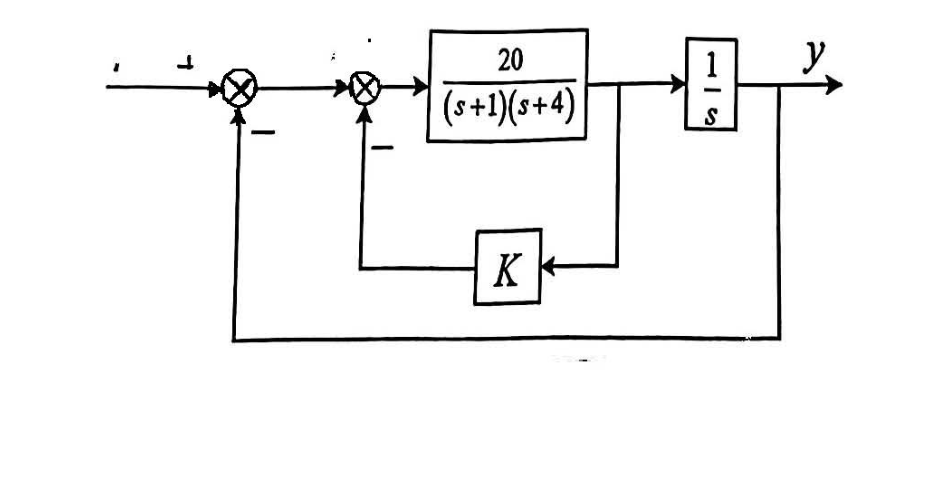
四、(20 分)如图所示的控制系统,当 K 从 0 变化到 ∞ 时,试画出闭环根轨迹(包括渐近线、渐近线倾角、渐近线与实轴交点 若存在会合点和分离点,请给出它们的近似位置)。为了使主导闭环极点的阻尼比为 0.4,请确定 K 的值。
五、(20 分)单位负反馈系统前向通道的传递函数为:
G(s)=s2(310s+1)(30.2s+1)(401s+1)k[(5s)2+45s+1]
试画出系统频率特性的 Bode 图,并利用 Nyquist 稳定判据讨论 k 的取值与闭环系统稳定性的关系。
六、(20 分)单位反馈系统前向通道的传递函数为:
G(s)=(0.1s+1)(0.05s+1)k
试设计串联补偿环节以满足下列闭环系统要求:
(1)速度稳态误差系数 kv≥50;
(2)相位稳定裕度 γ=40∘+5∘;
(3)增益剪切频率 ωc=10±5%。
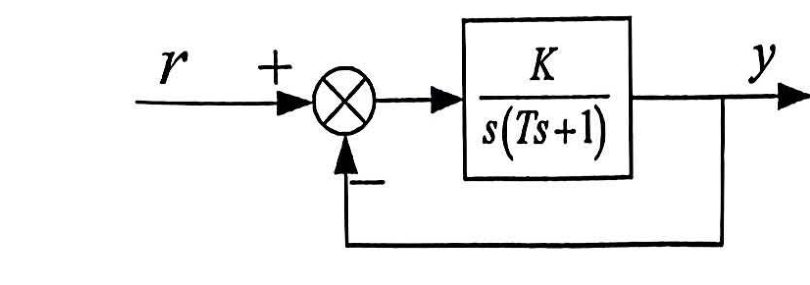
七、(15 分)已知二阶欠阻尼系统如图所示,设系统开始时处于平衡状态,试画出系统在
r(t)=vt 作用下的相轨迹,并在图中标出系统的超调量和稳态误差。
八、(15 分)设线性定常系统 (A,b,c) 为:
A=1302−10010,b=001,c=[−1 1 1]
判断能否通过状态反馈使得系统的闭环极点任意配置?如何能,设计系统状态反馈控制器,把系统的闭环极点配置在 -10 及 −1±j3 处。
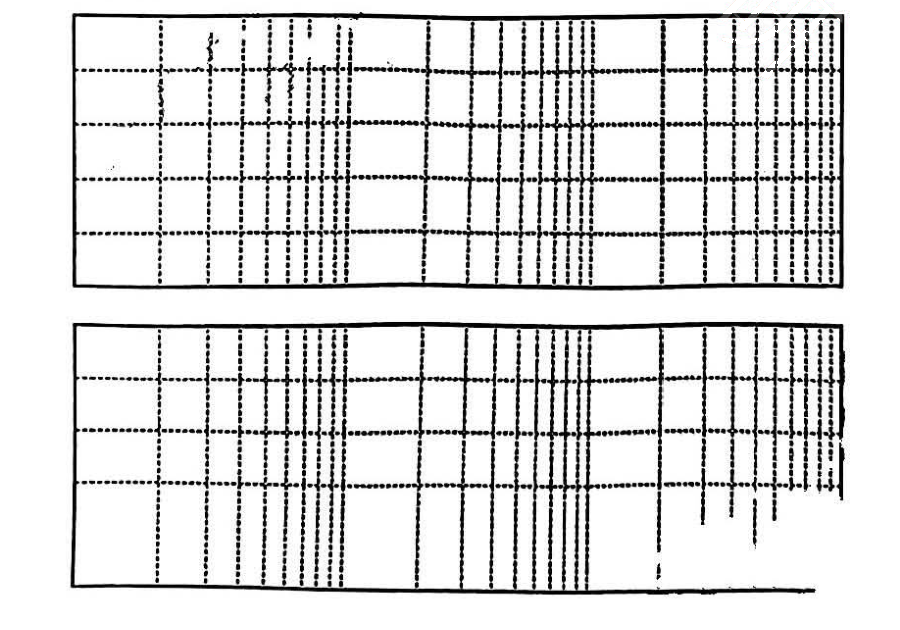
附:半对数坐标纸,供参考,


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.