2015 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 166-174 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第六题原答案滞后校正稳态误差公式原文作 p8.724=50⇒z=5.731p(分子漏写 z),此处保留原文。第一题原答案公式中分母分项照录原文(R2C1)。
上海交通大学二〇一五年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】画系统结构图,分析工作原理
【解】(1)qi−q1=C1dtdh1,R1=q1h1−h2,
q1−qo=C2dtdh2,R2=qoh2,
∴H1(s)=C1sQi(s)−Q1(s),Q1(s)=R11[H1(s)−H2(s)]
H2(s)=C2sQ1(s)−Qo(s),Qo(s)=R21H2(s)
另设系统的设定值为 u,反馈系数为 Kp
根据物理规律可得
a=u−Kph2,qi=Kaa,通过上述方程,可以画出系统的结构图如下图所示:
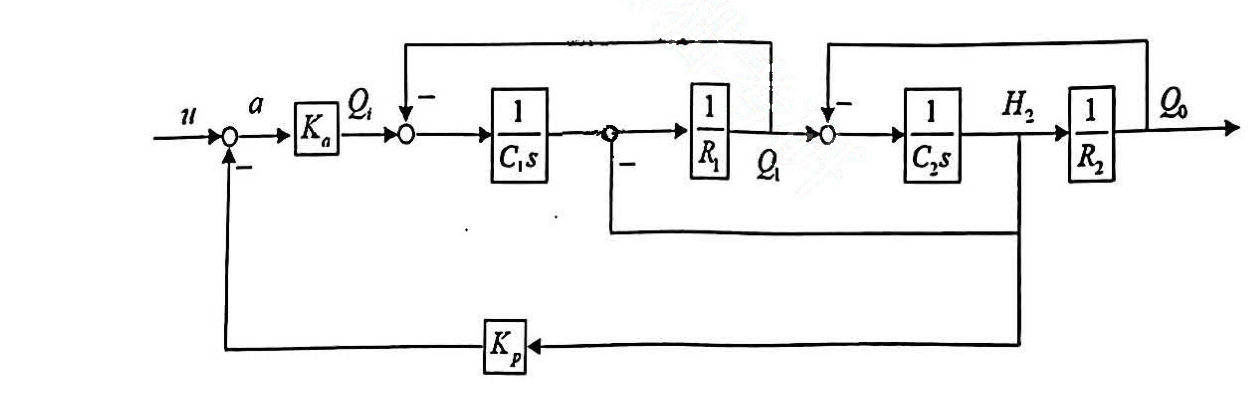
两水平面连接,故 R1=q1h1−h2,
Qi(s)H2(s)=R1R2C1C2s2+(R1C1+R2C2+R2C1)s+1R2
此题亦可以用梅森公式来求取传递函数:
信号流图如图所示
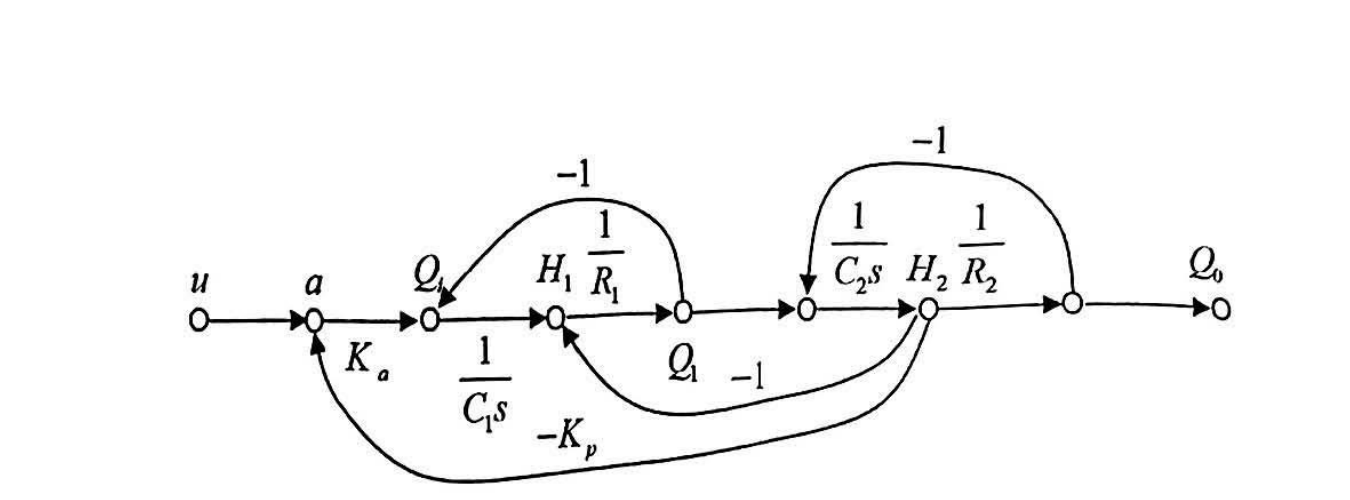
L1=−R1C1s1,L2=−R2C2s1,L3=−R1C2s1,L4=−R1C1C2s2KpKa,
由于此处需要求取以 Qi 为输入,H2 为输出的传递函数,则需要将 Qi 进行转换
Δ=1−L1−L2−L3+L1L2,而前向通道:P1=R1C1C2s21,Δ1=1
∴系统闭环传递函数为 G(s)=ΔP1Δ1=R1R2C1C2s2+(R1C1+R2C2+R2C1)s+1R2
(2)为了保持水位 h2 维持在期望值,通过控制器控制调节阀开度 a,进而控制流量 qi 与高度 h1,从而影响 q1,通过 q1 和 qo 进而影响水位 h2。
评注:此题难点有多处:1、微分方程的列写(很容易漏掉);2、对于液阻 R1 的求取,此题由于是连通,不是分级形式,需要注意液阻求取需要用到的是液位差 3、方框图的求出 4、如果用梅森公式,需要注意梅森公式的使用条件:源节点到阱节点,如果不是这俩节点起始和终止,如何进行转化?属于难度系数比较高。
二、解:由题意得 X1(s)=R(s)−Y(s),X2(s)=k1X1(s),X3(s)=X2(s)−X5(s),
TsX4(s)=X3(s),X5(s)=X4(s)−k2N(s),k0X5(s)=s2Y(s)+sY(s),
由关系得结构图为
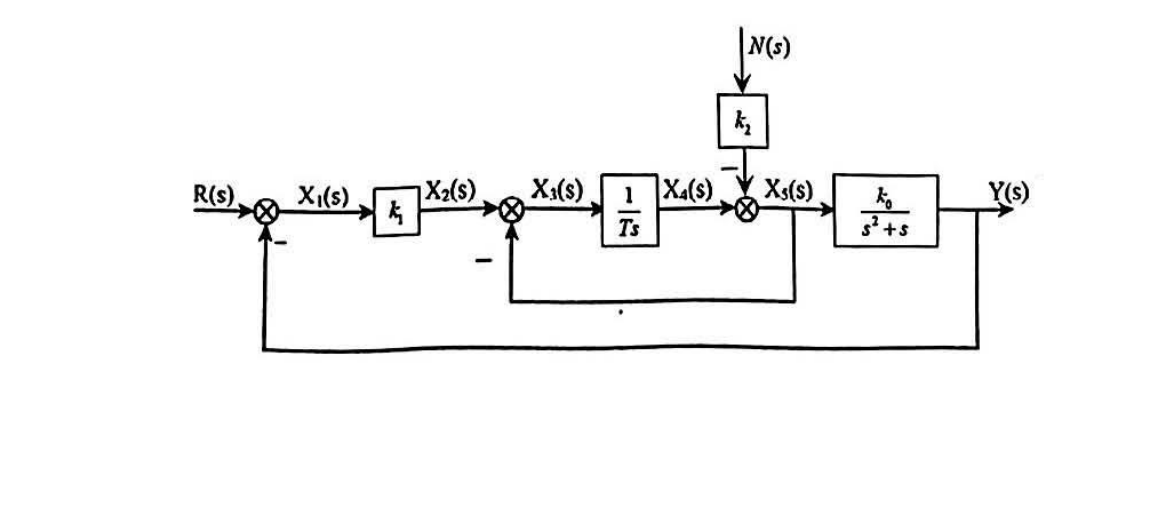
R(s)Y(s)=1+k1⋅Ts1⋅s2+sk0+Ts1k1⋅Ts1⋅s2+sk0=Ts3+(1+T)s2+s+k0k1k0k1
N(s)Y(s)=1+K1⋅Ts1⋅s2+sk0+Ts1−k2⋅s2+sk0=Ts3+(1+T)s2+s+k0k1−k0k2Ts
三、分析:典型的时域分析题,难度不大
(1)根据图可得传递函数(开环):s(s+3+Kf)K
K=25,Kf=0 时,G(s)=s(s+3)25,则 ωn=5,ξ=0.3 kv=325,essv=253
(2)K=25,Kf=4 时,G(s)=s(s+7)25,ωn=5,ξ=0.7 kv=725,essv=257
(3)要使 essv=0.1,则 kv=3+KfK=10 ……①
\begin{cases}\omega_n^2=K\\[4pt]2\xi\omega_n=3+K_f\\[4pt]\xi=0.7\end{cases}\qquad\cdots\cdots(2)$$
由①②可得:
\begin{cases}K=196\[4pt]K_f=16.6\[4pt]\omega_n=14\[4pt]\xi=0.7\end{cases}
$\sigma_p\%=e^{-\dfrac{\pi\xi}{\sqrt{1-\xi^2}}}\times100\%=4.6\%$
$t_r=\dfrac{\pi-\theta}{\omega_n\sqrt{1-\xi^2}}\approx0.23s$,$t_s=\dfrac{3}{\omega_n\xi}(\Delta=0.05)=\dfrac{3}{14\times0.7}\approx0.31s$
点评:典型的时域分析题,没有难度。
四、解题思路:先由系统框图求出开环传函,再由此求出系统根轨道
完整步骤:(1)由图可知系统开环传函为 $G(s)H(s)=\dfrac{20}{s\left(s^2+5s+4+20K\right)}$
<!-- p.169 -->
∴其闭特征方程为 $D(s)=s^3+5s^2+4s+20Ks+20=0$,
变形可知 $G(s)H(s)=\dfrac{20Ks}{s^3+5s^2+4s+20}=-1$,故绘制 180° 根轨迹.
①根轨迹起点 $P_1=-5$,$P_2=2j$,$P_3=-2j$,$n=3$,终点 $Z_1=0$,$m=1$,有 $n-m=2$ 条根轨迹趋于无穷无处.
②根轨迹的渐近线:共有 $n-m=2$ 条渐近线,$\varphi_a=\dfrac{(2l+1)\pi}{2}=\begin{cases}l=0,\dfrac{\pi}{2}\\[6pt]l=1,\dfrac{3\pi}{2}\end{cases}$,
$\sigma_a=\dfrac{-5}{2}=-2.5$
③实轴上的根轨迹区段 $[-5,0]$
系统根轨迹如下图所示:
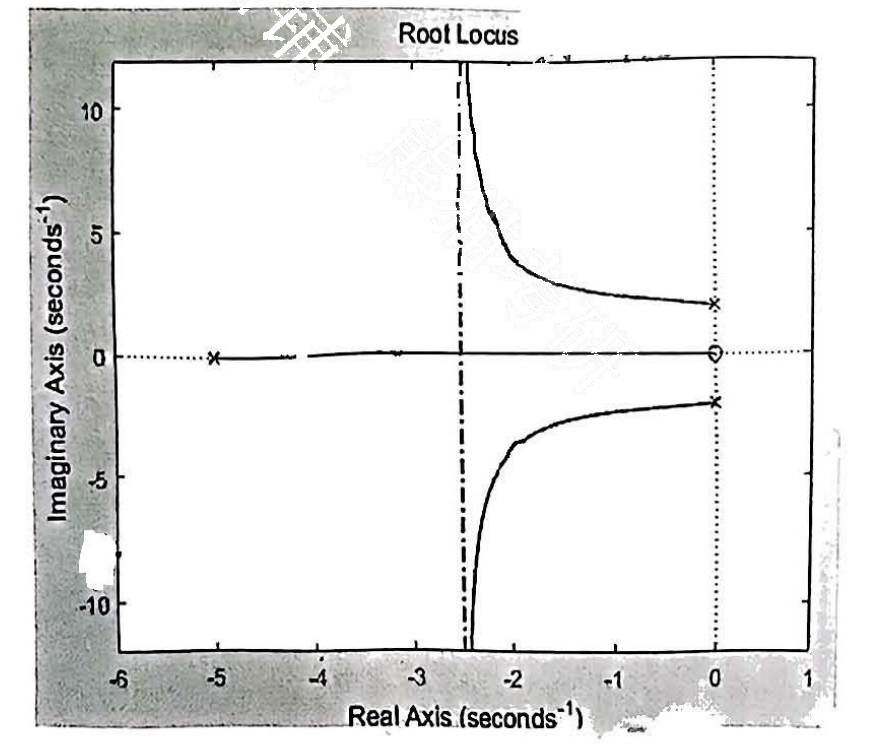
④起始角 $\theta_{P_2}=180^\circ-90^\circ-22^\circ+90^\circ=158^\circ$,由对称性可知 $\theta_{P_3}=-158^\circ$.
(2)当 $\xi=0.4$ 时,$\cos\beta=0.4$,∴$\beta=66.42^\circ$
设 $s_1=-a+2.3aj$,代入系统闭环传递函数 $D(s)=s^3+5s^2+4s+20Ks+20=0$
即 $\begin{cases}-5.267a^3-23a^2+9.2a+46Ka=0\\[4pt]14.87a^3-21.45a^2+20-4a-20Ka=0\end{cases}\Rightarrow28.934a^3-72.335a^2+46=0$
<!-- p.170 -->
∴$a_1=-0.70$(舍),$\begin{cases}a_2=2.16\\K=1.42\end{cases}$,$\begin{cases}a_3=1.05\\K=0.45\end{cases}$
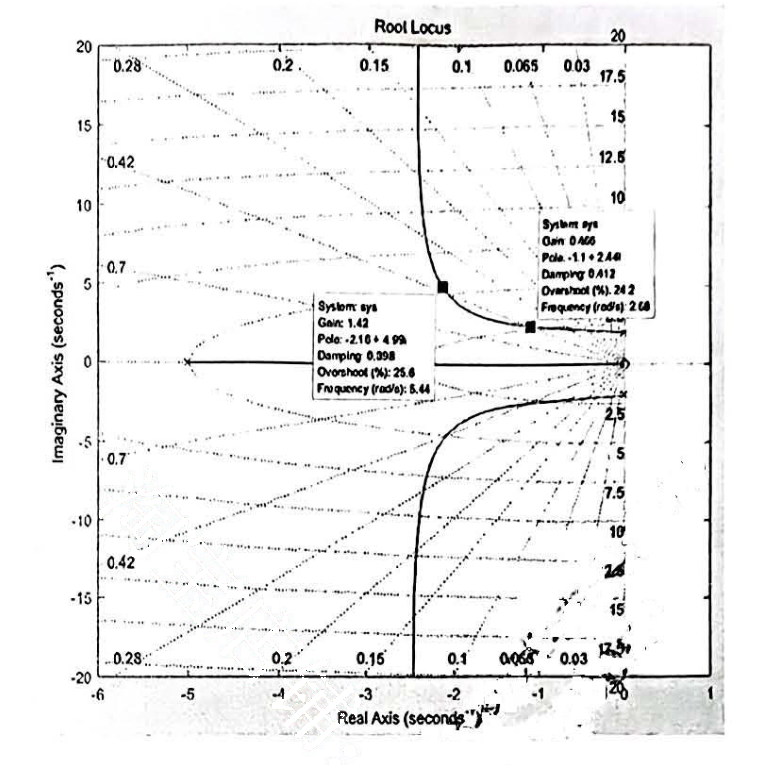
题后点评:明确参数根轨迹绘制方法,第二问即为求根轨迹与过原点夹角为 $\cos\theta=\xi=0.4$ 的交点。
五、思路分析:利用相角特征曲线 判断稳定性与 $k$ 的关系
完整步骤:$\omega_1=0.2$,$\omega_2=0.3$,$\omega_3=15$,$\omega_4=40$
$$L(\omega)=\begin{cases}20\lg\dfrac{k}{\omega^2},0<\omega<0.2\\[10pt]20\lg\dfrac{k}{\omega^2}\cdot25\omega^2,0.2<\omega<0.3\\[10pt]20\lg\dfrac{25k}{\dfrac{10}{3}\omega},0.3<\omega<15\\[10pt]20\lg\dfrac{25k}{\dfrac{10}{3}\omega\cdot\dfrac{0.2}{3}\omega},15<\omega<40\\[10pt]20\lg\dfrac{25k}{\dfrac{10}{3}\omega\cdot\dfrac{0.2}{3}\omega\cdot\dfrac{1}{40}\omega},\omega>40\end{cases}
φ(0.2)=−124.74∘,φ(0.3)=−63∘
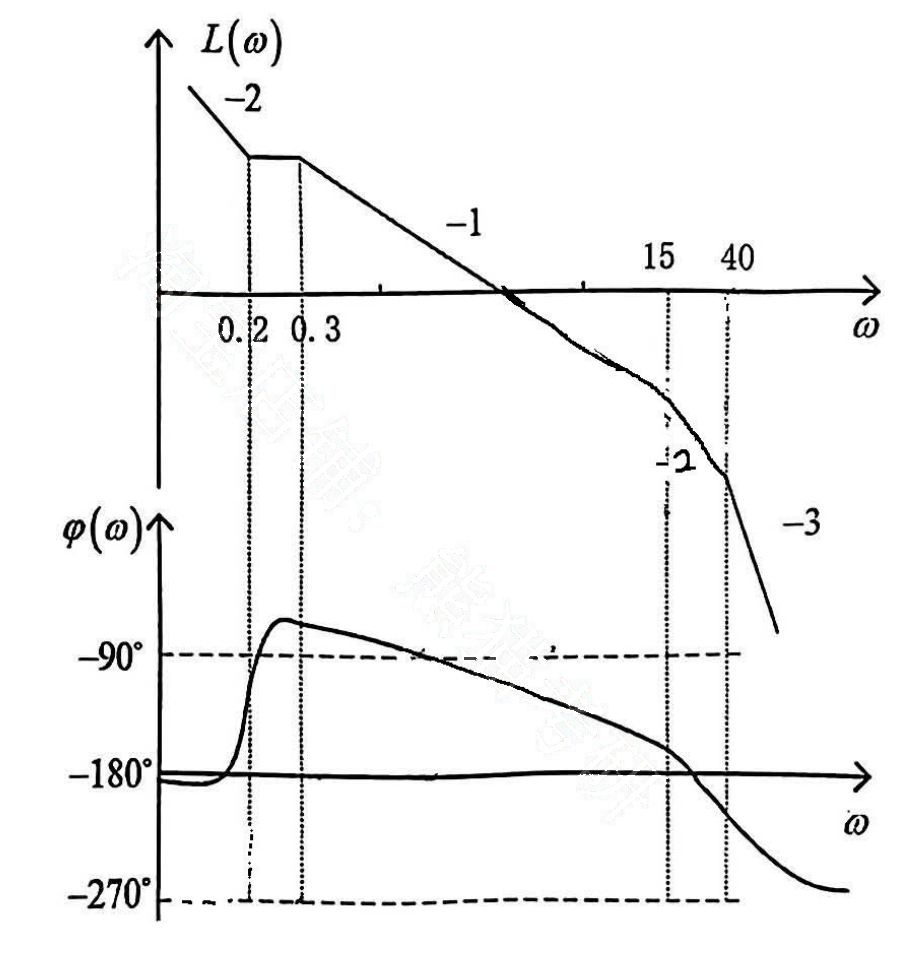
k=1 时候的图形
φ(ω)=−180∘⇒ω0≈0.158rad/s,ω1≈24.6rad/s
P=0 要使系统稳定,由正负穿越关系 {20lg∣G(jω0)∣>020lg∣G(jω1)∣<0
令 20lg∣G(jω0)∣=0⇒k1≈0.066,k2≈7.5,当 0.066<k<7.5 时系统稳定
题后总结:学会利用相频特性曲线与稳定判据 分析问题.
六、解:为满足稳态误差,令 G0(s)=s(0.1s+1)(0.05s+1)50 可得 ωc0=18rad/s,
r(18)=−12.93∘<40∘
选取超前滞后校正:ωc 处于 −40dB/dec 的斜率段,无法使用超前校正,
又∵γ(10)=180∘+∠G(jω)=18.4∘<40∘,无法仅使用滞后校正
这里设校正传函 G1(s)=1+βs1+αs,为满足相角裕度要求,令 G0(s)G1(s) 在 ω=10rad/s 的相角裕度为 40 度,故
γ=180∘−90∘−arctan1−arctan0.5+arctan10α−arctan10β=40∘
这里取 arctan10α−arctan10β=22∘,解算过程中,取 β=0.1,则 α=0.236
此时,对 G0(s)G1(s) 在 ω=10rad/s 处进行验证,发现幅值为 5.731,相角裕度为 40.47°,
这里,调整 k=8.724,再进行验证,幅值为 1,相角裕度为 40.5
但是,这样并不满足系统的稳态误差要求,为满足系统的稳态误差要求,进行滞后校正
令校正环节为
G2(s)=s+ps+z
为满足误差要求 得
p8.724=50⇒z=5.731p
我们取 z 和 p 要尽可能接近虚轴 这样才能保证该校正环节的幅值近似为 1,相角近似为 0,对系统的动态性能影响降到最低。这里取
p=0.005
则 z=0.0287
∴Gc(s)=G1(s)G2(s)=(1+0.1s)(s+0.005)(1+0.236s)(s+0.0287)=(0.1s+1)(200s+1)5.74(0.236s+1)(34.84s+1)
G(s)=G0(s)Gc(s)=s(0.1s+1)(0.05s+1)k⋅(0.1s+1)(200s+1)5.74(0.236s+1)(34.84s+1)
=s(0.1s+1)2(0.05s+1)(200s+1)50.1(0.236s+1)(34.84s+1)
对 G0(s)G1(s)G2(s) 在 ω=10rad/s 处进行验证 幅值为 1,相角裕度为 40.3°,速度稳态误差系数 kv=50.1>50,全部满足题目要求。
总结 该题目较为灵活,如果单纯按照超前或者滞后去做,较难同时满足剪切频率及相角裕度要求,该种方法的思路是先去满足题目要求剪切频率下的相角裕度,然后通过改变 k 值满足题目要求的剪切频率,这样务必造成稳态误差不能满足要求,这里用到的方法是根轨迹校正中的积分校正,也叫滞后校正,原理就是保证该校正环节的幅值接近 1,角度接近 0,这样对之前求得的剪切频率和相角裕度就不会有太大的影响,要满足这个,就需要零极点构成一对偶极子,同时要尽量接近虚轴,在这基础之上,要满足题目的稳态误差要求。同时说明一点,在取 β 值时,选值是任意的,但是要保证 α>0,β>0,在此基础之上,取值任意。
七、分析:主要考察非线性系统的分析
解:由方框图可知其微分方程. 由方程组 ⎩⎨⎧e=r−ye⋅Ts2+sK=y 得 Ty¨+y˙=Ke
输入信号为 r(t)=v⋅t(t>0,v 为常数),此时运动方程变为 Te¨+e˙+Ke=v
①起点,当 t>0 时,r˙=v,r¨=0 从而得
e(0)=r(0)−c(0)=0,e˙(0)=r′(0)−c′(0)=v
所以相轨迹的起点 A 点 (0,v)
②奇点:由 e¨=0,e˙=0 得 e=Kv,奇点为实轴上的一点 (Kv,0)
③ξ 的取值为 0<ξ<1 时奇点为稳定焦点,相轨迹如图所示
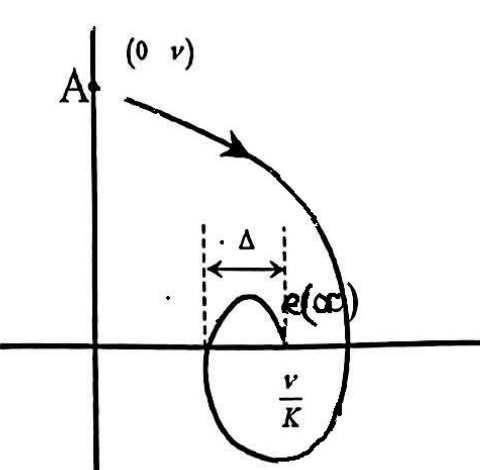
由于是斜坡输入,无超调量,稳态误差 ess=Kv
【评注】1. 二阶系统注意 ξ 对系统的影响,给影响相轨迹奇点类型
- 当 ξ≥1 时,奇点为稳定的节点。
八、思路解析:本题主要考察极点配置的问题.
解:系统能控判别矩阵 Qc=(b,Ab,A2b)=0010102−10
rankQc=3,因此系统完全可控,可任意配置极点
设状态反馈阵 k=(k1,k2,k3),则闭环系统特征多项式为:
=λ3+k3λ2+(k2−7)λ+2k1−k2−7k3
根据给定极点值,得期望特征多项式:
f∗(λ)=(λ+10)(λ+1+j3)(λ+1−j3)=λ3+12λ2+24λ+40
比较 f(λ) 与 f∗(λ) 各对应的系数,可解得 k1=77.5,k2=31,k3=12
∴状态反馈阵为 k=(77.5,31,12)
题后总结 状态反馈对系统任意配置极点的充要条件是系统完全能控,但是对于题中给出的某一组极点,若系统不是完全能控,则也可能配置该组极点.


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.