2014 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 73-77 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件存在下列笔误与排版瑕疵,均照录原文:第二题原件括号不匹配且作「保持在一恒定值」;第三题第(2)问作「确定使用闭环系统阻尼比」;第六题作「六(20 分」缺失右括号且作「主导换极点」;第七题作「标出系统的超调量的稳态误差」。
上海交通大学二〇一四年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、选择题
1、传递函数的定义中,零初始条件是指( )
A. t<0 时,系统的输入及其各阶导数为 0
B. t<0 时,系统的输出及其各阶导数为 0
C. t<0 时,系统的输入输出及其各阶导数均为 0
D. t<0 时,系统的输入输出为 0
- 欠阻尼二阶系统阻尼系数 ξ,自然频率 ωn( )
A. ξ 不变,ωn 增大,则 σp 增大
B. ξ 不变,ωn 增大,则 ts 增大
C. ωn 不变,ξ 增大,则 Mp 增大
D. ωn 不变,ξ 增大,则谐振频率 ωr减小
- II 型开环传递函数 G(s)H(s) 中的 ω 以 −j0 转到 +j0 时,G(jω)H(jω) 的奈氏曲线将以半径为无穷大转
A. 顺时针旋转 π 弧度 B. 顺时针旋转 2π 弧度
C. 逆时针旋转 π 弧度 D. 逆时针旋转 2π 弧度
- 用近似折线法绘制二次振荡环节图在( )可以不用误差修正
A. ξ>0.8 B. 0.3<ξ<0.8 C. 0<ξ<1 D. ξ>1
- 期望闭环主导极点位于未校正系统根轨迹左边时应采用( )
A. 比较校正 B. 比例积分校正 C. 相位滞后校正 D. 相位超前校正
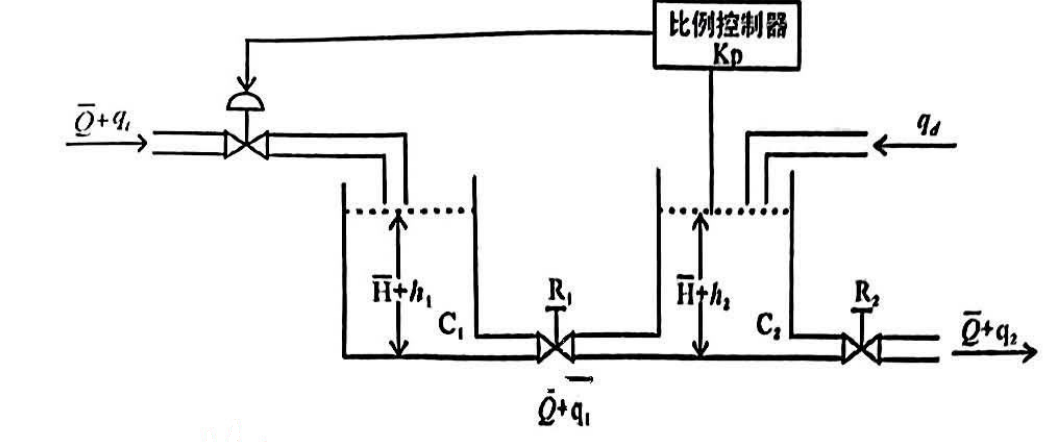
二、(20 分)两个单容器之间无直接关联,在稳态(输入流量输出流量均为 Q 时,输入流量增加 qi,两容器水位变化分别为 h1 和 h2,流量变化分别为 q1 和 q2,此外,系统还有一个外部流量扰动 qd,作用如图,R1、R2 分别为容器 1、2 的液容,定义为引起单位水位变化所需的容器中存储的液体量的变化),为保持容器 2 液位保持在一恒定值,在系统中涉及有一个比例控制器 Kp。
(1)分别求 H2(s)/Qi(s) 与 H2(s)/Qd(s),并画出控制系统的结构框图。
(2)假设系统的被控制量为 h2,其设定值为单位阶跃信号,外部扰动也为单位阶跃信号,试求对设定值和扰动信号的稳态误差。
三、已知二阶系统闭环传递函数为 G(s)=s2+ks+kk,k>0
(1)k 在哪个范围内,系统振荡,超调量与 k 之间的关系?k 为何值,系统振荡频率最大?
(2)画出 k>0 时根轨迹图,确定使用闭环系统阻尼比 ξ≥0.5 的 k 取值范围。
四、(20 分)单位反馈控制系统传递函数 Gp(s)=s2−s+44,设计串联控制器 Gc(s) 采用 PID 类型控制器,要使:
①闭环系统稳定
②对单位阶跃输入无稳态误差
③对单位斜坡输入的稳态误差 essv≤0.1
对于以下选择的控制器,说明能否满足全部要求,如不能,说明理由,若能,给出未定参数的选择范围。
(1)PI 控制器 Gc(s)=sk(Ts+1),k>0
(2)PID 控制器 Gc(s)=s5(T1s2+T2s+1),T1>0,T2>0
(3)PID 控制器 Gc(s)=s(0.3s2+k1s+k2),k1>0,k2>0
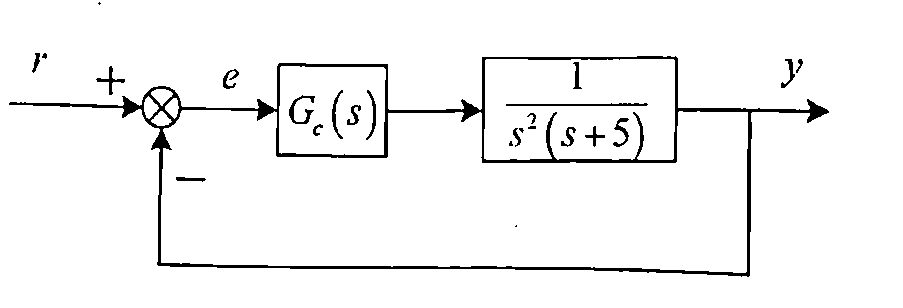
五、(20 分)闭环系统相位裕量为 50∘,增量裕量不小于 10dB,用 Bode 图设计方法设计一个超前校正环节 Gc(s)=kc[s+T1]/[s+aT1],确定校正中的参数 kc,a 和 T。
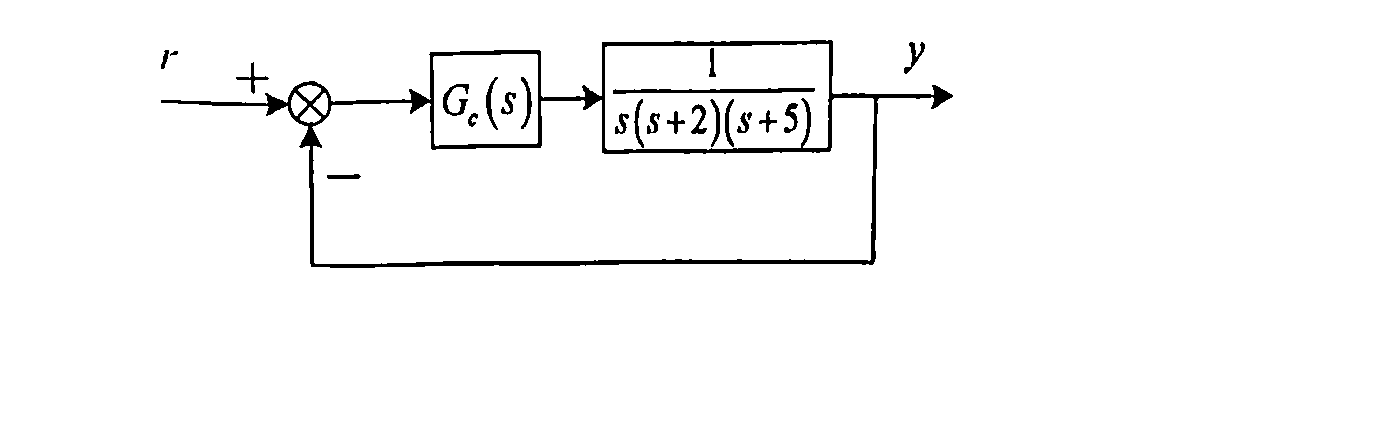
六(20 分用根轨迹校正方法设计一个校正装置使系统的主导换极点位于 s=−2±3j,并且速度误差系数 kv 不小于 50s−1。
七、(20 分)对于如图所示非线性系统,画出 y(0)′=0,y(0)=−3,r(t)=1(t) 的相轨迹图,并在图中标出系统的超调量的稳态误差。
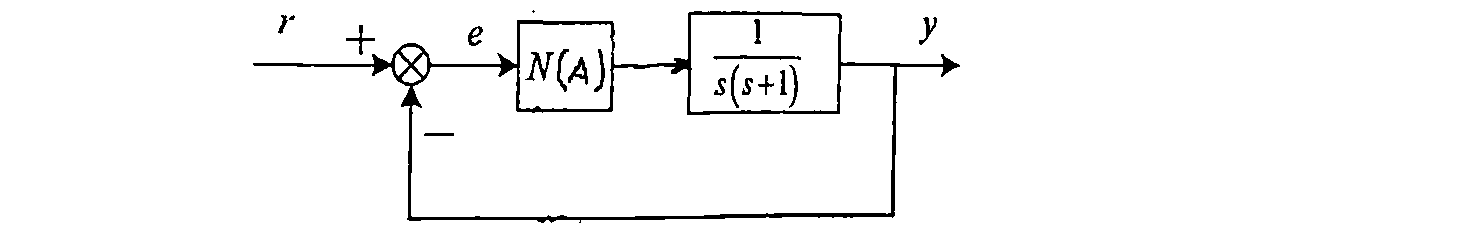
非线性系统结构图
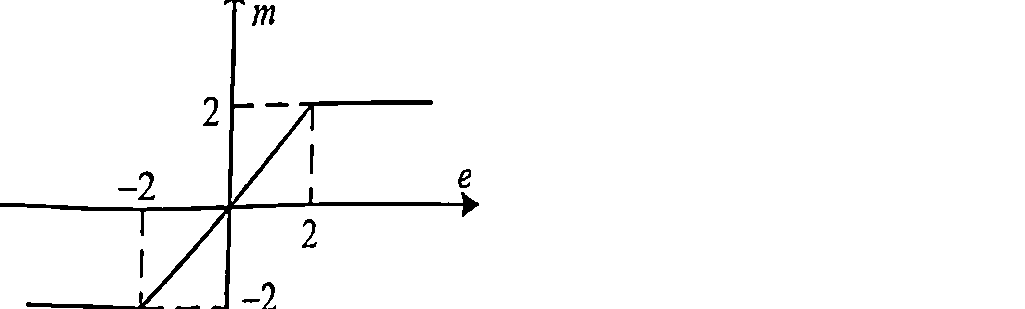
非线性环节输入输出关系
八、(20 分)被控制状态空间表达式为:
x˙=[201−3]x+[10]u,x(0)=[12],Y=[1 1]x
(1)设计一个全维观测器,极点配置在 -4,-5,写出观测器表达式;
(2)若取状态反馈 u=kx^+v,其中 k=[−3,−4],v 是参考输入,求出由全维观测器及状态反馈构成的闭环系统的状态空间表达式和传递函数,并说明这一闭环系统中,哪些模态不可控,哪些模态不可观测?
(3)画出闭环系统的模拟结构图。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.