2014 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 156-165 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件存在下列笔误与排版瑕疵,均照录原文:第三题第(2)问等效开环传函原件作 Gk=sk(s+1)(分母应为 s2);第八题第(1)问期望多项式原件作 λ2+9s+20(自变量应为 λ)。
上海交通大学二〇一四年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、1、C
- D
3、B
【思路解析】本题主要考查对奈氏曲线特点和性质的理解.
【完整步骤】首先,II 型 系统奈氏曲线起点由 ω=0+ 开始,幅角为 ν⋅(−90∘) 为 −180∘,幅值为 ∞. 其次,要掌握 ω 从 0− 到 −∞ 时,G(jω) 与 ω 从 0→+∞ 时共轭,所以 G(−jω) 与 G(jω) 关于实轴对称,因此 ω=0− 时,幅角仍为 −180∘,幅值为 ∞. 但二者方向不同,ω=0+ 时,曲线方向向右为 180∘,ω=0− 时曲线方向向左为 −180∘. 因此可视为从 −180∘ 旋转至 180∘,即 B 选项,顺时针旋转 2π 弧度.
【题后点评】要了解奈氏曲线 ω 从 0→+∞ 和从 0→−∞ 时关于实轴对称.
4、B
【思路解析】本题主要考查渐近对数幅频特性的特点和二次振荡环节的性质.
【完整步骤】选(B),二次振荡环节为 G(s)=T2s2+2ξTs+11(0<ξ<1),
其对数幅频特性为 L(ω)≈−20lg(1−T2ω2)2+(2ξTω)2,
可得 ξ 在 0.5 附近且精度要求不高时,可用近似折线代替,
当 ξ<0.3 或 ξ>0.8,在做精确计算时,要进行修正.
【题后点评】要了解并掌握振荡环节渐近幅频 特性的特点.
5、D
二、解:qi−q1=C1dtdh1,R1=q1h1−h2
q1+qd−q2=C2dtdh2,R2=q2h2
∴H1(s)=sC1Qi(s)−Q1(s),Q1(s)=R1H1(s)−H2(s)
∴H2(s)=sC2Q1(s)+Qd(s)−Q2(s),Q2(s)=R2H2(s)
另设系统的设定值为 u,反馈系数为 Kp
根据物理规律可得
a=u−Kph2,q1=Kpa,通过上述方程,可以画出系统的结构图如下图所示:
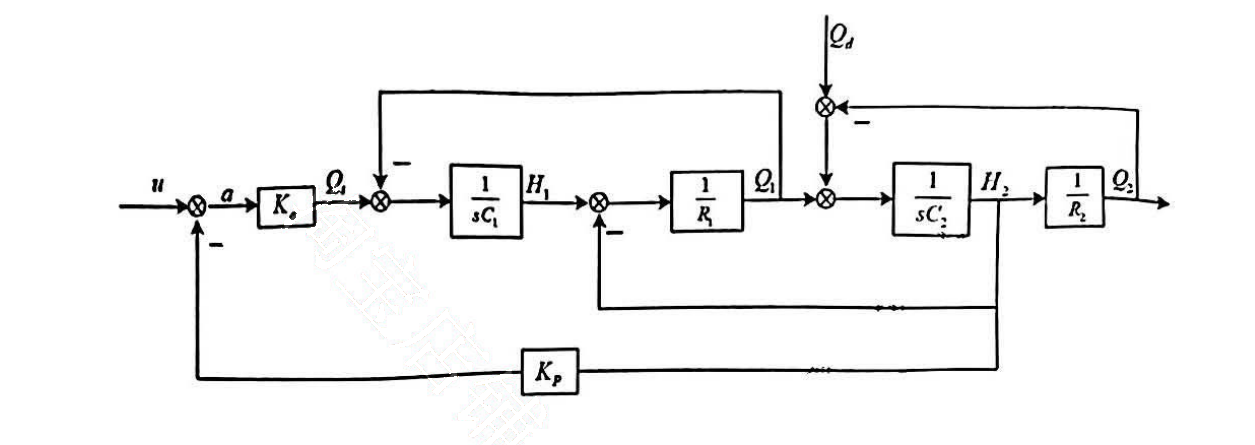
Qi(s)H2(s)=G1(s)=R1R2C1C2s2+(R1C1+R2C2+R2C1)s+1R2
Qd(s)H2(s)=G2(s)=R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2KpKa+1R2+R2R1C1s
u(s)H2(s)=G3(s)=R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2KpKa+1KaR2
[注:这里亦可使 Ka=1,此时:Qd(s)H2(s)=R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2Kp+1R2+R2R1C1s
G3(s)=R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2Kp+1R2]
(2)当输入为阶跃信号,使 Ka=1,此时:
E1(s)=u(s)−KpH2(s)=[1−KpG3(s)]u(s)
ess1=s→0limsE1(s)=s→0lims⋅s1⋅R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2Kp+1R1R2C1C2s2+(R1C1+R2C2+R1C2)s+1=R2Kp+11
当外部扰动单位阶跃信号时,使 Ka=1,此时:
E2(s)=u(s)−KpH2(s)=−KpG2(s)Qd(s)
ess2=s→0limsE2(s)=s→0lims⋅s1⋅R1R2C1C2s2+(R1C1+R2C2+R1C2)s+R2Kp+1KpR2+KpR2R1C1s=R2Kp+1KpR2
三、分析:按照题目要求,列出对应关系,一步步求解即可.
(1)由题知闭环传函为:G(s)=s2+ks+kk
∴特征方程为:D(s)=s2+ks+k
{2ξωn=kωn2=k⇒⎩⎨⎧ξ=2kωn=k
∴0<ξ<1 时系统振荡 此时 0<k<4
σp=e−1−ξ2πξ×100%=e−4−kπk×100%
当 ξ=0.707 时,系统有最大振荡频率,此时 k=2
(2)k>0,其等效开环传递函数为:
Gk=sk(s+1)
根轨迹为
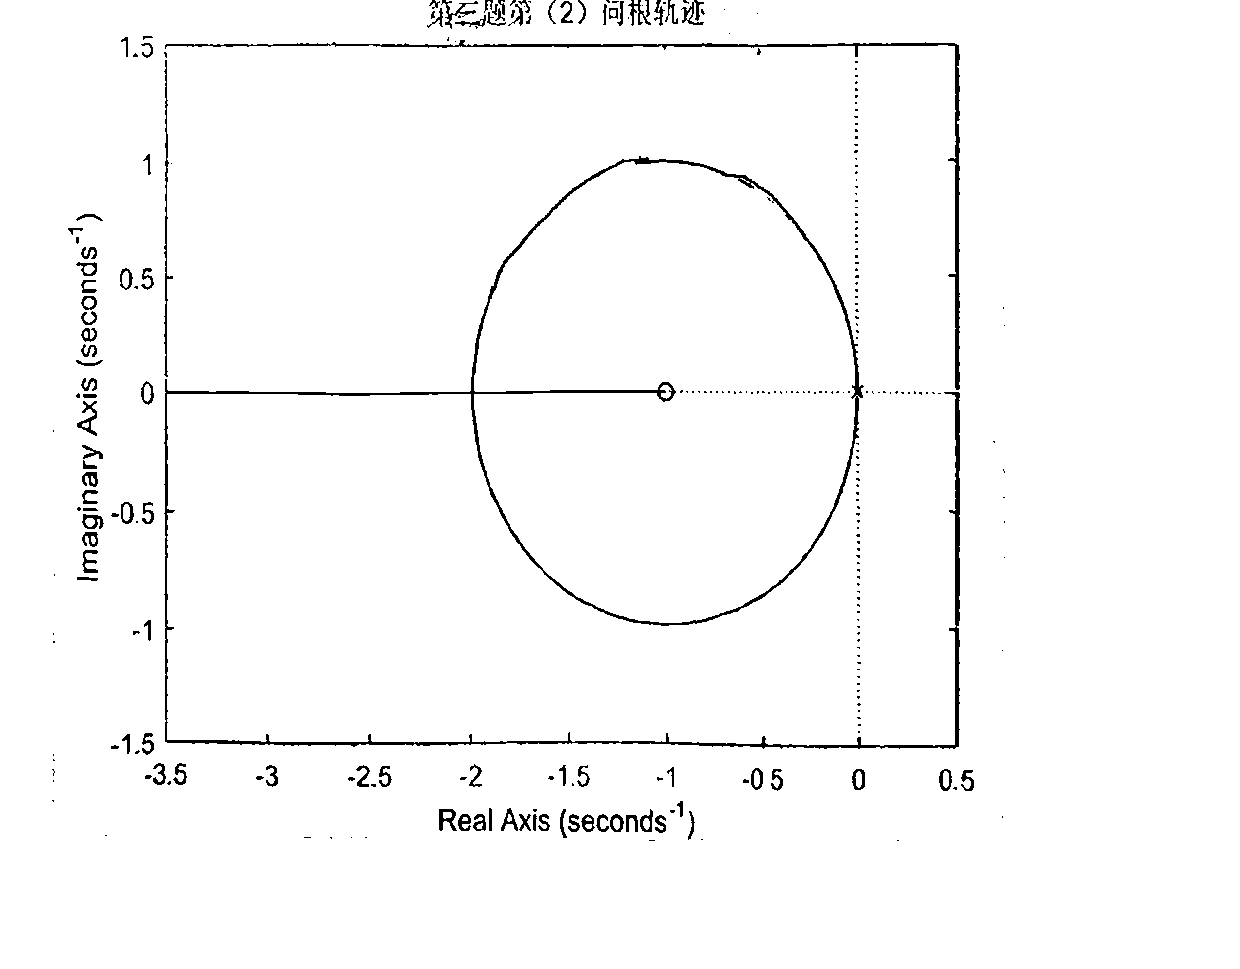
当闭环系统阻尼比 ξ≥0.5,则 2k≥0.5,即 k≥1
四、解:(1)对于 PI,Gc(s)=sk(Ts+1),k>0
则由 Gc⋅Gp(s) 得 D(s)=s3−s2+4(1+kT)s+4k,其中有 −s2 项,不满足劳斯判据
(2)对于 PID,Gc(s)=s5(T1s2+T2s+1),Gp⋅Gc(s)=s(s2−s+4)20(T1s2+T2s+1)
型别为 1,满足条件
D(s)=s3+(20T1−1)s2+(4+20T2)s+20
若其稳定则有 ⎩⎨⎧20T1−1>04+20T2>0(20T1−1)×20−(4+20T2)>0
又由 essv=kv1≤0.1,kv≥10,但此时该校正后系统 kv=420=5<10,故不满足要求
(3)对于 PID,Gc(s)=s(0.3s2+k1s+k2),Gp⋅Gc(s)=s(s2−s+4)1.2s2+4k1s+4k2
型别为 1,满足条件
为其稳定,D(s)=s3+0.2s2+(4k1+4)s+4k2,则有 {0.8k1+0.8−4k2>04k2>0
为满足条件 III,kv=44k2⇒k2≥10
综上,可解得 {k1>5k2−1k2≥10.
五、【分析】主要考察串联超前校正
【解】若超前校正环节为 Gc′(s)=(τs+1)k(bτs+1)(b>1)
取 ωc=1rad/s,γ0=180∘+∠G(jωc)=−11.3∘
φm=50∘+11.3∘+4.7∘=66∘,b=1−sinφm1+sinφm=22
bτ1=ωc⇒τ=bωc1=0.21
∴串联超前 Gc′(s)=(0.21s+1)k(4.62s+1)
此时
L(G0⋅Gc(jωc))=L(G0⋅Gc′(jωc))=0⇒5k⋅4.62⋅1=1⇒k=1.08=kc⋅a
又有 {bτ=Tτ=aT⇒⎩⎨⎧a=b1=221T=bτ=4.62
∴kc=23.76,经检验,ωg=4.66,GM1=19dB,ωg=0.982,γ(ωc)=54.8
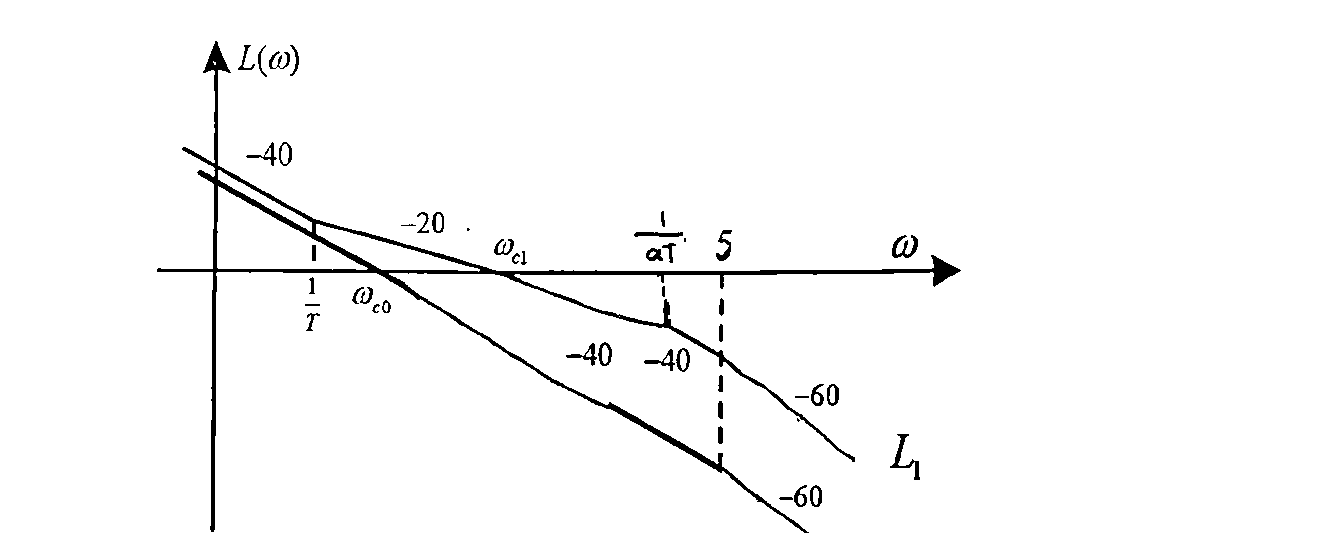
【注】利用 kc 将 Bode 图向下拉,再进行校正.
六、解:主导极点 s1,2=−2±3j 并不位于 s(s+2)(s+5)K 的根轨迹上。
这里我们使用超前校正,使 s1,2=−2±3j 位于根轨迹上
设校正装置的传递函数为:
Gc1(s)=Kc1s+pc1s+zc1
计算超前校正补偿角 φ
φ=180∘−arg[s(s+2)(s+5)1]s=−2+3j=79.1∘
设置校正装置的零点在主导极点的下方附近,同时保证主导极点的主导作用以及满足 φ=79.1∘
故试取 zc1=2 pc1=11
此时,校正后的系统的传递函数为
Gc1(s)G(s)=s(s+11)(s+5)Kc1
由幅值条件确定 Kc1 值
s(s+11)(s+5)Kc1s=−2+3j=1⇒Kc1=83.3
验证速度误差系数
kv=11×583.3=1.5
不满足题目要求.
下面,利用滞后校正以满足题目的稳态性能,设滞后校正的传递函数为:
Gc2(s)=s+pc2s+zc2
这里取 Kv=50
即,1.5⋅pc2zc2=50⇒zc2=3100pc2
靠近原点取
pc2=0.005 zc2=0.167
此时
s+0.005s+0.167s=−2+3j≈1
arg[s+0.005s+0.167]s=−2+3j=−2.4∘
滞后校正可以基本不影响系统的根轨迹走向,满足题意.
综上,进行验证,
校正后系统传递函数为:
G(s)Gc1(s)Gc2(s)=s(s+11)(s+5)(s+0.005)83.3(s+0.167)
求得主导极点:
s1,2=−2±3j
Kv=11×5×0.00583.3×0.167=50.6
均满足题意。
校正装置传递函数为:
Gc1(s)Gc2(s)=(s+0.005)(s+11)83.3(s+0.167)(s+2)
七、【分析】主要考察非线性系统的分析
【解析】设非线性环节输出为 m(t)
由图可知,y¨(t)+y˙(t)=m(t) 而 m(t)=⎩⎨⎧e(t),∣e∣≤22, e>2−2, e<−2
且 e(t)=r(t)−y(t)=1−y(t)
e˙(t)=−y˙(t)
e¨(t)=−y¨(t)
故系统分段线性微分方程为:
⎩⎨⎧e¨(t)+e˙(t)+e(t)=0, ∣e∣≤2e¨(t)+e˙(t)+2=0,e>2e¨(t)+e˙(t)−2=0,e<−2
当 ∣e∣≤2 时:
e˙dede˙+e˙=−e,dede˙=e˙−e−e˙
令 dede˙=0,求得奇点为 e=0,e˙=0 该区域内,特征方程为 s2+s+1=0,特征根
s1,2=−21±j23,该奇点为稳定焦点。
令 dede˙=α,得等倾线方程为 e˙=−1+αe 可知,等倾线为一簇过原点的直线。
当 e>2 时,dede˙=e˙−e˙−2 显然无奇点,等倾线方程为 e˙=−1+α2。
等倾线为一簇平行于横轴的直线。在 α=0 时,有 e˙=−2。
当 e<−2 时,dede˙=e˙−e˙+2 无奇点,等倾线 e˙=1+α2 是一簇平行于横轴的直线。在 α=0 时,有 e˙=2。
由于 c(0)=−3,c˙(0)=0,故 e(0)=r(0)−c(0)=1−(−3)=4,
e˙(0)=r˙(0)−c˙(0)=0。
在 e−e˙ 平面上,起始于 (4,0) 的概略相轨迹如图所示。
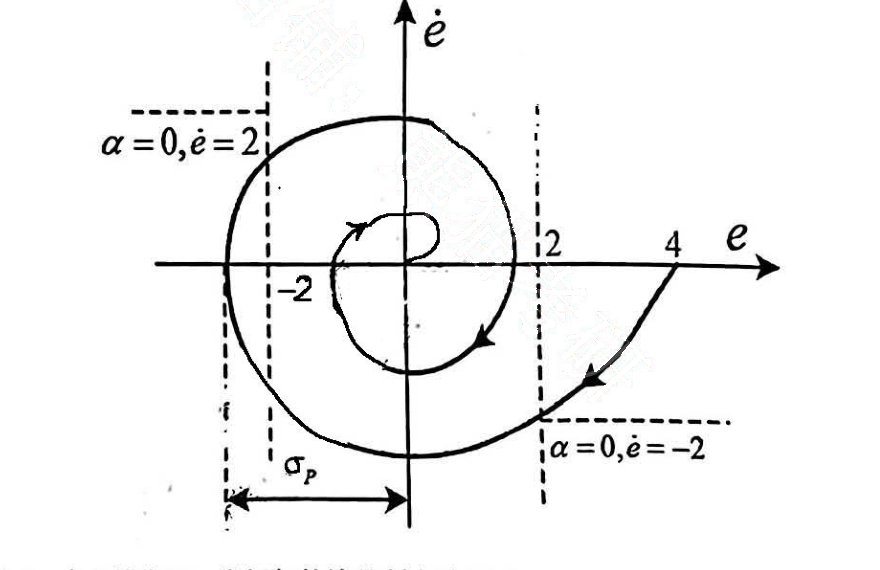
【评注】1. 本题较常规,常规相轨迹绘制方法即可。
- 会根据非线性部分结构图列写前后方程。
八、【思路解析】本题主要考察全维观测器的极点配置和状态反馈控制器的极点配置
解:(1)系统能观判别矩阵 Q0=(ccA)=(121−2)
rankQ0=2,因此系统可观测,可任意配置极点
设观测矩阵 h=(h1h2),则闭环系统特征多项式为:
f(λ)=∣λI−(A−hc)∣=λ−2+h1h2h1−1λ+3+h2=λ2+(1+h1+h2)λ+(3h1−h2−6)
根据给定极点值,得期望特征多项式:f∗(λ)=(λ+4)(λ+5)=λ2+9s+20
比较 f(λ) 与 f∗(λ) 各对应的系数,可解得 h1=8.5,h2=−0.5
∴状态观测阵为 h=(8.5−0.5).
状态观测器表达式:x^˙(t)=(A−hc)x^(t)+(b−hd)u(t)+hy(t)
=(−6.50.5−7.5−2.5)x^(t)+(10)u(t)+(8.5−0.5)y(t)
(2)∵状态反馈 u=kx^+v,
∴闭环系统的状态空间表达式为:
\begin{pmatrix}\dot x(t)\\\dot{\hat x}(t)\end{pmatrix}=\begin{pmatrix}A&bk\\hc&A+bk-hc\end{pmatrix}\begin{pmatrix}x(t)\\\hat x(t)\end{pmatrix}+\begin{pmatrix}b\\b\end{pmatrix}u(t)$$
$$=\begin{pmatrix}2&1&-3&-4\\0&-3&0&0\\8.5&8.5&-9.5&-11.5\\-0.5&-0.5&0.5&-2.5\end{pmatrix}\begin{pmatrix}x(t)\\\hat x(t)\end{pmatrix}+\begin{pmatrix}1\\0\\1\\0\end{pmatrix}u(t)$$
$$y(t)=[1\ \ 1\ \ 0\ \ 0]\begin{pmatrix}x(t)\\\hat x(t)\end{pmatrix}
设 A1=208.5−0.51−38.5−0.5−30−9.50.5−40−11.5−2.5,B1=1010,C1=[1 1 0 0]
∣λI−A1∣=0⇒λ1=−5,λ2=−4,λ3=−3,λ4=−1,对应的模态为 e−5t,e−4t,e−3t,e−t
rank([λiI−A1 B1])=4⇒i=4,所以模态 e−t 可控,模态 e−5t,e−4t,e−3t 不可控
rank([C1λiI−A1])=4⇒i=1,2,3,4,所以模态 e−5t,e−4t,e−3t,e−t 可观
传递函数:
G(s)=c[sI−(A+bk)]−1b+d=(1 1)(s+103s+3)−1(10)=s+11
(3)闭环系统模拟结构图
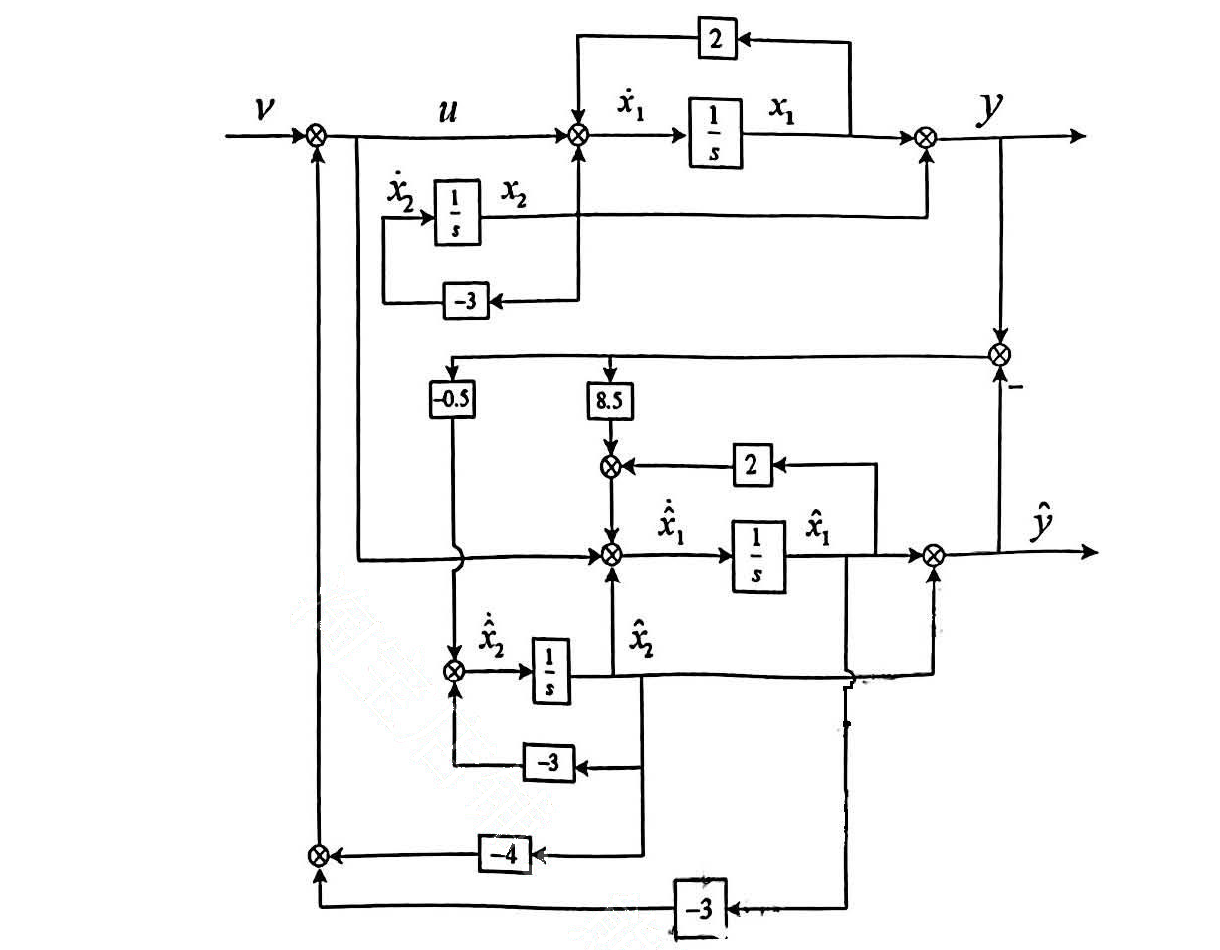
【题后总结】1. 在设计状态反馈控制器前,先判断系统能控性,在设计全维观测器前,先判断系统能观性
- 对于由状态空间表达式求传递函数时,x˙=Ax+bu,y=cx+du,此时
G(s)=c[sI−A]−1b+d


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.