

2013 年上海交通大学 816 自动控制原理 试题
2013 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 68-72 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:第六题原件作 ,括号内缺失自变量 。
上海交通大学二〇一三年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、判断题
-
劳斯表结束前有一行全部为 0,则系统不稳定( )
-
系统的脉冲响应反映了系统的静、动特性,可作为系统的数字模型( )
-
单位负反馈系统的开环传函为 式中 ,,则该系统的稳定性与 的大小无关( )
-
幅频特性相同的系统相频特性未必相同( )
-
单位负反馈系统的开环系统的中频段决定了系统的动静态性能( )
-
系统增加开环极点,一般会使系统阻尼增加( )
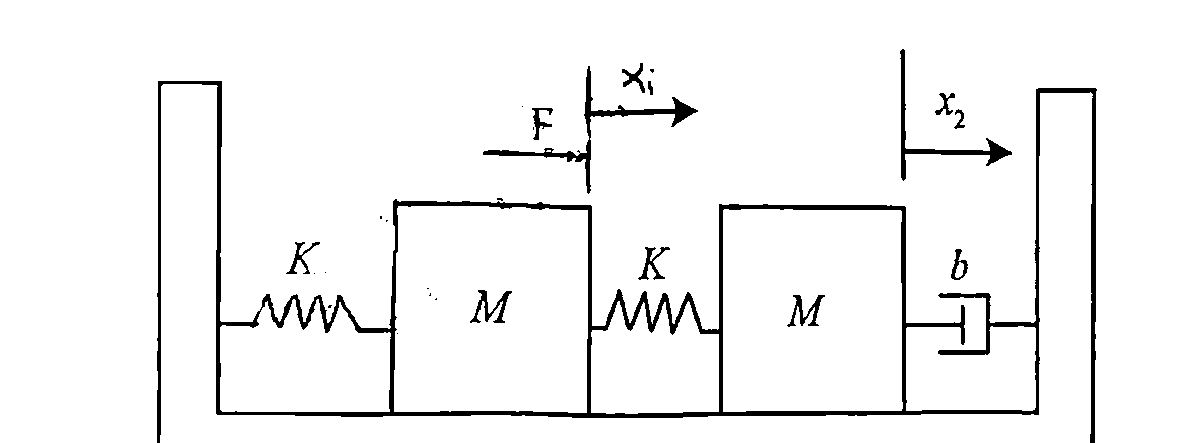
二、一物理模型如图所示,两个质量块的质量均为 ,弹簧的弹力系数均为 ,摩擦器的摩擦系数为
(1)求该模型的微分方程
(2)求传函
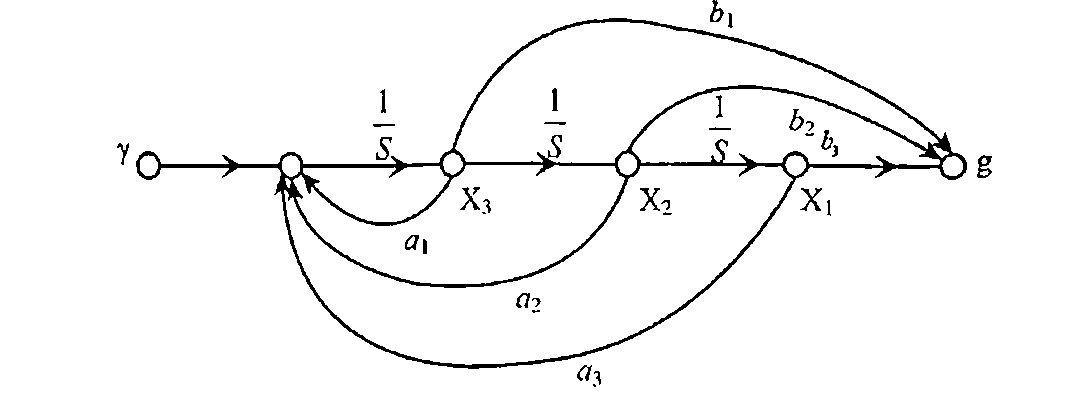
三、一信号流图如下图所示,求以下问题:
(1)用 Mason 增益公式求传函
(2)用状态空间分析法列状态空间方程
(3)证明以上两者等价
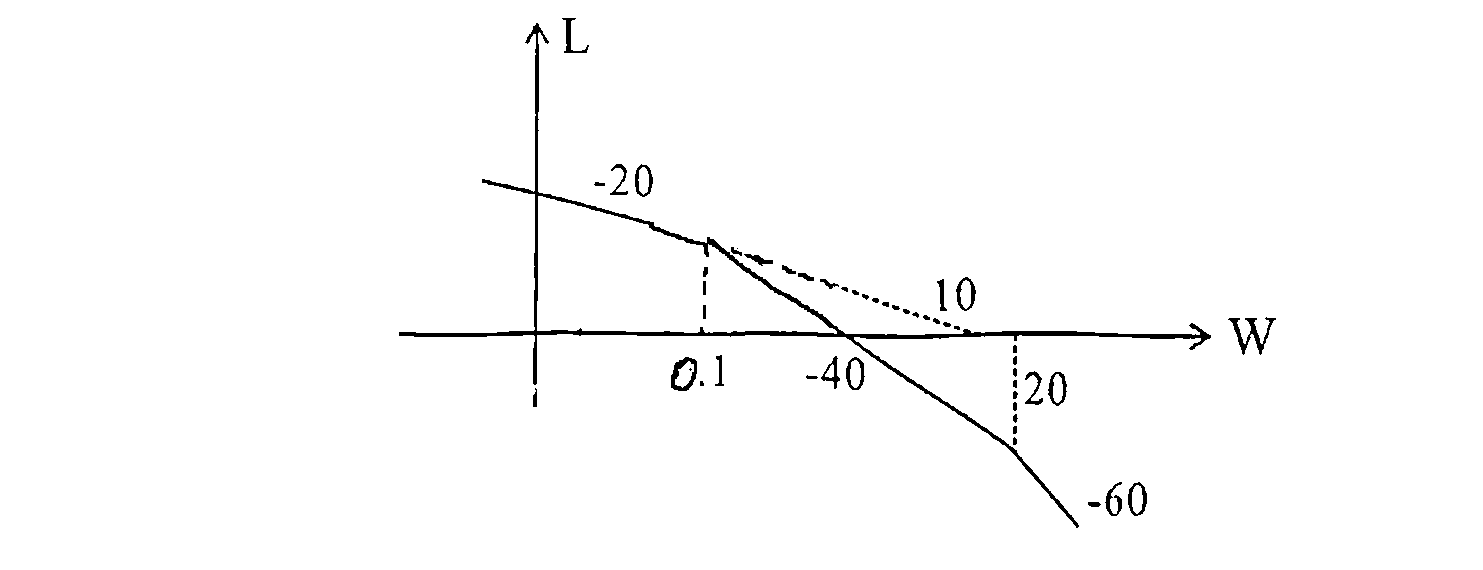
四、伯德图如下所示,求
(1)由系统的幅频特性求系统的传函,并画出系统的近似相频特性曲线,求系统的相位裕度
(2)如果系统的频率特性向右移十倍频程,试比较系统的截止频率和相位裕度有什么变化?
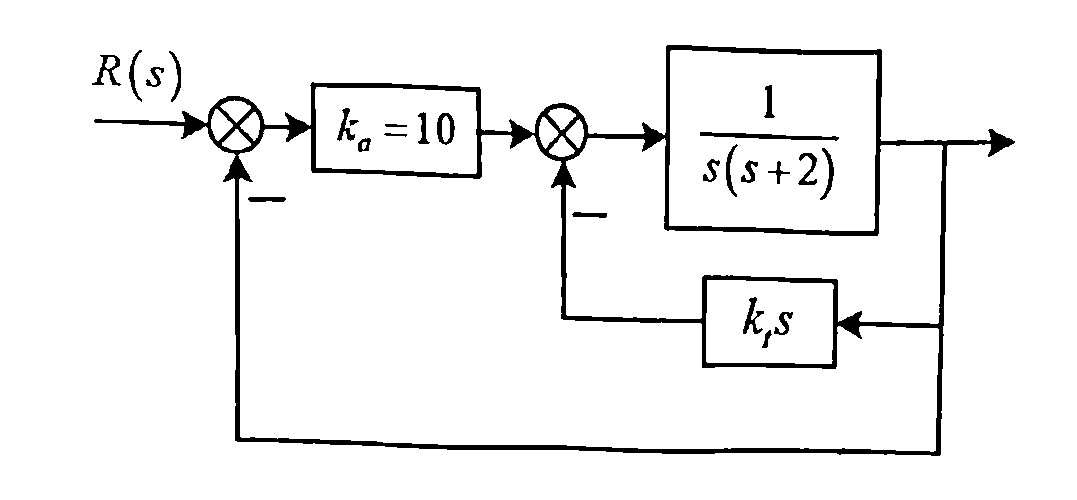
五、已知系统的方框图如下,求:
(1)使系统稳定的 的取值范围;
(2) 时,求加速度静态误差系数 ;
(3)说明局部反馈对系统的误差 的影响。
六、系统的开环传函为
(1)画出系统的根轨迹图;
(2)求取系统稳定时 的取值范围;
(3)当系统具有虚根时的 值,并试求出系统的根。
七、对下面控制对象进行校正:
要求(1);
(2)相位裕度
(3)截止频率
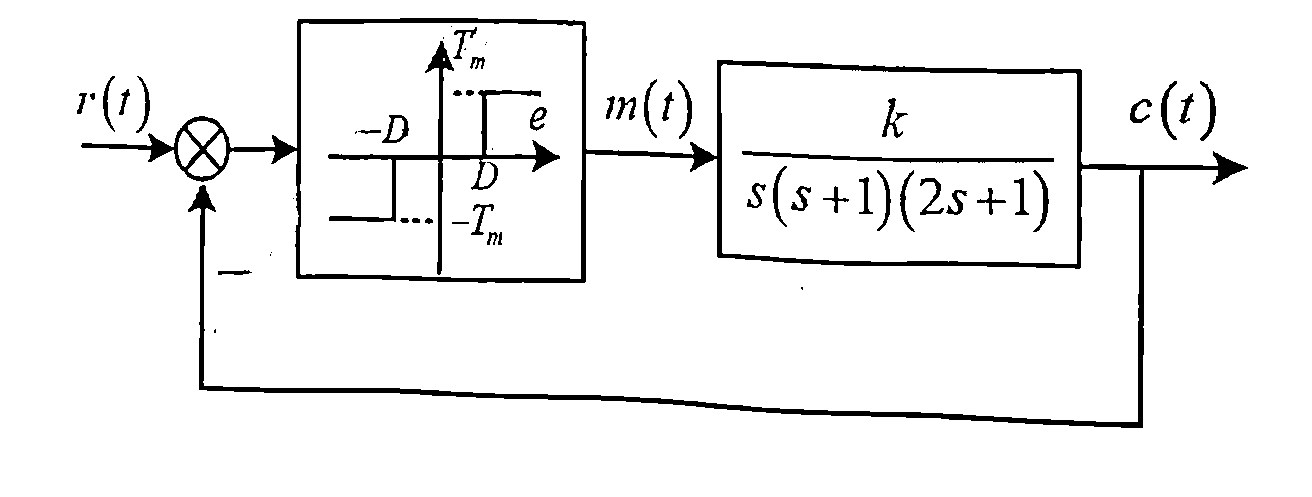
八、非线性系统框图如下:
(1)求取存在极限环的临界 值;
(2)判断 和 时,系统的稳定性,并求取使系统稳定的振荡频率和幅值;
(3) 值的变化对系统稳定性的影响。
九、状态空间
(1)求该系统的稳定性;
(2)状态反馈,配置极点都在 处。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.