MASTERY · CONTROL ENGINEERING

2012 年上海交通大学 816 自动控制原理 参考答案

2k WORDS8 MIN READ#考研

2012 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 138-146 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:原件存在下列笔误与自相矛盾之处,均照录原文未作改动:第二问「KpK_p 太小会使系统影响速度缓慢」(当作「响应速度缓慢」);第二问「但 KIK_I 太大,积分作用越弱」(与常理相反);第九题「传递函数:u(s)=Y(s)u(s)u(s)=\dfrac{Y(s)}{u(s)}」(左侧记号当作 G(s)G(s))。


上海交通大学二〇一二年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、1、这是一个液位控制系统:
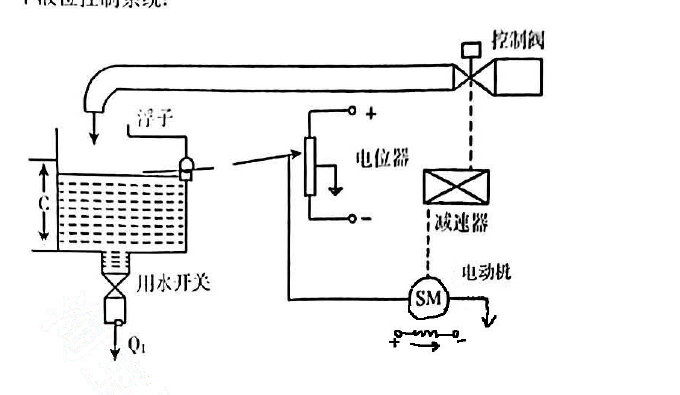
图

工作原理 当控制阀打开放水进入水池时,液面高度通过浮子位置与电位器相近程度进行控制。电位器电刷位于中间时,电动机不工作阀门有固定开度,流出量等于流入量,当液面低于期望值时,浮子下降与给定电压产生一定的偏差驱动电动机调大控制阀门,直到达到偏差电压为 uu,为液面高于期望值工作过程相反 直到达到偏差电压为 0,回到平衡位置。

系统框图:
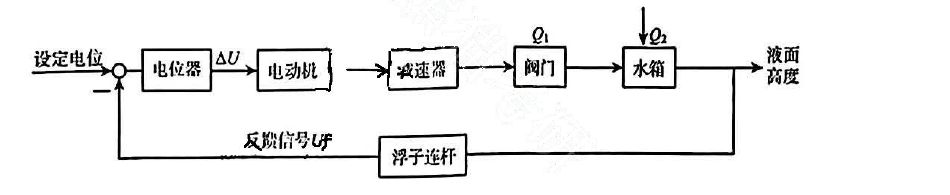
图

2、①比例控制对系统动态性能影响 KpK_p 增大将使系统响应速度加快 KpK_p 偏大系统振荡次数增多,调节时间长;KpK_p 太小会使系统影响速度缓慢。

对系统稳态性能影响:保证系统稳定前提加大 KpK_p 可减少稳态误差,但不能消除。

②积分控制对系统动态性能影响:合适的 KIK_I 可减少系统超调量提高稳定性,但降低系统的快速性。

对系统的稳态性能影响:有助于消除系统稳态误差提高系统控制精度 但 KIK_I 太大,积分作用越弱,使系统响应速度变慢,超调量变大,可能产生振荡。

③微分控制对系统动态性能影响:微分系数 KDK_D 增加,可改善系统动态特性,如减少超调,

缩短调节时间,适当加大比例控制可以减少稳态误差,提高控制精度,但 KpK_p 偏大偏小都适得其反。额外,微分作用可以放大系统的噪音,降低抗干扰能力。

对于稳态性能影响 微分环节加入,可在误差出现或变化瞬间,按偏差变化的趋势进行控制,该引进的早期修正作用有助于增加系统稳定性。

  1. 说明什么是非最小相位系统?给出三种非最小相位的传递函数

非最小相位系统:系统函数在 ss 平面的右半平面上具有一个或多个零点或极点的系统

非最小相位环节:1−Ts+1\dfrac{1}{-Ts+1},−Ts+1-Ts+1,1s2ωn2−2ξsωn+1\dfrac{1}{\dfrac{s^2}{\omega_n^2}-2\dfrac{\xi s}{\omega_n}+1} 等

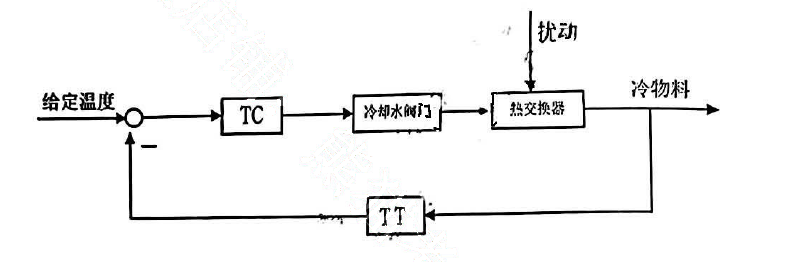
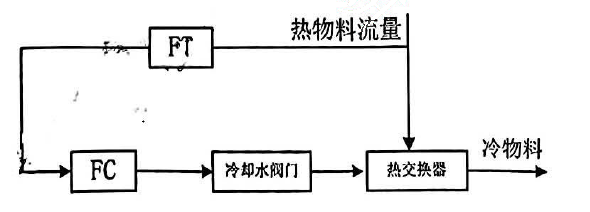
二、解题思路:根据示意图分析各个量,再画出方框图

  1. 被控制对象是热交换器,被控变量是物料的温度,操作量是冷却水

  2. (a)

图

(b)

图

方案(a)是反馈控制系统,是一种针对物料温度偏差的控制方案,根据检测温度与设定温度的偏差进行控制输出,控制冷却水阀门大小,进而保证输出物料温度的恒定。是一种闭环控制方案。

方案(b)是顺馈控制系统,检测扰动量——热物料流量 根据扰动量的变化输出控制量,控制冷却水阀门大小,从而减小扰动量对热交换器的影响,减小输出物料温度的波动。是一种开环控制。

区别:方案(a)是基于温度偏差控制的闭环控制系统,可以保证输出物料温度为设定值;方案(b)是基于扰动控制的顺馈控制系统,是一种开环控制,可以减小扰动对输出的影响,减小输出的波动。

注:顺馈也叫前馈,了解两种反馈的优缺点.

三、分析:微分方程和传递函数的互相转化,要理解转化的原因、方法.

(1)原式为 y¨+3y˙+8y=2x+x˙\ddot y+3\dot y+8y=2x+\dot x,则 s2y+3sy+8y=2x+sxs^2y+3sy+8y=2x+sx,

Y(s)[s2+3s+8]=X(s)[s+2]Y(s)\left[s^2+3s+8\right]=X(s)\left[s+2\right]

∴Y(s)X(s)=s+2s2+3s+8\therefore\dfrac{Y(s)}{X(s)}=\dfrac{s+2}{s^2+3s+8}

(2)X(s)=1s2X(s)=\dfrac{1}{s^2},Y(s)=s+2s4+3s3+8s2=132s+14s2+−132(s+32)s2+3s+8+−1964s2+3s+8Y(s)=\dfrac{s+2}{s^4+3s^3+8s^2}=\dfrac{1}{32s}+\dfrac{1}{4s^2}+\dfrac{-\dfrac{1}{32}\left(s+\dfrac{3}{2}\right)}{s^2+3s+8}+\dfrac{-\dfrac{19}{64}}{s^2+3s+8}

对 Y(s)Y(s) 作拉氏反变换

y(t)=132+14t−132e−32t[cos⁡(232t)+1923sin⁡(232t)]y(t)=\dfrac{1}{32}+\dfrac{1}{4}t-\dfrac{1}{32}e^{-\frac{3}{2}t}\left[\cos\left(\dfrac{\sqrt{23}}{2}t\right)+\dfrac{19}{\sqrt{23}}\sin\left(\dfrac{\sqrt{23}}{2}t\right)\right]

点评 这道题目主要考察传递函数的变换,如何从微分方程通过拉式变换到传递函数,如何从传递函数拉式反变换到时域表示 这是考生应该掌握的.

四、解:(1)前向通路:T1=G1G2G3T_1=G_1G_2G_3  T2=G4G3T_2=G_4G_3

回路:L1=−G1H1L_1=-G_1H_1  L2=−G3H2L_2=-G_3H_2  L3=−G1G2G3H3L_3=-G_1G_2G_3H_3

L4=−H4L_4=-H_4  L5=−G4G3H3L_5=-G_4G_3H_3

Δ=1+G1H1+G3H2+G1G2G3H3+H4+G4G3H3+G1H1H4+G1H1G3H2\Delta=1+G_1H_1+G_3H_2+G_1G_2G_3H_3+H_4+G_4G_3H_3+G_1H_1H_4+G_1H_1G_3H_2

Δ1=1Δ2=1\Delta_1=1\qquad \Delta_2=1

∴Y(s)R(s)=G1G2G3+G4G31+G1H1+G3H2+G1G2G3H3+H4+G4G3H3+G1H1H4+G1H1G3H2\therefore\dfrac{Y(s)}{R(s)}=\dfrac{G_1G_2G_3+G_4G_3}{1+G_1H_1+G_3H_2+G_1G_2G_3H_3+H_4+G_4G_3H_3+G_1H_1H_4+G_1H_1G_3H_2}

(2)前向通路:T1=G1G2G3G4G5T_1=G_1G_2G_3G_4G_5  T2=G6T_2=G_6

回路:L1=−G1G2H1L_1=-G_1G_2H_1  L2=−G3H2L_2=-G_3H_2  L3=−G4H3L_3=-G_4H_3

L4=−G2G3G4G5H4L_4=-G_2G_3G_4G_5H_4  L5=G6H4G2H1L_5=G_6H_4G_2H_1

Δ=1+G1G2H1+G3H2+G4H3+G2G3G4G5H4−G6H4G2H1+G1G2H1G4H3−G4H3G6H4G2H1\Delta=1+G_1G_2H_1+G_3H_2+G_4H_3+G_2G_3G_4G_5H_4-G_6H_4G_2H_1+G_1G_2H_1G_4H_3-G_4H_3G_6H_4G_2H_1

Δ1=1Δ2=1+G3H2+G4H3\Delta_1=1\qquad \Delta_2=1+G_3H_2+G_4H_3

∴Y(s)R(s)=G1G2G3G4G5+G6(1+G3H2+G4H3)1+G1G2H1+G3H2+G4H3+G2G3G4G5H4−G6H4G2H1+G1G2H1G4H3−G4H3G6H4G2H1\therefore\dfrac{Y(s)}{R(s)}=\dfrac{G_1G_2G_3G_4G_5+G_6\left(1+G_3H_2+G_4H_3\right)}{1+G_1G_2H_1+G_3H_2+G_4H_3+G_2G_3G_4G_5H_4-G_6H_4G_2H_1+G_1G_2H_1G_4H_3-G_4H_3G_6H_4G_2H_1}

五、分析:高阶系统时域分析之静态误差系数

(1)特征方程为 3s3+7s2+2s+3=03s^3+7s^2+2s+3=0

解得闭环特征根:s1=−2.2s_1=-2.2,s2=−0.05+0.7js_2=-0.05+0.7j,s3=−0.05−0.7js_3=-0.05-0.7j

∴\therefore 系统闭环稳定

(2)kp=lim⁡s→0G(s)=∞k_p=\lim_{s\to 0}G(s)=\infty

kv=lim⁡s→0sG(s)=lim⁡s→0s⋅32s(3s+1)(0.5s+1)=32k_v=\lim_{s\to 0}sG(s)=\lim_{s\to 0}s\cdot\dfrac{\dfrac{3}{2}}{s(3s+1)(0.5s+1)}=\dfrac{3}{2}

ka=lim⁡s→0s2G(s)=0k_a=\lim_{s\to 0}s^2G(s)=0

(3)essr=5kv+21+kp=532=103e_{ssr}=\dfrac{5}{k_v}+\dfrac{2}{1+k_p}=\dfrac{5}{\dfrac{3}{2}}=\dfrac{10}{3}

点评:题型基础,考生应掌握且不能丢分.

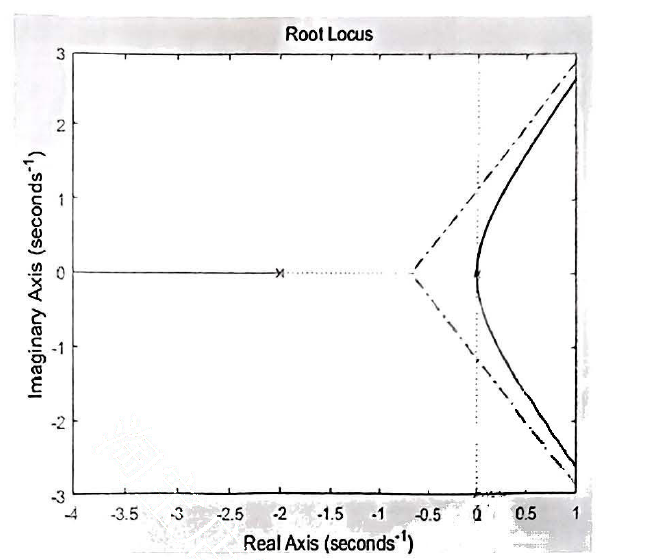
六、解:G(s)=ks2(s+2)G(s)=\dfrac{k}{s^2(s+2)},k:0→+∞k:0\to+\infty 画 180∘180^\circ 根轨迹

①开环零极点:无零点,P1,2=0P_{1,2}=0,P3=−2P_3=-2

②实轴上:(−∞,−2)(-\infty,-2)

③渐近线:σa=−2−03=−23\sigma_a=\dfrac{-2-0}{3}=-\dfrac{2}{3},φa=±60∘\varphi_a=\pm60^\circ,180∘180^\circ

根轨迹如图所示,KK 无论在 (0,+∞)(0,+\infty) 上取何值,系统一定不稳定,这是一个结构不稳定的系统.

图

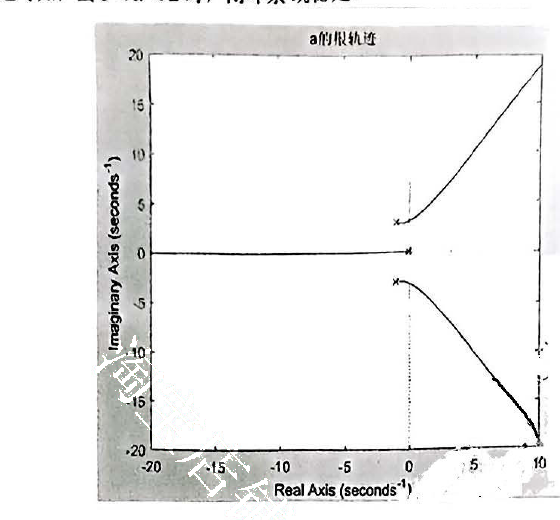
当增加一个 (s+a)(s+a),G0(s)=k(s+a)s2(s+2)G_0(s)=\dfrac{k(s+a)}{s^2(s+2)}

D(s)=1+G0(s)=0⇒D(s)=s2(s+2)+ks+ak=s(s2+2s+10)+10aD(s)=1+G_0(s)=0\Rightarrow D(s)=s^2(s+2)+ks+ak=s\left(s^2+2s+10\right)+10a

∴\therefore 可取等效开环传递函数 G1(s)=10as(s2+2s+10)G_1(s)=\dfrac{10a}{s\left(s^2+2s+10\right)}

当 aa 从 0→+∞0\to+\infty 时应画 180∘180^\circ 根轨迹

①开环零极点:无 ZZ,P1=0P_1=0,P2,3=−1±j3P_{2,3}=-1\pm j3

②实轴上:(−∞,0](-\infty,0]

③渐近线:σa=∑P−03=−23\sigma_a=\dfrac{\sum P-0}{3}=-\dfrac{2}{3},φa=±60∘\varphi_a=\pm60^\circ,180∘180^\circ

④出射角:φP2=±180∘+0∘−(−arctan⁡3+180∘)−90∘=−18.43∘\varphi_{P_2}=\pm180^\circ+0^\circ-(-\arctan3+180^\circ)-90^\circ=-18.43^\circ

同理,φP3=18.43∘\varphi_{P_3}=18.43^\circ

⑤与虚轴交点:D(s)=s(s2+2s+10)+10a=s3+2s2+10s+10aD(s)=s\left(s^2+2s+10\right)+10a=s^3+2s^2+10s+10a

D(jω)=10a−2ω2+j(10ω−ω3)D(j\omega)=10a-2\omega^2+j\left(10\omega-\omega^3\right),

由根轨迹可知,当 0<a<20<a<2 时,闭环系统稳定.

图

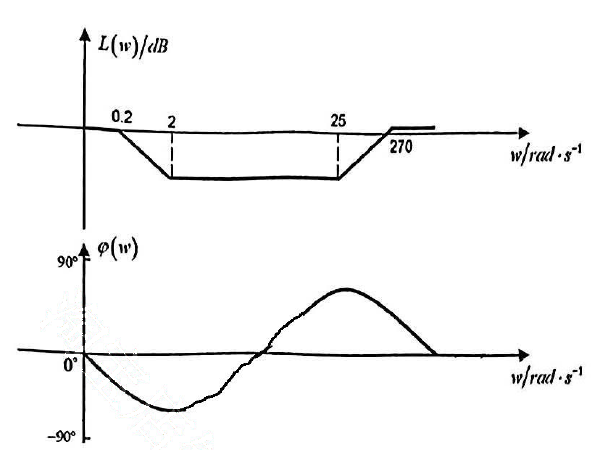
七、【思路解析】本题主要考察对于 Bode 图,根据其几何性质确定开环传函,又考察了对于相角裕度(即相位裕量)的计算和绘制 Bode 图

【完整步骤】

(1)G(s)=ks(T1s+1)(T2s+1)G(s)=\dfrac{k}{s(T_1s+1)(T_2s+1)}

20lg⁡k0.1=60⇒k=100.  ω1=25,ω2=100,ω=1T20\lg\dfrac{k}{0.1}=60\Rightarrow k=100.\ \ \omega_1=25,\omega_2=100,\omega=\dfrac{1}{T}

G(s)=100s(s25+1)(s100+1)G(s)Gc(s)=100(0.5s+1)(s0.2+1)(s100+1)(s270+1)G(s)=\dfrac{100}{s\left(\dfrac{s}{25}+1\right)\left(\dfrac{s}{100}+1\right)}\qquad G(s)G_c(s)=\dfrac{100(0.5s+1)}{\left(\dfrac{s}{0.2}+1\right)\left(\dfrac{s}{100}+1\right)\left(\dfrac{s}{270}+1\right)}

(2)校正前:根据,

20lg⁡100ω⋅ω25=0⇒ωc前=5020\lg\dfrac{100}{\omega\cdot\dfrac{\omega}{25}}=0\Rightarrow\omega_{c前}=50

校正后:根据

20lg⁡100⋅0.5ωω⋅5ω=0⇒ωc后=1020\lg\dfrac{100\cdot0.5\omega}{\omega\cdot5\omega}=0\Rightarrow\omega_{c后}=10

校正前 γ=180∘+φ(50)=0∘\gamma=180^\circ+\varphi(50)=0^\circ 校正后 γ′=180∘+φ′(10)=72∘\gamma'=180^\circ+\varphi'(10)=72^\circ

(3)Gc(s)=Gc(s)G(s)G(s)=(0.5s+1)(s25+1)(s0.2+1)(s270+1)G_c(s)=\dfrac{G_c(s)G(s)}{G(s)}=\dfrac{(0.5s+1)\left(\dfrac{s}{25}+1\right)}{\left(\dfrac{s}{0.2}+1\right)\left(\dfrac{s}{270}+1\right)}

图

【题后点评】由 Bode 图确定 G(s)G(s) 时要按照步骤书写准确计算正确,就不会出错了,要熟练掌握计算 γ\gamma 的方法,绘制 Bode 图时要清楚每个环节的性质,20lg⁡∣G∣=020\lg|G|=0 和 φ=0∘\varphi=0^\circ 的位置要找准确.

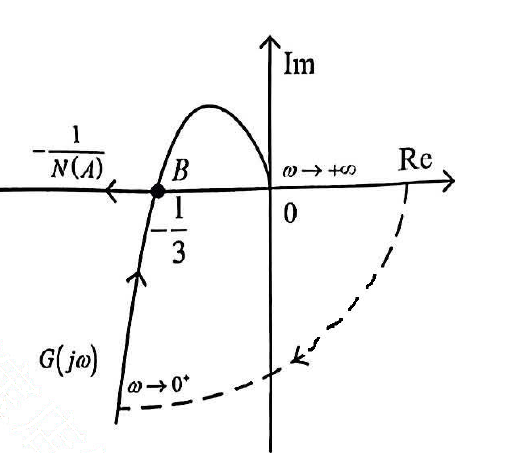
八、分析:非线性系统描述函数法考察

解:M=1M=1 情况下的理想继电器特性的负倒描述函数为 −1N(A)=−π4A-\dfrac{1}{N(A)}=-\dfrac{\pi}{4}A

如 Nyquist 图所示,−1N(A)-\dfrac{1}{N(A)} 特性是整个负实轴,给定系统线性部分频率响应 G(jω)G(j\omega) 如图所示,它和 −1N(A)-\dfrac{1}{N(A)} 特性交点为稳定交点,代表自持振荡,其角频率 ω0\omega_0 可由 ImG(jω)=0\mathrm{Im}G(j\omega)=0,

解出 ω0=6rad/s\omega_0=\sqrt{6}\mathrm{rad/s}

确定自持振荡振幅 A0A_0:

计算 ReG(jω)\mathrm{Re}G(j\omega),然后由 ReG(jω0)=−1N(A0)\mathrm{Re}G(j\omega_0)=-\dfrac{1}{N(A_0)} 求解 A0A_0,ReG(jω0)=−13\mathrm{Re}G(j\omega_0)=-\dfrac{1}{3}

即由 −13=−π4A0-\dfrac{1}{3}=-\dfrac{\pi}{4}A_0,解得 A0=0.424A_0=0.424.

图

【评注】1. 掌握非线性部分负倒特性描述出的 Nyquist 图

  1. 线性部分稳定的交点才可产生自持振荡.

九、解:因为系统开环传函为 G(s)=10s(s+1)(s+2)=10s3+3s2+2sG(s)=\dfrac{10}{s(s+1)(s+2)}=\dfrac{10}{s^3+3s^2+2s}

∴\therefore 系统状态方程为:x˙(t)=(0100010−2−3)x(t)+(001)u(t)\dot x(t)=\begin{pmatrix}0&1&0\\0&0&1\\0&-2&-3\end{pmatrix}x(t)+\begin{pmatrix}0\\0\\1\end{pmatrix}u(t),y=(1000)x(t)y=(10\quad0\quad0)x(t)

能控判别矩阵 Qc=(b,Ab,A2b)=(00101−31−37)Q_c=(b,Ab,A^2b)=\begin{pmatrix}0&0&1\\0&1&-3\\1&-3&7\end{pmatrix} ,rankQc=3rank Q_c=3

因此,系统完全可控,可任意配置极点.

设状态反馈矩阵 k=(k1,k2,k3)k=(k_1,k_2,k_3),则闭环系统特征多项式为

=λ3+(3+k3)λ2+(2+k2)λ+k1=\lambda^3+(3+k_3)\lambda^2+(2+k_2)\lambda+k_1

根据给定极点值,得期望特征多项式:

f∗(λ)=(λ+2)(λ+1+j)(λ+1−j)=λ3+4λ2+6λ+4f^*(\lambda)=(\lambda+2)(\lambda+1+j)(\lambda+1-j)=\lambda^3+4\lambda^2+6\lambda+4

比较 f(λ)f(\lambda) 与 f∗(λ)f^*(\lambda) 各对应的系数,可解得 k1=4k_1=4,k2=4k_2=4,k3=1k_3=1

状态反馈阵 k=[4,4,1]k=[4,4,1]

闭环系统动态方程:x˙(t)=(A−bk)x(t)+bu(t)=(010001−4−6−4)x(t)+(001)u(t)\dot x(t)=(A-bk)x(t)+bu(t)=\begin{pmatrix}0&1&0\\0&0&1\\-4&-6&-4\end{pmatrix}x(t)+\begin{pmatrix}0\\0\\1\end{pmatrix}u(t)

y(t)=(1000)x(t)y(t)=(10\quad0\quad0)x(t)

传递函数:u(s)=Y(s)u(s)=c[sI−(A−bk)]−1b+du(s)=\dfrac{Y(s)}{u(s)}=c\left[sI-(A-bk)\right]^{-1}b+d

=(10,0,0)(s−100s−146s+4)−1(001)=10s3+4s2+6s+4=(10,0,0)\begin{pmatrix}s&-1&0\\0&s&-1\\4&6&s+4\end{pmatrix}^{-1}\begin{pmatrix}0\\0\\1\end{pmatrix}=\dfrac{10}{s^3+4s^2+6s+4}

题后总结:1. 对于由状态空间表达式求传递函数

当 x˙=Ax+bu\dot x=Ax+bu,y=cx+duy=cx+du 时,传递函数:G(s)=Y(s)u(s)=c[sI−A]−1b+dG(s)=\dfrac{Y(s)}{u(s)}=c[sI-A]^{-1}b+d

  1. 在设计状态反馈控制器前,应先判断系统的能控性,若系统完全能控,则可对极点进行任意配置.
Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.