2011 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 61-63 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
上海交通大学二〇一一年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、简答:
在控制系统中常用的几种典型测试信号,并简要说明其中工程应用。
二、求图中系统的传递函数
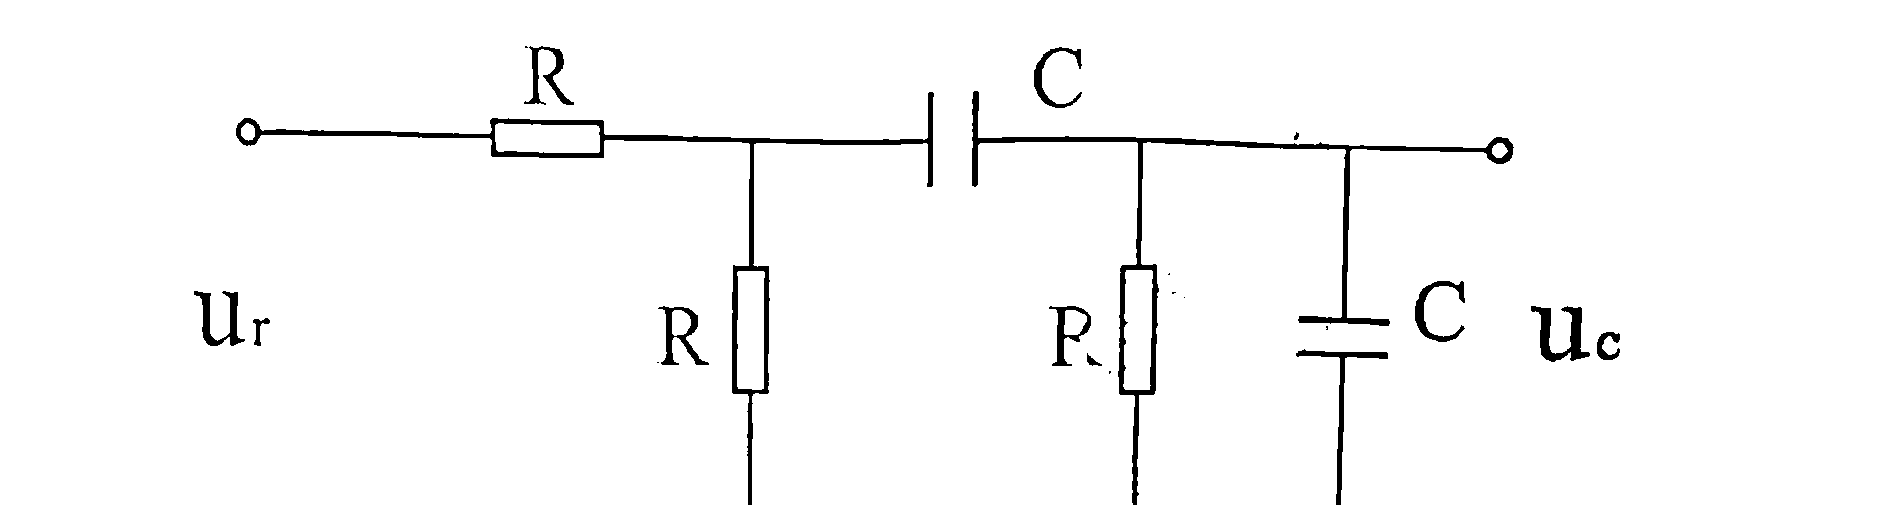
三、设单位负反馈系统的开环传函为 G(s)=s(Ts+1)(2s+1)k(s+1),试确定系统稳定时,k 和 T 的范围
四、利用 Mason 求两个信号流图,y6/y1 和 x6/x1
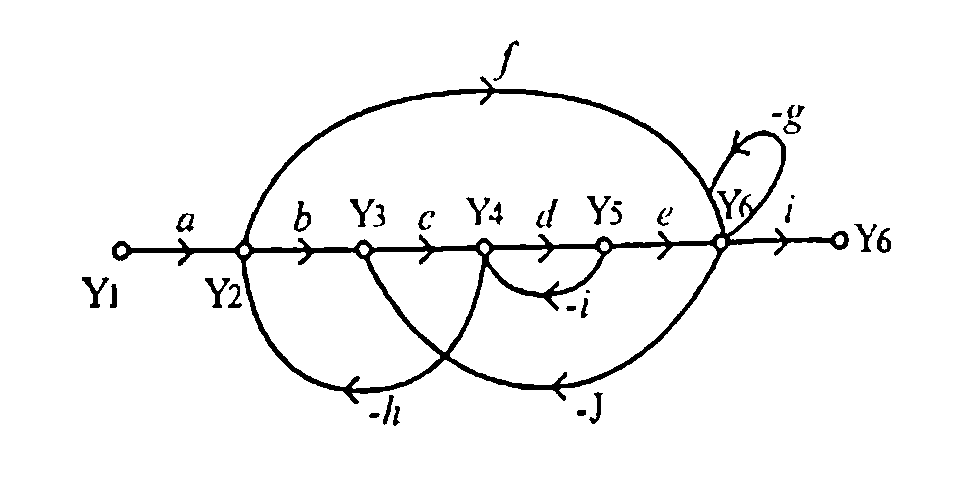
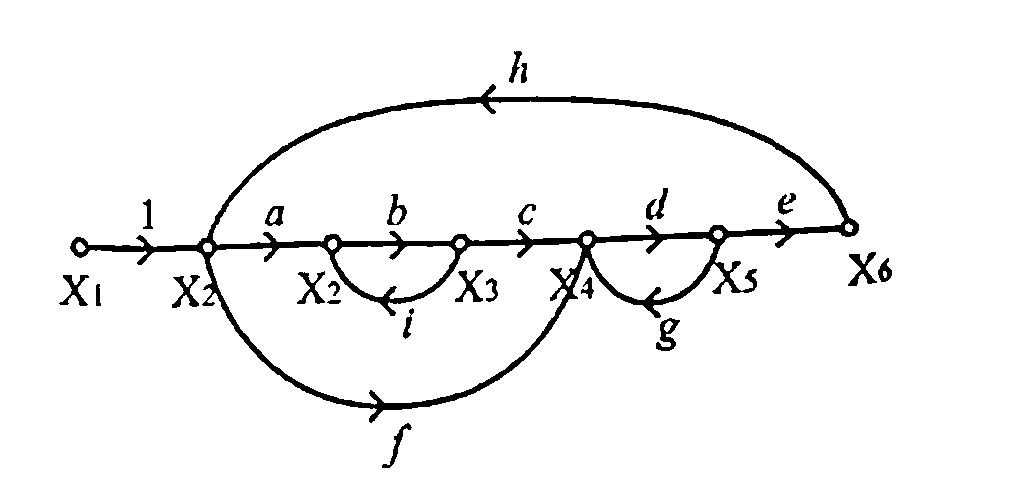
五、已知单位负反馈控制系统的开环传函为 G(s)=s(3s+1)(s+2)3
-
判断系统稳定性
-
求 kp、kv、ka
-
当输入为 r(t)=8t+7 时,求稳态误差
六、已知单位负反馈控制系统的开环传函为 G(s)H(s)=s(s+2)(s+4)k
-
绘制 k 的根轨迹
-
求系统具有阻尼振荡响应的 k 的范围
-
求使主导复极点具有阻尼比为 0.5 的 k 值。
七、单位负反馈系统开环传函为 G0(s)=s(s+10)k,求:
(1)k=1 时,系统的无阻尼振荡角频率,阻尼比,静态速度误差系数;
(2)若要求 k≥104,相角裕度大于 30∘,wc≥120s−1,求系统串联校正参数。
八、一非线性系统如图所示,Tm=π,D=1,描述函数为 N(M)=πM4Tm1−(MD)2
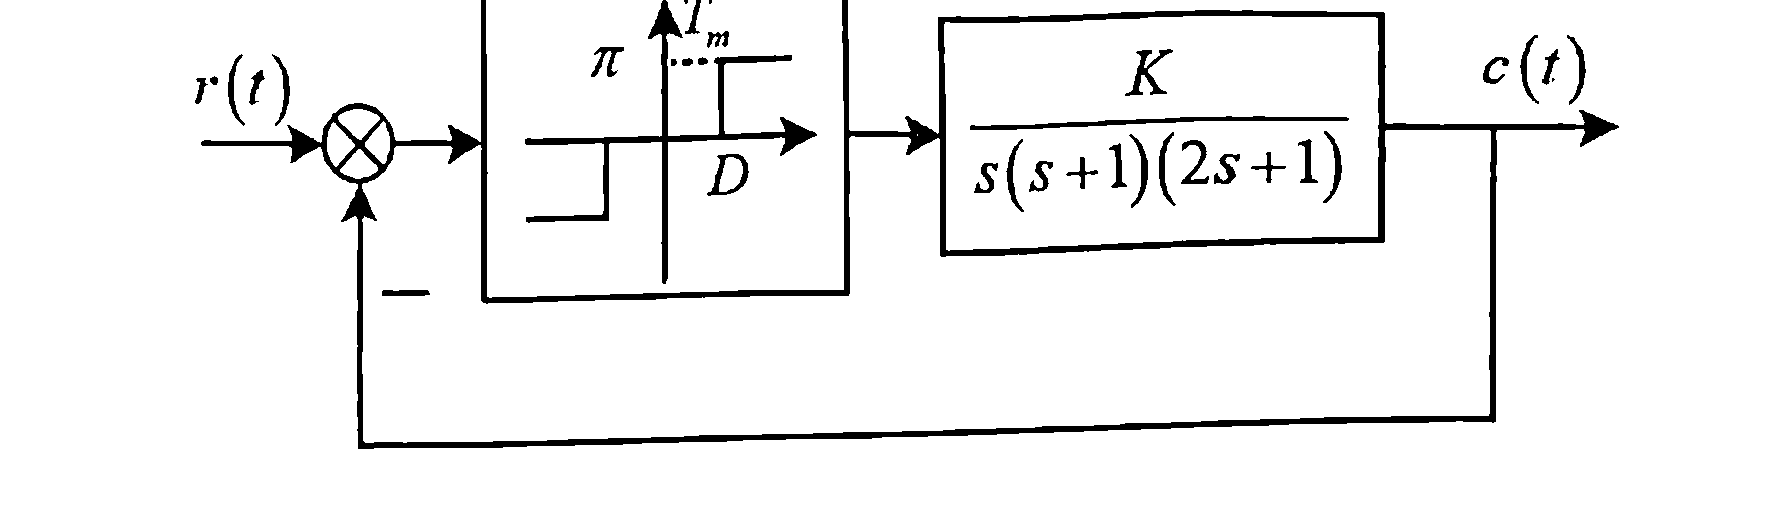
(1)求出系统可能出现自激振荡点的临界增益值 Kc;
(2)求出当 K=323Kc 时的稳态振荡频率和幅值
九、已知线性定常状态方程为
x˙=10011000−1x+010u
y=[010]x
求:(1)判别系统的状态可控性;
(2)如果系统不可控,试按可控性进行结构分解;
(3)用状态反馈使闭环极点配置在 −2,−2,−1。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.