MASTERY · CONTROL ENGINEERING

2011 年上海交通大学 816 自动控制原理 参考答案

2k WORDS9 MIN READ#考研

2011 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 130-137 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:原件第五题第 3 问中 E2(s)E_2(s) 分子印作 7(3s2+7s2+2s)7(3s^2+7s^2+2s),与上一页 E1(s)E_1(s) 的 8(3s2+7s+2)8(3s^2+7s+2) 不一致,照录;原文如此。 注:原件第六题第(3)问把第三个极点记作 s6s_6,照录;原文如此。 注:原件第八题第(2)问「振荡频率为」后面的数值被水印遮盖,字迹不清,录为〔原文不清〕。


上海交通大学二〇一一年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、

1、阶跃函数:突然加重或卸载的电机负荷,电源电压的突跳、合闸
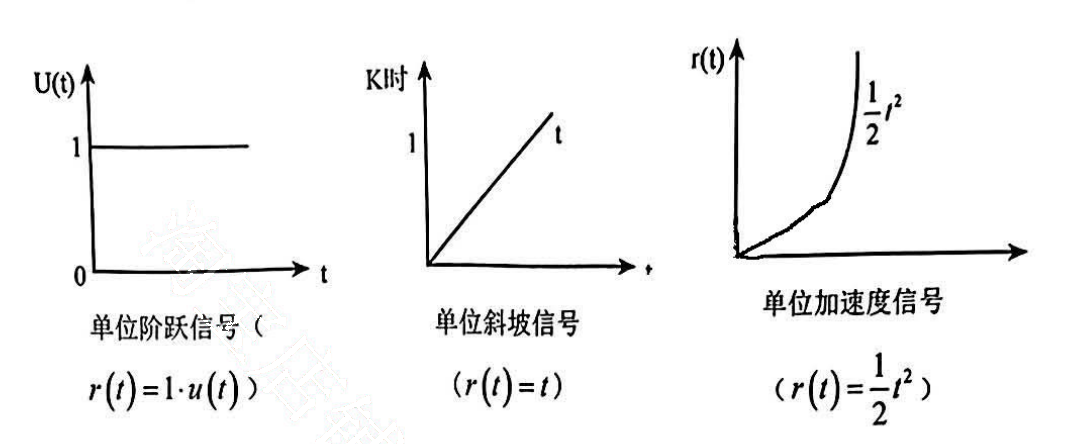
图

2、斜坡速度函数:检测系统匀速运动性能,随动系统常使用如雷达——高射炮防追系统,进给指令。

3、抛物线(加速度)函数:航天飞行器控制系统。

4、正弦函数:r(t)=R0sin⁡(ωt+ϕ)r(t)=R_0\sin(\omega t+\phi)

舰船的消摆系统,稳定平台的随动系统。

二、解题思路:根据无源网络,用复数阻抗的方法计算

uc(s)ur(s)=[(R⋅1CsR+1Cs+1Cs)⋅R]/[(R⋅1CsR+1Cs+1Cs)+R][(R⋅1CsR+1Cs+1Cs)⋅R]/[(R⋅1CsR+1Cs+1Cs)+R]+R⋅R⋅1CsR+1CsR⋅1CsR+1Cs+1Cs\dfrac{u_c(s)}{u_r(s)}=\dfrac{\left[\left(\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}+\dfrac{1}{Cs}\right)\cdot R\right]\Bigg/\left[\left(\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}+\dfrac{1}{Cs}\right)+R\right]}{\left[\left(\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}+\dfrac{1}{Cs}\right)\cdot R\right]\Bigg/\left[\left(\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}+\dfrac{1}{Cs}\right)+R\right]+R}\cdot\dfrac{\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}}{\dfrac{R\cdot\dfrac{1}{Cs}}{R+\dfrac{1}{Cs}}+\dfrac{1}{Cs}}

=2R2Cs+RR2C2s2+5R2Cs+2R⋅RCs2RCs+1=\dfrac{2R^2Cs+R}{R^2C^2s^2+5R^2Cs+2R}\cdot\dfrac{RCs}{2RCs+1}

=RCsR2C2s2+5RCs+2=\dfrac{RCs}{R^2C^2s^2+5RCs+2}

注:电容 CC 用复数阻抗方法时变为 1Cs\dfrac{1}{Cs}

三、分析:先求出系统特征方程,利用劳斯判据判定稳定性.

解:系统的特征方程为

D(s)=2Ts3+(2+T)s2+(k+1)s+k=0D(s)=2Ts^3+(2+T)s^2+(k+1)s+k=0

劳斯表:

s32Tk+1s22+Tks1(2+T)(k+1)−2Tk2+T0s0k\begin{array}{c|cc}s^3&2T&k+1\\s^2&2+T&k\\s^1&\dfrac{(2+T)(k+1)-2Tk}{2+T}&0\\s^0&k&\end{array}

由劳斯稳定判据得 {2T>02+T>0(2+T)(k+1)−2Tk>0k>0\begin{cases}2T>0\\2+T>0\\(2+T)(k+1)-2Tk>0\\k>0\end{cases} 得 {2k+T−Tk+2>0k>0T>0\begin{cases}2k+T-Tk+2>0\\k>0\\T>0\end{cases}

【评注】掌握劳斯稳定判据

四、解题思路:根据信号流图用梅森公式计算:

(1)回路:L1=−bchL_1=-bch,L2=−diL_2=-di,L3=−cdejL_3=-cdej,L4=−gL_4=-g,L5=fjchL_5=fjch

Δ=1−L1−L2−L3−L4−L5+L1L4+L2L4\Delta=1-L_1-L_2-L_3-L_4-L_5+L_1L_4+L_2L_4

=1+bch+di+cdej+g+bcgh+dgi−fjch=1+bch+di+cdej+g+bcgh+dgi-fjch

前向通路:P1=abcdeiP_1=abcdei,Δ1=1\Delta_1=1

P2=afi,Δ2=1+diP_2=afi,\quad \Delta_2=1+di

y6/y1=P1Δ1+P2Δ2Δ=abcdei+afi+adfi21+bch+di+cdej+g+bcgh+dgi−fjchy_6/y_1=\dfrac{P_1\Delta_1+P_2\Delta_2}{\Delta}=\dfrac{abcdei+afi+adfi^2}{1+bch+di+cdej+g+bcgh+dgi-fjch}

(2)回路:L1=biL_1=bi,L2=dgL_2=dg,L3=abcdehL_3=abcdeh,L4=defhL_4=defh

Δ=1−L1−L2−L3−L4+L1L2+L1L4\Delta=1-L_1-L_2-L_3-L_4+L_1L_2+L_1L_4

=1−bi−dg−abcdeh−defh+bdgi+bdefhi=1-bi-dg-abcdeh-defh+bdgi+bdefhi

前向通路:P1=abcdeP_1=abcde,Δ1=1\Delta_1=1

P2=def,Δ2=1−biP_2=def,\quad \Delta_2=1-bi

X6/X1=P1Δ1+P2Δ2Δ=abcde+def−bdefi1−bi−dg−abcdeh−defh+bdgi+bdefhiX_6/X_1=\dfrac{P_1\Delta_1+P_2\Delta_2}{\Delta}=\dfrac{abcde+def-bdefi}{1-bi-dg-abcdeh-defh+bdgi+bdefhi}

注:正反馈的符号变化,独立回路的判断.

五、分析:根据劳斯判据判断系统稳定性,根据终值定理求稳态误差..

解:1. 系统的特征方程为 D(s)=3s3+7s2+2s+3=0D(s)=3s^3+7s^2+2s+3=0

劳斯表:

s332s273s1570s03\begin{array}{c|cc}s^3&3&2\\s^2&7&3\\s^1&\dfrac{5}{7}&0\\s^0&3&\end{array}

由劳斯稳定判据第一列都大于 0,故系统稳定.

  1. 将 G(s)=3s(3s+1)(s+2)G(s)=\dfrac{3}{s(3s+1)(s+2)} 化为标准形式得 G(s)=32s(3s+1)(12s+1)G(s)=\dfrac{\dfrac{3}{2}}{s(3s+1)\left(\dfrac{1}{2}s+1\right)}

根据 I 型系统稳态终点表格得 {kp=∞kv=32ka=0\begin{cases}k_p=\infty\\k_v=\dfrac{3}{2}\\k_a=0\end{cases}

  1. E(s)=11+G(s)R(s)E(s)=\dfrac{1}{1+G(s)}R(s)

当 r(t)=8tr(t)=8t 时,R(s)=8s2R(s)=\dfrac{8}{s^2},E1(s)=8(3s2+7s+2)s2(3s3+7s2+2s+3)E_1(s)=\dfrac{8(3s^2+7s+2)}{s^2(3s^3+7s^2+2s+3)}

ess1=lim⁡t→∞e(t)=lim⁡s→0sE1(s)=8(3s2+7s+2)3s3+7s2+2s+3=163e_{ss1}=\lim_{t\to\infty}e(t)=\lim_{s\to0}sE_1(s)=\dfrac{8(3s^2+7s+2)}{3s^3+7s^2+2s+3}=\dfrac{16}{3}

当 r(t)=7r(t)=7 时,R(s)=7sR(s)=\dfrac{7}{s},E2(s)=7(3s2+7s2+2s)s(3s3+7s2+2s+3)E_2(s)=\dfrac{7(3s^2+7s^2+2s)}{s(3s^3+7s^2+2s+3)}

ess2=lim⁡t→∞e(t)=lim⁡s→0sE2(s)=0e_{ss2}=\lim_{t\to\infty}e(t)=\lim_{s\to0}sE_2(s)=0

由叠加定理得 ess=ess1+ess2=163e_{ss}=e_{ss1}+e_{ss2}=\dfrac{16}{3}

【评注】①掌握劳斯判据;②掌握标准系统稳态误差表格;③掌握终值定值

六、解题思路:根据绘画规则进行绘制

完整步骤:

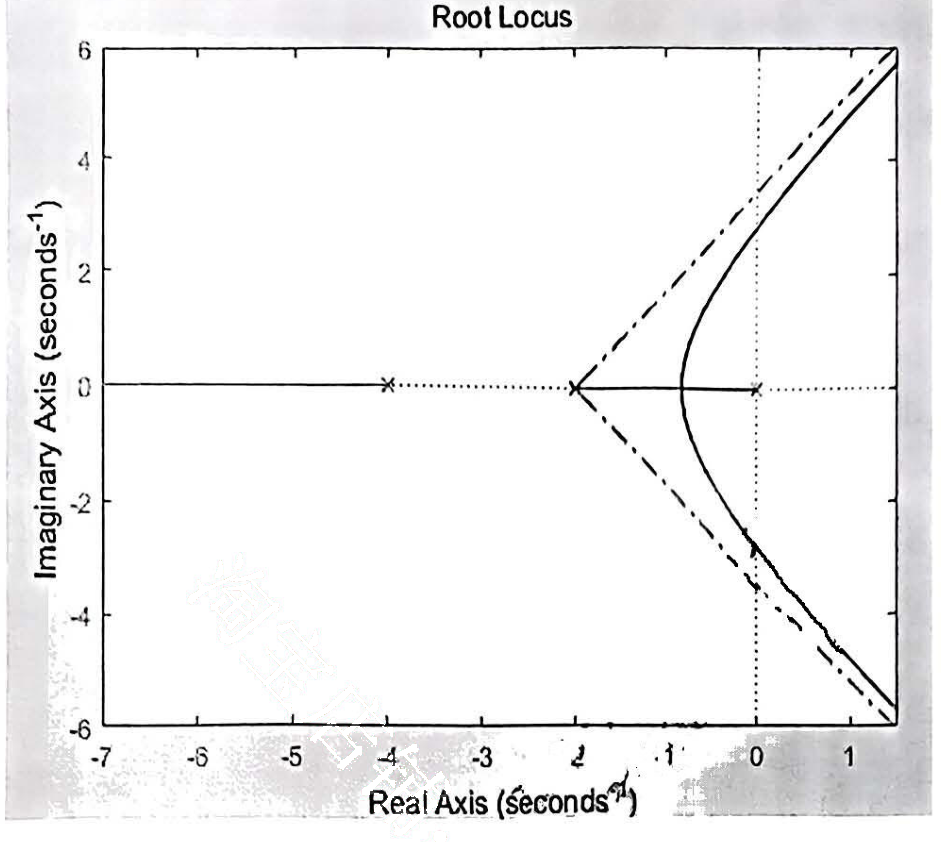
(1)系统的开环传递函数为 G(s)H(s)=ks(s+2)(s+4)G(s)H(s)=\dfrac{k}{s(s+2)(s+4)}

由于系统为单位负反馈系统,故绘制 180° 根轨迹

①根轨迹起点 P1=0P_1=0,P2=−2P_2=-2,P3=−4P_3=-4,n=3n=3,无零点 m=0m=0,有 n−m=3n-m=3 条根轨迹趋于无穷远

②根轨迹渐近线:共有 n−m=3n-m=3 条渐近线,φa=(2l+1)π3={l=0,π3l=1,πl=2,5π3\varphi_a=\dfrac{(2l+1)\pi}{3}=\begin{cases}l=0,\dfrac{\pi}{3}\\l=1,\pi\\l=2,\dfrac{5\pi}{3}\end{cases},σa=−63=−2\sigma_a=\dfrac{-6}{3}=-2

③实轴上的根轨迹区段:[−∞,−4][−2,0][-\infty,-4]\quad[-2,0]

④根轨迹在实轴上的分离点. dkds=3s2+12s+8=0\dfrac{dk}{ds}=3s^2+12s+8=0,s1=−0.8s_1=-0.8,s2=−3.15s_2=-3.15(舍)

⑤根轨迹与虚轴交点:

系统闭环特征方程 D(s)=s3+6s2+8s+k=0D(s)=s^3+6s^2+8s+k=0

列劳斯表如下:

s318s26ks148−k60s0k\begin{array}{c|cc}s^3&1&8\\s^2&6&k\\s^1&\dfrac{48-k}{6}&0\\s^0&k&\end{array}

取 48−k6=0\dfrac{48-k}{6}=0,得 k=48k=48,代入得 s1=−6s_1=-6,s2,3=±2.83js_{2,3}=\pm2.83j

将分离点 s1=−0.8s_1=-0.8 代入 D(s)D(s),得 k=3.072k=3.072

此时系统根轨迹为

图

(2)系统具有阻尼振荡响应的 kk 的范围为 [3.072,48][3.072,48]

(3)由已知 ξ=0.5\xi=0.5,即 cos⁡β=12\cos\beta=\dfrac{1}{2} ∴ β=60°\beta=60°

由图中几何关系知 s4,5=−a±3ajs_{4,5}=-a\pm\sqrt{3}aj

代入 D(s)D(s) 得 {8a3−12a2−8a+k=0−123a2+83a=0\begin{cases}8a^3-12a^2-8a+k=0\\-12\sqrt{3}a^2+8\sqrt{3}a=0\end{cases},∴ {a=0k=0\begin{cases}a=0\\k=0\end{cases}(舍)或 {a=23k=22427\begin{cases}a=\dfrac{2}{3}\\k=\dfrac{224}{27}\end{cases}

∴ 此时,s4,5=−23±233js_{4,5}=-\dfrac{2}{3}\pm\dfrac{2\sqrt{3}}{3}j,k=22427k=\dfrac{224}{27}

此时,易求得 s6=−143s_6=-\dfrac{14}{3},满足主导极点条件.

故使主导复极点具有阻尼比为 0.5 的 kk 值为 k=22427k=\dfrac{224}{27}

七、解 1):当 k=1k=1 时,G0(s)=1s(s+10)G_0(s)=\dfrac{1}{s(s+10)},D(s)=s2+10s+1D(s)=s^2+10s+1

得 {ωn2=12ξωn=10\begin{cases}\omega_n^2=1\\2\xi\omega_n=10\end{cases} 得 {ωn=1ξ=5\begin{cases}\omega_n=1\\\xi=5\end{cases},此时 kv=110s−1k_v=\dfrac{1}{10}s^{-1}

2):k=104k=10^4,G(s)=103s(0.1s+1)G(s)=\dfrac{10^3}{s(0.1s+1)}

此时,ωc0=100rad/s\omega_{c0}=100rad/s,γ=180°−∠G(jωc0)=5.7°<30°\gamma=180°-\angle G(j\omega_{c0})=5.7°<30°

目标 ωc≥120rad/s\omega_c\ge120rad/s,采用超前校正

φm=30°−5.7°+5.7°=30°,α=1+sin⁡φm1−sin⁡φm=3,\varphi_m=30°-5.7°+5.7°=30°,\quad \alpha=\dfrac{1+\sin\varphi_m}{1-\sin\varphi_m}=3,

−10lg⁡α=20lg⁡G0(ωc1)⇒ωc1=131.6rad/s,-10\lg\alpha=20\lg G_0(\omega_{c1})\Rightarrow\omega_{c1}=131.6rad/s,

则 ωc1=1αT1⇒T1=0.00438\omega_{c1}=\dfrac{1}{\sqrt{\alpha}T_1}\Rightarrow T_1=0.00438

故 Gc(s)=αTs+1Ts+1=0.013s+10.00438s+1G_c(s)=\dfrac{\alpha Ts+1}{Ts+1}=\dfrac{0.013s+1}{0.00438s+1}

验证,ωc1=131\omega_{c1}=131,γ(ωc1)=34°>30°\gamma(\omega_{c1})=34°>30° 满足要求.

八、分析:考察非线性系统的分析

解:(1)由非线性系统框图可知,其为含有死区无滞环继电器特性,其描述函数为

N(M)=4TmπM1−(DM)2N(M)=\dfrac{4T_m}{\pi M}\sqrt{1-\left(\dfrac{D}{M}\right)^2}

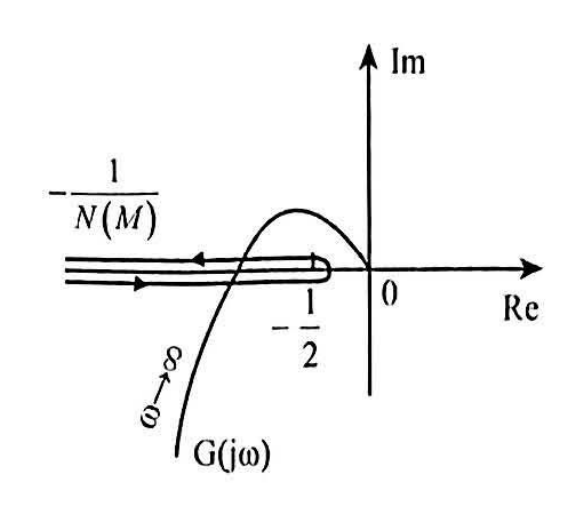
−1N(M)-\dfrac{1}{N(M)} 特性在负实轴上拐弯点坐标为 −πD2Tm=−π2π=−12-\dfrac{\pi D}{2T_m}=-\dfrac{\pi}{2\pi}=-\dfrac{1}{2}

拐点对应振幅值为 A=2A=\sqrt{2}. 由线性部分 G(jω)G(j\omega) 的虚部 Im⁡G(jω)=0\operatorname{Im}G(j\omega)=0,解出曲线 G(jω)G(j\omega) 与负实轴相交点对应角频率 ω=22rad/s\omega=\dfrac{\sqrt{2}}{2}rad/s,计算 Re⁡G(jω)∣ω=22=−23K\operatorname{Re}G(j\omega)\Big|_{\omega=\frac{\sqrt{2}}{2}}=-\dfrac{2}{3}K,令

−23Kc=−12,解得Kc=34-\dfrac{2}{3}K_c=-\dfrac{1}{2},\quad 解得 K_c=\dfrac{3}{4}

∴系统可能出现自激振荡点的临界增益值 Kc=34K_c=\dfrac{3}{4}

(2)当 K=233Kc=32K=\dfrac{2}{3}\sqrt{3}K_c=\dfrac{\sqrt{3}}{2} 时,Nyquist 图如图所示

图

曲线 G(jω)G(j\omega) 与 −1N(M)-\dfrac{1}{N(M)} 相交,且有两个交点,对应同一个角频率 ω=22rad/s\omega=\dfrac{\sqrt{2}}{2}rad/s

再由 Re⁡(j22)=−1N(M0)\operatorname{Re}\left(j\dfrac{\sqrt{2}}{2}\right)=-\dfrac{1}{N(M_0)},即 −33=−14M01−(1M0)2-\dfrac{\sqrt{3}}{3}=-\dfrac{1}{\dfrac{4}{M_0}\sqrt{1-\left(\dfrac{1}{M_0}\right)^2}},解得 M01=233M_{01}=\dfrac{2}{3}\sqrt{3},M02=2M_{02}=2

其中 M02=2M_{02}=2,此时 −1N(A)-\dfrac{1}{N(A)} 由不稳定区域穿越到稳定区域,对应的交点为稳定焦点,它代表系统产生的自持振荡幅值,振荡频率为〔原文不清〕rad/s.

【评注】1. 含死区无滞环继电器的描述函数及其负倒特性在 Nyquist 图中表现.

  1. 懂得运用 Nyquist 图分析问题

  2. 拐弯点对于含死区无滞环继电器描述函数,可令 φ=DM\varphi=\dfrac{D}{M} 对 N(A)N(A) 求导得极值点.

九、思路解析:本题主要考察系统的可控性,可控分解和极点配置相关问题.

解:(1)系统可控判别矩阵:

Qc=(b,Ab,A2b)=(012111000),rankQc=2<3,Q_c=(b,Ab,A^2b)=\begin{pmatrix}0&1&2\\1&1&1\\0&0&0\end{pmatrix},\quad rank Q_c=2<3,

因此系统不完全可控.

(2)∵ rankQc=2<3rank Q_c=2<3,则从 QcQ_c 中选取 2 个线性无关列作为矩阵 TT 的前 2 列,再任取一列与前 2 列线性无关,则取 T=(010110001)T=\begin{pmatrix}0&1&0\\1&1&0\\0&0&1\end{pmatrix}

∴ x^˙(t)=T−1ATx^(t)+T−1bu(t)=(0−1012000−1)x^(t)+(100)u(t)\dot{\hat{x}}(t)=T^{-1}AT\hat{x}(t)+T^{-1}bu(t)=\begin{pmatrix}0&-1&0\\1&2&0\\0&0&-1\end{pmatrix}\hat{x}(t)+\begin{pmatrix}1\\0\\0\end{pmatrix}u(t)

y(t)=cTx^(t)+du(t)=(1 1 ∣ 0)x^(t)y(t)=cT\hat{x}(t)+du(t)=(1\ 1\ |\ 0)\hat{x}(t)

因此能控部分为:x^˙c(t)=(0−112)x^c(t)+(10)u(t)\dot{\hat{x}}_c(t)=\begin{pmatrix}0&-1\\1&2\end{pmatrix}\hat{x}_c(t)+\begin{pmatrix}1\\0\end{pmatrix}u(t)

yc(t)=(1 1)x^c(t)y_c(t)=(1\ 1)\hat{x}_c(t)

完全不能控:x^˙cˉ(t)=−x^cˉ(t)\dot{\hat{x}}_{\bar{c}}(t)=-\hat{x}_{\bar{c}}(t),ycˉ(t)=0y_{\bar{c}}(t)=0

(3)∵ rankQc=2<3rank Q_c=2<3,

因此,状态反馈不能对系统任意配置极点,我们试着将极点配置在 −2-2,−2-2,−1-1 处.

设状态反馈阵 k=(k1,k2,k3)k=(k_1,k_2,k_3),则闭环系统特征多项式为

=λ3+(k2−1)λ2+(k1−1)λ+(k1−k2+1)=\lambda^3+(k_2-1)\lambda^2+(k_1-1)\lambda+(k_1-k_2+1)

根据给定极点值,得期望特征多项式:

f∗(λ)=(λ+2)2(λ+1)=λ3+5λ2+8λ+4f^*(\lambda)=(\lambda+2)^2(\lambda+1)=\lambda^3+5\lambda^2+8\lambda+4

比较 f(λ)f(\lambda) 与 f∗(λ)f^*(\lambda) 各对应的系数,可解得 k1=9k_1=9,k2=6k_2=6

则状态反馈增益阵 k=[9,6,k3]k=[9,6,k_3],其中 k3k_3 为任意实数.

题后总结 状态反馈对系统任意配置极点的充要条件是系统完全能控,但是对于题中给出的某一组极点,若系统不是完全能控,则也可能配置该组极点.
Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.