2009 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 115-121 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件第一题解答因题目参数不全直接标注略去,正文照录。
注:原件第四题(2.3)小节中子标题「当k=-2」「当k<-2」原文缺少下标 1,正文照录。
注:原件第七题 a 问中代入幅频特性公式分母「100T^2+1」之平方微有涂改痕迹,正文按算式结果链照录。
上海交通大学二OO九年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、略(题目参数不全,大家可以看看真题对此题的回忆即可,故此题解答略去)。
二、解:C1s1//R1Ei=−R2+C2s1U2 R3U2=−R4Eo
⇒Ei(s)Eo(s)=R1R3C2sR1R2R4C1C2s2+(R1C1+R2C2)R4s+R4=R4(R3R2C1s+R1R3C2R1C1+R2C2+R1R3C2s1)
=Kp+Kds+Kis1
Kp:R1R3C2R1C1+R2C2R4Kd:R3R4R2C1Ki:R1R3C2R4
三、分析:先求系统的传函,然后根据题目要求,求出满足题目的 K1、K2。
解:由结构图得,系统的开环传函为
G(s)=s(s+2+K2K)K1K化为标准形式
G(s)=s(2+K2K1s+1)2+K2KK1K
由题目要求 kv>5,即 2+K2KK1K>5 ①
系统的闭环传函为 Φ(s)=s2+(2+K2K)s+K1KK1K
由标准二阶形式 Φ(s)=s2+2ξωns+ωn2ωn2,得 ⎩⎨⎧ωn=K1Kξ=2K1K2+K2K
由题目要求,ξ=0.5,ts≤2s(Δ=5%)
即 2K1K2+K2K=0.5 ② ξωn3≤2,ωn≥3
K1K≥3 ③
联立①②③得 ⎩⎨⎧K1K≥90<K2<1K2K≥1K1K>10+5K2K
评注:①分清开环闭环传函;②记住环节标准形式.
四、解:G(s)=s(s2+2s+2)k1(s+a),D(s)=1+G(s)=0
得 D(s)=s(s2+2s+2)+k1(s+a)=s(s2+2s+2+k1)+k1a=0
故令 G0(s)=s(s2+2s+2+k1)k1a
其中,P1=0,P2,3=±−(1+k1)−1
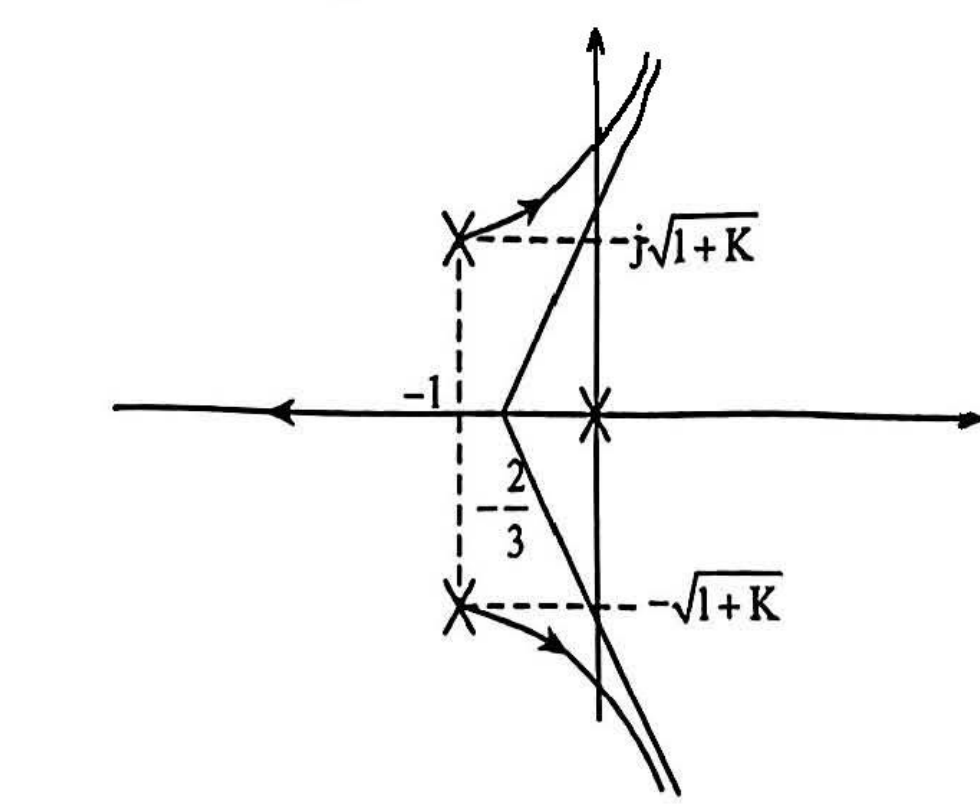
(1)当 k1>0 时,P1=0,P2,3=−1±j1+k1,此时画 180∘ 根轨迹
①实轴上:(−∞,0)
②渐近线:σa=n−m∑Pi−∑Zi=−32,φa=±60∘,180∘
③出射角:φP2=±180∘−90∘−(90∘+arctan1+k11)=arctan1+k11
(2)当 k1<0 时,
(2.1)−1<k1<0 时,P1=0,P2,3=−1±j1+k1,此时画 0∘ 根轨迹
①实轴上:(0,+∞)
②渐近线:σa=−32,φa=0∘,±120∘
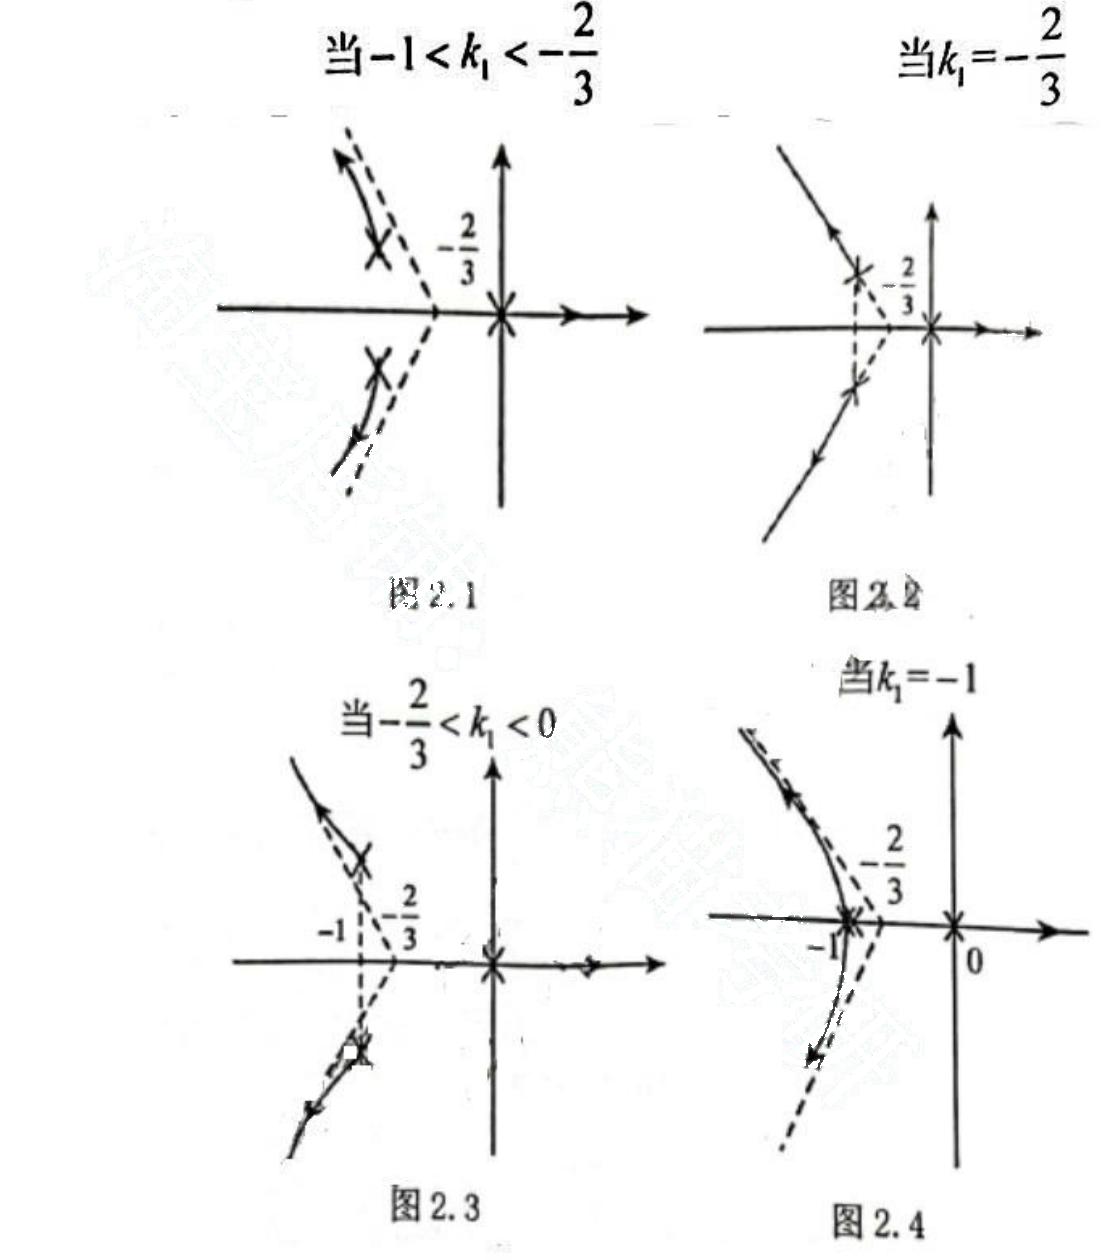
(2.2)k1=−1 时,P1=0,P2,3=−1,此时画 0∘ 根轨迹
①实轴上:(0,+∞)
②渐近线:σa=−32,φa=0∘,±120∘
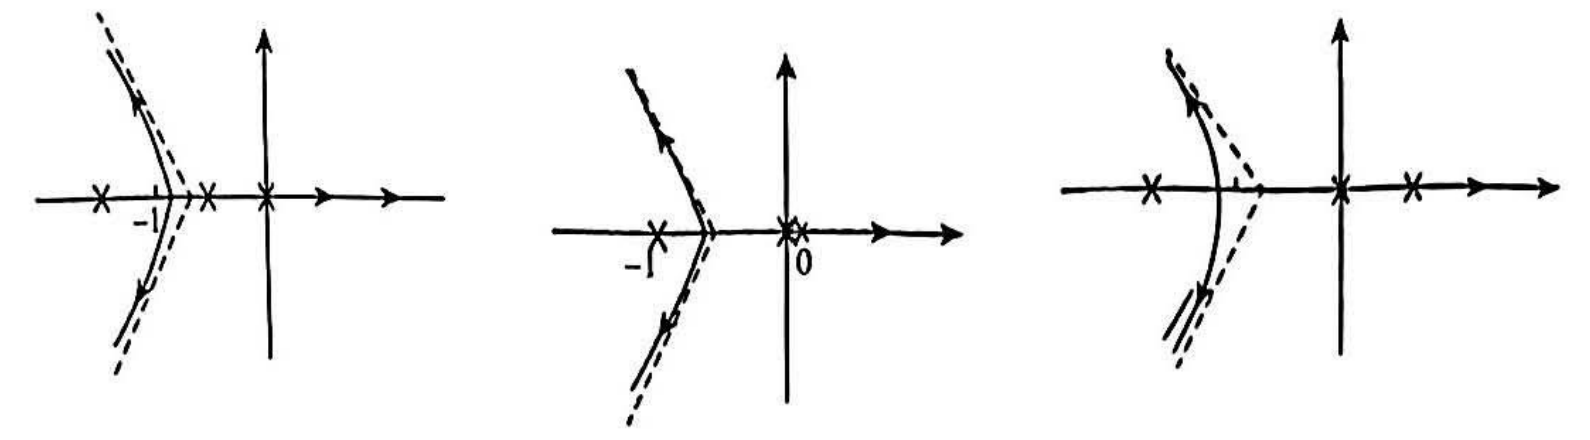
(2.3)k1<−1 时,P1=0,P2,3=−1±−(1+k1) 为 2 个实数
当 −2<k1<−1 当 k=−2 当 k<−2
五、【思路解析】本题主要考查劳斯判据的应用和 Bode 图的绘制,Nyquist 判据的应用.
【完整步骤】
(1)劳斯判据:D(s)=s(s+3)(s+4)+k=s3+7s2+12s+k=0.
s3s2s1s017784−kk12k
则 ⎩⎨⎧784−k>0k>0,得 0<k<84
当 k=84 时,验证系统稳定,所以 0<k≤84 时系统稳定,k 最大为 84.
(2)Nyquist 判据(Bode 图)
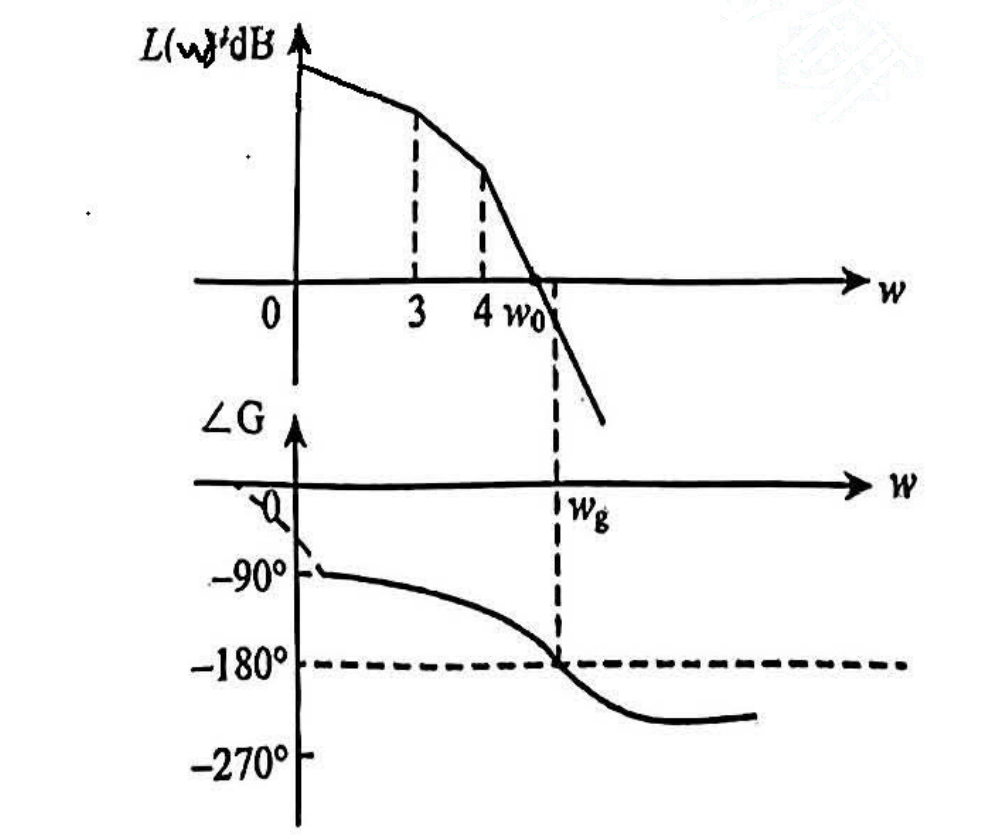
画出系统的 Bode 图如图,ω0 大小与 k 有关,求
ωg:−180∘=−90∘−arctan31ωg−arctan41ωg.
得 ωg=23.
在相频特性最低频率端,向角度增大的方向延伸 v⋅90∘=90∘.
由奈氏判据可知,需要 20lg∣G(jωg)∣≤0(即 ω0≤ωg)
20lg∣G(jωg)∣=20lgωgωg2+9ωg2+16k≤0,解得 0<k≤84,所以 k 最大为 84.
【题后点评】要注意判断临界点是否稳定,要能够灵活运用 Bode 图和 Nyquist 判据。
六、【分析】本题没有要求 ωc 的值,只对相角、幅值裕度做出要求,要自行分析采用何种校正方法.
解:先将待校正传函化为标准型:G(s)=s(s+1)(0.2s+1)5k
又由 kv≥10 可知,设 G0(s)=s(s+1)(0.2s+1)10,即 k=50
由剪切频率定义:∣G0(ωc0)∣=1,即 jωc0(jωc0+1)(j0.2ωc0+1)10=1
可得 {ωc0=2.85rad/sγ0=180∘+∠G0(jωc0)=−1∘ 不满足设计要求,且需补偿相角约为 60∘
超前校正已无法满足,采用滞后校正 设校正传函为 T2s+1T1s+1(T1<T2)
由希望频率法取理想截止频率为 0.5rad/s,并留有余量
将 ωc=0.5rad/s 代入 G(s)=s(s+1)(0.2s+1)(T2s+1)10(T1s+1) 中取 ∣G(jωc)∣=1 可得
T2=17.8T1,由一般情况取 T11=(51∼101)ωc,不妨令 {T1=16.7T2=297.3,验证可得
{ωc=0.5rad/sγ=51.3∘,⎩⎨⎧ωg=2.16rad/sGM=20lg∣G(jωg)∣1=20lg0.11=20dB
满足设计要求,故校正传函 Gc(s)=297.3s+116.7s+1
【点评】要熟练应用计算器快速求出 ωc、γ
七、分析:主要考察非线性系统分析
解:(1)结构图归化. 将系统等效为典型的结构形式,其中非线性部分的描述函数为
N(x)=πx42;线性部分的传递函数 G(s)=s(Ts+1)(0.1s+1)10K.
(2)稳定性分析及参数确定,负倒描述函数为 −N(x)1=−42πx
显然,−N(0)1=0,−N(∞)1=−∞
线性部分的频率特性为 G(jω)=jω(jTω+1)(j0.1ω+1)10K 概略绘制 TG 与 −N(x)1 的曲线如图所示.
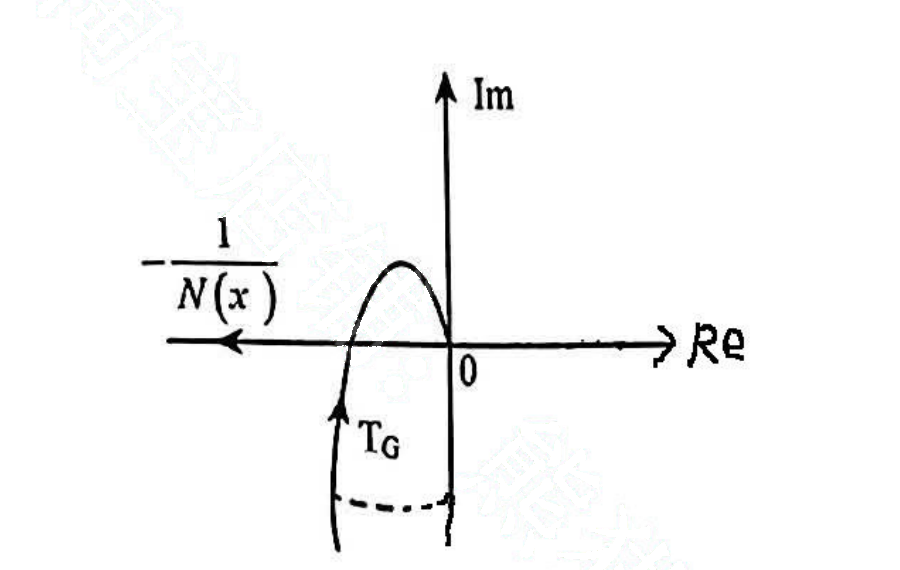
由图可知,TG 与 −N(x)1 曲线存在交点且当振幅 x 增大时,−N(x)1 曲线从不稳定区域进入稳定区域,所以系统在满足下列 T、K 时呈现 ω=10 的稳定自振.
线性环节与负实轴相交时:ωc=0.1T1=ωc=10⇒T=0.1
G(jωc)=−0.1+T10K×0.1×T=−2K
又 ∵xc=0.1,故自振时非线性环节的振幅为 x=xc⋅A(ωc)ωc=10=0.1100T2+110=22
∴−N(x)1=G(jωc)⇒−42πx=−2K⇒K=4π
b. 由系统微分方程 x¨+f(x,x˙)=0 可得 dxdx˙=−x˙f(x,x˙),其中 dxdx˙ 表示相平面上相轨迹的斜率,若取斜率为常数,则上式可改写成 α=−x˙f(x,x˙),该式为等倾线方程.
故:1)Tx¨+x˙2+x=0
∴Tx˙dxdx˙=−(x˙2+x),令 dxdx˙=α,故等倾线方程为 x˙2+αTx˙=−x.
2)Tx¨+x˙=M
∴Tx˙dxdx˙+x˙=M,令 dxdx˙=α,故等倾线方程为 x˙=1+αTM.
【评注】1. 掌握常用描述函数解题方法
- 等倾线方程要记住 x¨=x˙dxdx˙.
八、【思路解析】第一问由传递函数写能控标准型是基本功. 第二问考查极点配置。由于要配置三个极点,故第一问可加一个 −10 极点写成三阶
完整步骤:
(1)将传递函数改写为
G(s)=(s2+5s+6)(s+10)s+10=s3+15s2+56s+60s+10
由此传递函数可直接写出能控标准型状态空间表达式
x˙=00−6010−5601−15x+001u,y=[1010]x
(2)由于该形式是能控标准型,即完全能控,可通过状态反馈任意配置极点
原特征方程是
D(s)=s3+15s2+56s+60
期望特征方程为
D∗(s)=(s+10)(s+2+j4)(s+2−j4)=s3+14s2+60s+200
由于是能控标准型的实现,因此状态反馈阵为
【题后点评】
要做成本题除了要掌握由传递函数写状态空间表达式的方法,还要掌握极点任意配置的条件,状态反馈控制器设计方法等.
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.