2008 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 106-114 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件第一题Δ展开式中有一项写作 G1G2G3G4G6G6H3,照录,疑为原件笔误。
注:原件第三题结论处夹有一处扫描件推广文字,照录会使句子读不通,故未录入,该处原文语序为「故没有满足条件的 k 值」。
注:原件第三题 R(s) 与 E(s) 的分子系数(5)扫描不清,其后续算式「ess=s→0limsE(s)=s3+3s2+2s+k5(s2+3s+2)=k10」字迹清楚,此处按该算式链照录。
注:原件第六题第(2)问小标题中「特性」与「曲线」之间有一个字符字迹不清,以〔原文不清〕标出。
上海交通大学二〇〇八年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、解题思路:根据方框图画信号流图,再用梅森公式求解.
(1)信号流图:
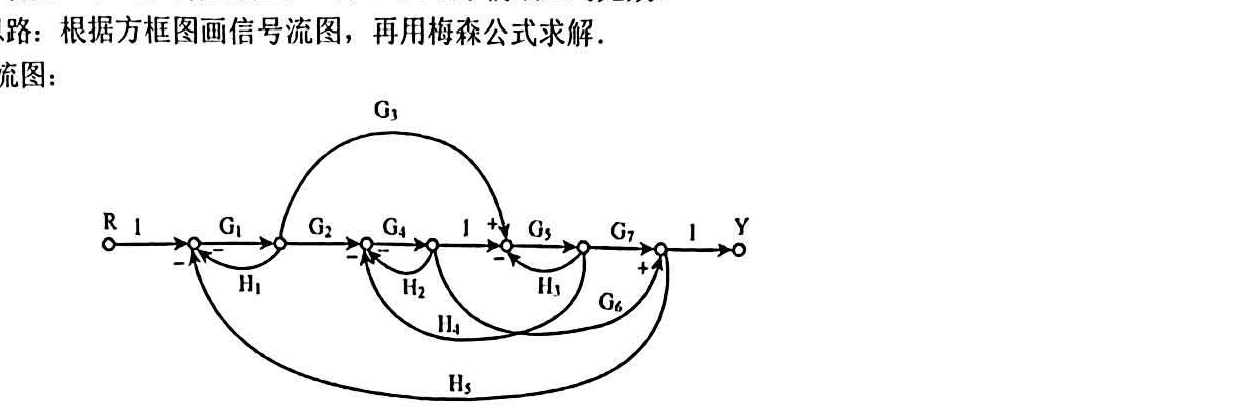
回路:L1=−G1H1, L2=−G4H2, L3=−G5H3, L4=−G4G5H4
L5=−G1G3G5G7H5, L6=−G1G2G4G5G7H5, L7=−G1G2G4G6H5
L8=G1G3G5H4G4G6H5
Δ=1−∑i=18Li+L1L2+L1L3+L2L3+L1L4+L2L5+L3L7−L1L2L3
=1+G1H1+G4H2+G5H3+G4G5H4+G1G3G5G7H5+G1G2G4G5G7H5
+G1G2G4G6H5−G1G3G5H4G4G6H5+G1G4H1H2+G1G5H1H3+G4G5H2H3
+G1G4G5H1H4+G1G3G4G5G7H2H5+G1G2G4G5G6H3H5+G1G4G5H1H2H3
前向通路:P1=G1G2G4G5G7 Δ1=1
P2=G1G3G5G7 Δ2=1+G4H2
P3=G1G2G4G6 Δ3=1+G5H3
P4=−G1G3G5H4G4G6 Δ4=1
RY=Δi=1∑4PiΔi
(结果略)按上面式子抄一遍即可
(2)信号流图:
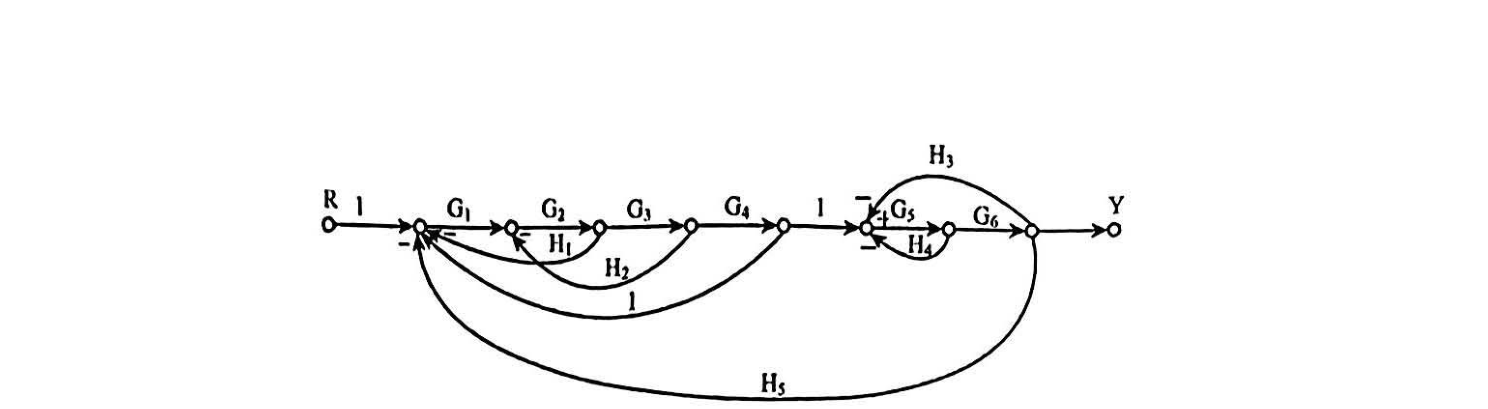
回路:L1=−G1G2H1, L2=−G2G3H2, L3=−G5G6H3
L4=−G5H4, L5=−G1G2G3G4G5G6H5, L6=G1G2G3G4
Δ=1−∑i=16Li+L1L3+L1L4+L2L3+L2L4+L3L6+L4L6
=1+G1G2H1+G2G3H2+G5G6H3+G5H4+G1G2G3G4G5G6H5
−G1G2G3G4+G1G2G5G6H1H3+G1G2G5H1H4+G2G3G5G6H2H3
+G2G3G5H2H4−G1G2G3G4G6G6H3−G1G2G3G4G5H4
前向通路:P1=G1G2G3G4G5G6 Δ1=1
RY=ΔP1Δ1
(结果图,按上面式子抄一遍即可)
注:①根据方框图画信号流图时 分离点或相加点前时要分成两个信号点;
②梅森公式化简信号流图时,仔细找到完全不相交的回路.
二、解:利用复阻抗模型
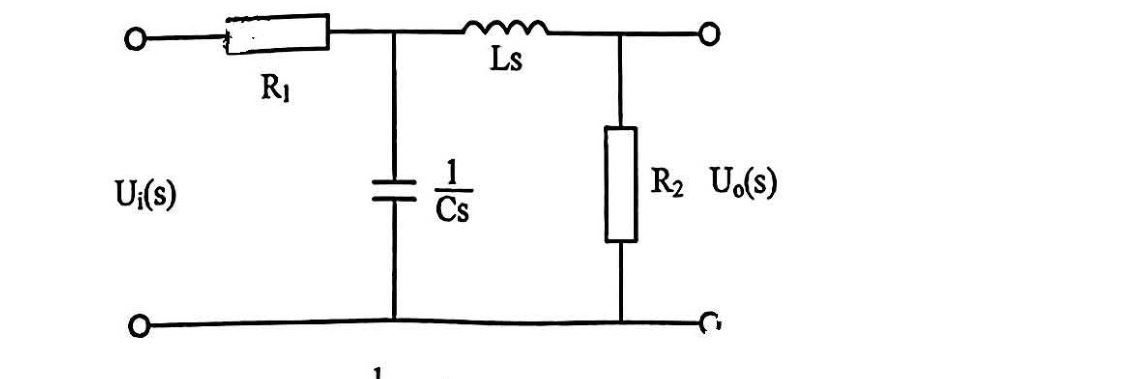
∴Ui(s)Uo(s)=R1+Cs1∥(Ls+R2)Cs1∥(Ls+R2)×Ls+R2R2
=R1CLs2+CR1R2s+Ls+R1+R2Ls+R2×Ls+R2R2
=(R1CLs2+CR1R2s+Ls+R1+R2)R2
三、分析:先用劳斯判据判断系统稳定性,再由 ess≤0.1 的要求求解满足条件的 k 值是否存在.
解:系统特征方程为
D(s)=s(s+1)(s+2)+k=s3+3s2+2s+k=0
列劳斯表
s3s2s1s01336−kk2k0
由劳斯稳定判据:6−k>0,k>0,得 0<k<6,R(s)=s25
E(s)=1+G0(s)1R(s)=s2(s3+3s2+2s+k)5(s3+3s2+2s)
由稳态误差定义:
ess=lime(t)=lims→0sE(s)=lims→0s3+3s2+2s+k5(s2+3s+2)=k10
希望输出稳态误差 ess≤0.1,即 k10≤0.1,k≥100
由 {0<k<6k≥100 可得矛盾,故没有满足条件的 k 值.
【评注】①熟记拉氏变换终值定理;②熟练掌握劳斯稳定判据.
四、分析:这是一道结合实际时的域分析题,需要真正的理解时域性能指标的物理意义,通常做法先把题干给出的已知信息列出来,再套用公式,一阶系统的时域分析
由题:ts=1min,K(s)C(s)=Ts+11,则由 ts=4T 得 T=0.25
K(s)C(s)=0.25s+11
输入信号:10℃/min,则 K(s)=s210
ess(∞)=lims→0s[s210−s210×0.25s+11]=2.5℃
∴稳态误差为 2.5℃
点评:①理解时域指标的意义;②记得一阶时域分析方法;③会计算稳态误差.
五、【思路解析】本题主要考查对奈氏曲线的理解和如何利用奈氏判据判稳
【完整步骤】①画出:ω:0+→−∞ 的奈氏曲线.
②补画增补曲线,并判稳.
(a)
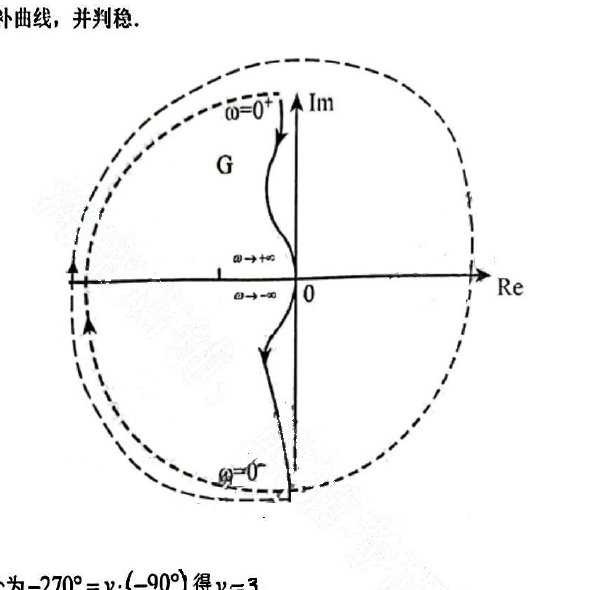
ω 在 0+ 处为 −270°=ν⋅(−90°) 得 ν=3
逆时针增补 ν⋅(90°)=270° 半径为无穷大的虚圆弧.
由图得,N−=1 N+=0,N=N+−N−=−1,
所以 Z=P−2N=2,系统不稳定.
(b)
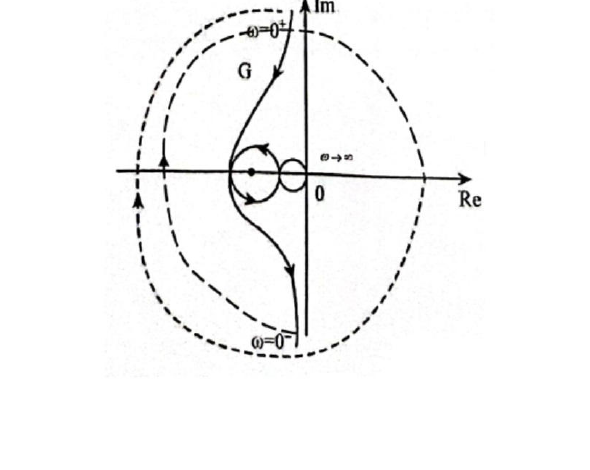
ω=0+ 处有 ν⋅(−90°)=−270°,得 ν=3,需逆时针增补 ν⋅(90°)=270° 半径为无穷大的虚圆弧.
由图得,N−=1,N+=1,N=N+−N−=0,
所以 Z=P−2N=0,系统稳定.
(c)
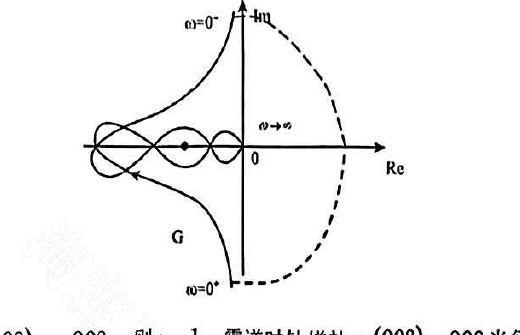
ω=0+ 处有 ν⋅(−90°)=−90°,则 ν=1,需逆时针增补 ν⋅(90°)=90° 半径为无穷大的虚圆弧.
由图得,N−=1,N+=1,N=N+−N−=0,
所以 Z=P−2N=0,系统稳定.
(d)
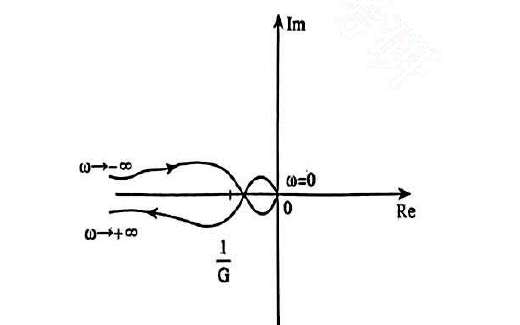
由图知,ω:0+→+∞ 时,G1 的模值 ↗:0→∞
相角:90°→180°→−180°→−150°(假设)→−180°
角度峰值
则 G 的模值 ↘:∞→0
相角 −90°→−180°→180°→150°→180
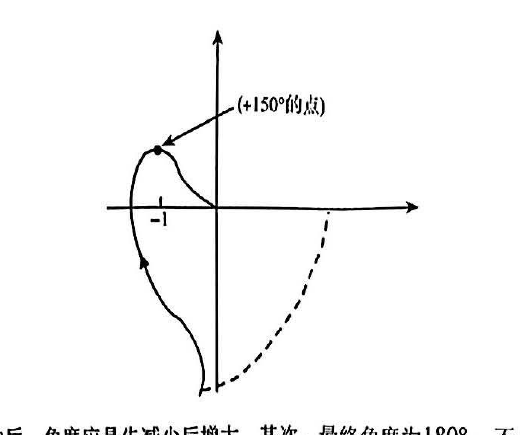
(首先过负实轴后,角度应是先减少后增大. 其次,最终角度为 180°,不是 90°)
ω=0+ 处有 ν⋅(−90°)=−90°,则 ν=1,需逆时针增补 ν⋅(90°)=90° 半径为无穷大的虚圆弧.
由图得 N−=1,N+=0,N=N+−N−=−1,
所以 Z=P−2N=2,系统不稳定.
六、解析:由串联校正后的开环对数幅频特性渐近线图形可知
校正后开环传函为:G(s)=s[(0.05s−1)(10s+1)(20s+1)]k(0.5s+1)
20lgk=20lg0.05−40lg0.050.5−20lg0.55,得 k=50
又开环校正前 Gp(s)=s(s+2)(s+20)2000=s(2s+1)(20s+1)50
可得校正环节为 Gc(s)=(0.05s+1)(10s+1)(0.5s+1)(2s+1),此校正为超前滞后校正
(2)该校正装置开环幅频对数特性〔原文不清〕曲线
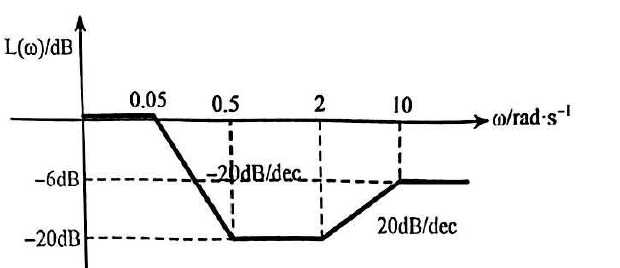
(3)由图知剪切频率 ωc=5rad/s
故 γ=180−90°+arctan0.5ωc−arctan0.055−arctan105−arctan205≈44.26°
七、解:满足 kv≥100s−1,则 k 取 100,取 ωc=20rad/s
由 bT1=10ωc,即 b=201,a=b1=20,得 T2=10
又由 L(ωc)=7.95dB,lgωc−lgT11−L(ωc)−0=20⇒T1=0.02
∴G2(s)=(T1s+1)(T2s+1)(aT1s+1)(bT2s+1)=(0.02s+1)(10s+1)(0.4s+1)(0.5s+1)
经验证,r′(ωc)=70.9°>40° 符合条件
八、分析:主要考察非线性系统的分析
解:由结构图可得线性部分的微分方程为 c¨=u,其中 u 为非线性环节的输出
u={0.5,−0.5,e+e˙>0e+e˙<0,开关线方程为 e˙=−e.
由于在比较点处有 c=r−e=6−e,综合各式并整理可得 e¨={−0.5,0.5,e+e˙>0e+e˙<0
在Ⅰ区 (e+e˙>0),对 e¨=−0.5 积分可得 −e˙2=e+c1,代入初始点 (6,0) 得 −e˙2=e−6,为开口向左的抛物线.
与开关线的交点 {−e˙2=e−6e˙=−e⇒{(2,−2)(−3,−3)(舍)
在Ⅱ区 (e+e˙<0),对 e¨=0.5 积分可得 e˙2=e+c2,代入点 (2,−2),得 e˙2=e+2,为开口向右的抛物线.
与开关线的交点 {e˙2=e+2e˙=−e⇒{(−1,1)(2,−2)(舍)
在Ⅲ区 (e+e˙>0),对 e¨=−0.5 积分可得 −e˙2=e+c3,代入点 (−1,1),得 c3=0,
{−e˙2=e−e˙=e⇒(0,0)
由此可以绘制相轨迹图:
① 中花费的时间:−e˙2=e−6,t1=∫626−e−1de=4s
② 中花费的时间:e˙2=e+2,t2=∫2−22+e−1de+∫−2−12+e1de=6s
③ 中花费的时间:e˙2=−e,t3=∫−10−e1de=2s
共需时间 t=t1+t2+t3=12s,则系统可以达到平衡位置.
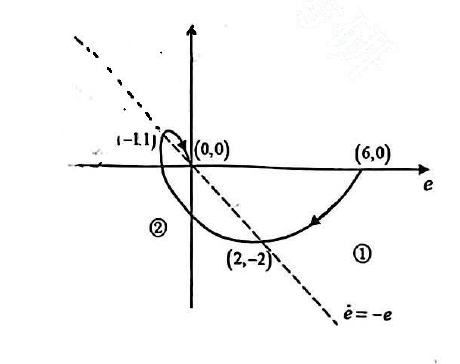
【评注】根据结构图关系列写方程即可.
-
本题较常规,常规相轨迹绘制方法即可.
-
会根据非线性部分结构框图列写前后方程.
九、思路解析:第一问考查基本功,因式分解,不难. 第二问考查极点配置. 第三问第四问类似.
完整步骤:
(1)观察到系统传递函数由零极点对消,可知原系统不能控或者不可观将传递函数改写为
G(s)=s3+3s2+2s10(s+1)
由此传递函数可直接写出能控标准型状态空间表达式
x˙=00010−201−3x+001u,y=[10100]x(1)
(2)由于该形式是能控标准型,即完全能控,可通过状态反馈任意配置极点
原特征方程是为 D(s)=s3+3s2+2s
期望特征方程为
D∗(s)=(s+2)(s+1+j)(s+1−j)=s3+4s2+6s+4
由于是能控标准型的实现,因此状态反馈阵为
(3)同理可得能观标准型为
x˙=0100010−2−3x+10100uo,y=[001]x(2)
(4)由于这是能观标准型的实现,又有零极点对消,所以不能控,不可用状态反馈任意配置极点.
【题后点评】
要做出本题除了要掌握由传递函数写状态空间表达式的方法,还要掌握极点任意配置的条件,状态反馈控制器设计方法等.
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.