2007 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 90-105 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件 p.100 第 (2) 式中 ωc 与 ωc′ 混用,第 (3) 式幅值条件的分子写作 “A”;p.103 中 y≥2.2 时的等倾线方程写作 y˙=α+10.8,与下文 y˙=−0.8 不一致;p.104 第 (1) 式矩阵第二行写作 −3 4,与 (2) 式及后文所用的 −4 不一致;p.105「题后点评」首行作「除不要掌握」。以上均按原件原样录入,未作改动。
上海交通大学二○○七年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题主要考察自动控制原理基本概念:闭环系统特点,PID 环节对系统性能的影响,稳定判据以及建模的方法和步骤。
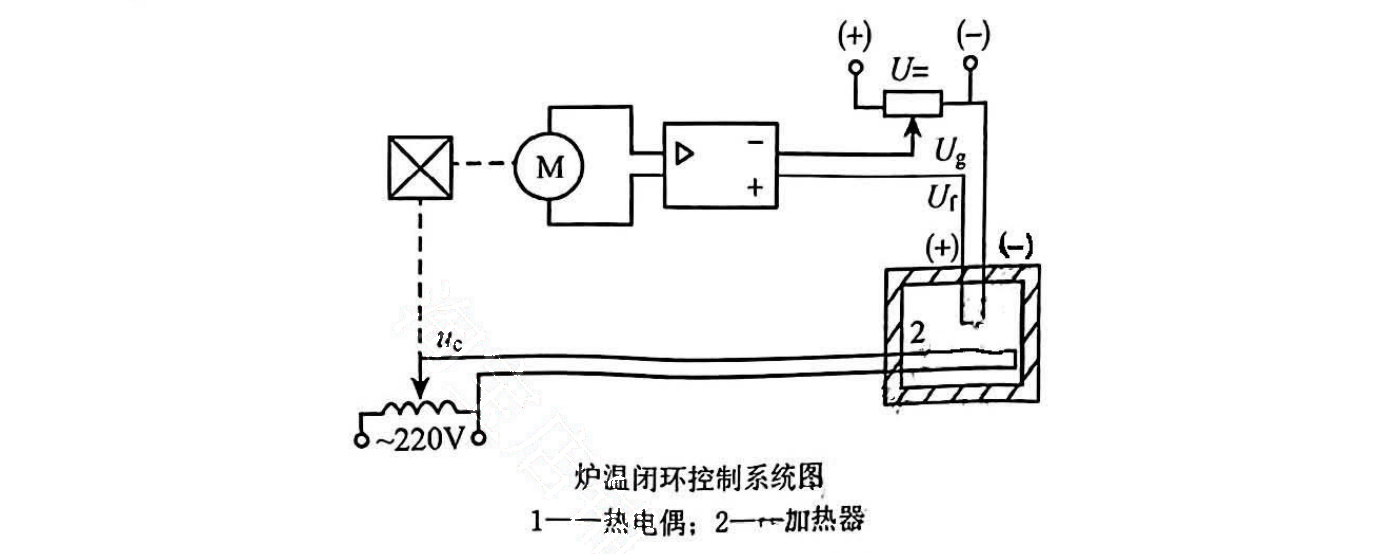
炉温闭环控制系统图
1——热电偶;2——加热器
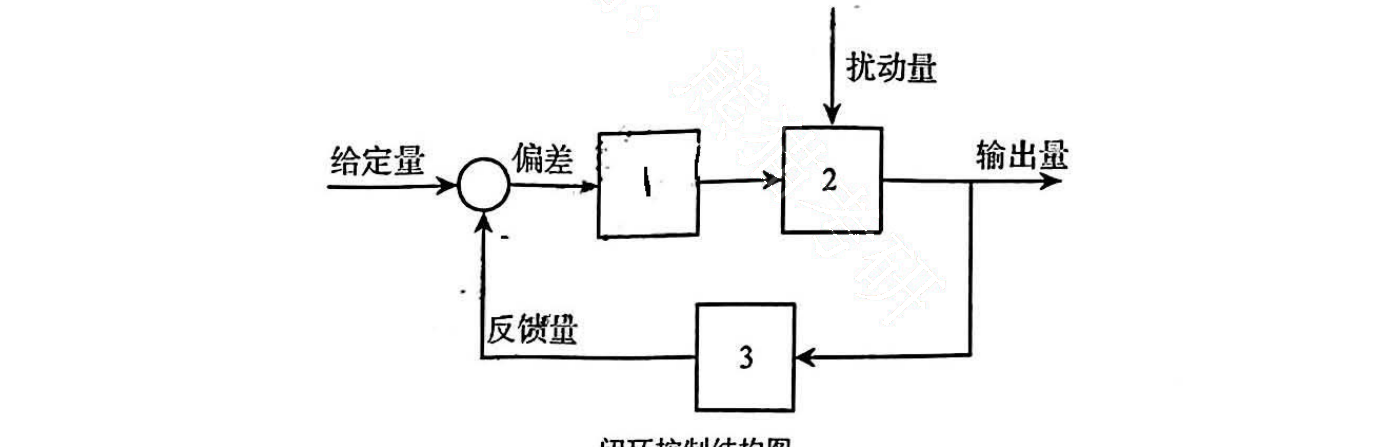
闭环控制结构图
1——控制器;2——控制对象;3——检测装置
闭环控制系统(反馈控制系统)——利用误差信号进行修正
基于负反馈基础上的“检测误差,用以修正误差”这一反馈原理组成的系统。
反馈 将输出量通过适当的测量元件将测量信号的全部或部分返回到输入端。通过比较和控制来改变误差。
控制精度、相对稳定性、抗干扰能力强。
特点:由使反馈构成闭环,利用误差信号进行控制。
系统元件参数配合不当,易产生振荡,存在稳定性问题。
系统稳定时,由外界扰动和系统内参数的变化将引起的误差可自动纠正。
2、P:比例环节 优点:可提高系统的开环增益,减小稳态误差,提高控制精度
缺点:降低稳定性
I:积分环节 优点:提高系统型别,减小稳态误差
缺点:对稳定性不利
D:微分环节 优点:只对动态过程起作用,对稳态过程 无影响
缺点:对噪声敏感
PD:比例微分环节 能反映输入信号的变化趋势,产生有效的早期修正信号,以增加系统的阻尼程度,从而改变系统的稳定性。但会造成高频信号得到放大,使系统的抗高频干扰的能力减弱。
PI:比例积分环节 提高系统型别,减小稳态误差,但可能会造成系统的不稳定。
3、简述 Nyquist 稳定判据
Nyquist 稳定判据是利用开环频率特性来判别闭环系统稳定性的判据。G(jω)H(jω),ω∈(−∞,∞) 为开环频率特性,设 G(jω)H(jω) 曲线围绕复平面上的 −1+j0 点 N−1 圈(顺时针为正),P−1 和 Z−1 分别表示开环和闭环系统在右半平面的极点个数,那么,
Z−1=N−1+P−1
- 建模方法有机理分析法和实验统计法
主要的步骤如下:
(1)确定系统的输入量和输出量
(2)将系统分解为各环节,依次确定各环节的输入量和输出量,根据各环节的物理规律写出各环节的微分方程
(3)消去中间变量,求出系统的微分方程
【评注】该题的类型为简答题 交大现已不再考察此类题型,但同学们仍需要了解这些基本的定义概念。具体可参考交大教材,闭环系统定义及特点可查阅 P3-P4;PI 和 PD 对系统性能的影响可查阅 P200-P204;奈氏判据可查阅 P140;系统建模可查阅 P10。
二、【分析】本题主要考察对常规物理建模的方法和步骤。
解:对于物块 m1 来说:
f(t)−K1[y1(t)−y2(t)]−B1[y˙1(t)−y˙2(t)]=m1y¨1(t)
对于物块 m2 来讲:
K1[y1(t)−y2(t)]+B1[y˙1(t)−y˙2(t)]−K2y2(t)−B2y˙2(t)=m2y¨2(t)
⎩⎨⎧F(s)−K1[Y1(s)−Y2(s)]−B1[sY1(s)−sY2(s)]=m1s2Y1(s)K1[Y1(s)−Y2(s)]+B1[sY1(s)−sY2(s)]−K2Y2(s)−B2sY2(s)=m2s2Y2(s)
⎩⎨⎧Y1(s)=m1s2R(s)−m1s2K2+B2s+m2s2×Y2(s)=m1s2+K1+sB1(K1+sB1)F(s)(m1s2+K1+sB1)
〔原文不清〕(原件此处两式叠排,字迹相互重叠,仅可辨认如下部分)
×(m1s2+K1+sB1)[(m2s2+K1+sB1+K2+sB2)(m1s2+K1+sB1)−(K1+sB1)](K1+sB1)R(s)(m1s2+K1+sB1)
×(m2s2+K1+sB1+K2+sB2)(m1s2+K1+sB1)−(K1+sB1)21
\begin{cases}f(t)-K_1(y_1-y_2)-B_1(\dot y_1-\dot y_2)=m_1\dfrac{d^2y_1}{dt^2}\\[10pt]K_1(y_1-y_2)+B_1(\dot y_1-\dot y_2)-K_2y_2-B_2\dot y_2=m_2\dfrac{d^2y_2}{dt^2}\end{cases}\Rightarrow\dfrac{Y_1(s)}{F(s)},\dfrac{Y_2(s)}{F(s)}$$
$x_1=y_1(t)$,$x_2=\dot y_1(t)$,$x_3=y_2(t)$,$x_4=\dot y_2(t)$,$f(t)=u(t)$。
$\dot x_1=x_2$,$\dot x_3=x_4$, $y_1=x_1$,$y_2=x_3$,
$$\dot x_2=-\dfrac{K_1}{m_1}x_1+\dfrac{K_1}{m_1}x_3-\dfrac{B_1}{m_1}x_2+\dfrac{B_1}{m_1}x_4+\dfrac{1}{m_1}f(t)$$
$$\dot x_4=+\dfrac{K_1}{m_2}x_1+\dfrac{B_1}{m_2}x_2-\dfrac{K_1+K_2}{m_2}x_3-\dfrac{B_1+B_2}{m_2}x_4$$
$$\therefore\dot x=\begin{pmatrix}0&1&0&0\\[4pt]-\dfrac{K_1}{m_1}&-\dfrac{B_1}{m_1}&\dfrac{K_1}{m_1}&\dfrac{B_1}{m_1}\\[10pt]0&0&0&1\\[4pt]\dfrac{K_1}{m_2}&\dfrac{B_1}{m_2}&-\dfrac{K_1+K_2}{m_2}&-\dfrac{B_1+B_2}{m_2}\end{pmatrix}\begin{pmatrix}x_1\\x_2\\x_3\\x_4\end{pmatrix}+\begin{pmatrix}0\\[4pt]\dfrac{1}{m_1}\\[4pt]0\\[4pt]0\end{pmatrix}u(t)$$
<!-- p.93 -->
\begin{pmatrix}y_1\y_2\end{pmatrix}=\begin{pmatrix}1&0&0&0\0&0&1&0\end{pmatrix}x$$
【评注】该题含有弹簧或阻尼器的系统,在计算力的大小时,用系数乘以相对位移或相对位移的导数,对于物体的受力方向进行判断。学会由平衡方程来列写系统的状态空间表达式,注意控制变量的选取。
三、【分析】本题主要考察方块图的传递函数计算问题。
解(1)
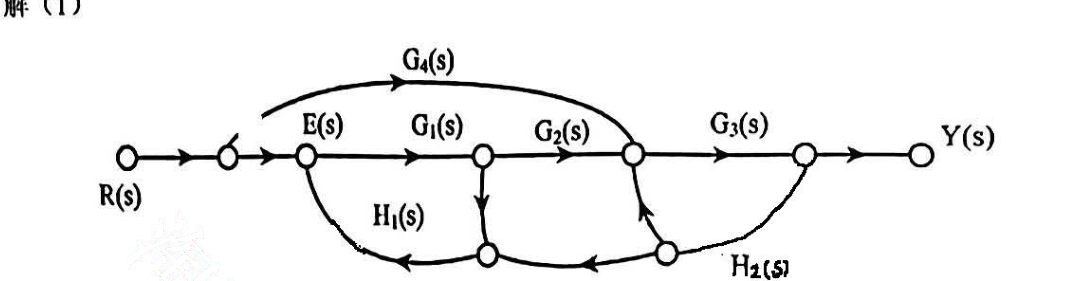
求 R(s)Y(s)。前向:T1=G1(s)G2(s)G3(s) T2=G4(s)G3(s)
回路:L1=G1(s)H1(s) L2=G1(s)G2(s)G3(s)H1(s)H2(s)
L3=G3(s)H2(s) 不接触回路 L1L3
Δ=1−G1(s)H1(s)−G1(s)G2(s)G3(s)H1(s)H2(s)−G3(s)H2(s)+G1(s)H1(s)G3(s)H2(s)
Δ1=1 Δ2=1−G1(s)H1(s)
∴R(s)Y(s)=1−G1(s)H1(s)−G1(s)G2(s)G3(s)H1(s)H2(s)−G3(s)H2(s)+G1(s)H1(s)G3(s)H2(s)G1(s)G2(s)G3(s)+(1−G1(s)H1(s))G4(s)G3(s)
求 R(s)E(s)。
前向:T1=1 T2=G4(s)G3(s)H2(s)H1(s)
回路:L1=G1(s)H1(s) L2=G1(s)G2(s)G3(s)H1(s)H2(s)
L3=G3(s)H2(s) 不接触回路 L1L3
Δ=1−G1(s)H1(s)−G1(s)G2(s)G3(s)H1(s)H2(s)−G3(s)H2(s)+G1(s)H1(s)G3(s)H2(s)
∴Δ1=1−G3(s)H2(s) Δ2=1
∴R(s)E(s)=1−G1(s)H1(s)−G1(s)G2(s)G3(s)H1(s)H2(s)−G3(s)H2(s)+G1(s)H1(s)G3(s)H2(s)1−G3(s)H2(s)+G3(s)G4(s)H1(s)H2(s)
(2)
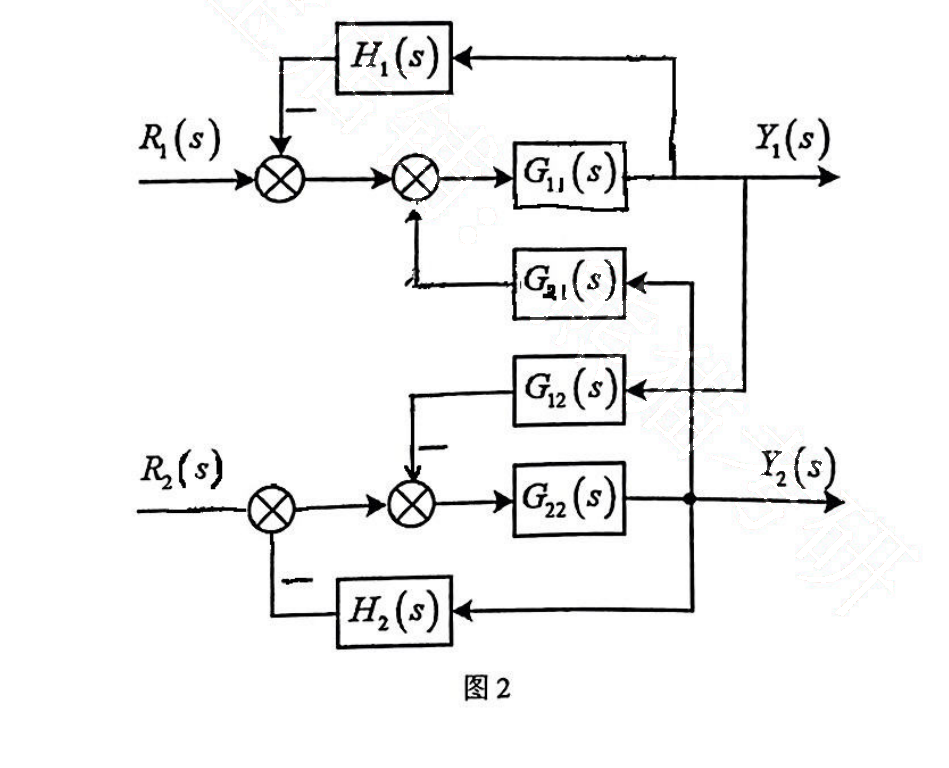
求 R1(s)Y1(s)。前向:Ta=G11(s)
回路:L1=−G11(s)H1(s) L2=G11(s)G22(s)G21(s)G12(s)
L3=−G22(s)H2(s) 不接触回路 L1L3
Δ=1+G11(s)H1(s)−G11(s)G22(s)G21(s)G12(s)+G22(s)H2(s)+G11(s)G22(s)H1(s)H2(s)
Δa=1+G22(s)H2(s)
∴R1(s)Y1(s)=1+G11(s)H1(s)−G11(s)G22(s)G21(s)G12(s)+G22(s)H2(s)+G22(s)G11(s)H1(s)H2(s)[1+G22(s)H2(s)]G11(s)
求 R2(s)Y1(s)。前向:Tb=−G22(s)G21(s)G11(s)
回路:同上。Δb=1
∴R2(s)Y1(s)=1+G11(s)H1(s)−G11(s)G22(s)G21(s)G12(s)+G22(s)H2(s)+G22(s)G11(s)H1(s)H2(s)−G22(s)G21(s)G11(s)
求 R1(s)Y2(s)。前向:Tc=−G11(s)G12(s)G22(s)
回路:同上。Δc=1
∴R1(s)Y2(s)=1+G11(s)H1(s)−G11(s)G22(s)G21(s)G12(s)+G22(s)H2(s)+G22(s)G11(s)H1(s)H2(s)−G11(s)G12(s)G22(s)
求 R2(s)Y2(s)。前向:Td=G22(s)。
回路:同上。Δd=1+G11(s)H1(s)
∴R2(s)Y2(s)=1+G11(s)H1(s)−G11(s)G22(s)G21(s)G12(s)+G22(s)H2(s)+G22(s)G11(s)H1(s)H2(s)[1+G11(s)H1(s)]G22(s)
【评注】该题只要求计算传递函数,可以使用方块图化简也可以使用梅逊公式。建议使用后者,但是题目没有要求画出信号流图,在答题纸上不必画出,同学们在草稿纸上画出即可。对于梅逊公式的使用我们在之前的评注中已经多次总结,这里不再赘述。
四、【分析】:利用终值定理求解稳态误差,拉氏〔原文不清〕与反变换求系统响应
解:(1)由结构图得,系统闭环传递函数为
Φ(s)=s2+(0.01+kmkb)s+kmKkmK
由 r(t)=t,拉氏变换得 R(s)=s21
∴E(s)=R(s)−G(s)=s21−s21⋅s2+(0.01+kmkb)s+kmKkmK
=s[s2+(0.01+kmkb)s+kmK]s+0.01+kmkb
由终值定理得,系统稳态误差为
ess=lims→0sE(s)=lims→0s⋅s[s2+(0.01+kmkb)s+kmK]s+0.01+kmkb=kmK0.01+kmkb
(2)由(1)得,当 km=10,kb=0.05 时,
ess=10K0.01+10×0.05=1,∴K=0.051
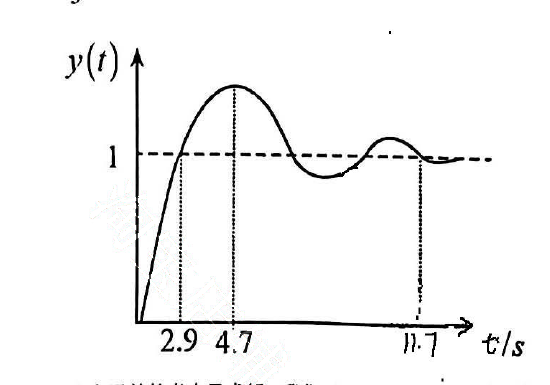
(3)闭环传函为 Φ(s)=s2+0.51s+0.510.51,其中 {ωn=0.51=0.71ξ=0.357
R(s)c(s)=s2+0.51s+0.510.51,R(s)=s1
c(s)=s(s2+0.51s+0.51)0.51 tr≈2.9s,tp≈4.71s,σp≈30%,ts%≈11.77s
L−1[c(s)]=1−1−ξ21e−ξωntsin(ωn1−ξ2t+φ)[φ=arctan(1−ξ2/ξ)]
=1−323e−0.255tsin(0.67t+69.1∘)
【评注】该题对于稳态误差的考点及求解,我们已经进行了多次总结,这里不再赘述。对于稳定系统在欠阻尼状态下的输出,我们采用如下公式:
c(t)=1−1−ξ21e−ξωntsin(ωdt+θ)
五、解题思路:题目中没有给出反馈特性,假设负反馈,根据根轨迹绘画规则作图。
完整步骤:
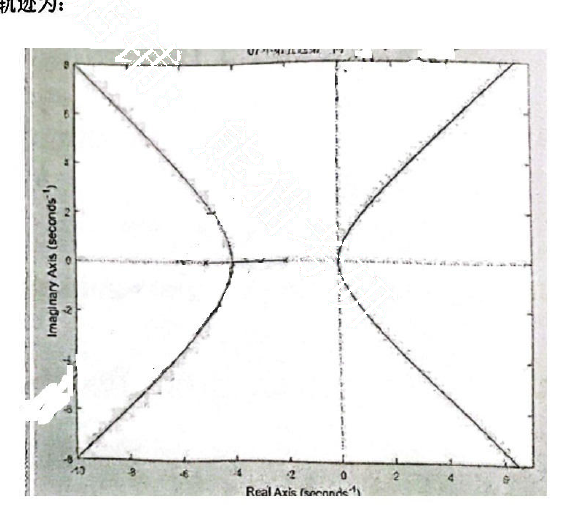
(1)系统开环传递函数为 G(s)H(s)=s2(s+2)(s+5)k,假设系统为负反馈,故绘制 180° 根轨迹。
①根轨迹起点 P1=P2=0,P3=−2,P4=−5,无零点,即 n=4,m=0,有 n−m=4 条根轨迹趋于无穷远处。
②根轨迹的渐近线:共有 n−m=4 条渐近线,ϕ=4(2l+1)π=4π,43π,45π,47π
σa=4i=1∑nPi−j=1∑mZj=−47
③实轴上的根轨迹区段 [−5,−2]
④根轨迹在实轴上的分离点:dsdk=4s3+21s2+20s=0,s1=−45(舍),s2=−4,s3=0
⑤根轨迹与虚轴交点:系统闭环特征方程为:D(s)=s4+7s3+10s2+k
列劳斯表如下:s4 1 10 k 此时系统不稳定
s3 7 0
s2 10 k
s1 −107k 0
s0 k
此时系统根轨迹为:
(2)当 H(s)=1+2s 时,设系统为负反馈系统,则开环传递函数
G(s)H(s)=s2(s+2)(s+5)k(1+2s)=s2(s+2)(s+5)2k(s+21)
故绘制 180° 根轨迹
①根轨迹起点,P1=0=P2,P3=−2,P4=−5,n=4 z1=−21 m=1,
有 n−m=3 条根轨迹趋于无穷远处
②根轨迹渐近线,共有 n−m=3 条渐近线,φa=3(2l+1)π=⎩⎨⎧l=0,3πl=1,πl=2,35π
σa=3−7+21=−613≈−2.2
③实轴上的根轨迹区段:(−∞,−5],[−2,−21]
④与虚轴的交点:s=±j213,k=491
系统根轨迹如下所示
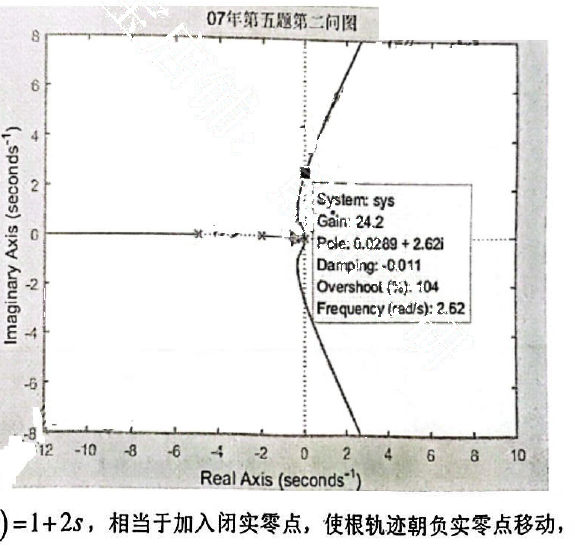
系统加入 H(s)=1+2s,相当于加入闭实零点,使根轨迹朝负实零点移动,较之前稳定(系统朝左移动)
【评注】常规根轨迹的绘制方法我们在 1997 年第三大题的评注已进行了总结,这里不再赘述。增加零点或极点对系统稳定性的影响可以查阅交大教材 P109。
六、【分析】本题主要考察根据系统指标求增益系数 K。
【解】伯德图如下:
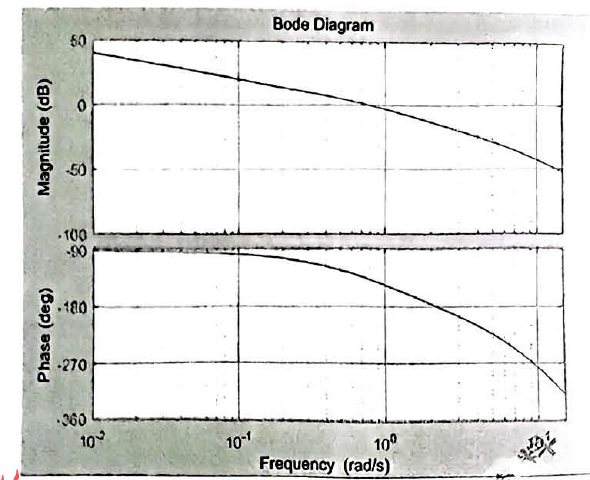
由于 K 未知,故画出两示意图,如下:
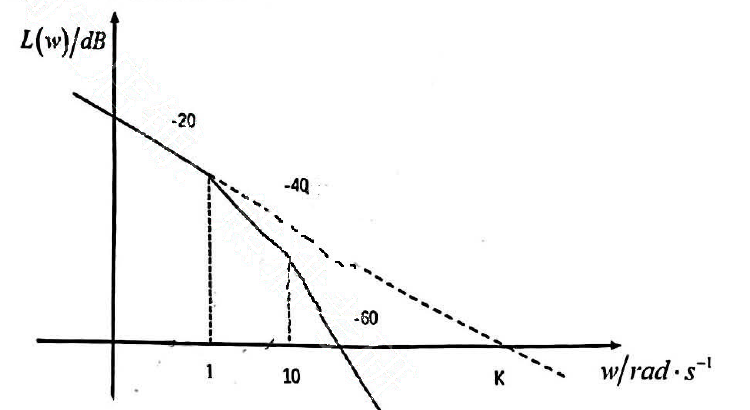
当 ωc 较小时,-20db 的延长线交横轴于 K
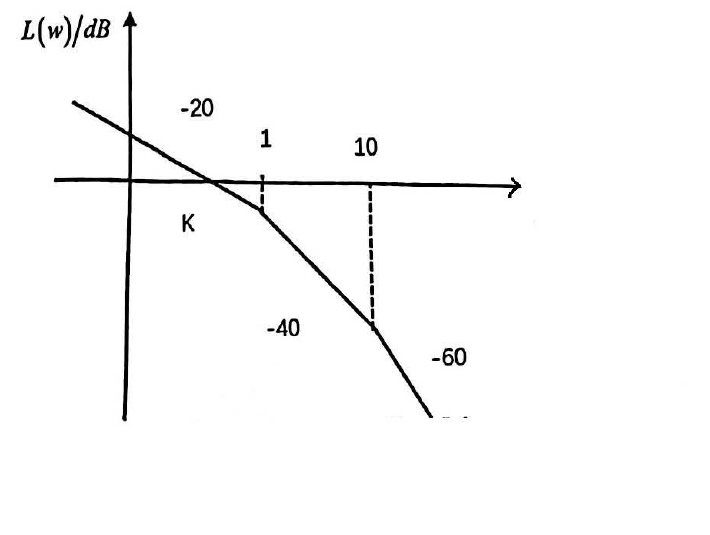
当 ωc 较大时,-20db 线交横轴于 K
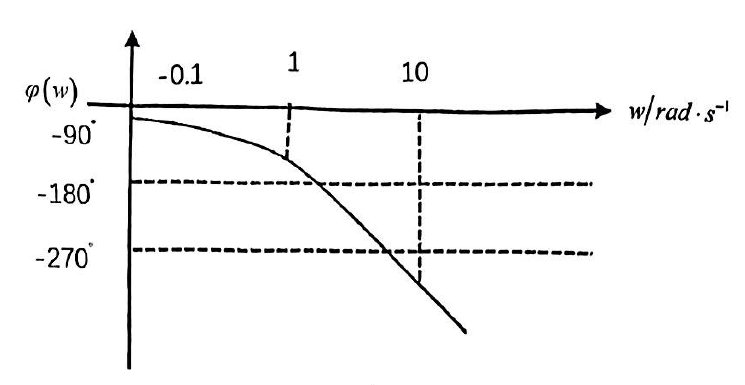
(1)由 ∣G(jωc)∣=1 得 jωcωc2+1(0.1ωc)2+1K=1,设 ωc=5rad/s 代入得 K=28.5
(2)
γ=180∘+∠G(jωc′)=180∘−90∘−arctanωc′−arctan0.1ωc−0.1ωc′×57.3∘=40∘
解得 ωc′=0.85rad/s
又 ∣G(jωc)∣=1⇒K≈1.12
(3)∠G(jωg)=−180∘=−90∘−arctanωg−arctan0.1ωg−0.1ωg×57.3∘
解得 ωg=2.2rad/s
由幅值裕度得 ∣G(jωg)∣=0.1
得 ωgωg2+1(0.1ωg)2+1A=0.1⇒K=0.54
七、【分析】本题主要考察无源网络的校正系统的设计问题。
解答:ωc0⋅2ωc07=1,ωc0=3.74,γ(3.74)=−3.80∘<40∘
选取滞后校正,根据相角裕度要求取 ∠G0′(jωc)=−180∘+40∘+10∘=−130∘
则 −90∘−arctan2ωc−arctan6ωc=−130∘,解 ωc=1.125 满足题意
τ1=0.1ωc 得 τ=980,由 20lg∣G(jωc)∣ωc=1.125=20lgβ,得 β=5.33
故 Gc(s)=47.37s+1980s+1(保持原开环增益不变)
验证 G(s)⋅Gc(s)=s(2s+1)(6s+1)(47.37s+1)7(980s+1)
ωc=1.125,ωg=3.357,γ=180∘−∠G(jωc)⋅Gc(jωc)=45.39∘
20lgkg=15.14 满足要求
【评注】该题已经说明采用滞后校正,具体可查阅交大教材 P180 滞后校正的设计步骤。
八、分析:非线性系统相平面分析法.
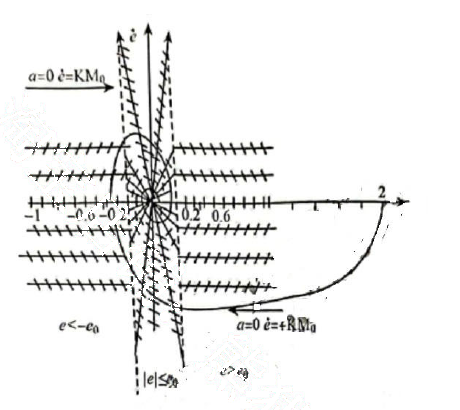
法 1:解:取状态变量为 e(t) 和 e˙(t),〔原文不清〕饱和特性列写三个线性微分方程
Te¨+e˙−KM=Tr¨+r˙,e≤−e0
Te¨+e˙+Ke0Me=Tr¨+r˙,∣e∣<e0
Te¨+e˙+KM=Tr¨+r˙,e≥e0
可知开关线 e=−e0 和 e=e0 将相平面分为负饱和区,线性区和正饱和区当 r(t)=2⋅1(t) 时,可得
Te¨+e˙−KM=0,e≤−e0
Te¨+e˙−Ke=0,∣e∣<e0
Te¨+e˙−KM=0,e≥e0
这里涉及在饱和区需要确定形如 Te¨+e˙+A=0(A 为常数)的相轨迹,由此可得相轨迹微分方程 dede˙=Te˙−e˙−A=00 相轨迹无奇点,而等倾线方程 e˙=1+αA−A 为一簇平行于横轴的直线,
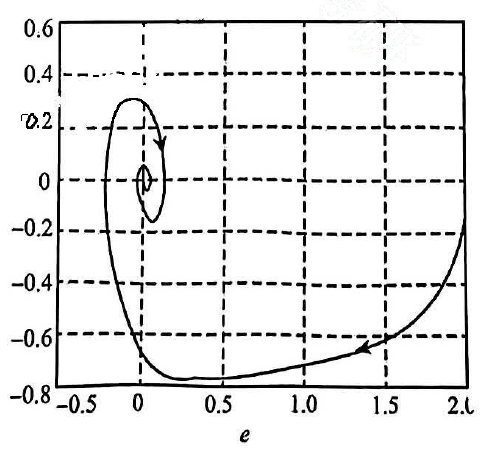
其斜率 k 均为零。令 α=0 得 e˙=−A 即为特殊的等倾线(k=α=0),代入给定参数求得线性区的奇点为原点,且为实奇点,其特征根为 s1,2=−0.5±j1.94,所以奇点为稳定焦点。由零初始条件和输入 r(t)=2⋅1(t) 得 e(0)=2,e˙(0)=0 绘制系统相轨迹如图所示。由图可见,相轨迹 e<−e0 区域渐近趋近于 e˙=KM 的等倾线;在 e>e0 区域,渐近线趋近于 e˙=−KM 等倾线。相轨迹最终趋于坐标原点,系统稳定。
(a)等倾线法
(b)MATLAB 法
(c)时间响应(MATLAB)
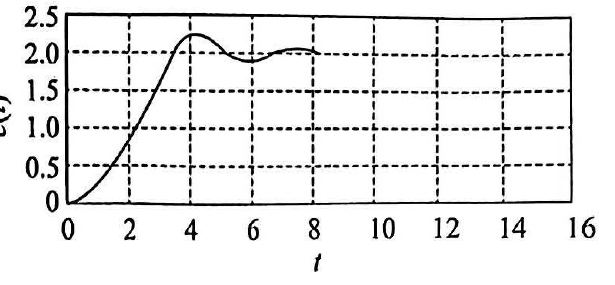
由图可知 σ%=c(∞)c(tp)−c(∞)×100%≈22.29−2×100%=14.5%,稳态误差为 0。
法 2:【解】e(t)=r(t)−y(t)=2−y(t)
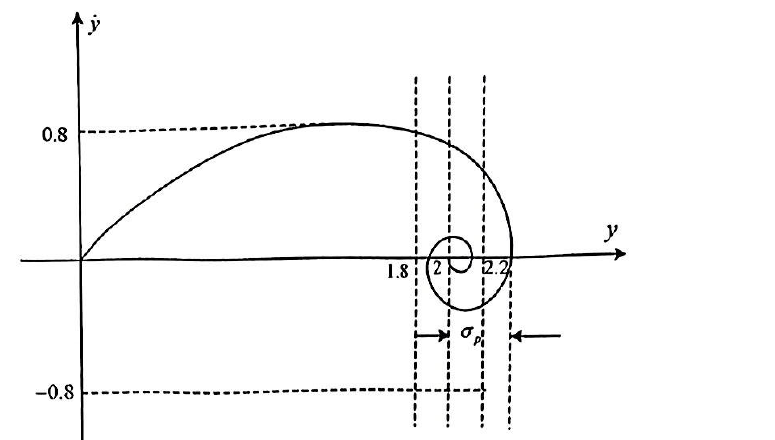
当 1.8<y(t)<2.2
y¨(t)+y˙(t)+4y(t)=4r(t)
当输入为阶跃函数时,则在 t<0,r=0
y¨(t)+y˙(t)+4y(t)=0
系统的特征方程:s2+s+4=0
系统特征根:s=2−1±−15
系统的奇点为稳定焦点。当 r(t)=2⋅1(t),dydy˙=y˙8−4y−y˙,所以奇点为 (2,0)
当 y≤1.8,dydy˙=y˙0.8−y˙=α y˙=α+10.8 等倾线为平行于 y 轴的直线 α=0,y˙=0.8
当 y≥2.2,dydy˙=y˙−0.8−y˙=α y˙=α+10.8 等倾线为平行于 y 轴的直线 α=0 y˙=−0.8
系统相轨迹形状以及系统最大超调量 σp 如图所示,系统稳态误差为零
【评注】1. 二阶非线性系统要会用相轨迹法进行分析。
- 相轨迹绘制步骤要会掌握,会判断奇点类型。
九、思路解析:
本题考查由传递函数写能控型或能观型状态空间表达式的方法,以及状态反馈矩阵的设计。
完整步骤:
(1)观察到系统传递函数由零极点对消,可知原系统不能控或者不可观将传递函数改写为
G(s)=s2+4s+3s+1
由此传递函数可直接写出能控标准型状态空间表达式
x˙=[0−314]x+[01]u,y=[11]x(1)
由于该形式是能控标准型,即完全能控,可通过状态反馈任意配置极点
原特征方程为 D(s)=s2+4s+3
期望特征方程为 D∗(s)=(s+1)(s+2)=s2+3s+2
由于是能控标准型的实现,因此状态反馈阵为
(2)同理可得能观标准型为
x˙=[01−3−4]x+[11]u,y=[01]x(2)
rankPc=rank[bAb]=rank[11−3−3]=2=n,系统不完全可控
所以不能任意配置极点,但目前要配置的极点是与开环极点相同的 −1,故存在可能,取状态
反馈,
u=[f1f2][x1x2]+v
则闭环的动态矩阵为
[01−3−4]+[11][f1f2]=[f11+f1−3+f2−4+f2]
其特征多项式 φ(λ)=(λ+1)(λ+3−f1−f2)
因此只要 f1+f2=1 都可以作为反馈
例如 f1=0,f2=1
题后点评:
要做出本题除不要掌握由传递函数写状态空间表达式的方法,还要掌握极点任意配置的条件,状态反馈控制器设计方法等。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.