2006 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 79-89 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原答案第一题填空题的第 7、8 两空答案与真题题号疑似错位(“将特征方程的根向 s 左平面移动”对应真题第 8 空,“负实部零点”对应真题第 7 空),此处照录原文。
上海交通大学二〇〇六年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题考察自控原理的基础知识以及相关定义概念。
【解】1. 传递函数,状态空间表达式 2. 稳态特性
-
系统特征方程的所有根都位于复平面虚轴的左侧。
-
正实部根 5. 输入信号的性质和作用点 6. 稳态分量
-
将特征方程的根向 s 左平面移动,来改善闭环系统的相对稳定性。
-
负实部零点
-
描述函数法,相平面法,李亚普诺夫法 10. 0
【评注】本题为填空题,虽然交大已经不再如此考查,但本题也有很多基础知识来值得我们学习和记忆。很多考点也在我们的大题中反复出现。请同学们认真对待 20 年真题中仅有的一道填空大题,对照交大教材对相关知识点进行理解。
二、【分析】本题考察对于物理模型的系统建模问题。
【解】对物体进行受力分析,可列如下微分方程
−B(y˙−u˙)−k(y−u)=my¨
对其进拉氏变换
−Bs[Y(s)−U(s)]−k[Y(s)−U(s)]=ms2Y(s)
U(s)Y(s)=ms2+Bs+kBs+k
【评注】1. 对于系统建模是交大每年必考的题型,一般第一问列为微分方程,第二问进行拉氏变换得到系统的传递函数。同类型题也可以参考 2007 年上海交通大学研究生入学考试真题第一大题。
- 该类题型今年已不常考,但同学们仍按必考知识点来准备。利用所受合力等于质量乘以加速度。应对物体的受力分析有深刻的把握,那么此类题型将成为必得分考题。
三、【分析】本题考查使用梅逊公式来对信号流图求解传递函数。
【解】(1)
l1=−G2H1l4=−G1G2G3H4l1l5=G2G4H1H4
l2=−G2G3H2l5=−G3H3l2l5=G2G3G4H3H4
l3=−G1G2H2l3l4=G1G22G4H2H4
Δ=1−∑j=15lj+l1l5+l2l5+l3l4
P1=G1G2G3Δ1=1
P2=G4Δ2=1+G1G2H2+G2H1+G2G3H3
R(s)Y(s)=Δi=1∑2PiΔi
(2)
l1=−G1G2H1P1=G1G2G3Δ1=1
l2=−G2G3H2P2=G1G4Δ2=1
l3=−G1G2G3Δ=1−∑j=15lj
l4=−G1G4R(s)Y(s)=Δi=1∑2PiΔi
l5=+G1G2G4H1H2
【评注】1. 梅逊公式来求传递函数是交大近年来的命题趋势 也是一种极为基础的题型,所用到的公式:R(s)C(s)=Δ1∑i=1nPiΔi;
-
注意的事项,不要漏掉前向通路、回路及不接触的回路、结构图等效画法多种多样,但结果唯一。
-
当系统给出的是方块图,以此求传递函数,没有画信号流图的画法要求,无需在答题纸上画出信号流图,只需在演算纸上画出求取即可。
四、【分析】本题考查由系统的方块图和给定系数来计算系统的相关系数。
【解】G1(s)=s+3+Kf1,G(s)H(s)=s(s+3+Kf)K1
GB(s)=s2+(3+Kf)s+K1K1GB(s) 为系统的闭环传递函数
(1)当 K1=25 Kf=0 G(s)H(s)=s(s+3)25
kv=lims→0sG(s)H(s)=lims→0s(s+3)s⋅25=325
单位斜坡输入 R(s)=s21 ess=kv1=253
(2)当 K1=25 Kf=4 G(s)H(s)=s(s+7)25
kv=lims→0sG(s)H(s)=lims→0s(s+7)s⋅25=725
单位斜坡输入 R(s)=s21 ess=kv1=257
(3)kv=ess1=10=3+KfK1
{ωn2=K12ξωn=3+Kf{ωn2=K11.4ωn=3+Kf{K1=196Kf=16.6{ξ=0.7ωn=14
其中 ξ=0.7 θ=arccosξ=46∘,46∘=0.802
tr=ωn1−ξ2π−θ=141−0.723.14−0.802≈0.23sts=ξωn3=0.306s
σ%=e−1−ξ2πξ=4.6%
【分析】1. 本题考查稳态误差的计算和控制系统的动态响应指标的计算,必须要熟记的是二阶系统欠阻尼状态下的超调量、上升时间、延迟时间、调整时间相关公式。同时把握它们的定义,具体请参考教材 P74。请同学们把握一阶系统、二阶系统的动态响应公式。
- 对于稳态误差,我们必须记下稳态误差系数的公式,kp、kv、ka 对应的 essp、essv、essa 计算方法,具体请参考交大教材 P64 对应的表格和图 3-8.
五、【分析】本题考查广义根轨迹的画法,广义根轨迹是一个以上参数连续地从 0 到 ∞ 变化形成的根轨迹。
【解】两个参数变化,开环传递函数 G(s)H(s)=s(s+1)(0.25s+1)Kp(1+TDs)
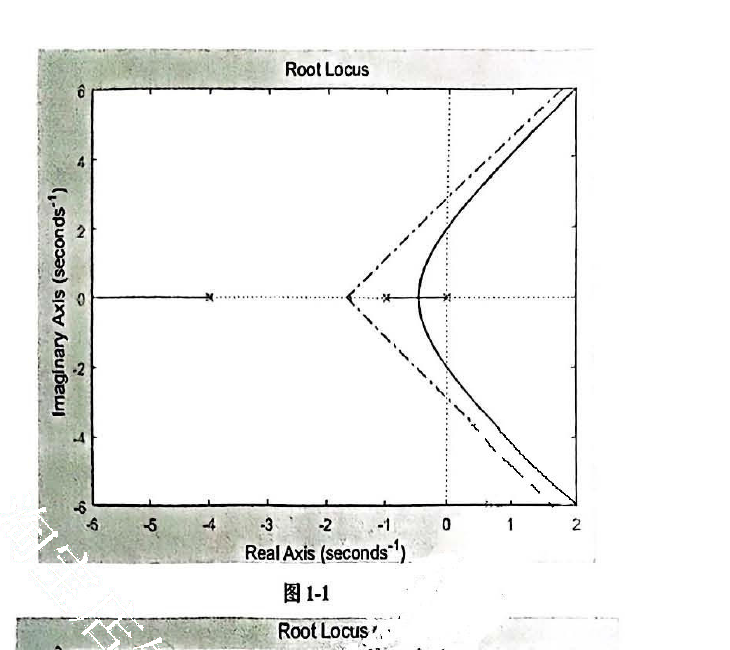
①先令 TD=0 得 G1(s)H1(s)=s(s+1)(0.25s+1)Kp 做出其根轨迹图 1-1 所示
(1)三个极点 P1=0,P2=−1,P3=−4
(2)实轴上的根轨迹 (−∞,−4],[−1,0]
(3)渐近线 ⎩⎨⎧σ=−35θa=±60∘,180∘
(4)与虚轴的交点 s=jω 代入 D(s)=s(s+1)(0.25s+1)+Kp
{(1−0.25ω2)ω=0Kp−1.25ω2=0{ω=0Kp=0{ω=2Kp=5{ω=−2Kp=5
(5)分离点 dKp/ds=0⇒3s2+10s+4=0 s1=−0.46 s2=−2.88(舍)
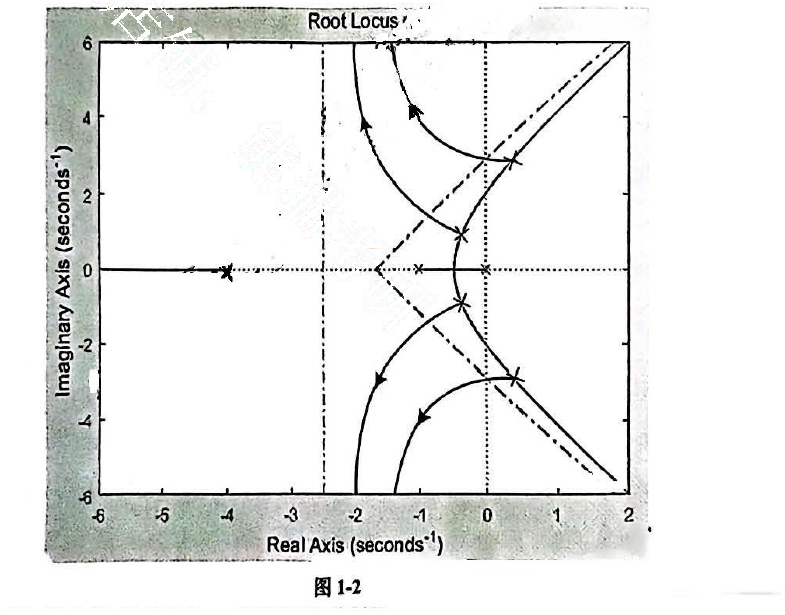
② TD=0 D(s)=41s3+45s2+s+Kp+KpTDs=0
G2(s)H2(s)=4Kp1s3+4Kp5s2+Kp1s+1TDs
图 1-2 为其对应的根轨迹
该条根轨迹的起始极点位于图 1-1 的根轨迹上
(1)系统的三个极点之和 p1+p2+p3=−5,一个零点 z1=0
(2)渐近线 ⎩⎨⎧σa=−25θa=±90∘
六、【分析】本题考查 Nyquist 曲线的画法和 Nyquist 判据
【解】(a)G(s)H(s)=s(s−1)2(s+3)
G(j0+)H(j0+)=∞∠−270∘G(j∞)H(j∞)=0∠−90∘
G(jω)=jω(jω−1)(jω+1)2(jω+3)(jω+1)=−ω2+18+jω3+ω2(3−ω2)
与虚轴无交点,与实轴交点 Re=−2(ω=3)
渐近线:Re=−8
作出 Nyquist 曲线如下所示:
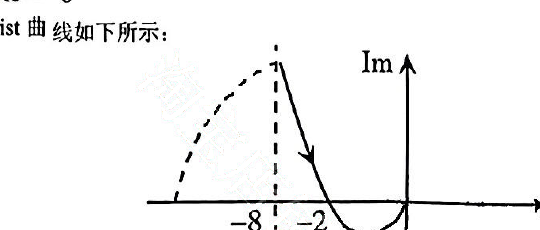
z=P−2N=1−2×(1−21)=0.系统稳定
(b)G(s)H(s)=s2(5s+1)(1−s)1
G(j0+)H(j0+)=∞∠−180∘G(j∞)H(j∞)=0∠−180∘
G(jω)H(jω)=(jω)2(5jω+1)(1−jω)1=−ω2[(1+5ω2)2+(4ω)2]−(1+5ω2)+j4ω
做出的 Nyquist 曲线如下所示
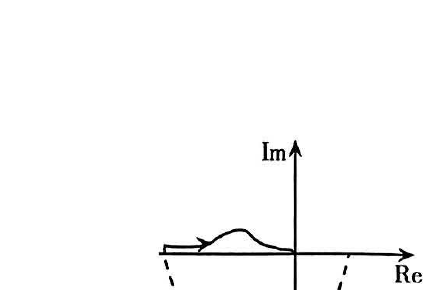
P=1N+=0N−=−1z=P−2N=1−2×(−1)=3系统不稳定
【评注】1. 本题常规的 Nyquist 曲线绘制问题,所用到的公式为 z=P−2N=P−2(N+−N−)
- 注意应根据系统的型别来进行补线,千万不要忽视该点,会直接影响系统稳定性的判别。Nyquist 曲线的绘制的步骤如题(a)、(b)所示 ①G(jωx)H(jωx),②G(j∞)H(j∞),③G(jω)H(jω) 之后分别计算出与实部的交点,与虚部的交点,渐近线,未必都存在,同学们酌情来求。
七、【分析】本题考查无源系统的串联滞后校正问题。
【解析】H(s)=1 G(s)H(s)=s(s+1)(51s+1)5K
kv=lims→0sG(s)H(s)=5K≥20K≥100
取 K=100 G(s)H(s)=s(s+1)(51s+1)20
计算系统的截止频率为:ωc⋅ωc⋅120=1
ωc=20rad⋅s−1γ=180∘+φ(20)=−29.206∘≤60∘
用滞后校正:Gc(s)=Ts+1bTs+1(b<1)
①φ(ωc2)=−180∘+γ0+(5∘∼12∘)=−115∘ 其中 γ0=60∘
ωc2≈0.38rad/s
②bT21=(41∼101)ωc2 bT2=26.32
③b=10−20L(ωc2)=0.02 T2=1316 L(ωc2)=20lg0.3820=34.42dB
④可得 Gc(s)=1316s+126.32s+1
⑤用试探法 ωg=2.2rad⋅s−1 时,φ(ωg)=−180∘
增益裕度 GM=−20lgG(ωg)=22dB>8dB
相位裕度 γ=180∘+φ(ωc2)≈60∘
其中 φ(ωc2)=−90∘+arctanωc2−arctan51ωc2+arctan26.32ωc2−arctan1316ωc2
∴校正成立
八、【分析】本题考查负倒描述函数法和相轨迹绘制问题。
【解】1. N(x)G(jω)=−1
πx42⋅s(Ts+1)(0.1s+1)10K=−1
π⋅0.142⋅jω⋅(Tjω+1)⋅(0.1jω+1)10K=−1
−π4002K=j10(0.1×10j+1)(10Tj+1)
−π4002K=j10(j+1)(10Tj+1)
−π4002K=j10(1−10T)−10(10T+1)
令虚部等于零 1−10T=0 T=0.1
−π4002K=−20⇒K=0.11
2.(Ⅰ)当输入为阶跃函数 r(t)=R⋅1(t)
e(t)=r(t)−c(t)=R−c(t),e˙=−c˙,e¨=−c¨
e(t)c(t)=(Ts+1)sK其中 e(0)=R, e˙(0)=0
Ke(t)=Tc¨(t)+c˙(t)⇒Ke(t)=−Te¨(t)−e˙(t)
Te¨+e˙+Ke=0
dede˙=Te˙−e˙−Ke=α奇点(0,0)
e˙=Tα+1−Ke相轨迹如下
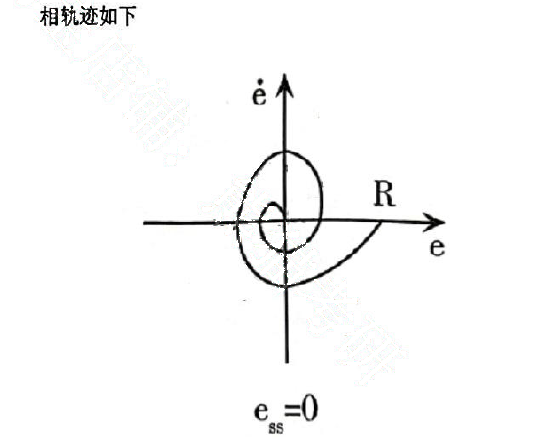
ess=0
(Ⅱ)e(t)=r(t)−c(t)=vt−c(t)
e˙=v−c˙,e¨=−c¨;e˙(0)=v,e(0)=0
e(t)c(t)=s(Ts+1)K
Ke(t)=Tc¨(t)+c˙(t)⇒Ke=−Te¨−e˙+v
dede˙=Te˙v−Ke−e˙=α奇点(Kv,0)
e˙=Tα+1v−Ke相轨迹如下
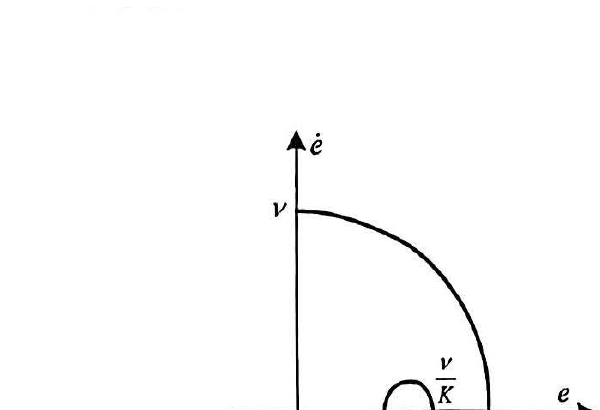
由于是斜坡输入,无超调量,稳态误差 ess=Kv
【评注】1. 当系统处于自振的状态,有 G(jω)N(x)=−1,也即非线性部分和线性部分的乘积为 −1 来做这道题。由于等式左边只有实部,因此令等式右边的虚部为零得到 T,再求出 K。
- 同学有无注意到系统为欠阻尼状态,会不会产生奇点是否稳定的疑问,我们在此证明奇点为稳定。系统的闭环特征方程为 D(s)=Ts2+s+k=0,s1,2=2T−1±1−4kT
因为系统下阻尼 ∴1−4KT<0,可知 s1,2 为一对有负实部的共轭复根
而奇点对应的多项式为 Ts2+s+k=0,s1,2=2T−1±1−4KT 由此可知奇点稳定
九、【分析】本题考查状态方程的解和状态反馈的极点配置问题。
【解】
- eAt=L[(sI−A)−1]=[s2−1s+3]−1=[s+3−21s](s+2)(s+1)1=(s+2)(s+1)s+3(s+2)(s+1)−2(s+2)(s+1)1(s+2)(s+1)s
s+2−1+s+12s+22+s+1−2s+2−1+s+11s+22+s+1−1拉氏变换[−e−2t+2e−t2e−2t−2e−te−t−e−2t2e−2t−e−t]
- rankPc=rank[b,Ab,A2b]=rank00101−31−37=3=n 系统可控
状态矩阵 k=[k1,k2,k3]
期待极点组成的特征多项式 D(s)=(s+2)(s+1+j)(s+1−j)=s3+4s2+6s+4
∣sI−(A−bk)∣=s0k1−1sk2+20−1s+k3+3=s3+(3+k2)s2+(2+k2)s+k1
类比法 k=[4,4,1]


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.