

2005 年上海交通大学 816 自动控制原理 试题
2005 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 35-39 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:原件第四题(2)b 中极点“-1±j”在原件上未写出 j 的系数,且句末无标点,照录未改。 注:原件第六题 b 中的“剪切频率”为原件用词,照录未改。 注:原件第八题“系统的开环传递函数 G(s)H(s)。”一句在原件上即无谓语动词,照录未改。 注:原件第三题(2)末句原件无句末标点,照录未改。
上海交通大学二〇〇五年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、(20 分)
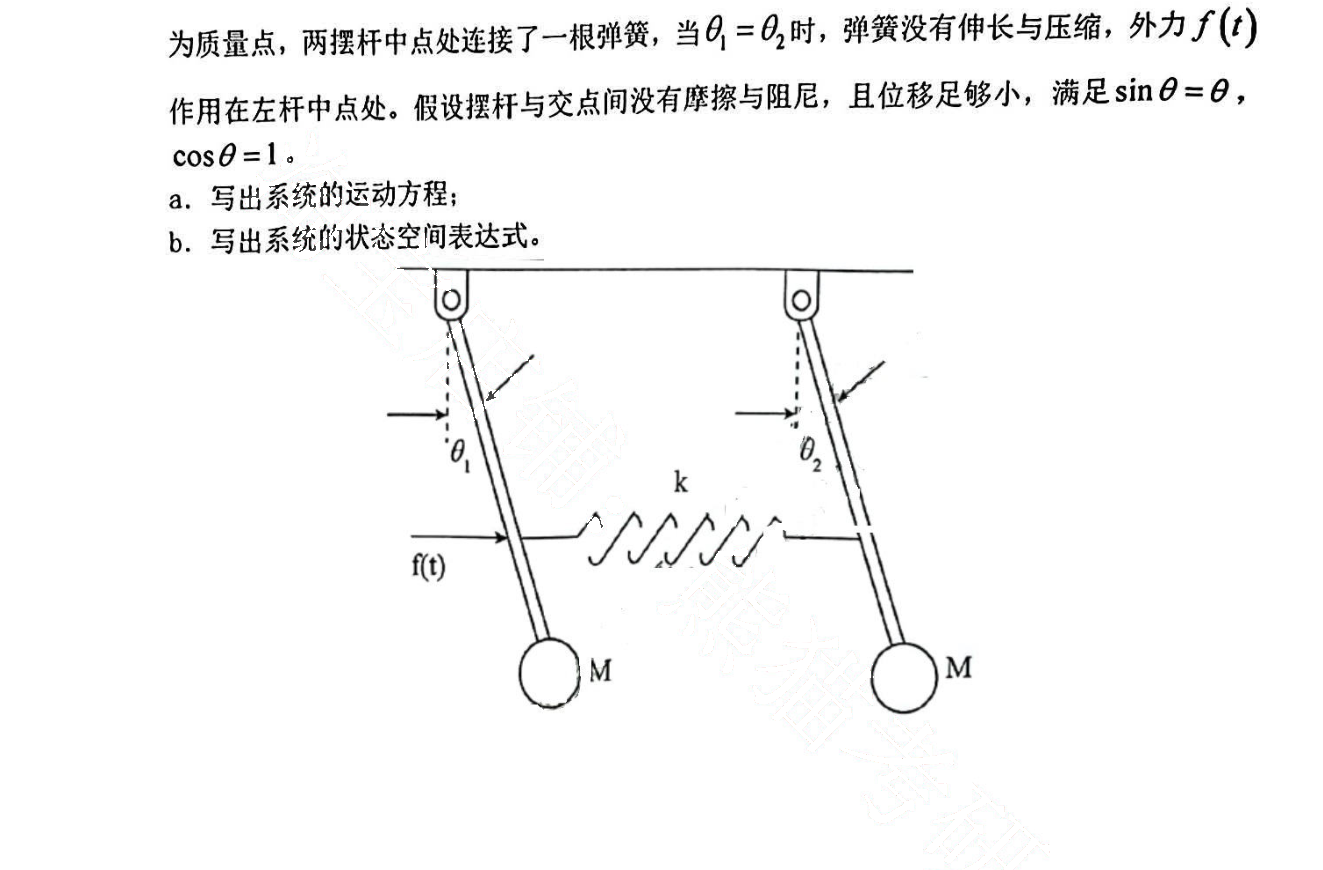
(1)图中为一摆杆系统,两摆杆长度均为 L,摆杆质量忽略不计,摆杆末端的质量块 M 视为质量点,两摆杆中点处连接了一根弹簧,当 时,弹簧没有伸长与压缩,外力 作用在左杆中点处。假设摆杆与交点间没有摩擦与阻尼,且位移足够小,满足 ,。
a. 写出系统的运动方程;
b. 写出系统的状态空间表达式。
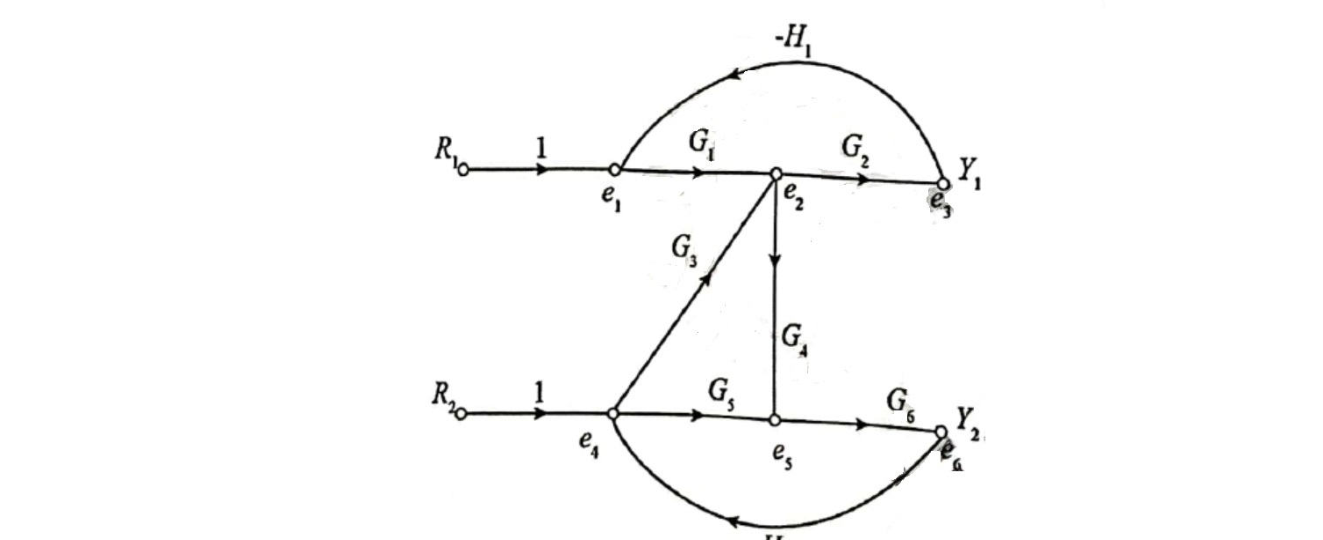
(2)系统的信号流图如图所示,求传递函数 和 。
二、(20 分)(1)某单位负反馈系统的开环传递函数为 ,若系统以 的频率作等幅振荡,试利用劳斯判据求 K 和 a 的值。
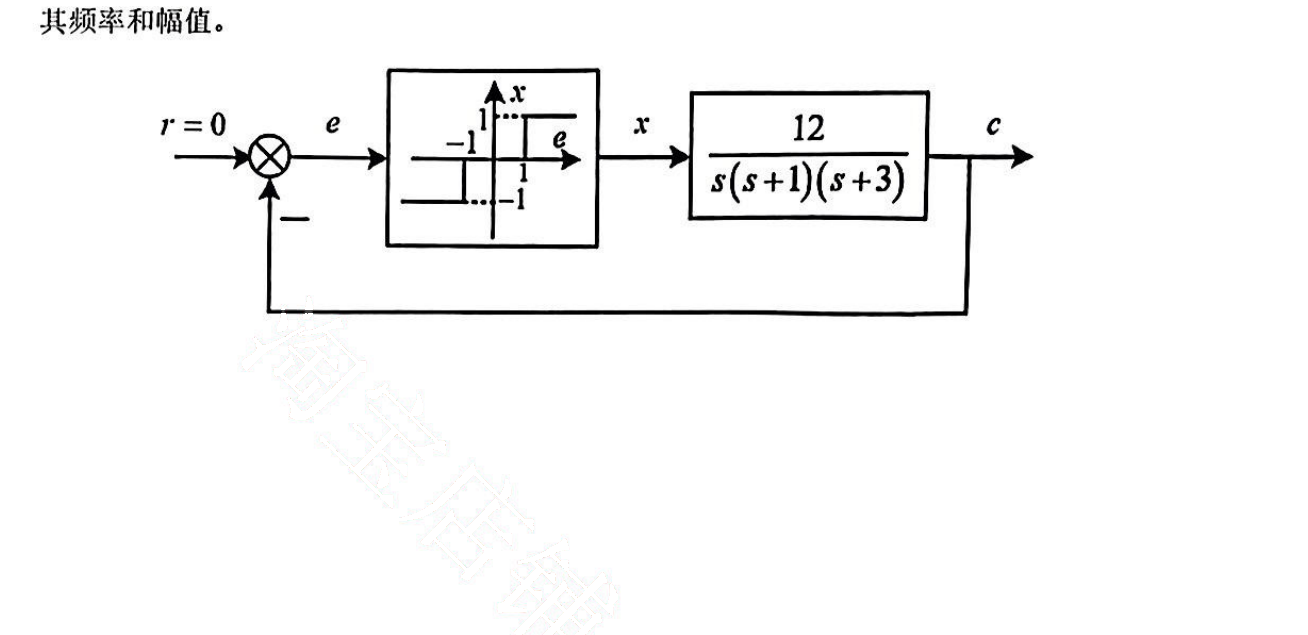
(2)某非线性控制系统如图所示,试确定系统是否存在自持振荡?若产生自持振荡,请定其频率和幅值。
三、(20 分)设系统如图所示:
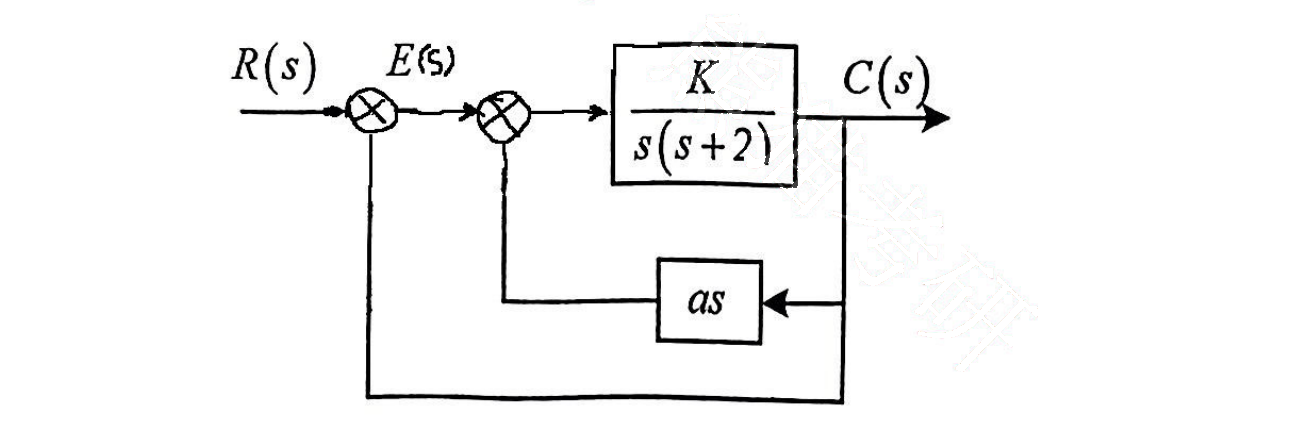
试求 (1)当 , 时,确定系统的阻尼比 ,无阻尼自然振荡频率 和 作用下系统的稳态误差。
(2)当 , 时,确定参数 a 值及 作用下系统的稳态误差
(3)在保证 , 的条件下,确定参数 a 和 K。
四、(15 分)(1)系统的状态方程为 , 。
a. 计算系统的传递函数 。
b. 判断系统的能控性和能观性。
(2)系统的传递函数为 。
a. 试写出系统的能控标准 I 型状态空间描述;
b. 设计一状态反馈矩阵,使反馈系统的极点为-2,
五、(15 分)某单位负反馈系统的开环传递函数为 。
a. 绘出根轨迹的渐近线;
b. 计算根轨迹的出射角;
c. 计算根轨迹与虚轴相交时的根轨迹增益;
d. 绘制 时的根轨迹。
六、(20 分)某单位负反馈控制系统的开环传递函数为 ,试设计一串联相位超前校正系统,使得系统满足:
a. 信号作用下稳态误差 ;
b. 系统的相角裕量 要求 ,剪切频率 要求 。
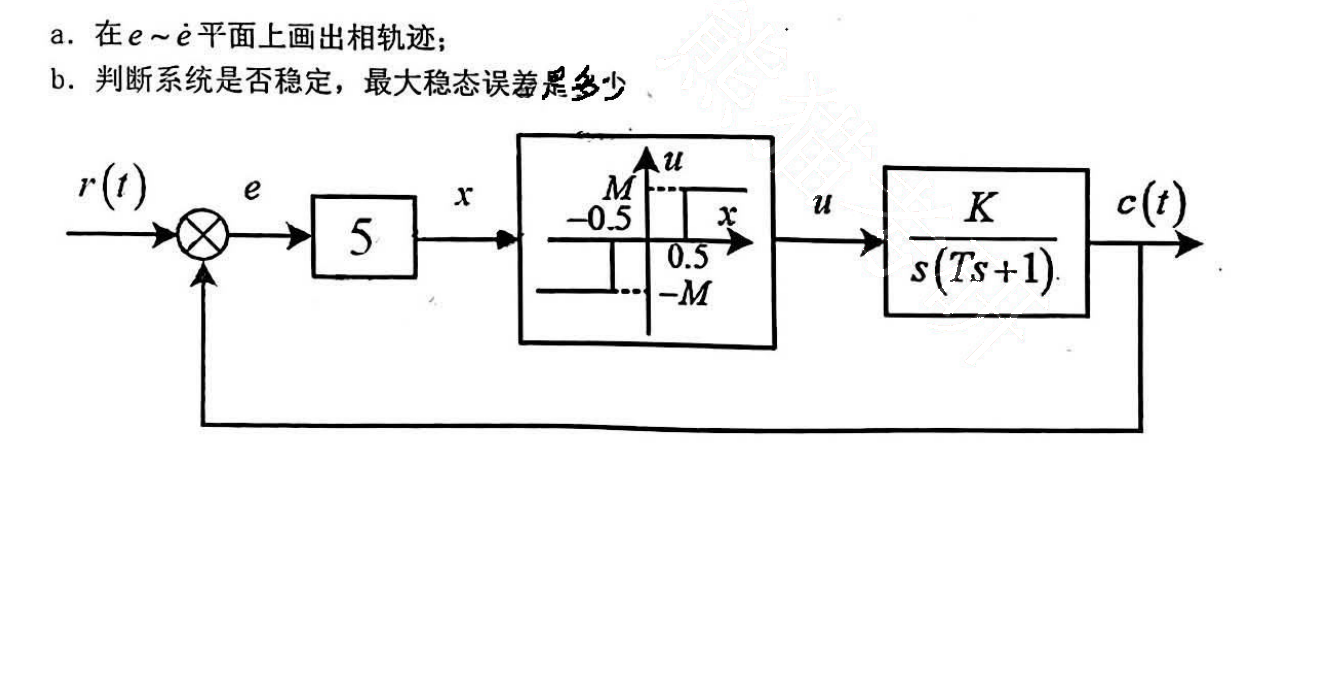
七、(20 分)非线性系统如图所示,若输出的初始条件为零 ,输入 ,试求:
a. 在 平面上画出相轨迹;
b. 判断系统是否稳定,最大稳态误差是多少
八、(20 分)最小相位系统对数幅频渐近特性如图所示:
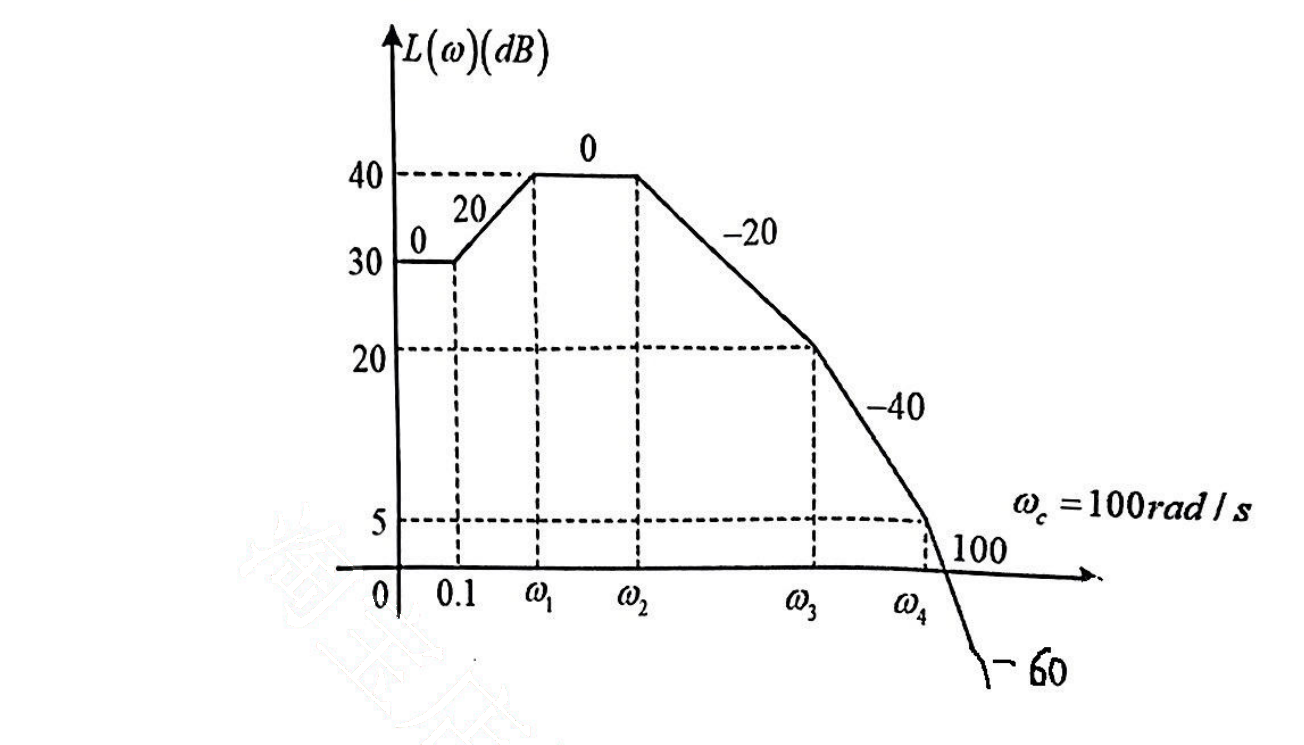
系统的开环传递函数 。
(1)计算系统的相位裕量 。
(2)判断系统稳定性。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.