2005 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 69-78 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第一题 b 方法一中输出方程 θ1 式末尾原件漏印了 z¨,照录原文。
注:第八题计算相角裕量公式中 arctanT2ω 的 ω 原文漏写下标 c,照录原文。
注:第八题答案原件分为(1)(2)(3)三小问(真题为两问),照录原文。
上海交通大学二〇〇五年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题考查常规物理模型的系统建模问题。
预备知识
质量转动惯量:转动惯量只决定于刚体的形状、质量分布和转轴的位置,而同刚体绕轴的转动状态(如角速度的大小)无关。形状规则的匀质刚体,其转动惯量可直接用公式计算得到。而对于不规则刚体或非均质刚体的转动惯量,一般通过实验的方法来进行测定。
转动惯量表达式为
J=∑miri2
1.对于质量为 m 长度为 L 的细棒,其转动惯量为
J=3mL2
推导过程:
细棒密度:
ρ=Lm
转动惯量:
J=∫0Lρr2dr=Lm∫0Lr2dr=Lm⋅3r30L=3mL2
2.对于轻质长度为 L 的细杆,杆一端连一质量为 M 的小球,杆可以绕另一端自由旋转,其转动惯量为:
J=ML2
推导过程:
轻质细杆不计质量,故转动惯量:
J=∫0L0⋅r2dr+∫L−LM⋅r2dr=0+ML2=ML2
【解】a.弹簧上弹力为:
F=2kL(sinθ1−sinθ2)⋯⋯⋯⋯(1)
左侧摆杆力矩方程为:
[f(t)−F]2Lcosθ1−MgLsinθ1=ML2dt2d2θ1⋯⋯⋯⋯(2)
右侧摆杆力矩方程为:
F2Lcosθ2−MgLsinθ2=ML2dt2d2θ2⋯⋯⋯⋯(3)
由 sinθ=θ,cosθ=1 化简得系统得运动方程④⑤
f(t)−2kL(θ1−θ2)−2Mgθ1=2MLdt2d2θ1⋯⋯⋯⋯(4)
2kL(θ1−θ2)−2Mgθ2=2MLdt2d2θ2⋯⋯⋯⋯(5)
b.方法一:对④⑤式进行拉式变换并整理得
2F(s)−kLθ1(s)+kLθ2(s)−4Mgθ1(s)=4MLs2θ1(s)⋯⋯⋯⋯(6)
kLθ1(s)−kLθ2(s)−4Mgθ2(s)=4MLs2θ2(s)⋯⋯⋯⋯⑦
结合⑥⑦得传递函数
F(s)θ1(s)=s4+2ML4Mg+kLs2+2ML22Mg2+gkL2ML1s2+8M2L24Mg+kL⋯⋯⋯⋯⑧
F(s)θ2(s)=s4+2ML4Mg+kLs2+2ML22Mg2+gkL8M2Lk⋯⋯⋯⋯⑨
选取 z 为中间变量。状态变量 x1=z,x2=z˙,x3=z¨,x4=z...,
则状态方程为:
x˙1=z˙=x2
x˙2=z¨=x3
x˙3=z...=x4
x˙4=−2ML22Mg2+gkLz−2ML4Mg+kLz¨+f(t)
输出方程为
θ1=8M2L24Mg+kLz+2ML1
θ2=8M2Lkz
由传递函数建立状态空间表达式为:
0 & 1 & 0 & 0 \\
0 & 0 & 1 & 0 \\
0 & 0 & 0 & 1 \\
-\dfrac{2Mg^2+gkL}{2ML^2} & 0 & -\dfrac{4Mg+kL}{2ML} & 0
\end{bmatrix}x+\begin{bmatrix}0\\0\\0\\1\end{bmatrix}f(t)$$
\begin{bmatrix}\theta_1\\theta_2\end{bmatrix}=\begin{bmatrix}
\dfrac{4Mg+kL}{8M^2 L^2} & 0 & \dfrac{1}{2ML} & 0 \
\dfrac{k}{8M^2 L} & 0 & 0 & 0
\end{bmatrix}x$$
方法二:选取 x1=θ1,x2=θ2,x3=θ˙1,x4=θ˙2,则 x˙1=θ˙1=x3,x˙2=θ˙2=x4,x˙3=θ¨1,x˙4=θ¨2
④⑤两方程 可变形为
⎩⎨⎧x˙1=x3x˙2=x4x˙3=−4MLkL+4Mgx1+4Mkx2+2ML1f(t)x˙4=4Mkx1−4MLkL+4Mgx2
得状态空间表达式
0 & 0 & 1 & 0 \\
0 & 0 & 0 & 1 \\
-\dfrac{kL+4Mg}{4ML} & \dfrac{k}{4M} & 0 & 0 \\
\dfrac{k}{4M} & -\dfrac{kL+4Mg}{4ML} & 0 & 0
\end{bmatrix}x+\begin{bmatrix}0\\0\\\dfrac{1}{2ML}\\0\end{bmatrix}f(t)$$
$$y=\begin{bmatrix}1 & 1 & 0 & 0\end{bmatrix}x$$
【评注】1.对于常规物理模型的建模,一般有水槽、阻尼器、弹簧计,以及双摆系统。同学们分别找到对应的此题,加以总结和整理,便会得到满分,另外,交大今年的物理模型偏重于电热炉或液位系统,同学们要学会找被控对象、被控变量、操纵变量。
2.对于梅逊公式对信号流图求解传递函数,已多次总结,这里不再赘述。
(2)回路:$L_1=-G_1G_2H_1$,$L_2=G_5G_6H_2$,$L_3=G_3G_4G_6H_2$
$$L_1L_2=-G_1G_2G_5G_6H_1H_2\qquad \Delta=1-L_1-L_2-L_3+L_1L_2$$
①$Y_1(s)/R_1(s)$
前向通道:
<!-- p.72 -->
$$P_1=G_1G_2\ ,\ \Delta_1=1-L_2$$
$$\therefore \dfrac{Y_1(s)}{R_1(s)}=\dfrac{P_1\Delta_1}{\Delta}=\dfrac{G_1G_2-G_1G_2G_5G_6H_2}{1+G_1G_2H_1-G_5G_6H_2-G_3G_4G_6H_2-G_1G_2G_5G_6H_1H_2}$$
②$Y_2(s)/R_2(s)$
前向通道:
$$P_2=G_5G_6\ ,\ \Delta_2=1-L_1$$
$$P_3=G_3G_4G_6\ ,\ \Delta_3=1$$
$$\therefore \dfrac{Y_2(s)}{R_2(s)}=\dfrac{P_2\Delta_2+P_3\Delta_3}{\Delta}=\dfrac{G_5G_6+G_1G_2G_5G_6H_1+G_3G_4G_6}{1+G_1G_2H_1-G_5G_6H_2-G_3G_4G_6H_2-G_1G_2G_5G_6H_1H_2}$$
二、【分析】本题考查系统相关系数求解以及非线性系统与线性相结合的解法
【解】(1)系统的闭环特征多项式为 $D(s)=s^3+as^2+(2+K)s+(1+K)$
列劳斯表:
\begin{array}{ccc}
s^3 & 1 & 2+K \
s^2 & a & 1+K \
s^1 & \dfrac{a(2+K)-(1+K)}{a} & 0 \
s^0 & 1+K & 0
\end{array}
由题意 $as^2+1+K=0$ 其中 $s=j2$ 且 $\dfrac{a(2+K)-(1+K)}{a}=0\Rightarrow a=\dfrac{3}{4},\ K=2$
(2)线性部分 $G(s)=\dfrac{4}{s(s+1)\left(\dfrac{1}{3}s+1\right)}\qquad$ 渐近线 $-k(T_1+T_2)=-\dfrac{16}{3}$
与实轴的交点:$-k\cdot\dfrac{T_1 T_2}{T_1+T_2}=-1\qquad$ 与实轴交点频率:$\omega_x=\dfrac{1}{\sqrt{T_1 T_2}}=\sqrt{3}\ rad\cdot s^{-1}$
非线性部分
$A=\sqrt{2}D=\sqrt{2}$ 处 $-\dfrac{1}{N(A)}$ 取得极值,$\left.-\dfrac{1}{N(A)}\right|_{max}=-\dfrac{\pi}{2}$
可绘制曲线如下
<!-- p.73 -->
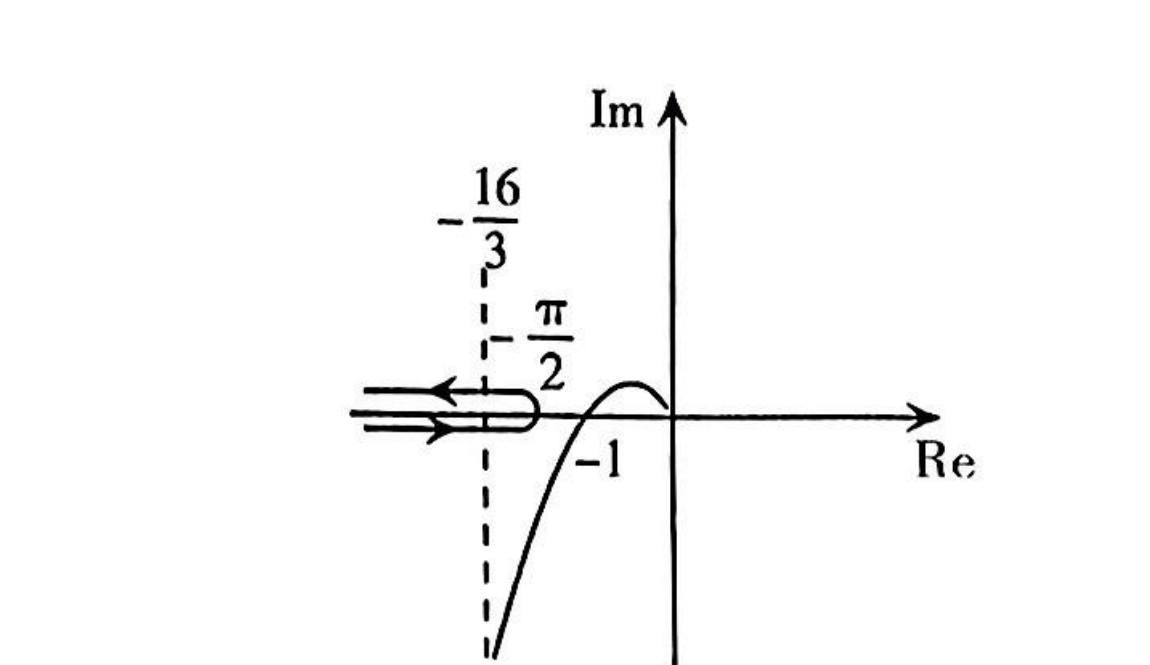
由图可知 $\Rightarrow$ 因为无交点,不产生自激振荡
【评注】1.在劳斯表中,若出现等幅振荡,那么会出现全零行,那么全零行的上一行满足该频率值,也即代入频率值为零。对于列劳斯表,我们应注意到几种特殊情况:全零行,台角单个零,出现负值,注意相关习题的练习。
2.非线性部分和线性部分相结合的题目已做过多次,这里不再赘述。
三、【分析】本题考查在给定参数值条件下计算稳态误差,$\xi$;$w_n$ 等的数值。
【解】(1)$G(s)H(s)=\dfrac{8}{s(s+2)}\qquad D(s)=s^2+(2+aK)s+K$
$$\omega_n^2=K\qquad 2\xi\omega_n=2+aK$$
闭环特征多项式:$D(s)=s^2+2s+8\qquad \omega_n=2\sqrt{2}\qquad \xi=\dfrac{\sqrt{2}}{4}$
$$k_v=\lim_{s\to 0} sG(s)H(s)=4\qquad e_{ssp}=\dfrac{1}{k_v}=\dfrac{1}{4}$$
(2)闭环系统特征多项式 $D(s)=s^2+(2+8a)s+8$
\begin{cases}\omega_n^2=8\2\xi\omega_n=2+8a\end{cases}\quad\begin{cases}\omega_n=2\sqrt{2}\\xi=0.7\end{cases}\Rightarrow a=\dfrac{1}{4}$$
ess=lims→0s⋅E(s)=lims→0s⋅R(s)[1−GB(s)]=lims→0s⋅s21⋅1−s(s+2)K(as+1)s(s+2)K
=lims→0s⋅s21⋅s2+4s+8s2+4s=21
(3)由题意可得 ess=lims→0s⋅s21⋅s2+(2+Ka)s+Ks2+(2+Ka)s=K2+aK=0.25
⎩⎨⎧K2+aK=0.251.4K=2+aK⇒⎩⎨⎧K=32a=163
【评注】对比二阶系统闭环特征多项式 s2+2ξωns+ωn2 可轻松求出 ωn,ξ 的值。另外对于斜坡输入 r(t)=R0t,求稳态误差有两种方法:①求出 kv,ess=kvR0。
②essv=lims→0s⋅s2R0[1−GB(s)],其中 GB(s) 为闭环传递函数,这种类型的题目我们在历年真题中已练习多次,大家注意总结。
四、【分析】本题考察矩阵的可控性及可观性判别和极点配置问题。
【解】(1)a.G(s)=C[(sI−A)−1]B
s+1 & 0 & 0 \\
0 & s+2 & 0 \\
0 & 0 & s+3
\end{pmatrix}^{-1}\begin{pmatrix}1\\1\\0\end{pmatrix}=\dfrac{1}{s+1}$$
b. $$rank P_c=rank\left(b,Ab,A^2 b\right)=\begin{pmatrix}
1 & -1 & 1 \\
1 & -2 & 4 \\
0 & 0 & 0
\end{pmatrix}=2<n\qquad \text{系统不完全可控}$$
$n=3$
$$rank P_0=rank\begin{pmatrix}C\\CA\\CA^2\end{pmatrix}=\begin{pmatrix}
1 & 0 & 2 \\
-1 & 0 & -6 \\
1 & 0 & 18
\end{pmatrix}=2<n\qquad \text{系统不完全可观}$$
(2)a.$G(s)=\dfrac{10}{s^3+3s^2+2s}$ 由此可以写出能控标准 I 型的状态空间描述
$$\dot{x}=\begin{bmatrix}
0 & 1 & 0 \\
0 & 0 & 1 \\
0 & -2 & -3
\end{bmatrix}x+\begin{bmatrix}0\\0\\1\end{bmatrix}u\qquad y=(10,0,0)x$$
$rank\left(b,Ab,A^2 b\right)=3$ 系统可控,设状态反馈矩阵 $k=[k_1,k_2,k_3]$
$$|sI-(A-bK)|=s^3+(3+k_3)s^2+(2+k_2)s+k_1=(s+2)(s^2+2s+2)$$
$$k_1=4,\ k_2=4,\ k_3=1\qquad k=(4,4,1)$$
<!-- p.75 -->
【评注】1.状态空间表达式转化为传递函数 $G(s)=C(sI-A)^{-1}B+D$(一般 $D=0$)
2.能控性,能观性的判别已多次进行总结,这里不再赘述。
3.通过传递函数学会写出能观标准型和能控标准型,书上有详细步骤。
4.极点配置问题已多次总结,这里不再赘述。
五、【分析】本题考查根轨迹的绘制问题。
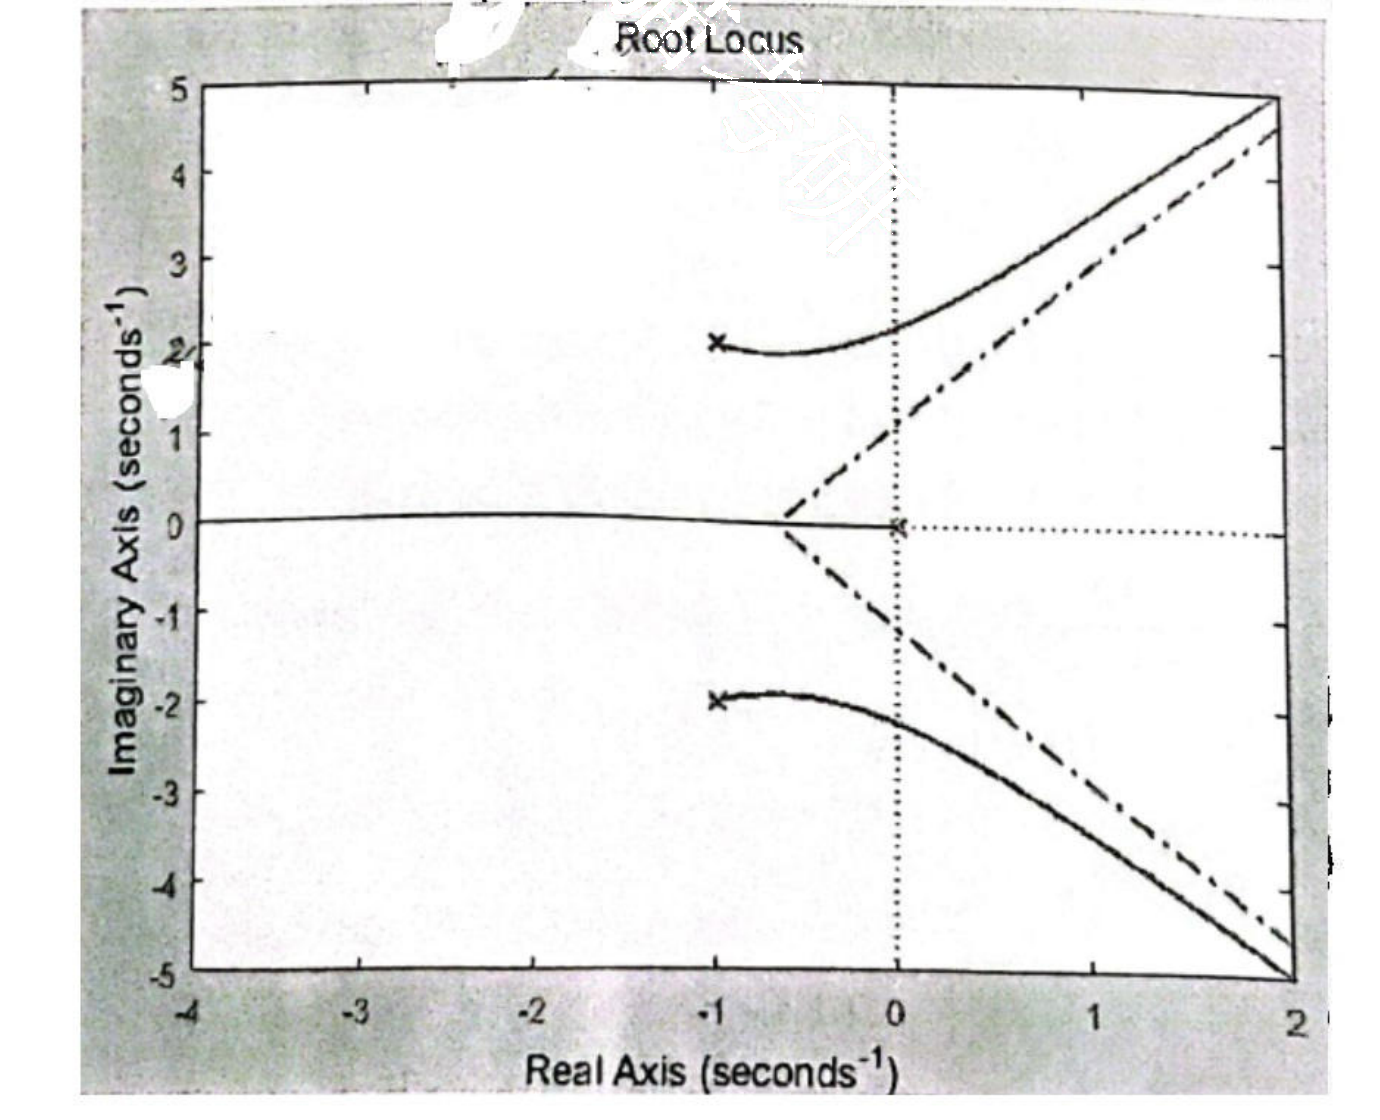
【解】$G(s)H(s)=\dfrac{K}{s(s^2+2s+5)}$
(a)渐近线:$\sigma_a=\dfrac{\sum p-\sum z}{n-m}=\dfrac{-2}{3-0}=-\dfrac{2}{3}$
$$\theta_a=\dfrac{(2k+1)\pi}{n-m}=\pm 60^\circ,\ 180^\circ$$
(b)$-1+2j$ 的出射角 $\angle\theta_p=180^\circ-90^\circ-(90^\circ+26.6^\circ)=-26.6^\circ$
(c)与虚轴交点 $s=j\omega$ 代入 $D(s)=s^3+2s^2+5s+K$
$$\Rightarrow\begin{cases}\omega^3+5\omega=0\\-2\omega^2+K=0\end{cases}\Rightarrow\begin{cases}\omega=0\\K=0\end{cases}\text{或}\begin{cases}\omega=\pm\sqrt{5}\\K=10\end{cases}
(d)故而绘制根轨迹如下:
【评注】根轨迹的绘制方法及步骤已多次总结,这里不再赘述。
六、【分析】本题考查无源网络的系统校正设计问题。
【解】kv=ess1=0.051=20=2K⇒K=40 或者 kv=lims→0sG(s)H(s)=2K⇒K=40
那么 G(s)=s(0.5s+1)20
20\lg\dfrac{20}{\omega} & \omega<2 \\
20\lg\dfrac{20}{\omega\cdot\dfrac{1}{2}\omega} & \omega>2
\end{cases}\Rightarrow \omega_c=\sqrt{40}=6.32rad\cdot s^{-1},$$
$$\gamma=180^\circ-90^\circ-\arctan\dfrac{1}{2}\omega_c=17.55^\circ$$
由于 $\omega_c' > \omega_c$,且 $\gamma' > \gamma$,因此使用超前校正
$$\phi_m=45^\circ-17.55+(5^\circ\sim 15^\circ)=42^\circ$$
$$a=\dfrac{1+\sin\phi_m}{1-\sin\phi_m}=5.04$$
$$-10\lg a=L(\omega_c'')\qquad \omega_c''=9.3rad\cdot s^{-1}\leqslant 10rad\cdot s^{-1}$$
那么取 $\omega_c'=12rad\cdot s^{-1}$,$-10\lg a=20\lg\dfrac{20}{\omega_c'\cdot\dfrac{1}{2}\omega_c'}$ 得 $a=12.96$
$$\omega_c'=\dfrac{1}{\sqrt{a}\cdot T}\ ,\ T=0.023\ ,\ aT=0.3$$
那么 $G(s)=\dfrac{20(0.3s+1)}{s\left(\dfrac{1}{2}s+1\right)(0.023s+1)}$,$\omega_c'=12rad/s$,$\gamma=180+\varphi(\omega_c')=68.51^\circ>45^\circ$
故满足校正条件
【评注】对于已给出的稳态误差,可以求出系统增益。若所得的 $\omega_{c\text{要求}} > \omega_{c\text{原来}}$,且 $\gamma_{\text{要求}} > \gamma_{\text{原来}}$,系统一般采用超前校正。当 $\omega_c'$ 新的截止频率确定,可根据相关公式确定 $a$,$T$ 的值,即可设计出校正的传递函数
七、【分析】本题考查非线性系统的相轨迹绘制问题以及系统的稳定性判定。
【解】$e(t)=r(t)-c(t)=1-c(t)\qquad \dot{e}(t)=-\dot{c}(t)\qquad \ddot{e}(t)=-\ddot{c}(t)$
<!-- p.77 -->
$$T\ddot{c}(t)+\dot{c}(t)=ku(t)=\begin{cases}
kM & x(t)\ge 0.5 \\
0 & -0.5<x(t)<0.5 \\
-kM & x(t)\le -0.5
\end{cases}
x(t)=5e(t)
可得
-kM & e\ge 0.1 & \text{区域I} \\
0 & -0.1<e<0.1 & \text{区域II} \\
kM & e\le -0.1 & \text{区域III}
\end{cases}
在区域 I:
⎩⎨⎧相轨迹:等倾斜方程:dede˙=Te˙−kM−e˙e˙=1+αT−kM
当 α=0 时,e˙=−kM 为区域渐近线
在区域 II:dede˙=−T1
在区域 III:
⎩⎨⎧相轨迹方程:等倾斜方程:dede˙=Te˙−e+kMe˙=1+αTkM
初始点:e(0)=1e˙(0)=0
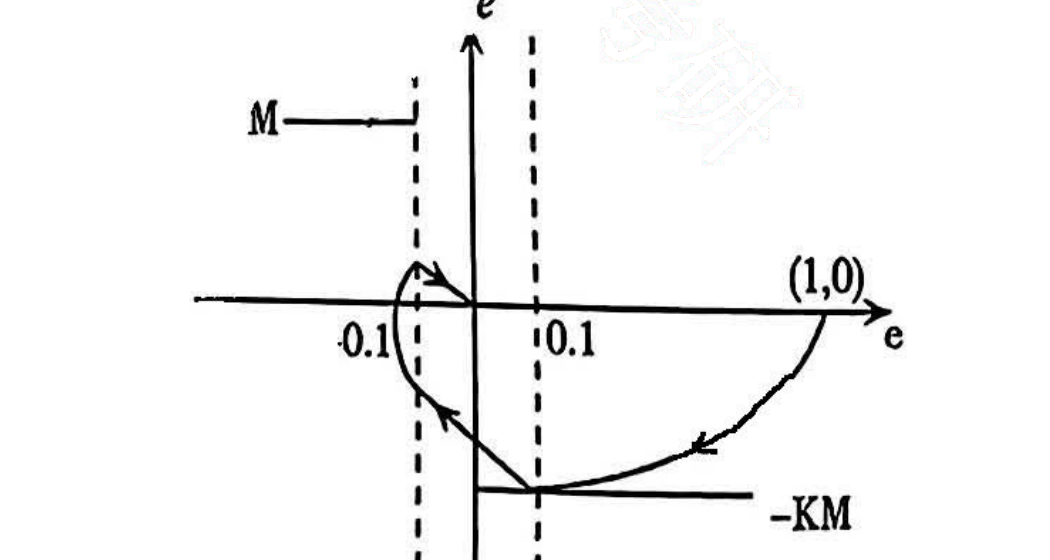
(2)由相轨迹可知,系统稳定,最大稳态误差为 0.1。
八、【分析】本题考察由伯德图求解传递函数以及系统的稳定性判别
【解】G(s)H(s)=(T1s+1)(T2s+1)(T3s+1)(T4s+1)k(T0s+1)
(1)由经过 (1,20lgk) 确定 20lgk=30k=31.62T0=0.11=10
lgω1−lg0.140−30=20ω1=0.32T1=3.16
lg100−lgω45−0=60ω4=82.6T4=0.01
lgω4−lgω320−5=40ω3=34.8T3=0.03
lgω3−lgω240−20=20ω2=3.48T2=0.3
⇒ 综上 G(s)=(3.16s+1)(0.01s+1)(0.3s+1)(0.03s+1)31.62(10s+1)
(2)
γ=180∘+arctanT0ωc−arctanT1ωc−arctanT2ω−arctanT3ωc−arctanT4ωc=−24.5∘
(3)γ<0∘,系统不稳定
【评注】1.由伯德图象确定系统已含一个比例环节,一个微分环节,四个惯性环节,由题目已知为最小相位系统,也不必再有其他考虑,确定增益 k 和转折频率即可。
2.判定系统稳定性最直接的方法是通过相位裕度 γ。
γ>0∘ 也即 φm<−180∘,系统稳定
γ=0∘ 也即 φm=−180∘,系统临界稳定;
γ<0∘ 也即 φm>−180∘,系统不稳定。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.