2004 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 30-34 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:
- 第一题第(2)问中传递函数原件印刷为「求传递函数 Y(s)/Y(s) 和 Y(s)/X(s)」,照录原文。
- 第三题题干标明「本题共有两小题,请选做任一题」,照录原文。
- 第六题题干结尾处「相角裕度 ≥45∘”,」原件即带后双引号与逗号,照录原文。
上海交通大学二〇〇四年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、(12 分)
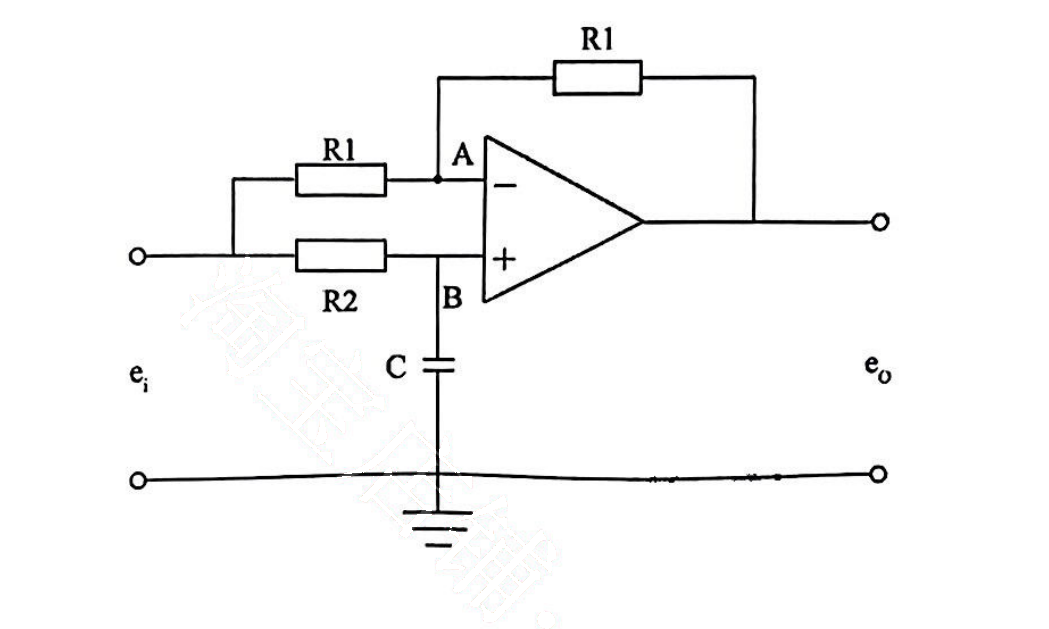
(1)试求图 1 所示运算放大器电路的传递函数 Eo(s)/Ei(s)。
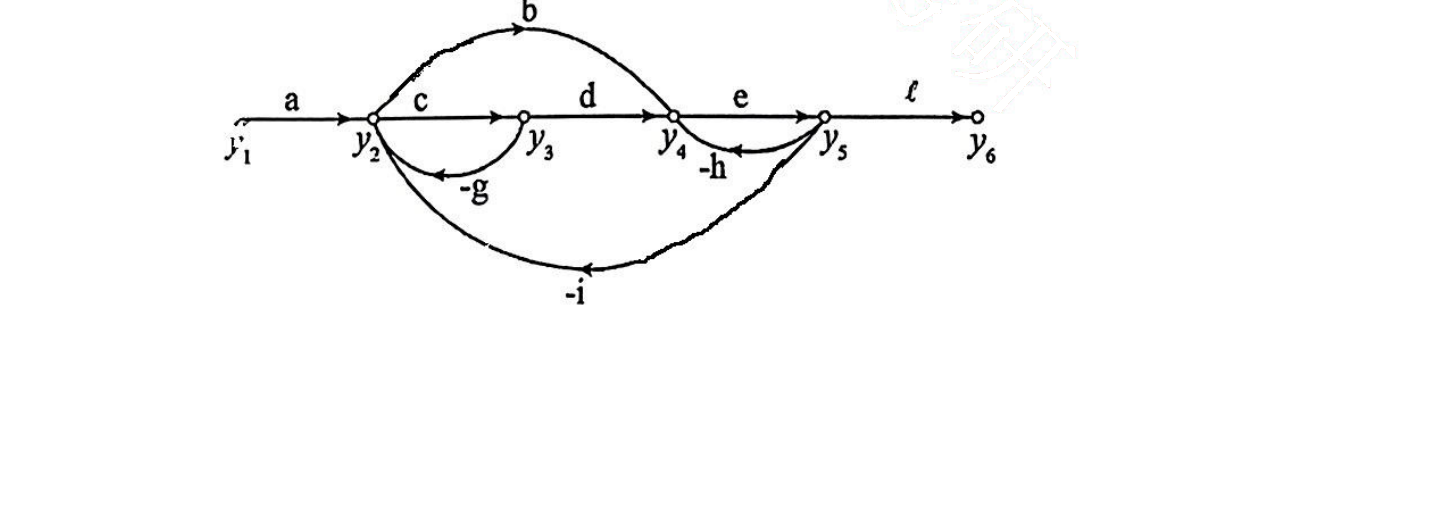
(2)系统的信号流图如图所示,求传递函数 Y(s)/Y(s) 和 Y(s)/X(s)。
二、(20 分)
(1)考虑一个单位负反馈控制系统,其开环传递函数 G(s)=s(Ts+1)K,希望闭环系统所有特征根位于 s 平面上 s=−2 的左侧区域,且阻尼比不小于 0.5,试求 K,T 的取值范围,并在 T-K 的直角坐标图上,画出 K,T 的取值范围。
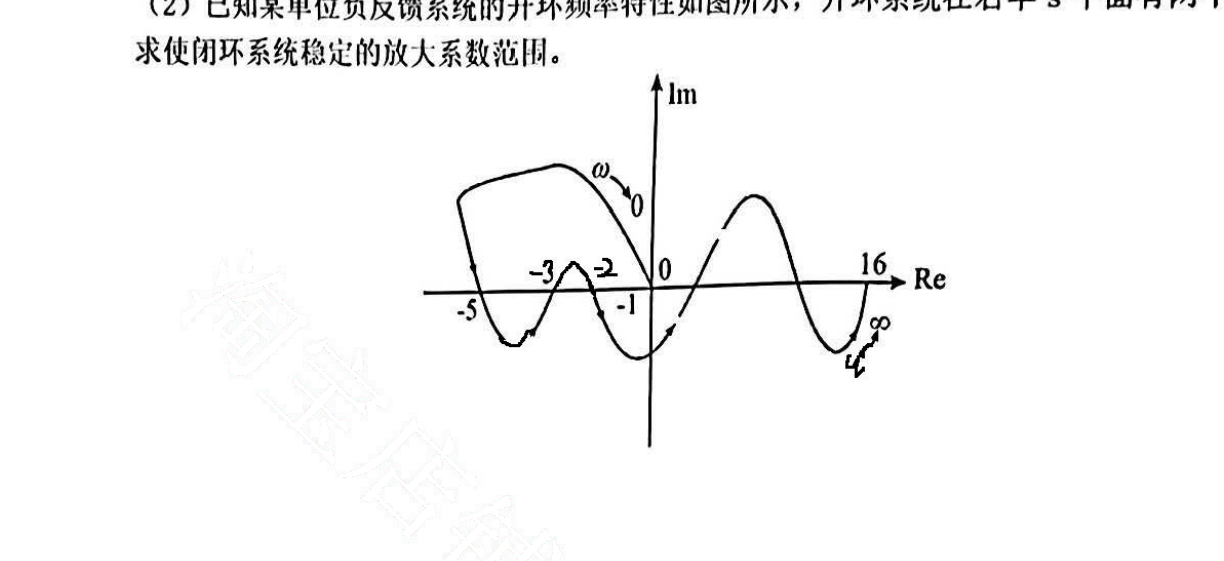
(2)已知某单位负反馈系统的开环频率特性如图所示,开环系统在右半 s 平面有两个极点,求使闭环系统稳定的放大系数范围。
三、(20 分)(本题共有两小题,请选做任一题)
(1)考虑一个单位负反馈三阶系统,其开环传递函数 G(s) 的分子为常数,要求:
a. 在 r(t)=t 作用下的稳态误差为 1.2
b. 三阶系统的一对闭环主导极点为 s1,2=−1±j1,试求同时满足上述条件的系统开环传递函数 G(s)。
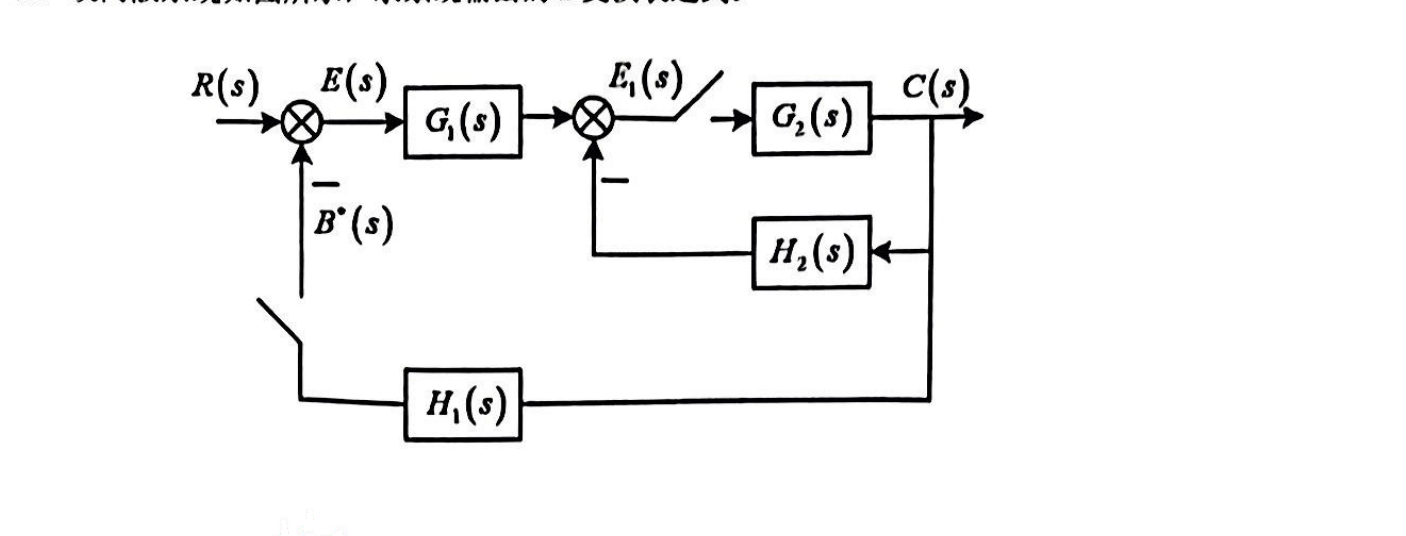
(2)设离散系统如图所示,求系统输出的 Z 变换表达式。
四、(20 分)
(1)已知 A=[1002],B=[1101],C=[c10c2c3]。试求使得系统 (A,B,C) 既能控又能观时,c1,c2,c3 应满足的条件。
(2)考虑线性定常系统 x˙=Ax,当 x(0−)=[10] 时,x(t)=[e−t+2te−t−te−t];当 x(0−)=[01] 时,x(t)=[−4te−te−t−2te−t]。求:a. 系统的状态转移矩阵 Φ(t);b. 系统矩阵 A。
五、(15 分)已知一单位负反馈控制系统的开环传递函数为 G(s)=s(s+1)K(s2+5s+6),试以 K 为变量证明部分根轨迹为圆,并求分离点和会合点。
六、(18 分)已知单位负反馈系统的开环传递函数为 G(s)=s(s+25)2500K,若要求使系统的速度误差系数 Kv=100,相角裕度 ≥45∘”,试确定采用何种形式的串联校正环节。
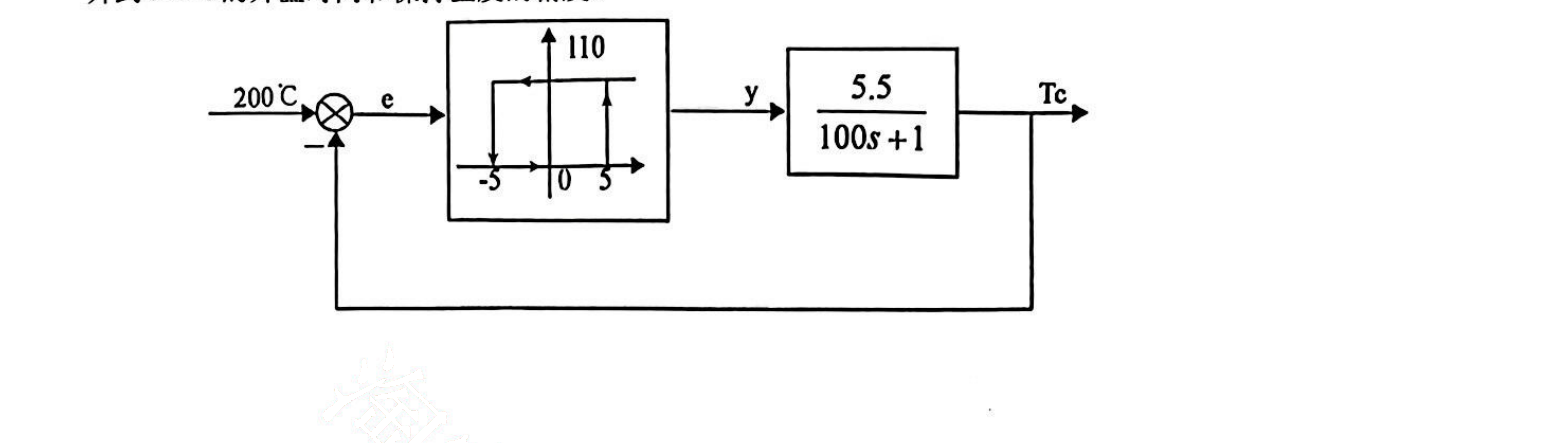
七、(15 分)设恒温箱温度控制系统结构如图所示,若要求保持温度 To=200∘C,恒温箱由常温 20∘C 启动,试在 To−T˙o 相平面上画出温度控制系统的相轨迹,并计算温度从 20∘C 升到 200∘C 的升温时间和保持温度的精度。
八、(20 分)
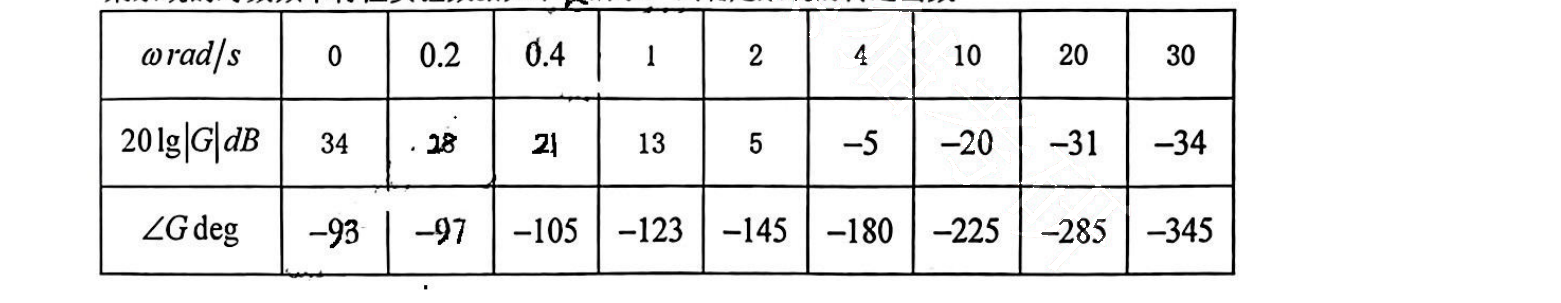
某系统的对数频率特性实验数据如下表所示,试确定系统的传递函数


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.