MASTERY · CONTROL ENGINEERING

2004 年上海交通大学 816 自动控制原理 参考答案

1.4k WORDS7 MIN READ#考研

2004 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 62-68 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:

  1. 第一题第(2)问梅森增益公式推导中,回路记号原件手写印刷混杂,如 l1=beil_1=beil2=cgl_2=cg 等,照录原文。
  2. 第二题中「Z=P2N=P2(N+N)Z=P-2N=P-2(N_+-N_-)」,原件即照此公式书写,并在评注中说明符号约定,照录原文。
  3. 第七题原件中写出「由公式可绘制如下根轨迹」,实为相轨迹图,照录原文。

上海交通大学二〇〇四年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、【分析】本题考查运放电路的放大传递以及使用梅森公式进行传递函数计算。

【解】(1)运算放大器的等效电路如下所示:
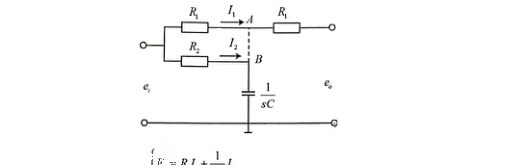
图

其中:I1R1=I2R2I_1 R_1=I_2 R_2

EoEi=1sR2C1+sR1C\dfrac{E_o}{E_i}=\dfrac{1-s R_2 C}{1+s R_1 C}

(2)l1=beil_1=beil2=cgl_2=cgl3=ehl_3=ehl4=cdeil_4=cdeil2l3=cgehl_2 l_3=cgeh

Δ=1+bei+cg+eh+cdei+cgeh\Delta=1+bei+cg+eh+cdei+cgeh

P1=acdeiP_1=acdeiΔ1=1\Delta_1=1P2=abefP_2=abefΔ2=1\Delta_2=1

Y5(s)Y1(s)=acdei+abef1+bei+cg+eh+cdei+cgeh\dfrac{Y_5(s)}{Y_1(s)}=\dfrac{acdei+abef}{1+bei+cg+eh+cdei+cgeh}

Y5(s)X4(s)=ac(1+eh)1+bei+cg+eh+cdei+cgeh\dfrac{Y_5(s)}{X_4(s)}=\dfrac{ac(1+eh)}{1+bei+cg+eh+cdei+cgeh}

Y2(s)X4(s)=cde+be1+eh\dfrac{Y_2(s)}{X_4(s)}=\dfrac{cde+be}{1+eh}

二、【分析】本题考查参数稳定区域的绘制以及根据开环频率特性确定系统稳定参数范围。

【解】(1)闭环系统特征多项式为:1+G(s)H(s)=01+G(s)H(s)=0,即 Ts2+s+K=0Ts^2+s+K=0

s=z2s=z-2 代入

T(z2)2+(z2)+K=0T(z-2)^2+(z-2)+K=0

Tz2+(14T)z+4T2+K=0Tz^2+(1-4T)z+4T-2+K=0

z2z^2 的特征多项式阻尼比 ξ0.5\xi\ge 0.5 且特征根位于左半平面:

{T>014T>04T2+K>0(14T)24T(4T2+K)0.52\begin{cases}T>0\\ 1-4T>0\\ 4T-2+K>0\\ (1-4T)^2\ge 4T(4T-2+K)\cdot 0.5^2\end{cases}

综上得 K,T 的取值范围。

(2)Z=P2N=P2(N+N)Z=P-2N=P-2(N_+-N_-)

因为 P=2P=2,那么要使闭环系统稳定:Z=0Z=0,那么 N=1N=1 也即 N+N=1N_+-N_-=1

由图可知 K>16K>16

三、【分析】1. 由阻尼比确定特征根代入;2. 利用离散系统在脉冲传递函数下的输出表达式求法。

【解】(1)设 G(s)=K(s+a)(s2+2ξωns+ωn2)=K(s+a)(s2+2s+2)G(s)=\dfrac{K}{(s+a)(s^2+2\xi\omega_n s+\omega_n^2)}=\dfrac{K}{(s+a)(s^2+2s+2)}

由题意:s1,2=1±j1s_{1,2}=-1\pm j1 为主导极点,故 ξ=0.707\xi=0.707ωn=2\omega_n=\sqrt{2}

根据 essr=1.2e_{ssr}=1.2

essr=lims0s1s2[1Φ(s)]=lims0(s+a)(s2+2s+2)Ks(s+a)(s2+2s+2)=1.2e_{ssr}=\lim_{s\to 0} s\cdot\dfrac{1}{s^2}[1-\Phi(s)]=\lim_{s\to 0}\dfrac{(s+a)(s^2+2s+2)-K}{s(s+a)(s^2+2s+2)}=1.2

代入可得 2aK=0K=2a2a-K=0\Rightarrow K=2a

2+2a2a=1.2a=5,K=10\dfrac{2+2a}{2a}=1.2\Rightarrow a=5,\quad K=10

G(s)=10(s+5)(s2+2s+2)G(s)=\dfrac{10}{(s+5)(s^2+2s+2)}

(2)根据系统框图:

E(s)=R(s)B(s)H2(s)E(s)=R(s)-B^*(s)H_2(s)

C(s)=E(s)G1(s)G2(s)C(s)=E^*(s)G_1^*(s)G_2(s)

B(s)=C(s)H1(s)=E(s)G1(s)G2(s)H1(s)B(s)=C(s)H_1(s)=E^*(s)G_1^*(s)G_2(s)H_1(s)

对上式取星号变换:

B(s)=E(s)G1(s)[G2H1](s)B^*(s)=E^*(s)G_1^*(s)[G_2 H_1]^*(s)

C(z)=R(z)G1(z)G2(z)1+G1(z)[G2H1](z)H2(z)C(z)=\dfrac{R(z)G_1(z)G_2(z)}{1+G_1(z)[G_2 H_1](z)H_2(z)}

四、【分析】本题考查线性定常系统的状态转移矩阵以及系统能控能观性。

【解】(1)rankPc=rank[BAB]=2\text{rank} P_c=\text{rank}\begin{bmatrix}B & AB\end{bmatrix}=2,系统能控;

rankPo=rank[CCA]=2\text{rank} P_o=\text{rank}\begin{bmatrix}C\\ CA\end{bmatrix}=2,系统能观,则满足 c1c30c_1 c_3\ne 0 即可。

(2)根据系统输出 x(t)=Φ(t)x(0)x(t)=\Phi(t)x(0)

x(0)=[10]x(0)=\begin{bmatrix}1\\ 0\end{bmatrix} 时,x(t)=[et+2tettet]x(t)=\begin{bmatrix}e^{-t}+2te^{-t}\\ -te^{-t}\end{bmatrix};当 x(0)=[01]x(0)=\begin{bmatrix}0\\ 1\end{bmatrix} 时,x(t)=[4tetet2tet]x(t)=\begin{bmatrix}-4te^{-t}\\ e^{-t}-2te^{-t}\end{bmatrix}

因此状态转移矩阵:

系统矩阵 A=Φ(0)A=\Phi'(0)

【评注】1、对于系统能控性和能观性的判别已总结多次,这里不再赘述。

2、现代控制理论部分,线性定常系统的状态转移矩阵的求法以及相关公式,同学们应加以记忆,最常用的状态转移矩阵公式 Φ(t)=eAt=L1{(sIA)1}\Phi(t)=e^{At}=\mathcal{L}^{-1}\{(sI-A)^{-1}\}。另外,系统矩阵 A=Φ(0)A=\Phi'(0),同学们注意求导计算。

五、【分析】本题考查根轨迹形状的证明问题以及分离点和会合点的求解。

【解】由系统开环传递函数求出系统的闭环特征多项式:

s(s+1)+K(s2+5s+6)=(1+K)s2+(1+5K)s+6K=0s(s+1)+K(s^2+5s+6)=(1+K)s^2+(1+5K)s+6K=0

设:闭环特征根 s=x+jys=x+jyy0y\ne 0

{(x2y2)(1+K)+(1+5K)x+6K=0(1)2xy(1+K)+(1+5K)y=0(2)\begin{cases}(x^2-y^2)(1+K)+(1+5K)x+6K=0 & (1)\\ 2xy(1+K)+(1+5K)y=0 & (2)\end{cases}

由于 y0y\ne 0x=5K+12(1+K)x=-\dfrac{5K+1}{2(1+K)} (3)

将 (3) 代入 (1) 可得:

(x+2.5)2+y2=0.25(x+2.5)^2+y^2=0.25

由特征方程的形式可知,系统根轨迹为圆,圆心为 (2.5,0)(-2.5, 0),半径为 0.50.5

dKds=0s1=0.634\dfrac{dK}{ds}=0\Rightarrow s_1=-0.634s2=2.366s_2=-2.366

分离点为 0.634-0.634,会合点为 2.366-2.366

六、【分析】本题考查无源网络的串联校正的判别和计算题

【解】G(s)=2500Ks(s+25)G(s)=\dfrac{2500K}{s(s+25)}

Kv=lims0sG(s)=100K=100K=1K_v=\lim_{s\to 0} s G(s)=100K=100\Rightarrow K=1

那么可得 G(s)=100s(0.04s+1)G(s)=\dfrac{100}{s(0.04s+1)}

L(ω)={20lg100ω(ω<25)20lg100ω20lgω25(ω>25)L(\omega)=\begin{cases}20\lg\dfrac{100}{\omega} & (\omega<25)\\ 20\lg\dfrac{100}{\omega}-20\lg\dfrac{\omega}{25} & (\omega>25)\end{cases}

ωc=50 rad/s\therefore\omega_c=50\text{ rad/s}

γ=18090arctan5025=26.57<45\gamma=180^\circ-90^\circ-\arctan\dfrac{50}{25}=26.57^\circ<45^\circ,故而对系统进行超前校正。

φm=4526.57+10=28.43\varphi_m=45^\circ-26.57^\circ+10^\circ=28.43^\circ

α=1+sinφm1sinφm=2.82\alpha=\dfrac{1+\sin\varphi_m}{1-\sin\varphi_m}=2.82

10lgα=4.5dB=20lg100ωmωm=60 rad/s-10\lg\alpha=-4.5dB=20\lg\dfrac{100}{\omega_m}\Rightarrow\omega_m=60\text{ rad/s}

T=1αωm=0.0099 s0.009 sT=\dfrac{1}{\sqrt{\alpha}\omega_m}=0.0099\text{ s}\approx 0.009\text{ s}

αT=0.026 s\alpha T=0.026\text{ s}

Gc(s)=0.026s+10.009s+1G_c(s)=\dfrac{0.026s+1}{0.009s+1}

那么校正后的系统 G(s)Gc(s)=100(0.026s+1)s(0.04s+1)(0.009s+1)G(s)G_c(s)=\dfrac{100(0.026s+1)}{s(0.04s+1)(0.009s+1)}

γ=180+φ(ωm)>45\gamma=180^\circ+\varphi(\omega_m)>45^\circ,故而校正满足需求。

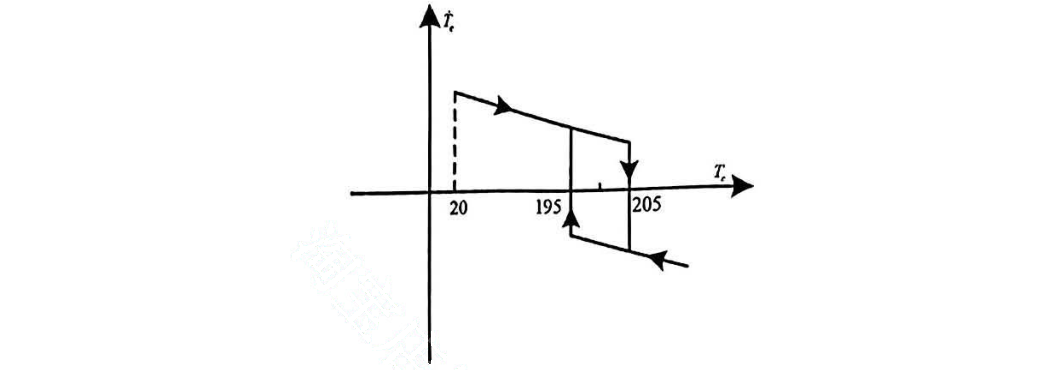
七、【分析】本题考查非线性系统的相轨迹的绘制问题

【解】e=200Toe=200-T_oe˙=T˙o\dot e=-\dot T_oe¨=T¨o\ddot e=-\ddot T_o

5.5y=100T˙o+To5.5y=100\dot T_o+T_o

{100T˙o+To=110(To<195 或 e>5)100T˙o+To=605(To<205,T˙o>0)100T˙o+To=0(To>205 或 e<5)\begin{cases}100\dot T_o+T_o=110 & (T_o<195\text{ 或 } e>5)\\ 100\dot T_o+T_o=605 & (T_o<205,\dot T_o>0)\\ 100\dot T_o+T_o=0 & (T_o>205\text{ 或 } e<-5)\end{cases}

由公式可绘制如下根轨迹〔原文如此,实为相轨迹〕:

图

当温度由 20C20^\circ\text{C} 上升到 200C200^\circ\text{C}

100T˙o+To=605100\dot T_o+T_o=605

t=20200100605TodTo=100ln40558536.8 st=\int_{20}^{200}\dfrac{100}{605-T_o}dT_o=-100\ln\dfrac{405}{585}\approx 36.8\text{ s}

保持温度的精度为 ΔT=205195=10C\Delta T=205-195=10^\circ\text{C}(在 195C205C195^\circ\text{C}\sim 205^\circ\text{C} 之间波动)。

八、【分析】本题考查根据数字特征来求解系统传递函数。

【解】由表格可知,该系统包含一个积分环节(初始频段斜率为 20dB/dec-20dB/dec),一个惯性环节 T1=1T_1=1,一个一阶微分环节 T2=1/20=0.05T_2=1/20=0.05;由于在 ω=30 rad/s\omega=30\text{ rad/s} 处,相角为 345-345^\circ,因此,还应存在一个滞后环节(延迟环节)。

G(s)=K(0.05s+1)eτss(s+1)G(s)=\dfrac{K(0.05s+1)e^{-\tau s}}{s(s+1)}

由经过 (1,20lgK)(1, 20\lg K) 这个点,确定 K=4.5K=4.5

当系统在 ω=30 rad/s\omega=30\text{ rad/s} 时,90arctan30+arctan(0.05×30)=121.78-90^\circ-\arctan 30+\arctan(0.05\times 30)=-121.78^\circ

那么延迟环节:345121.78=223.22=57.3τ30345^\circ-121.78^\circ=223.22^\circ=57.3^\circ\cdot\tau\cdot 30

τ0.13 s\tau\approx 0.13\text{ s}

所以系统开环传递函数为:

G(s)=4.5(0.05s+1)e0.13ss(s+1)G(s)=\dfrac{4.5(0.05s+1)e^{-0.13s}}{s(s+1)}

【评注】若只给出对数幅频曲线或表格,系统多半是最小相位系统,若既给出了幅频特性也给出了相频特性,那么一般要考虑系统为非最小相位系统或带有延迟环节,这是同学们该有的思维。另外,由于 ω=1 rad/s\omega=1\text{ rad/s} 之前无转折频率,那么对数幅频特性曲线必过 (1,20lgK)(1, 20\lg K) 便可求出 K 值。由斜率确定转折频率,进而确定各个环节,求出传递函数。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.