2003 年上海交通大学 816 自动控制原理考研真题
来源:816专业课/原始资料/1996-2023年上海交通大学真题.pdf(第 26-29 页)
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。原件中明显的印刷错漏保留原文并在题后或注记中说明。
注:
- 原题四(1)闭环传递函数式中自变量误写为 Φ(t)=C(s)/R(s);
- 原题七题干文字印刷为“保持摆下立向上(即 θ(t)=0)的状态”;题干第二式漏印双点,印刷为 (mlcosθ)θ;
- 原题七(1)中将“进行线性化”印刷为“进化线性化”。
上海交通大学二〇〇三年攻读硕士学位研究生入学考试试题
考试科目:自动控制原理
编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、(20 分)
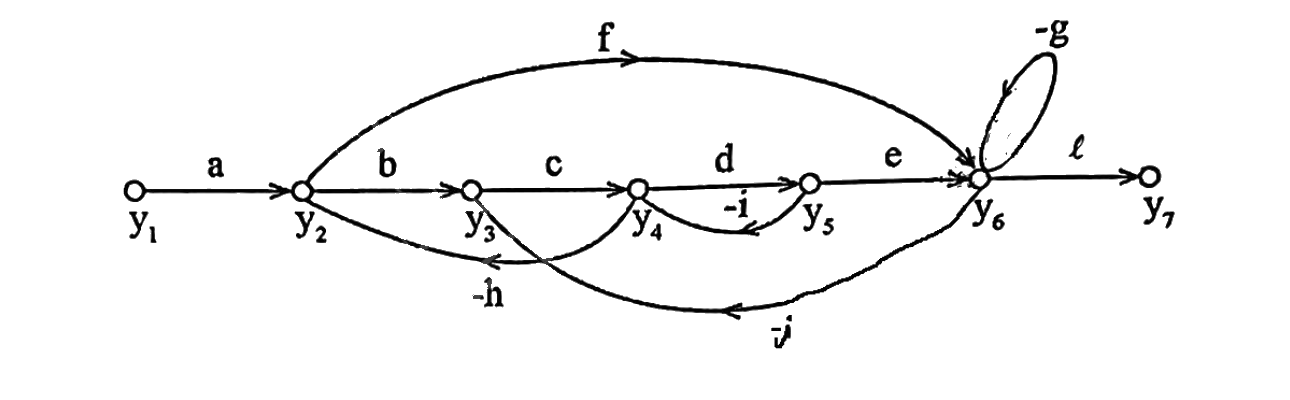
(1) 利用梅逊公式求图中 y6/y1 与 y6/y2;
(2) 已知系统的单位阶跃响应为 c(t)=1+0.4e−60t−1.2e−10t,求传递函数 C(s)/R(s)。
二、(20 分)
单位负反馈系统的开环传递函数 G(s) 为 G(s)=s(T1s+1)(T2s+1)k,若输入信号 r(t)=a×1(t)+bt ,(a,b为正的常数),欲使稳态误差 ess(∞)<ε,求系统各参数应满足的条件。
三、(20 分)
画出下列系统的大致根轨迹 (0<Kr<+∞),不要求求出分离点,与虚轴交点等数据,只需画出它们的大致位置及根轨迹的大致形状及走向。
开环系统 G(s)H(s) 的极点和零点如下:
(a) 极点:0,0,-2 及 -3 零点:-5
(b) 极点:0,0,-12 及 -12 零点:-4,-8
四、(25 分)
(1) 三个二阶系统的闭环传递函数的形式都是:
Φ(t)=C(s)/R(s)=ωn2/(s2+2ξωns+ωn2)
它们的闭环极点的相对位置如图所示:
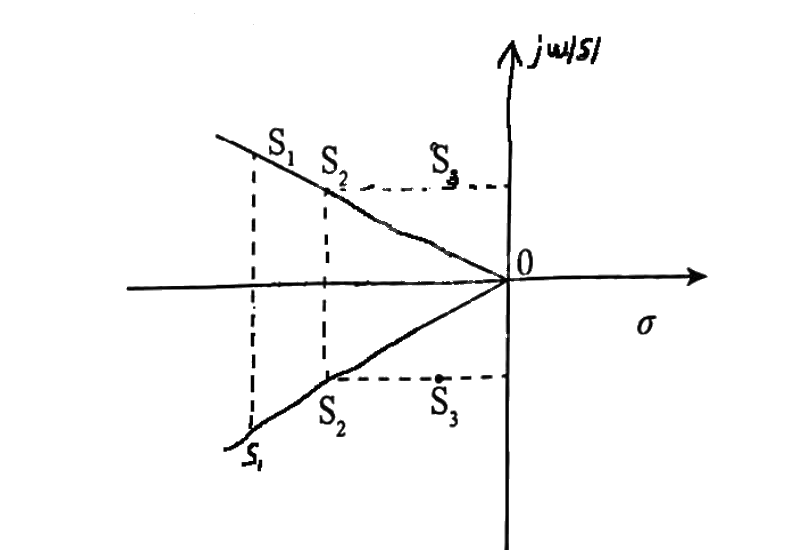
试在同一图中画出它们的单位阶跃响应曲线,标明各自的调整时间,峰值时间和超调,并说明理由。
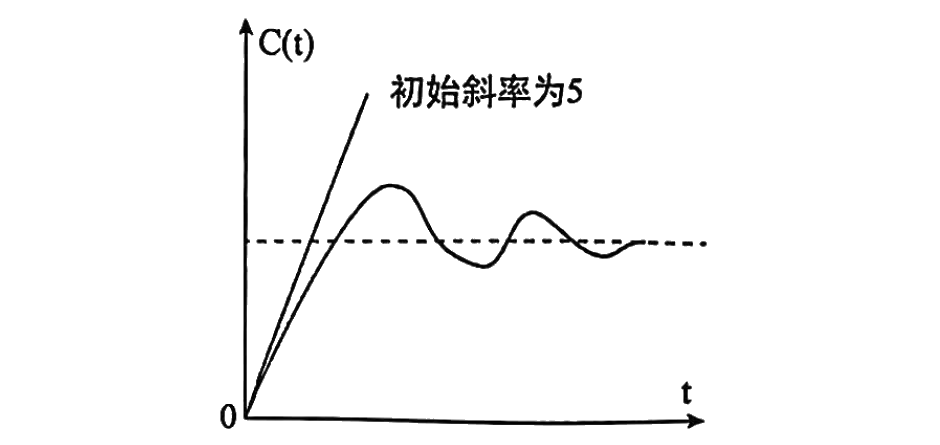
(2) 某二阶系统的闭环传递函数为 C(s)/R(s)=Ts2+2s+ak(s+a),某单位阶跃响应如图所示,系统的稳态误差为 0,试确定 K 和 T 的值。
五、(20 分)
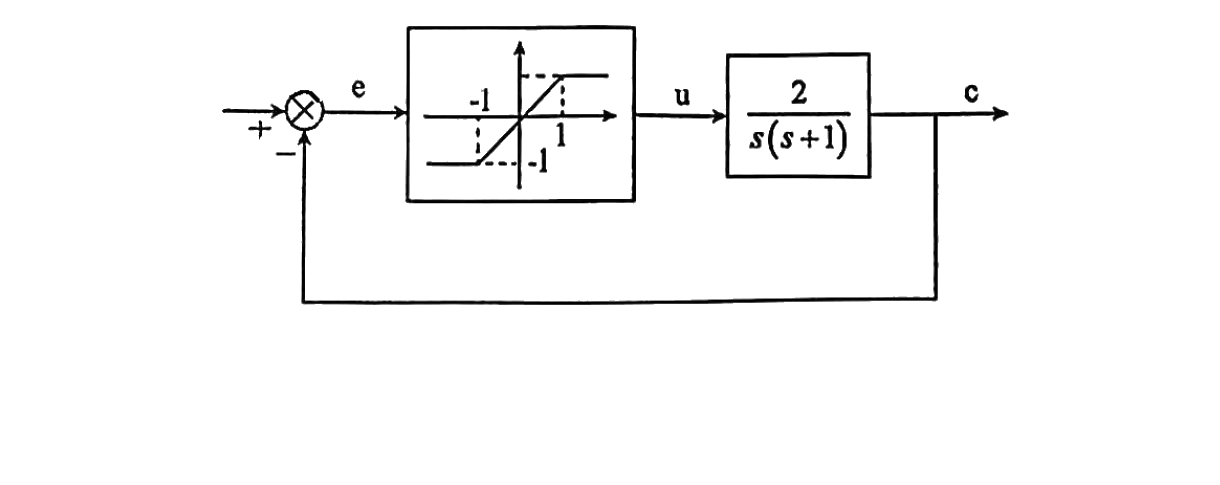
非线性系统如图所示,试在 (e,e˙) 相平面上画出当 r(t)=t,初始条件 (e,e˙) 为 (−2,2) 时,系统的相轨迹。
六、(20 分)
已知单位负反馈系统的开环传递函数为 G0(s)=s(0.1s+1)(0.001s+1)10,要求系统同时满足:
(1) 输入信号 r(t)=Rt mm/s 时,稳态误差 ess(∞)=0.001R mm;
(2) 相位裕量 γ≥45∘,ωc>100rad/s;试利用 Bode 图设计无源串联校正(只要求求出 Gc(s),不必计算具体的 R, C 数值)
七、(25 分)
单级倒立摆系统如图所示:
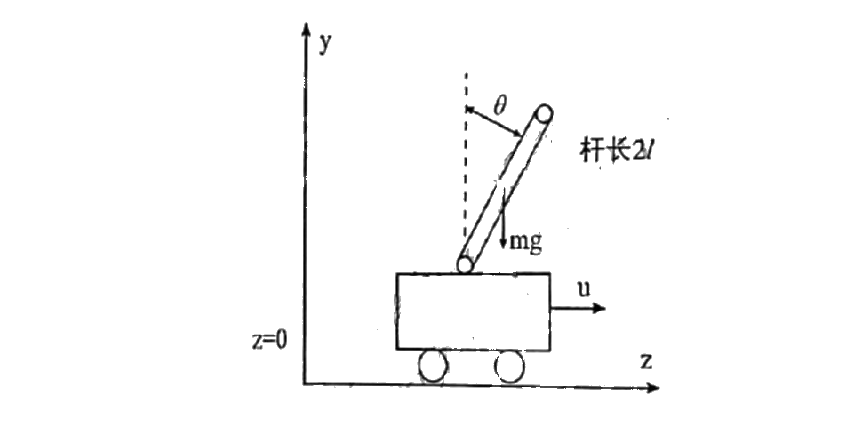
控制目标是通过外力 u(t) 来保持摆下立向上(即 θ(t)=0)的状态。假设小车的质量 M=0.5kg,匀质摆杆的质量 m=0.2kg,摆杆长度 2l=0.6m,Z(t) 为小车的水平位移,θ 为摆杆的角位移,g=9.8m/s2,忽略摆及小车的摩擦系数。该系统的非线性模型为 (J+ml2)θ¨+(mlcosθ)Z¨=mglsinθ,(mlcosθ)θ+(M+m)Z¨=(mlsinθ)θ˙2+u,其中 J=31ml2。
(1) 在工作点附近 (θ=0,θ˙=0) 进化线性化,取系统状态变量为 x1=z,x2=z˙,x3=θ,x4=θ˙,写出系统的状态空间表达式;
(2) 能否通过状态反馈任意配置该系统的闭环极点?为什么?若能,请设计一状态反馈矩阵,使闭环极点配置在 λ1=−1,λ2=−2,λ3,4=−1±j。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.