MASTERY · CONTROL ENGINEERING

2003 年上海交通大学 816 自动控制原理考研真题参考答案

1.3k WORDS6 MIN READ#考研

2003 年上海交通大学 816 自动控制原理考研真题参考答案

来源:816专业课/原始资料/1996-2023年上海交通大学答案.pdf(第 55-61 页)
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。原件中明显的印刷错漏保留原文并在题后或注记中说明。
注:

  1. 第一题(1)原答案分母中有一处将 +dig+dig 误印为 +tug+tug
  2. 第一题(2)原题干阶跃响应给出系数为 0.4e60t0.4e^{-60t},参考答案解题时由零初始条件 c(0)=0,c(0)=0c(0)=0, c'(0)=0 重新解算待定系数得出 c(t)=1+0.2e60t1.2e10tc(t)=1+0.2e^{-60t}-1.2e^{-10t}
  3. 第五题【评注】中特征多项式原文印刷为 s2+4s+2=0s^2+4s+2=0(根据求根公式应为 s2+s+2=0s^2+s+2=0);
  4. 第六题校正装置传递函数原答案分子写为 100(0.016s+2)100(0.016s+2)(标准形式应为 1000.016s+10.002s+1100\frac{0.016s+1}{0.002s+1});
  5. 第七题(2)原答案将状态反馈矩阵误写为“状态转移矩阵”。

上海交通大学二〇〇三年攻读硕士学位研究生入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、【分析】本题考查用梅逊公式进行传递函数的计算以及拉氏变换推导传递函数。

【解】(1)

l1=bchl2=dil3=cdejl4=gl5=fjchl_1 = -bch \qquad l_2 = -di \qquad l_3 = -cdej \qquad l_4 = -g \qquad l_5 = fjch

l1l4=bchgl2l4=digΔ=1i=15li+l1l4+l2l4l_1 l_4 = bchg \qquad l_2 l_4 = dig \qquad \Delta = 1 - \sum_{i=1}^5 l_i + l_1 l_4 + l_2 l_4

P1=abcdeΔ1=1P_1 = abcde\ell \qquad \Delta_1 = 1

P2=afΔ2=1+diP_2 = af\ell \qquad \Delta_2 = 1+di

G(s)=i=12PiΔiΔG(s) = \frac{\sum_{i=1}^2 P_i \Delta_i}{\Delta}

y6y1=abcde+af+afdi1+bch+di+cdej+gfjch+bchg+dig\frac{y_6}{y_1} = \frac{abcde + af + afdi}{1 + bch + di + cdej + g - fjch + bchg + dig}

y2y1=a(1+di+cdej+g+dig)1+bch+di+cdej+gfjch+bchg+dig\frac{y_2}{y_1} = \frac{a(1 + di + cdej + g + dig)}{1 + bch + di + cdej + g - fjch + bchg + dig}

y6y2=y6y1y1y2=abcde+af+afdi1+bch+di+cdej+gfjch+bchg+dig1+bch+di+cdej+gfjch+bchg+diga(1+di+cdej+g+dig)\frac{y_6}{y_2} = \frac{y_6}{y_1} \cdot \frac{y_1}{y_2} = \frac{abcde + af + afdi}{1 + bch + di + cdej + g - fjch + bchg + dig} \cdot \frac{1 + bch + di + cdej + g - fjch + bchg + dig}{a(1 + di + cdej + g + dig)}

=bcde+f+fdi1+di+cdej+g+dig= \frac{bcde + f + fdi}{1 + di + cdej + g + dig}

(2) 由题易知系统的模态为 e60te^{-60t}e10te^{-10t}

故根据题可设系统在零初始条件下的单位阶跃响应为:c(t)=1+Ae60t+Be10tc(t)=1+Ae^{-60t}+Be^{-10t}

{c(0)=1+A+B=0c(0)=60A10B=0    {A=0.2B=1.2\begin{cases} c(0) = 1+A+B = 0 \\ c'(0) = -60A-10B = 0 \end{cases} \implies \begin{cases} A = 0.2 \\ B = -1.2 \end{cases}

c(t)=1+0.2e60t1.2e10t\therefore c(t) = 1 + 0.2e^{-60t} - 1.2e^{-10t}

c(t)c(t) 进行拉氏变换可得 c(s)=1s+0.2s+601.2s+10R(s)=1sc(s) = \frac{1}{s} + \frac{0.2}{s+60} - \frac{1.2}{s+10} \qquad R(s) = \frac{1}{s}

c(s)R(s)=1+0.2ss+601.2ss+10=600(s+60)(s+10)\frac{c(s)}{R(s)} = 1 + \frac{0.2s}{s+60} - \frac{1.2s}{s+10} = \frac{600}{(s+60)(s+10)}


【评注】1、用梅逊公式信号流图的题,已经是非常常见的题型。在之前的评注中我们已进行了多次的总结,同学们可以参考之前的评注,也可以参考交大教材 P19。
2、对输出进行拉氏变换是(2)问题的关键,同学们须要掌握拉氏变换及其逆变换。

二、【分析】本题考查稳态误差系数和稳态误差的相关概念。

【解】由题可得系统的闭环特征方程为:

D(s)=s(T1s+1)(T2s+1)+k=T1T2s3+(T1+T2)s2+s+kD(s) = s(T_1s+1)(T_2s+1)+k = T_1T_2s^3 + (T_1+T_2)s^2 + s + k

列劳斯表:

s3T1T21s2T1+T2ks1T1+T2T1T2kT1+T2s0k\begin{array}{c|cc} s^3 & T_1T_2 & 1 \\ s^2 & T_1+T_2 & k \\ s^1 & \frac{T_1+T_2 - T_1T_2k}{T_1+T_2} & \\ s^0 & k & \end{array}

欲使系统稳定,则需要:

{T1T2>0T1+T2>0T1+T2T1T2kT1+T2>0k>0    {T1T2>0T1+T2>0k>0T1+T2T1T2k>0\begin{cases} T_1T_2 > 0 \\ T_1+T_2 > 0 \\ \frac{T_1+T_2 - T_1T_2k}{T_1+T_2} > 0 \\ k > 0 \end{cases} \implies \begin{cases} T_1T_2 > 0 \\ T_1+T_2 > 0 \\ k > 0 \\ T_1+T_2 - T_1T_2k > 0 \end{cases}

kp=lims0G(s)H(s)=lims0ks(sT1+1)(sT2+1)=那么 essp=a1+kp=0k_p = \lim_{s\to 0} G(s)H(s) = \lim_{s\to 0} \frac{k}{s(sT_1+1)(sT_2+1)} = \infty \qquad \text{那么 } e_{ssp} = \frac{a}{1+k_p} = 0

kv=lims0sG(s)H(s)=lims0kss(sT1+1)(sT2+1)=k那么 essv=bkv=bkk_v = \lim_{s\to 0} sG(s)H(s) = \lim_{s\to 0} \frac{ks}{s(sT_1+1)(sT_2+1)} = k \qquad \text{那么 } e_{ssv} = \frac{b}{k_v} = \frac{b}{k}

因此 ess()=essp+essv=bk<εk>bεe_{ss}(\infty) = e_{ssp} + e_{ssv} = \frac{b}{k} < \varepsilon \qquad \therefore k > \frac{b}{\varepsilon}

故参数需要满足的条件为:

{T1T2>0T1+T2>0k>0T1+T2T1T2k>0k>bε\begin{cases} T_1T_2 > 0 \\ T_1+T_2 > 0 \\ k > 0 \\ T_1+T_2 - T_1T_2k > 0 \\ k > \frac{b}{\varepsilon} \end{cases}

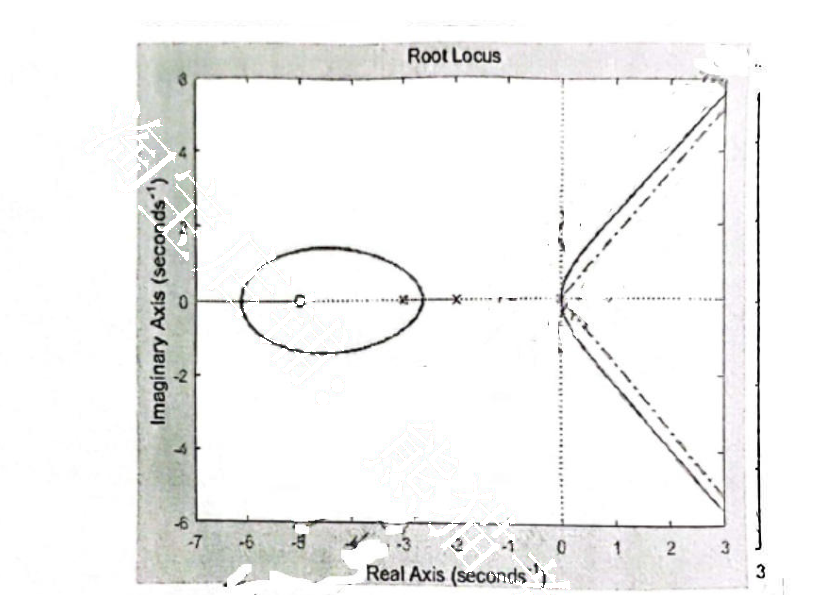
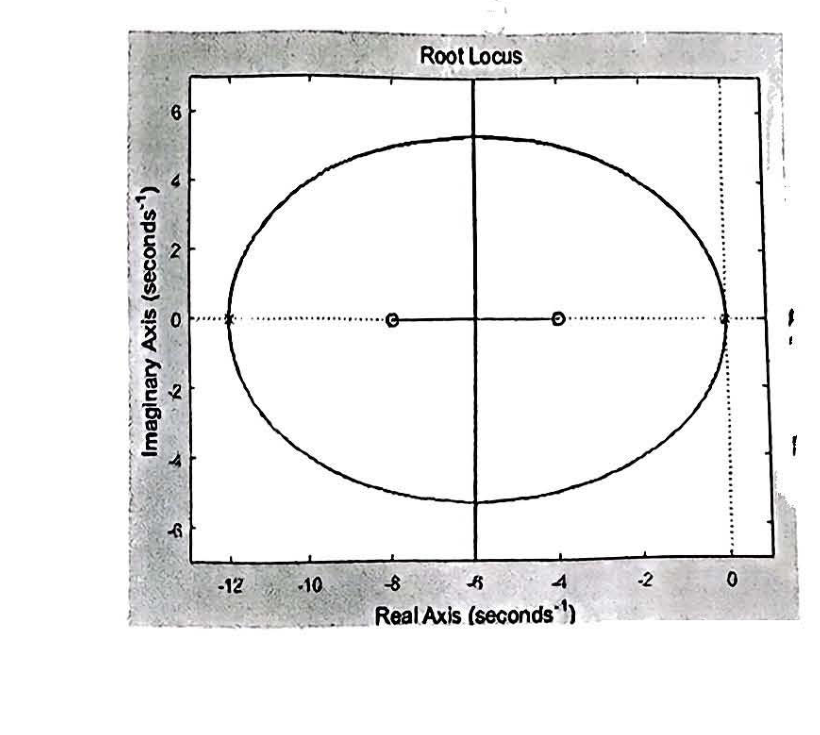
三、【分析】本题考查 180180^\circ 根轨迹的绘制问题

【解】系统极点:0、0、-2 及 -3 \qquad 零点:-5

(a) 渐近线 {σa=0θa=±60,180\begin{cases} \sigma_a = 0 \\ \theta_a = \pm 60^\circ, 180^\circ \end{cases} \qquad 极点 0 的出射角:θ=±90\theta = \pm 90^\circ

2003-3-1

(b) 系统极点:0、0、-12、-12 \qquad 零点:-4、-8

渐近线 {σa=6θa=±90\begin{cases} \sigma_a = -6 \\ \theta_a = \pm 90^\circ \end{cases}

2003-3-2


【评注】本题为最基本的根轨迹绘制问题,且只需根据零极点大体位置来确定根轨迹的大致走向即可,无需求解分离点和虚轴的交点,大大简化了做题难度,同学们只需把能求得渐近线求出即可。另外(a)多求了一个出射角,同学们可加可不加,但学会计算是最好的,其实不难求解(b)中0极点和-12极点的出射角也为 ±90\pm 90^\circ

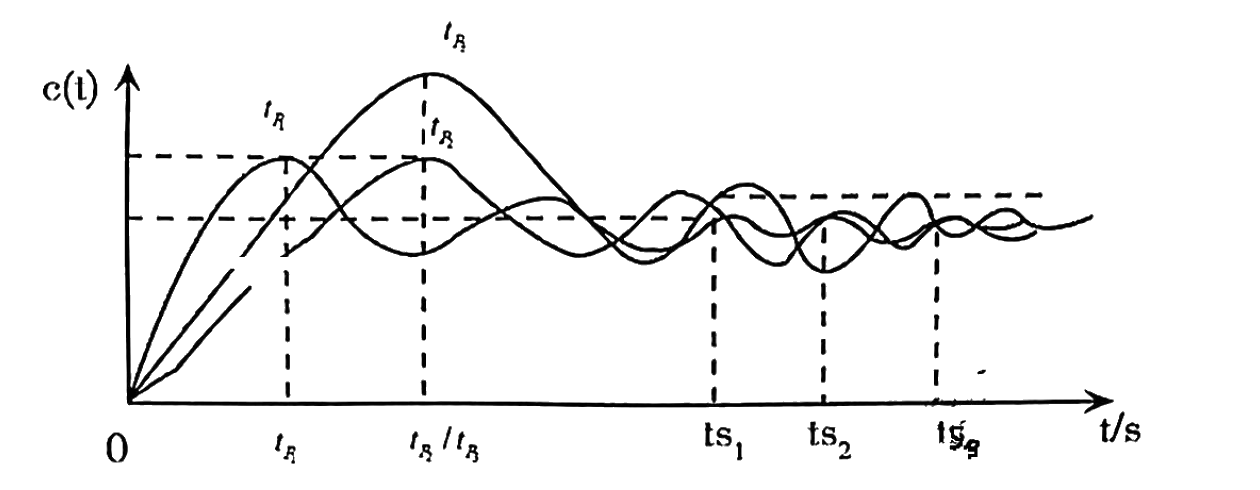
四、【分析】本题考查控制系统的动态响应指标和相关系数计算。

(1)

2003-4-3

其中 ts1<ts2<ts3tp1<tp2=tp3σ1%=σ2%<σ3%t_{s1} < t_{s2} < t_{s3} \qquad t_{p1} < t_{p2} = t_{p3} \qquad \sigma_1\% = \sigma_2\% < \sigma_3\%

(2)

ess=lims0sE(s)=lims0sR(s)[1GB(s)]=lims0s1s[1k(s+a)Ts2+2s+a]=lims0Ts2+(2k)s+(aka)Ts2+2s+ae_{ss} = \lim_{s\to 0} s E(s) = \lim_{s\to 0} s R(s) \cdot [1 - G_B(s)] = \lim_{s\to 0} s \cdot \frac{1}{s} \left[ 1 - \frac{k(s+a)}{Ts^2 + 2s + a} \right] = \lim_{s\to 0} \frac{Ts^2 + (2-k)s + (a-ka)}{Ts^2 + 2s + a}

GB(s)G_B(s) 为闭环传递函数,R(s)=1sR(s)=\frac{1}{s}

由于 ess=0e_{ss}=0,所以 aka=0, k=1a-ka=0,\ k=1

由于初始斜率 c(0)=5c'(0)=5

那么 c(0)=limsssC(s)=limsssR(s)GB(s)=limss1ssk(s+a)Ts2+2s+a=kTc'(0) = \lim_{s\to \infty} s \cdot s C(s) = \lim_{s\to \infty} s \cdot s \cdot R(s) \cdot G_B(s) = \lim_{s\to \infty} s \cdot \frac{1}{s} \frac{sk(s+a)}{Ts^2+2s+a} = \frac{k}{T}

T=K5=15\therefore T = \frac{K}{5} = \frac{1}{5}


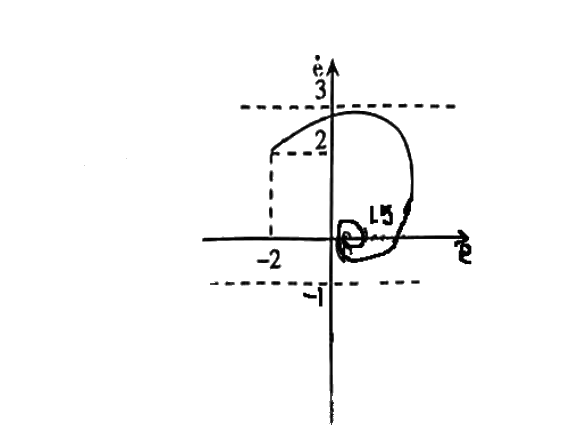
五、【分析】本题考查非线性系统相轨迹的绘制问题。

【解】

{c¨+c˙=2uu={1e>1ee11e<1\begin{cases} \ddot{c} + \dot{c} = 2u \\ u = \begin{cases} 1 & e > 1 \\ e & |e| \le 1 \\ -1 & e < -1 \end{cases} \end{cases} \qquade¨e˙+1={2e>12ee12e<1-\ddot{e} - \dot{e} + 1 = \begin{cases} 2 & e > 1 \\ 2e & |e| \le 1 \\ -2 & e < -1 \end{cases}

③ 当 e>1e > 1 时,de˙de=e˙1e˙=11e˙\frac{d\dot{e}}{de} = \frac{-\dot{e}-1}{\dot{e}} = -1 - \frac{1}{\dot{e}}

e1|e| \le 1 时,de˙de=e˙2e+1e˙\frac{d\dot{e}}{de} = \frac{-\dot{e}-2e+1}{\dot{e}} \qquad 奇点 (0.5,0)(0.5, 0)

e<1e < -1 时,de˙de=e˙+3e˙=1+3e˙\frac{d\dot{e}}{de} = \frac{-\dot{e}+3}{\dot{e}} = -1 + \frac{3}{\dot{e}}

e=rce=tce˙=1c˙e¨=c¨e = r - c \qquad e = t - c \qquad \dot{e} = 1 - \dot{c} \qquad \ddot{e} = -\ddot{c}

⑤ 初始值 (e,e˙)=(2,2)(e,\dot{e})=(-2,2),可做图如下:

2003-5-2

【评注】本题要求画出 ee˙e-\dot{e} 的相轨迹,那么所有变量都用 eee˙ \dot{e}e¨\ddot{e} 来代替即可,找出他们的对应关系。同时,我们应求出有效奇点,一般得到奇点,我们要考虑它是否稳定(即是否具有负实部)。那么对 (0.5,0)(0.5, 0) 是否稳定进行验证。

系统特征式 s2+4s+2=0s1,2=1±182=12±j72s^2+4s+2=0 \qquad s_{1,2} = \frac{-1\pm\sqrt{1-8}}{2} = -\frac{1}{2} \pm j\frac{\sqrt{7}}{2}

具有负实部,稳定奇点。

六、【分析】本题考查无源网络串联校正系统的设计。

【解】满足稳态误差的开环放大系数 kv=R0.001R=1000k_v = \frac{R}{0.001R} = 1000

故而串联网络的放大系数 kc=100k_c = 100

那么满足稳态性能指标要求的开环传递函数为 G(s)=1000s(0.1s+1)(0.001s+1)G(s) = \frac{1000}{s(0.1s+1)(0.001s+1)}

未校正前,系统的截止频率 wc=100rad/sw_c = 100 rad/s

γ(wc)=18090arctan0.1wcarctan0.001wc=0\gamma(w_c) = 180^\circ - 90^\circ - \arctan 0.1w_c - \arctan 0.001w_c = 0^\circ 使用超前网络进行校正


ϕm=γ0γ(wc)+5=450+5=50\phi_m = \gamma_0 - \gamma(w_c) + 5^\circ = 45^\circ - 0^\circ + 5^\circ = 50^\circ

a=1+sinϕm1sinϕm=1+sin501sin50=7.5510lga=8.78dBa = \frac{1+\sin\phi_m}{1-\sin\phi_m} = \frac{1+\sin 50^\circ}{1-\sin 50^\circ} = 7.55 \qquad 10\lg a = 8.78dB

20lga=L(wc)wc=165.77rad/s-20\lg\sqrt{a} = L(w_c') \qquad w_c' = 165.77rad/s

wc=1aTT=0.002aT=0.016Gc(s)=100(0.016s+2)0.002s+1w_c' = \frac{1}{\sqrt{a}T} \qquad T = 0.002 \qquad aT = 0.016 \qquad G_c(s) = \frac{100(0.016s+2)}{0.002s+1}

γ=180+φ(wc)=45故而校正成立\gamma_{新} = 180^\circ + \varphi(w_c') = 45^\circ \qquad \text{故而校正成立}

【评注】校正是交大每年的必考内容且以超前校正居多,同学们必须认真对待,对于校正的具体步骤在交大教材 P171 有详细说明,请同学们认真总结每一步的要点内容,将交大教材 P172 例 6-1 理解掌握,这类题型就基本没有问题了。

七、【分析】本题考查非线性系统线性化进行状态空间表达式求解和极点配置。

【解】两个非线性方程现将其线性化,由于控制的目的是保持倒立摆直立,在施加合适 uu 的条件下,假定 θ, θ˙\theta,\ \dot{\theta} 均接近于 0 且合理的范围内,那么 sinθθ, cosθ1\sin\theta \approx \theta,\ \cos\theta \approx 1,且 θ˙2, θ\dot{\theta}^2,\ \theta 项可以忽略。

{(J+ml2)θ¨+(mlcosθ)z¨=mglsinθ(mlcosθ)θ¨+(M+m)z¨=(mlsinθ)θ˙2+u    {43lθ¨+z¨=gθmlθ¨+(M+m)z¨=u\begin{cases} (J+ml^2)\ddot{\theta} + (ml\cos\theta)\ddot{z} = mgl\sin\theta \\ (ml\cos\theta)\ddot{\theta} + (M+m)\ddot{z} = (ml\sin\theta)\dot{\theta}^2 + u \end{cases} \implies \begin{cases} \frac{4}{3}l\ddot{\theta} + \ddot{z} = g\theta \\ ml\ddot{\theta} + (M+m)\ddot{z} = u \end{cases} \begin{cases} \ddot{z} = -\frac{3mg}{4M+m}\theta + \frac{4}{4M+m}u \\ \ddot{\theta} = \frac{3(M+m)g}{(4M+m)l}\theta + \frac{-3}{(4M+m)l}u \end{cases} \implies \text{可到状态空间表达式}$$

\begin{pmatrix} \dot{z} \ \ddot{z} \ \dot{\theta} \ \ddot{\theta} \end{pmatrix} = \begin{pmatrix} 0 & 1 & 0 & 0 \ 0 & 0 & \frac{-3mg}{4M+m} & 0 \ 0 & 0 & 0 & 1 \ 0 & 0 & \frac{3(M+m)g}{(4M+m)l} & 0 \end{pmatrix} \begin{pmatrix} z \ \dot{z} \ \theta \ \dot{\theta} \end{pmatrix} + \begin{pmatrix} 0 \ \frac{4}{4M+m} \ 0 \ \frac{-3}{(4M+m)l} \end{pmatrix} u$$


(z˙z¨θ˙θ¨)=(01000030000100310)(zz˙θθ˙)+(0205)uy=(1000)(zz˙θθ˙)\begin{pmatrix} \dot{z} \\ \ddot{z} \\ \dot{\theta} \\ \ddot{\theta} \end{pmatrix} = \begin{pmatrix} 0 & 1 & 0 & 0 \\ 0 & 0 & -3 & 0 \\ 0 & 0 & 0 & 1 \\ 0 & 0 & 31 & 0 \end{pmatrix} \begin{pmatrix} z \\ \dot{z} \\ \theta \\ \dot{\theta} \end{pmatrix} + \begin{pmatrix} 0 \\ 2 \\ 0 \\ -5 \end{pmatrix} u \qquad y = \begin{pmatrix} 1 & 0 & 0 & 0 \end{pmatrix} \begin{pmatrix} z \\ \dot{z} \\ \theta \\ \dot{\theta} \end{pmatrix}

rankPc=rank(b,Ab,A2b,A3b)=rank(0201520150050155501550)=4=n系统可控\text{rank} P_c = \text{rank} (b, Ab, A^2b, A^3b) = \text{rank} \begin{pmatrix} 0 & 2 & 0 & 15 \\ 2 & 0 & 15 & 0 \\ 0 & -5 & 0 & -155 \\ -5 & 0 & -155 & 0 \end{pmatrix} = 4 = n \quad \text{系统可控}

利用状态反馈方法进行极点配置,状态转移矩阵 k=[k1,k2,k3,k4]k=[k_1, k_2, k_3, k_4]

期待极点组成的话特征多项式:

f(s)=(s+1)(s+2)(s2+2s+2)=s4+5s3+10s2+10s+4f^*(s) = (s+1)(s+2)(s^2+2s+2) = s^4 + 5s^3 + 10s^2 + 10s + 4

f(s)=sI(Abk)=f(s)f(s) = |sI - (A - bk)| = f^*(s),由对应系数相等可知

{5k4+2k2=52k15k331=1047k2=1047k1=4    {k1=0.085k2=0.213k3=8.234k4=1.085\begin{cases} -5k_4 + 2k_2 = 5 \\ 2k_1 - 5k_3 - 31 = 10 \\ -47k_2 = 10 \\ -47k_1 = 4 \end{cases} \implies \begin{cases} k_1 = -0.085 \\ k_2 = -0.213 \\ k_3 = -8.234 \\ k_4 = -1.085 \end{cases}

k=[0.085,0.213,8.234,1.085]k = [-0.085, -0.213, -8.234, -1.085]

【评注】对于可控系统的极点配置,我们已讲过多次,这里不再赘述。对于非线性系统线性化,我们把 θ\theta 看成接近 0 的角,使 sinθθ, cosθ1\sin\theta \approx \theta,\ \cos\theta \approx 1 是做此类题的默认假设,请同学们学习这种方法。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.