2001 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 41-47 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原答案第一题对于系统(2)求 C2(s) 时,分子印为 k+5(上一式分子为 k(s+5)),正文照录。
注:原答案第八题【标注】第 2 条中”化标准型的维多一般不超过 3 维”印为”维多”,正文照录。
上海交通大学二〇〇一年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题考查单位阶跃输入条件下,两系统的输出稳态值的计算方法
【解】对于系统(1)来说,
R1(s)C1(s)=1+s(s+5)ks(s+5)k(s−3)=s2+5s+kk(s−3)
C1(s)=s1⋅s2+5s+kk(s−3)
系统要有稳态输出,则系统必须 稳定·
经判断,要使系统稳定,则必须 k>0
c1(∞)=lims→0sC1(s)=lims→0s2+5s+kk(s−3)=−3 (其中k>0)
对于系统(2)来说,
R2(s)C2(s)=1+s(s+5)ks(s−3)k=s(s+5)(s−3)+k(s−3)k(s+5)
C2(s)=s1⋅s(s+5)(s−3)+k(s−3)k+5
系统的闭环特征方程为:D(s)=s(s+5)(s−3)+k(s−3)=s3+2s2+(k−15)s−3k
可列劳斯表
s3s2s1s01225k−30−3kk−15−3k
系统要有稳态输出,则系统必须稳定;
经过劳斯表可以得出,不存在 k 使系统稳定,即系统不稳定。
∴c2(∞)=∞
【评注】本题是一道较为基础的题型,难度系数极低,只需按常规的方法算出传递函数,对输入进行拉氏变换,使用终值定理 s→0limsc(s)=c(∞) 即可,但需要在说明终值定理前,对系
统的稳定性进行判定。这类题属于送分题,同学们只需认真算数即可。
二、【分析】本题考查传递函数绘制根轨迹以及不同条件下,参数不同取值范围。
【解】(1)开环传递函数 G(s)=s(s+2)−Kv(s−2)D(s)=s2+(2−Kv)s+2Kv
①两个极点 p1=0, p2=−2 一个零点 z1=2
②实轴上的根轨迹 [−2,0], [2,+∞]
③与虚轴的交点 s=jω 带代入 D(s)=0 得
④分离点,M(s)=s+2, N(s)=s(s+2), M′(s)N(s)−M(s)N′(s)=0,
得出 s1=22+2, s2=2−22
可做 0∘ 根轨迹如右图所示
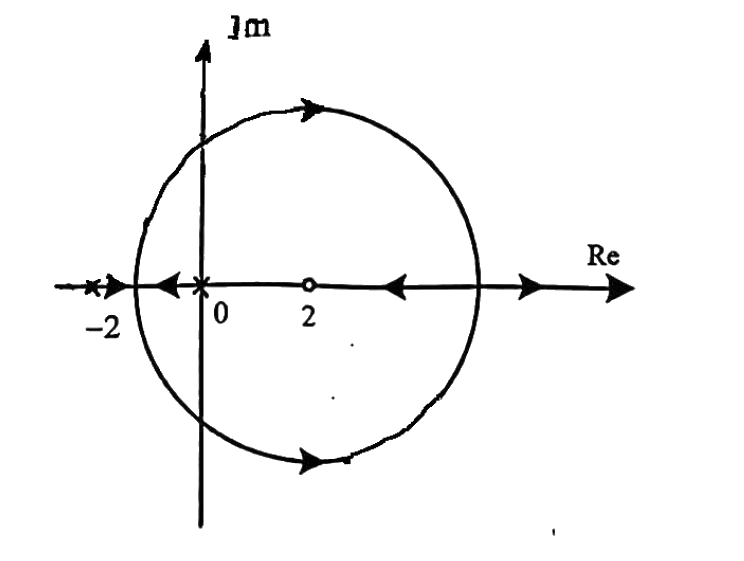
无超调时,ξ⩾1,那么
s=4.8 时,代入 D(s)Kv=11.7
s=−0.8 时,代入 D(s)Kv=0.34∴ 无超调 0<Kv⩽0.3
(2)G(s)=s(s+a)2(2−s)D(s)=s2+(a−2)s+4
等效开环传递函数 G′(s)=s2−2s+4as
①系统存在两个极点 p1,2=1±j3 一个零点 z1=0
②实轴上的根轨迹 (−∞,0]
③与虚轴交点 s=jω 代入 D(s)=0 中
④系统的分离点:M(s)=s, N(s)=s2−2s+4, M′(s)N(s)−M(s)N′(s)=0
可得 s=−2, s=2(舍)
可做如下图根轨迹
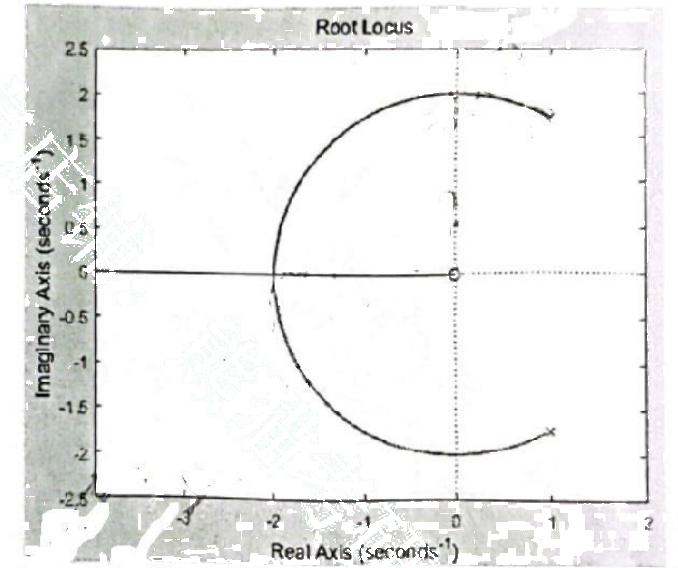
由图可知,当 ξ 为 0.707 时,对应根轨迹上的点 (−2,j2)
将 s=−2+j2 代入 D(s) 令其等于零,{−4j+2(a−2)j=04−2(a−2)=0⇒a=2+22
【评注】1、本题考查的根轨迹:(1)问用常规方法;(2)问用闭环特征多项式得到等效开环传递函数来做根轨迹。同学们应注意 0∘ 根轨迹和 180∘ 根轨迹的区别、具体请看胡寿松第六版 P150 和 P157 注意区别记忆。
2、对于根轨迹为圆的情况,交大教材也作了具体说明。详情请看交大教材 P107 图 4-13 以及图 4-14。
三、【分析】本题考查系统开环传递函数的求解以及奈氏判据应用于伯德图问题。
【解】(1)由系统的伯德图可知,系统属于非最小相位系统
lgω1−lg526−0=−40lg0.5−lgω226−0=−20
(系统初始频段的延长线与实轴的交点 ωc=kv)
ω1=0.5ω2=10=kv
G(s)=s(2s+1)10(1−0.1s) 验证 φ(0.5)=−138∘φ(10)=−222∘
(2) ωg=5 rad⋅s−1φ(ωg)=−180∘
当 L(ωc)>0 时,N+=N−=0N=N+−N−
注意相频曲线应补线,初始向上补到 0∘,z=P−2NP=0
ωc=ωg=5,系统临界稳定。
【分析】1、在之前的题目中,我们已经提到过,当伯德图同时给出幅频曲线和相频曲线,系统一般为非最小相位系统。当仅给出幅频曲线,那么系统很大可能为最小相位系统。一旦给出相频曲线,我们应当考虑到非最小相位系统或具有延迟环节。
2、将奈氏判据应用于伯德图中,我们 1999 年上海交通大学研究生入学考试真题第三题中已有详细解释。请同学们结合两道题,同时注意补线。
四、【分析】本题考查给定条件下,确定校正 环节和各个参数,用到了长除法。
【解】由 σp=e−1−ξ2πξ=16%→ξ=0.5
由 ts=ξωn3=3→ωn=2
所以系统的主导极点位置为 s1,2=−ξωn±jωn1−ξ2=−1±j3
通过系统方块图,闭环系统特征方程为 D(s)=0.1s3+s2+KDs+Kp=0
其中 Φ(s)=s2+2s+4
由 Φ(s) 可以整除 D(s),即使用长除法,得 D(s)=Φ(s)(0.1s+0.8)
且有 {KD−0.4=1.6Kp−3.2=0⇒{KD=2Kp=3.2
五、【分析】本题考查非线性系统的负倒数描述函数和线性部分自振问题。
【解】−N(M)1=−4K1πM1−(MD)21
绘制图可得:
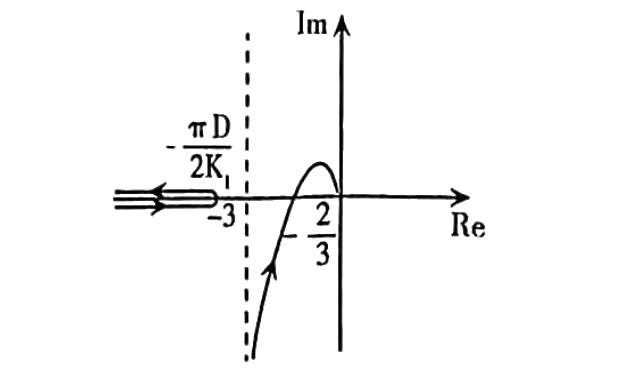
当 M→0 时,−N(M)1→−∞
当 M→∞ 时,−N(M)1→−∞
当 M=2D 时,−N(M)1M=2D=−2K1πD
线性部分 G(s)=s(s+1)(0.5s+1)2
ωx=T1T21=2
与实轴交点 −kT1+T2T1T2=−32 渐近线:−k(T1+T2)=−3
由图可知 −2K1πD<−32 时系统稳定,也即当 D>3π4K1 时,系统稳定。
(2)若 −2K1πD>−32 时,系统存在自振,此时自振角频率为 ωx=T1T21=2
且 −N(M)1=−32 得振幅 M=π32[1+1−36K124π2D2]21
六、【分析】本题考查单位反馈下,稳态系统的输出函数式。
【解】ess(∞)s→0limsE(s)=s→0lims⋅R(s)[1−GB(s)],其中 GB(s) 为闭环传递函数
=lims→0s⋅s32⋅s3+ω2s2+k1s+k1ω1s3+ω2s2
=k1ω12ω2
因此 c(t)=r(t)−ess=t2−k1ω12ω2
【评注】1、系统稳定后,系统的输出 c(t)=r(t)−ess
2、同学们应当学会使用终值定理 ess=s→0lims⋅E(s),同时牢记系统单位负反馈下,
E(s)=R(s)[1−GB(s)],这个公式的使用是具有前提的。
七、【分析】本题考查现代控制理论中可观测性、可控性的判别。
【解】(1)①可控性 rankPc=rank(b,Ab)=rank(11a1+1a2)=2=n 即 a2−a1−1=0
②可观性 rankPo=rank(CCA)=rank(1a101)=2=n 无论如何系统必定可观。
(2)根据约当规范型判据,此线性定常系统完全可控的充分必要条件
B^σ1=(b^r11b^r12),B^σ2=b^r21,B^σ3=b^r31 均为线性无关的,维数至少为 3 维
八、【分析】本题考查可控矩阵化为可控标准型以及状态反馈下的极点配置。
【解】(1)可控矩阵 rankPc=rank(b,Ab)=rank(1001)=2=n 系统可控
特征多项式 ∣sI−A∣=s−11s+1=s2+s+1α2=1α1=1
Aˉ=[0−11−1]Bˉ=[01]Cˉ=C[Ab,b][1α101]⇒当C存在时应该这样求变换矩
阵 p−1=[Ab,b][1α101]=[0110][1101]=[1110]
(2)可控性判定 rankPc=rank[b,Ab]=rank(10012001)=2=n 系统可控。
做到该步后不必向下做。由于上海交通大学电气工程学院官网的考纲公示中已写明在现代控制部分中只考查单变量系统的极点配置和观测器设计,本部分为超纲内容,感兴趣的同学可以查阅施颂椒编写的现代控制理论中 P211 多输入系统的极点配算法。
【标注】1、可观性、可控性的内容已经反复提到,这里不再赘述。
2、化为可控标准型、可观标准型是我们同学必须掌握的重点内容,其中最关键的是构造状态转移矩阵。请同学们参考施颂椒编写的现代控制理论中的可控标准型和可观标准型的化法部分,结合具体例题 P151 例 4-16 和 P153 例 4-17。化标准型的维多一般不超过 3 维,同学们在记忆时只需记下 2 维,3 维的变换公式。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.