2000 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 15-17 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:原件第三题传递函数分子开头部份印迹略有磨损(印为形似“∼(Ts+1)”),实际为 2(Ts+1),正文照录并作标注。
上海交通大学二〇〇〇年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、(15 分)(1)已知 G(s)H(s)=(T1s+1)(T2s+1)(T3s+1)K(Ti>0),当 K=20,Φ=−180∘ 时,G(jω)H(jω)=−0.31。
问:a,当 K 取 100 时,系统是否稳定,为什么?b,当 K 为什么数值时,系统临界稳定?
(2)某三阶二型系统,它仅有一个开环零点 s=−1,请写出闭环系统三个特征值的实部分别为 -1,-1,-4 时相应的以时间常数表示的开环传递函数。
二、(15 分)已知一单位反馈系统的开环传递函数 G(s)=s(s+0.5)5,求 r(t)=sint 时系统的稳态误差。
三、(17 分)已知系统开环传递函数为 G(s)H(s)=s(s−2)2(Ts+1)〔分子 2 原文印迹磨损〕。求:
(1)画出 0≤T<∞ 变化的根轨迹;
(2)求闭环输出响应在无超调时的 T 值范围;
(3)求出使系统闭环不稳定的 T 值范围。
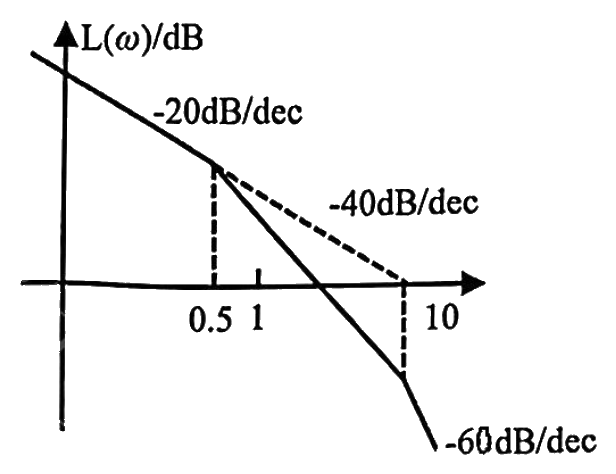
四、(18 分)已知一最小相位系统的对数幅频特性图(纵坐标 1cm 相当 10dB)。
(1)系统对 r(t)=(3+t)⋅1(t) 的稳态误差 ess=0.1;
(2)若要在满足(1)本题的条件下同时满足最佳裕量 γ≥40∘,ωc≥2,试设计无源串联校正。(只需求出 Gc(s),不必计算具体 R 与 C 的数值)
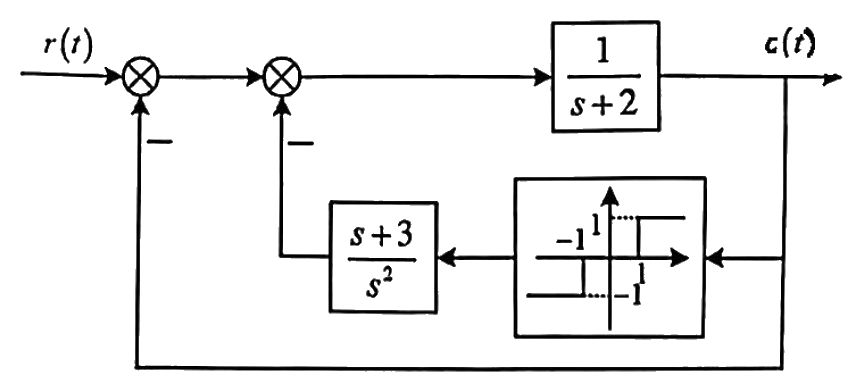
五、(10 分)试绘制图示系统的 c˙−c 平面上的相轨迹图。(c(0)=1,c˙(0)=1)
六、(10 分)设系统描述为 x˙=Ax+bu,y=cx,其中 A=−1001−10000,b=01−1,c=(010)
(1)求系统的状态转移矩阵及状态转移矩阵的逆阵;
(2)判断下列函数矩阵是否为某系统 A 的状态转移矩阵,若是,试求 A 阵。
(a) (2e−t−e−2t−2e−t+2e−2te−t−e−2t−e−t+2e−2t)
(b) (2e−2t−ete−t−2e−2tet−e−2t)
七、(15分)
设系统的动力学方程为 x˙=00010000−3x+010u,y=(011001)x+(12)u=Cx+Du。
(1)试判断系统的可控性和可观测性;
(2)若不可控或不可观 试给出其可控性分解或可观性分解的描述形式。
(3)试对其可控子系统引入状态反馈,配置极点于 −1±j,求状态反馈阵 k。
解题中可用数据
| Φ(m) | 45∘ | 50∘ |
|---|
| α | 5.8 | 7.5 |


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.