MASTERY · CONTROL ENGINEERING

2000 年上海交通大学 816 自动控制原理 参考答案

1.6k WORDS7 MIN READ#考研

2000 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 33-40 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:原答案第一题(2)最后开环传递函数分母漏印平方(印为 s(16s+1)s(\frac{1}{6}s+1)),正文照录。


上海交通大学二〇〇〇年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、【分析】本题考查 KK 的取值对于系统稳定性的影响以及临界稳定的定义。

【解】(1) a. 根据题意,当 K=100K=100 时,Φ=−180∘\Phi=-180^\circ,G(jω′)H(jω′)=−0.31×5=−1.55G(j\omega')H(j\omega')=-0.31\times 5=-1.55

,∣G(jω′)H(jω′)∣=1.55>1\left|G(j\omega')H(j\omega')\right|=1.55>1,不满足幅值裕量的稳定条件,系统不稳定。

b. 当取 K′K' 时,系统临界稳定。则 K′=200.31=64.5K'=\dfrac{20}{0.31}=64.5

(2) 由于系统为三阶二型系统,且有一个开环零点 s=−1s=-1

则可设开环传递函数为 G(s)=k(s+1)s2(s+a)G(s)=\dfrac{k(s+1)}{s^2(s+a)},GB(s)G_B(s) 为闭环传递函数

相应的闭环传递函数为 GB(s)=G(s)1+G(s)H(s)G_B(s)=\dfrac{G(s)}{1+G(s)H(s)} 其中该系统为单位反馈 H(s)=1H(s)=1,

GB(s)=K(s+1)s3+as2+Ks+KG_B(s)=\dfrac{K(s+1)}{s^3+as^2+Ks+K} 那么

s3+as2+Ks+K=(s+4)(s2+2s+b)=s3+6s2+(b+8)s+4bs^3+as^2+Ks+K=(s+4)(s^2+2s+b)=s^3+6s^2+(b+8)s+4b

{K=b+8K=4ba=6⇒{K=323b=83a=6\begin{cases}K=b+8\\ K=4b\\ a=6\end{cases}\Rightarrow \begin{cases}K=\dfrac{32}{3}\\ b=\dfrac{8}{3}\\ a=6\end{cases}

那么,开环传递函数为:G(s)=169(s+1)s(16s+1)G(s)=\dfrac{\dfrac{16}{9}(s+1)}{s\left(\dfrac{1}{6}s+1\right)}

二、【分析】本题考查单位反馈下,由开环传递函数,写成闭环传递函数。并求一个输入 rr 的稳态误差计算问题。

【解】单位反馈时,E(s)R(s)=1−GB(s)\dfrac{E(s)}{R(s)}=1-G_B(s),其中 GB(s)G_B(s) 为闭环传递函数

GB(s)=5s2+0.5s+5E(s)R(s)=s2+0.5ss2+0.5s+5G_B(s)=\dfrac{5}{s^2+0.5s+5}\qquad \dfrac{E(s)}{R(s)}=\dfrac{s^2+0.5s}{s^2+0.5s+5}

输入 r(t)=sin⁡t=Asin⁡(ω⋅t+φ)r(t)=\sin t=A\sin(\omega\cdot t+\varphi),其中 A=1A=1,ω=1\omega=1,φ=0∘\varphi=0^\circ

A′=∣s2+0.5ss2+0.5s+5∣s=j⋅1=∣−1+j0.54+j0.5∣=0.28A'=\left|\dfrac{s^2+0.5s}{s^2+0.5s+5}\right|_{s=j\cdot 1}=\left|\dfrac{-1+j0.5}{4+j0.5}\right|=0.28

φ′=∠s2+0.5ss2+0.5s+5∣s=j⋅1=∠−1+j0.54+j0.5=146∘\varphi'=\angle\left.\dfrac{s^2+0.5s}{s^2+0.5s+5}\right|_{s=j\cdot 1}=\angle\dfrac{-1+j0.5}{4+j0.5}=146^\circ

∴ess(t)=0.28sin⁡(ωt+146∘)=0.28sin⁡(t+146∘)ω=1\therefore e_{ss}(t)=0.28\sin(\omega t+146^\circ)=0.28\sin(t+146^\circ)\qquad \omega=1

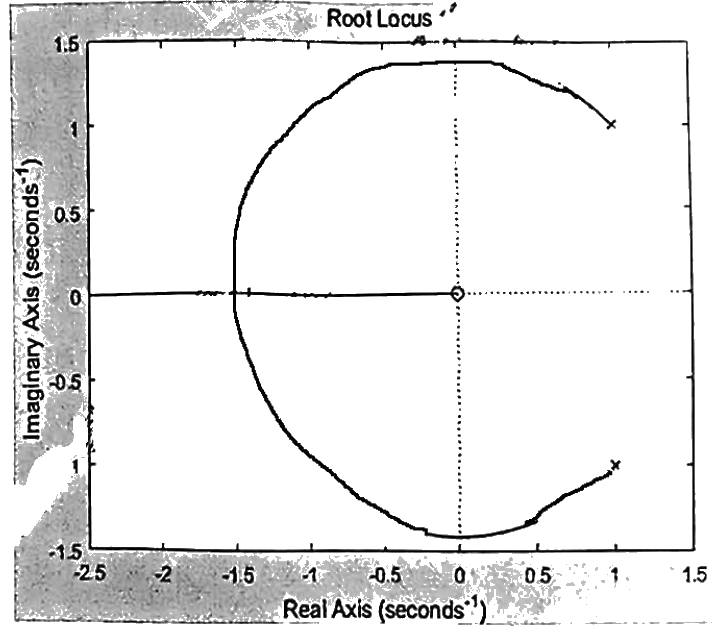
三、【分析】本题考查根轨迹的绘制和 TT 的范围对系统的影响。

【解】(1)系统的特征方程 D(s)=s2+(2T−2)s+2D(s)=s^2+(2T-2)s+2

可得系统等效开环传递函数 G′(s)=2Tss2−2s+2G'(s)=\dfrac{2Ts}{s^2-2s+2}

①系统有两个开环极点 P1,2=1±jP_{1,2}=1\pm j 和一个零点 z=0z=0

②系统与虚轴的交点 s=jωs=j\omega 代入

得 −ω2+(2T−2)jω+2=0-\omega^2+(2T-2)j\omega+2=0

③系统的分离点 d[G′(s)]/ds=0d\left[G'(s)\right]/ds=0 可得 s=2s=\sqrt{2}

可得根轨迹图如图:

图

(2)当 T>1T>1 时,无超调量,当 s=−2s=-\sqrt{2},为有无超调量的临界点,当 s=−2s=-\sqrt{2} 时,

代入 D(s)D(s),2+(2T−2)(−2)+2=02+(2T-2)(-\sqrt{2})+2=0,T=2+1T=\sqrt{2}+1

所以闭环响应无超调量时,TT 的范围:2+1<T<∞\sqrt{2}+1<T<\infty

(3)若使系统不稳定,只需根轨迹全部位 ss 平面的右侧

设 s=jωs=j\omega 求临界,因此 0<T<10<T<1 系统不稳定

【评注】1. 当参数不是增益时,应学会用闭环特征多项式求出开环传递函数,所求的参数位于传递函数的增益位置。2. 记住根轨迹在无超调及不稳定时的取值条件,根轨迹绘制的步骤在 1997 年的根轨迹题的评注中有详细书写

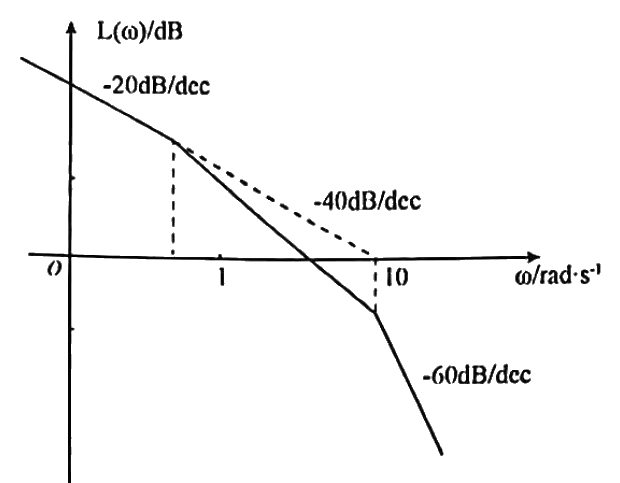
四、【分析】本题考查伯德图的相关知识以及无源串联校正的分析方法。

【解】
图

(1)由图可知 G(s)=ks(T1s+1)(T2s+1)=ks(2s+1)(0.1s+1)G(s)=\dfrac{k}{s(T_1s+1)(T_2s+1)}=\dfrac{k}{s(2s+1)(0.1s+1)}

I 型系统,初始频率与横轴的交点,可知 kv=ωc=10=kk_v=\omega_c=10=k

可得系统开环传递函数 G(s)=10s(0.1s+1)(2s+1)G(s)=\dfrac{10}{s(0.1s+1)(2s+1)}

kp=lim⁡s→0G(s)H(s)=∞k_p=\lim_{s\to 0}G(s)H(s)=\infty

r(t)=3r(t)=3,R0=3R_0=3

essp=R01+kp=31+kp=0e_{ssp}=\dfrac{R_0}{1+k_p}=\dfrac{3}{1+k_p}=0

kv=lim⁡s→0sG(s)H(s)=k=10k_v=\lim_{s\to 0}sG(s)H(s)=k=10

r(t)=tr(t)=t,R=1R=1

essv=RKv=1k=0.1e_{ssv}=\dfrac{R}{K_v}=\dfrac{1}{k}=0.1

(2)系统原剪切频率 ωc=5≈2.2rad⋅s−1\omega_c=\sqrt{5}\approx 2.2\text{rad}\cdot\text{s}^{-1}

γ原=180∘−90∘−arctan⁡2ωc−arctan⁡0.1ωc=0.4∘<40∘\gamma_{\text{原}}=180^\circ-90^\circ-\arctan 2\omega_c-\arctan 0.1\omega_c=0.4^\circ<40^\circ

φm=γ−γ原+(5∘∼15∘)=40∘−0.4∘+(5∘∼15∘)=55∘\varphi_m=\gamma-\gamma_{\text{原}}+(5^\circ\sim 15^\circ)=40^\circ-0.4^\circ+(5^\circ\sim 15^\circ)=55^\circ

1+sin⁡55∘1−sin⁡55∘=10−10lg⁡a=−10dB⇒ωm=3.97rad⋅s−1\dfrac{1+\sin 55^\circ}{1-\sin 55^\circ}=10\qquad -10\lg a=-10\text{dB}\Rightarrow \omega_m=3.97\text{rad}\cdot\text{s}^{-1}

1aT=ωm⇒aT=0.79T=0.079Gc(s)=1+0.79s0.079s+1\dfrac{1}{\sqrt{a}T}=\omega_m\Rightarrow aT=0.79\qquad T=0.079\qquad G_c(s)=\dfrac{1+0.79s}{0.079s+1}

已校正系统开环传递函数 Gc(s)G(s)=10(0.79s+1)s(0.079s+1)(2s+1)(0.1s+1)G_c(s)G(s)=\dfrac{10(0.79s+1)}{s(0.079s+1)(2s+1)(0.1s+1)}

ωc′=3.95rad⋅s−1>2rad⋅s−1\omega_c'=3.95\text{rad}\cdot\text{s}^{-1}>2\text{rad}\cdot\text{s}^{-1}

γ′=180∘+φ(ωc′)=40.56∘>40∘\gamma'=180^\circ+\varphi(\omega_c')=40.56^\circ>40^\circ(满足)

【评注】1. 由题目的伯德图,应该可以写出系统的开环传递函数,注意题目的转折频率的问题。另外,伯德图写出的开环传递函数一般写成尾 1 的标准型。

  1. 当求系统增益 kk 时,有几种方法可供选择,但其中最简单的便是用初始频率与横轴的交点来确定 kk 值,具体可以参考交大课本 P147。至于其他求 kk 的方法在往年真题中多次出现,同学们注意总结。

  2. 校正是必考题型,弄清交大教材的三种校正的具体步骤,P172 的超前校正更为重要,同学们可以多看其中的例题。

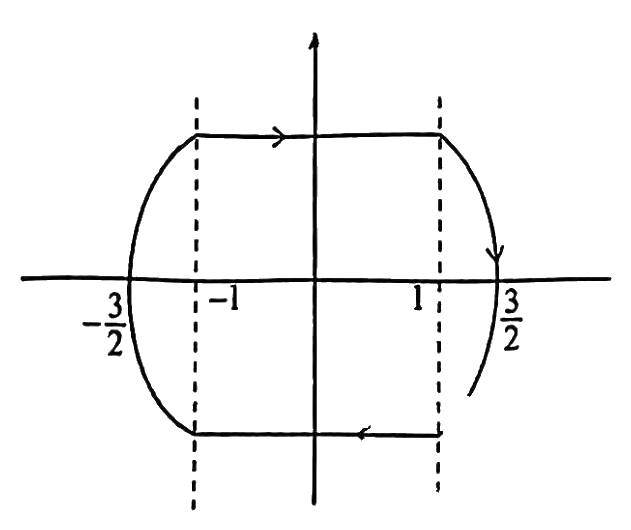
五、【分析】本题考查非线性系统以及其相轨迹的画法。

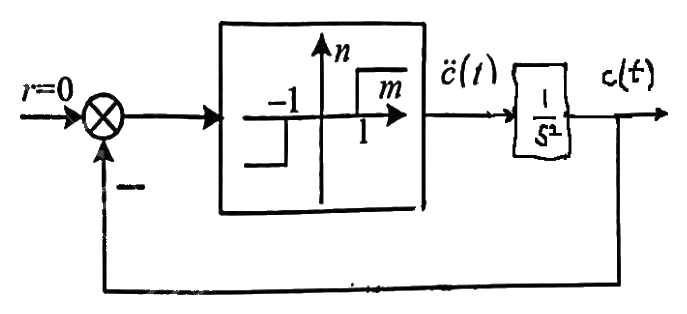
【解】此为复杂的结构图将其化简为下图。令输入端为零,可化为
图

得 {c˙2=−2c+A1c≥1相轨迹为开口向左的抛物线c˙2=A2−1<c<1相轨迹为平行于横轴的直线c˙2=2c+A3c≤−1相轨迹为开口向右的抛物线\begin{cases}\dot{c}^2=-2c+A_1 & c\ge 1 & \text{相轨迹为开口向左的抛物线}\\ \dot{c}^2=A_2 & -1<c<1 & \text{相轨迹为平行于横轴的直线}\\ \dot{c}^2=2c+A_3 & c\le -1 & \text{相轨迹为开口向右的抛物线}\end{cases}

由 c˙(0)=1c(0)=1\dot{c}(0)=1\quad c(0)=1 初始点为 (1,1)(1,1),可得相轨迹

图

【评注】1. 学习相平面方框图的等效变换法,将复杂的方框图化为简化图,同学们应该加强练习,具体知识可以参考交大课本 P228,可以做其等效的相关练习。

  1. 相轨迹绘制时,应该确认其开关线,同时确定相轨迹的线的形状。为直线、抛物线或椭圆线之类,同时正负确认其开口方向,找到初始点,那么相轨迹便可以画出。

六、【分析】本题考查转移矩阵以及状态转移矩阵的逆阵和判别。

【解】(1)由于矩阵 AA 是约旦型,则状态转移阵可直接写成:

(2)a 是,根据凯莱-哈密顿定理:eAt=α0(t)I+α1(t)Ae^{At}=\alpha_0(t)I+\alpha_1(t)A

由所给矩阵知,AA 有两个特征值 −1-1,−2-2。

{e−t=α0(t)−α1(t)e−2t=α0(t)−2α1(t){α0(t)=2e−t−e−2tα1(t)=e−t−e−2t\begin{cases}e^{-t}=\alpha_0(t)-\alpha_1(t)\\ e^{-2t}=\alpha_0(t)-2\alpha_1(t)\end{cases}\quad \begin{cases}\alpha_0(t)=2e^{-t}-e^{-2t}\\ \alpha_1(t)=e^{-t}-e^{-2t}\end{cases}

所以

b 不是,因为根据所给矩阵,矩阵 AA 应有三个特征值 −2-2,−1-1,11,而实际 A2×2A_{2\times 2} 特征值只有两个,所以它不是状态转移矩阵。

七、【分析】本题考查可控性、可观性判断以及 极点配置问题。

【解】

(1)rank⁡Pc=rank⁡(BABA2B)=rank⁡(010100000)=2<3\operatorname{rank} P_c=\operatorname{rank}\begin{pmatrix}B & AB & A^2B\end{pmatrix}=\operatorname{rank}\begin{pmatrix}0 & 1 & 0\\ 1 & 0 & 0\\ 0 & 0 & 0\end{pmatrix}=2<3 系统不完全可控

rank⁡Po=rank⁡(CCACA2)=rank⁡(01010100001−3000009)=3=n 所以系统可观.\operatorname{rank} P_o=\operatorname{rank}\begin{pmatrix}C\\ CA\\ CA^2\end{pmatrix}=\operatorname{rank}\begin{pmatrix}0 & 1 & 0\\ 1 & 0 & 1\\ 0 & 0 & 0\\ 0 & 1 & -3\\ 0 & 0 & 0\\ 0 & 0 & 9\end{pmatrix}=3=n\text{ 所以系统可观.}

(2)系统的可控性指数为 2,在 PcP_c 中选两个线性无关的列,即 (011000)\begin{pmatrix}0 & 1\\ 1 & 0\\ 0 & 0\end{pmatrix}

构造变换矩阵 P−1=(010100001)P=(010100001)P^{-1}=\begin{pmatrix}0 & 1 & 0\\ 1 & 0 & 0\\ 0 & 0 & 1\end{pmatrix}\quad P=\begin{pmatrix}0 & 1 & 0\\ 1 & 0 & 0\\ 0 & 0 & 1\end{pmatrix}

系统可控性分解为

x^˙=(00010000−3)x^+(100)uy=(100011)x^+(12)u\dot{\hat{x}}=\begin{pmatrix}0 & 0 & 0\\ 1 & 0 & 0\\ \hline 0 & 0 & -3\end{pmatrix}\hat{x}+\begin{pmatrix}1\\ 0\\ \hline 0\end{pmatrix}u\qquad y=\begin{pmatrix}1 & 0 & 0\\ 0 & 1 & 1\end{pmatrix}\hat{x}+\begin{pmatrix}1\\ 2\end{pmatrix}u

(3)可控子系统为 (x^˙1x^˙2)=(0010)(x^1x^2)+(10)u\begin{pmatrix}\dot{\hat{x}}_1\\ \dot{\hat{x}}_2\end{pmatrix}=\begin{pmatrix}0 & 0\\ 1 & 0\end{pmatrix}\begin{pmatrix}\hat{x}_1\\ \hat{x}_2\end{pmatrix}+\begin{pmatrix}1\\ 0\end{pmatrix}u

设:状态反馈矩阵 k=[k1,k2]k=[k_1, k_2]

∣sI−(A−Bk)∣=(s+1−j)(s+1+j)|sI-(A-Bk)|=(s+1-j)(s+1+j)

s2+k1s+k2=s2+2s+2s^2+k_1s+k_2=s^2+2s+2

那么 k=(2,2)⇒可得 k总=(2,2,0)k=(2,2)\Rightarrow \text{可得 } k_{\text{总}}=(2,2,0)

【评注】1. 学习系统判别可控性、可观性的方法以及公式,该种题型较为基础,为必得分考题。

  1. 对系统进行能控性能观性分解是交大也常考的一种类型,只要做好本教材对应的例题,便可以理解掌握,对可控性部分进行极点 配置和常规极点配置题别无二致,但需在能控性分解时,算对 Aˉ\bar{A},Bˉ\bar{B},Cˉ\bar{C} 矩阵。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.