上海交通大学一九九九年攻读硕士学位研究生入学考试试题
考试科目:自动控制原理
编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
注:
- 第三题中“已知 P−1=0(P−1 为开环传递函数在右半 S 平面的极点数)”,原件记号印刷为 P−1,照录原件。
- 第七题特征值配置原件印刷为 {−1±i1,−3,−4},虚数单位记为 i,照录原件。
- 第七题参考数据中原件印刷为 lg6.3=4.8(按对数值应为 0.8),照录原件。
一、(12 分)
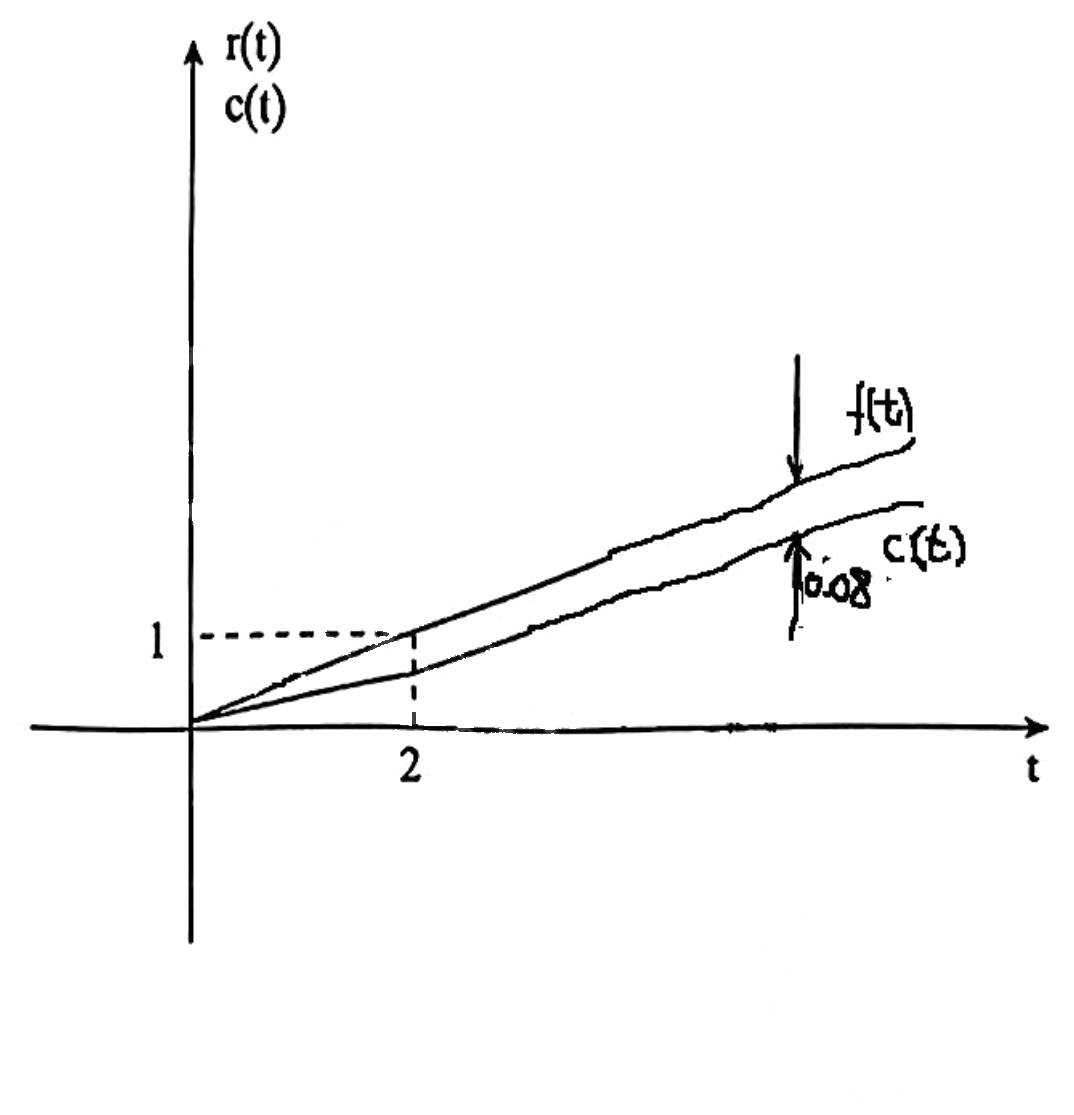
已知一单位反馈系统的闭环特征方程为 s3+As2+20s+k1=0,输入 r(t),输出 c(t) 的曲线如图示,试求 A 与 k1 的取值。
二、(15 分)
已知 G(s)H(s)=s(s+1)(s+2)k1(1+Ts),
(1)试画 k1=24,T 从 0 到 ∞ 变化的根轨迹。(写出作图参数计算式)
(2)写出使系统闭环能够稳定的 T 取值范围(k1=24 时)。
三、(15 分)
已知 P−1=0(P−1 为开环传递函数在右半 S 平面的极点数),开环传递函数在 S 复平面原点的极点重数为 1,系统开环增益 K=100 时的对数幅频特性,对数相频特性图如下。
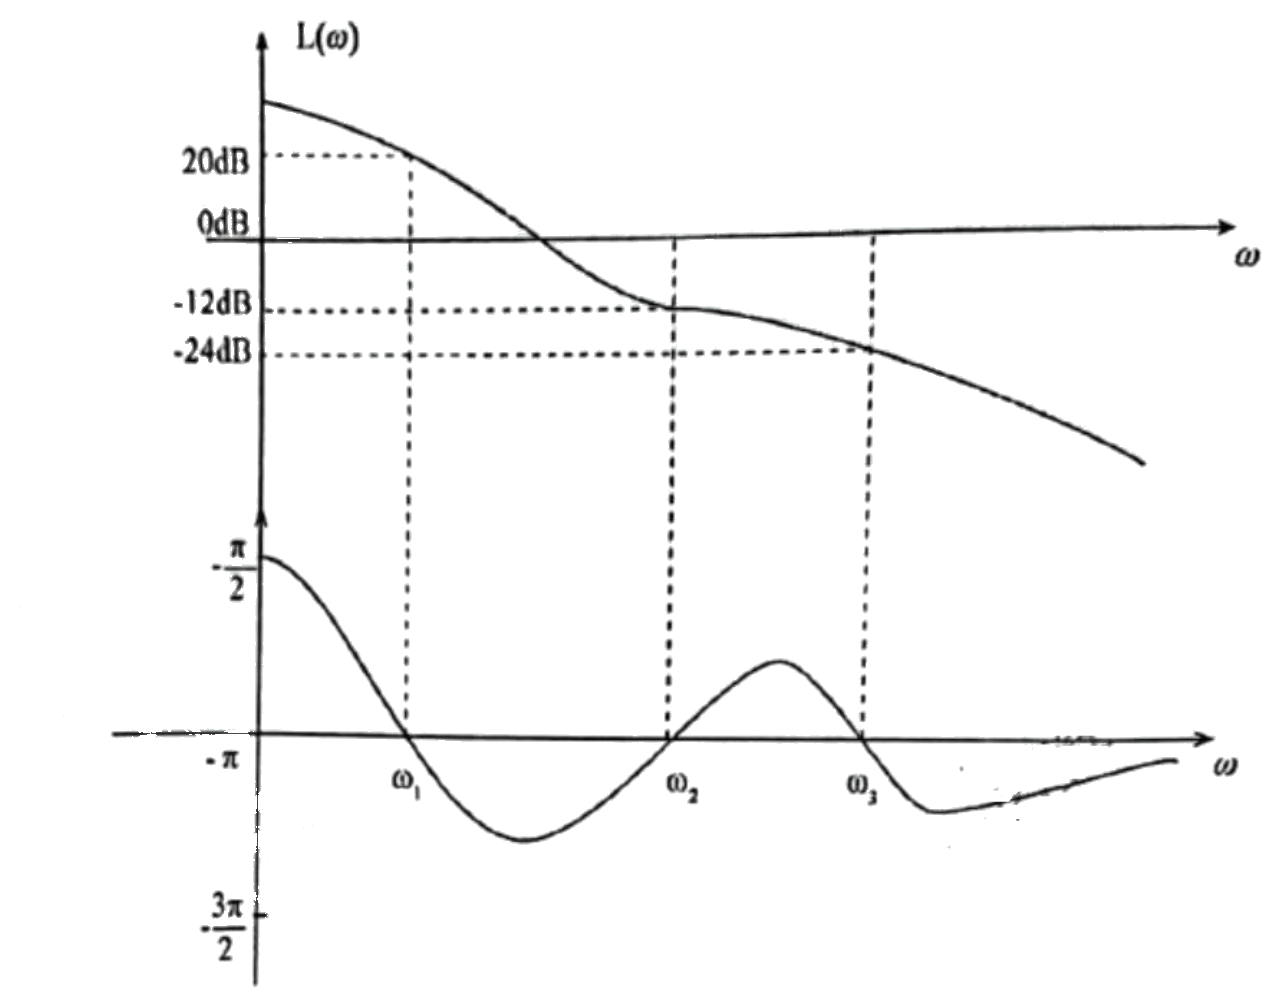
试确定闭环系统稳定的 K 的范围。
四、(18 分)
已知单位反馈控制系统的开环传递函数为 G(s)=s2(0.01s+1)400,试从以下三种串联校正网络中选择一种网络使校正后系统的稳定程度最好。(画出伯德图草图,说明选择)
Gc1(s)=10s+1s+1,Gc2(s)=0.0025s+10.1s+1,Gc3(s)=(10s+1)(0.04s+1)(0.5s+1)2
五、(17 分)
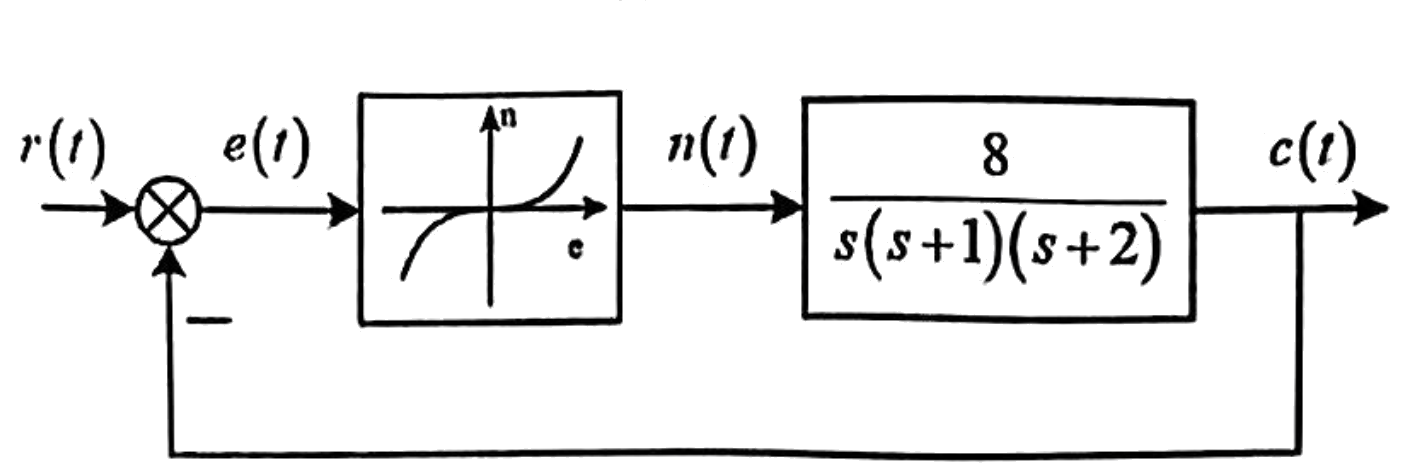
非线性控制系统如图示,非线性特性为 n(t)=e3(t),用描述函数法分析系统的稳定性。
六、(10 分)
线性定常系统 x˙=(0010)x+(01)u,y=(10)x。试判断系统的可控性,可观测性及渐近稳定性。
七、(15 分)
试对上述系统设计一带观测器的反馈控制器,使闭环系统的特征值配置为 {−1±i1,−3,−4},并求出闭环传递函数。
参考数据
lg2=0.3,lg6.3=4.8,lg3.98=0.6,lg5=0.7
tan89.43tan78.69tan21.8tan75.96tan5.7110050.440.1 

Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.