1999 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 25-32 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:
- 第一题中「essr=lims→0s⋅R(s)⋅[1−Gb(s)]」,原件手写/排版记号为 Gb(s) 或 Gr(s),分子印刷为 k(s),照录原文。
- 第二题出射角计算式原件排版末尾印刷为「−28.1−140.1∘」,照录原文。
- 第三题第二问关于闭环稳定范围原件给出「K<10 或 398<K<1585」,照录原文。
- 第四题校正后伯德图原件跨页排版,按原书版面插入对应切图。
上海交通大学一九九九年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题考查通过图示曲线来求解闭环特征方程的相关系数。
【解】单位负反馈下,得到闭环传递函数 Gb(s)=s3+As2+20s+kk(s)(其中 k(s) 未知)
R(s)=s21
那么 essr=lims→0s⋅R(s)⋅[1−Gb(s)]=lims→0s⋅s21[1−s3+As2+20s+kk(s)]=lims→0s(s3+As2+20s+k)s3+As2+20s+k−k(s)
当 k(0)=0 时,k(s)=k 即可,
=0.08(k=k(s) 时能约掉,否则结果为 ∞)
k20=0.08⇒k=125
D(s)=s3+As2+20s+k
列劳斯表
| s3 | 1 | 20 |
|---|
| s2 | A | k |
| s1 | A20A−k | 0 |
| s0 | k | |
系统稳定 A>0,20A−k>0,A>6.25,k=125
【评注】1.对于斜坡输入,响应为有差跟踪,那么是Ⅰ型系统,利用单位反馈下的误差传递公式:essr=lims→0sE(s) 即可表达现有误差。
- 同学们应根据题干提取有效信息,来进行题目求解。求稳态误差的前提,是系统稳定,以此来确定 A 的值用劳斯稳定判据即可。列劳斯表是考自控同学的基本功,应注意几种特殊情况的劳斯表列法,详细请参考交大教材 P53。
二、【分析】本题考查根轨迹的绘制以及使系统稳定的参数范围求解。
【解】系统的闭环特征多项式为 D(s)=s3+3s2+(2+Tk1)s+k1
等效开环传递函数为 G(s)=s3+3s2+2s+2424Ts=(s+4)(s2−s+6)24Ts
① 系统有三个极点:P1=−4,P2,3=0.5±2.4j,一个零点 Z1=0
② 渐近线
σa=3−1−3−0=−23
φa=3−1(2k+1)π=±90∘
③ 实轴根轨迹:[−4,0]
④ 与虚轴交点:−jω3−3ω2+(2+24T)jω+24=0
{−3ω2+24=0−ω3+(2+24T)ω=0⇒ω=22,T=1211
⑤ 出射角:θp2=180∘+78.2∘−90∘−28.1∘=140.1∘
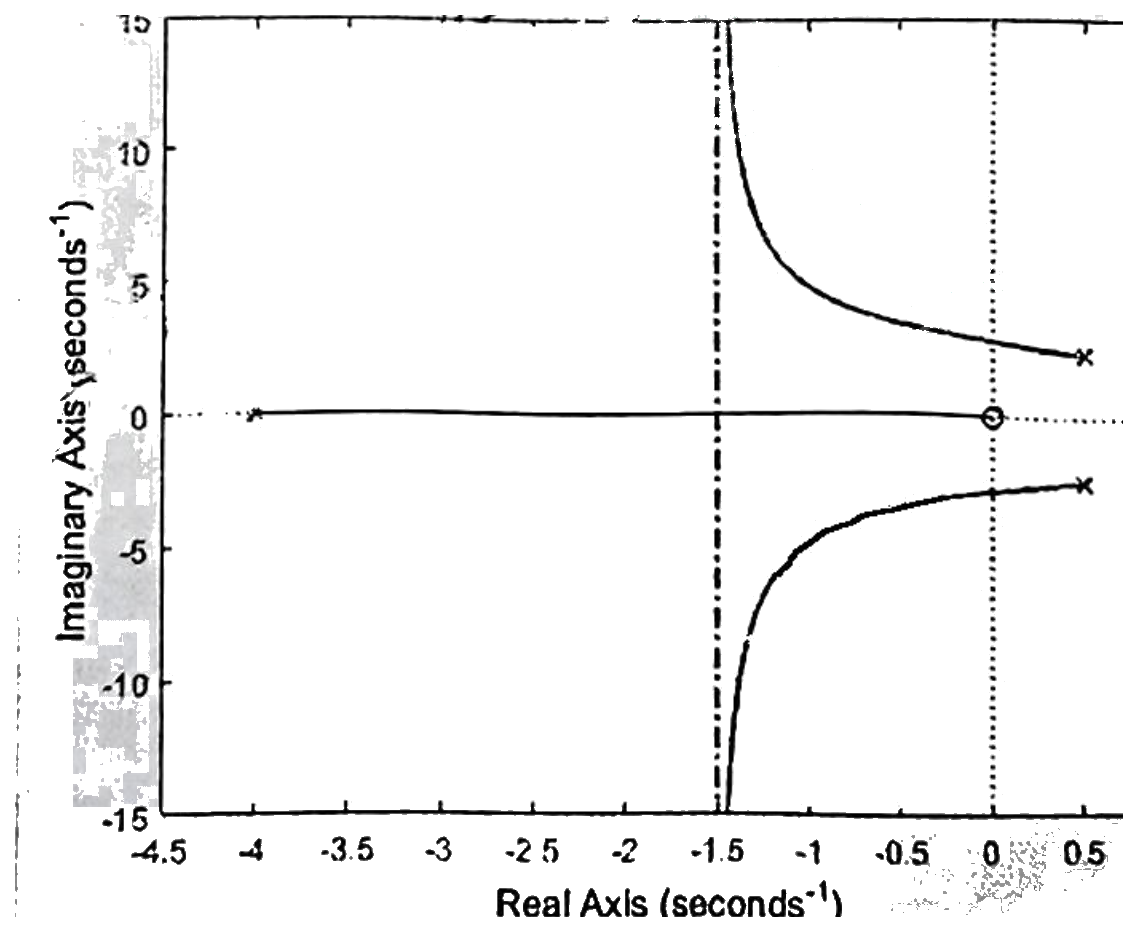
由图可知当 k1=24 时,1211<T<∞ 时,系统稳定
【评注】根轨迹的绘制方法在 1997 年上海交通大学研究生入学考试真题答案中已经有详细说明,同学们可以参考查阅,这里不再赘述。判别系统的稳定性,保证根轨迹在 [s] 平面的左侧,参数随箭头的方向增大,起始参数为零。
三、【分析】本题考查奈氏判据于伯德图中的相关应用
【解】因为开环传递函数在 s 复平面的极点重数为 1,那么为Ⅰ型系统,那么应在低频段处由 φ(ω) 曲线向上补作 90∘ 的垂直线于 0∘ 处,如图所示。
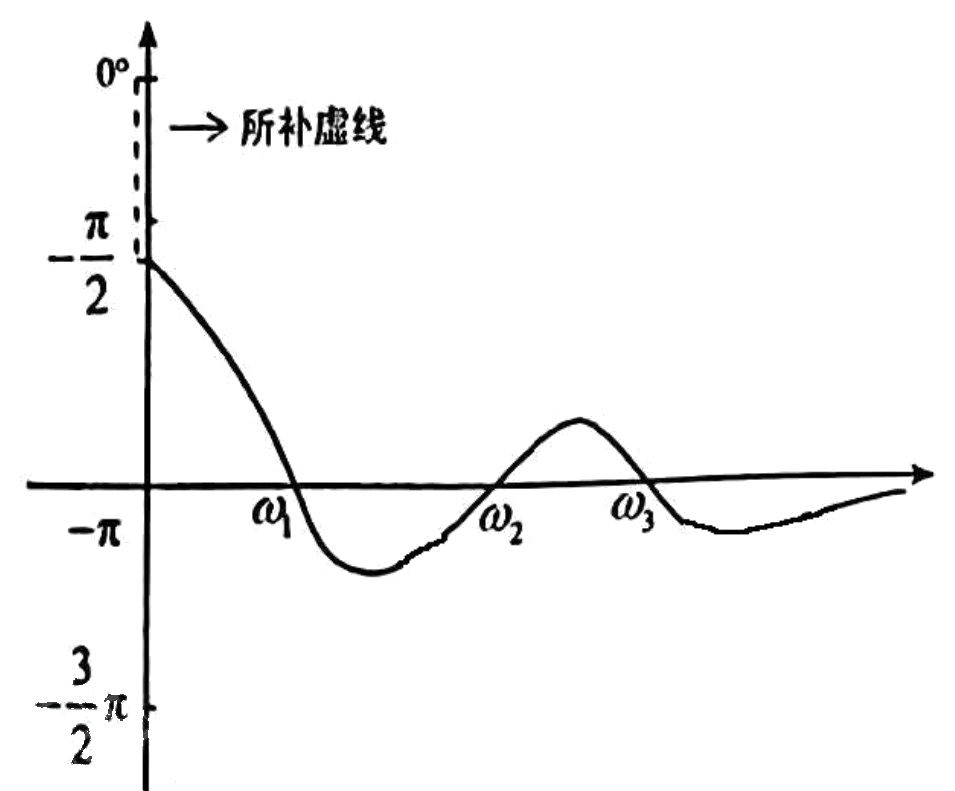
在 L(ω)>L(ωc)=0dB 频段内,按对数稳定判据,穿越 (2k+1)π 线的正负穿越数之差为 0,系统才会稳定。
因此,需使 ω1<ωc<ω2 或 ωc<ω3
⎩⎨⎧20lgK1=−2020lgK2=1220lgK3=24 可得 ⎩⎨⎧K1=0.1K2=3.98K3=15.85
K<100K1 或 100K2<K<100K3 即 K<10 或 398<K<1585 闭环系统稳定
【评注】1. 奈氏判据应用伯德图时,应注意根据系统的型别进行相应的补线,交大教材 P144 对该种方法进行详细的阐明,同学们做该题之前,应先将 P144 例 5-14 做好,其中应注意教材图 5-41 的相频曲线 φ(ω) 在初始阶段补做了一条虚线,我们在计算 N+,N− 时,应该注意补线的影响。
- 交大教材在奈氏判据应用于伯德图的讲解中,用到了 Z=P+2N=P+2(N+−N−) 但是胡寿松课本上却是 Z=P−2N=P−2(N+−N−) 这里是由于计数的正负方向的选取不同导致的,请同学们尽可能的参考胡寿松第六版 P208(1)(2)(3)的做法来做题。
四、【分析】本题主要考查根据开环传递函数画系统伯德图以及校正类型的选取问题。
Gc(s),G(s) 的对数幅频曲线。
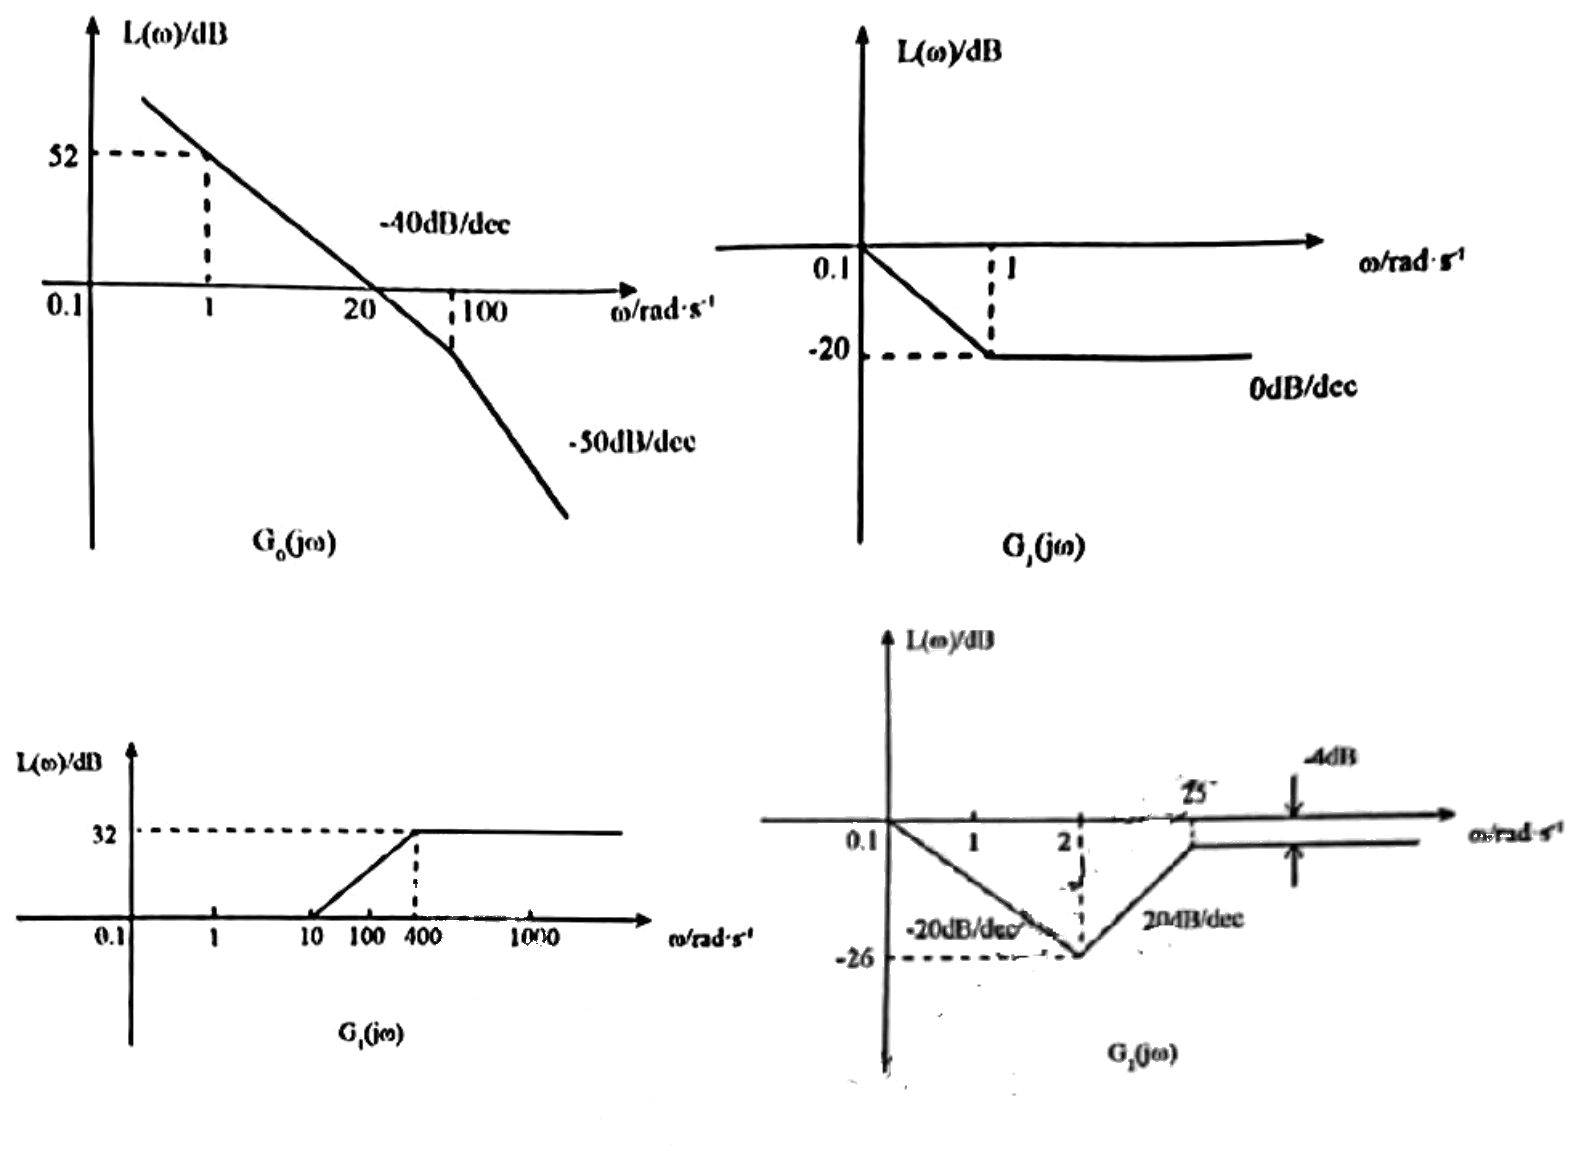
那么校正后伯德图
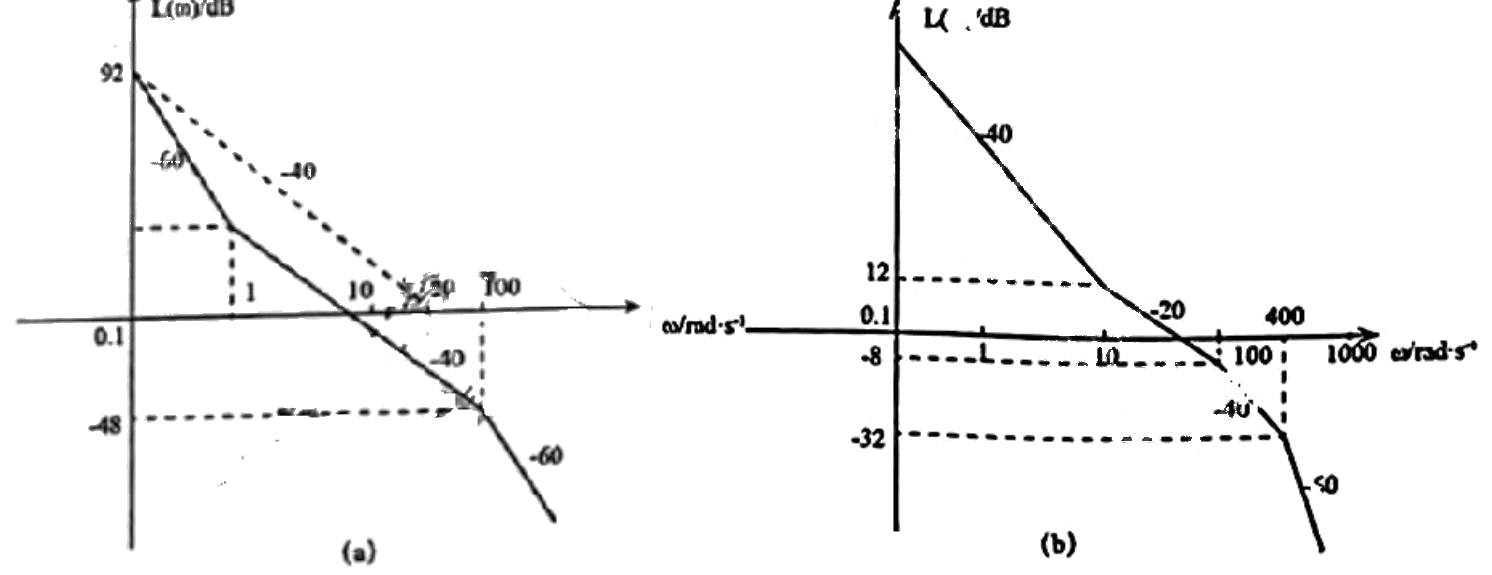
G(s)Gc3(s)=s2(10s+1)(0.04s+1)(0.01s+1)400(0.5s+1)2
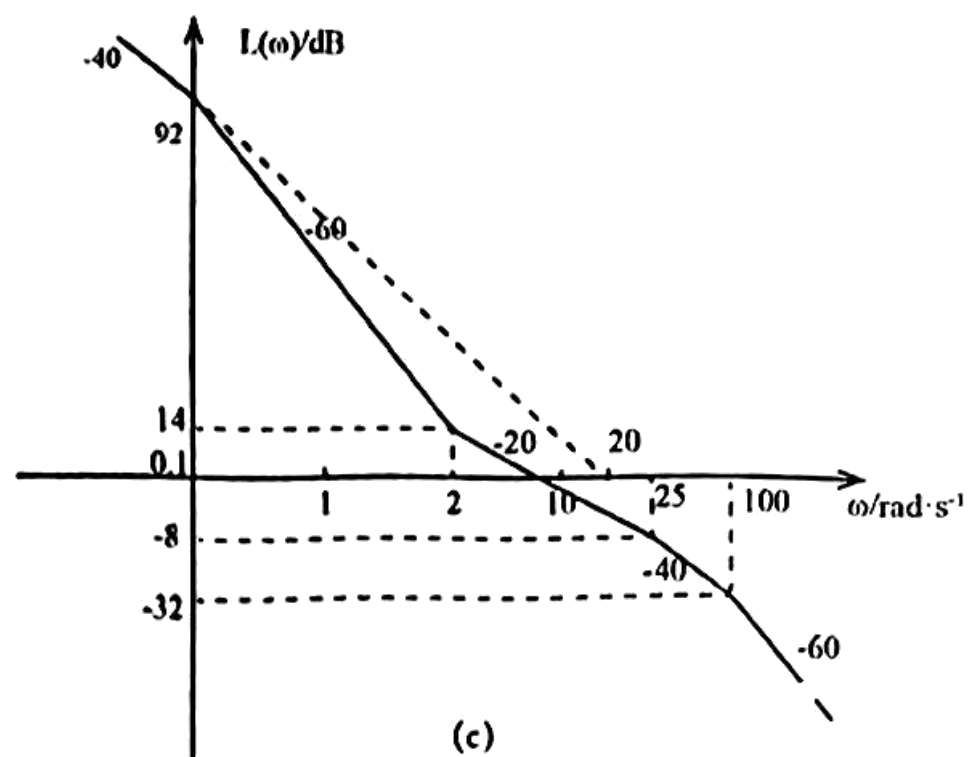
(a) 中 G(s)Gc1(s) 中频区为 −40dB/dec,不够好
(c) 中 G(s)Gc3(s) 是由 −60dB/dec 转入 −20dB/dec 中频区,不够好
(b) 中 G(s)Gc2(s) 是由 −40dB/dec 转入 −20dB/dec 中频区,因此第二种校正较好。
五、【分析】本题考查对于给定函数求解其描述函数及判别系统稳定性的方法。
【解】非线性函数 y(t)=x3 该函数为奇函数,故 A0=0,A1=0,B1=0,
B1=π2∫0πx3sinωtdωt 并且将 x=Xsinωt 代入
B1=π2X3∫0πsin4ωtdωt=43X3
N(X)=XB1=43X2
−N(X)1=−3X24
当 X→0+ 时,−N(X)1→−∞
当 X→+∞ 时,−N(X)1→0−
线性部分:G(s)=s(s+1)(s+2)8=s(s+1)(0.5s+1)4
渐近线:−21(T1+T2)=−21×(1+0.5)=−0.75
与实轴交点:−T1+T2kT1T2=−1.54×0.5=−34
自振频率:ωx=T1T21=1×0.51=2
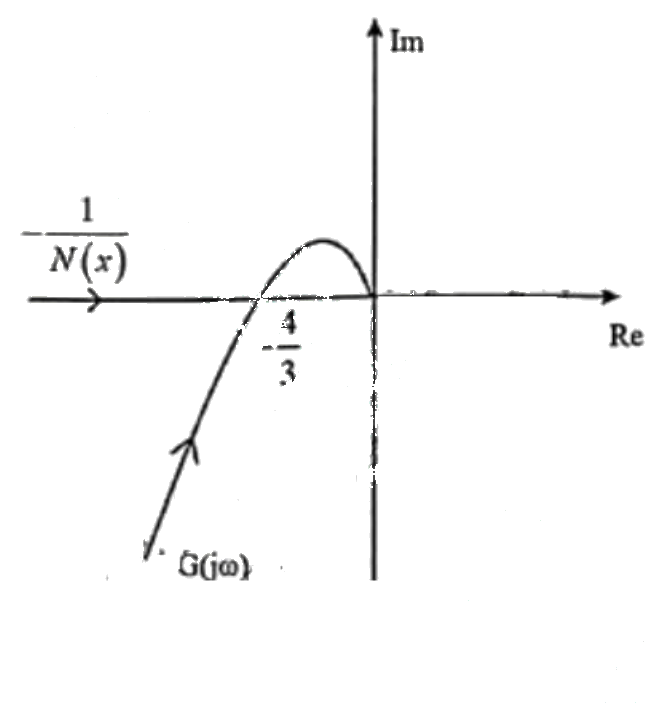
可绘制上图曲线
不稳定自振频率为 2,非线性输入端的幅值 1,若系统受扰动,初始时刻非线性环节输入扰动幅值将大于 1,则系统不稳定,发散。若非线性环节输入端初始扰动幅值小于 1,则系统收敛于零。
【评注】1.与常规的非线性部分不同,该题给出了非线性函数,通过公式来求其描述函数以及负倒数描述函数,参考交大教材 P218 7.3.2 典型非线性的描述函数的求法,描述函数的表达式:N(A)=AB1+jA1。同时,同学们需要练习好交大教材 P222 具有死区的继电特性的描述函数的那道例题,再回顾本道题将会有更深刻的理解。
- 对应线性和非线性结合的题,哪怕题目不要求,也请同学们画出曲线图,来分析自振点为稳定或不稳定。
六、【分析】本题考查系统的可控性,可观性和渐近稳定性的判别。
【解】
可控性:rankPc=rank[bAb]=rank[0110]=2=n 系统可控
可观性:rankPo=rank[ccA]=rank[1001]=2=n 系统可观
系统的特征值为 ∣λI−A∣=λ0−1λ=λ2=0,λ1=λ2=0 所以不是渐近稳定。
【评注】1. 本题考查的内容极为基础,可控性用到 rankPc=rank[bAb…An−1b],可观性用 rankPo=rankccA⋮cAn−1。
- 本题渐近稳定的条件为系统的特征值都小于零,那么系统为渐近稳定的,另外还可以练习施颂椒现代控制理论 P84,对本题将会有更深刻的体会。
七、【分析】本题考查带状态观测器的反馈控制器的极点配置问题。
【解】
\begin{vmatrix}sI-(A-Bk) & -Bk\\ 0 & sI-(A-HC)\end{vmatrix}=|sI-(A-Bk)|\cdot|sI-(A-HC)|=0$$
$|sI-(A-Bk)|=\begin{vmatrix}s & -1\\ k_1 & s+k_2\end{vmatrix}=s^2+k_2s+k_1$
$|sI-(A-HC)|=\begin{vmatrix}s+h_1 & -1\\ h_2 & s\end{vmatrix}=s^2+h_1s+h_2$
$$|sI-(A-Bk)|\cdot|sI-(A-HC)|=(s^2+k_2s+k_1)(s^2+h_1s+h_2)$$
$$=s^4+(h_1+k_2)s^3+(h_2+k_2h_1+k_1)s^2+(k_2h_2+k_1h_1)s+k_1h_2$$
其中 $k=\begin{bmatrix}k_1 & k_2\end{bmatrix}$,$H=\begin{bmatrix}h_1\\ h_2\end{bmatrix}$
使其等于期待的闭环极点组成的特征多项式
$$D(s)=(s+3)(s+4)(s+1-j)(s+1+j)=(s^2+7s+12)(s^2+2s+2)$$
$$=s^4+9s^3+28s^2+38s+24$$
<!-- p.32 -->
\begin{cases}h_1+k_2=9\ h_2+k_2h_1+k_1=28\ k_2h_2+k_1h_1=38\ k_1h_2=24\end{cases}\Rightarrow\begin{cases}k_1=2\ k_2=2\ h_1=7\ h_2=12\end{cases}
$\therefore k=\begin{bmatrix}2 & 2\end{bmatrix}$,$H=\begin{bmatrix}7\\ 12\end{bmatrix}$
闭环传递函数:
$$G_c(s)=\dfrac{k_1\omega_n^2}{s^2+2\xi\omega_n s+\omega_n^2}=\dfrac{2}{s^2+2s+2}$$

Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.