1998 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 8-11 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第一题(1)原件步骤 1 示意图中 l 支路印刷为 bl,步骤 3 中式子印刷笔误较多,正文照录;第四题题干中饱和描述函数原文中变量印为 s(结合图应为饱和阈值,图中横坐标标为 s=1);第六题(1)原件题干末尾“可观标准”漏印“型”字;第七题(1)原件“是反馈系统”原文如此(应为“使”)。
上海交通大学一九九八年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、(13 分)
(1)(6 分)已知一系统的信号流图如下图所示
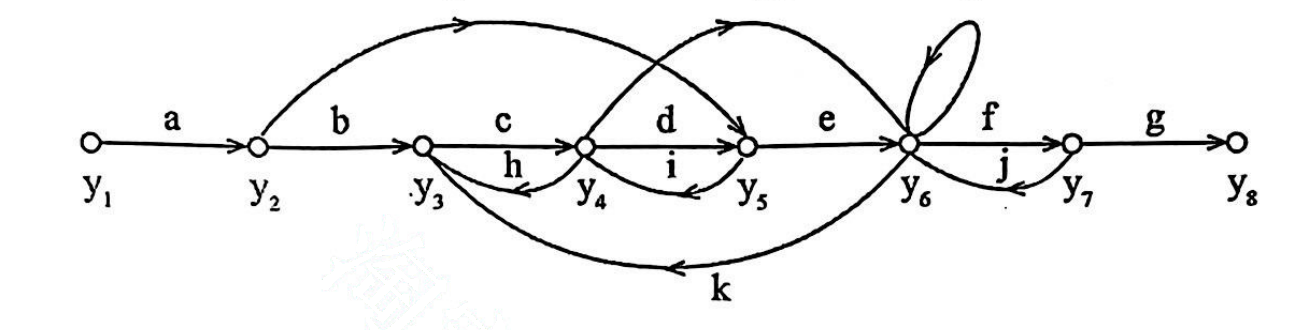
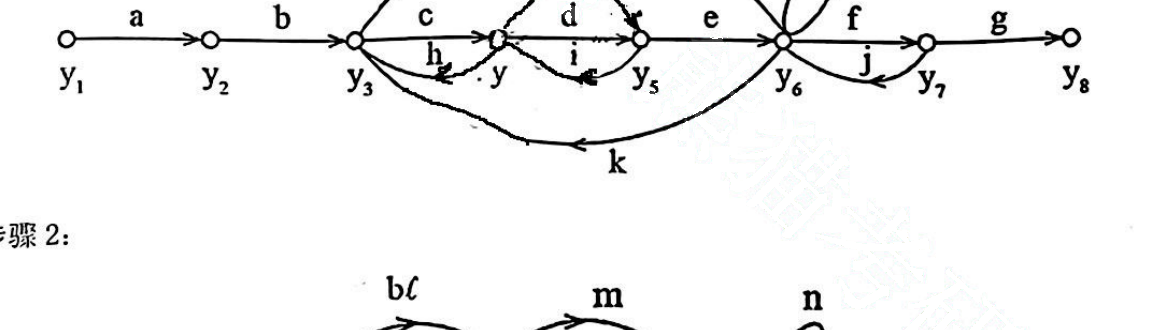
利用信号流图简化和梅逊公式可求得 y7/y3,若求解过程如下,试指出错误之处,并订正之。
步骤 1:
步骤 2:
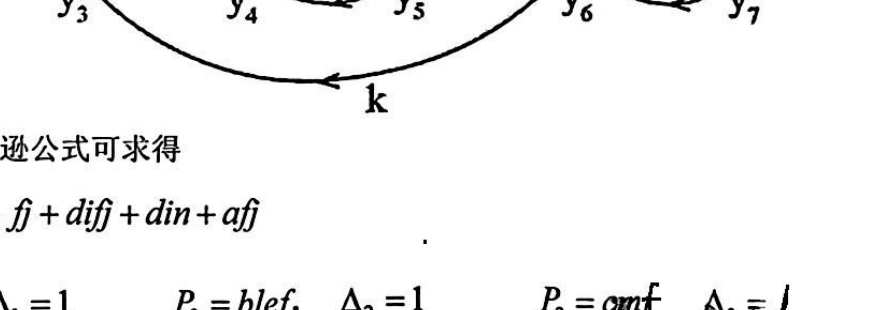
步骤 3:利用梅逊公式可求得
Δ=1−di−a−fj+difj+din+afj
P1=cdef, Δ1=1P2=blef, Δ2=1P3=amf Δ3=1
y7/y3=Δ1(P1Δ1+P2Δ2+P3Δ3)
(2)(7 分)请在 S 平面画出能够同时满足下面各项指标的共轭复主导极点可能配置的范围(cos60∘=0.5)ζ=0.5,ωn≤3,tr≤1秒(上升时间)
二、(17 分)
(1)(9 分)已知系统的 G(s)=s2(s+9)kr(s+4),H(s)=s+4s+1,试绘制系统的全根轨迹图。
(2)(8 分)对于题(1)的系统,若已知闭环复根点的实部为 −1,此时系统所有的闭环特征根的确切位置在什么地方?
三、(15 分)
一系统的开环传递函数为 GH1(s)e−τs,二阶环节 GH1(jω) 轨线如图所示:
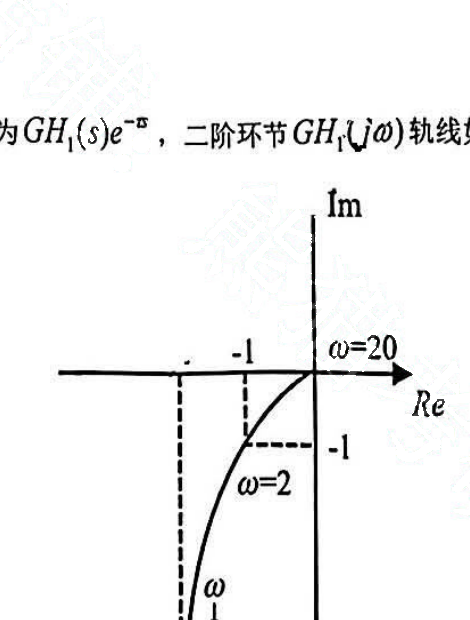
试求使系统(闭环)稳定的 τ 的取值范围。
四、(15 分)
已知一带饱和特性的非线性系统,其线性部分的传递函数为 G(s)=s(2s+1)(0.5s+1)4.5,
饱和特性的描述函数为 N(M)=π2k1(Ms1−(Ms)2+sin−1Ms) 饱和特性如图所示。
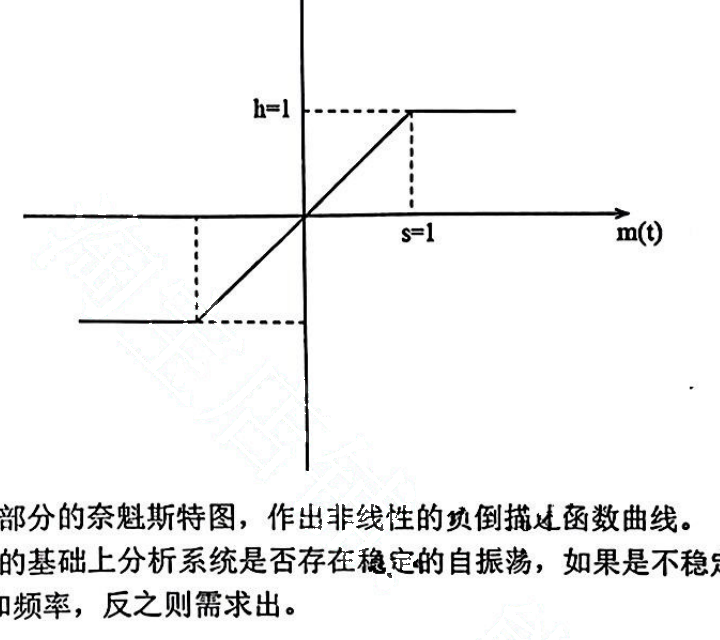
(1)作出线性部分的奈魁斯特图,作出非线性的负倒描述函数曲线。
(2)在第一步的基础上分析系统是否存在稳定的自振荡,如果是不稳定的自振荡则不必求自振荡的振幅和频率,反之则需求出。
五、(15 分)已知一最小相位系统的对数幅频特性图如下:
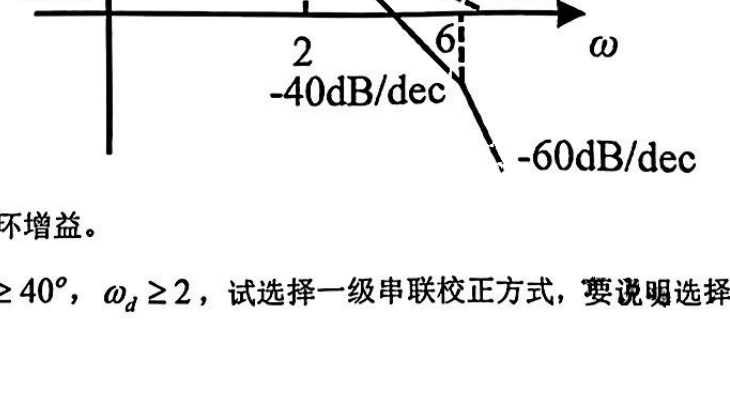
(1)试求系统开环增益。
(2)若使系统 γ≥40∘,ωd≥2,试选择一级串联校正方式,要说明选择理由。
六、(10 分)已知某直流电动机的传递函数 g(s)=U(s)θ(s)=s(0.2s+1)2,其中 U(s)、θ(s) 分别为控制电压,输出转角的拉氏变换。
(1)试写出 g(s) 的可观标准
(2)若要求以输出转角 θ 及角速度 θ˙ 为状态变量,试求 g(s) 的这种状态空间描述。
(3)何谓线性系统的等价变换;上述两种实现是否存在等价变换关系?
七、(15 分)
系统 x˙=000100010x+001u,y=(210)x+u。
(1)引入状态反馈 k,是反馈系统的特征值为 {−1±j1,−2},求状态反馈阵 k。
(2)求反馈系统的传递函数。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.