MASTERY · CONTROL ENGINEERING

1998 年上海交通大学 816 自动控制原理 参考答案

2.6k WORDS12 MIN READ#考研

1998 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 17-24 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:第二题(2)闭环特征方程原件常数项印刷为 4k4k(结合上文应为 4kr4k_r);第三题解中幅值方程中有一处印刷污迹。


上海交通大学一九九八年攻读硕士学位研究生

入学考试试题参考答案

注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。

一、【分析】本题考查使用梅逊公式来计算信号流图的传递函数。

【解】(1)错误之处在于步骤 1 中的 bℓb\ell 应改为 ℓb\dfrac{\ell}{b}。

步骤 2 kk 线应该丢掉

步骤 3 中 Δ=1−di−n−fj+din+difj−Δ′\Delta=1-di-n-fj+din+difj-\Delta'

由于第一步中的移动线,而产生的回路应该予以修正 Δ′=−lbih−lbimk−lbek+lbihn+lbihfj\Delta'=-\dfrac{l}{b}ih-\dfrac{l}{b}imk-\dfrac{l}{b}ek+\dfrac{l}{b}ihn+\dfrac{l}{b}ihfj

P1=cdefΔ1=1P_1=cdef \quad \Delta_1=1

P2=cmfΔ2=1P_2=cmf \quad \Delta_2=1

P3=lbimfΔ3=1P_3=\dfrac{l}{b}imf \quad \Delta_3=1

P4=lbefΔ4=1−chP_4=\dfrac{l}{b}ef \quad \Delta_4=1-ch [注意,此时的 Δ4≠1\Delta_4 \neq 1,是因为在原来没有接触的回路 chch,通过化简后就变成接触了,此处在求余子式的时候,应该按照原来的求取]

y7y3=1Δ−Δ′(∑k=14PkΔk)\dfrac{y_7}{y_3}=\dfrac{1}{\Delta-\Delta'}\left(\sum\limits_{k=1}^4 P_k\Delta_k\right)

注:下面利用比值法,对这题进行求解,大家考试时候也可以用这个来验证

回路:L1=di, L2=ch, L3=n, L4=fj, L5=cdek, L6=cmkL_1=di, \ L_2=ch, \ L_3=n, \ L_4=fj, \ L_5=cdek, \ L_6=cmk

两两不接触回路:L1L3, L2L3, L1L4L_1 L_3, \ L_2 L_3, \ L_1 L_4

Δ=1−L1−L2−L3−L4−L5−L6+L1L3+L2L3+L1L4\Delta=1-L_1-L_2-L_3-L_4-L_5-L_6+L_1 L_3+L_2 L_3+L_1 L_4

y7y1\dfrac{y_7}{y_1}:前向通道:

P1=abcdef, Δ1=1; P2=abcmf, Δ2=1;P_1=abcdef, \ \Delta_1=1; \ P_2=abcmf, \ \Delta_2=1;

P3=alef, Δ3=1−L2; P4=alimf, Δ4=1.P_3=alef, \ \Delta_3=1-L_2; \ P_4=alimf, \ \Delta_4=1.

y3y1\dfrac{y_3}{y_1}:前向通道:

T1=ab, Δ1=1−L1−L3−L4+L1L3+L1L4;T_1=ab, \ \Delta_1=1-L_1-L_3-L_4+L_1 L_3+L_1 L_4;

T2=alih, Δ2=1−L3−L4;T_2=alih, \ \Delta_2=1-L_3-L_4;

T3=alek, Δ3=1;T_3=alek, \ \Delta_3=1;

T4=alimk, Δ4=1;T_4=alimk, \ \Delta_4=1;

y7y3=y7y1y3y1=P1Δ1+P2Δ2+P3Δ3+P4Δ4ΔT1Δ1+T2Δ2+T3Δ3+T4Δ4Δ\dfrac{y_7}{y_3}=\dfrac{\dfrac{y_7}{y_1}}{\dfrac{y_3}{y_1}}=\dfrac{\dfrac{P_1\Delta_1+P_2\Delta_2+P_3\Delta_3+P_4\Delta_4}{\Delta}}{\dfrac{T_1\Delta_1+T_2\Delta_2+T_3\Delta_3+T_4\Delta_4}{\Delta}}

=P1Δ1+P2Δ2+P3Δ3+P4Δ4T1Δ1+T2Δ2+T3Δ3+T4Δ4=\dfrac{P_1\Delta_1+P_2\Delta_2+P_3\Delta_3+P_4\Delta_4}{T_1\Delta_1+T_2\Delta_2+T_3\Delta_3+T_4\Delta_4}

=abcdef+abcmf+alef−alefch+alimfab−abdi−abn−abfj+abdin+abdifj+alih−alihn−alihfj+alek+alimk=\dfrac{abcdef+abcmf+alef-alefch+alimf}{ab-abdi-abn-abfj+abdin+abdifj+alih-alihn-alihfj+alek+alimk}

=bcdef+bcmf+lef−lefch+limfb−bdi−bn−bfj+bdin+bdifj+lih−lihn−lihfj+lek+limk=\dfrac{bcdef+bcmf+lef-lefch+limf}{b-bdi-bn-bfj+bdin+bdifj+lih-lihn-lihfj+lek+limk}

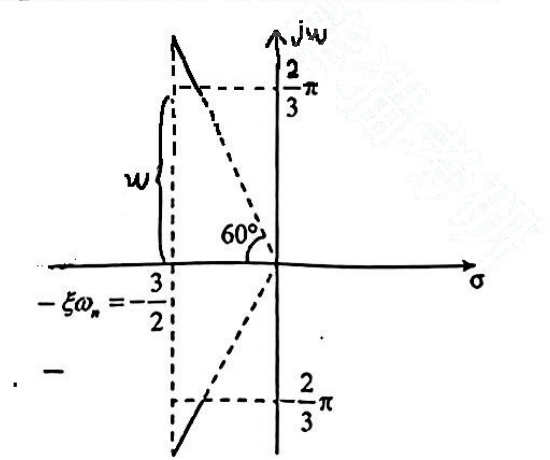
(2)ξ=cos⁡β=0.5β=60∘tr=π−βωn1−ξ2≤1.也即 ωd=ωn1−ξ2≥23π\xi=\cos\beta=0.5 \quad \beta=60^\circ \quad t_r=\dfrac{\pi-\beta}{\omega_n\sqrt{1-\xi^2}}\le 1 \text{.也即} \ \omega_d=\omega_n\sqrt{1-\xi^2}\ge\dfrac{2}{3}\pi

ωn≤3−ξωn≥−32\omega_n\le 3 \qquad -\xi\omega_n\ge -\dfrac{3}{2}

故而可画以下图:其中黑笔加粗部分为闭环共轭主导极点的位置

图

【评注】1. 梅逊公式的使用方法,我们已总结多次,这里不再赘述,但应注意的是,梅逊公式只能求系统的总增益,即输出对输入的增益。输出对混合节点(中间变量)的增益就不能直接使用梅逊公式,此时有两个方法求取它们间的增益,详情请见交大教材 P25 注释后的底部文字,同时,这里也给我们一个提示,没事不要轻易进行信号流图的合并,否则就像此题里面的第四条前向通道的余子式容易求错。

  1. 这里(1)问显然是对某些变量间的增益把输入到该混合节点的支路全部断开,然后应用梅逊公式。

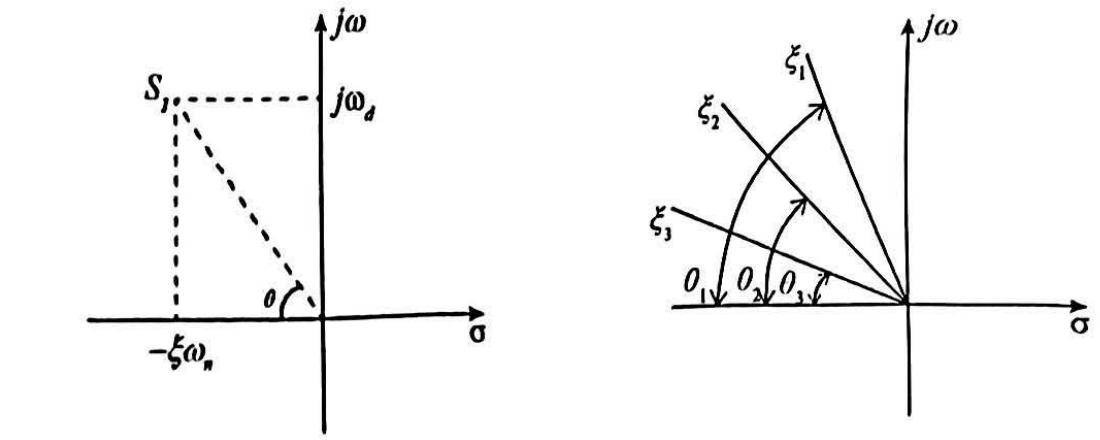
  2. 确定主导极点的位置,必找的两个坐标点 −ξωn-\xi\omega_n 和 ωd=ωn1−ξ2\omega_d=\omega_n\sqrt{1-\xi^2} 具体可见交大教材 P78

图 3-19 以及图 3-20 可得到以下二图

图

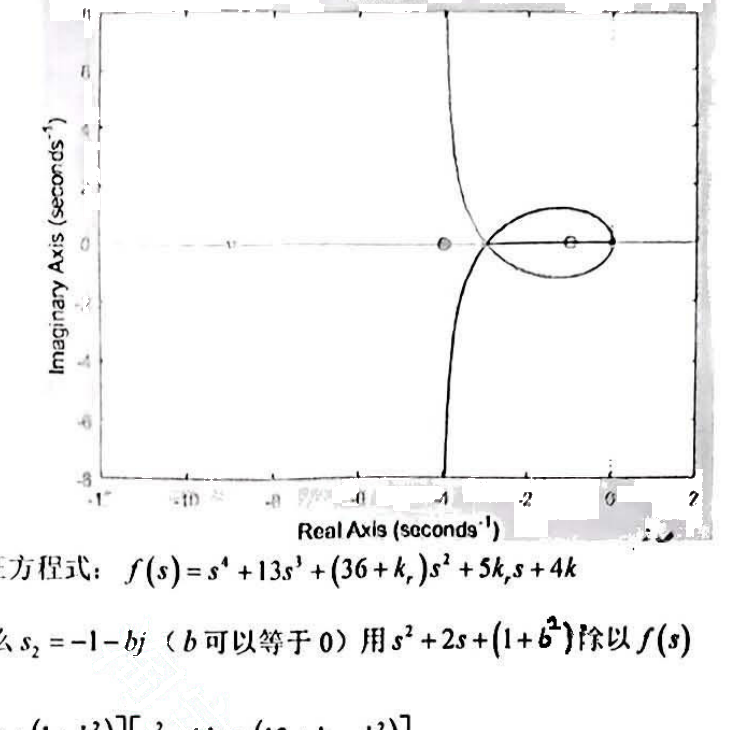
二、【分析】本题考查根轨迹的相关点求法以及绘制,确定闭环特征根的确切位置。

【解】(1)开环传递函数:

G(s)H(s)=kr(s+4)(s+1)s2(s+9)(s+4)G(s)H(s)=\dfrac{k_r(s+4)(s+1)}{s^2(s+9)(s+4)}

①系统有开环极点四个:P1=P2=0P_1=P_2=0,P3=−9P_3=-9,P4=−4P_4=-4

有开环零点两个:z1=−4z_1=-4,z2=−1z_2=-1

②渐近线:{σa=−84−2=−4θa=(2k+1)π2=±90∘\begin{cases} \sigma_a=\dfrac{-8}{4-2}=-4 \\ \theta_a=\dfrac{(2k+1)\pi}{2}=\pm 90^\circ \end{cases}

③实轴上的根轨迹:[−9,−1][-9, -1]

④汇合分离点:令 M(s)=(s+4)(s+1)M(s)=(s+4)(s+1),N(s)=s2(s+9)(s+4)N(s)=s^2(s+9)(s+4),

M′(s)N(s)−M(s)N′(s)=0M'(s)N(s)-M(s)N'(s)=0

可得:s1=s2=−4s_1=s_2=-4,s3=s4=−3s_3=s_4=-3,s5=0s_5=0

那么系统的根轨迹如下图所示:

图

(2)系统的特征方程式:f(s)=s4+13s3+(36+kr)s2+5krs+4kf(s)=s^4+13s^3+(36+k_r)s^2+5k_r s+4k

设 s1=−1+bjs_1=-1+bj 那么 s2=−1−bjs_2=-1-bj(bb 可以等于 0)用 s2+2s+(1+b2)s^2+2s+(1+b^2) 除以 f(s)f(s)

则 f(s)=[s2+2s+(1+b2)][s2+11s+(13+kr−b2)]f(s)=\left[s^2+2s+(1+b^2)\right]\left[s^2+11s+(13+k_r-b^2)\right]

且有 {4kr=(1+b2)(13+kr−b2)5kr=37+2kr+9b2\begin{cases} 4k_r=(1+b^2)(13+k_r-b^2) \\ 5k_r=37+2k_r+9b^2 \end{cases} 解得 {b2=43kr=16.3(也可以分数表示)\begin{cases} b^2=\dfrac{4}{3} \\ k_r=16.3 \text{(也可以分数表示)} \end{cases}

因此另外两个闭环特征值满足 s2+11s+28=0s3=−4, s4=−7, s1,2=−1±1.15js^2+11s+28=0 \quad s_3=-4, \ s_4=-7, \ s_{1,2}=-1\pm 1.15j

【评注】1. 绘制根轨迹的具体方法和做题步骤在 1997 年上海交通大学研究生入学考试真题答案的评注中已有完整步骤,可详细参考来进行绘制。

  1. 求闭环系统的特征根确切位置常用办法为长除法,该题设根的方法 2000 年真题第一题和 2001 年真题第四题中都有体现,请同学们对比结合,以此来掌握该种题型的精髓所在。

三、【分析】本题考查闭环系统的稳定性条件。

【解】设 GH1(s)GH_1(s) 的一般式为 ks(Ts+1)\dfrac{k}{s(Ts+1)}

当 ω=2\omega=2 时,有 {∠GH1(s)∣s=jω=2j=−135∘∣GH1(jω)∣ω=2=2\begin{cases} \angle GH_1(s)|_{s=j\omega=2j}=-135^\circ \\ |GH_1(j\omega)|_{\omega=2}=\sqrt{2} \end{cases}

又由于 ∠GH1(s)∣s=j2=−90∘−arctan⁡2T=−135∘  ⟹  T=0.5\angle GH_1(s)|_{s=j2}=-90^\circ-\arctan 2T=-135^\circ \implies T=0.5

∣GH1(jω)∣ω=2=k2(0.5×2)2+1=2  ⟹  k=4|GH_1(j\omega)|_{\omega=2}=\dfrac{k}{2\sqrt{(0.5\times 2)^2+1}}=\sqrt{2} \implies k=4

那么当 ∣GH1(s)e−τs∣s=jωx=1|GH_1(s)e^{-\tau s}|_{s=j\omega_x}=1 时,4ωx(0.5×ωx)2+1=1  ⟹  0.52ωx4+ωx2=16\dfrac{4}{\omega_x\sqrt{(0.5\times\omega_x)^2+1}}=1 \implies 0.5^2\omega_x^4+\omega_x^2=16 得

ωx=−2+217≈2.5rad/s\omega_x=\sqrt{-2+2\sqrt{17}}\approx 2.5\text{rad/s}

而系统临界稳定时,∠GH1(jωx)e−jωxτ=−180∘\angle GH_1(j\omega_x)e^{-j\omega_x\tau}=-180^\circ

−90∘−arctan⁡ωx×0.5−57.3∘×ωxτ=−180∘,τ=90∘−arctan⁡0.5ωx57.3∘×ωx≈0.27-90^\circ-\arctan\omega_x\times 0.5-57.3^\circ\times\omega_x\tau=-180^\circ, \quad \tau=\dfrac{90^\circ-\arctan 0.5\omega_x}{57.3^\circ\times\omega_x}\approx 0.27

因此 τ<0.27\tau<0.27,系统稳定

【评注】1. 本题考查的内容较为基础,学会通过图来获得相关条件,由图来假设开环传递函数的一般形式,延迟环节对幅频特性没有影响,对相频特性有影响。

  1. 该题需要对奈氏曲线有深入的理解,其中教材 P123 图 5-8 和图 5-9 有深刻的把握。

  2. 本题利用判别稳定性的条件为:当 ω=ωc\omega=\omega_c 时,∣G(jωc)H(jωc)∣=1|G(j\omega_c)H(j\omega_c)|=1,

{ϕ(ωc)=∠G(jωc)H(jωc)γ=180∘+ϕ(ωc)  ⟹  \begin{cases} \phi(\omega_c)=\angle G(j\omega_c)H(j\omega_c) \\ \gamma=180^\circ+\phi(\omega_c) \end{cases} \implies

当 ϕ(ωc)>−180∘\phi(\omega_c)>-180^\circ,γ>0\gamma>0,系统稳定

当 ϕ(ωc)=−180∘\phi(\omega_c)=-180^\circ,γ=0\gamma=0,系统临界稳定

当 ϕ(ωc)<−180∘\phi(\omega_c)<-180^\circ,γ<0\gamma<0,系统不稳定

四、【分析】本题考查负倒数描述函数以及和线性部分奈氏图画法。

【解】(1)非线性部分:−1N(M)=−π2k1⋅1sM1−(sM)2+sin⁡−1sM-\dfrac{1}{N(M)}=-\dfrac{\pi}{2k_1}\cdot\dfrac{1}{\dfrac{s}{M}\sqrt{1-\left(\dfrac{s}{M}\right)^2}+\sin^{-1}\dfrac{s}{M}}

其中,极值为 −1k1=−11=−1-\dfrac{1}{k_1}=-\dfrac{1}{1}=-1

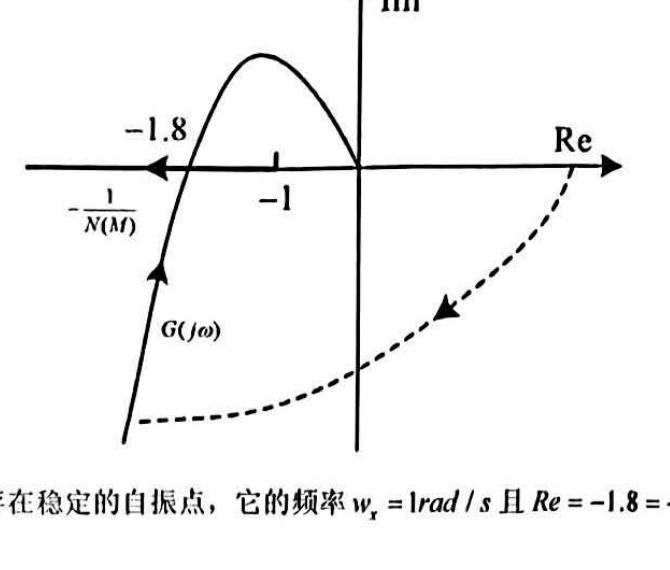
线性部分:与实轴的交点:−k⋅T1⋅T2T1+T2=−4.5⋅2×0.52+0.5=−1.8-k\cdot\dfrac{T_1\cdot T_2}{T_1+T_2}=-4.5\cdot\dfrac{2\times 0.5}{2+0.5}=-1.8

交点的角频率:ωx=1T1⋅T2=10.5×2=1rad⋅s−1\omega_x=\dfrac{1}{\sqrt{T_1\cdot T_2}}=\dfrac{1}{\sqrt{0.5\times 2}}=1\text{rad}\cdot\text{s}^{-1}

渐近线:−k(T1+T2)=−4.5×(2+0.5)=−11.25-k(T_1+T_2)=-4.5\times(2+0.5)=-11.25

可做出如下图:

图

(2)如图所示,存在稳定的自振点,它的频率 ωx=1rad/s\omega_x=1\text{rad/s} 且 Re=−1.8=−1N(M)Re=-1.8=-\dfrac{1}{N(M)} 可算得 M=2.2112M=2.2112

【评注】1. 本题非线性部分的画法必须记下交大教材 P215~P216,其中极点的计算都有对应的公式,同学们不用自己推导,只需记下图形和相关值即可;在考场上,不同的类型画出对应的负倒数描述的函数即可。

  1. 对于线性部分,有一个特殊的线性函数 G(s)=k(T1s+1)(T2s+1)G(s)=\dfrac{k}{(T_1 s+1)(T_2 s+1)} 只要写成了该形式,便可以应用以下公式:

自振频率 ωx=1T1⋅T2\omega_x=\dfrac{1}{\sqrt{T_1\cdot T_2}},与实部交点:−kT1⋅T2T1+T2-k\dfrac{T_1\cdot T_2}{T_1+T_2},渐近线:−k(T1+T2)-k(T_1+T_2)

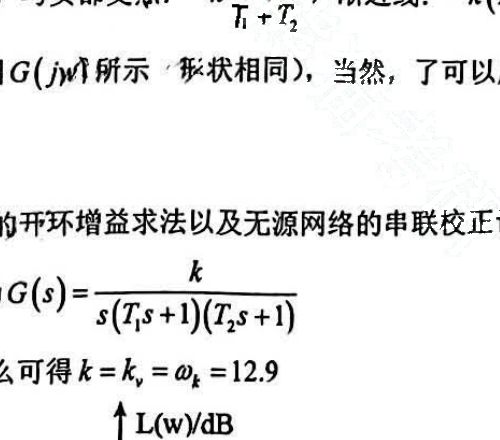
做出的奈古斯特曲线同上图 G(jω)G(j\omega) 所示(形状相同),当然,可以用常规方法做奈古斯特曲线,同学们可自行练习。

五、【分析】本题考查系统的开环增益求法以及无源网络的串联校正设计。

【解】设系统的传递函数为 G(s)=ks(T1s+1)(T2s+1)G(s)=\dfrac{k}{s(T_1 s+1)(T_2 s+1)}

(1)系统图如下所示,那么可得 k=kv=ωk=12.9k=k_v=\omega_k=12.9

图

所以系统传递函数为 G(s)=12.9s(12s+1)(16s+1)G(s)=\dfrac{12.9}{s\left(\dfrac{1}{2}s+1\right)\left(\dfrac{1}{6}s+1\right)}

(2)系统截止频率为 12.9ωc⋅12ωc=1ωc≈5.08rad⋅s−1\dfrac{12.9}{\omega_c\cdot\dfrac{1}{2}\omega_c}=1 \qquad \omega_c\approx 5.08\text{rad}\cdot\text{s}^{-1}

γ=180∘−90∘−arctan⁡12ωc−arctan⁡16ωc=−18.76∘\gamma=180^\circ-90^\circ-\arctan\dfrac{1}{2}\omega_c-\arctan\dfrac{1}{6}\omega_c=-18.76^\circ

①用超前校正,ϕm=γ0−γ+(5∘∼10∘)=64∘>60∘\phi_m=\gamma_0-\gamma+(5^\circ\sim 10^\circ)=64^\circ>60^\circ 无法用一级串联超前校正实现

②用滞后校正,当 ω′=2rad⋅s−1\omega'=2\text{rad}\cdot\text{s}^{-1} 时,γ′<γ0=40∘γ0为期待相位裕度\gamma'<\gamma_0=40^\circ \quad \gamma_0\text{为期待相位裕度}

③故采用滞后、超前校正,选取新截止频率 ωc′=2rad⋅s−1\omega_c'=2\text{rad}\cdot\text{s}^{-1}

1bT2=110ωc′=0.2b=0.1, T2=50, a=10, L(2)=20lg⁡∣G(s)∣s=j2\dfrac{1}{bT_2}=\dfrac{1}{10}\omega_c'=0.2 \qquad b=0.1, \ T_2=50, \ a=10, \ L(2)=20\lg |G(s)|_{s=j2}

过 (2,−L(2))(2,-L(2)) 做斜率为 +20dB/dec+20\text{dB/dec} 的斜线,与 −20lg⁡b-20\lg b,0dB0\text{dB} 分别交于 ω1\omega_1,ω2\omega_2

此时 ω2=1T1=12.9\omega_2=\dfrac{1}{T_1}=12.9

可得超前部分为:aT1s+1T1s+1=0.78s+10.078s+1\dfrac{aT_1 s+1}{T_1 s+1}=\dfrac{0.78s+1}{0.078s+1}

那么 Gc(s)G(s)=12.9(0.78s+1)(5s+1)s(12s+1)(16s+1)(0.078s+1)(50s+1)G_c(s)G(s)=\dfrac{12.9(0.78s+1)(5s+1)}{s\left(\dfrac{1}{2}s+1\right)\left(\dfrac{1}{6}s+1\right)(0.078s+1)(50s+1)}

γ′=180∘+ϕ(ωc′)=70∘>40∘\gamma'=180^\circ+\phi(\omega_c')=70^\circ>40^\circ 故校正成立。

【评注】1. 该题仍然考查了我们常见的一个知识点,kv=ωvk_v=\omega_v,ka=ωa2k_a=\omega_a^2,详情请参考交大教材 P147 相关内容,在 1996 年、1997 年的真题中也反复出现,同学们注意理解,审题时,应关注最小相位系统的条件。

  1. 校正问题是交大近十年必考内容,其中超前滞后—超前校正已多年未考,但不排除今年考查的可能,具体方法可以参考交大教材 P186-P187 的内容,先看懂例题再做题。

六、【分析】本题考查传递函数转化成状态空间表达式以及等价关系证明问题。

【解】(1)g(s)=θ(s)U(s)=20.2s2+s=10s2+5sg(s)=\dfrac{\theta(s)}{U(s)}=\dfrac{2}{0.2s^2+s}=\dfrac{10}{s^2+5s}

A=(001−5)B=(100)C=(0,1)A=\begin{pmatrix} 0 & 0 \\ 1 & -5 \end{pmatrix} \quad B=\begin{pmatrix} 10 \\ 0 \end{pmatrix} \quad C=\begin{pmatrix} 0, 1 \end{pmatrix}

可观标准型的实现 x˙=(001−5)x+(100)uy=(0,1)x\dot{x}=\begin{pmatrix} 0 & 0 \\ 1 & -5 \end{pmatrix}x+\begin{pmatrix} 10 \\ 0 \end{pmatrix}u \qquad y=\begin{pmatrix} 0, 1 \end{pmatrix}x

(2)0.2s2θ(s)+sθ(s)=2U(s)  ⟹  0.2θ¨(t)+θ˙(t)=2u(t)0.2s^2\theta(s)+s\theta(s)=2U(s)\implies 0.2\ddot{\theta}(t)+\dot{\theta}(t)=2u(t)

(θ˙θ¨)=(010−5)(θθ˙)+(010)uy=(1,0)(θθ˙)\begin{pmatrix} \dot{\theta} \\ \ddot{\theta} \end{pmatrix}=\begin{pmatrix} 0 & 1 \\ 0 & -5 \end{pmatrix}\begin{pmatrix} \theta \\ \dot{\theta} \end{pmatrix}+\begin{pmatrix} 0 \\ 10 \end{pmatrix}u \qquad y=\begin{pmatrix} 1, 0 \end{pmatrix}\begin{pmatrix} \theta \\ \dot{\theta} \end{pmatrix}

(3)线性系统的等价变换是指对于一个给定的系统,状态变量的选取是不是唯一的,选取不同的状态变量而得到的状态空间表达式亦不同,由于它们都是系统的状态空间描述。它们之间必然存在某种关系。这个关系实质上是状态变量的一种线性变换,即等价变换。上述两种实现存在等价实现。

【评注】学习将传递函数转化为状态空间表达式的方法,同时记忆可观标准型和可控标准型的具体形式。对于已选取好的状态变量,我们也要学会根据传递函数来写出状态空间表达式(状态空间描述)。该题型较为简单,可通过适当练习 即可得分。

七、【分析】本题考查状态反馈的极点配置问题以及由状态空间表达式来求传递函数。

(1)rankPc=rank(b,Ab,A2b)=rank(001010100)=3=nrank P_c=rank\begin{pmatrix} b, Ab, A^2b \end{pmatrix}=rank\begin{pmatrix} 0 & 0 & 1 \\ 0 & 1 & 0 \\ 1 & 0 & 0 \end{pmatrix}=3=n 系统完全可控

设状态反馈矩阵 k=[k1,k2,k3]∣sI−(A−bk)∣=f(s)k=\begin{bmatrix} k_1, k_2, k_3 \end{bmatrix} \qquad |sI-(A-bk)|=f(s)

期待极点组成的特征多项式 f(s)=(s+1−j)(s+1+j)(s+2)=s3+4s2+6s+4f(s)=(s+1-j)(s+1+j)(s+2)=s^3+4s^2+6s+4

∣sI−(A−bk)∣=s3+k3s2+k2s+k1k=[4,6,4]|sI-(A-bk)|=s^3+k_3 s^2+k_2 s+k_1 \qquad k=\begin{bmatrix} 4, 6, 4 \end{bmatrix}

(2)G(s)=(c−Dk)[sI−(A−bk)]−1b+DG(s)=(c-Dk)[sI-(A-bk)]^{-1}b+D

=(−2,−5,−4)(1ss2)s3+4s2+6s+4+1=\dfrac{(-2, -5, -4)\begin{pmatrix} 1 \\ s \\ s^2 \end{pmatrix}}{s^3+4s^2+6s+4}+1

=s3+s+2s3+4s2+6s+4=\dfrac{s^3+s+2}{s^3+4s^2+6s+4}

【评注】1. 第(1)问是极为基础的系统完全可控条件下的状态反馈极点配置问题,之前的评注和真题中已有详细的步骤和解释,这里不再赘述。

  1. 和普通的使用状态空间表达式求传递函数不同,该状态空间表达式有了 D,那下面会介绍两个公式请同学们区分记忆:

D=0c(sI−A)−1B→引入状态反馈G(s)=c[sI−(A−Bk)]−1BD=0 \quad c(sI-A)^{-1}B \xrightarrow{\text{引入状态反馈}} G(s)=c[sI-(A-Bk)]^{-1}B

D≠0c(sI−A)−1B+DG(s)=(c−Dk)[sI−(A−Bk)]−1B+DD\neq 0 \quad c(sI-A)^{-1}B+D \qquad G(s)=(c-Dk)[sI-(A-Bk)]^{-1}B+D

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.