MASTERY · MATHEMATICS

06-7 多输入多输出系统求传递函数

1.1k WORDS5 MIN READ#考研

06-7 多输入多输出系统求传递函数

课程总览

本节课适用对象

  • 所有学生

本节课所授知识点

  • 应用梅森增益公式求多输入多输出系统传递函数

重要提示

  • 系统结构越复杂,“信号分支法”的优势越大

专题:多输入多输出系统求传递函数

例 1

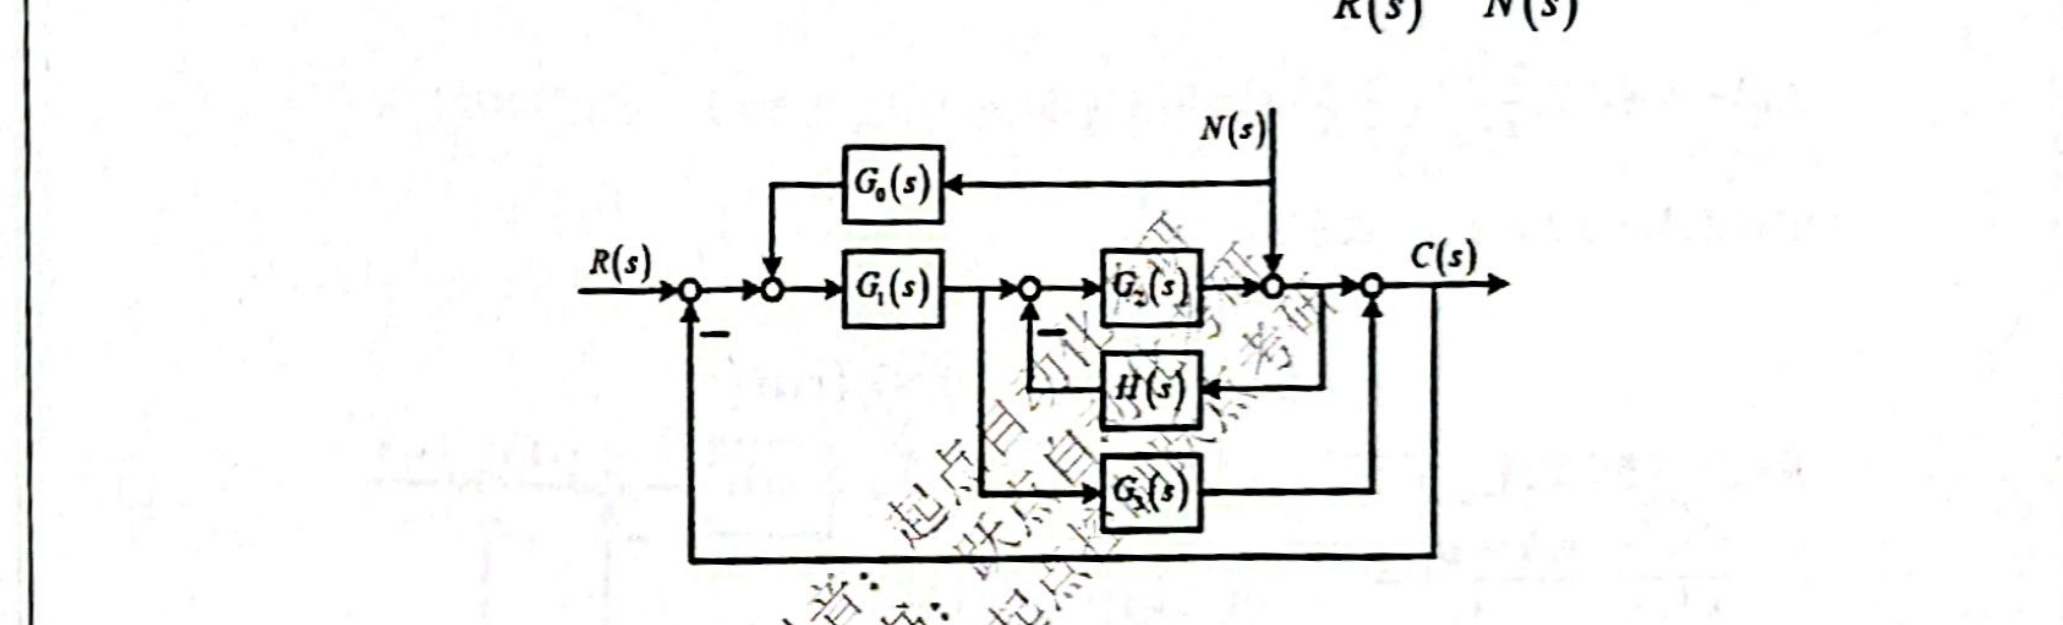
系统结构图如下,试绘制其信号流图,并求系统传递函数 C(s)R(s)\frac{C(s)}{R(s)}C(s)N(s)\frac{C(s)}{N(s)}

06-7_p155_fig01.png

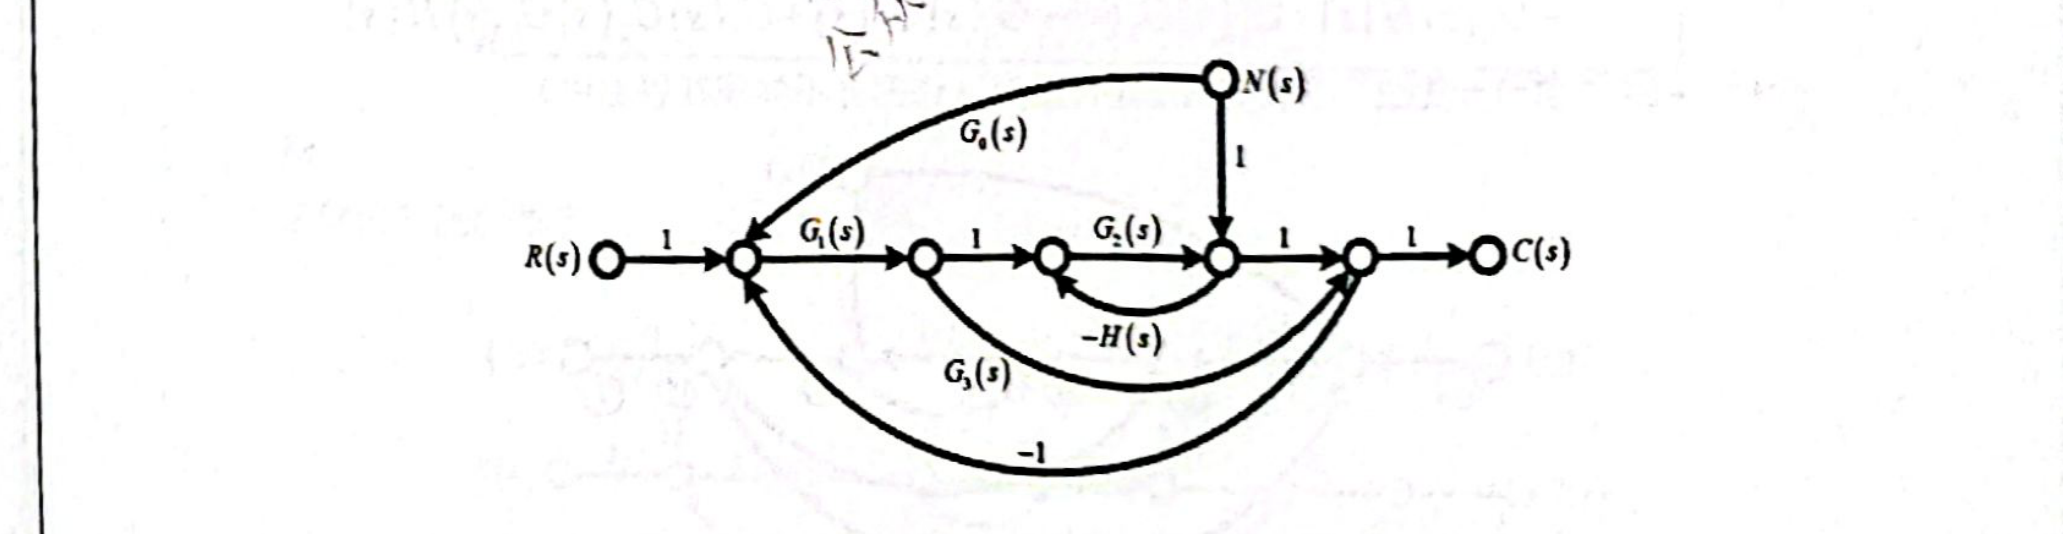
解: 绘制信号流图如下:

06-7_p155_fig02.png

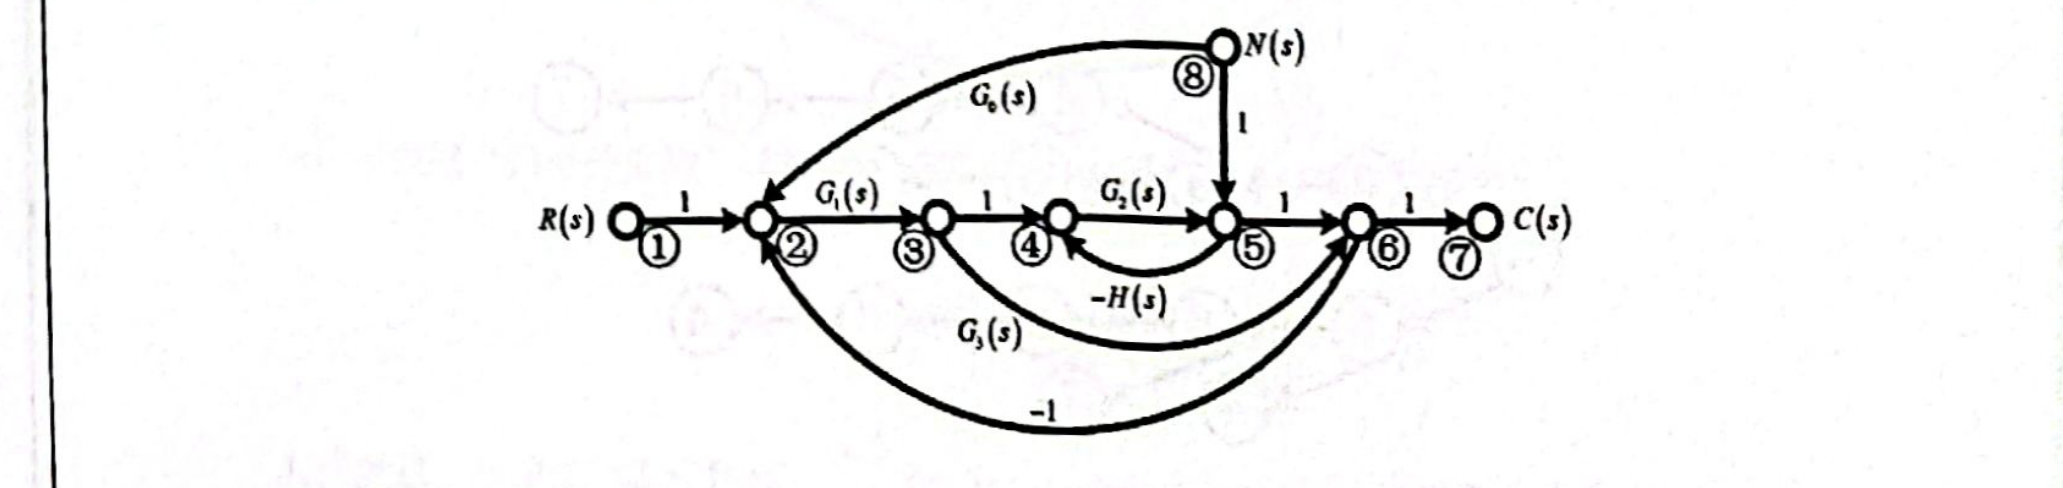
分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

06-7_p155_fig03.png

单独回路有三个,即 L1=G2(s)H(s),L2=G1(s)G3(s),L3=G1(s)G2(s)L_1 = -G_2(s)H(s), \quad L_2 = -G_1(s)G_3(s), \quad L_3 = -G_1(s)G_2(s)

两个互不接触的回路有一组,即 L1L2L_1 L_2

信号流图的特征式为

Δ=1(L1+L2+L3)+L1L2=1+G2(s)H(s)+G1(s)G3(s)+G1(s)G2(s)+G1(s)G2(s)G3(s)H(s)\begin{aligned} \Delta &= 1 - (L_1 + L_2 + L_3) + L_1 L_2 \\ &= 1 + G_2(s)H(s) + G_1(s)G_3(s) + G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H(s) \end{aligned}

求系统传递函数 C(s)R(s)\frac{C(s)}{R(s)},令 N(s)=0N(s) = 0

前向通路增益及其余因子式分别为

P1=G1(s)G2(s),Δ1=1P2=G1(s)G3(s),Δ2=1+G2(s)H(s)\begin{aligned} P_1 &= G_1(s)G_2(s), & \Delta_1 &= 1 \\ P_2 &= G_1(s)G_3(s), & \Delta_2 &= 1 + G_2(s)H(s) \end{aligned}

系统的传递函数为

C(s)R(s)=P1Δ1+P2Δ2Δ=G1(s)G2(s)+G1(s)G3(s)+G1(s)G2(s)G3(s)H(s)1+G2(s)H(s)+G1(s)G3(s)+G1(s)G2(s)+G1(s)G2(s)G3(s)H(s)\begin{aligned} \frac{C(s)}{R(s)} &= \frac{P_1\Delta_1 + P_2\Delta_2}{\Delta} \\ &= \frac{G_1(s)G_2(s) + G_1(s)G_3(s) + G_1(s)G_2(s)G_3(s)H(s)}{1 + G_2(s)H(s) + G_1(s)G_3(s) + G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H(s)} \end{aligned}

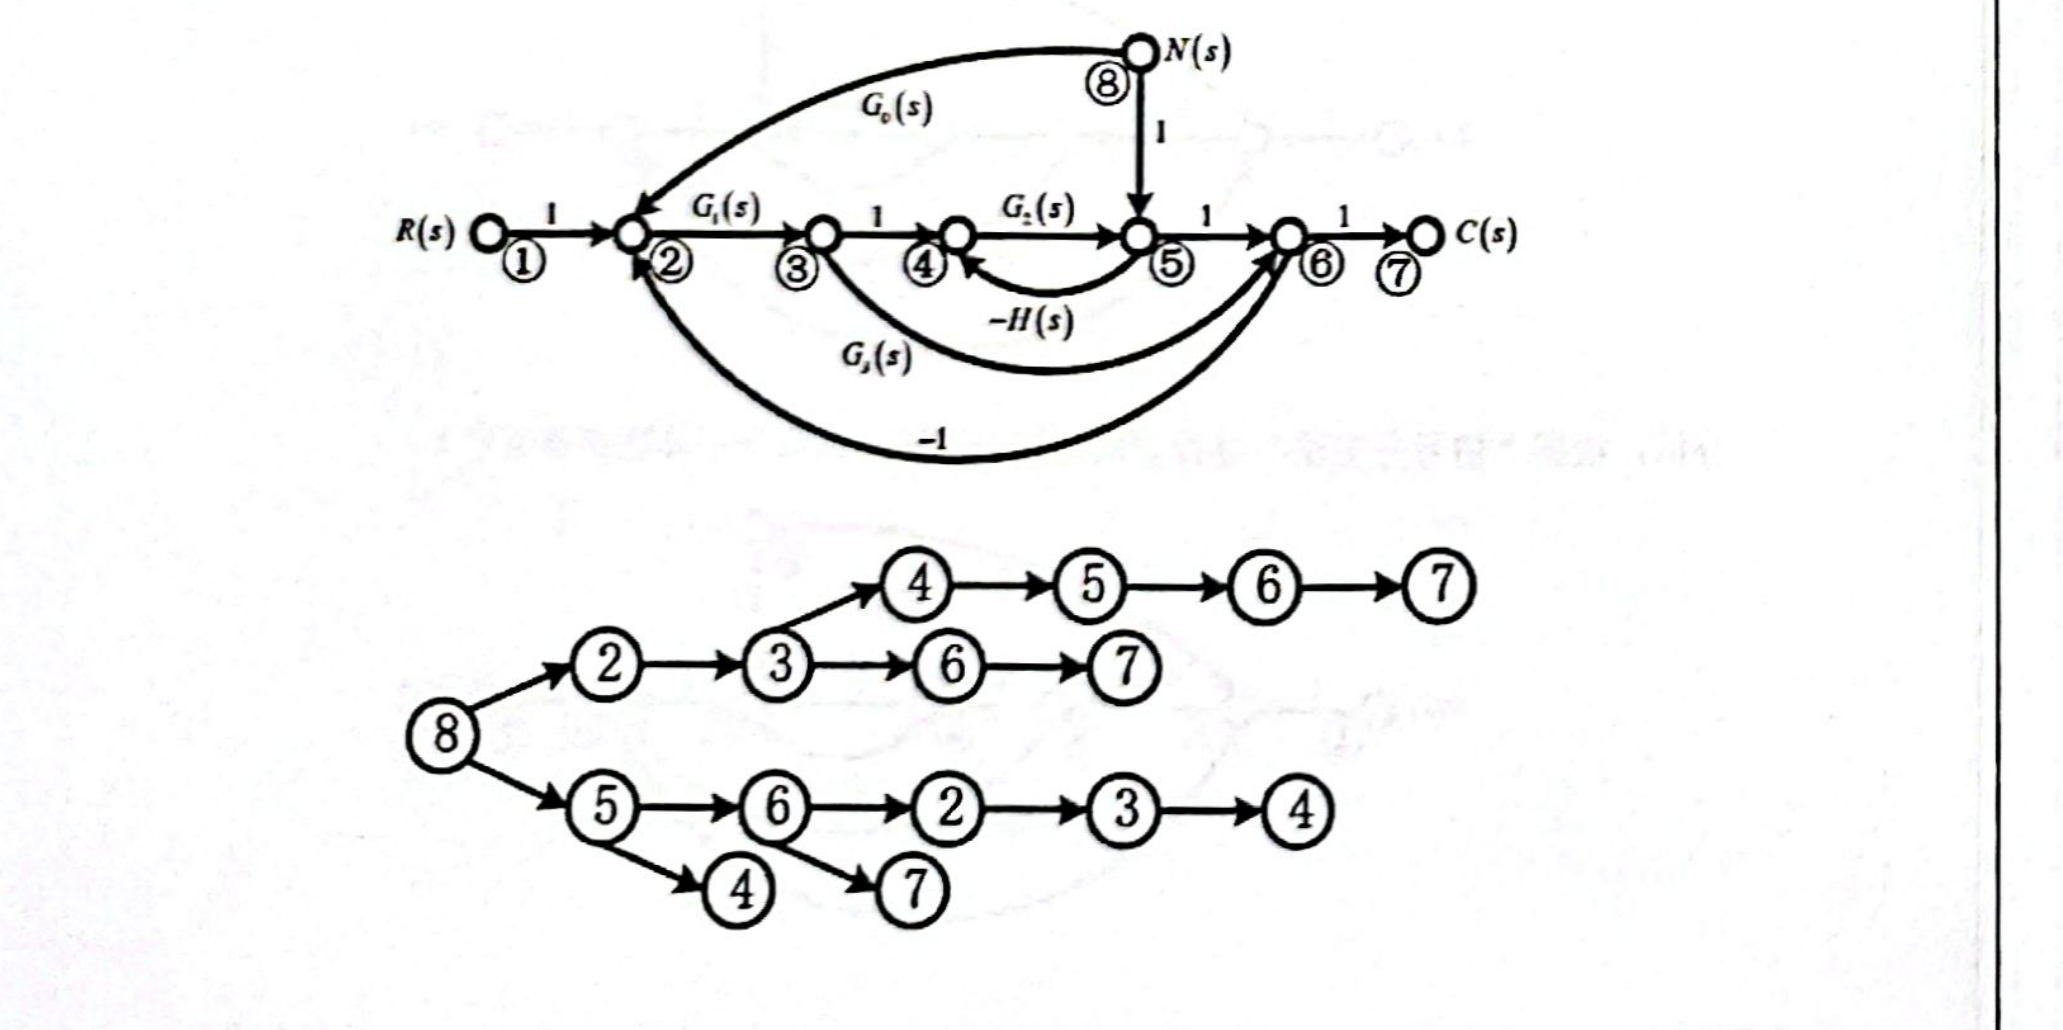
分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

06-7_p156_fig01.png

求系统传递函数 C(s)N(s)\frac{C(s)}{N(s)},令 R(s)=0R(s) = 0

前向通路增益及其余因子式分别为

P3=1,Δ3=1P4=G0(s)G1(s)G3(s),Δ4=1+G2(s)H(s)P5=G0(s)G1(s)G2(s),Δ5=1\begin{aligned} P_3 &= 1, & \Delta_3 &= 1 \\ P_4 &= G_0(s)G_1(s)G_3(s), & \Delta_4 &= 1 + G_2(s)H(s) \\ P_5 &= G_0(s)G_1(s)G_2(s), & \Delta_5 &= 1 \end{aligned}

系统的传递函数为

C(s)N(s)=P3Δ3+P4Δ4+P5Δ5Δ=1+G0(s)G1(s)G2(s)+G0(s)G1(s)G3(s)+G0(s)G1(s)G2(s)G3(s)H(s)1+G2(s)H(s)+G1(s)G3(s)+G1(s)G2(s)+G1(s)G2(s)G3(s)H(s)\begin{aligned} \frac{C(s)}{N(s)} &= \frac{P_3\Delta_3 + P_4\Delta_4 + P_5\Delta_5}{\Delta} \\ &= \frac{1 + G_0(s)G_1(s)G_2(s) + G_0(s)G_1(s)G_3(s) + G_0(s)G_1(s)G_2(s)G_3(s)H(s)}{1 + G_2(s)H(s) + G_1(s)G_3(s) + G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H(s)} \end{aligned}

例 2

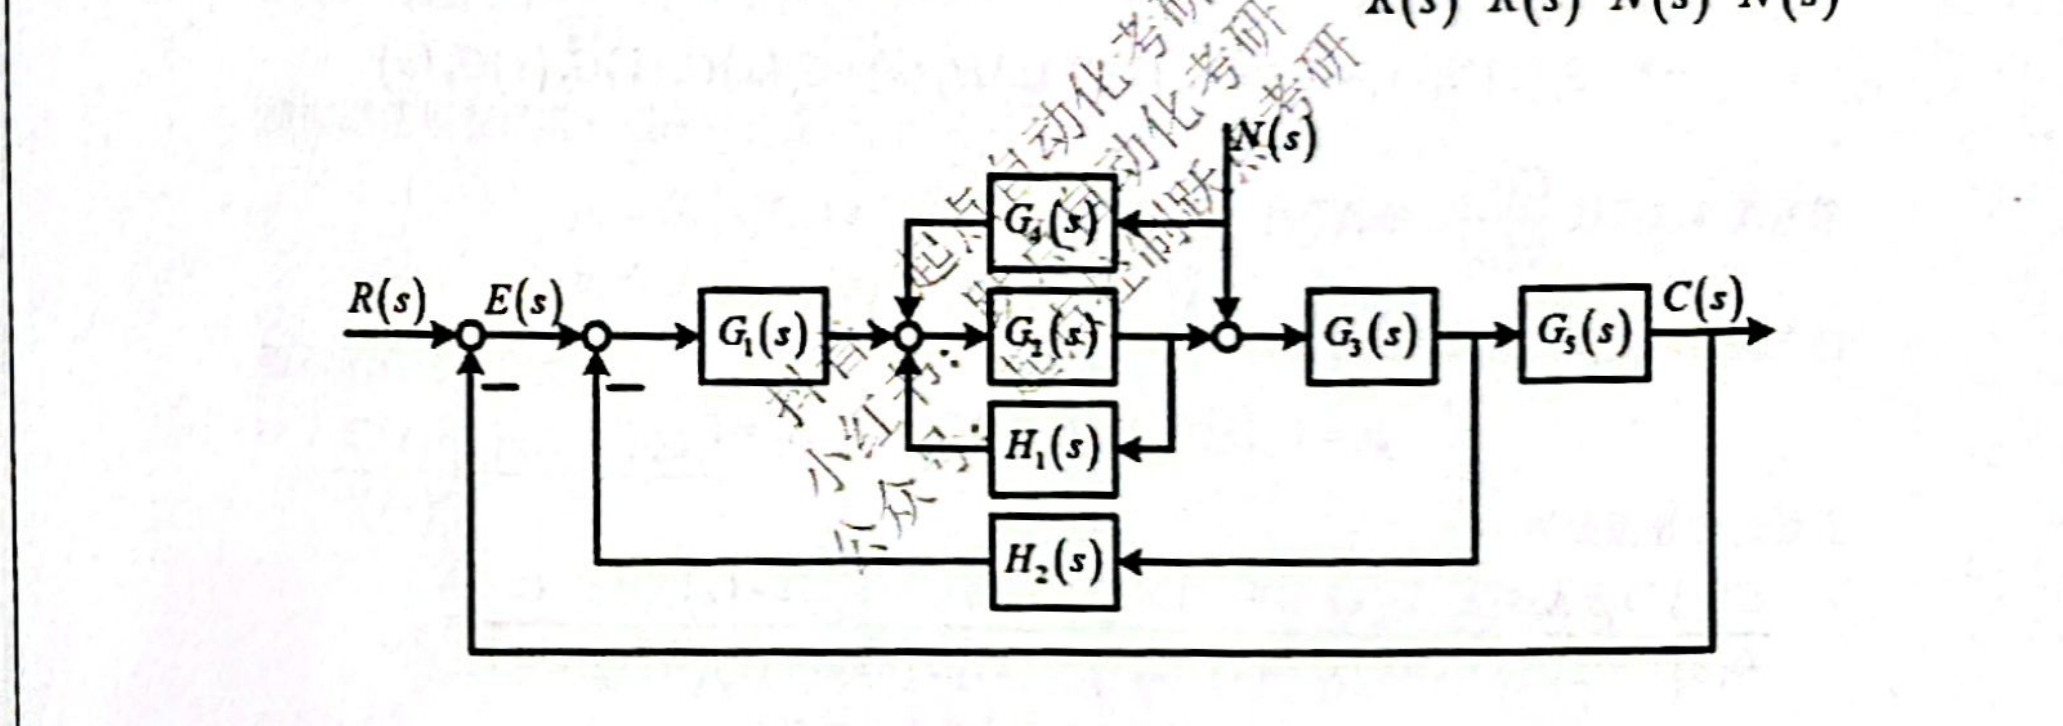
系统结构图如下,试绘制其信号流图,并求系统传递函数 C(s)R(s)\frac{C(s)}{R(s)}E(s)R(s)\frac{E(s)}{R(s)}C(s)N(s)\frac{C(s)}{N(s)}E(s)N(s)\frac{E(s)}{N(s)}

06-7_p157_fig01.png

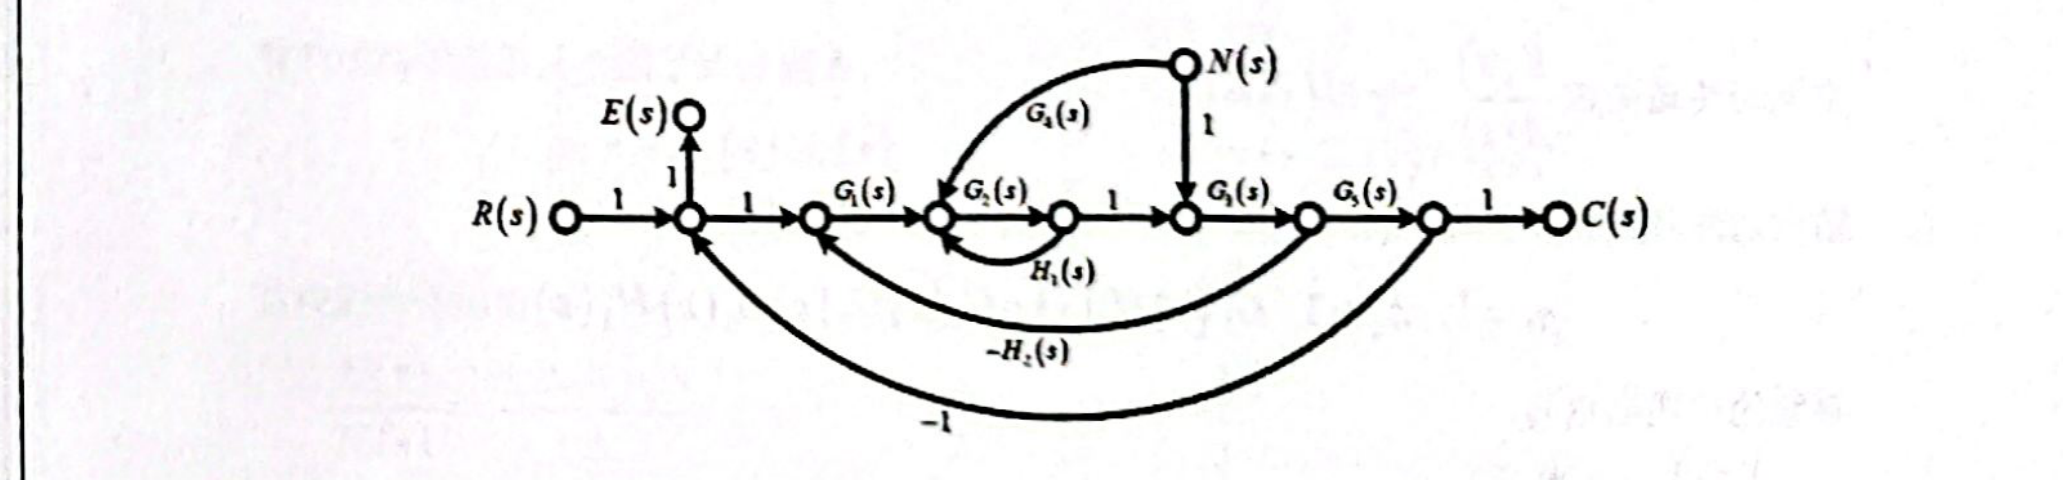
解: 绘制信号流图如下:

06-7_p157_fig02.png

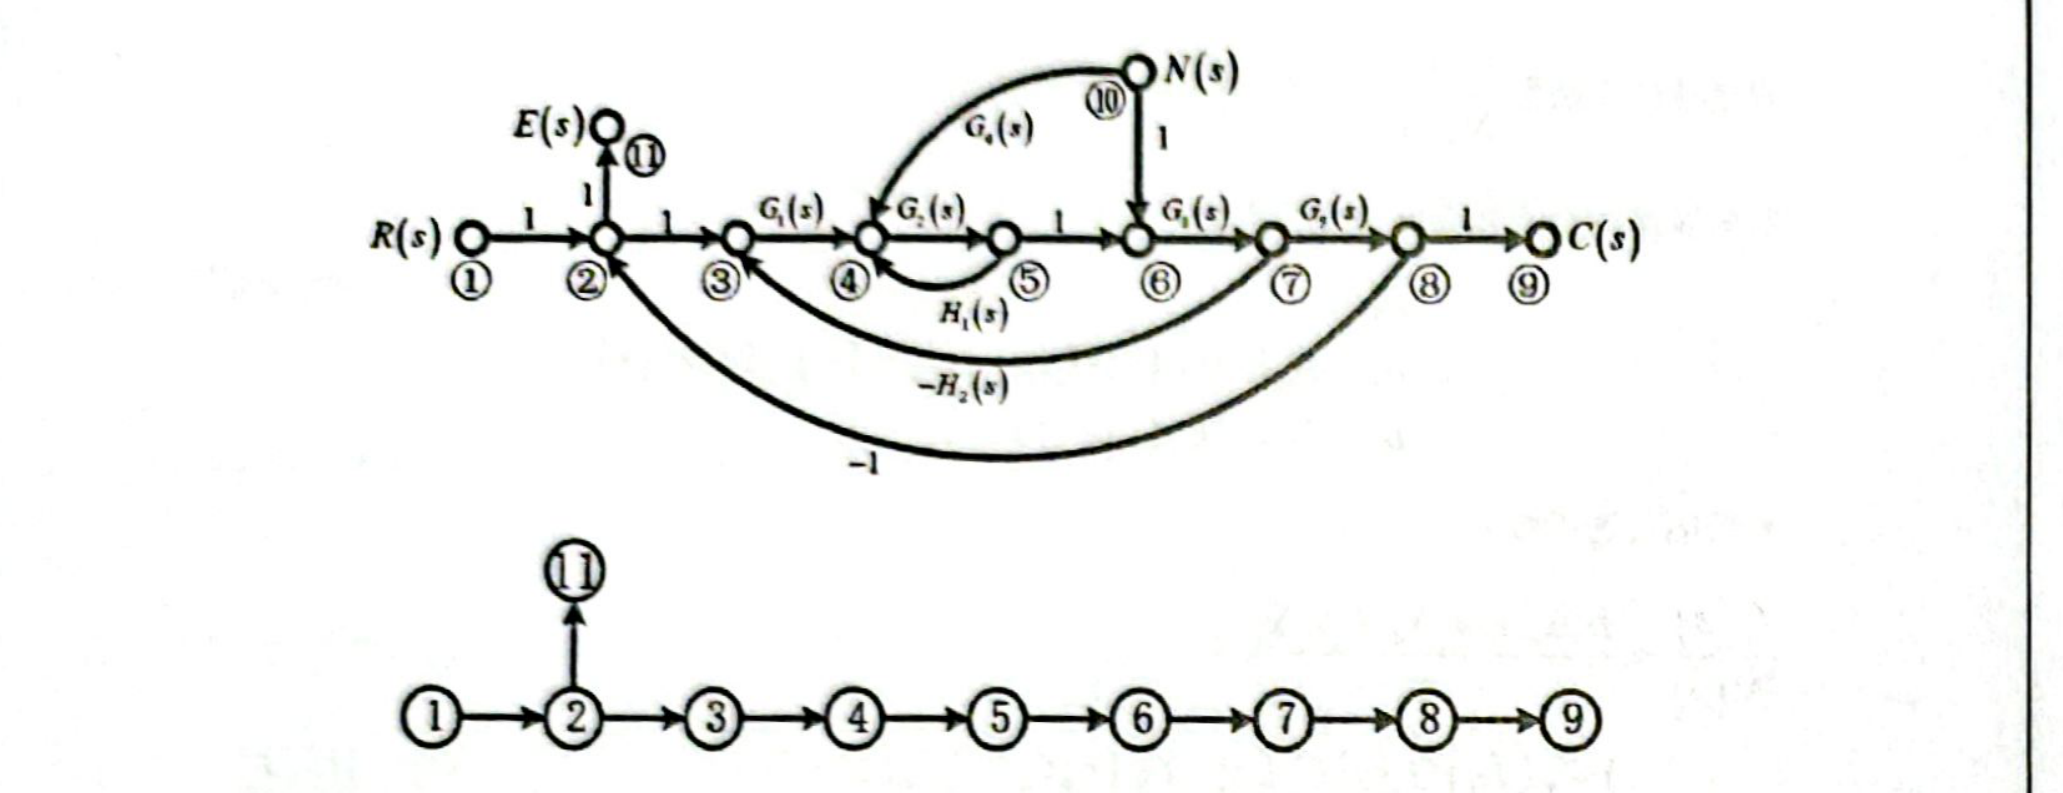
分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

06-7_p158_fig01.png

单独回路有三个,即 L1=G2(s)H1(s),L2=G1(s)G2(s)G3(s)H2(s),L3=G1(s)G2(s)G3(s)G5(s)L_1 = G_2(s)H_1(s), \quad L_2 = -G_1(s)G_2(s)G_3(s)H_2(s), \quad L_3 = -G_1(s)G_2(s)G_3(s)G_5(s)

信号流图的特征式为

Δ=1(L1+L2+L3)=1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)+G1(s)G2(s)G3(s)G5(s)\begin{aligned} \Delta &= 1 - (L_1 + L_2 + L_3) \\ &= 1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s) + G_1(s)G_2(s)G_3(s)G_5(s) \end{aligned}

求系统传递函数 C(s)R(s)\frac{C(s)}{R(s)},令 N(s)=0N(s) = 0

前向通路增益及其余因子式分别为 P1=G1(s)G2(s)G3(s)G5(s),Δ1=1P_1 = G_1(s)G_2(s)G_3(s)G_5(s), \quad \Delta_1 = 1

系统的传递函数为

C(s)R(s)=P1Δ1Δ=G1(s)G2(s)G3(s)G5(s)1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)+G1(s)G2(s)G3(s)G5(s)\begin{aligned} \frac{C(s)}{R(s)} &= \frac{P_1\Delta_1}{\Delta} \\ &= \frac{G_1(s)G_2(s)G_3(s)G_5(s)}{1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s) + G_1(s)G_2(s)G_3(s)G_5(s)} \end{aligned}

求系统传递函数 E(s)R(s)\frac{E(s)}{R(s)},令 N(s)=0N(s) = 0

前向通路及其余因子式分别为 P2=1,Δ2=1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)P_2 = 1, \quad \Delta_2 = 1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s)

系统的传递函数为

E(s)R(s)=P2Δ2Δ=1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)+G1(s)G2(s)G3(s)G5(s)\begin{aligned} \frac{E(s)}{R(s)} &= \frac{P_2\Delta_2}{\Delta} \\ &= \frac{1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s)}{1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s) + G_1(s)G_2(s)G_3(s)G_5(s)} \end{aligned}

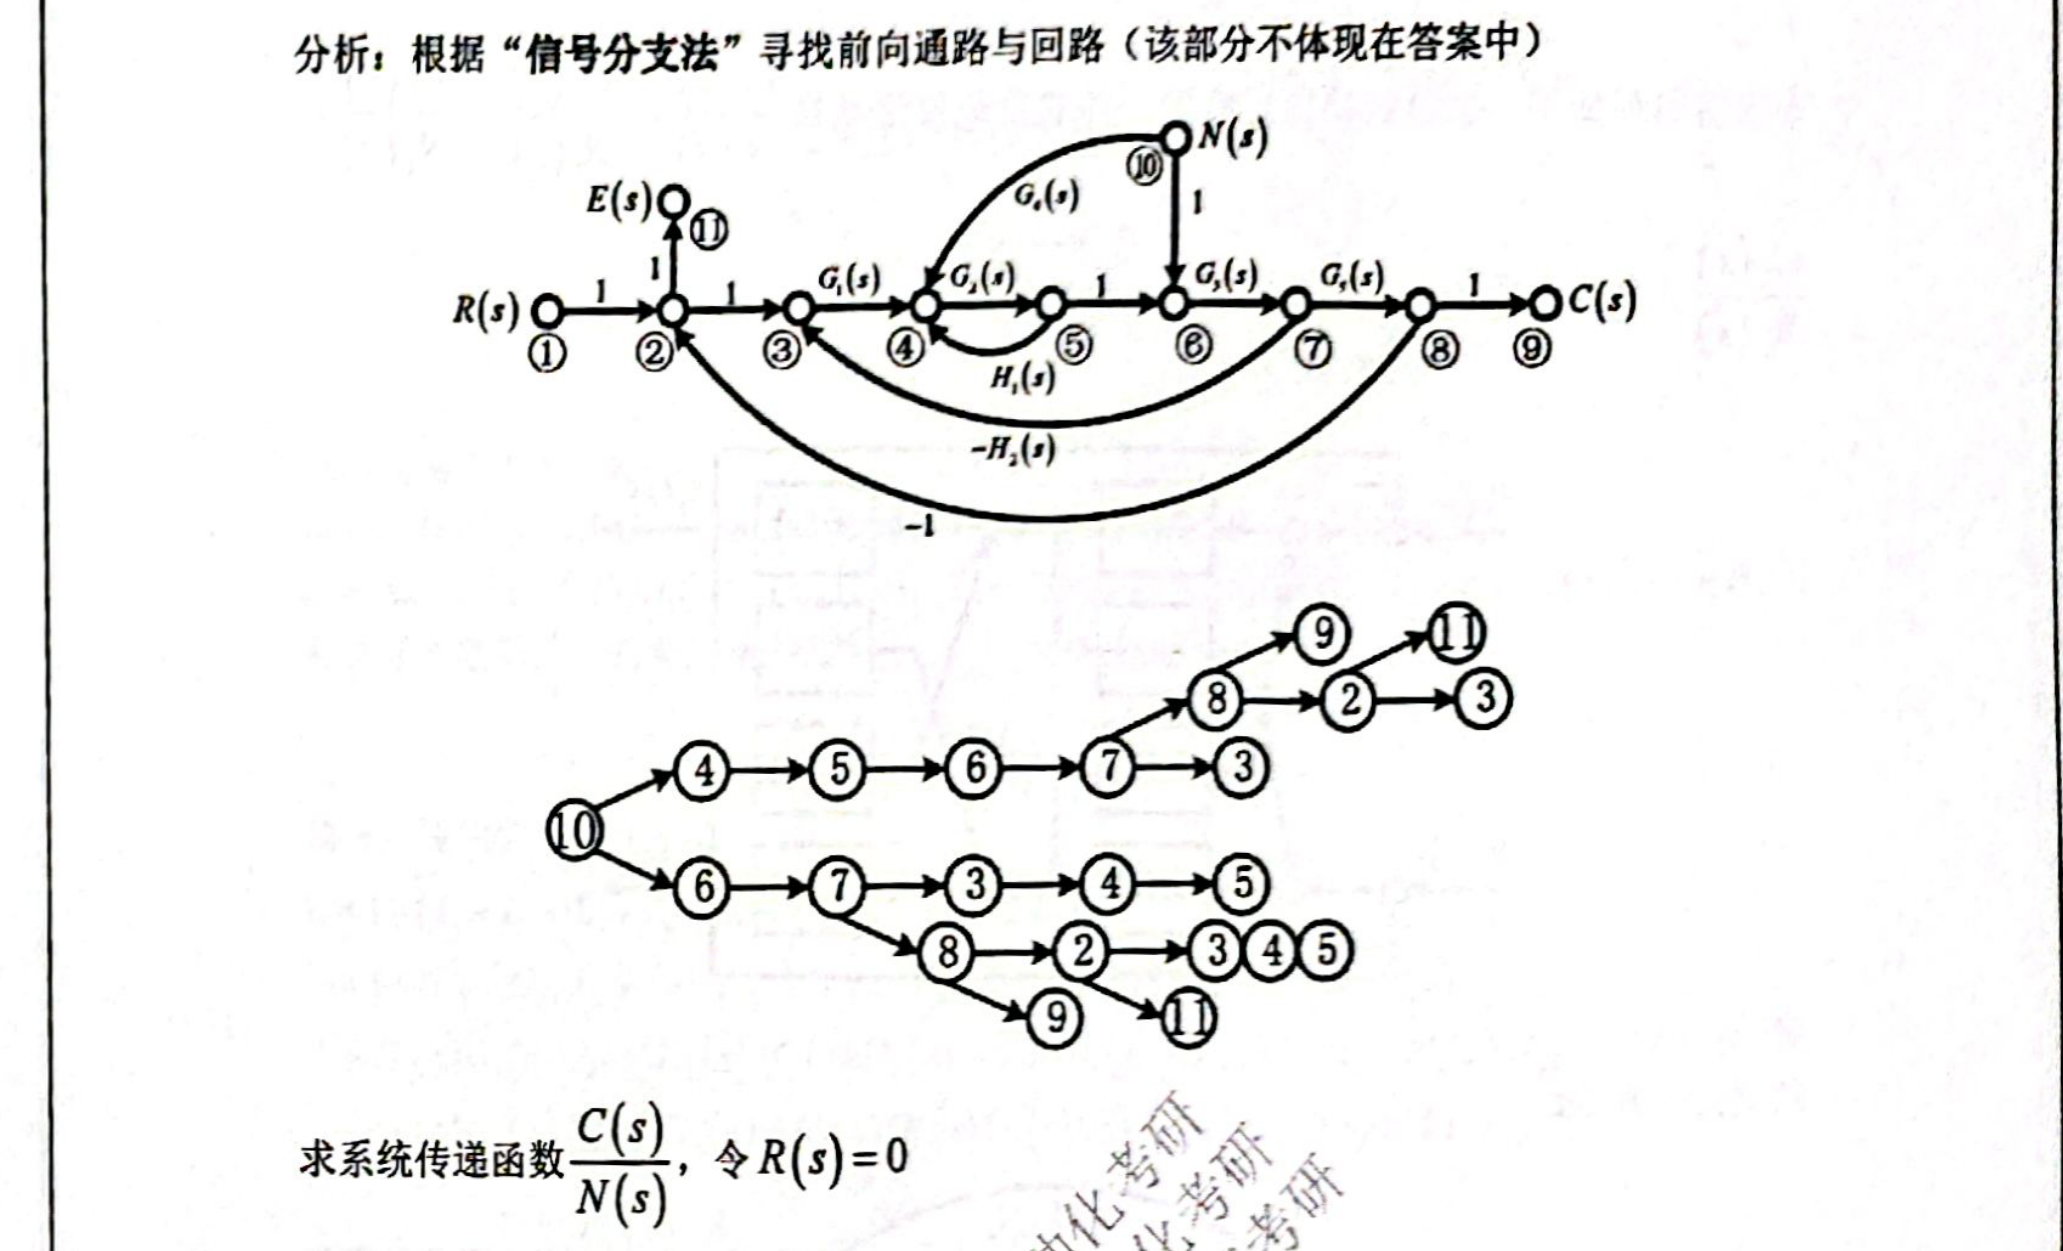
分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

06-7_p159_fig01.png

求系统传递函数 C(s)N(s)\frac{C(s)}{N(s)},令 R(s)=0R(s) = 0

前向通路增益及其余因子式分别为

P3=G3(s)G5(s),Δ3=1G2(s)H1(s)P4=G2(s)G3(s)G4(s)G5(s),Δ4=1\begin{aligned} P_3 &= G_3(s)G_5(s), & \Delta_3 &= 1 - G_2(s)H_1(s) \\ P_4 &= G_2(s)G_3(s)G_4(s)G_5(s), & \Delta_4 &= 1 \end{aligned}

系统的传递函数为

C(s)N(s)=P3Δ3+P4Δ4Δ=G3(s)G5(s)G2(s)G3(s)G5(s)H1(s)+G2(s)G3(s)G4(s)G5(s)1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)+G1(s)G2(s)G3(s)G5(s)\begin{aligned} \frac{C(s)}{N(s)} &= \frac{P_3\Delta_3 + P_4\Delta_4}{\Delta} \\ &= \frac{G_3(s)G_5(s) - G_2(s)G_3(s)G_5(s)H_1(s) + G_2(s)G_3(s)G_4(s)G_5(s)}{1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s) + G_1(s)G_2(s)G_3(s)G_5(s)} \end{aligned}

求系统传递函数 E(s)N(s)\frac{E(s)}{N(s)},令 R(s)=0R(s) = 0

前向通路增益及其余因子式分别为

P5=G3(s)G5(s),Δ5=1G2(s)H1(s)P6=G2(s)G3(s)G4(s)G5(s),Δ6=1\begin{aligned} P_5 &= -G_3(s)G_5(s), & \Delta_5 &= 1 - G_2(s)H_1(s) \\ P_6 &= -G_2(s)G_3(s)G_4(s)G_5(s), & \Delta_6 &= 1 \end{aligned}

系统的传递函数为

E(s)N(s)=P5Δ5+P6Δ6Δ=G3(s)G5(s)+G2(s)G3(s)G5(s)H1(s)G2(s)G3(s)G4(s)G5(s)1G2(s)H1(s)+G1(s)G2(s)G3(s)H2(s)+G1(s)G2(s)G3(s)G5(s)\begin{aligned} \frac{E(s)}{N(s)} &= \frac{P_5\Delta_5 + P_6\Delta_6}{\Delta} \\ &= \frac{-G_3(s)G_5(s) + G_2(s)G_3(s)G_5(s)H_1(s) - G_2(s)G_3(s)G_4(s)G_5(s)}{1 - G_2(s)H_1(s) + G_1(s)G_2(s)G_3(s)H_2(s) + G_1(s)G_2(s)G_3(s)G_5(s)} \end{aligned}

例 3

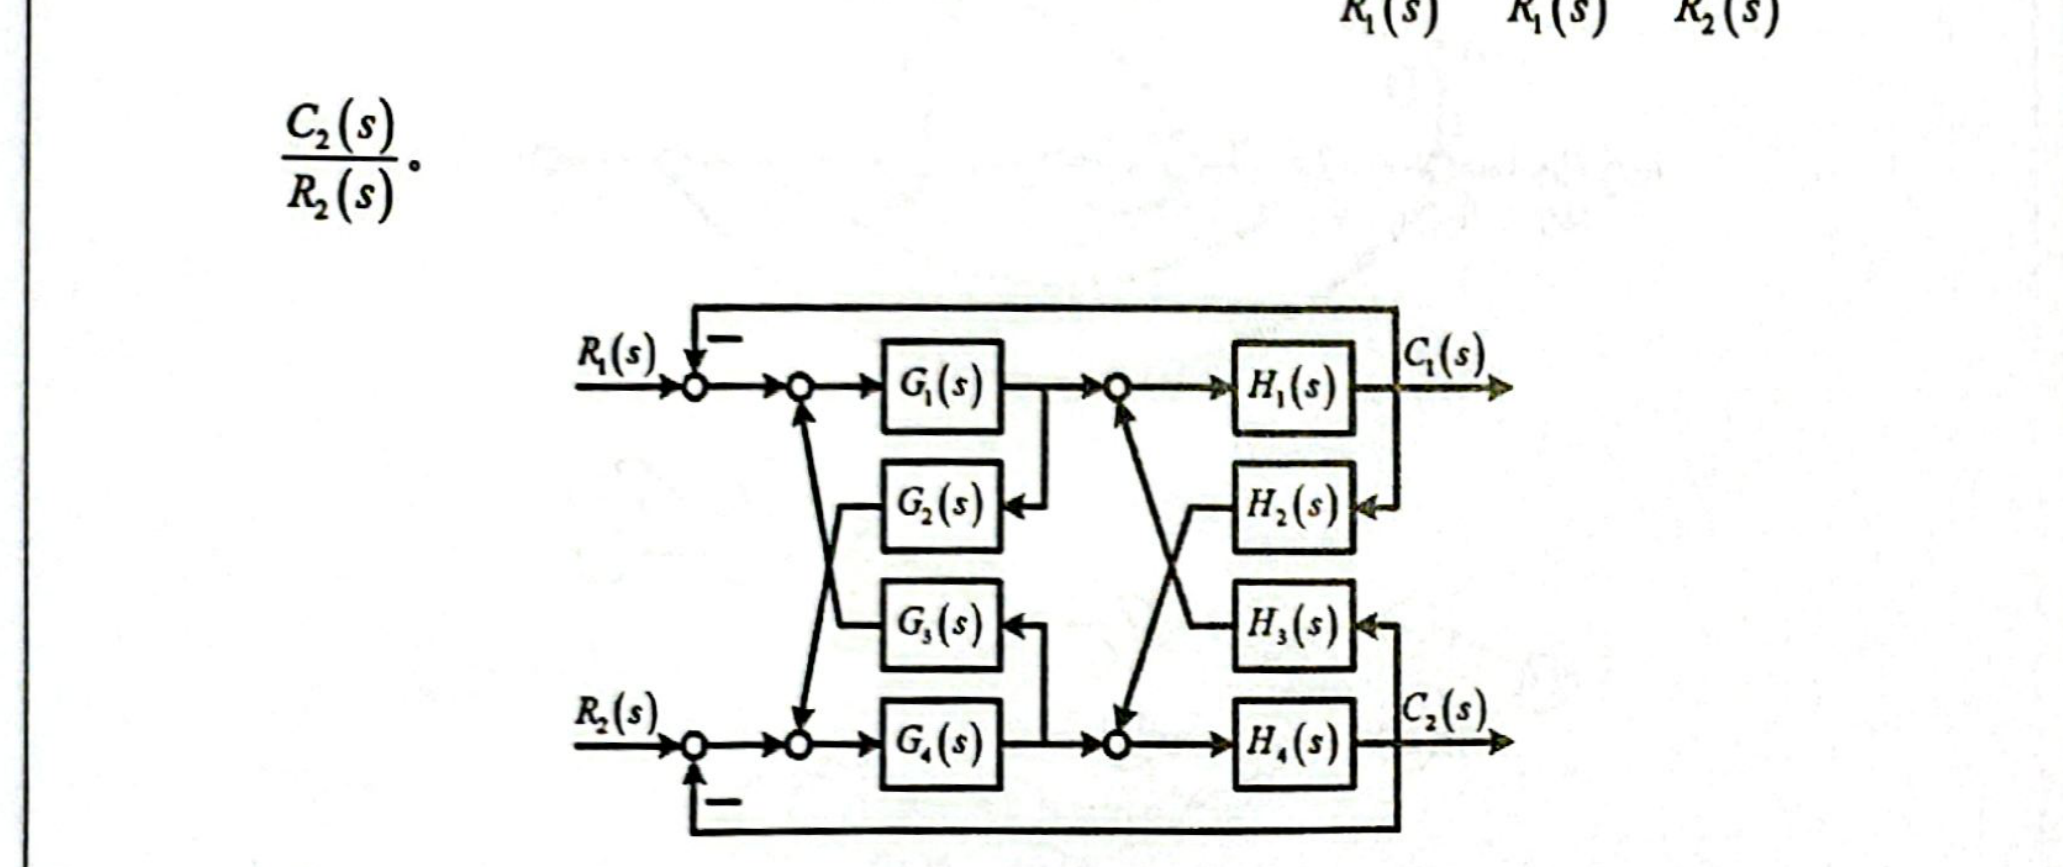
系统结构图如下,试绘制其信号流图,并求系统传递函数 C1(s)R1(s)\frac{C_1(s)}{R_1(s)}C2(s)R1(s)\frac{C_2(s)}{R_1(s)}C1(s)R2(s)\frac{C_1(s)}{R_2(s)}C2(s)R2(s)\frac{C_2(s)}{R_2(s)}

06-7_p160_fig01.png

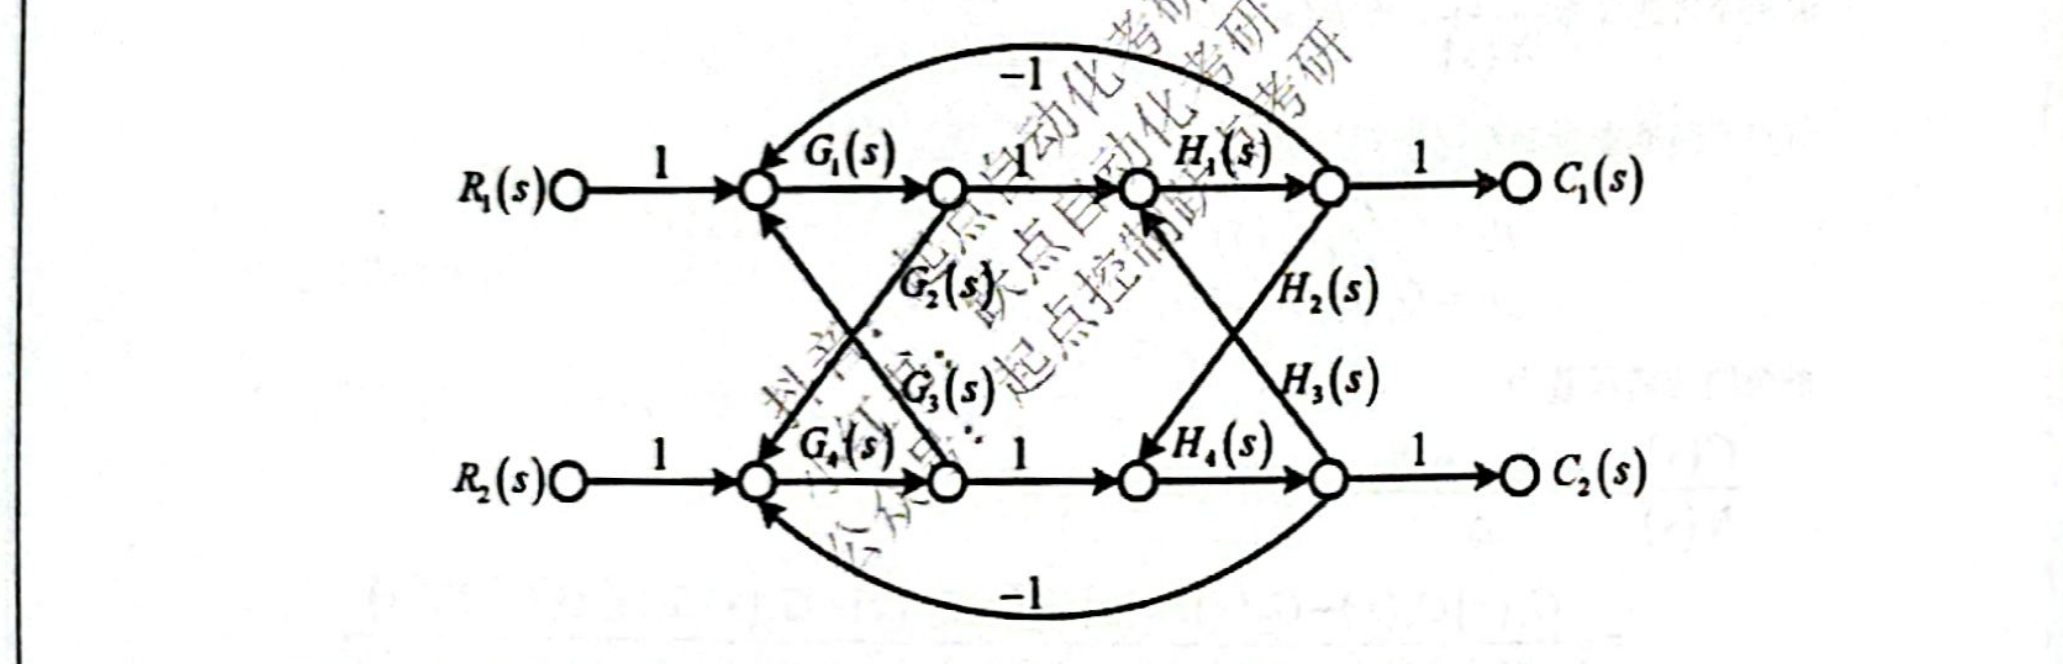
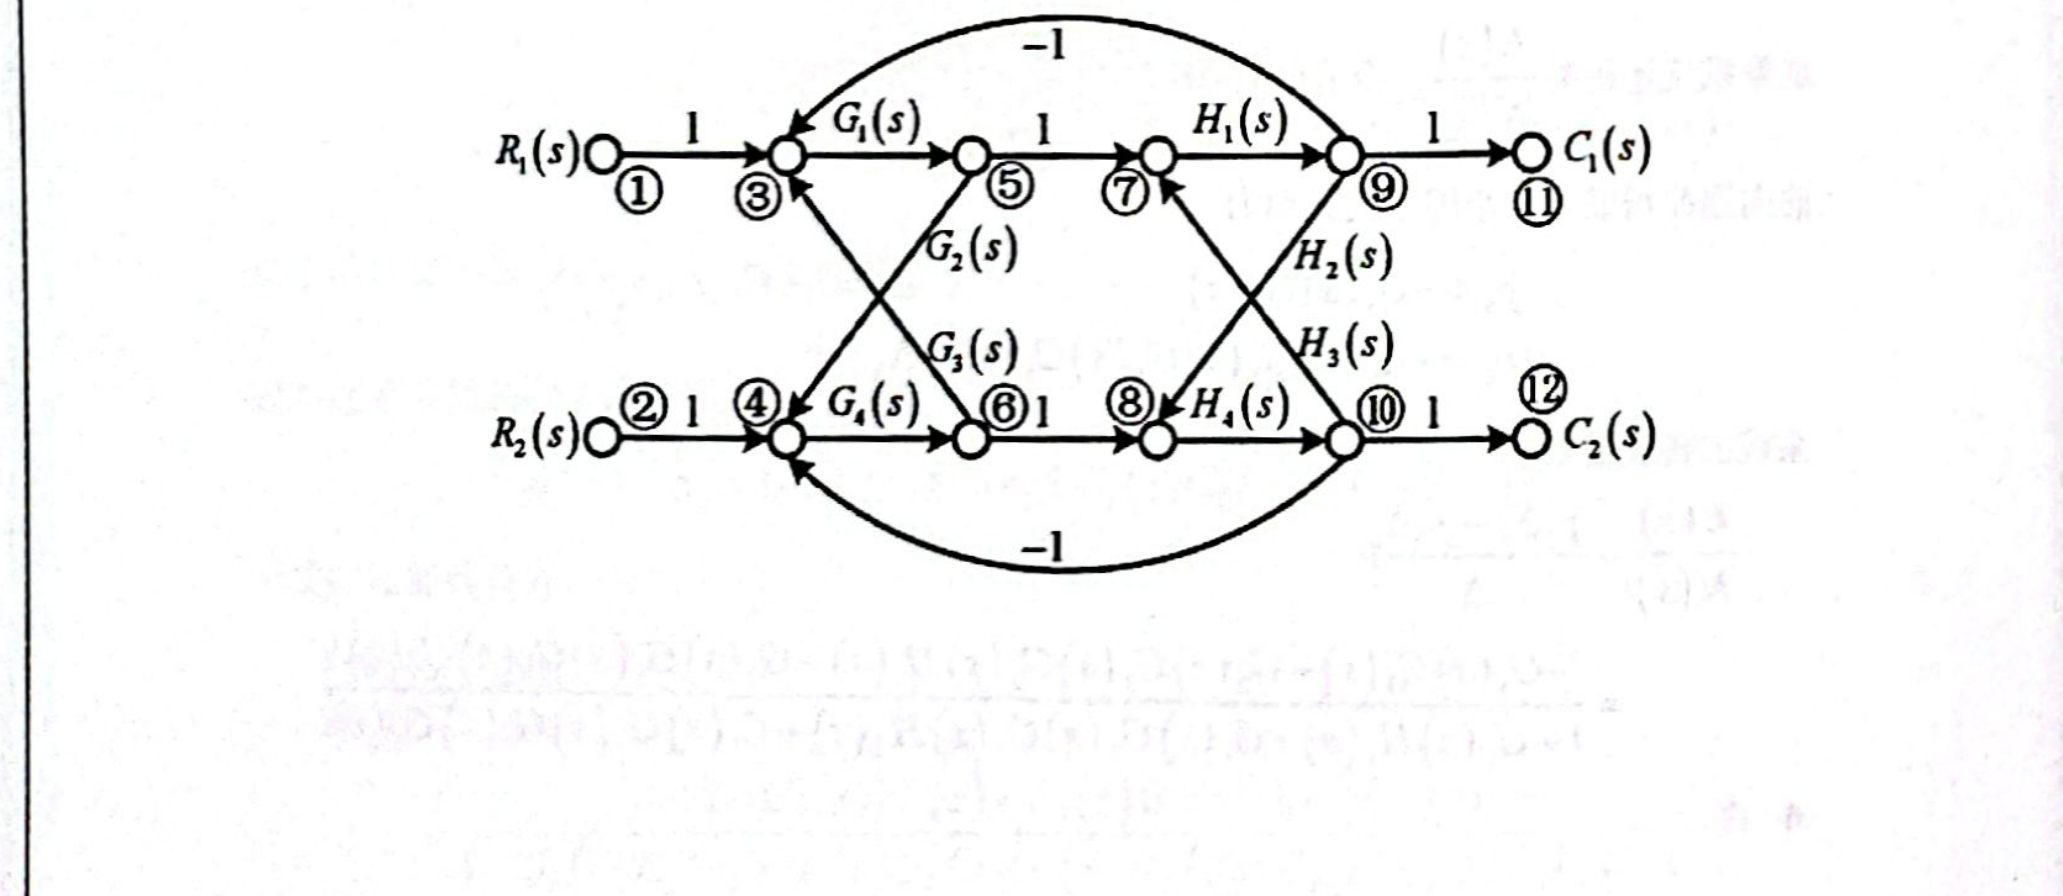
解: 绘制信号流图如下:

06-7_p160_fig02.png

分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

700

单独回路有六个,即 L1=G1(s)G2(s)G4(s)H1(s)H3(s)H4(s),L2=G1(s)H1(s),L3=G4(s)H4(s)L_1 = -G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s), \quad L_2 = -G_1(s)H_1(s), \quad L_3 = -G_4(s)H_4(s) L4=G1(s)G3(s)G4(s)H1(s)H2(s)H4(s),L5=G1(s)G2(s)G3(s)G4(s),L6=H1(s)H2(s)H3(s)H4(s)L_4 = -G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s), \quad L_5 = G_1(s)G_2(s)G_3(s)G_4(s), \quad L_6 = H_1(s)H_2(s)H_3(s)H_4(s)

两个互不接触的回路有两组,即 L2L3,L5L6L_2 L_3, \quad L_5 L_6

信号流图的特征式为

Δ=1(L1+L2+L3+L4+L5+L6)+(L2L3+L5L6)=1+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)+G1(s)H1(s)+G4(s)H4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)\begin{aligned} \Delta &= 1 - (L_1 + L_2 + L_3 + L_4 + L_5 + L_6) + (L_2 L_3 + L_5 L_6) \\ &= 1 + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s) + G_1(s)H_1(s) + G_4(s)H_4(s) \\ &\quad + G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s) - G_1(s)G_2(s)G_3(s)G_4(s) - H_1(s)H_2(s)H_3(s)H_4(s) \\ &\quad + G_1(s)G_4(s)H_1(s)H_4(s) + G_1(s)G_2(s)G_3(s)G_4(s)H_1(s)H_2(s)H_3(s)H_4(s) \end{aligned}

求系统传递函数 C1(s)R1(s)\frac{C_1(s)}{R_1(s)},令 R2(s)=0R_2(s) = 0

前向通路增益及其余因子式分别为

P1=G1(s)H1(s),Δ1=1+G4(s)H4(s)P2=G1(s)G2(s)G4(s)H1(s)H3(s)H4(s),Δ2=1\begin{aligned} P_1 &= G_1(s)H_1(s), & \Delta_1 &= 1 + G_4(s)H_4(s) \\ P_2 &= G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s), & \Delta_2 &= 1 \end{aligned}

系统的传递函数为

C1(s)R1(s)=P1Δ1+P2Δ2Δ=G1(s)H1(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)1+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)+G1(s)H1(s)+G4(s)H4(s)G1(s)G2(s)G3(s)G4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)H1(s)H2(s)H3(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)\begin{aligned} \frac{C_1(s)}{R_1(s)} &= \frac{P_1\Delta_1 + P_2\Delta_2}{\Delta} \\ &= \frac{G_1(s)H_1(s) + G_1(s)G_4(s)H_1(s)H_4(s) + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s)}{\begin{aligned}&1 + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s) + G_1(s)H_1(s) + G_4(s)H_4(s) - G_1(s)G_2(s)G_3(s)G_4(s) \\ &+ G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s) - H_1(s)H_2(s)H_3(s)H_4(s) + G_1(s)G_4(s)H_1(s)H_4(s) \\ &+ G_1(s)G_2(s)G_3(s)G_4(s)H_1(s)H_2(s)H_3(s)H_4(s)\end{aligned}} \end{aligned}

求系统传递函数 C2(s)R1(s)\frac{C_2(s)}{R_1(s)},令 R2(s)=0R_2(s) = 0

前向通路增益及其余因子式分别为

P3=G1(s)G2(s)G4(s)H4(s),Δ3=1P4=G1(s)H1(s)H2(s)H4(s),Δ4=1\begin{aligned} P_3 &= G_1(s)G_2(s)G_4(s)H_4(s), & \Delta_3 &= 1 \\ P_4 &= G_1(s)H_1(s)H_2(s)H_4(s), & \Delta_4 &= 1 \end{aligned}

系统的传递函数为

C2(s)R1(s)=P3Δ3+P4Δ4Δ=G1(s)G2(s)G4(s)H4(s)+G1(s)H1(s)H2(s)H4(s)1+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)+G1(s)H1(s)+G4(s)H4(s)G1(s)G2(s)G3(s)G4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)H1(s)H2(s)H3(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)\begin{aligned} \frac{C_2(s)}{R_1(s)} &= \frac{P_3\Delta_3 + P_4\Delta_4}{\Delta} \\ &= \frac{G_1(s)G_2(s)G_4(s)H_4(s) + G_1(s)H_1(s)H_2(s)H_4(s)}{\begin{aligned}&1 + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s) + G_1(s)H_1(s) + G_4(s)H_4(s) - G_1(s)G_2(s)G_3(s)G_4(s) \\ &+ G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s) - H_1(s)H_2(s)H_3(s)H_4(s) + G_1(s)G_4(s)H_1(s)H_4(s) \\ &+ G_1(s)G_2(s)G_3(s)G_4(s)H_1(s)H_2(s)H_3(s)H_4(s)\end{aligned}} \end{aligned}

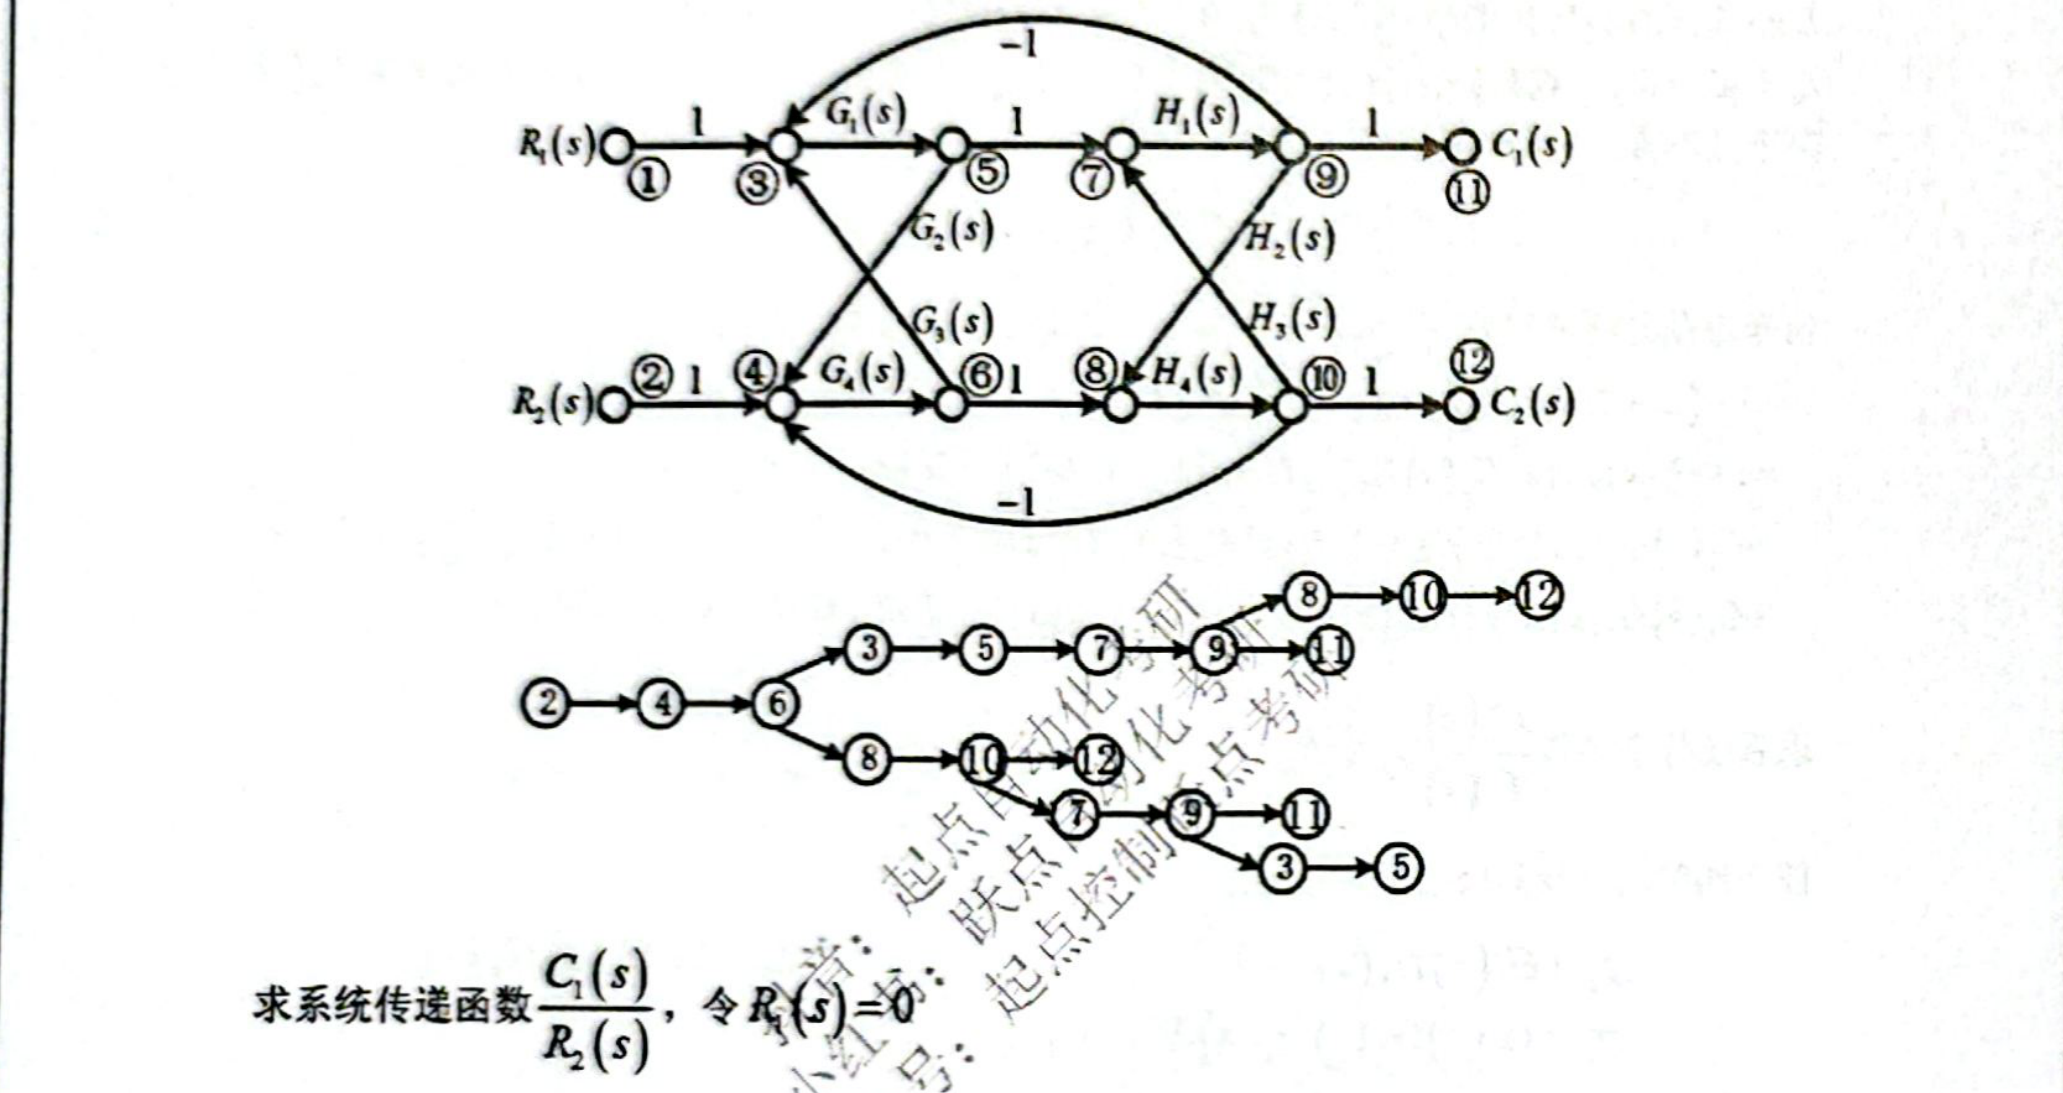
分析: 根据“信号分支法”寻找前向通路与回路(该部分不体现在答案中)

06-7_p162_fig01.png

求系统传递函数 C1(s)R2(s)\frac{C_1(s)}{R_2(s)},令 R1(s)=0R_1(s) = 0

前向通路增益及其余因子式分别为

P5=G1(s)G3(s)G4(s)H1(s),Δ5=1P6=G4(s)H1(s)H3(s)H4(s),Δ6=1\begin{aligned} P_5 &= G_1(s)G_3(s)G_4(s)H_1(s), & \Delta_5 &= 1 \\ P_6 &= G_4(s)H_1(s)H_3(s)H_4(s), & \Delta_6 &= 1 \end{aligned}

系统的传递函数为

C1(s)R2(s)=P5Δ5+P6Δ6Δ=G1(s)G3(s)G4(s)H1(s)+G4(s)H1(s)H3(s)H4(s)1+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)+G1(s)H1(s)+G4(s)H4(s)G1(s)G2(s)G3(s)G4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)H1(s)H2(s)H3(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)\begin{aligned} \frac{C_1(s)}{R_2(s)} &= \frac{P_5\Delta_5 + P_6\Delta_6}{\Delta} \\ &= \frac{G_1(s)G_3(s)G_4(s)H_1(s) + G_4(s)H_1(s)H_3(s)H_4(s)}{\begin{aligned}&1 + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s) + G_1(s)H_1(s) + G_4(s)H_4(s) - G_1(s)G_2(s)G_3(s)G_4(s) \\ &+ G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s) - H_1(s)H_2(s)H_3(s)H_4(s) + G_1(s)G_4(s)H_1(s)H_4(s) \\ &+ G_1(s)G_2(s)G_3(s)G_4(s)H_1(s)H_2(s)H_3(s)H_4(s)\end{aligned}} \end{aligned}

求系统传递函数 C2(s)R2(s)\frac{C_2(s)}{R_2(s)},令 R1(s)=0R_1(s) = 0

前向通路增益及其余因子式分别为

P7=G4(s)H4(s),Δ7=1+G1(s)H1(s)P8=G1(s)G3(s)G4(s)H1(s)H2(s)H4(s),Δ8=1\begin{aligned} P_7 &= G_4(s)H_4(s), & \Delta_7 &= 1 + G_1(s)H_1(s) \\ P_8 &= G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s), & \Delta_8 &= 1 \end{aligned}

系统的传递函数为

C2(s)R2(s)=P7Δ7+P8Δ8Δ=G4(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)1+G1(s)G2(s)G4(s)H1(s)H3(s)H4(s)+G1(s)H1(s)+G4(s)H4(s)G1(s)G2(s)G3(s)G4(s)+G1(s)G3(s)G4(s)H1(s)H2(s)H4(s)H1(s)H2(s)H3(s)H4(s)+G1(s)G4(s)H1(s)H4(s)+G1(s)G2(s)G3(s)G4(s)H1(s)H2(s)H3(s)H4(s)\begin{aligned} \frac{C_2(s)}{R_2(s)} &= \frac{P_7\Delta_7 + P_8\Delta_8}{\Delta} \\ &= \frac{G_4(s)H_4(s) + G_1(s)G_4(s)H_1(s)H_4(s) + G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s)}{\begin{aligned}&1 + G_1(s)G_2(s)G_4(s)H_1(s)H_3(s)H_4(s) + G_1(s)H_1(s) + G_4(s)H_4(s) - G_1(s)G_2(s)G_3(s)G_4(s) \\ &+ G_1(s)G_3(s)G_4(s)H_1(s)H_2(s)H_4(s) - H_1(s)H_2(s)H_3(s)H_4(s) + G_1(s)G_4(s)H_1(s)H_4(s) \\ &+ G_1(s)G_2(s)G_3(s)G_4(s)H_1(s)H_2(s)H_3(s)H_4(s)\end{aligned}} \end{aligned}

总结

  • 梅森增益公式
    • 在信号流图中,应用梅森增益公式可直接求取从源节点到阱节点的传递函数。
    • 但是任意一个混合节点都可以引出一个新的节点作为阱节点,故梅森增益公式同样适用于求取源节点到混合节点的传递函数。
    • 结构图与信号流图除去记号体系不同以外,并没有实质的差别,因此梅森增益公式也可直接用于系统结构图。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.