MASTERY · MATHEMATICS

05-6 多输入多输出系统的结构图化简

653 WORDS3 MIN READ#考研

05-6 多输入多输出系统的结构图化简

课程总览

本节课适用对象

  • 所有学生

本节课所授知识点

  • 多输入多输出系统的结构图化简

重要提示

  • 化简结构图时,不可交换比较点与引出点的位置
  • 化简前后,要保证“变量关系不变”

专题:多输入多输出系统的结构图化简

例 1

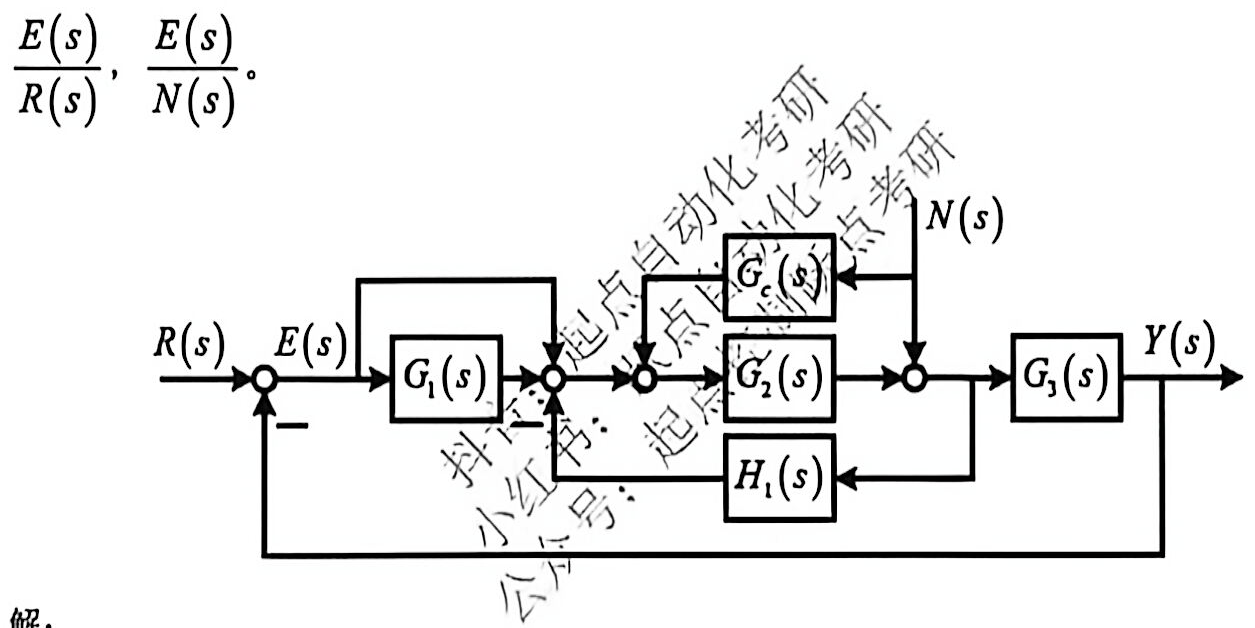
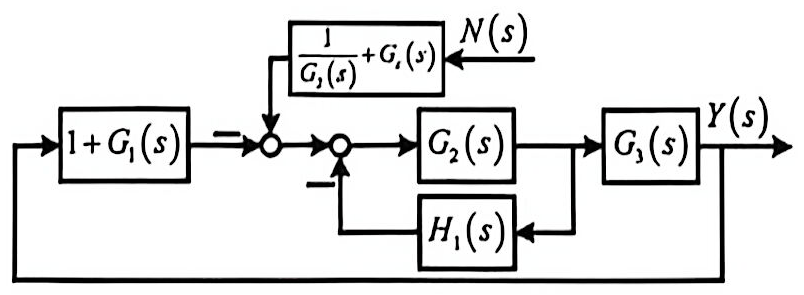
试化简如图所示系统的结构图,并求出系统的传递函数 Y(s)E(s)\frac{Y(s)}{E(s)}Y(s)R(s)\frac{Y(s)}{R(s)}Y(s)N(s)\frac{Y(s)}{N(s)}E(s)R(s)\frac{E(s)}{R(s)}E(s)N(s)\frac{E(s)}{N(s)}

05-6_p121_fig01.png

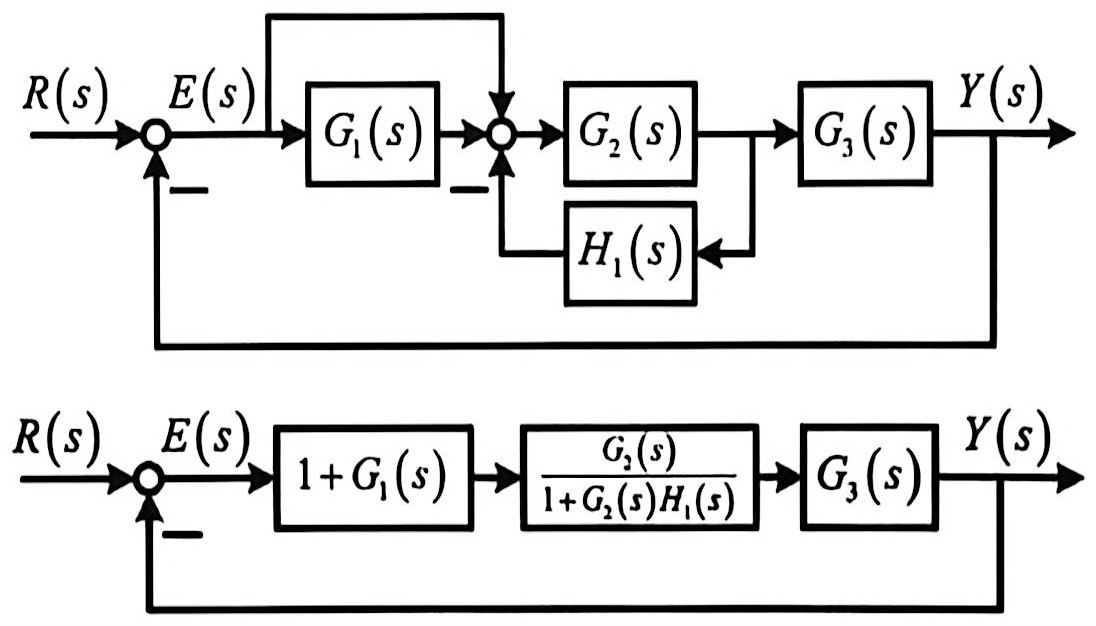
1. 令 N(s)=0N(s) = 0

系统结构图化简为:

05-6_p121_fig02.png

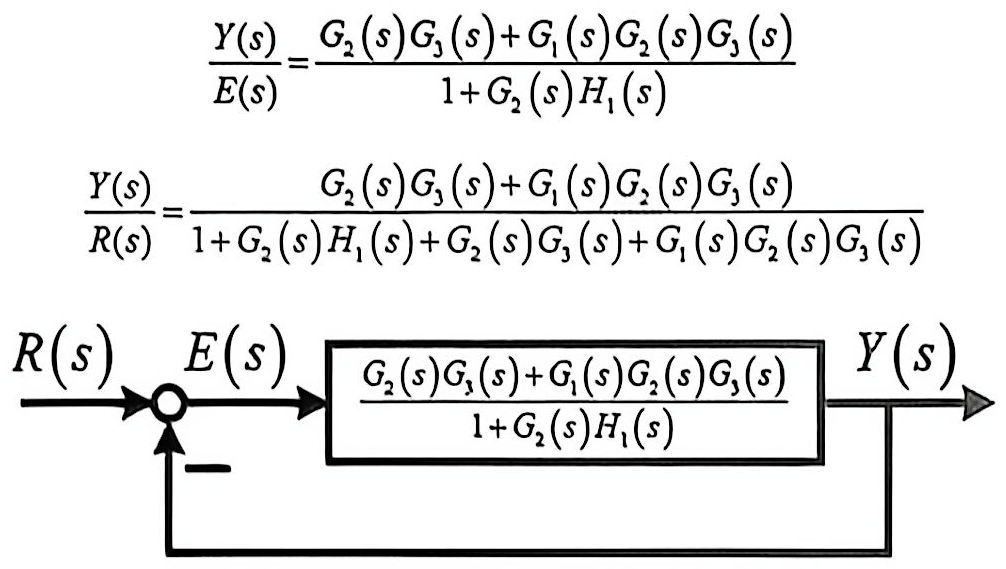
继续进行串联、并联及反馈结构化简:

05-6_p122_fig01.png

求得传递函数为: Y(s)E(s)=G2(s)G3(s)+G1(s)G2(s)G3(s)1+G2(s)H1(s)\frac{Y(s)}{E(s)} = \frac{G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}{1 + G_2(s)H_1(s)}

Y(s)R(s)=G2(s)G3(s)+G1(s)G2(s)G3(s)1+G2(s)H1(s)+G2(s)G3(s)+G1(s)G2(s)G3(s)\frac{Y(s)}{R(s)} = \frac{G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}{1 + G_2(s)H_1(s) + G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}

E(s)R(s)=1+G2(s)H1(s)1+G2(s)H1(s)+G2(s)G3(s)+G1(s)G2(s)G3(s)\frac{E(s)}{R(s)} = \frac{1 + G_2(s)H_1(s)}{1 + G_2(s)H_1(s) + G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}

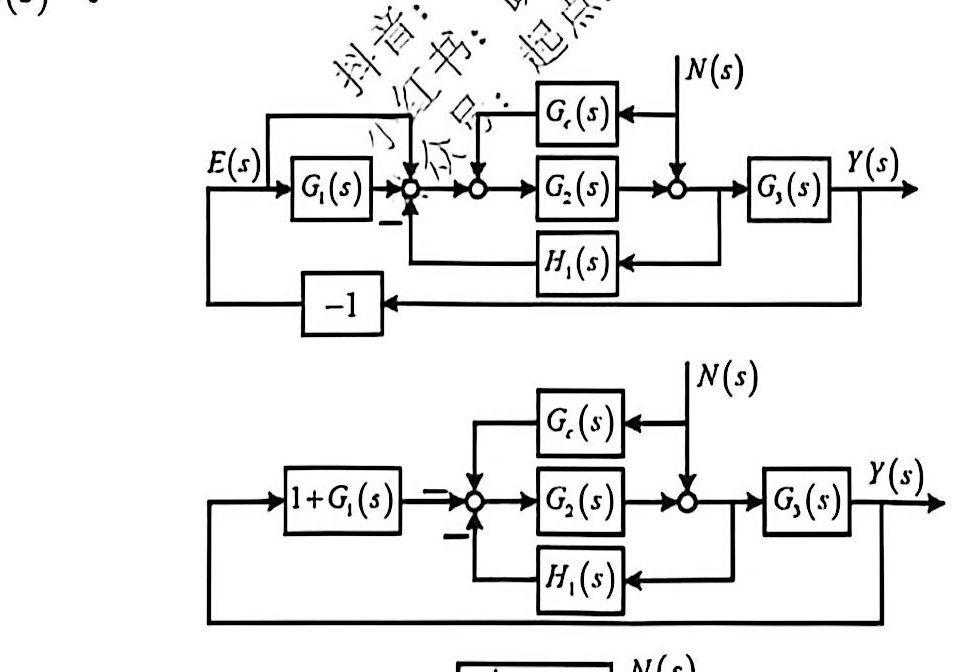
2. 令 R(s)=0R(s) = 0

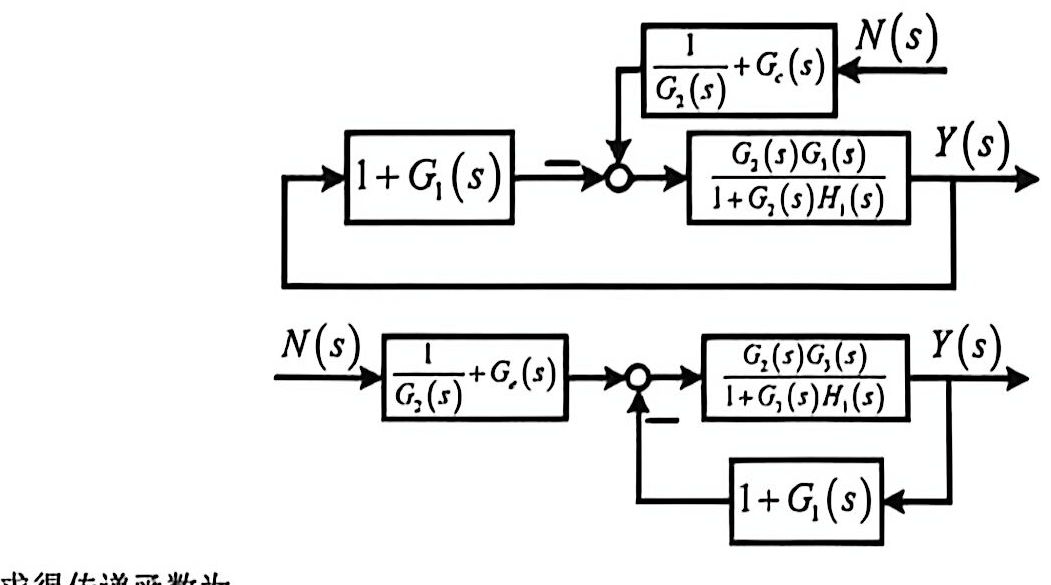
扰动作用下的系统初始结构图:

05-6_p122_fig02.png

移动比较点与引出点:

05-6_p122_fig03.png

化简并联与反馈回路:

05-6_p123_fig01.png

求得传递函数为: Y(s)N(s)=G3(s)+G2(s)G3(s)H1(s)1+G2(s)H1(s)+G2(s)G3(s)+G1(s)G2(s)G3(s)\frac{Y(s)}{N(s)} = \frac{G_3(s) + G_2(s)G_3(s)H_1(s)}{1 + G_2(s)H_1(s) + G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}

由于当 R(s)=0R(s) = 0 时,E(s)=Y(s)E(s) = -Y(s),故: E(s)N(s)=Y(s)N(s)=G3(s)+G2(s)G3(s)H1(s)1+G2(s)H1(s)+G2(s)G3(s)+G1(s)G2(s)G3(s)\frac{E(s)}{N(s)} = -\frac{Y(s)}{N(s)} = -\frac{G_3(s) + G_2(s)G_3(s)H_1(s)}{1 + G_2(s)H_1(s) + G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)}


例 2

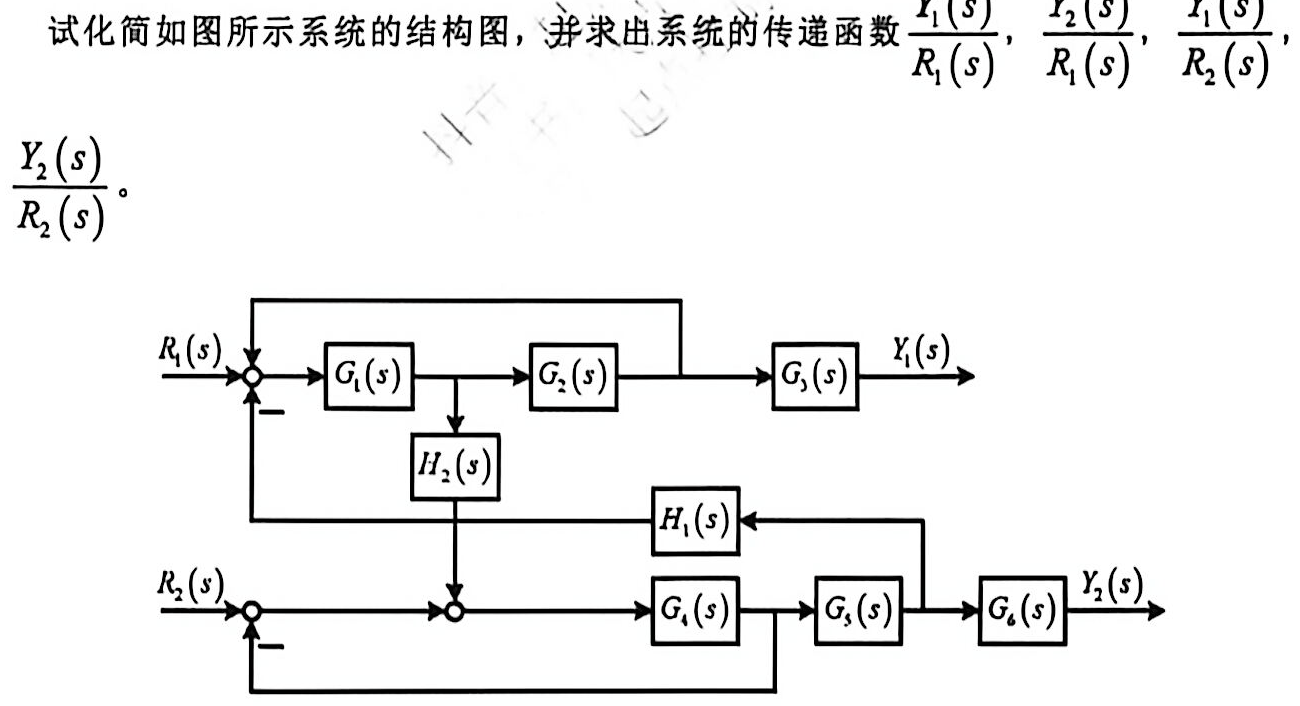
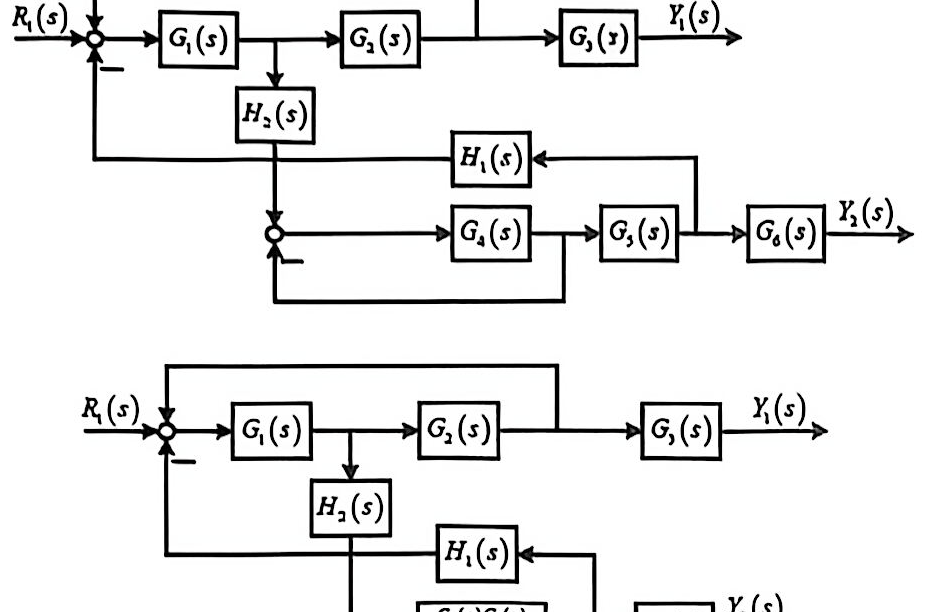
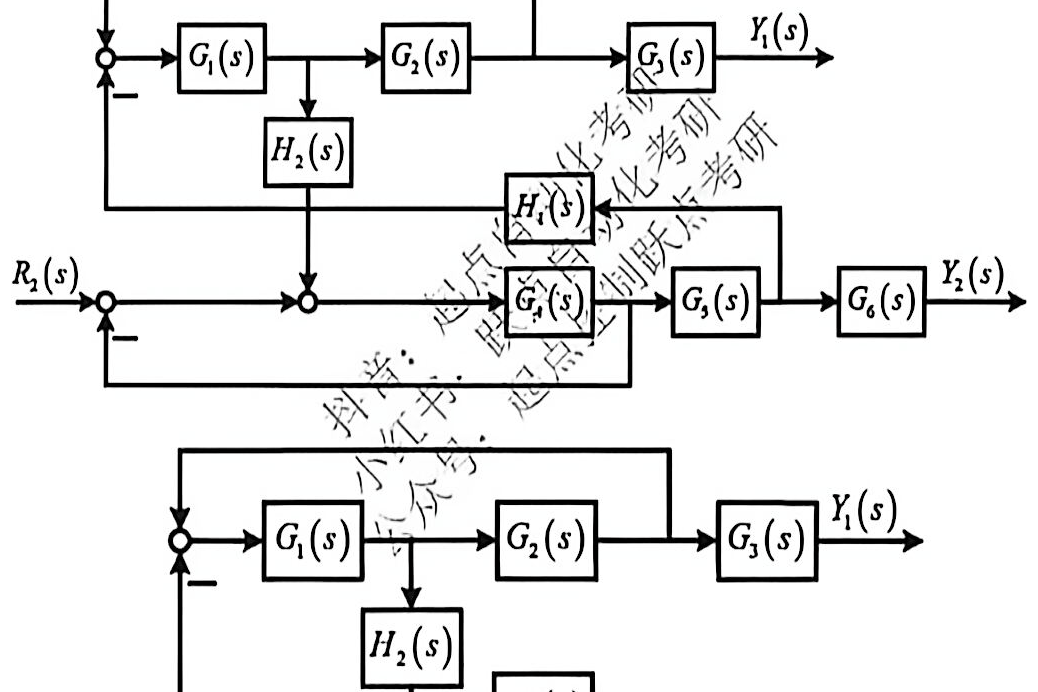
试化简如图所示系统的结构图,并求出系统的传递函数 Y1(s)R1(s)\frac{Y_1(s)}{R_1(s)}Y2(s)R1(s)\frac{Y_2(s)}{R_1(s)}Y1(s)R2(s)\frac{Y_1(s)}{R_2(s)}Y2(s)R2(s)\frac{Y_2(s)}{R_2(s)}

05-6_p123_fig02.png

1. 令 R2(s)=0R_2(s) = 0

此时系统结构图为:

05-6_p123_fig03.png

  • Y1(s)R1(s)\frac{Y_1(s)}{R_1(s)}

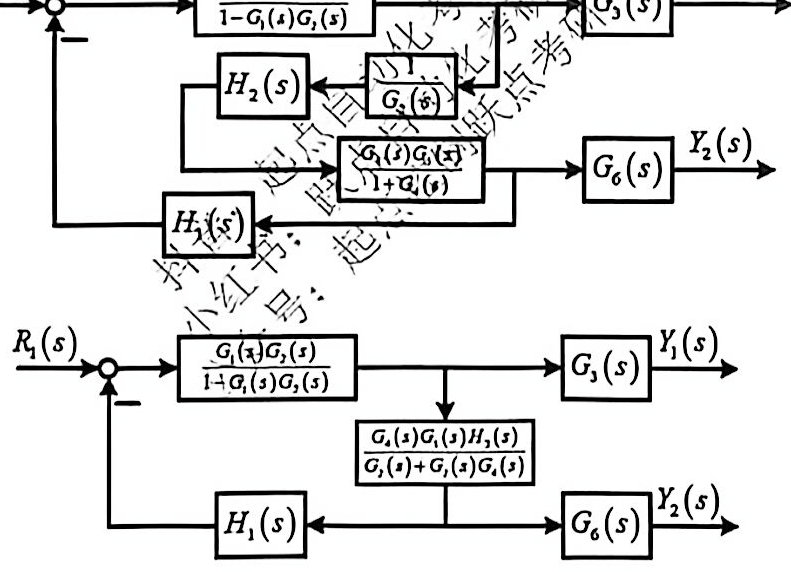
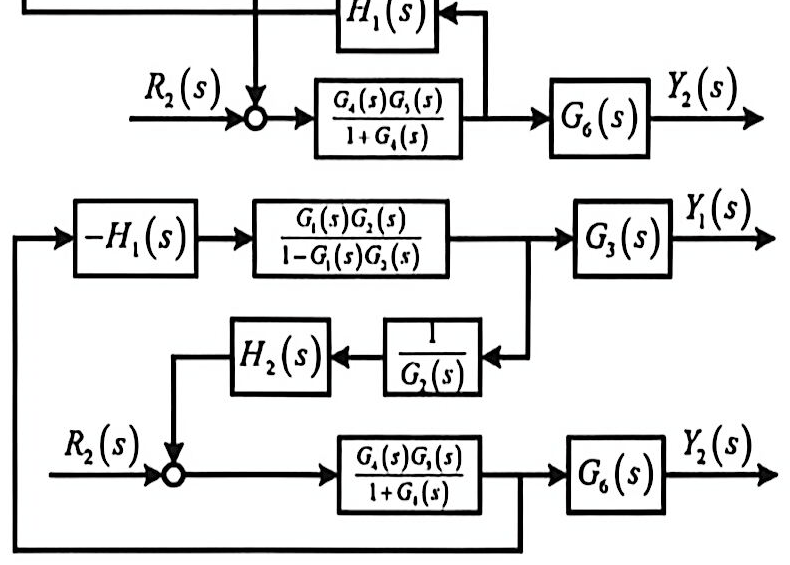
    回路解耦与比较点移动后的等效结构图:

    05-6_p124_fig01.png

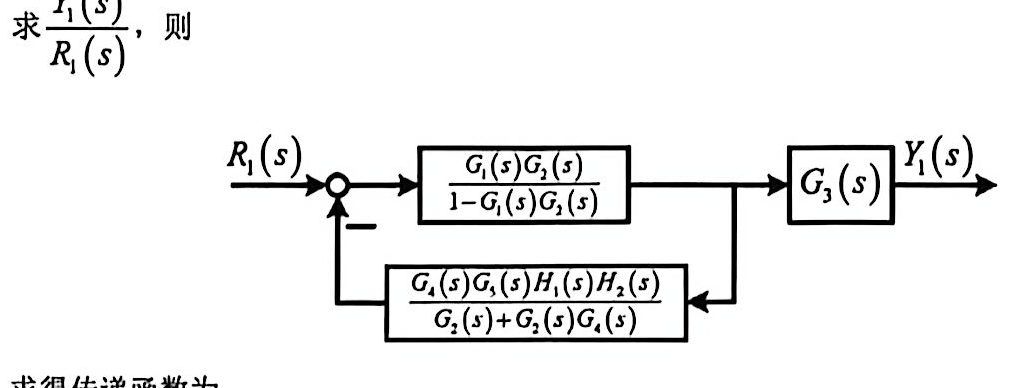
    串联与反馈化简后的等效方框图:

    05-6_p124_fig02.png

    求得传递函数为: Y1(s)R1(s)=G1(s)G2(s)G3(s)+G1(s)G2(s)G3(s)G4(s)1+G4(s)G1(s)G2(s)G1(s)G2(s)G4(s)+G1(s)G2(s)G3(s)H1(s)H2(s)\frac{Y_1(s)}{R_1(s)} = \frac{G_1(s)G_2(s)G_3(s) + G_1(s)G_2(s)G_3(s)G_4(s)}{1 + G_4(s) - G_1(s)G_2(s) - G_1(s)G_2(s)G_4(s) + G_1(s)G_2(s)G_3(s)H_1(s)H_2(s)}

  • Y2(s)R1(s)\frac{Y_2(s)}{R_1(s)}

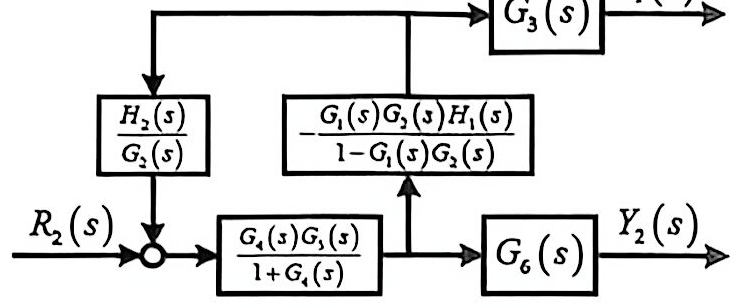
    传输通道等效化简图:

    05-6_p124_fig03.png

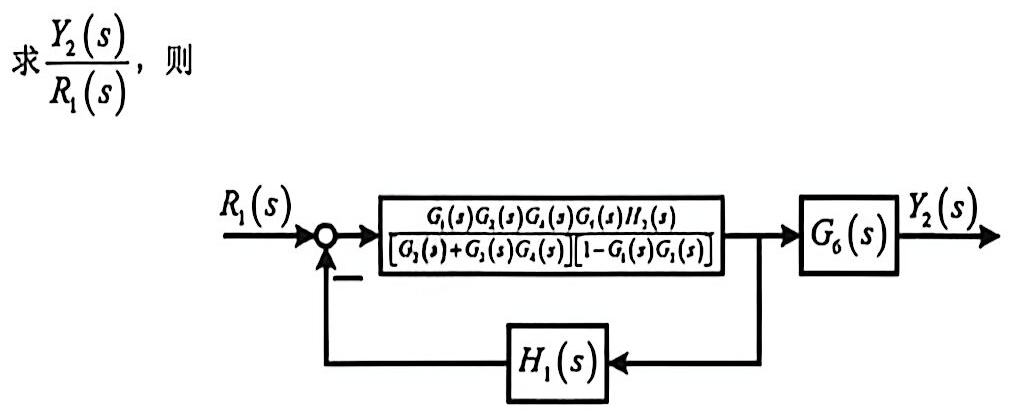
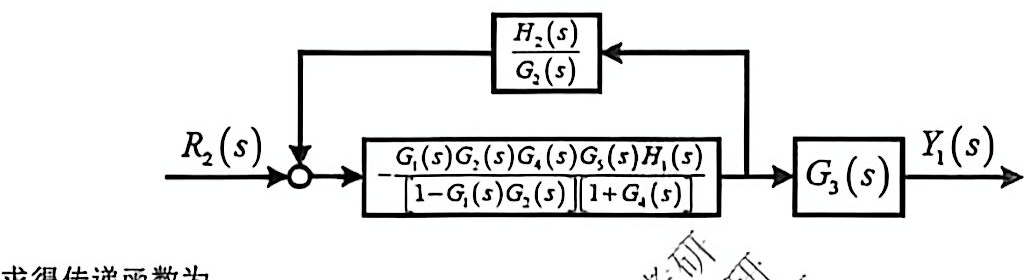
    化简后的单回路反馈等效图:

    05-6_p125_fig01.png

    求得传递函数为: Y2(s)R1(s)=G1(s)G2(s)G3(s)G4(s)H2(s)1+G4(s)G1(s)G2(s)G4(s)G1(s)G2(s)+G1(s)G2(s)G3(s)H1(s)H2(s)\frac{Y_2(s)}{R_1(s)} = \frac{G_1(s)G_2(s)G_3(s)G_4(s)H_2(s)}{1 + G_4(s) - G_1(s)G_2(s)G_4(s) - G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H_1(s)H_2(s)}

2. 令 R1(s)=0R_1(s) = 0

初始子系统结构图:

05-6_p125_fig02.png

局部回路等效化简:

05-6_p125_fig03.png

  • Y1(s)R2(s)\frac{Y_1(s)}{R_2(s)}

    解耦后的等效单方框图:

    05-6_p126_fig01.png

    求得传递函数为: Y1(s)R2(s)=G1(s)G3(s)G5(s)G6(s)H1(s)1+G4(s)G1(s)G2(s)G4(s)G1(s)G2(s)+G1(s)G2(s)G3(s)H1(s)H2(s)\frac{Y_1(s)}{R_2(s)} = \frac{G_1(s)G_3(s)G_5(s)G_6(s)H_1(s)}{1 + G_4(s) - G_1(s)G_2(s)G_4(s) - G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H_1(s)H_2(s)}

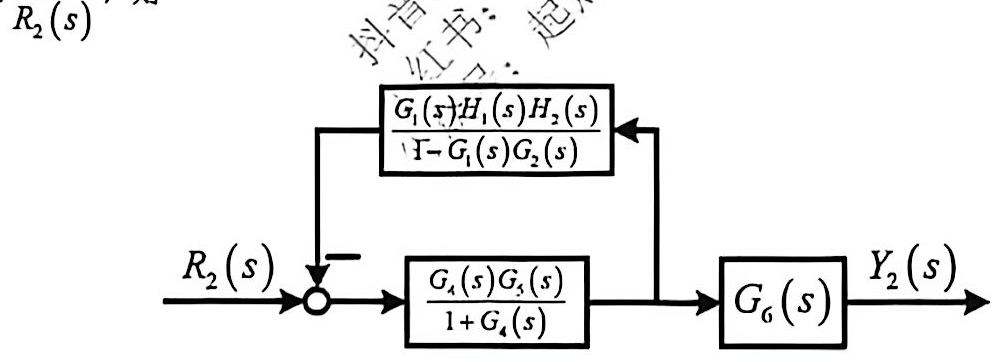
  • Y2(s)R2(s)\frac{Y_2(s)}{R_2(s)}

    传输通道等效化简图:

    05-6_p126_fig02.png

    最终闭环传递函数等效方框图:

    05-6_p126_fig03.png

    求得传递函数为: Y2(s)R2(s)=G3(s)G5(s)G6(s)G1(s)G2(s)G3(s)G5(s)G6(s)1+G4(s)G1(s)G2(s)G4(s)G1(s)G2(s)+G1(s)G2(s)G3(s)H1(s)H2(s)\frac{Y_2(s)}{R_2(s)} = \frac{G_3(s)G_5(s)G_6(s) - G_1(s)G_2(s)G_3(s)G_5(s)G_6(s)}{1 + G_4(s) - G_1(s)G_2(s)G_4(s) - G_1(s)G_2(s) + G_1(s)G_2(s)G_3(s)H_1(s)H_2(s)}


总结

化简结构图注意事项

  • 化简结构图时,不可交换比较点与引出点的位置
  • 化简前后,要保证“变量关系不变”
  • 求解多输入多输出系统的传递函数,不需要的输入输出变量可以令其为零

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.