MASTERY · MATHEMATICS

8.2 旋转曲面

6.4k WORDS28 MIN READ#考研数学

8.2 旋转曲面

总目录 · 笔记整理索引 · 本章索引 · 上一节:8.1 平面and线 · 下一节:8.3 空间几何补充讲义


8.2.1 旋转曲面:曲线 Γ\Gamma 绕一条定直线旋转一周所形成的曲面

(1) 曲线 Γ\Gamma 绕一般直线 LL 旋转

设母线方程为:

Γ:{F(x,y,z)=0,G(x,y,z)=0,\Gamma: \begin{cases} F(x, y, z) = 0, \\ G(x, y, z) = 0, \end{cases}

绕定直线:

L:xx0m=yy0n=zz0pL: \frac{x - x_0}{m} = \frac{y - y_0}{n} = \frac{z - z_0}{p}

旋转一周形成一个旋转曲面,旋转曲面方程的求法如下:

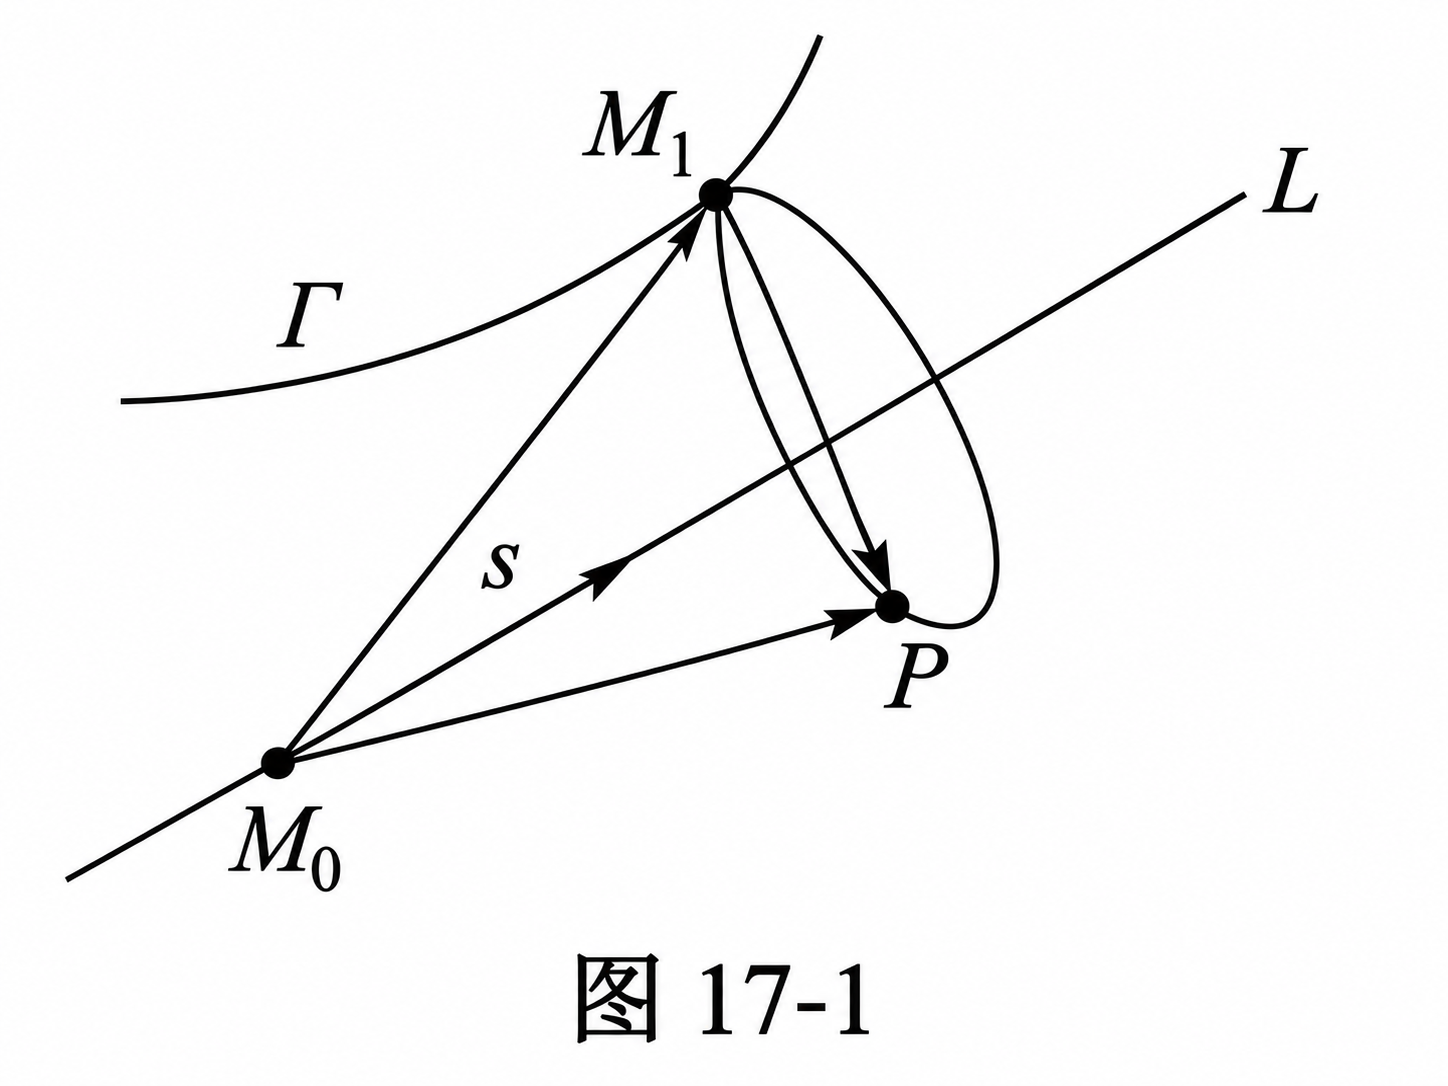
如图 17-1 所示,设点 M0(x0,y0,z0)M_0(x_0, y_0, z_0) 为直线 LL 上的已知点,直线的方向向量为 s=(m,n,p)\mathbf{s} = (m, n, p)

在母线 Γ\Gamma 上任取一点 M1(x1,y1,z1)M_1(x_1, y_1, z_1),则过点 M1M_1 的纬圆上任意一点 P(x,y,z)P(x, y, z) 满足几何条件:

M1Ps,M0P=M0M1.\overrightarrow{M_1P} \perp \mathbf{s}, \quad |\overrightarrow{M_0P}| = |\overrightarrow{M_0M_1}|.

将几何条件写成坐标形式,即:

{m(xx1)+n(yy1)+p(zz1)=0,(xx0)2+(yy0)2+(zz0)2=(x1x0)2+(y1y0)2+(z1z0)2.\begin{cases} m(x - x_1) + n(y - y_1) + p(z - z_1) = 0, \\ (x - x_0)^2 + (y - y_0)^2 + (z - z_0)^2 = (x_1 - x_0)^2 + (y_1 - y_0)^2 + (z_1 - z_0)^2. \end{cases}

与母线方程 F(x1,y1,z1)=0F(x_1, y_1, z_1) = 0G(x1,y1,z1)=0G(x_1, y_1, z_1) = 0 联立消去中间变量 x1,y1,z1x_1, y_1, z_1,便可得到旋转曲面的方程。Pasted image 20260921235159.png


(2) 曲线 Γ\Gamma 绕坐标轴(以绕 zz 轴为例)旋转

设曲线:

Γ:{F(x,y,z)=0,G(x,y,z)=0\Gamma: \begin{cases} F(x, y, z) = 0, \\ G(x, y, z) = 0 \end{cases}

zz 轴旋转一周而成的旋转曲面的方程的求法如下:

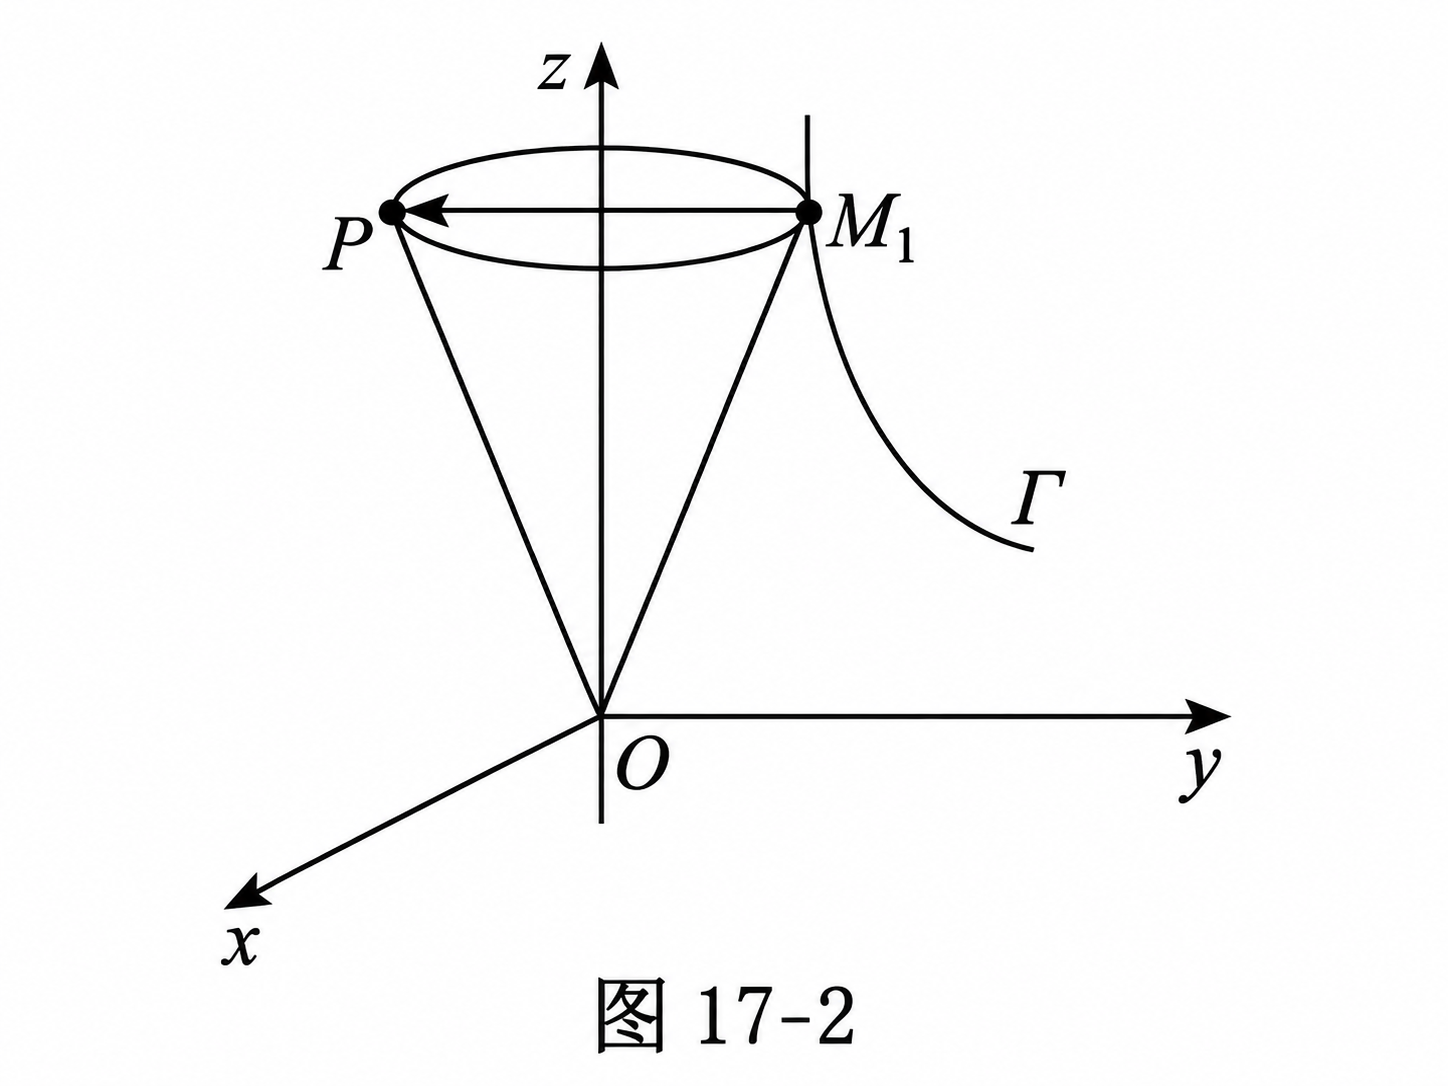
如图 17-2 所示,在曲线 Γ\Gamma 上任取一点 M1(x1,y1,z1)M_1(x_1, y_1, z_1),则过点 M1M_1 的纬圆上任意一点 P(x,y,z)P(x, y, z) 满足条件:

OP=OM1z=z1.|\overrightarrow{OP}| = |\overrightarrow{OM_1}| \quad \text{和} \quad z = z_1.

即:

x2+y2+z2=x12+y12+z12z=z1,x^2 + y^2 + z^2 = x_1^2 + y_1^2 + z_1^2 \quad \text{且} \quad z = z_1,

两式相减得:

x2+y2=x12+y12.x^2 + y^2 = x_1^2 + y_1^2.

从方程组:

{F(x1,y1,z)=0,G(x1,y1,z)=0,x2+y2=x12+y12\begin{cases} F(x_1, y_1, z) = 0, \\ G(x_1, y_1, z) = 0, \\ x^2 + y^2 = x_1^2 + y_1^2 \end{cases}

中消去 x1x_1y1y_1,便得到旋转曲面的方程。

如果能从方程组 {F(x1,y1,z)=0,G(x1,y1,z)=0\begin{cases} F(x_1, y_1, z) = 0, \\ G(x_1, y_1, z) = 0 \end{cases} 中解出 x1=φ(z)x_1 = \varphi(z)y1=ψ(z)y_1 = \psi(z),则旋转曲面的方程为:

x2+y2=φ2(z)+ψ2(z).x^2 + y^2 = \varphi^2(z) + \psi^2(z).

Pasted image 20260921235531.png


例题精讲(旋转曲面)

例 17.7(直线绕坐标轴旋转所形成的旋转曲面方程)

💡 【思考与设问】 例 17.7

※ 求直线 L:{xy+2z1=0,x3y2z+1=0L: \begin{cases} x - y + 2z - 1 = 0, \\ x - 3y - 2z + 1 = 0 \end{cases}yy 轴旋转一周所形成的曲面方程.


8.2.2 向量的运算及其应用

a=(ax,ay,az),  b=(bx,by,bz),  c=(cx,cy,cz)\mathbf{a} = (a_x, a_y, a_z), \; \mathbf{b} = (b_x, b_y, b_z), \; \mathbf{c} = (c_x, c_y, c_z).

(1) 数量积(内积、点积)及其应用

ab=(ax,ay,az)(bx,by,bz)=axbx+ayby+azbz.\mathbf{a} \cdot \mathbf{b} = (a_x, a_y, a_z) \cdot (b_x, b_y, b_z) = a_x b_x + a_y b_y + a_z b_z.

ab=abcosθ,则 cosθ=abab=axbx+ayby+azbzax2+ay2+az2bx2+by2+bz2,\mathbf{a} \cdot \mathbf{b} = |\mathbf{a}| |\mathbf{b}| \cos\theta, \quad \text{则 } \cos\theta = \frac{\mathbf{a} \cdot \mathbf{b}}{|\mathbf{a}| |\mathbf{b}|} = \frac{a_x b_x + a_y b_y + a_z b_z}{\sqrt{a_x^2 + a_y^2 + a_z^2} \sqrt{b_x^2 + b_y^2 + b_z^2}},

其中 θ\thetaa,b\mathbf{a}, \mathbf{b} 的夹角.

Prjba=abb=axbx+ayby+azbzbx2+by2+bz2\operatorname{Prj}_{\mathbf{b}}\mathbf{a} = \frac{\mathbf{a} \cdot \mathbf{b}}{|\mathbf{b}|} = \frac{a_x b_x + a_y b_y + a_z b_z}{\sqrt{b_x^2 + b_y^2 + b_z^2}}

称为 a\mathbf{a}b  (b0)\mathbf{b} \; (\mathbf{b} \neq \mathbf{0}) 上的投影.

ab    axbx+ayby+azbz=0.\mathbf{a} \perp \mathbf{b} \iff a_x b_x + a_y b_y + a_z b_z = 0.

(2) 向量积(外积、叉积)及其应用

a×b=ijkaxayazbxbybz,\mathbf{a} \times \mathbf{b} = \begin{vmatrix} \mathbf{i} & \mathbf{j} & \mathbf{k} \\ a_x & a_y & a_z \\ b_x & b_y & b_z \end{vmatrix},

其中模长 a×b=absinθ|\mathbf{a} \times \mathbf{b}| = |\mathbf{a}| |\mathbf{b}| \sin\thetaθ\thetaa,b\mathbf{a}, \mathbf{b} 的夹角),用右手规则确定方向(转向角不超过 π\pi).

ab    axbx=ayby=azbz.\mathbf{a} \parallel \mathbf{b} \iff \frac{a_x}{b_x} = \frac{a_y}{b_y} = \frac{a_z}{b_z}.

(3) 混合积及其应用

[abc]=(a×b)c=axayazbxbybzcxcycz.[\mathbf{a}\mathbf{b}\mathbf{c}] = (\mathbf{a} \times \mathbf{b}) \cdot \mathbf{c} = \begin{vmatrix} a_x & a_y & a_z \\ b_x & b_y & b_z \\ c_x & c_y & c_z \end{vmatrix}.

axayazbxbybzcxcycz=0    三向量共面.\begin{vmatrix} a_x & a_y & a_z \\ b_x & b_y & b_z \\ c_x & c_y & c_z \end{vmatrix} = 0 \iff \text{三向量共面}.

(4) 向量的方向角和方向余弦

① 非零向量 a\mathbf{a}xx 轴、yy 轴和 zz 轴正向的夹角 α,β,γ\alpha, \beta, \gamma 称为 a\mathbf{a}方向角.

cosα,cosβ,cosγ\cos\alpha, \cos\beta, \cos\gamma 称为 a\mathbf{a}方向余弦,且:

cosα=axa,cosβ=aya,cosγ=aza.\cos\alpha = \frac{a_x}{|\mathbf{a}|}, \quad \cos\beta = \frac{a_y}{|\mathbf{a}|}, \quad \cos\gamma = \frac{a_z}{|\mathbf{a}|}.

a=aa=(cosα,cosβ,cosγ)\mathbf{a}^\circ = \frac{\mathbf{a}}{|\mathbf{a}|} = (\cos\alpha, \cos\beta, \cos\gamma)

称为向量 a\mathbf{a}单位向量(表示方向的向量).

④ 任意向量 r=xi+yj+zk=(rcosα,rcosβ,rcosγ)=r(cosα,cosβ,cosγ)\mathbf{r} = x\mathbf{i} + y\mathbf{j} + z\mathbf{k} = (r\cos\alpha, r\cos\beta, r\cos\gamma) = r(\cos\alpha, \cos\beta, \cos\gamma),其中 cosα,cosβ,cosγ\cos\alpha, \cos\beta, \cos\gammar\mathbf{r} 的方向余弦,r=rr = |\mathbf{r}|r\mathbf{r} 的模.


8.2.3 平面、直线及位置关系

1. 平面

以下假设平面的法向量为 n=(A,B,C)\mathbf{n} = (A, B, C)

✔ ① 一般式

Ax+By+Cz+D=0.Ax + By + Cz + D = 0.

✔ ② 点法式

A(xx0)+B(yy0)+C(zz0)=0.A(x - x_0) + B(y - y_0) + C(z - z_0) = 0.

三点式(原讲义划大红叉):

xx1yy1zz1xx2yy2zz2xx3yy3zz3=0(平面过不共线的三点 Pi(xi,yi,zi),i=1,2,3).\begin{vmatrix} x - x_1 & y - y_1 & z - z_1 \\ x - x_2 & y - y_2 & z - z_2 \\ x - x_3 & y - y_3 & z - z_3 \end{vmatrix} = 0 \quad (\text{平面过不共线的三点 } P_i(x_i, y_i, z_i), i=1,2,3).

✔ ④ 截距式

xa+yb+zc=1(平面过 (a,0,0),(0,b,0),(0,0,c) 三点).\frac{x}{a} + \frac{y}{b} + \frac{z}{c} = 1 \quad (\text{平面过 } (a,0,0), (0,b,0), (0,0,c) \text{ 三点}).

平面束方程(几乎从未考过):


2. 直线

以下假设直线的方向向量 τ=(l,m,n)\boldsymbol{\tau} = (l, m, n)

一般式

{A1x+B1y+C1z+D1=0,A2x+B2y+C2z+D2=0,n1=(A1,B1,C1),  n2=(A2,B2,C2), 其中 n1n2.\begin{cases} A_1x + B_1y + C_1z + D_1 = 0, \\ A_2x + B_2y + C_2z + D_2 = 0, \end{cases} \quad \mathbf{n}_1 = (A_1, B_1, C_1), \; \mathbf{n}_2 = (A_2, B_2, C_2), \text{ 其中 } \mathbf{n}_1 \nparallel \mathbf{n}_2.

点向式(标准式、对称式)

xx0l=yy0m=zz0n(手写标注:=t).\frac{x - x_0}{l} = \frac{y - y_0}{m} = \frac{z - z_0}{n} \quad (\text{手写标注:\quad }= t).

※ ③ 参数式

{x=x0+lt,y=y0+mt,M(x0,y0,z0) 为直线上的已知点,  t 为参数.z=z0+nt,\begin{cases} x = x_0 + lt, \\ y = y_0 + mt, & M(x_0, y_0, z_0) \text{ 为直线上的已知点}, \; t \text{ 为参数}. \\ z = z_0 + nt, \end{cases}

两点式

xx1x2x1=yy1y2y1=zz1z2z1(直线过不同的两点 Pi(xi,yi,zi),i=1,2).\frac{x - x_1}{x_2 - x_1} = \frac{y - y_1}{y_2 - y_1} = \frac{z - z_1}{z_2 - z_1} \quad (\text{直线过不同的两点 } P_i(x_i, y_i, z_i), i=1,2).

3. 空间位置关系

(1) 点到平面的距离

P0(x0,y0,z0)P_0(x_0, y_0, z_0) 到平面 Ax+By+Cz+D=0Ax + By + Cz + D = 0 的距离为:

d=Ax0+By0+Cz0+DA2+B2+C2.d = \frac{|Ax_0 + By_0 + Cz_0 + D|}{\sqrt{A^2 + B^2 + C^2}}.

(2) 直线与直线

τ1=(l1,m1,n1),  τ2=(l2,m2,n2)\boldsymbol{\tau}_1 = (l_1, m_1, n_1), \; \boldsymbol{\tau}_2 = (l_2, m_2, n_2) 分别为直线 L1,L2L_1, L_2 的方向向量:

  • 垂直
L1L2    τ1τ2    l1l2+m1m2+n1n2=0.L_1 \perp L_2 \iff \boldsymbol{\tau}_1 \perp \boldsymbol{\tau}_2 \iff l_1 l_2 + m_1 m_2 + n_1 n_2 = 0.
  • 平行
L1L2    τ1τ2    l1l2=m1m2=n1n2.L_1 \parallel L_2 \iff \boldsymbol{\tau}_1 \parallel \boldsymbol{\tau}_2 \iff \frac{l_1}{l_2} = \frac{m_1}{m_2} = \frac{n_1}{n_2}.
  • 两直线夹角
θ=arccosτ1τ2τ1τ2,其中 θ=min{(τ1,τ2)^,  π(τ1,τ2)^}[0,π2].\theta = \arccos \left| \frac{\boldsymbol{\tau}_1 \cdot \boldsymbol{\tau}_2}{|\boldsymbol{\tau}_1| |\boldsymbol{\tau}_2|} \right|, \quad \text{其中 } \theta = \min\{ \widehat{(\boldsymbol{\tau}_1, \boldsymbol{\tau}_2)}, \; \pi - \widehat{(\boldsymbol{\tau}_1, \boldsymbol{\tau}_2)} \} \in \left[0, \frac{\pi}{2}\right].

(3) 平面与平面

设平面 π1,π2\pi_1, \pi_2 的法向量分别为 n1=(A1,B1,C1),  n2=(A2,B2,C2)\mathbf{n}_1 = (A_1, B_1, C_1), \; \mathbf{n}_2 = (A_2, B_2, C_2)

  • 垂直
π1π2    n1n2    A1A2+B1B2+C1C2=0.\pi_1 \perp \pi_2 \iff \mathbf{n}_1 \perp \mathbf{n}_2 \iff A_1 A_2 + B_1 B_2 + C_1 C_2 = 0.
  • 平行
π1π2    n1n2    A1A2=B1B2=C1C2.\pi_1 \parallel \pi_2 \iff \mathbf{n}_1 \parallel \mathbf{n}_2 \iff \frac{A_1}{A_2} = \frac{B_1}{B_2} = \frac{C_1}{C_2}.
  • 两平面夹角
θ=arccosn1n2n1n2,其中 θ=min{(n1,n2)^,  π(n1,n2)^}[0,π2].\theta = \arccos \left| \frac{\mathbf{n}_1 \cdot \mathbf{n}_2}{|\mathbf{n}_1| |\mathbf{n}_2|} \right|, \quad \text{其中 } \theta = \min\{ \widehat{(\mathbf{n}_1, \mathbf{n}_2)}, \; \pi - \widehat{(\mathbf{n}_1, \mathbf{n}_2)} \} \in \left[0, \frac{\pi}{2}\right].

(4) 平面与直线

设直线 LL 的方向向量为 τ=(l,m,n)\boldsymbol{\tau} = (l, m, n),平面 π\pi 的法向量为 n=(A,B,C)\mathbf{n} = (A, B, C)

  • 垂直(线面垂直     \iff 向法共线)
Lπ    τn    lA=mB=nC.L \perp \pi \iff \boldsymbol{\tau} \parallel \mathbf{n} \iff \frac{l}{A} = \frac{m}{B} = \frac{n}{C}.
  • 平行(线面平行     \iff 向法正交)
Lπ    τn    Al+Bm+Cn=0.L \parallel \pi \iff \boldsymbol{\tau} \perp \mathbf{n} \iff Al + Bm + Cn = 0.
  • 线面夹角
θ=arcsinτnτn,其中 θ=π2(τ,n)^[0,π2].\theta = \arcsin \left| \frac{\boldsymbol{\tau} \cdot \mathbf{n}}{|\boldsymbol{\tau}| |\mathbf{n}|} \right|, \quad \text{其中 } \theta = \left| \frac{\pi}{2} - \widehat{(\boldsymbol{\tau}, \mathbf{n})} \right| \in \left[0, \frac{\pi}{2}\right].

例题精讲(平面、直线及位置关系)

例 17.8(平面束方程求法)

💡 【思考与设问】 例 17.8

求过直线 L:{x=1+t,y=1+2t,z=1+3t,L: \begin{cases} x = 1 + t, \\ y = 1 + 2t, \\ z = 1 + 3t, \end{cases} 且与点 (2,2,2)(2, 2, 2) 的距离为 d=13d = \frac{1}{\sqrt{3}} 的平面方程.


例 17.9(两直线夹角)

💡 【思考与设问】 例 17.9

✔ 设有直线 L1:x11=y52=z+81L_1: \frac{x - 1}{1} = \frac{y - 5}{-2} = \frac{z + 8}{1}L2:{xy=6,2y+z=3,L_2: \begin{cases} x - y = 6, \\ 2y + z = 3, \end{cases}L1L_1L2L_2 的夹角为 ( ).

  • (A) π6\frac{\pi}{6}
  • (B) π4\frac{\pi}{4}
  • (C) π3\frac{\pi}{3}
  • (D) π2\frac{\pi}{2}

例 17.10(点到平面距离)

💡 【思考与设问】 例 17.10

✔ 点 (2,1,0)(2, 1, 0) 到平面 3x+4y+5z=03x + 4y + 5z = 0 的距离 d=d = ________.


8.2.4 场论初步

1. 方向导数

(1) 方向导数定义

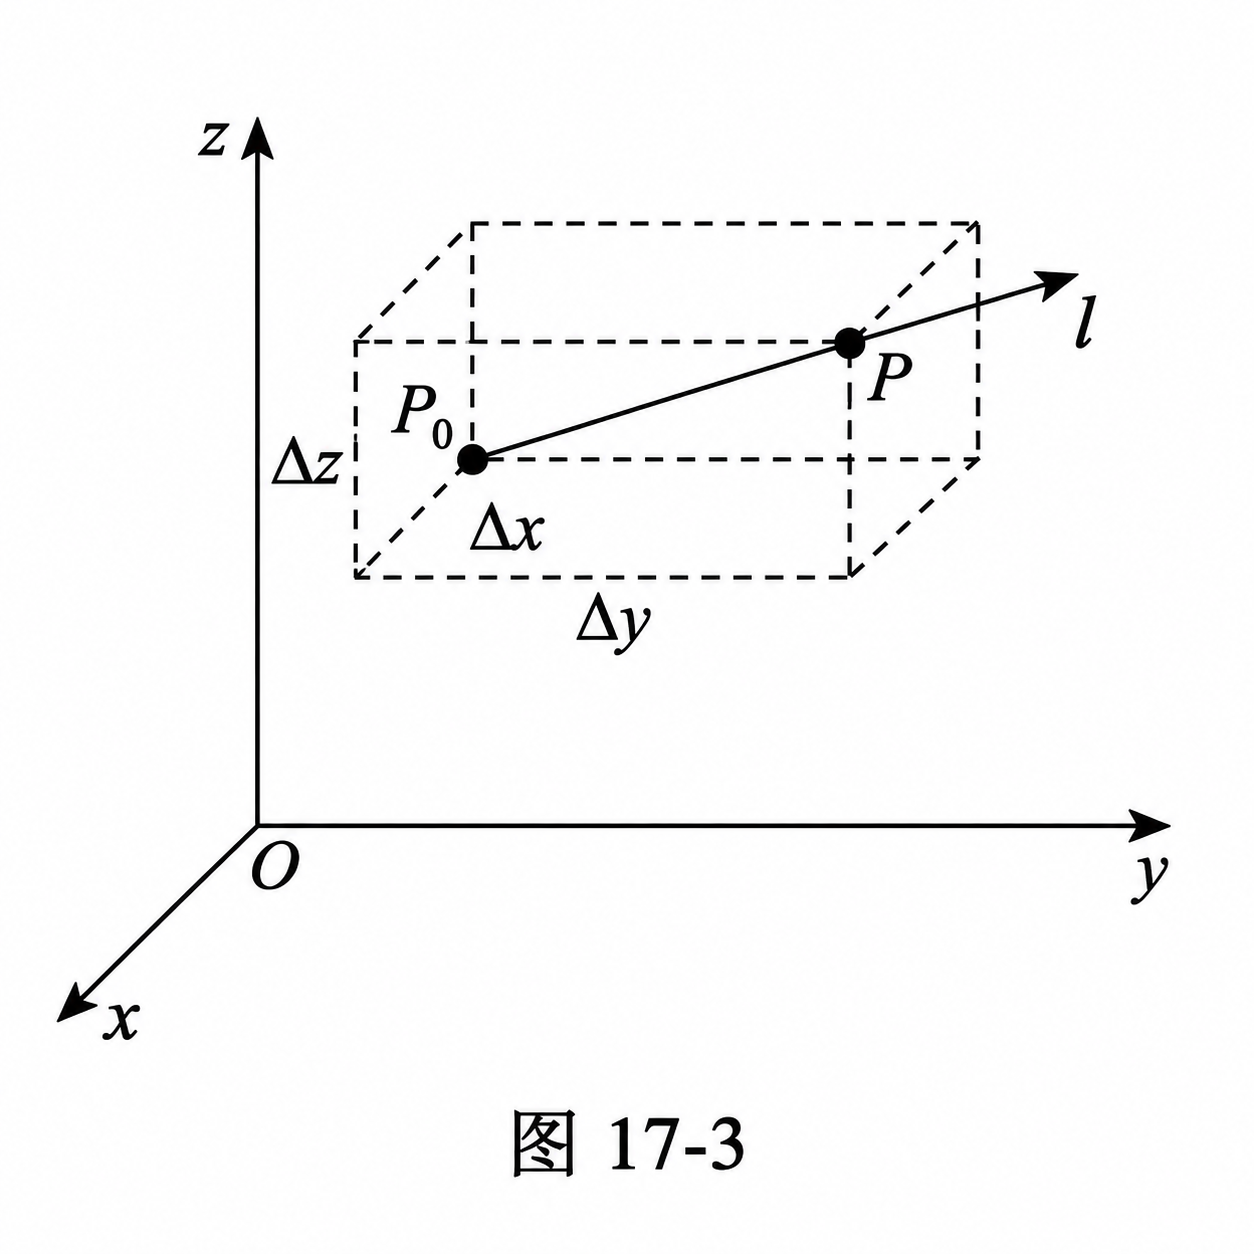
定义 1:设三元函数 u=u(x,y,z)u = u(x, y, z) 在点 P0(x0,y0,z0)P_0(x_0, y_0, z_0) 的某空间邻域 UR3U \subset \mathbf{R}^3 内有定义,ll 为从点 P0P_0 出发的射线,P(x,y,z)P(x, y, z)ll 上且在 UU 内的任一点,则:

{xx0=Δx=tcosα,yy0=Δy=tcosβ,zz0=Δz=tcosγ.\begin{cases} x - x_0 = \Delta x = t \cos\alpha, \\ y - y_0 = \Delta y = t \cos\beta, \\ z - z_0 = \Delta z = t \cos\gamma. \end{cases}

t=(Δx)2+(Δy)2+(Δz)2t = \sqrt{(\Delta x)^2 + (\Delta y)^2 + (\Delta z)^2} 表示 PPP0P_0 之间的距离。如图 17-3 所示,若极限:

limt0+u(P)u(P0)t=limt0+u(x0+tcosα,  y0+tcosβ,  z0+tcosγ)u(x0,y0,z0)t\lim_{t \to 0^+} \frac{u(P) - u(P_0)}{t} = \lim_{t \to 0^+} \frac{u(x_0 + t\cos\alpha, \; y_0 + t\cos\beta, \; z_0 + t\cos\gamma) - u(x_0, y_0, z_0)}{t}

存在,则称此极限为函数 u=u(x,y,z)u = u(x, y, z) 在点 P0P_0 沿方向 l\mathbf{l}方向导数,记作:

ulP0.\left. \frac{\partial u}{\partial \mathbf{l}} \right|_{P_0}.

Pasted image 20260922151856.png

(2) 方向导数的计算公式

定理(方向导数的计算公式): 设三元函数 u=u(x,y,z)u = u(x, y, z) 在点 P0(x0,y0,z0)P_0(x_0, y_0, z_0)可微(手写红圈圈出“可微”),则 u=u(x,y,z)u = u(x, y, z) 在点 P0P_0 处沿任一方向 l\mathbf{l} 的方向导数都存在,且:

ulP0=limt0+u(x0+Δx,y0+Δy,z0+Δz)u(x0,y0,z0)(Δx)2+(Δy)2+(Δz)2=limt0+ux(P0)Δx+uy(P0)Δy+uz(P0)Δz+o(t)(Δx)2+(Δy)2+(Δz)2=ux(P0)cosα+uy(P0)cosβ+uz(P0)cosγ,(手写批注:是一个数)\begin{aligned} \left. \frac{\partial u}{\partial \mathbf{l}} \right|_{P_0} &= \lim_{t \to 0^+} \frac{u(x_0 + \Delta x, y_0 + \Delta y, z_0 + \Delta z) - u(x_0, y_0, z_0)}{\sqrt{(\Delta x)^2 + (\Delta y)^2 + (\Delta z)^2}} \\ &= \lim_{t \to 0^+} \frac{u'_x(P_0)\Delta x + u'_y(P_0)\Delta y + u'_z(P_0)\Delta z + o(t)}{\sqrt{(\Delta x)^2 + (\Delta y)^2 + (\Delta z)^2}} \\ &= u'_x(P_0)\cos\alpha + u'_y(P_0)\cos\beta + u'_z(P_0)\cos\gamma, \quad (\text{手写批注:\quad 是一个数}) \end{aligned}

其中 cosα,cosβ,cosγ\cos\alpha, \cos\beta, \cos\gamma 为方向 l\mathbf{l} 的方向余弦。


2. 梯度

在一个数量场中,函数在给定点处沿不同的方向,其方向导数一般是不相同的,现在我们所关心的是沿哪一个方向其方向导数最大?最大值是多少?函数在点 PP 沿哪一方向增加的速度最快?为此引进一个很重要的概念——梯度.

定义 2:设三元函数 u=u(x,y,z)u = u(x, y, z) 在点 P0(x0,y0,z0)P_0(x_0, y_0, z_0) 处具有一阶偏导数,则定义向量:

graduP0=(ux(P0),  uy(P0),  uz(P0))\left. \operatorname{grad} u \right|_{P_0} = (u'_x(P_0), \; u'_y(P_0), \; u'_z(P_0))

为函数 u=u(x,y,z)u = u(x, y, z) 在点 P0P_0 处的梯度(手写标注:graduP0\left. \operatorname{grad} u \right|_{P_0} 为一向量)。


3. 方向导数与梯度的关系

※ 由方向导数的计算公式与梯度的定义:

ulP0=ux(P0)cosα+uy(P0)cosβ+uz(P0)cosγ,\left. \frac{\partial u}{\partial \mathbf{l}} \right|_{P_0} = u'_x(P_0)\cos\alpha + u'_y(P_0)\cos\beta + u'_z(P_0)\cos\gamma, graduP0=(ux(P0),  uy(P0),  uz(P0)),\left. \operatorname{grad} u \right|_{P_0} = (u'_x(P_0), \; u'_y(P_0), \; u'_z(P_0)),

可得到:

ulP0=(ux(P0),  uy(P0),  uz(P0))(cosα,cosβ,cosγ)=graduP0l=graduP0lcosθ=graduP0cosθ,\begin{aligned} \left. \frac{\partial u}{\partial \mathbf{l}} \right|_{P_0} &= (u'_x(P_0), \; u'_y(P_0), \; u'_z(P_0)) \cdot (\cos\alpha, \cos\beta, \cos\gamma) \\ &= \left. \operatorname{grad} u \right|_{P_0} \cdot \mathbf{l}^\circ \\ &= |\left. \operatorname{grad} u \right|_{P_0}| |\mathbf{l}^\circ| \cos\theta \\ &= |\left. \operatorname{grad} u \right|_{P_0}| \cos\theta, \end{aligned}

其中 θ\thetagraduP0\left. \operatorname{grad} u \right|_{P_0} 与单位方向向量 l\mathbf{l}^\circ 的夹角。当 cosθ=1\cos\theta = 1 时(即方向 l\mathbf{l} 与梯度同向时),ulP0\left. \frac{\partial u}{\partial \mathbf{l}} \right|_{P_0}最大值


4. 散度

定义 3:设向量场 A(x,y,z)=Pi+Qj+Rk\mathbf{A}(x, y, z) = P\mathbf{i} + Q\mathbf{j} + R\mathbf{k},引入哈密顿算子 =(x,y,z)\nabla = \left( \frac{\partial}{\partial x}, \frac{\partial}{\partial y}, \frac{\partial}{\partial z} \right),则:

divA=A=Px+Qy+Rz\operatorname{div} \mathbf{A} = \nabla \cdot \mathbf{A} = \frac{\partial P}{\partial x} + \frac{\partial Q}{\partial y} + \frac{\partial R}{\partial z}

叫作向量场 A\mathbf{A}散度.


5. 旋度

定义 4:设向量场 A(x,y,z)=Pi+Qj+Rk\mathbf{A}(x, y, z) = P\mathbf{i} + Q\mathbf{j} + R\mathbf{k},算子 \nablaA\mathbf{A} 的叉积定义为:

rotA=×A=ijkxyzPQR\operatorname{rot} \mathbf{A} = \nabla \times \mathbf{A} = \begin{vmatrix} \mathbf{i} & \mathbf{j} & \mathbf{k} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ P & Q & R \end{vmatrix}

展开为坐标形式:

rotA=(RyQz)i+(PzRx)j+(QxPy)k\operatorname{rot} \mathbf{A} = \left( \frac{\partial R}{\partial y} - \frac{\partial Q}{\partial z} \right)\mathbf{i} + \left( \frac{\partial P}{\partial z} - \frac{\partial R}{\partial x} \right)\mathbf{j} + \left( \frac{\partial Q}{\partial x} - \frac{\partial P}{\partial y} \right)\mathbf{k}

叫作向量场 A\mathbf{A}旋度(亦记作 curlA\operatorname{curl}\mathbf{A}).


例题精讲(场论初步)

例 17.11(三元函数沿给定向量的方向导数)

💡 【思考与设问】 例 17.11

✔ 函数 f(x,y,z)=x2y+z2f(x, y, z) = x^2 y + z^2 在点 (1,2,0)(1, 2, 0) 处沿向量 n=(1,2,2)\mathbf{n} = (1, 2, 2) 的方向导数为 ( ).

  • (A) 12
  • (B) 6
  • (C) 4
  • (D) 2

例 17.12(分段函数不可微时用定义求方向导数)

💡 【思考与设问】 例 17.12

✔ 已知二元函数:

f(x,y)={x+y+x3yx4+y2,(x,y)(0,0),0,(x,y)=(0,0),f(x, y) = \begin{cases} x + y + \dfrac{x^3 y}{x^4 + y^2}, & (x, y) \neq (0, 0), \\ 0, & (x, y) = (0, 0), \end{cases}

f(x,y)f(x, y) 在点 P(0,0)P(0, 0) 处沿方向 l=(cosα,cosβ)\mathbf{l} = (\cos\alpha, \cos\beta) 的方向导数.


例 17.13(三元函数沿投影直线的方向导数)

💡 【思考与设问】 例 17.13

设直线 LL 是直线:

{2xz3=0,y2z+4=0\begin{cases} 2x - z - 3 = 0, \\ y - 2z + 4 = 0 \end{cases}

在平面 x+yz=5x + y - z = 5 上的投影。求函数 f(x,y,z)=cos2xy+yz2f(x, y, z) = \cos^2 xy + \frac{y}{z^2} 在点 P(0,1,1)P(0, -1, 1) 处沿直线 LL 的方向导数.


例 17.14(已知多个方向导数反求偏导数与沿原点方向导数)

💡 【思考与设问】 例 17.14

※ 已知函数 z=f(x,y)z = f(x, y) 可微,其在点 P0(1,2)P_0(1, 2) 处沿从 P0P_0P1(2,3)P_1(2, 3) 的方向的方向导数为 222\sqrt{2},沿从 P0P_0P2(1,0)P_2(1, 0) 的方向的方向导数为 3-3,则 zz 在点 P0P_0 处沿从 P0P_0 到原点 OO 的方向的方向导数为 ________.


例 17.15(最大变化率与梯度的模)

💡 【思考与设问】 例 17.15

✔ 函数 z(x,y)=e3(x1)+4ycos(xy)z(x, y) = \mathrm{e}^{3(x-1)+4y}\cos(xy) 在点 (1,0)(1, 0) 处的最大变化率为 ________.


例 17.16(梯度的综合应用)

💡 【思考与设问】 例 17.16

设数量场 u=x2+2y2+3z2+xy+3x2y6zu = x^2 + 2y^2 + 3z^2 + xy + 3x - 2y - 6z,求:

  1. 梯度为零向量的点;
  2. 在点 (2,0,1)(2, 0, 1) 处,沿哪一个方向 uu 的变化率最大,并求此最大变化率;
  3. 使其梯度垂直于 zz 轴的点.

例 17.17(旋度计算)

💡 【思考与设问】 例 17.17

F(x,y,z)=xyiyzj+zxk\mathbf{F}(x, y, z) = xy\mathbf{i} - yz\mathbf{j} + zx\mathbf{k},则 rotF(1,1,0)=\operatorname{rot}\mathbf{F}(1, 1, 0) = ________.


8.2.5 习题精练与原书解析(习题 17.1 至 17.10)

习题 17.1(与曲面相切的平面)

💡 【EXERCISE】 习题 17.1

过点 (1,0,0),(0,1,0)(1, 0, 0), (0, 1, 0),且与曲面 z=x2+y2z = x^2 + y^2 相切的平面为 ( ).

  • (A) z=0z = 0x+yz=1x + y - z = 1
  • (B) z=0z = 02x+2yz=22x + 2y - z = 2
  • (C) x=yx = yx+yz=1x + y - z = 1
  • (D) x=yx = y2x+2yz=22x + 2y - z = 2

习题 17.2(曲面在指定点处的切平面方程)

💡 【EXERCISE】 习题 17.2

曲面 z=x2(1siny)+y2(1sinx)z = x^2(1 - \sin y) + y^2(1 - \sin x) 在点 (1,0,1)(1, 0, 1) 处的切平面方程为 ________.


习题 17.3(直线绕坐标轴旋转一周的旋转曲面方程)

💡 【EXERCISE】 习题 17.3

直线 L:x=3t,  y=1+t,  z=1+2tL: x = 3 - t, \; y = -1 + t, \; z = 1 + 2tyy 轴旋转一周所形成的旋转曲面方程为 ________.


习题 17.4(沿另一函数梯度方向的方向导数)

💡 【EXERCISE】 习题 17.4

函数 u=3x2y2yz+z3,  v=4xyz3u = 3x^2 y - 2yz + z^3, \; v = 4xy - z^3,点 P(1,1,1)P(1, -1, 1)uu 在点 PP 处沿 gradvP\left. \operatorname{grad} v \right|_P 方向的方向导数等于 ________.


习题 17.5(两方向导数已知求最大变化率)

💡 【EXERCISE】 习题 17.5

函数 z=f(x,y)z = f(x, y) 在点 (0,0)(0, 0) 处可微,沿 i+3j\mathbf{i} + \sqrt{3}\mathbf{j} 方向的方向导数为 1;沿 3i+j\sqrt{3}\mathbf{i} + \mathbf{j} 方向的方向导数为 3\sqrt{3},则 f(x,y)f(x, y) 在点 (0,0)(0, 0) 处的最大变化率为 ________.


习题 17.6(梯度的散度计算)

💡 【EXERCISE】 习题 17.6

r=x2+y2+z2r = \sqrt{x^2 + y^2 + z^2},则 div(gradr)(1,2,2)=\left. \operatorname{div}(\operatorname{grad} r) \right|_{(1, -2, 2)} = ________.


习题 17.7(直线在切平面上反求参数)

💡 【EXERCISE】 习题 17.7

设直线 L:{x+y+b=0,x+ayz3=0L: \begin{cases} x + y + b = 0, \\ x + ay - z - 3 = 0 \end{cases} 在平面 π\pi 上,而平面 π\pi 与曲面 z=x2+y2z = x^2 + y^2 相切于点 (1,2,5)(1, -2, 5),求 a,ba, b 的值.


习题 17.8(旋转曲面与圆锥面及其体积)

💡 【EXERCISE】 习题 17.8

椭球面 S1S_1 由椭圆 x24+y23=1\frac{x^2}{4} + \frac{y^2}{3} = 1xx 轴旋转而成,圆锥面 S2S_2 是由过点 (4,0)(4, 0) 且与椭圆 x24+y23=1\frac{x^2}{4} + \frac{y^2}{3} = 1 相切的直线绕 xx 轴旋转而成.

  1. S1S_1S2S_2 的方程;
  2. S1S_1S2S_2 之间的立体的体积.

习题 17.9(二元函数方向导数的最值方向)

💡 【EXERCISE】 习题 17.9

求函数 f(x,y)=x2xy+y2f(x, y) = x^2 - xy + y^2 在点 M(1,1)M(1, 1) 沿与 xx 轴的正向组成 α\alpha 角的方向 l\mathbf{l} 上的方向导数,在怎样的方向上此方向导数:

  1. 有最大值;
  2. 有最小值;
  3. 等于 0.

习题 17.10(沿梯度方向运动轨迹方程及到达时间)

💡 【EXERCISE】 习题 17.10

质点 AA 位于坐标原点 OO 处,其气味的浓度函数 f(x,y,z)=ex2+2y2+z2104f(x, y, z) = \mathrm{e}^{-\frac{x^2 + 2y^2 + z^2}{10^4}},质点 BB 位于点 (1,12,1)\left(1, \frac{1}{2}, 1\right) 处(单位:km),现质点 BB 总是沿着质点 AA 气味变化最快的方向前进,其速度为 1 km/min1 \text{ km/min},求:

  1. 质点 BB 的运动轨迹方程;
  2. 质点 BB 到达质点 AA 的时间.

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.