MASTERY · CONTROL ENGINEERING

2022 年上海交通大学 816 自动控制原理 参考答案

2.2k WORDS10 MIN READ#考研

2022 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 219-228 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:

  1. 二、(1)原件状态方程输入项印为 200r200ry=ry=r。评注中说明本题题干所设状态变量与输出无关,疑似错题,解题按原样展开。
  2. 三、(1)文末原件笔误记为“对单位斜坡响应的稳态误差无影响”,实为加速度响应。
  3. 四、(1)虚轴交点方程原件印为“解得”。
  4. 五、原真题卷中开环传递函数分母为 ssτ=45\tau=45^\circ),参考答案中按分母 s2s^2γ=45\gamma=45^\circ)展开求解,正文照录原答卷过程。

上海交通大学二零二二年攻读硕士学位研究生

入学考试试题参考答案

考生注意:答案必须写在答题纸上,并标明题号。答在试题上无效。

一、分析:考察使用梅森公式求传递函数。

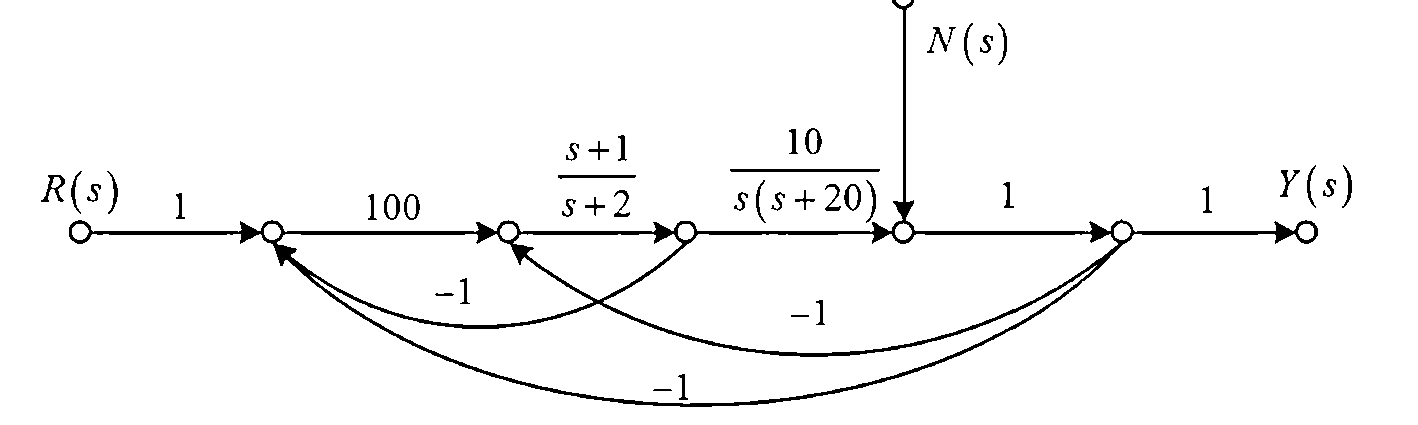
解:(1)在不考虑 Gf(s)G_f(s) 的情况下,系统信号流图为

图

回路:

L1=100(s+1)s+2L_1=-\dfrac{100(s+1)}{s+2}

L2=10(s+1)s(s+2)(s+20)L_2=-\dfrac{10(s+1)}{s(s+2)(s+20)}

L3=1000(s+1)s(s+2)(s+20)L_3=-\dfrac{1000(s+1)}{s(s+2)(s+20)}

无互不接触的回路

R(s)R(s) 输入时,前向通道:P1=1000(s+1)s(s+2)(s+20)P_1=\dfrac{1000(s+1)}{s(s+2)(s+20)}Δ1=1\Delta_1=1

由梅森公式得:

Y(s)R(s)=P1Δ11L1L2L3=1000(s+1)101s3+2122s2+3050s+1010\dfrac{Y(s)}{R(s)}=\dfrac{P_1\Delta_1}{1-L_1-L_2-L_3}=\dfrac{1000(s+1)}{101s^3+2122s^2+3050s+1010}

N(s)N(s) 输入时,前向通道:P2=1,Δ2=1L1P_2=1,\Delta_2=1-L_1

由梅森公式得:

Y(s)N(s)=P2Δ21L1L2L3=101s3+2122s2+2040s101s3+2122s2+3050s+1010\dfrac{Y(s)}{N(s)}=\dfrac{P_2\Delta_2}{1-L_1-L_2-L_3}=\dfrac{101s^3+2122s^2+2040s}{101s^3+2122s^2+3050s+1010}

(2)当加入 Gf(s)G_f(s) 时,

Y(s)N(s)=101s3+2122s2+2040s+10Gf(s)(s+1)101s3+2122s2+3050s+1010\dfrac{Y(s)}{N(s)}=\dfrac{101s^3+2122s^2+2040s+10G_f(s)(s+1)}{101s^3+2122s^2+3050s+1010}

若要使 Y(s)Y(s) 完全独立于 N(s)N(s),即 Y(s)N(s)=0\dfrac{Y(s)}{N(s)}=0

101s3+2122s2+2040s+10Gf(s)(s+1)=0101s^3+2122s^2+2040s+10G_f(s)(s+1)=0

Gf(s)=s(10.1s2+212.2s+204)s+1G_f(s)=-\dfrac{s\left(10.1s^2+212.2s+204\right)}{s+1}

评注:常考题型,记住梅森公式求传递函数的步骤。

二、分析:考察由微分方程组求状态空间表达式、传递函数。

解:(1)根据微分方程组可得

x˙=(0100015002515)x+(00200)r\dot x=\begin{pmatrix}0&1&0\\0&0&1\\-500&-25&-15\end{pmatrix}x+\begin{pmatrix}0\\0\\200\end{pmatrix}r

y=ry=r

(2)系统的传递函数

G(s)=C(sIA)1B+D=1G(s)=C\left(sI-A\right)^{-1}B+D=1

(3)系统的闭环特征多项式为

det[sIA]=s100s150025s+15=s3+15s2+25s+500\det\left[sI-A\right]=\begin{vmatrix}s&-1&0\\0&s&-1\\500&25&s+15\end{vmatrix}=s^3+15s^2+25s+500

评注:本题疑似为错题,题目中所选状态 x1x_1x2x_2x3x_3 均与输出无关,含有 x1x_1x2x_2x3x_3 的闭环同样与输出无关,不知是考官故意设置还是印刷错误,故本题按正常步骤给出答案,不考虑系统是否有意义等问题。

三、分析:主要考察主导极点的应用。

解:(1)要求比较加入 KIs\dfrac{K_I}{s} 前后的稳态误差,默认加入前后系统都是稳定的

加入 KIs\dfrac{K_I}{s} 前系统的开环传递函数为

G0(s)=2Kp(s+1)(s+2)G_0(s)=\dfrac{2K_p}{(s+1)(s+2)}

静态位置误差系数:Kp1=lims0G0(s)=KpK_{p_1}=\lim\limits_{s\to0}G_0(s)=K_p

静态速度误差系数:Kv1=lims0sG0(s)=0K_{v_1}=\lim\limits_{s\to0}s\cdot G_0(s)=0

静态加速度误差系数:Ka1=lims0s2G0(s)=0K_{a_1}=\lim\limits_{s\to0}s^2\cdot G_0(s)=0

稳态误差为 ess={A1+Kp,r(t)=A1(t),r(t)=At,r(t)=12At2e_{ss}=\begin{cases}\dfrac{A}{1+K_p},&r(t)=A\cdot1(t)\\\infty,&r(t)=At\\\infty,&r(t)=\dfrac{1}{2}At^2\end{cases}

加入 KIs\dfrac{K_I}{s} 后系统的开环传递函数为

G1(s)=2(Kps+KI)s(s+1)(s+2)G_1(s)=\dfrac{2(K_ps+K_I)}{s(s+1)(s+2)}

静态位置误差系数:Kp2=lims0G1(s)=K_{p_2}=\lim\limits_{s\to0}G_1(s)=\infty

静态速度误差系数:Kv2=lims0sG1(s)=KIK_{v_2}=\lim\limits_{s\to0}s\cdot G_1(s)=K_I

静态加速度误差系数:Ka2=lims0s2G1(s)=0K_{a_2}=\lim\limits_{s\to0}s^2G_1(s)=0

稳态误差为 ess={0,r(t)=A1(t)AKI,r(t)=At,r(t)=12At2e_{ss}=\begin{cases}0,&r(t)=A\cdot1(t)\\\dfrac{A}{K_I},&r(t)=At\\\infty,&r(t)=\dfrac{1}{2}At^2\end{cases}

在引入 KIs\dfrac{K_I}{s} 环节后,系统的型别提高了系统对单位阶跃响应的稳态误差由 11+Kp\dfrac{1}{1+K_p} 减小到了 0;对单位斜坡响应的稳态误差由 ∞ 减小到了 1KI\dfrac{1}{K_I};对单位斜坡响应的稳态误差无影响。

(2)系统的闭环传递函数为

Φ(s)=2(Kps+KI)s3+3s2+2(Kp+1)s+2KI\Phi(s)=\dfrac{2(K_ps+K_I)}{s^3+3s^2+2(K_p+1)s+2K_I}

系统的闭环特征方程为

D(s)=s3+3s2+2(Kp+1)s+2KID(s)=s^3+3s^2+2(K_p+1)s+2K_I

列劳斯表

s312Kp+2s232KIs13(2Kp+2)2KI3s02KI\begin{array}{c|cc}s^3&1&2K_p+2\\s^2&3&2K_I\\s^1&\dfrac{3(2K_p+2)-2K_I}{3}&\\s^0&2K_I&\end{array}

若要系统稳定则需

{6Kp+62KI>02KI>0{Kp>13KI1KI>0\begin{cases}6K_p+6-2K_I>0\\2K_I>0\end{cases}\Rightarrow\begin{cases}K_p>\dfrac{1}{3}K_I-1\\K_I>0\end{cases}

(3)欲使系统等效为二阶系统,需使系统产生零极点对消则有系统闭环传递函数变式为

Y(s)R(s)=2(Kps+KI)(Kps+KI)(s2+As+B)=2(Kps+KI)Kps3+(AKp+KI)s2+(AKI+BKp)s+BKI\dfrac{Y(s)}{R(s)}=\dfrac{2(K_ps+K_I)}{(K_ps+K_I)(s^2+As+B)}=\dfrac{2(K_ps+K_I)}{K_ps^3+(AK_p+K_I)s^2+(AK_I+BK_p)s+BK_I}

对比①②两式可得

{Kp=1AKp+KI=3AKI+BKp=2Kp+2BKI=KI{Kp=1KI=2A=1B=2\begin{cases}K_p=1\\AK_p+K_I=3\\AK_I+BK_p=2K_p+2\\BK_I=K_I\end{cases}\Rightarrow\begin{cases}K_p=1\\K_I=2\\A=1\\B=2\end{cases}{Kp=1KI=1A=2B=2\begin{cases}K_p=1\\K_I=1\\A=2\\B=2\end{cases}

故调节 KIK_IKpK_p 使系统等效为二阶系统存在两种情况:

1)当 KI=1K_I=1Kp=2K_p=2 时,等效二阶系统为:Y(s)R(s)=2s2+s+2\dfrac{Y(s)}{R(s)}=\dfrac{2}{s^2+s+2}

2)当 KI=2K_I=2Kp=1K_p=1 时,等效二阶系统为:Y(s)R(s)=2s2+2s+2\dfrac{Y(s)}{R(s)}=\dfrac{2}{s^2+2s+2}

根据经验,0.4<ζ<0.80.4<\zeta<0.8 时系统的动态性能最好,故选择方案①,系统等效为二阶系统。

评注:使用主导极点等效时要保证变化前后增益不变。

四、分析:考察 180° 根轨迹绘制、阻尼线的应用及偶极子和主导极点。

解:(1)绘制 180° 根轨迹

开环传递函数为

G(s)=K(s+1.5)(s+1)(s+2)(s+4)(s+10)G(s)=\dfrac{K(s+1.5)}{(s+1)(s+2)(s+4)(s+10)}

n=4,p1=1,p2=2,p3=4,p4=10n=4,p_1=-1,p_2=-2,p_3=-4,p_4=-10m=1,z1=1.5m=1,z_1=-1.5,有 4 条根轨迹分支,3 条分支趋于无穷远;

②实轴上的根轨迹 (,10](-\infty,-10][4,2][-4,-2][1.5,1][-1.5,-1]

③渐近线 σa=17+1.541=5.17\sigma_a=\dfrac{-17+1.5}{4-1}=-5.17φa=(2k+1)π41=±π3,π\varphi_a=\dfrac{(2k+1)\pi}{4-1}=\pm\dfrac{\pi}{3},\pi

④分离点 1d+1+1d+2+1d+4+1d+10=1d+1.5\dfrac{1}{d+1}+\dfrac{1}{d+2}+\dfrac{1}{d+4}+\dfrac{1}{d+10}=\dfrac{1}{d+1.5}

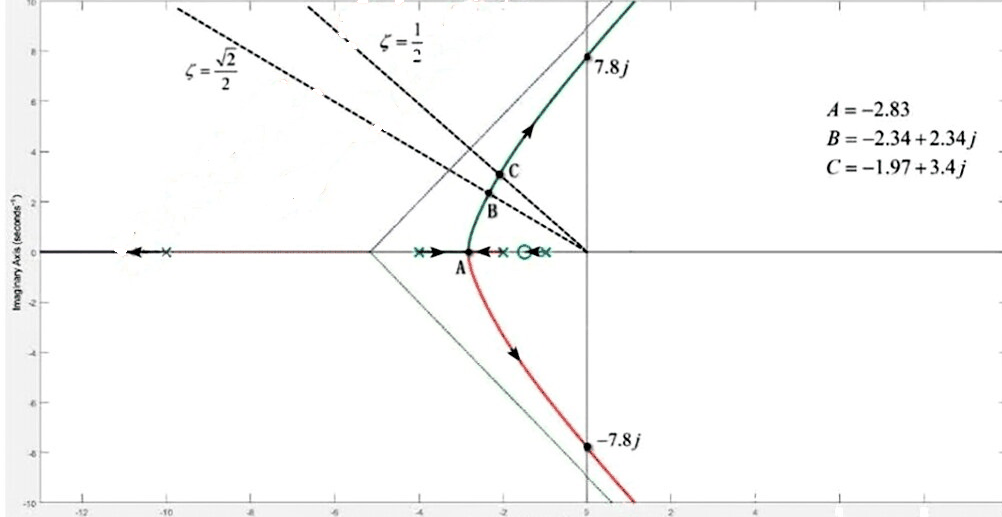
解得 d=2.83d=-2.83

⑤与虚轴交点

系统的闭环特征方程为

D(s)=s4+17s3+84s2+(148+K)s+80+1.5KD(s)=s^4+17s^3+84s^2+(148+K)s+80+1.5K

s=jωs=j\omega 代入 D(s)=0D(s)=0,得

{ω484ω2+80+1.5K=017jω3+(148+K)jω=0\begin{cases}\omega^4-84\omega^2+80+1.5K=0\\-17j\omega^3+(148+K)j\omega=0\end{cases},解得 {ω=±7.8K=886.2\begin{cases}\omega=\pm7.8\\K=886.2\end{cases}

根轨迹与虚轴交于 (0,±7.8j)(0,\pm7.8j)

系统根轨迹如图

图

(2)当 ζ=cos45=22\zeta=\cos45^\circ=\dfrac{\sqrt{2}}{2} 时,β=45\beta=45^\circ,设 s1,2=a±jas_{1,2}=-a\pm ja

s1,2=a±jas_{1,2}=-a\pm ja 代入 D(s)=0D(s)=0

解得:a=2.34a=2.34K=58.9K=58.9

ζ=cos60=12\zeta=\cos60^\circ=\dfrac{1}{2} 时,β=60\beta=60^\circ,设 s2,4=b±j3bs_{2,4}=-b\pm j\sqrt{3}b

s2,4=b±j3bs_{2,4}=-b\pm j\sqrt{3}b 代入 D(s)=0D(s)=0

解得:b=1.97b=1.97K=121.74K=121.74

(3)当 K=58.9K=58.9

系统的闭环传递函数为

Φ(s)=58.9(s+1.5)(s+1)(s+2)(s+4)(s+10)+58.9(s+1.5)=58.9(s+1.5)(s+1.41)(s+10.91)(s2+4.68s+10.95)\Phi(s)=\dfrac{58.9(s+1.5)}{(s+1)(s+2)(s+4)(s+10)+58.9(s+1.5)}=\dfrac{58.9(s+1.5)}{(s+1.41)(s+10.91)(s^2+4.68s+10.95)}

根据偶极子和主导极点概念

z1=1.5z_1=-1.5p1=1.41p_1=-1.41 为一对偶极子

p2,3=2.34±2.34ip_{2,3}=-2.34\pm2.34i 是一对主导极点

等效闭环传递函数为

Φ(s)=5.74s2+4.68s+10.95\Phi(s)=\dfrac{5.74}{s^2+4.68s+10.95}

ωn=3.31,ζ=0.707\omega_n=3.31,\quad \zeta=0.707

超调量 σ%=4.3%\sigma\%=4.3\%

调节时间 ts=3.5ζωn=1.5st_s=\dfrac{3.5}{\zeta\omega_n}=1.5s (Δ=0.05)(\Delta=0.05)

K=121.7K=121.7

Φ(s)=121.7(s+1.5)(s+1.46)(s+11.6)(s2+3.96s+15.55)\Phi(s)=\dfrac{121.7(s+1.5)}{(s+1.46)(s+11.6)(s^2+3.96s+15.55)}

同理可得等效闭环传递函数为

Φ(s)=10.78s2+3.96s+15.55\Phi(s)=\dfrac{10.78}{s^2+3.96s+15.55}

超调量 σ%=eζπ1ζ2×100%=16.3%\sigma\%=e^{-\dfrac{\zeta\pi}{\sqrt{1-\zeta^2}}}\times100\%=16.3\%

调节时间 ts=3.5ζωn=1.77s(Δ=0.05)t_s=\dfrac{3.5}{\zeta\omega_n}=1.77s(\Delta=0.05)

评注:计算系统的动态性能指标应先将系统等效为二阶系统。

五、分析:考察奈奎斯特曲线的绘制。

解: 系统的开环传递函数为

G(s)=100(τs+1)s2G(s)=\dfrac{100(\tau s+1)}{s^2}

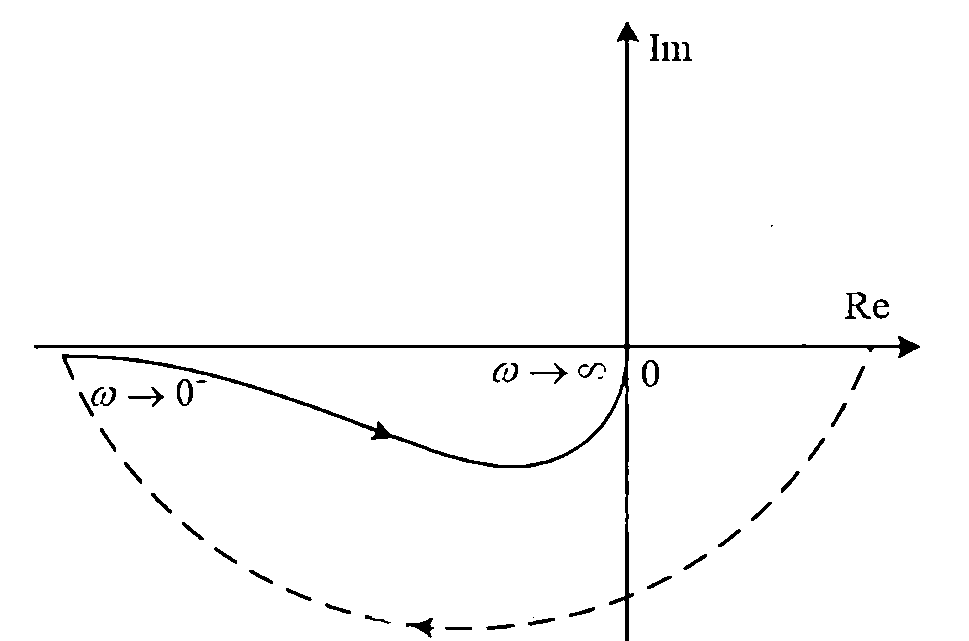
频率特性 G(jω)=100ω2j100τωG(j\omega)=\dfrac{100}{\omega^2}-j\dfrac{100\tau}{\omega}

ω0+\omega\to0^+ 时,G(jω),φ(ω)180|G(j\omega)|\to\infty,\varphi(\omega)\to-180^\circ

ω\omega\to\infty 时,G(jω)0,φ(ω)90|G(j\omega)|\to0,\varphi(\omega)\to-90^\circ

奈奎斯特曲线如图

图

由系统开环传递函数可知相角裕度 γ\gamma 公式:

γ=180180+arctanτωc=45\gamma=180^\circ-180^\circ+\arctan\tau\omega_c=45^\circ

G(jωc)=1|G(j\omega_c)|=1

解得 τ=1ωc=11002=0.084\tau=\dfrac{1}{\omega_c}=\dfrac{1}{\sqrt{100\sqrt{2}}}=0.084

六、分析:考察串联校正设计。

解:系统开环传递函数为

Gp(s)=Ks(s+1)(s+2)G_p(s)=\dfrac{K}{s(s+1)(s+2)}

Kv=lims0sGp(s)=K210K_v=\lim\limits_{s\to0}s\cdot G_p(s)=\dfrac{K}{2}\ge10,即 K20K\ge20,取 K=20K=20

校正前系统的剪切频率为 ωc=2.42rad/s\omega_c=2.42rad/s,相角裕度 γ=28\gamma=-28^\circ

又因为:

φm=γγ=50+28=78\varphi_m=\gamma'-\gamma=50^\circ+28^\circ=78^\circ

选用滞后校正

γ=50+6=56\gamma''=50^\circ+6^\circ=56^\circ

设滞后校正环节传递函数为

G(s)=1+bTs1+TsG(s)=\dfrac{1+bTs}{1+Ts}

γ=18090arctanωcarctan0.5ωc=56\gamma''=180^\circ-90^\circ-\arctan\omega_c''-\arctan0.5\omega_c''=56^\circ

解得 ωc=0.4rad/s\omega_c''=0.4rad/s

20lgb+L(ωc)=020\lg b+L'(\omega_c'')=0 解得 b=0.04b=0.04

1bT=0.1ωc\dfrac{1}{bT}=0.1\omega_c'' 解得 T=625T=625

故校正装置的传递函数为

Gc(s)=25s+1625s+1G_c(s)=\dfrac{25s+1}{625s+1}

校正后的系统传递函数为

G(s)=20(25s+1)s(s+1)(s+2)(625s+1)G(s)=\dfrac{20(25s+1)}{s(s+1)(s+2)(625s+1)}

经检验,ωc=0.4rad/s\omega_c''=0.4rad/sγ=51.4>50\gamma=51.4^\circ>50^\circKg=16.95dB>10dBK_g=16.95dB>10dB,满足题目要求。

评注:记住滞后校正的设计步骤,记得最后要检验。

七、分析:考察相轨迹的绘制。

解:设非线性环节的输入为 uu,输出为 xx

由结构图有 x=y¨+y,e+Ke˙=ux=\ddot y+y,e+K\dot e=u

x={N,u>0N,u<0x=\begin{cases}N,&u>0\\-N,&u<0\end{cases}

因为 e=ry=ye=r-y=-ye˙=y˙\dot e=-\dot ye¨=y¨\ddot e=-\ddot y

整理得 y¨+y={N,yKy˙>0(I)N,yKy˙<0(II)\ddot y+y=\begin{cases}N,&-y-K\dot y>0(\mathrm{I})\\-N,&-y-K\dot y<0(\mathrm{II})\end{cases}

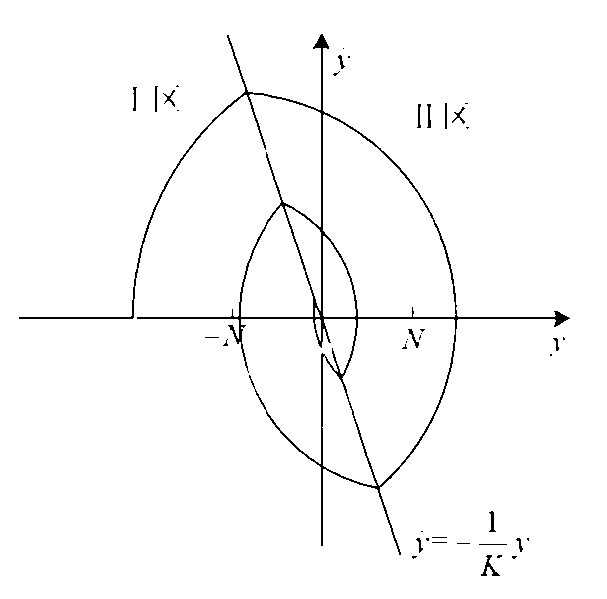
开关线为 y˙=1Ky\dot y=-\dfrac{1}{K}y,由 y¨(t)=dy˙(t)dy(t)dy(t)dt\ddot y(t)=\dfrac{d\dot y(t)}{dy(t)}\dfrac{dy(t)}{dt}

Ⅰ 区:y¨+y=N\ddot y+y=Ny˙dy˙=Ndyy˙dy\dot yd\dot y=Ndy-\dot ydy(y˙)2=2Nyy2+c1(\dot y)^2=2Ny-y^2+c_1(y˙)2+(yN)2=N2+c1(\dot y)^2+(y-N)^2=N^2+c_1

线性化得 s2+1=0s^2+1=0,解得 s1,2=±is_{1,2}=\pm i,奇点为中心点,令 y˙=y=0\dot y=y=0,解得平衡点为 (N,0)(N,0)

Ⅱ 区:y¨+y=N\ddot y+y=-Ny˙dy˙=Ndyy˙dy\dot yd\dot y=-Ndy-\dot ydy(y˙)2=2Nyy2+c2(\dot y)^2=-2Ny-y^2+c_2

(y˙)2+(y+N)2=N2+c2(\dot y)^2+(y+N)^2=N^2+c_2

线性化同理可解得 s1,2=±is_{1,2}=\pm i,奇点为中心点;平衡点为 (N,0)(-N,0)

故输出的相轨迹为

图

相轨迹最终会停在开关线上,响应过程是收敛的。 评注:记住不同的奇点所对应的相轨迹形状。

八、分析:考察状态反馈控制器的设计。 解:判断系统能控性

rank(bAb)=rank(0114)=2rank\begin{pmatrix}b&Ab\end{pmatrix}=rank\begin{pmatrix}0&1\\1&-4\end{pmatrix}=2

故系统完全能控,可任意配置极点。 设状态反馈控制器 K=[K1K2]K=[K_1\quad K_2] 系统的特征多项式为

f(λ)=det[λIA+bK]=λ2+(4+K2)λ+3+K1f(\lambda)=\det\left[\lambda I-A+bK\right]=\lambda^2+(4+K_2)\lambda+3+K_1

期望的特征多项式为

f(λ)=(λ+4)(λ+5)=λ2+9λ+20f^*(\lambda)=(\lambda+4)(\lambda+5)=\lambda^2+9\lambda+20

{4+K2=93+K1=20{K2=5K1=17\begin{cases}4+K_2=9\\3+K_1=20\end{cases}\Rightarrow\begin{cases}K_2=5\\K_1=17\end{cases}

故状态反馈控制器 K=[175]K=[17\quad5]

因为系统的闭环极点为-4,-5,均具有负实部,故系统是稳定的。 评注:设计状态反馈控制器前要保证系统是完全可控的。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.