MASTERY · CONTROL ENGINEERING

2018 年上海交通大学 816 自动控制原理 参考答案

1.5k WORDS7 MIN READ#考研

2018 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 190-196 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:第八题【评注】原件作“请同还们区分记忆”,疑为“同学们”之笔误,正文照录。


上海交通大学二〇一八年攻读硕士学位研究生

入学考试试题参考答案

考生注意:答案务必写在答题纸上,并标明题号。答在试题上无效。

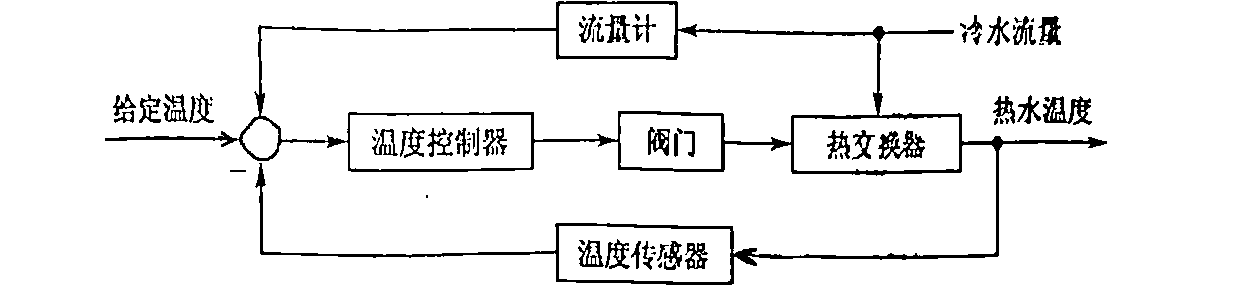
一、【分析】本题主要考察热交换器的物理建模以及控制框图的绘制。

(1)、系统通过对冷水的流量监控与热交换器内的温度测量反馈至温度控制器,通过调节蒸汽阀门的控制来调节热交换器的温度稳定。例如,当冷水流量增加,使得热交换器内温度降低,此时通过前馈的流量监测计与温度测量装置将信号反馈至温度控制器,调节蒸汽阀门,增大蒸汽流量,从而使热交换器内温度稳定。(2)、被控对象:热交换器,控制器:温度控制器。

(3)结构图如图所示:
图

【评注】对于热交换器系统框图绘制一般遵循图,不要忽视系统存在的干扰量。对于热交换器或其他控制系统的工作原理介绍,一般要体现出负反馈的思想。

二、考点解析:本题考查梅森公式求传递函数。

(1)有三个回路。

L1=−G1(s)G2(s)G3(s)G4(s)G5(s)L_1=-G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)  L2=−G1(s)G2(s)G3(s)G4(s)L_2=-G_1(s)G_2(s)G_3(s)G_4(s),

L3=G4(s)G5(s)G6(s)L_3=G_4(s)G_5(s)G_6(s)。

Δ=1−(L1+L2+L3)=1+G1(s)G2(s)G3(s)G4(s)G5(s)+G1(s)G2(s)G3(s)G4(s)−G4(s)G5(s)G6(s)\Delta=1-(L_1+L_2+L_3)=1+G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)+G_1(s)G_2(s)G_3(s)G_4(s)-G_4(s)G_5(s)G_6(s)

求 CR\dfrac{C}{R} 时,前向通路有一条,P1=G1(s)G2(s)G3(s)G4(s)G5(s)P_1=G_1(s)G_2(s)G_3(s)G_4(s)G_5(s),Δ1=1\Delta_1=1。

∴

CR=G1(s)G2(s)G3(s)G4(s)G5(s)1+G1(s)G2(s)G3(s)G4(s)G5(s)+G1(s)G2(s)G3(s)G4(s)−G4(s)G5(s)G6(s)\dfrac{C}{R}=\dfrac{G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)}{1+G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)+G_1(s)G_2(s)G_3(s)G_4(s)-G_4(s)G_5(s)G_6(s)}

CN\dfrac{C}{N} 时,前向通路有一条,P1=G5(s)G4(s)G3(s)P_1=G_5(s)G_4(s)G_3(s),Δ1=1\Delta_1=1。

CN=G5(s)G4(s)G3(s)1+G1(s)G2(s)G3(s)G4(s)G5(s)+G1(s)G2(s)G3(s)G4(s)−G4(s)G5(s)G6(s)\dfrac{C}{N}=\dfrac{G_5(s)G_4(s)G_3(s)}{1+G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)+G_1(s)G_2(s)G_3(s)G_4(s)-G_4(s)G_5(s)G_6(s)}

(2)有三个回路。

L1=−G1G2G3G4L_1=-G_1G_2G_3G_4,L2=−G1G2G6L_2=-G_1G_2G_6,L3=−G1G2G3G4G5L_3=-G_1G_2G_3G_4G_5。

∴Δ=1+G1G2G3G4+G1G2G6+G1G2G3G4G5\Delta=1+G_1G_2G_3G_4+G_1G_2G_6+G_1G_2G_3G_4G_5。

求 CR\dfrac{C}{R} 时,前向通路有一条,P1=G1G2G3G4G5P_1=G_1G_2G_3G_4G_5,Δ1=1\Delta_1=1。

∴

CR=G1(s)G2(s)G3(s)G4(s)G5(s)1+G1(s)G2(s)G3(s)G4(s)+G1(s)G2(s)G6(s)+G1(s)G2(s)G3(s)G4(s)G5(s)\dfrac{C}{R}=\dfrac{G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)}{1+G_1(s)G_2(s)G_3(s)G_4(s)+G_1(s)G_2(s)G_6(s)+G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)}

CN\dfrac{C}{N} 时,前向通路有一条,P1=G2G3G4G5P_1=G_2G_3G_4G_5,Δ1=1\Delta_1=1。

∴

CN=G2(s)G3(s)G4(s)G5(s)1+G1(s)G2(s)G3(s)G4(s)+G1(s)G2(s)G6(s)+G1(s)G2(s)G3(s)G4(s)G5(s)\dfrac{C}{N}=\dfrac{G_2(s)G_3(s)G_4(s)G_5(s)}{1+G_1(s)G_2(s)G_3(s)G_4(s)+G_1(s)G_2(s)G_6(s)+G_1(s)G_2(s)G_3(s)G_4(s)G_5(s)}

三、【分析】本题主要考察对于给定域指标求解相关系数的问题。

由题可知

Φ(s)=4k1s(s+2)1+4k1s(s+2)(1+kfs)=4k1s(s+2)+4k1(1+kfs)=4k1s2+(2+4k1kf)s+4k1\Phi(s)=\dfrac{\dfrac{4k_1}{s(s+2)}}{1+\dfrac{4k_1}{s(s+2)}(1+k_f s)}=\dfrac{4k_1}{s(s+2)+4k_1(1+k_f s)}=\dfrac{4k_1}{s^2+(2+4k_1k_f)s+4k_1}

ξ=ln⁡2σln⁡2σ+π2=0.255,tp=πωn1−ξ2⇒ωn=πtp1−ξ2=2rad/s\xi=\sqrt{\dfrac{\ln^2\sigma}{\ln^2\sigma+\pi^2}}=0.255\text{,\quad }t_p=\dfrac{\pi}{\omega_n\sqrt{1-\xi^2}}\Rightarrow\omega_n=\dfrac{\pi}{t_p\sqrt{1-\xi^2}}=2rad/s

∴ 4k1=ωn2=4⇒k1=14k_1=\omega_n^2=4\Rightarrow k_1=1,2+4k1kf=2ξωn⇒kf=−0.2452+4k_1k_f=2\xi\omega_n\Rightarrow k_f=-0.245

ts=4ξωn=7.84st_s=\dfrac{4}{\xi\omega_n}=7.84s,tr=π−θωn1−ξ2=π−arccos⁡ξωn1−ξ2=0.95st_r=\dfrac{\pi-\theta}{\omega_n\sqrt{1-\xi^2}}=\dfrac{\pi-\arccos\xi}{\omega_n\sqrt{1-\xi^2}}=0.95s

【评注】对照公式求解出对应的 ωn\omega_n,ξ\xi 之后,得到 trt_r,tst_s,k1k_1,kfk_f 的值。

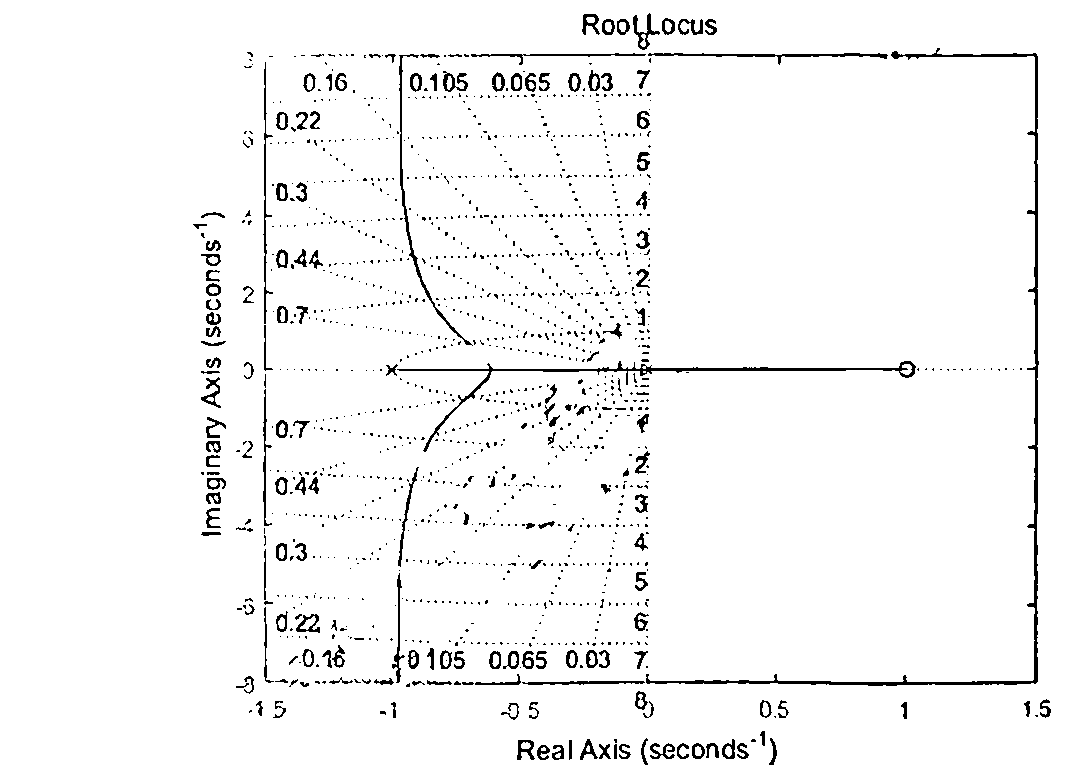
四、【分析】本题主要考察根轨迹的绘制问题

由题可知,其传递函数为:Φ(s)=10Ks3+s2+10Ks−10K\Phi(s)=\dfrac{10K}{s^3+s^2+10Ks-10K}

∴ 特征方程为:D(s)=s3+s2+10Ks−10KD(s)=s^3+s^2+10Ks-10K

∴ 等效根轨迹开环传递函数为:G(s)=10K(s−1)s2(s+1)=K∗(s−1)s2(s+1)G(s)=\dfrac{10K(s-1)}{s^2(s+1)}=\dfrac{K^*(s-1)}{s^2(s+1)},故 180° 根轨迹

零点为:Z1=1Z_1=1,极点为:P1=P2=0P_1=P_2=0,P3=−1P_3=-1

实轴上根轨迹:(-1 1)

根轨迹条数:总共三条根轨迹,其中 2 条趋于无穷远处。

渐近线交点为:σa=−1+0−13−1=−1\sigma_a=\dfrac{-1+0-1}{3-1}=-1,渐近线夹角:φa=(2n+1)π3−1=π2\varphi_a=\dfrac{(2n+1)\pi}{3-1}=\dfrac{\pi}{2},3π2\dfrac{3\pi}{2}

分离点:s=1−52s=\dfrac{1-\sqrt{5}}{2}

根轨迹如下图所示:

图

当 ξ=0.7\xi=0.7 时,可以设其中一对极点为 s1,2=−a±ajs_{1,2}=-a\pm aj 在根轨迹上,

故 G(s1)=−1⇒a=22G(s_1)=-1\Rightarrow a=\dfrac{\sqrt{2}}{2},K=K∗10=2−110=0.04K=\dfrac{K^*}{10}=\dfrac{\sqrt{2}-1}{10}=0.04

五、【分析】本题奈氏判据在奈氏图中的应用问题。

设开环传函为:Gk(s)=kG0(s)G_k(s)=kG_0(s)

与横轴的交点有:Im(Gk)=kIm(Go)=0\text{Im}(G_k)=k\text{Im}(G_o)=0,Re(Gk)=kRe(Go)\text{Re}(G_k)=k\text{Re}(G_o)

∴由题知当 (−1,j0)(-1,j0) 右方有 0 个和 2 个交点时系统稳定。

∴当右侧有 0 个交点时 k250⋅50<1⇒k<5\dfrac{k}{250}\cdot50<1\Rightarrow k<5。

当右侧有两个交点时 k250⋅20>1\dfrac{k}{250}\cdot20>1 且 k250⋅0.05<1⇒K∈(12.5,5000)\dfrac{k}{250}\cdot0.05<1\Rightarrow K\in(12.5,5000)。

∴闭环稳定 K 的取值范围为 K∈(0,5)∪(12.5,5000)K\in(0,5)\cup(12.5,5000)。

【评注】奈氏判据可以参考 1997 年第四大题的评注,增益 k 影响奈氏图的伸缩性,可以类比 2004 年真题第二大题,具体可参考胡寿松 P206 例 5-9。

六、【分析】本题考查无源网络的校正系统设计问题。

由题知,设超前校正为:Gc(s)=1+aT′s1+T′sG_c(s)=\dfrac{1+aT's}{1+T's},校正前的截止频率为 ωc=45rad/s\omega_c=45rad/s

校正前的系统相角裕度为:

γ′=180∘−90∘−arctan⁡0.1×45=12.5\gamma'=180^\circ-90^\circ-\arctan0.1\times45=12.5

超前校正提供的相角裕度为

φm=γ−γ′+(5∘∼10∘)=40∘\varphi_m=\gamma-\gamma'+(5^\circ\sim10^\circ)=40^\circ

φm=arcsin⁡a−1a+1=40∘⇒a=1+sin⁡40∘1−sin⁡40∘=4.6\varphi_m=\arcsin\dfrac{a-1}{a+1}=40^\circ\Rightarrow a=\dfrac{1+\sin40^\circ}{1-\sin40^\circ}=4.6

−10lg⁡a=L′(ωc′)⇒ωc′=65.5rad/s-10\lg a=L'(\omega_c')\Rightarrow\omega_c'=65.5rad/s

ωc=1aT⇒T=0.007\omega_c=\dfrac{1}{\sqrt{aT}}\Rightarrow T=0.007

所以,校正装置为:Gc(s)=1+0.032s1+0.007sG_c(s)=\dfrac{1+0.032s}{1+0.007s}

验证校正后的系统相角裕度为:

γ=180∘+arctan⁡0.032×65.5−90∘−arctan⁡0.1×65.5−arctan⁡0.007×65.5=48.5∘>45∘\gamma=180^\circ+\arctan0.032\times65.5-90^\circ-\arctan0.1\times65.5-\arctan0.007\times65.5=48.5^\circ>45^\circ

截止频率为:

20lg⁡2001+(0.032ωc′′)2ωc′′1+(0.1ωc′′)21+(0.007ωc′′)2=0⇒ωc′′=64.16rad/s20\lg\dfrac{200\sqrt{1+(0.032\omega_c'')^2}}{\omega_c''\sqrt{1+(0.1\omega_c'')^2}\sqrt{1+(0.007\omega_c'')^2}}=0\Rightarrow\omega_c''=64.16rad/s

满足题目要求,故所设计的超前校正为:Gc(s)=1+0.032s1+0.007sG_c(s)=\dfrac{1+0.032s}{1+0.007s}

【评注】请同学们查阅交大教材 P172 超前校正的设计步骤,求出的传递函数和给定形式对应相等,即可得到参数值,和 2017 年真题考点相同。

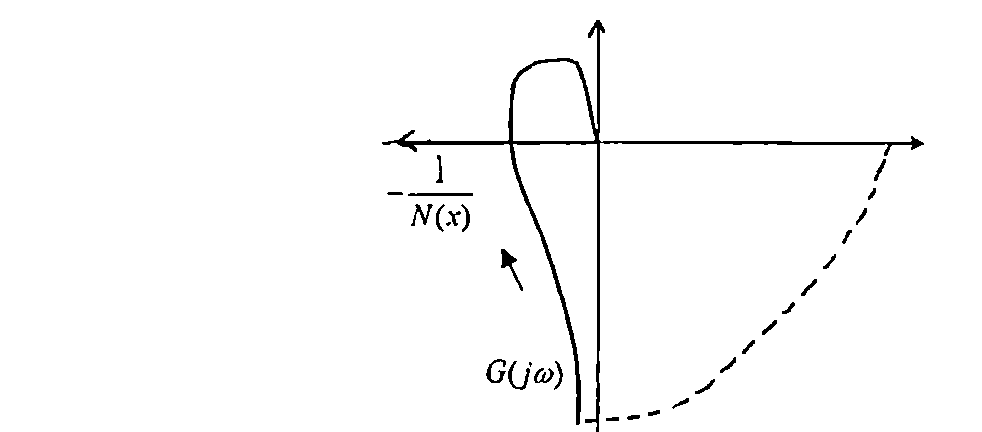
七、【分析】本题考查负倒数描述函数以及线性部分奈氏图画法。

由题线性部分的传递函数为:G(s)=2s(s+2)2G(s)=\dfrac{2}{s(s+2)^2}

G(jω)=2jω(jω+2)2=−8ω+2(ω2−4)jω(ω2+4)2G(j\omega)=\dfrac{2}{j\omega(j\omega+2)^2}=\dfrac{-8\omega+2(\omega^2-4)j}{\omega(\omega^2+4)^2}

当 ω=0+\omega=0^+ 时,∣G(jω)∣→∞|G(j\omega)|\to\infty,∠G(jω)=−90∘\angle G(j\omega)=-90^\circ

当 ω=∞\omega=\infty 时,∣G(jω)∣→0|G(j\omega)|\to0,∠G(jω)=−270∘\angle G(j\omega)=-270^\circ

令 Im(G(jω))=0⇒ωx=2rad/s\text{Im}(G(j\omega))=0\Rightarrow\omega_x=2rad/s

此时 G(jωx)=−18G(j\omega_x)=-\dfrac{1}{8}

又由于 N(x)=π4xN(x)=\dfrac{\pi}{4x},所以 −1N(x)=−4xπ-\dfrac{1}{N(x)}=-\dfrac{4x}{\pi} 必与 G(jω)G(j\omega) 有交点。

此时 −1N(x)=G(jωx)⇒−18=−4xπ⇒x=π32-\dfrac{1}{N(x)}=G(j\omega_x)\Rightarrow-\dfrac{1}{8}=-\dfrac{4x}{\pi}\Rightarrow x=\dfrac{\pi}{32}

即自振频率为 ω=2rad/s\omega=2rad/s,振幅为 x=π32x=\dfrac{\pi}{32}

负倒数描述函数图和奈式图如下:

图

【评注】该类型的题目的总结可以查阅 1998 年第四大题的评注。

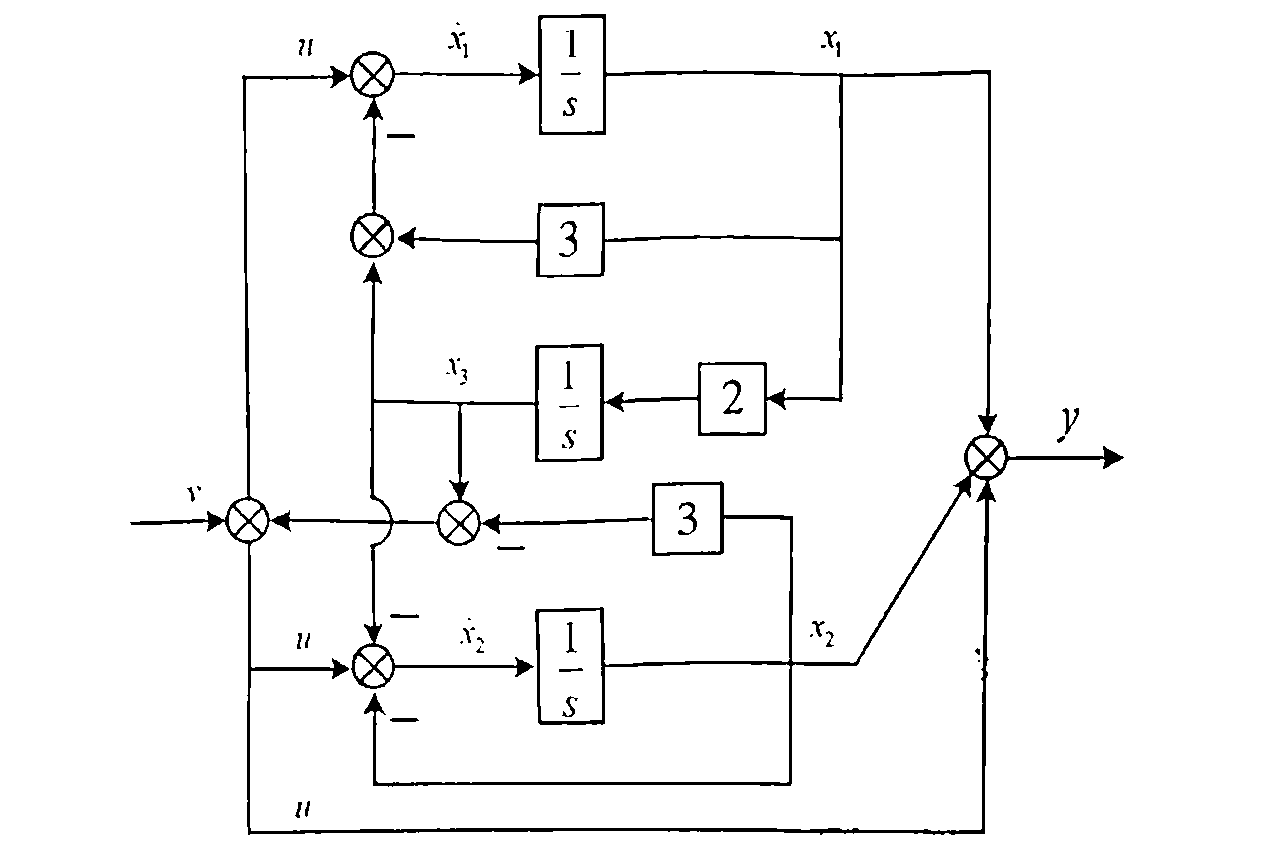
八、【分析】本题考查状态反馈的极点配置问题以及由状态空间表达式来求传递函数。

由题图可知:

{x˙1=−3x1−x3+ux˙2=−x2−x3+ux˙3=2x1y=x1+x2+u\begin{cases}\dot{x}_1=-3x_1-x_3+u\\ \dot{x}_2=-x_2-x_3+u\\ \dot{x}_3=2x_1\\ y=x_1+x_2+u\end{cases}

故其状态空间表达式为:

{x˙=[−30−10−1−1200]x+[110]uy=[110]x+u\begin{cases}\dot{x}=\begin{bmatrix}-3&0&-1\\0&-1&-1\\2&0&0\end{bmatrix}x+\begin{bmatrix}1\\1\\0\end{bmatrix}u\\ y=\begin{bmatrix}1&1&0\end{bmatrix}x+u\end{cases}

设状态反馈为 u=v+Kxu=v+Kx,K=[k1k2k3]K=[k_1\quad k_2\quad k_3]

=s3+(4−k1−k2)s2+(5−k1−3k2−2k3)s+2−2k3=s^3+(4-k_1-k_2)s^2+(5-k_1-3k_2-2k_3)s+2-2k_3

期望特征多项式为:f(s)=s(s+3)(s+4)=s3+7s2+12sf(s)=s(s+3)(s+4)=s^3+7s^2+12s

对应系数相等可得:

{4−k1−k2=75−k1−3k2−2k3=122−2k3=0⇒{k1=0k2=−3k3=1\begin{cases}4-k_1-k_2=7\\5-k_1-3k_2-2k_3=12\\2-2k_3=0\end{cases}\Rightarrow\begin{cases}k_1=0\\k_2=-3\\k_3=1\end{cases}

配置后的闭环传递函数为:

{x˙=Ax+Buy=Cx+Duu=v+Kx⇒{x˙=(A+BK)x+Bvy=(C+DK)x+Dvu=v+Kx\begin{cases}\dot{x}=Ax+Bu\\ y=Cx+Du\\ u=v+Kx\end{cases}\Rightarrow\begin{cases}\dot{x}=(A+BK)x+Bv\\ y=(C+DK)x+Dv\\ u=v+Kx\end{cases}

y={[C+DK][sI−(A+BK)]−1B+D}vy=\{[C+DK][sI-(A+BK)]^{-1}B+D\}v

∴ G(s)=[C+DK][sI−(A+BK)]−1B+DG(s)=[C+DK][sI-(A+BK)]^{-1}B+D

=[1−21][s+3300s+40−20s]−1[110]+1=\begin{bmatrix}1&-2&1\end{bmatrix}\begin{bmatrix}s+3&3&0\\0&s+4&0\\-2&0&s\end{bmatrix}^{-1}\begin{bmatrix}1\\1\\0\end{bmatrix}+1

=s3+6s2+9s+2s3+7s2+12s=\dfrac{s^3+6s^2+9s+2}{s^3+7s^2+12s}

所以模型图为:

图

【评注】1. 系统完全可控条件下的状态反馈极点配置问题,之前的评注有详细的步骤,不再赘述。引入状态反馈可以为 u=v−kxu=v-kx 或 u=v+kxu=v+kx,求出的状态转移矩阵只是符号相反。

  1. 和普通的利用状态空间表达式求传递函数不同,该状态空间表达式有了 D,那下面会介绍两个公式请同还们区分记忆(以状态反馈为 u=v−kxu=v-kx):

D=0C(sI−A)−1B→引入状态反馈G(s)=C[sI−(A−Bk)]−1BD=0\qquad C(sI-A)^{-1}B\xrightarrow{\text{引入状态反馈}}G(s)=C\left[sI-(A-Bk)\right]^{-1}B

D≠0C(sI−A)−1B+DG(s)=(C−Dk)[sI−(A−Bk)]−1B+DD\neq0\qquad C(sI-A)^{-1}B+D\qquad\qquad G(s)=(C-Dk)\left[sI-(A-Bk)\right]^{-1}B+D

答案中列出了状态反馈为 u=v+kxu=v+kx 的做法。

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.