1997 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 8-16 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第四题解中开环极点数原文写为 P=2(开环传递函数有 s=0,1,2 三个极点,右半平面极点数为 2);第六题评注 1 标题原文印为【标注】。
上海交通大学一九九七年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】本题考查为电机构成的位置随动系统的数学建模问题。
【解】e=Ks(θi−θo)E(s)=Ks(θi(s)−θo(s))
ef=K1eEf(s)=K1E(s)
ef=Rfif+LfdtdifEf(s)=RfIf(s)+LfsIf(s)
Tm=KtifTm=KtIf(s)
Tm=Jmdt2d2θm+BdtdθmTm=Jms2θm(s)+Bsθm(s)
θo=K2θmθo=K2θm(s)
故而根据所列分式,便可得到系统方框图。
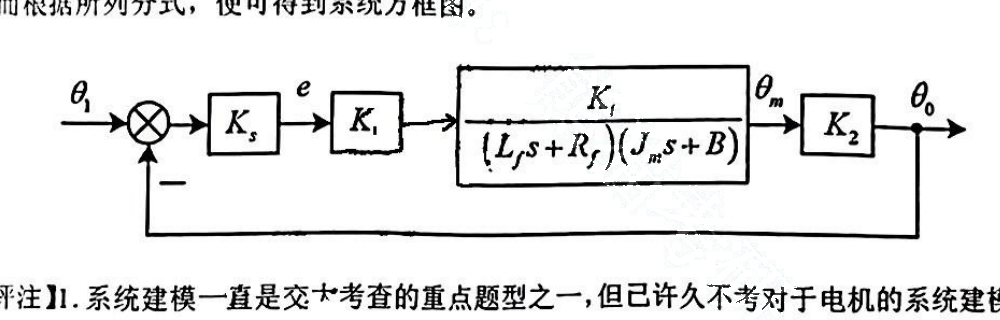
【评注】1. 系统建模一直是交大考查的重点题型之一,但已许久不考对于电机的系统建模题,但不意味着可以放弃该类题目的学习,首先应该对于交大教材 P40 的题型来进行把握,其次结合该题来进行重点分析。
-
画出系统的方块图是近年来交大每年的必考题型,也是极为简单的。首先,列出关于系统的时域方程,之后进行拉氏变换,根据每一个式子,进行方块图的绘制,同时不要漏掉负反馈的负号,该种题型可以多练习,便可以得到满分。
-
系统建模,交大四种命题类型:(1)电热炉(2)水箱(3)电机(4)常规物理题型,在以后的答案中会相继出现。
二、【分析】本题考查常规根轨迹的画法以及闭环系统特征根的求法。
【解】系统开环传递函数为:
G(s)H(s)=s2(s+2)(s+4)k(s+4)(切忌不要进行零极点对消)
①系统存在四个开环极点和一个开环零点 s1,2=0,s3=−4,s4=−2,z1=−4
②实轴上的根轨迹频段 (−∞,−4), (−4,−2)
③渐近线 ⎩⎨⎧σa=n−mi=1∑4Pi−j=1∑1zj=−32θa=n−m(2k+1)π=±60∘,180∘
则绘制系统的根轨迹为
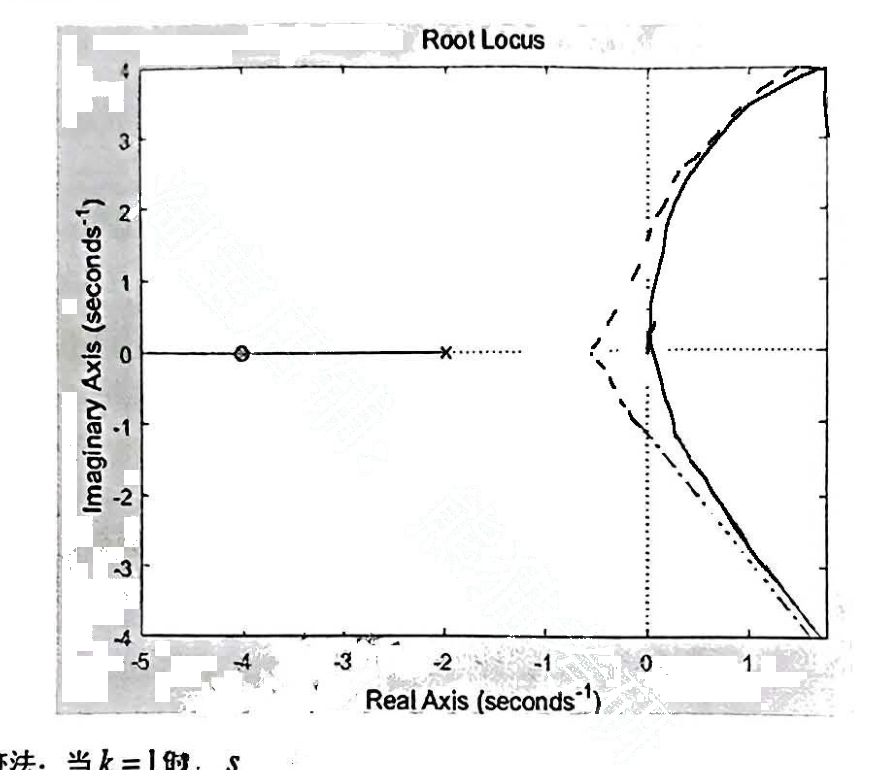
由根轨迹法:当 k=1 时,s
系统的特征方程为:
D(s)=(s+4)(s+a)[(s−b)2+c2]=(s+4)(s3+2s2+1)
由根轨迹知系统有两个实根和两个复根
得 s1,2=0.103±0.663js3=−2.206s4=−4
【评注】1. 用根轨迹法求闭环系统极点做题步骤大致为:画出系统的根轨迹,通过根轨迹来确定系统有几个实根,几个复根来进行特征方程的假设,之后令 k=1,使假设的特征方程等于系统的闭环特征多项式,即可得到闭环系统的极点。
- 如今交大考查求闭环极点,几乎已不用根轨迹法,因其具有较大的局限性,但是,这种假设特征方程与闭环特征多项式相等的方法值得我们学习,这种方法在以后的考研真题中也会有所涉及,请大家学习这种良好的做题方法。
三、【分析】本题考查绘制根轨迹的方法以及确定阻尼振荡的系数范围。
【解】系统的闭环传递函数为:D(s)=(1+2T)s2+(2T+2)s+2
所以系统的等效开环传递函数为:G(s)=s2+2s+22Ts(s+1)
①系统具有两个极点 P1=−1+j,P2=−1−j 具有两个零点 z1=0,z2=−1
②系统的分离点 dG(s)H(s)/ds=0s1=−2+2s2=−2−2(舍)
代入 f(s) 中可得令其等于零可知 T=2.42
③实轴根轨迹:(−10)
做系统的根轨迹图,得以下图示:
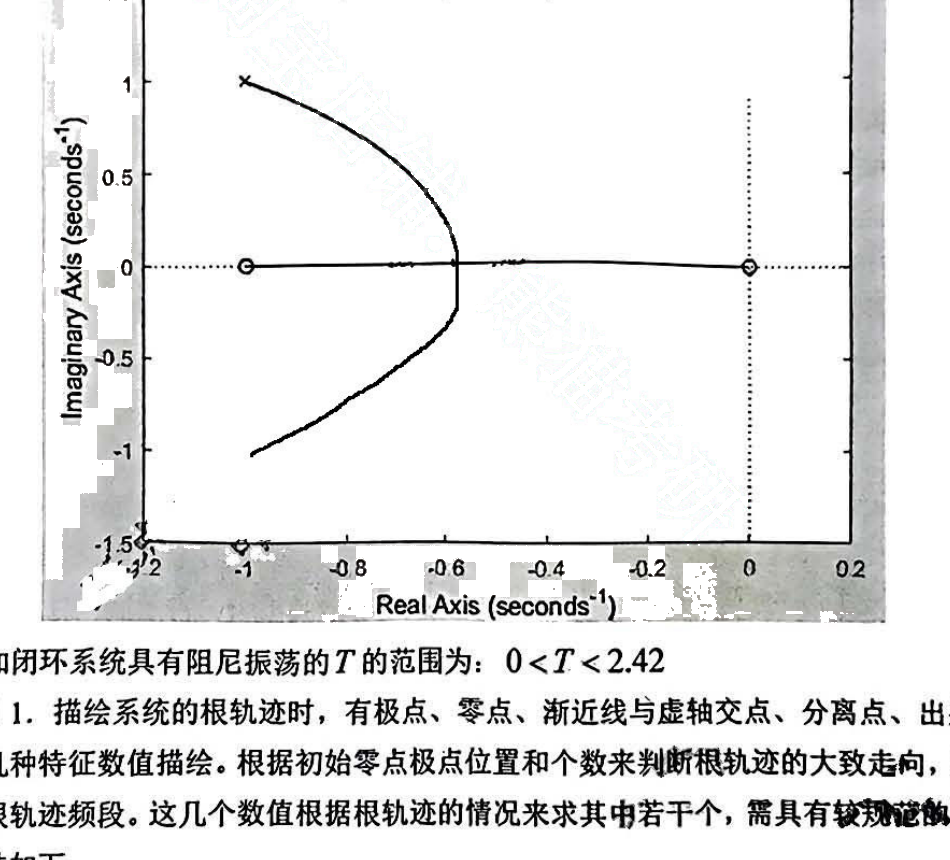
由图可知闭环系统具有阻尼振荡的 T 的范围为:0<T<2.42
【评注】1. 描绘系统的根轨迹时,有极点、零点、渐近线与虚轴交点、分离点、出射角、入射角几种特征数值描绘。根据初始零点极点位置和个数来判断根轨迹的大致走向,以及实轴上的根轨迹频段。这几个数值根据根轨迹的情况来求其中若干个,需具有较规范的做题步骤,列法如下:
①极点 p1=⋯,pn=⋯
零点 z1=⋯,zm=⋯
②实轴上的根轨迹:(,)
③渐近线 ⎩⎨⎧σa=n−mi=1∑nPi−j=1∑mzjθa=n−m(2k+1)π(k=1,2,⋯,n)
④系统的分离点:d[G(s)H(s)]/ds=0
⑤与虚轴的交点:s=jω 代入闭环特征多项式 D(s)
⑥出射角:θp=π+(ϕ1+⋯+ϕm)−(θ1+⋯+θn−1)
入射角:ϕz=π−(ϕ1+⋯+ϕm−1)+(θ1+⋯+θn)
- 系统的欠阻尼状态,具有系统振荡,也即 0<ξ<1 时,那么对应着根轨迹图使是有复数根的部分。类比 96 年真题,无超调量的问法,ξ>1 时的状况,大家应在做题是,注意题目的归类总结。
四、【分析】本题考查使用奈氏判据来判定系统的稳定性。
【解】由系统框图得到系统的开环传递函数为:
G(s)H(s)=s(s−1)(s−2)2(s+3)(s−2)(不可进行零极点对消)P=2
当 ω→0+ 时,G(jω)H(jω)→∞∠−270∘
当 ω→∞ 时,G(jω)H(jω)→0∠−90∘
当 s=jω 时,G(jω)H(jω)=ω4+ω2−8ω2+2jω4+ω2(3ω−ω3)=X(ω)+jY(ω)
令 Y(ω)=0 得 ω=3,此时 X(ω)=−2
渐近线 ω=0X(ω)=−8,Y(ω)=∞
得到奈氏曲线如下所示:
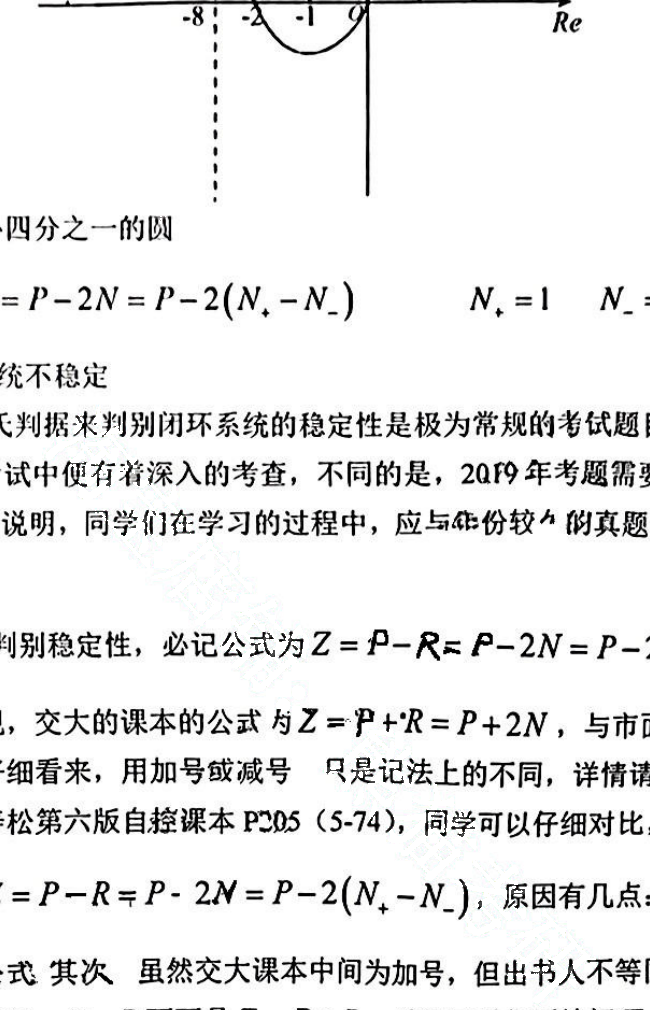
I型系统用补线法补四分之一的圆
可得图示 Z=P−R=P−2N=P−2(N+−N−)N+=1N−=0.5
Z=2−1=1 因此系统不稳定
【评注】1. 利用奈氏判据来判别闭环系统的稳定性是极为常规的考试题目。2019 年上海交通大学研究生入学考试中便有着深入的考查,不同的是,2019 年考题需要进行分类讨论,更加的麻烦。这也便说明,同学们在学习的过程中,应与年份较久的真题结合,不应忽视这种题型。
- 利用奈氏判据来判别稳定性,必记公式为 Z=P−R=P−2N=P−2(N+−N−) 但注意看书的同学会发现,交大的课本的公式为 Z=P+R=P+2N,与市面上现有的自控书籍都背道而驰。但仔细看来,用加号或减号 只是记法上的不同,详情请见交大教材 P140 奈氏判据小节和胡寿松第六版自控课本 P205(5-74),同学可以仔细对比,来进行记忆。但最好使用常规公式 Z=P−R=P−2N=P−2(N+−N−),原因有几点:第一,该公式是大部分书籍的规定公式;其次,虽然交大课本中中间为加号,但出书人不等同与出题人,出题人的答案也使用的是 Z=P−R 而不是 Z=P+R。希望同学们无论记哪个公式,都必须深入理解,重点把握。
五、【分析】本题考查非线性系统的建模和相平面图的绘制。
【解】⎩⎨⎧x¨=0k(x−a)=−mx¨k(x+a)=−mx¨∣x∣<ax>ax<−a⟹⎩⎨⎧x˙=A,当∣x∣<a,其中A为常数dxdx˙=−mx˙k(x−a)奇点为(a,0)当x>adxdx˙=−mx˙k(x+a)奇点为(−a,0)当x<−a
则 x−x˙ 的相平面如下.
初始: x=0x˙=1
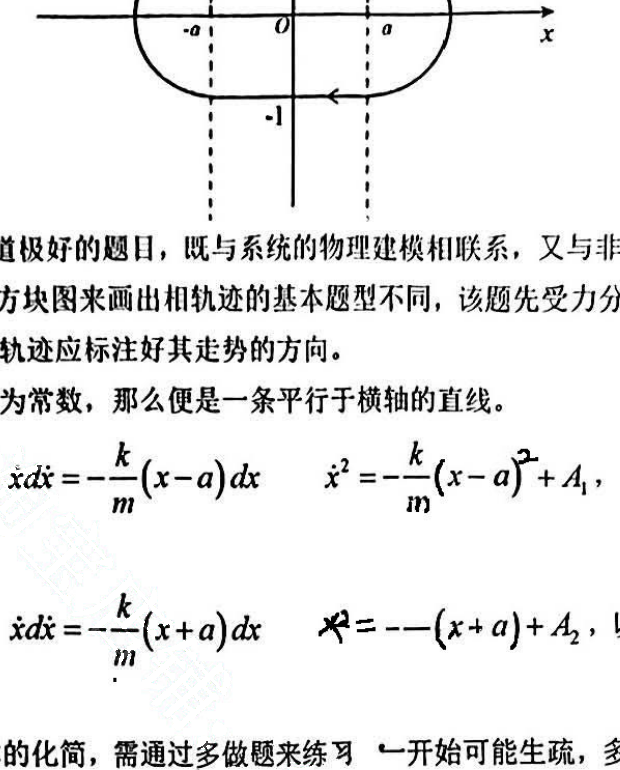
【评注】1. 本题是一道极好的题目,既与系统的物理建模相联系,又与非线性系统的相轨迹相结合,与常规的由方块图来画出相轨迹的基本题型不同,该题先受力分析,之后再得到相轨迹的做图公式,相轨迹应标注好其走势的方向。
- x¨=0 那么 x˙=A 为常数,那么便是一条平行于横轴的直线。
dxdx˙=−mx˙k(x−a)x˙dx˙=−mk(x−a)dxx˙2=−mk(x−a)2+A1,以 (a,0) 为椭圆中心。
dxdx˙=−mx˙k(x+a)x˙dx˙=−mk(x+a)dxx˙2=−mk(x+a)2+A2,以 (−a,0) 为椭圆中心。
学会进行这些最基本的化简,需通过多做题来练习 一开始可能生疏,多做题、多理解,便可以拿下该题。
六、【分析】本题考查将系统框图转化成信号流图,之后用梅逊公式来求传递函数。
【解】将方块图改成信号流图得如下:
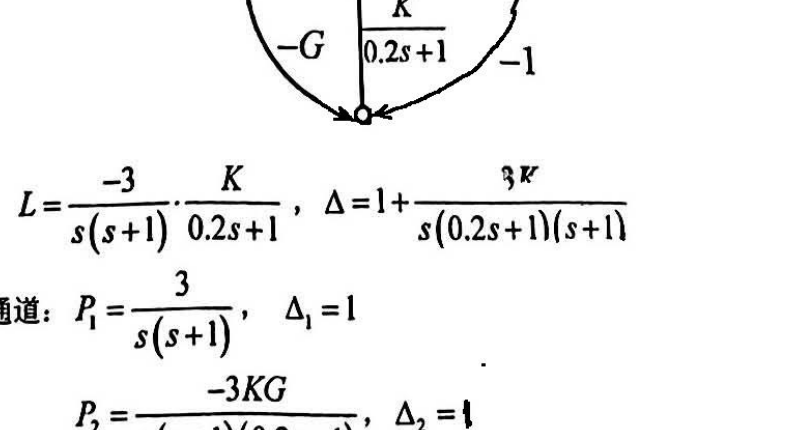
系统的回路:L=s(s+1)−3⋅0.2s+1K,Δ=1+s(0.2s+1)(s+1)3K
系统的前向通道:P1=s(s+1)3,Δ1=1
P2=s(s+1)(0.2s+1)−3KG,Δ2=1
N(s)C(s)=s(0.2s+1)(s+1)+3K3(0.2s+1)−3KG
c(∞)=lims→0sC(s)=lims→0s⋅sN⋅s(0.2s+1)(s+1)+3K3(0.2s+1)−3KG=3K3−3KG=0
因此,只有当 3−3KG=0,也即 KG=1 时,扰动影响为零。
【标注】1. 本题将系统的信号流图画出,做题时一目了然。当然也可以不画信号流图,直接用方块图来做。但信号流图做题更加可以增加正确率,同学们可以斟情选择,但试题不做要求时,则不必在答题纸上绘制信号流图。
-
用梅逊公式来求系统的传递函数,不要漏掉前向通路、回路及不接触回路、结构图等效画法多种多样,但结果唯一。
-
求扰动误差函数时,应将 R(s)=0,之后用梅逊公式 G(s)=Δi=1∑nPiΔi
七、【分析】本题考查将传递函数写成串联和并联的形式,并根据系统的状态图列状态空间表达式。
【解】将传递函数写成串联形式为:
G(s)=(s+1)(s+2)2(s+3)=s+12×s+2s+3=s+12×[1+s+21]
对应的系统状态图如图所示:
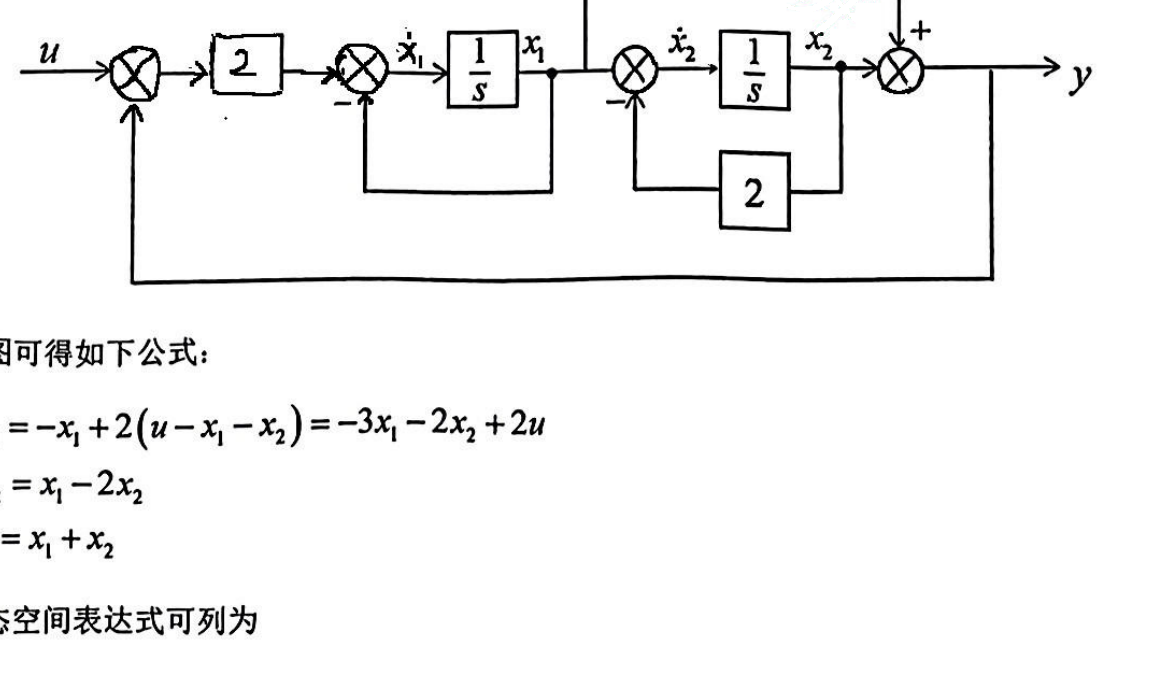
由图可得如下公式:
⎩⎨⎧x˙1=−x1+2(u−x1−x2)=−3x1−2x2+2ux˙2=x1−2x2y=x1+x2
状态空间表达式可列为
⎩⎨⎧x˙=(−31−2−2)x+(20)uy=(11)x
将传递函数写成并联形式 G(s)=(s+1)(s+2)2(s+3)=s+14+s+2−2
状态图如图所示:
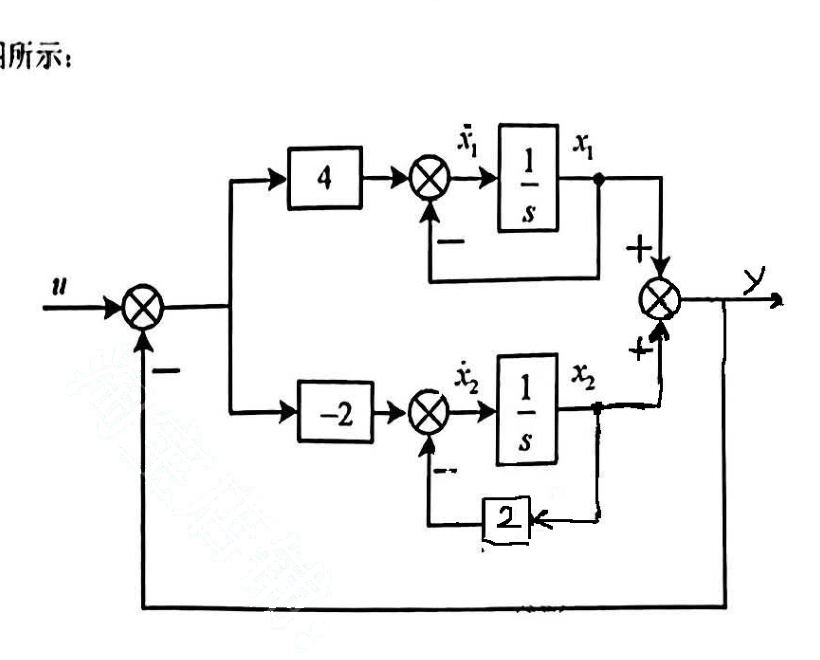
由图可得 如下公式
⎩⎨⎧x˙1=−x1+4(u−x1−x2)=−5x1−4x2+4ux˙2=−2x2−2(u−x1−x2)=2x1−2uy=x1+x2
⎩⎨⎧x˙=(−52−40)x+(4−2)uy=(11)x
【评注】1. 本题考查将传递函数写成串联和并联的形式,串联相乘,并联相加,把握这两个原则,那么便可以掌握该题。
- 写成串联和并联形式后,应学会画出系统的状态图,由状态图进一步列写系统的状态空间表达式,这些题型都极为基础,同学们应好好学习这些方法,以便在考研试题中拿下该种题目。
八、【分析】本题考查完全可控系统的极点配置问题。
【解】判别系统的可控性
rankPc=rank201−41100−5=rank(b,Ab,A2b)=3=n
所以系统完 全可控。
设系统反馈阵 k=(k1,k2,k3) 那么 ∣sI−(A−bk)∣=(s+1)(s+2)2
那么可得 k1=0.8,k2=−0.2,k3=0.4
故而可得状态反馈阵 k=(0.8,−0.2,0.4)


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.