
816 控制理论攻坚
8.7 本章总结:现代控制理论
---
8.7 本章总结:现代控制理论
一、全章知识网络与核心脉络
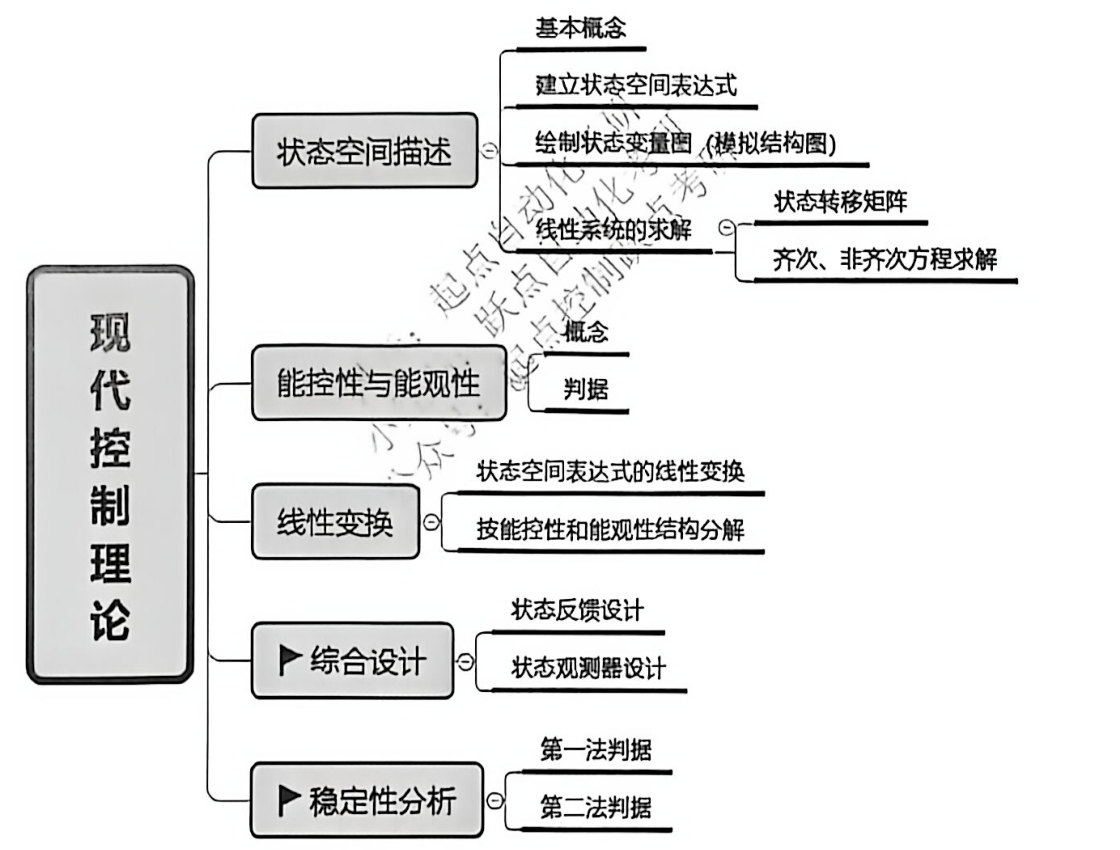
现代控制理论是 816 专业课的核心重点模块,其知识体系高度统一,以状态空间描述为基础,以**运动分析(时域解)和结构特性(能控能观)为支柱,以综合设计(反馈配置与观测器)和稳定性分析(李雅普诺夫方法)**为最终应用。
知识脉络全景图
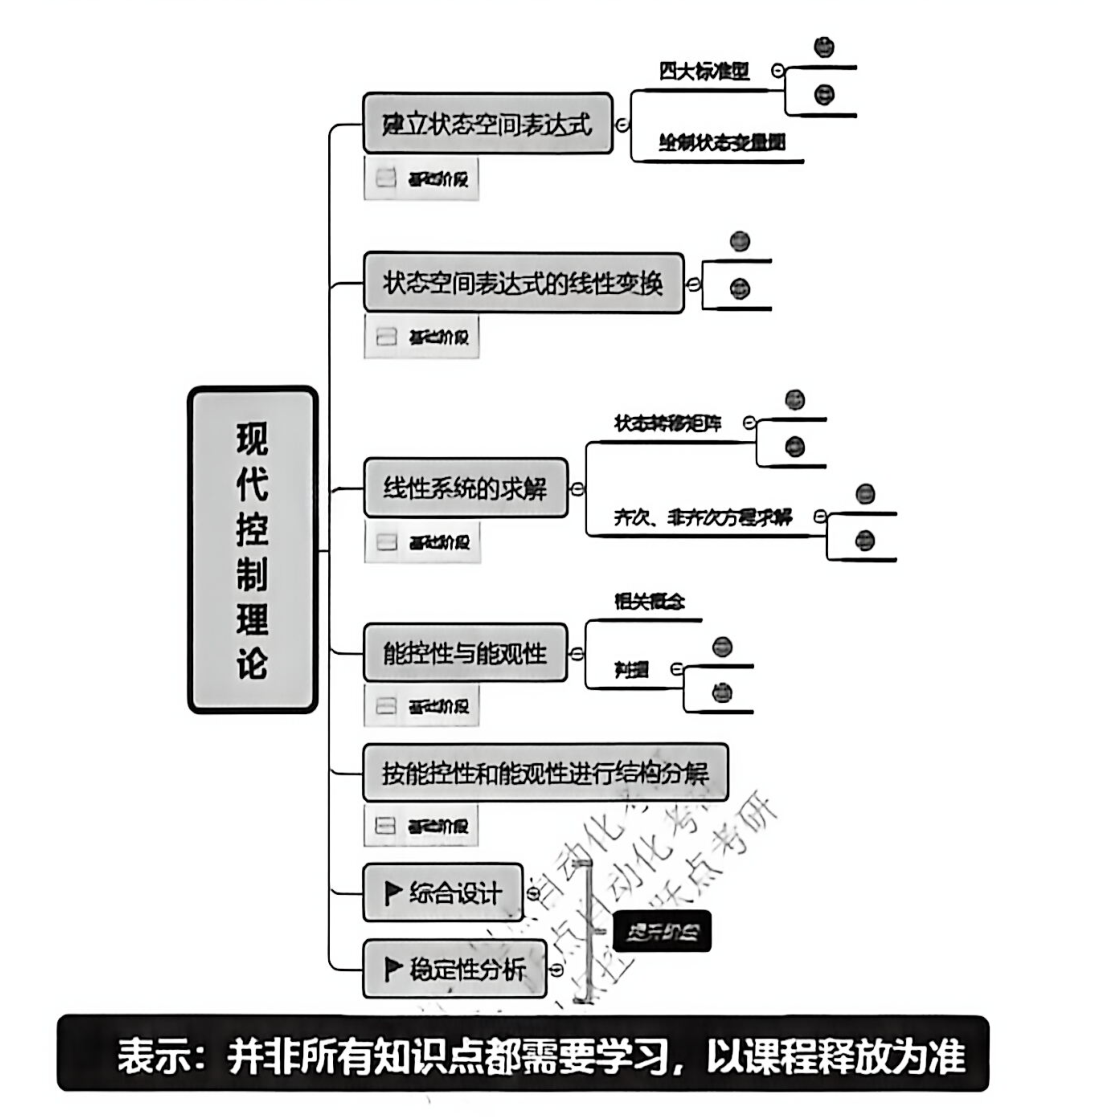
重点内容与复习规划
二、现代控制理论核心知识框架(Mermaid 全景图)
flowchart TD
    A["现代控制理论"] --> B["一、状态空间描述"]
    A --> C["二、线性系统的运动分析"]
    A --> D["三、能控性与能观性"]
    A --> E["四、结构分解与最小实现"]
    A --> F["五、综合设计(反馈与观测器)"]
    A --> G["六、稳定性分析(Lyapunov)"]

    B --> B1["微分方程/传递函数/方框图 ↔ 状态空间"]
    B --> B2["四大标准型:能控/能观/对角/约旦"]
    B --> B3["坐标变换与代数等价性"]

    C --> C1["状态转移矩阵 Φ(t)=e^(At) 的5种求法"]
    C --> C2["齐次解与非齐次解全响应公式"]

    D --> D1["代数判据(Gram矩阵、秩判据)"]
    D --> D2["约旦判据与 PBH 判据"]
    D --> D3["对偶原理与对偶系统"]

    E --> E1["能控性规范分解"]
    E --> E2["能观性规范分解"]
    E --> E3["Kalman 四大子空间分解"]
    E --> E4["传递函数的最小实现"]

    F --> F1["状态反馈与输出反馈"]
    F --> F2["闭环极点配置(Ackermann 公式)"]
    F --> F3["全维状态观测器设计"]
    F --> F4["分离定理(Separation Principle)"]

    G --> G1["李雅普诺夫第一法(间接法/线性化)"]
    G --> G2["李雅普诺夫第二法(直接法/V函数)"]
    G --> G3["线性定常系统矩阵方程 A^T P + P A = -Q"]
三、高频考点与公式速查手册
1. 状态转移矩阵 计算方法速查
| 方法名称 | 计算公式 / 核心步骤 | 适用场景 |
|---|---|---|
| 拉普拉斯逆变换法 | 2~3阶系统通用,最稳妥标准方法 | |
| 对角化/约旦法 | 矩阵 易于求特征值和特征向量时 | |
| Cayley-Hamilton 定理法 | ,解方程 | 特征值简单时求解速度快 |
| 微分方程法 | 求解初值问题 | 特殊稀疏矩阵 |
| 泰勒级数展开法 | 为幂零矩阵()时 |
2. 状态方程的全时域响应公式
3. 能控性与能观性判据速查
| 判据类别 | 能控性条件 | 能观性条件 |
|---|---|---|
| 代数秩判据 | ||
| PBH 秩判据 | ||
| 约旦阵判据(互异特征值) | 的每一行非零 | 的每一列非零 |
| 约旦阵判据(重特征值) | 每个 Jordan 块的最后一行在 中非全零 | 每个 Jordan 块的第一列在 中非全零 |
4. 综合设计核心公式速查
- 状态反馈极点配置(State Feedback):
- 控制律:
- 闭环系统:
- 充分必要条件:系统 完全能控。
- 单输入系统 Ackermann 公式: 其中 为期望特征多项式。
- 全维状态观测器设计(State Observer):
- 观测器方程:
- 误差方程:()
- 充分必要条件:系统 完全能观。
- 单输出系统 Ackermann 公式:
- 分离定理(Separation Principle):
基于观测器的状态反馈闭环系统极点独立等于状态反馈极点与观测器极点的并集,两者设计可完全解耦进行。
5. 李雅普诺夫稳定性矩阵方程
对于线性定常系统 ,渐近稳定的充要条件是:对于任意给定的对称正定矩阵 ,存在唯一的对称正定矩阵 ,满足:
(常用取法:令 或对角阵)。
四、816专业课核心题型解题策略矩阵
💡 【技巧与方法】 816 现控常见题型与满分套路
- 建模与互换题:
- 传递函数 四大标准型:注意负号位置和多项式降幂排列;
- 模拟结构图 状态方程:每个积分器输出设为一个状态变量,列写积分器输入即为状态导数。
- 时域响应与矩阵指数:
- 优先采用 拉氏逆变换法;若 特征值清晰,用待定系数法验算。
- 含参数的能控能观性讨论:
- 计算 或 ,令其等于零解出临界参数,并分情况代入矩阵讨论秩。
- 结构分解大题:
- 严格按规范构造 (选列补列)或 (选行补行),写出分块矩阵,并提取子系统。
- 综合设计大题:
- 设待定矩阵 ,计算 ,与期望特征多项式 对比同次幂系数求出 。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.