8.5.3 线性连续定常系统的能观性
一、核心考点与理论精要
1. 能观性的定义与物理本质
💡 【定义与概念】 状态能观性(Observability / 可观性)
考虑线性连续定常系统:
{x˙(t)=Ax(t)+Bu(t)y(t)=Cx(t)+Du(t)
其中 x(t)∈Rn 为状态向量,u(t)∈Rp 为控制输入向量,y(t)∈Rq 为测量输出向量,A,B,C,D 为相应维数的实常数矩阵(考研常规情形中 D=0)。
定义: 若对任意给定的容许输入 u(t),在有限观测时间区间 [t0,tf](tf>t0)内,能够根据测量得到的输出响应 y(t) 及已知输入 u(t),唯一地确定系统在初始时刻的状态向量 x(t0),则称该初始状态 x(t0) 是能观的(可观的)。
若系统的每一个初始状态都是能观的,则称此系统是状态完全能观的(简称系统是能观的)。
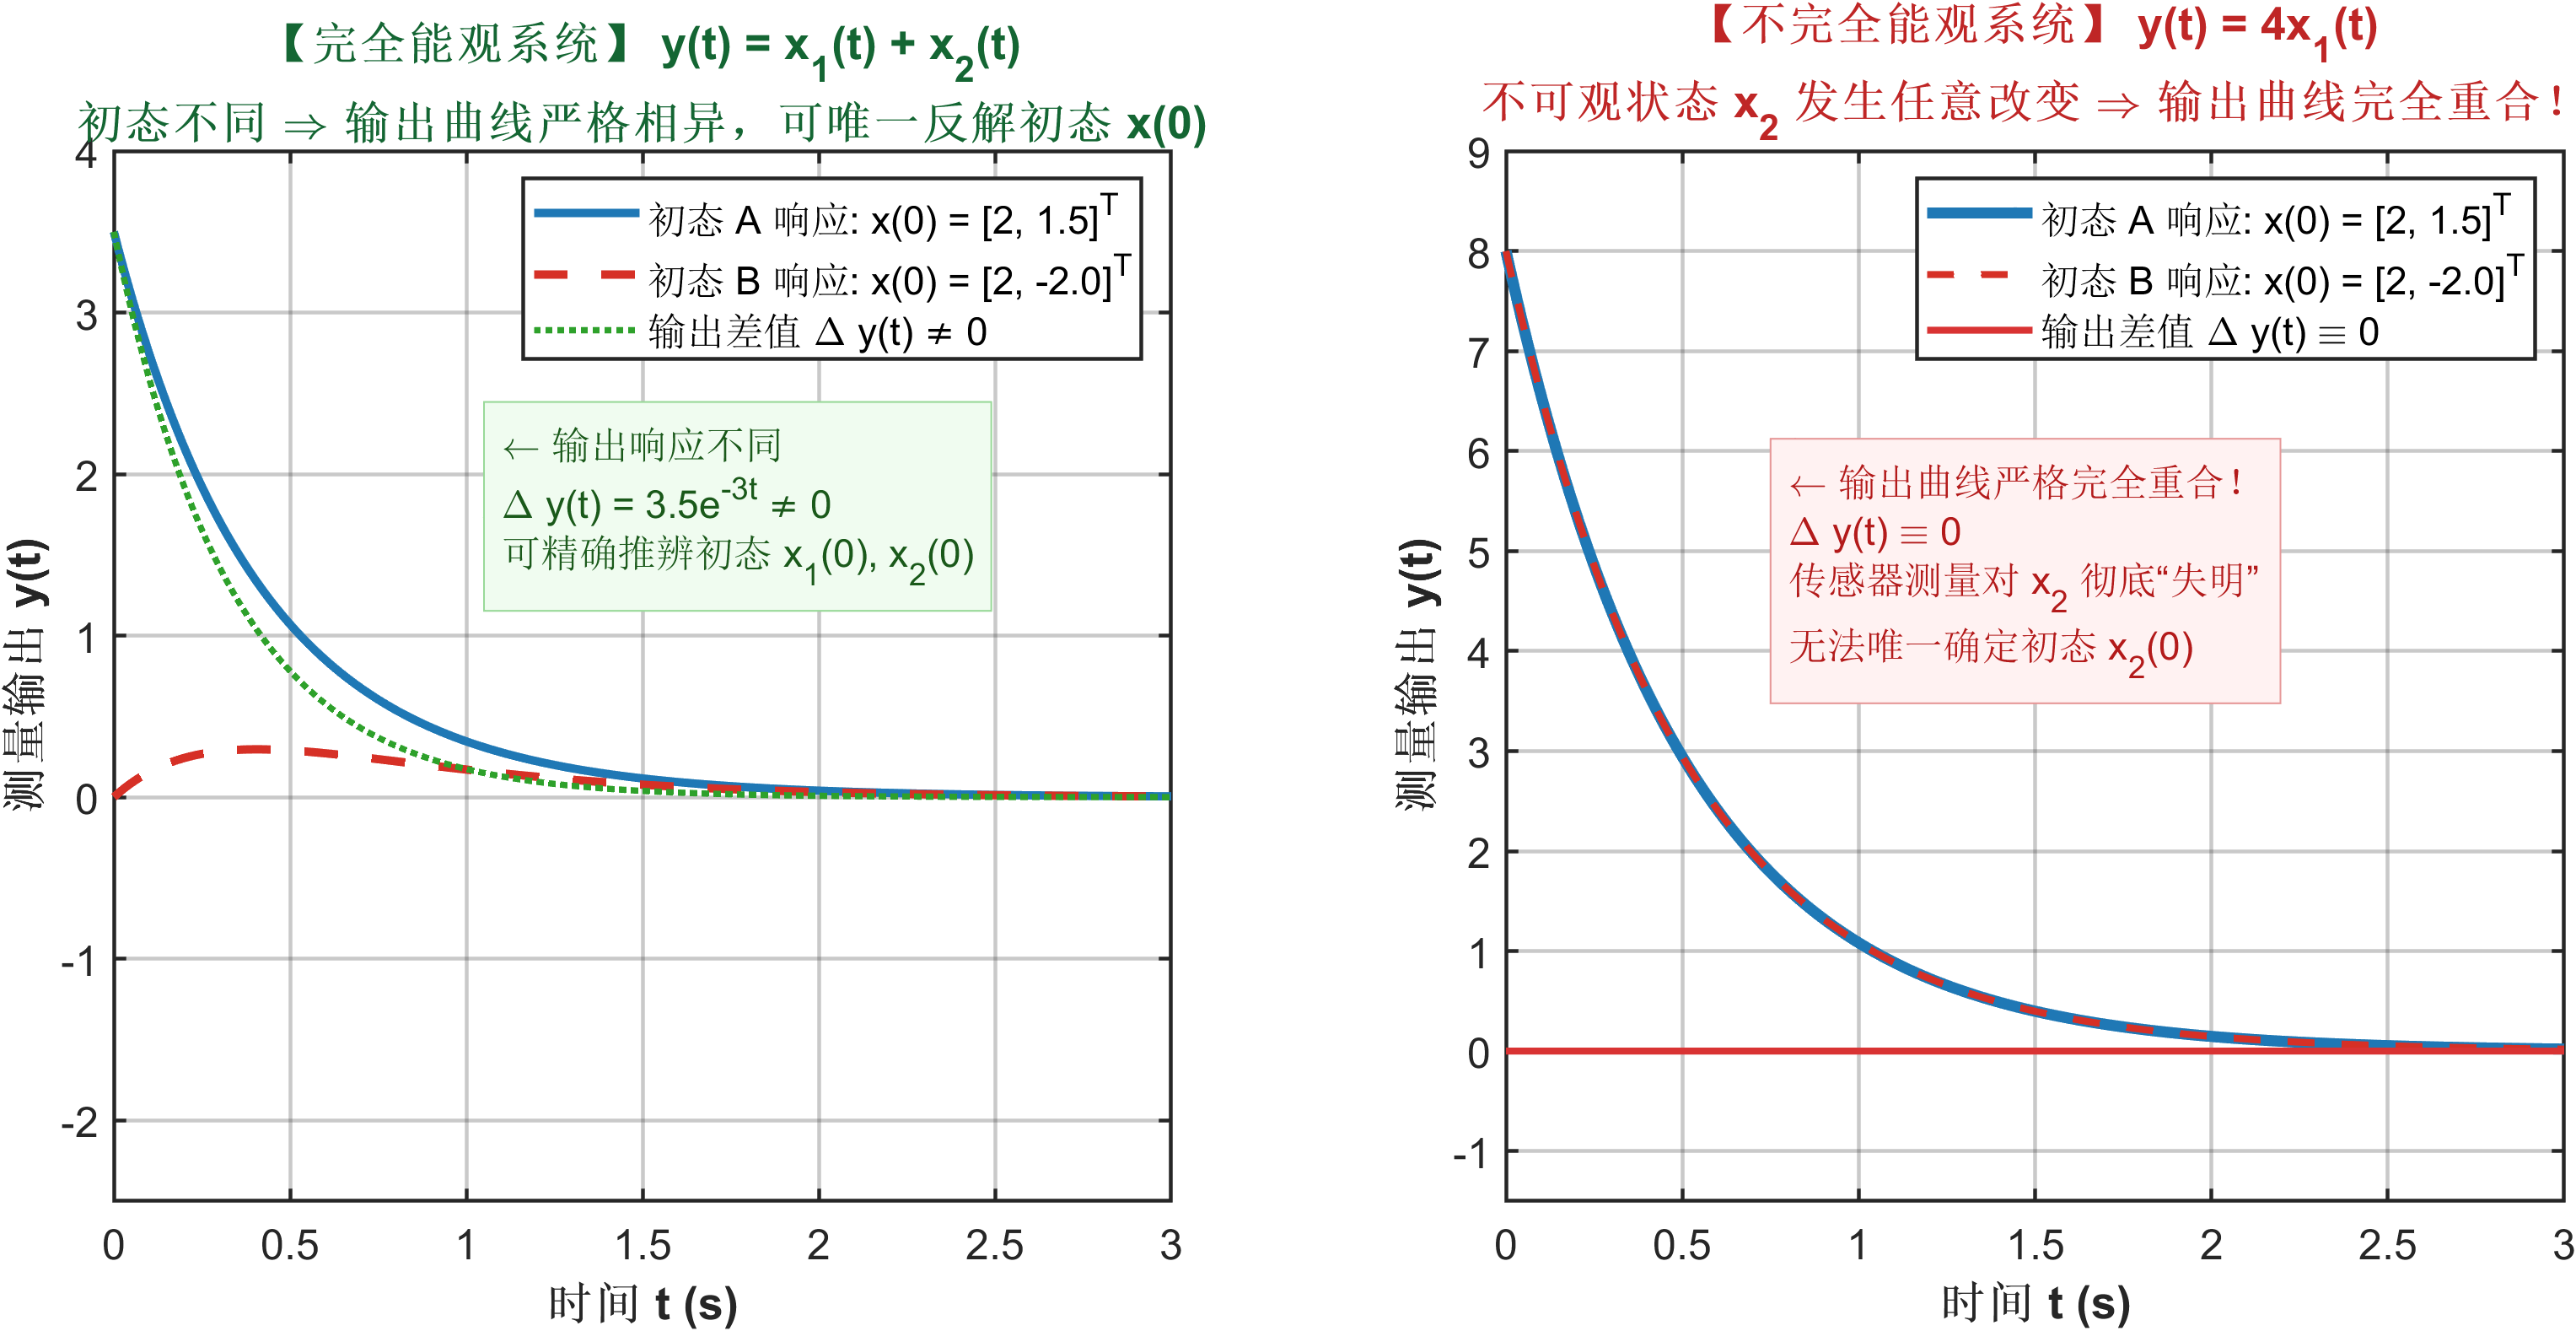
💡 【技巧与方法】 能观性的物理本质与三大核心定理
- 物理本质(传感器可测性与状态重构):
- 能观性表征了能否通过外部传感器测量到的输出量 y(t) 完整推辨/逆解系统内部所有状态变量 xi(t)。
- 若某个内部状态发生剧烈改变,但该变化在输出端产生不了任何波动与感应(如上图右侧仿真所示),则外部观测者对该状态彻底“失明”,系统必然不能观。
- 零输入等价性(与输入 u 和矩阵 B 彻底无关):
- 根据线性系统微分方程的完全响应公式:
y(t)=零输入自由响应 yzi(t)CeA(t−t0)x(t0)+零状态强迫响应 yzs(t)∫t0tCeA(t−τ)Bu(τ)dτ+Du(t)
- 由于控制输入 u(t) 是完全已知的确知信号,其引起的零状态响应项可以通过计算直接从实测输出 y(t) 中减去消除!
- 因此,初态 x(t0) 能否被唯一反解,仅取决于自由响应 yzi(t)=CeA(t−t0)x(t0),与输入控制量 u(t)、控制矩阵 B 以及直接传递矩阵 D 彻底无关!
- 结论:系统的状态能观性仅由矩阵对 (A,C) 唯一决定。
- 观测时间区间 [t0,tf] 的任意性:
- 只要系统在某一时间区间 [t0,tf] 内能观,则在任意给定的有限时间区间(无论观测时间跨度多短,只要 tf>t0)内均完全能观。时间长短只影响观测数据的信噪比与数值调节灵敏度,不影响代数能观性本质。
2. 状态能控性与能观性对偶对比表
为了帮助大家建立系统化的空间对偶直觉,牢记二者在形式与计算上的对称美感:
| 核心维度 | 状态能控性(Controllability) | 状态能观性(Observability) |
|---|
| 决定矩阵对 | 状态矩阵与输入矩阵 (A,B) | 状态矩阵与输出矩阵 (A,C) |
| 物理驱动方向 | 外部输入 u(t)→ 内部状态 x(t)(外部驱动内部) | 内部状态 x(t)→ 外部输出 y(t)(内部反映至外部) |
| 几何与代数目标 | 从任意初态转移到目标状态(或原点) | 从外部实测输出唯一反解出初始状态 x(0) |
| Kalman 代数矩阵 | M=[BAB⋯An−1B]∈Rn×np | Qo=CCA⋮CAn−1∈Rnq×n |
| 矩阵拼接方式 | 横向水平拼接(列数扩张,检验满行秩 rank=n) | 纵向垂直堆叠(行数扩张,检验满列秩 rank=n) |
| 单输入/单输出 | p=1 方阵:det(M)=0 | q=1 方阵:det(Qo)=0 |
| PBH 特征值判据 | rank[λiI−AB]=n(满行秩) | rank[CλiI−A]=n(满列秩) |
| 约旦型模态法则 | 看末行(各约旦块最后一行非全零且线性无关) | 看首列(各约旦块开头第一列非全零且线性无关) |
| 重根单端死穴 | 单输入系统对重根对角阵必然不能控 | 单输出系统对重根对角阵必然不能观 |
3. 状态能观性三大判据体系(考研核心)
判据一:Kalman 秩判据(代数判据)
💡 【THEOREM】 Kalman 能观性秩判据
线性定常系统 (A,C) 状态完全能观的充要条件是其能观性判别矩阵 Qo(亦有讲义记为 N)满足满列秩条件(列秩等于系统状态维数 n):
rank(Qo)=rank(N)=rankCCACA2⋮CAn−1=n
其中:
- 系统状态阶数为 n,测量输出维数为 q;
- 能观性判别矩阵 Qo∈Rnq×n 为垂直纵向拼接矩阵;
- 对于单输出系统(q=1,C=c 为 1×n 行向量),Qo=ccAcA2⋮cAn−1∈Rn×n 为方阵,满秩条件等价为行列式非零:
det(Qo)=0
💡 【PITFALL】 考场警示:Cayley-Hamilton 截断定理
根据 Cayley-Hamilton 定理,An 及更高次幂均可由基矩阵 I,A,A2,⋯,An−1 线性表出。
因此,能观性矩阵 Qo 只需精确计算到 CAn−1 即可停止,无需继续计算更高阶次。若阶数计算不足则无法准确判别,计算过多则不增加矩阵的秩。
判据二:PBH 特征值秩判据(Popov-Belevitch-Hautus 判据)
💡 【THEOREM】 PBH 能观性秩判据
线性定常系统 (A,C) 状态完全能观的充要条件是:对于复数域上的所有复数 s∈C(在考研实操中仅需代入系统矩阵 A 的所有互异特征值 λi,i=1,2,⋯,m),均有:
rank[CsI−A]=n⟺rank[CλiI−A]=n,∀i=1,2,⋯,m
即矩阵 [CλiI−A] 必须为满列秩(列秩等于 n)。
💡 【技巧与方法】 不可观模态(Unobservable Mode)定义
若存在某个特征值 λk 使得 rank[CλkI−A]<n,则称 λk 为系统的不可观模态。
PBH 判据最大的优势在于:对于高阶系统或已给出特征值的系统,免去了多次矩阵乘法 CAn−1 的庞大计算量,直接通过初等列/行变换即可快速判定系统是否存在盲区模态。
判据三:特殊矩阵直接判据(对角型与约旦型模态判据 / Gilbert 判据)
当系统状态矩阵 A 已经化为对角型(Λ)或约旦标准型(J)时,无需构造繁琐的能观性矩阵 Qo 或进行特征值检验,可直接通过输出矩阵 C(或输出行向量 c)的各列元素分布特征进行快速秒杀。
(一)A 阵为对角矩阵时的能观性判断
考虑对角标准型系统状态空间表达式:
{x˙=Λx+Buy=Cx
其中状态矩阵为对角阵,输出矩阵按列分块:
Λ=λ10λ2⋱0λn,C=[c1c2⋯cn](cj∈Rq×1)
💡 【THEOREM】 对角矩阵能观性充要条件
- 互异特征值准则:
若矩阵 Λ 的所有特征值 λ1,λ2,⋯,λn 互不相等,则系统完全能观 ⟺ 输出矩阵 C 的每一列都至少包含一个非零元素(即 C 的各列元素均不能全为 0,cj=0,∀j)。
- 重特征值准则(多重根法则):
若存在重特征值(设特征值 λk 的重数为 r>1),则系统完全能观 ⟺ 输出矩阵 C 中对应于该重特征值的所有列向量组必须线性无关。
💡 【高频易错】 考场第一高频死穴:单输出系统对角重根必不可观!
若系统为单输出(q=1),C=c=[c1c2⋯cn] 为一维行向量。
若系统具有重特征值(例如 λ1=λ2=λ),则对应于重根的两列在 c 中仅为两个一维标量数值 c1,c2。一维标量之间必然线性相关!
此时哪怕 c1=0,c2=0 全部非零,对应列也绝不可能线性无关!
【黄金定论】:单输出系统对于具有重特征值的对角矩阵,必然不完全能观!若要完全能观,输出传感器通道数必须不小于重特征值的最大重数(q≥r)。
(二)A 阵为约旦矩阵时的能观性判断
考虑约旦标准型系统状态方程:
{x˙=Jx+Buy=Cx
其状态矩阵 J 与输出矩阵 C 的分块结构如下:
J=λ101λ100⋱⋱01λ1λm001λm0⋱⋱01λmλm+1000⋱0λn
C=[c1c2⋯ckck+1⋯clcl+1⋯cn]
💡 【THEOREM】 约旦矩阵能观性三大充要准则(讲义黄金法则)
- 互异特征值准则:
对于对应于互异特征值的约旦块,输出矩阵 C 中与每个约旦块开头第一列(首列)相对应的一列元素没有全为 0 的(首列向量非零)。
- 同特征值单块准则:
C 中对应于相同特征值的约旦块部分,它与每个约旦块开头第一列相对应的一列元素没有全为 0 的。
- 同特征值多块线性无关准则(重根多约旦块核心):
若相同特征值对应于多个不同的约旦块,则输出矩阵 C 中与各个约旦块开头第一列元素所形成的列向量组必须线性无关。
💡 【技巧与方法】 核心解题口诀与约旦链物理传导机理
“能控看末行,能观才看首列;同根多块验无关,单出同根必完蛋!”
深度物理剖析:为什么能观性只看约旦块的“开头第一列”?
考虑一个 k 阶约旦块系统的状态微分方程组:
⎩⎨⎧x˙1=λx1+x2x˙2=λx2+x3⋮x˙k−1=λxk−1+xkx˙k=λxk
从方程组可清晰看出:
- 状态变量之间通过上副对角线的“1”构成了由后向前的单向导通内生激励链:xk→xk−1→⋯→x2→x1!
- 后端状态 x2,x3,…,xk 的所有动态演化,都会依次向级联的前级传递,并最终全额汇聚反应在首端状态 x1 的导数与状态轨迹中!
- 因此,只要外部传感器测到了首端状态 x1(即对应第一列非零,c1=0),后级所有状态的信息就已经通过内部链式传导演化包含在 x1 及测量输出中,从而使得整个约旦块的所有状态均可观!
- 反之,如果首端列为零(c1=0),即使后级有输出,前级状态 x1 也无法通过信号后传被观测到(单向传导不可逆),导致前级状态不可观!
4. 能观性的直观机理与模拟结构图对比
为了将上述代数结论转化为一目了然的工程直觉,我们对比分析二阶系统的模拟结构图:
(1)能观状态的结构模型
考虑二阶对角解耦系统:
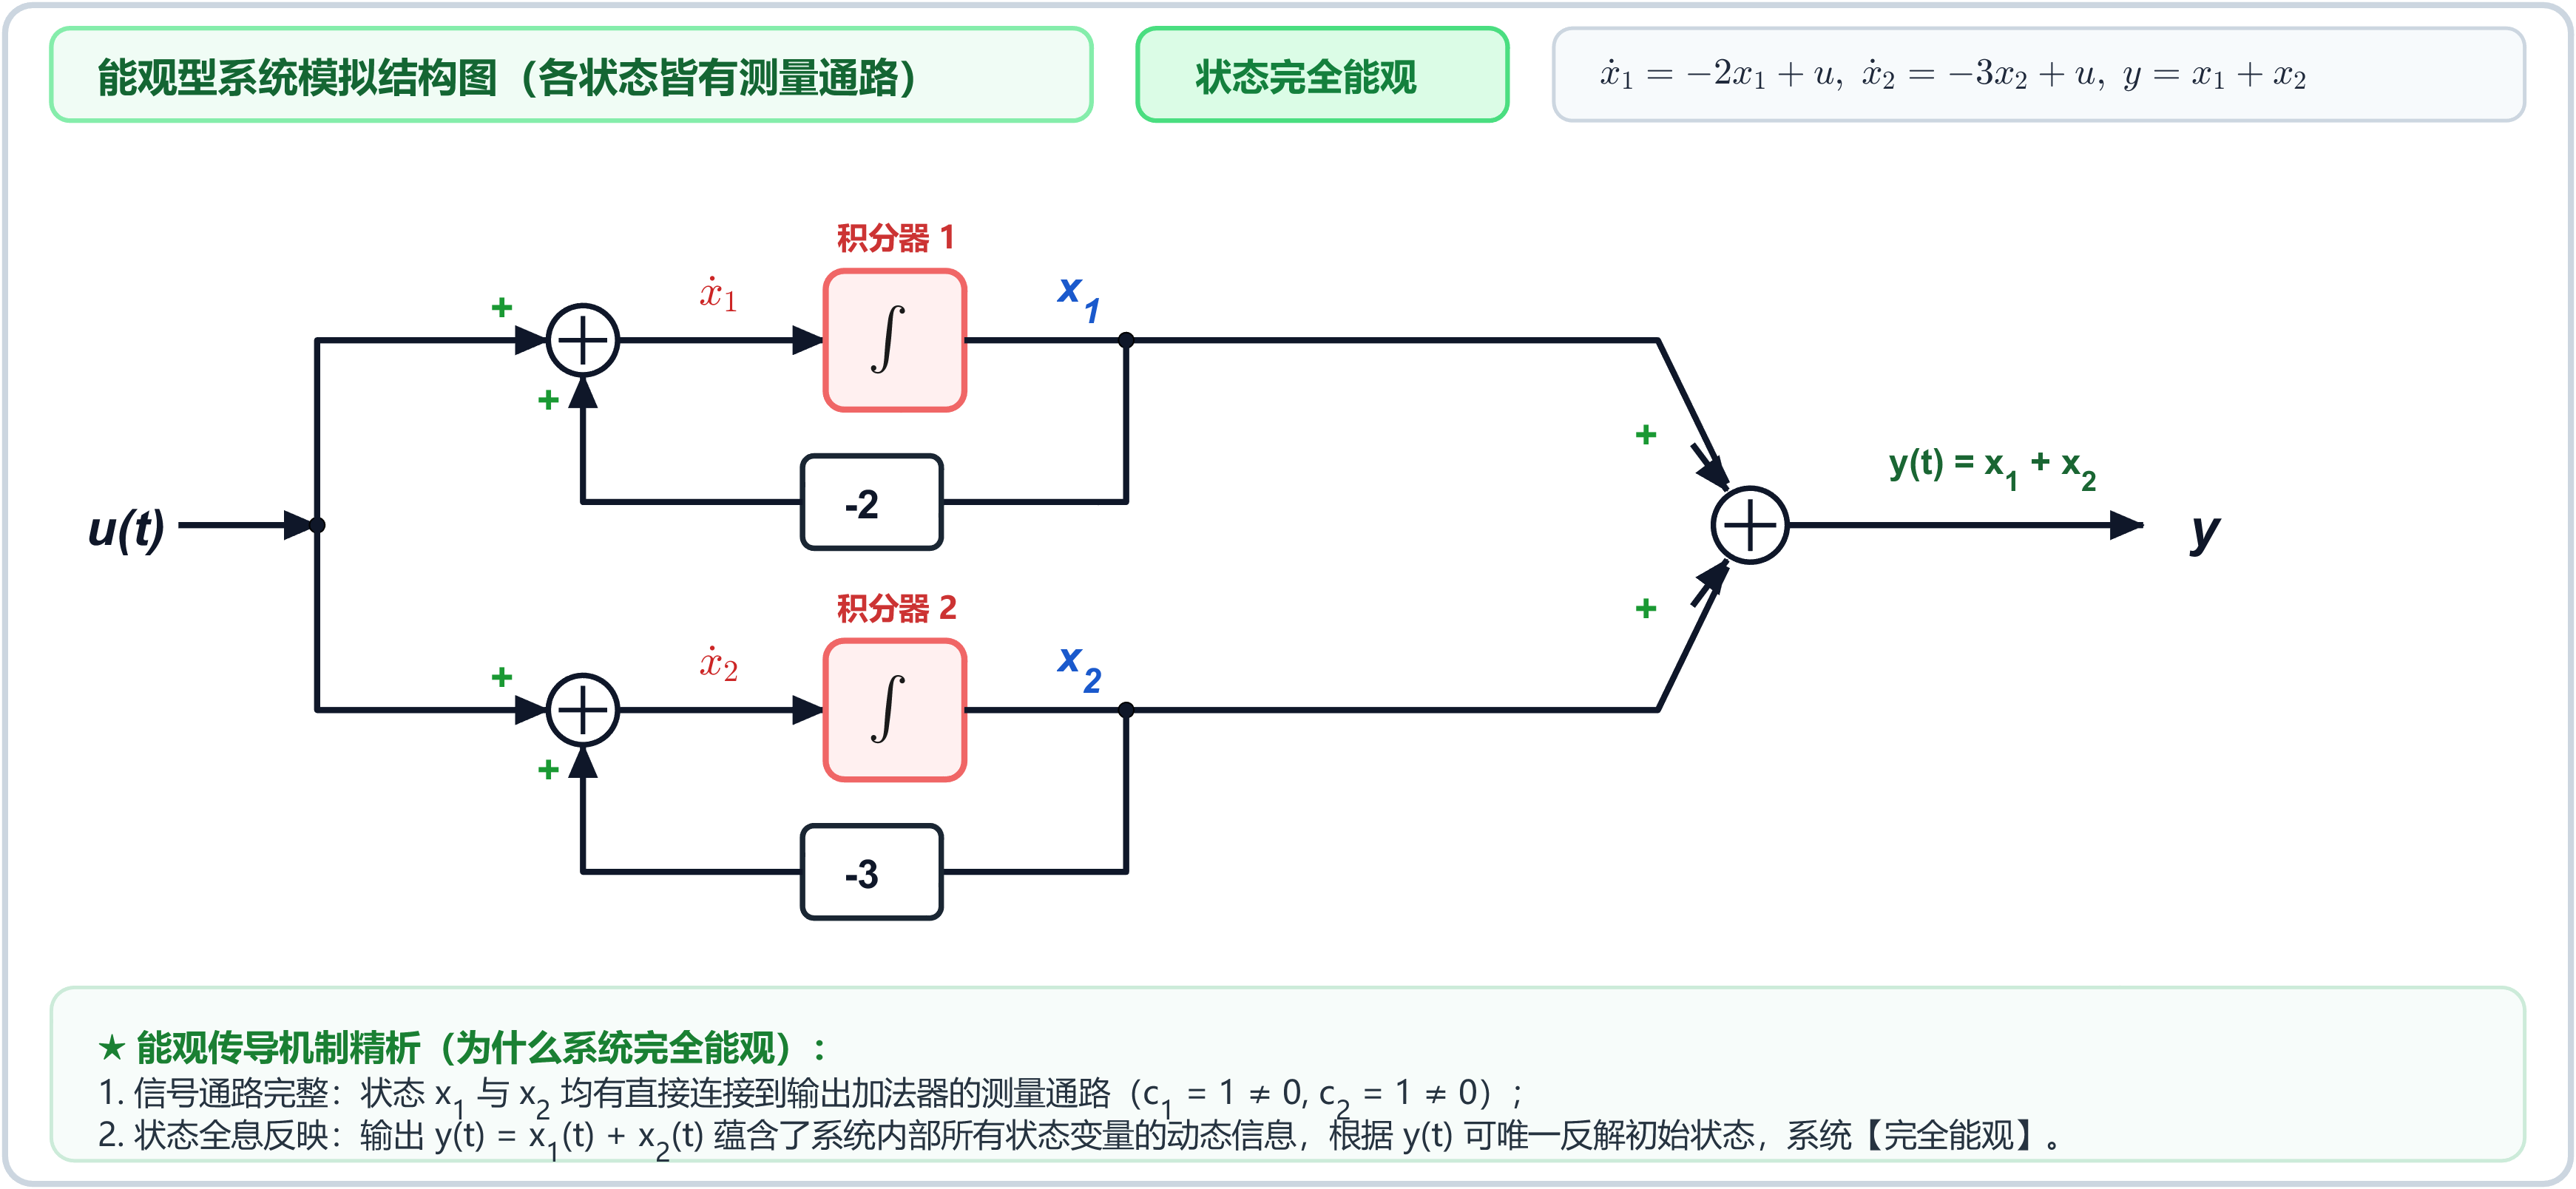
x˙1=−2x1+u,x˙2=−3x2+u,y=x1+x2
💡 【技巧与方法】 信号通路完整性
从结构图可直观看到:状态变量 x1 和 x2 均拥有直接通向输出加法器的独立信号路径(c1=1=0,c2=1=0)。因此,输出测量量 y(t)=x1(t)+x2(t) 完整囊括了系统内部所有维度的运动特征,系统状态完全能观。
(2)不能观状态的结构模型
若外部输出测量仅接入状态 x1(输出矩阵 c=[40]):
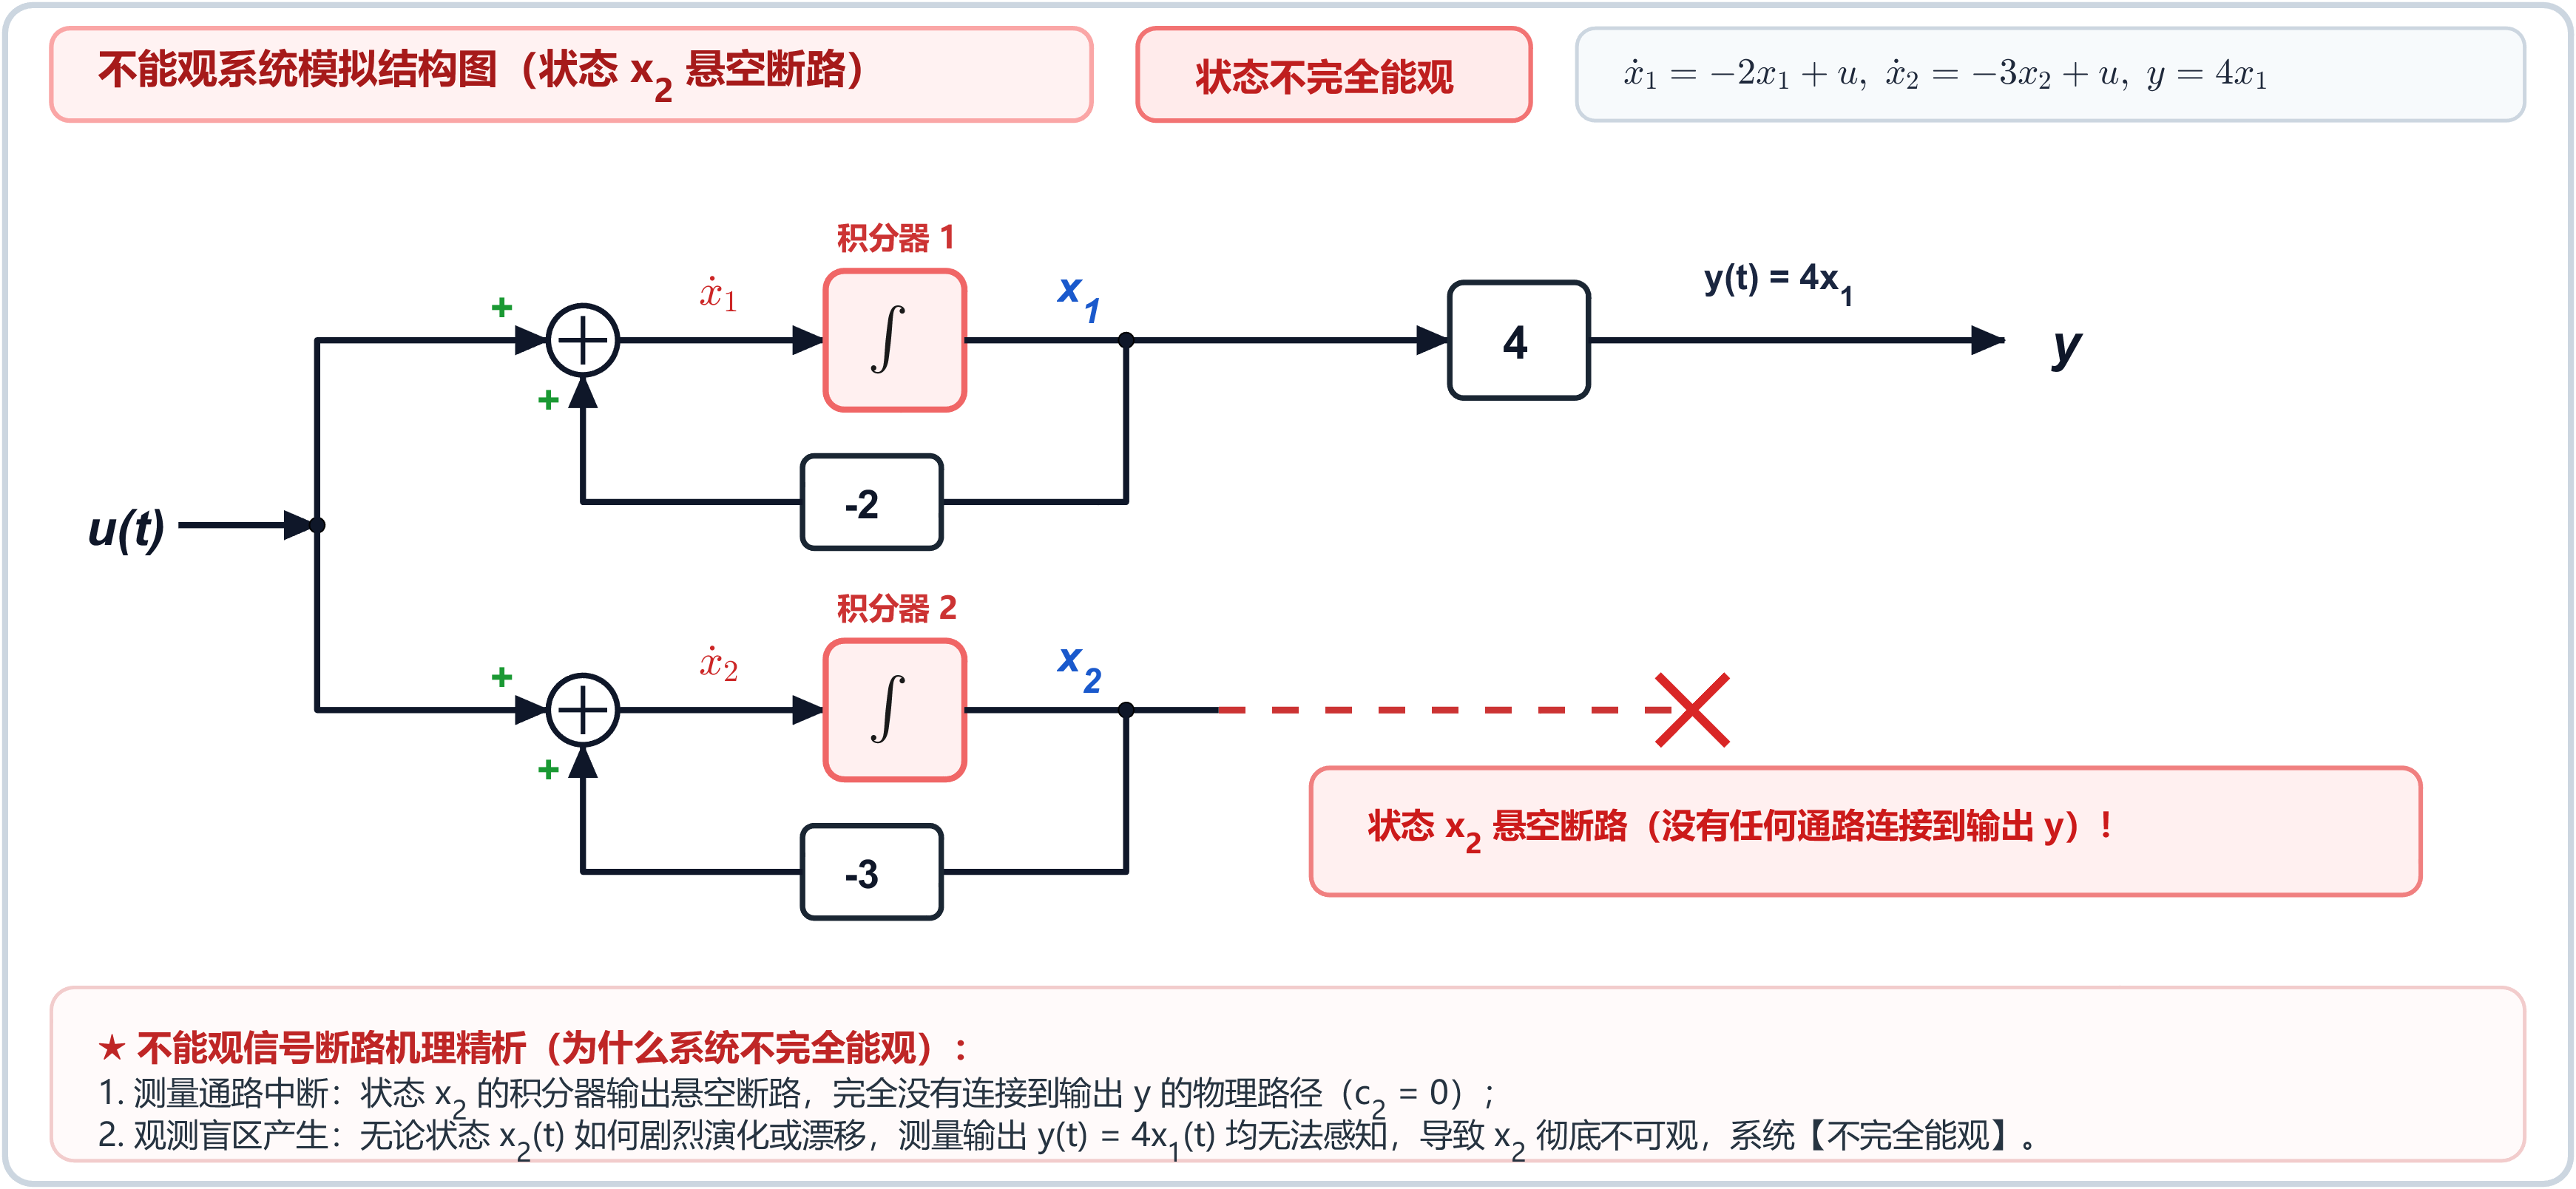
x˙1=−2x1+u,x˙2=−3x2+u,y=4x1
💡 【PITFALL】 信号悬空断路导致“测量盲区”
从模拟结构图中清晰可见:状态 x2 的积分器输出端完全悬空断路,没有任何物理线路与输出端 y 相连(c2=0)!
此时无论 x2(t) 处于何种初始状态、发生多么剧烈的振荡或偏离,实测输出 y(t)=4x1(t) 均对其一无所知。传感器产生观测盲区,状态 x2 无法被外部反解,系统不完全能观。
二、标准解题模型与计算步骤
graph TD
    Start["给定线性定常系统 (A, C)"] --> Step1{"第一步:观察状态矩阵 A 的结构"}
    Step1 -- "A 为能观标准型" --> Ans1["直接秒杀:系统天然完全能观"]
    Step1 -- "A 为对角阵或约旦型" --> Step2["第二步:应用 Gilbert 模态判据"]
    Step2 -- "互异对角根" --> Cond1{"检查 C 各列"}
    Cond1 -- "各列均非零" --> Ans2["完全能观"]
    Cond1 -- "存在全零列" --> Ans3["不完全能观"]
    Step2 -- "约旦块/重根" --> Cond2{"提取各约旦块首列"}
    Cond2 -- "首列均非零且同根多块线性无关" --> Ans2
    Cond2 -- "首列全零 或 同根多块线性相关" --> Ans3
    Step1 -- "A 为一般非对称矩阵" --> Step3{"第三步:选择代数判据"}
    Step3 -- "阶数 n ≤ 3" --> Step4["构造 Kalman 能观性矩阵 Qo = [C; CA; ...; CA^(n-1)]"]
    Step4 -- "单输出 q=1" --> DetCalc["计算行列式 det(Qo)"]
    DetCalc -- "det(Qo) ≠ 0" --> Ans2
    DetCalc -- "det(Qo) = 0" --> Ans3
    Step4 -- "多输出 q > 1" --> RankCalc["初等行变换求 rank(Qo)"]
    RankCalc -- "rank = n" --> Ans2
    RankCalc -- "rank < n" --> Ans3
    Step3 -- "高阶系统或特征值已知" --> Step5["应用 PBH 判据:验证 rank[C; λi I - A] == n"]
三、经典例题与真题精析
例题 1:二阶单输出对角型系统能观性判别(基础真题)
💡 【PROBLEM】
考察如下系统,试判别其状态能观性:
A=[−200−1],b=[31],c=[10]
💡 【SOLUTION】 规范解答
解:
方法一:模态判据(秒杀法)
- 状态矩阵 A=diag(−2,−1) 为互异特征值对角矩阵,特征值为 λ1=−2,λ2=−1。
- 输出矩阵 c=[10] 为一维行向量。
- 提取对应各特征值的列元素:
- 对应 λ1=−2 的第 1 列元素为 c1=1=0;
- 对应 λ2=−1 的第 2 列元素为 c2=0!
- 根据对角矩阵模态判据,第 2 列元素全为 0,对应模态 λ2=−1 不可观。
结论: 系统不完全能观(状态 x2 不可观)。
方法二:Kalman 秩判据(标准步骤)
- 系统阶数 n=2。计算矩阵乘积 cA:
cA=[10][−200−1]=[−20]
- 构造能观性判别矩阵 Qo:
Qo=[ccA]=[1−200]
- 计算方阵 Qo 的行列式:
det(Qo)=1×0−0×(−2)=0
- 故能观性矩阵秩为:
rank(Qo)=1<n=2
结论: 系统不完全能观。
例题 2:二阶多输出系统能观性判别(初等变换求秩)
💡 【PROBLEM】
试判别下列双输出系统的状态能观性:
A=[11−11],B=[21−10],C=[1−101]
💡 【SOLUTION】 规范解答
解:
- 系统参数分析:
系统状态维数 n=2,输出维数 q=2。
- 计算 CA:
CA=[1−101][11−11]=[1×1+0×1(−1)×1+1×11×(−1)+0×1(−1)×(−1)+1×1]=[10−12]
- 构造纵向拼接能观性矩阵 Qo∈R4×2:
Qo=[CCA]=1−11001−12
- 求矩阵的列秩:
直接选取 Qo 的前两行(即输出矩阵 C 本身)构成的 2×2 子矩阵:
det(C)=det[1−101]=1×1−0×(−1)=1=0
该子矩阵满秩非奇异,说明 Qo 存在 2 阶非零子式,从而:
rank(Qo)=2=n
结论: 该系统状态完全能观。
例题 3:对角型系统模态秒杀与高频重根死穴反例对比
💡 【PROBLEM】
试判断下列三个系统的状态能观性,并分析其机理:
(1) 系统 ①:x˙=8000−10002x,y=[100203]x
(2) 系统 ②:x˙(t)=−7−5−1x(t),y(t)=[045]x(t)
(3) 系统 ③(讲义高频死穴反例):x˙=[−400−4]x+[12]u,y=[1−5]x
💡 【SOLUTION】 规范解答
解:
- 系统 ① 判别:
- 状态矩阵 A=diag(8,−1,2) 为三阶互异特征值对角矩阵;
- 输出矩阵 C=[100203],按列检查:
- 第 1 列 c1=[10]=0;
- 第 2 列 c2=[02]=0;
- 第 3 列 c3=[03]=0;
- 各列均至少含有一个非零元素,满足互异对角阵模态条件。
- 结论:系统 ① 状态完全能观。
- 系统 ② 判别:
- 状态矩阵 A=diag(−7,−5,−1) 为三阶互异特征值对角矩阵;
- 输出矩阵 c=[045] 为单输出行向量:
- 对应特征值 λ1=−7 的第 1 列元素为 0(c1=0);
- 违反“各列非零”准则,对应模态 −7 无法通过输出测量反解。
- 结论:系统 ② 不完全能观(状态 x1 不可观)。
- 系统 ③ 深度反例剖析(考场死穴):
- 错误直觉误区:部分考生误认为“输出向量 c=[1−5] 的两个元素都不为 0,所以系统完全能观”。这是极其严重的错误!
- 严谨正解分析:
- 状态矩阵 A=[−400−4]=−4I2 具有二重重特征值 λ1,2=−4;
- 根据重特征值对角阵模态判据:C 中对应于重特征值的所有列向量必须线性无关;
- 但由于系统为单输出(q=1),C 中对应的两个列向量为一维标量数值 c1=[1] 和 c2=[−5];
- 标量之间显然线性相关(c2=−5c1),无法张成二维观测空间!
- 用 Kalman 判据严格验算核对:
cA=[1−5][−400−4]=[−420]=−4c
Qo=[ccA]=[1−4−520]⟹det(Qo)=1×20−(−5)×(−4)=20−20=0
rank(Qo)=1<n=2
- 结论:系统 ③ 不完全能观。
例题 4:八阶多约旦块系统模态判据(讲义压轴经典真题)
💡 【PROBLEM】
试判别如下八阶多约旦块复杂线性定常系统的状态能观性:
x˙=−1001−1⋱⋱1−12012205x,y=200000010003123040001070x
💡 【SOLUTION】 规范解答
解:
第一步:系统约旦结构拓扑剖析
系统状态阶数 n=8,输出通道数 q=3。系统状态矩阵 J 由 4 个约旦块分块构成:
- 约旦块 1(J1(−1)):4 阶约旦块,对应特征值 λ1=−1,占据第 1、2、3、4 行与第 1、2、3、4 列;
- 约旦块 2(J2(2)):2 阶约旦块,对应特征值 λ2=2,占据第 5、6 行与第 5、6 列;
- 约旦块 3(J3(2)):1 阶约旦块,对应特征值 λ3=2,占据第 7 行与第 7 列;
- 约旦块 4(J4(5)):1 阶约旦块,对应特征值 λ4=5,占据第 8 行与第 8 列。
第二步:根据“能观判首列”法则,提取各约旦块首列向量
输出矩阵 C∈R3×8 按列分块为 C=[c1c2c3c4c5c6c7c8]:
- 约旦块 J1(−1)(第 1~4 列)的开头第一列为第 1 列:
c1=200
- 约旦块 J2(2)(第 5~6 列)的开头第一列为第 5 列:
c5=123
- 约旦块 J3(2)(第 7 列)的开头第一列为第 7 列:
c7=001
- 约旦块 J4(5)(第 8 列)的开头第一列为第 8 列:
c8=070
第三步:逐项验证约旦型能观性三大准则
- 单约旦块特征值首列非零检验:
- 特征值 −1 仅有一个约旦块 J1(−1),其首列 c1=200=0,满足条件;
- 特征值 5 仅有一个约旦块 J4(5),其首列 c8=070=0,满足条件。
- 相同特征值多约旦块首列线性无关检验:
- 特征值 λ=2 对应两个不同的约旦块:二阶块 J2(2) 和一阶块 J3(2);
- 对应两个约旦块的首列向量分别为 c5 与 c7;
- 检验向量组 {c5,c7} 的线性相关性:
k1c5+k2c7=k1123+k2001=k12k13k1+k2=000
由第 1 行直接得出 k1=0;代入第 3 行立即得出 k2=0。
- 因此,列向量 c5 与 c7 严格线性无关(rank[c5c7]=2)!
结论: 系统完全满足约旦矩阵状态能观性的全部充要条件,系统为完全能观的。
例题 5:三阶非对称系统能观性判别(讲义课堂练习真题)
💡 【PROBLEM】
考察如下线性定常系统的状态能观性:
A=−101−2−10−21−1,c=[201]
💡 【SOLUTION】 规范解答
解:
系统阶数 n=3,为单输出系统(q=1)。采用 Kalman 秩判据:
第一步:计算 cA 与 cA2
cA=[201]−101−2−10−21−1
逐分量展开相乘:
- 第 1 分量:2×(−1)+0×0+1×1=−2+1=−1
- 第 2 分量:2×(−2)+0×(−1)+1×0=−4
- 第 3 分量:2×(−2)+0×1+1×(−1)=−4−1=−5
得:
cA=[−1−4−5]
继续计算 cA2=(cA)A:
cA2=[−1−4−5]−101−2−10−21−1
逐分量展开相乘:
- 第 1 分量:(−1)×(−1)+(−4)×0+(−5)×1=1−5=−4
- 第 2 分量:(−1)×(−2)+(−4)×(−1)+(−5)×0=2+4=6
- 第 3 分量:(−1)×(−2)+(−4)×1+(−5)×(−1)=2−4+5=3
得:
cA2=[−463]
第二步:构造能观性判别矩阵 Qo
将 c,cA,cA2 按行自上而下纵向堆叠:
Qo=ccAcA2=2−1−40−461−53
第三步:计算行列式 det(Qo)
按第 1 行进行拉普拉斯展开:
det(Qo)=2×det[−46−53]−0+1×det[−1−4−46]
计算 2 阶子式:
- det[−46−53]=(−4)×3−(−5)×6=−12+30=18
- det[−1−4−46]=(−1)×6−(−4)×(−4)=−6−16=−22
代入展开式:
det(Qo)=2×18+1×(−22)=36−22=14=0
矩阵满秩:
rank(Qo)=3=n
结论: 系统状态完全能观。
四、易错陷阱与避坑指南
💡 【PITFALL】 考场高频失分死穴
- “控末观首”口诀混淆(致命失误):
- 能控性看约旦块的最后一行(控制输入要从链末注入回传);
- 能观性看约旦块的第一列(首列)(输出测量要从链首引出测量)。
- 考场切勿张冠李戴,一旦看错行/列,全题直接零分!
- 判别矩阵堆叠拼接方向混淆:
- 能控性矩阵 M=[BAB⋯An−1B] 是水平横向平铺(列数扩张,求行秩);
- 能观性矩阵 Qo=CCA⋮CAn−1 是垂直纵向堆叠(行数扩张,求列秩)。
- 输入量 u(t) 对能观性的干扰误判:
- 考题若给出复杂的输入项 Bu(t),切记:能观性只由 (A,C) 决定,与系统是否有输入 u、矩阵 B 是否为零没有任何关系!
- 对角阵重特征值单输出必死陷阱:
- 当对角矩阵出现重特征值时,若测量输出为单通道(q=1),无论输出向量中的数值多么诱人且全非零,该系统百分之百不完全能观!必须时刻保持警惕。
- 坐标变换下的能观性严格不变性:
- 若对状态进行非奇异线性变换 x=Pxˉ(detP=0),新系统的状态矩阵与输出矩阵为 Aˉ=P−1AP,Cˉ=CP;
- 新能观性判别矩阵满足:
Qˉo=CˉCˉAˉ⋮CˉAˉn−1=CPCP(P−1AP)⋮CP(P−1An−1P)=CCA⋮CAn−1P=QoP
- 由于变换矩阵 P 满秩非奇异,故:
rank(Qˉo)=rank(Qo)
- 【考场结论】:非奇异坐标变换不改变系统的能观性(与能控性一致,二者均为系统的结构不变性)。


Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.